


Özel Robot İş İstasyonları ve Lazer Sistemleri Üreticisi



Teknik Özellikler Sayfasına Güvenebilir misiniz?? Kaynak Pozisyonerinin Doğruluğu Laser Tracker ve ISO ile Nasıl Doğrulanır? 9283
Her kaynak pozisyonuTekrarlanabilirlik numarasına sahip r katalog adayları: ±0,03 mm, ±0,05 mm, ileri teknoloji servo üniteleri için ara sıra ±0,01 mm. Tedarikçiler ve kıtalar arasındaki teklifleri karşılaştıran uluslararası bir alıcı için, bu rakam puan tablosu haline gelir; daha düşük olanı daha iyi görünür, ve satın alma kararı genellikle bunu takip eder. Teknik özellikler belgesinin gizlediği rahatsız edici gerçek, numaranın bir laboratuvarda kazanıldığıdır, dar koşullar altında fabrikanız asla yeniden üretim yapamayacaktır. Körü körüne güvenin ve keşfedebilirsiniz, kurulum ve devreye alma işleminden haftalar sonra, "Mükemmel olarak test edilmiş" kaynak konumlayıcının parçanızı robotun beklediği yerde tutamaması. Bu keşfin maliyeti sadece yeniden çalışma değil; bu durmuş bir çizgi, kaçırılmış bir gönderi, ve kendi müşteriniz nezdinde bir güvenilirlik darbesi.
Bu makalede nasıl doğrulama yapılacağı açıklanmaktadır kaynak pozisyoner profesyonel bir alıcı veya mühendisin yapması gereken doğruluk: bir lazer takip cihazıyla, ISO'ya karşı 9283 çerçeve, ve fabrika denetimi ile saha kabulü arasındaki boşluğu net bir şekilde görebilmek için. Başlık numarasını geçip ne anlama geldiğine geçiyoruz, nasıl ölçülüyor ve ölçülmüyor, ve talebin sözleşmeye dönüşmesi için doğrulama gerekliliğini satın alma siparişinize nasıl yazacağınız, umut değil. Amaç her tedarikçiye güvenmemek; güveni ölçümle değiştirmektir.
Not: The kaynak pozisyoner buradaki doğrulama metodolojisi şunları yansıtmaktadır: ROBOPTIX Servo tahrikli hücrelerde kabul uygulaması ve ISO ile uyum 9283:1998 (Endüstriyel robotların manipülasyonu - Performans kriterleri ve ilgili test yöntemleri).
Kaynak kalitesi bağlantısı, hakemli, konuma bağlı havuz davranışı araştırması ile çapraz referanslıdır (Park ve ark., 2019; Liu ve diğerleri., 2023).
1. Teknik Özellikler Sayfası Vaadi
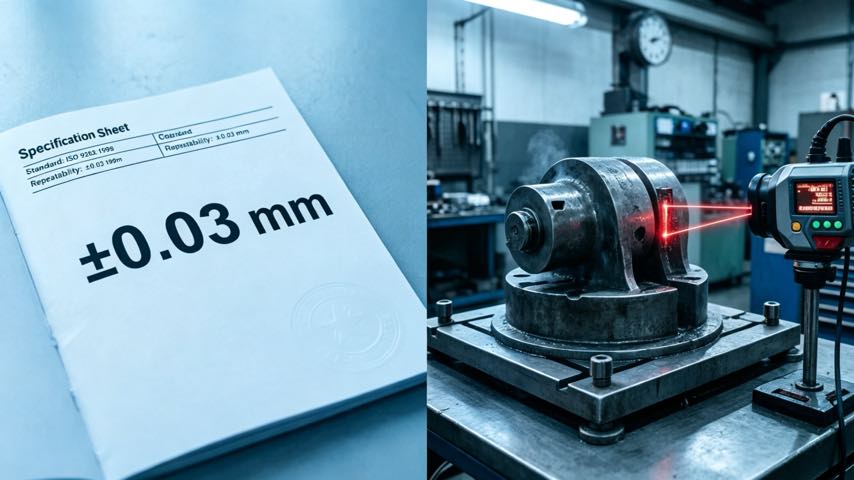
Tekrarlanabilirlik, bir metinde en çok alıntı yapılan ve en az anlaşılan sayıdır. kaynak pozisyoner veri sayfası. Garanti gibi geliyor: “bu eksen ±0,03 mm içinde aynı yere dönecektir, her zaman." Dar bir alanda, Kelimenin tam anlamıyla doğru; tedarikçinin fabrikasında, tek kontrollü sıcaklıkta, Ön panelde yük yokken, ölçümler arasında yavaşça hareket etmek. Sorun iddianın yanlış olması değil. İddianın tek bir test noktası olduğu, İdeal koşullar altında kazanılan, üretim alanınız hakkında genel bir söz gibi giyinmiş. İki teklifi karşılaştıran uluslararası alıcılar genellikle bu tek rakama takılıp ona bağlı koşulları göz ardı eder ve bu koşullar tam olarak gerçek performansın yaşadığı veya öldüğü yerdir.
Sayının zihninizde neyle rekabet ettiğini düşünün. ±0,03 mm fiyat teklifi veren bir tedarikçi, ±0,05 mm teklif veren bir tedarikçiden "daha iyi" görünüyor, böylece karşılaştırmayı kazanırlar; ilk ölçüm şu saatte ölçülse bile: 20 °C yüksüz ve ikincisi asıl parça monte edilmiş haldeyken sıcaklıkta ölçülür. Teknik özellikler sayfası bu bağlamda sessiz. Alıcı olarak göreviniz, imzalamadan önce içeriği açıkça ortaya koymaktır., çünkü bağlam, kaynak yapabileceğiniz bir sayı ile yapamayacağınız bir sayı arasındaki farktır.
2. Sayının Gerçekte Neyi Ölçtüğü (ve Ne Yapmaz?)
Bir şeyi doğrulayabilmeniz için önce kaynak pozisyoner, başlık numarasının neyi tanımladığını ve neyi açıklamadığını bilmelisiniz. En sık karıştırılan iki kelime tekrarlanabilirlik ve doğruluktur., ve karışıklık pahalıdır.
2.1 Tekrarlanabilirlik ve Doğruluk
- Tekrarlanabilirlik: Tekrarlanan birçok döngüde eksenin aynı komut verilen poza ne kadar sıkı döndüğü. Tutarlılıkla ilgili bir ifadedir, doğruluk değil. Bir eksen son derece tekrarlanabilir olmasına rağmen yine de sistematik olarak yanlış olabilir.
- Kesinlik: Elde edilen pozun komut verilen poza ne kadar yakın olduğu. Bir eksen mükemmel şekilde tekrarlanabilir ancak gerçeklikten şu şekilde kaydırılabilir: 0.5 mm—tekrarlanabilir-doğru, doğru-yanlış. Bu sabit ofset genellikle çerçeve kalibrasyonu ile düzeltilebilir; donanımdaki bir kusur değildir.
İşte çalışılan resim. Bir eğim eksenine 45°'ye komut verildiğini ve, ondan fazla tekrar, 45.00°’ye iniyor, 45.01°, 44.99°, 45.00°… ölçüm yarıçapında kabaca ±0,02 mm'lik bir yayılma. Bu mükemmel bir tekrarlanabilirliktir. Ancak ortalamasının aslında 44,6° olduğunu varsayalım; sürekli olarak 0,4° sapma gösterir.. Bu zayıf bir doğruluktur. Kaynak için, Tekrarlanabilirlik günlük tutarlılık için en önemli şeydir; Robot çerçevesindeki bir programı öğrettiğinizde veya iki hücrenin aynı parçaları yapmasını beklediğiniz anda doğruluk önemlidir. Teknik özellikler sayfasında tekrarlanabilirlikten bir nedenden dolayı bahsediliyor: bu gurur verici bir sayı, ve ofset hakkında hiçbir şey söylemiyor.
2.2 Tekrarlanabilirlik Neyi Yakalayamaz?
Başlığın tekrarlanabilirliğinin dışarıda bıraktığı şey de aynı derecede önemlidir. Genellikle yükü hariç tutar (test sırasında eksen boş), termal durum (soğuk başlangıç, çalışma saatlerinden sonra değil), dinamik hareket (yavaş sürünme, üretim hızlandırması değil), ve tahrik zincirindeki boşluk ve elastik deformasyonun katkısı - gizli özellikler Boşluk, Sertlik & Termal Kayma: Gizli Kaynak Pozisyoner Özellikleri. Boşta güzel bir şekilde tekrarlayan bir kaynak konumlayıcı 20 °C hala sıcak havanın altında sürüklenebilir, ağır, hızlı döngü parçası. Tekrarlanabilirlik gerekli ancak yeterli olmaktan uzak; bunu daha büyük bir yargının bir girdisi olarak ele alın, asla kararın tamamını.
3. ISO 9283: Talebi Yönetmesi Gereken Standart
ISO 9283:1998 Endüstriyel robotları manipüle etme performansının nasıl olduğunu tanımlar ve, doğrudan uzatma yoluyla, Dönen ve eğilen konumlayıcılar ölçülmeli. Bu uluslararası kabul görmüş bir ölçüttür, Bu, farklı ülkelerden tedarikçilerin farklı rakamlar teklif etmesi durumunda onu doğru referans noktası haline getirir. Standart, bir performans özellikleri ailesini belirtir: poz doğruluğu (Erişim noktası), poz tekrarlanabilirliği (RP), yol doğruluğu (AT), yol tekrarlanabilirliği (RT), sürekli çalışma sırasında poz doğruluğunun sapması, aşmak, yerleşme (stabilizasyon) zaman, ve statik uyumluluk. Kaynak konumlayıcı için, en önemli ikisi poz tekrarlanabilirliği RP ve, kaynak sırasında eksen hareket ettiğinde (koordineli harekette olduğu gibi), yol tekrarlanabilirliği RT.
Aynı derecede önemli olan ISO'nun nasıl 9283 ölçmek diyor. Çalışma zarfı boyunca dağıtılan bir dizi tanımlanmış test pozunu belirler., Her birinde belirli sayıda tekrar, ve istatistiksel bir tedavi - tipik olarak ±2σ veya ±3σ bandında yer alan yayılma. Hangi standardın olduğunu belirtmeyen tekrarlanabilirlik iddiası, hangi pozlar, hangi tekrarlar, hangi sıcaklık, ve hangi güven aralığını kullandığını, profesyonelce konuşursak, bir ölçümden ziyade bir görüş. σ bandı ne kadar küçükse, iddia ne kadar sıkıysa ve ±3σ kabaca 50% aynı veriler için ±2σ'dan daha geniş, yani ikisi birbirinin yerine geçemez.
3.1 Sayılara Çalışılmış Bir Bakış
Bir tedarikçinin başka hiçbir ayrıntı olmadan "tekrarlanabilirlik ±0,05 mm" rapor ettiğini düşünün. ISO'yu isteyin 9283 rapor edin ve bulabilirsiniz: 0°'de poz veriyor, 45°, 90°, 135°, 180° eğim, her biri on tekrar, en 20 °C boşaltıldı, ±2σ olarak rapor edildi. Bu meşru bir, iyimser ise, sayı. Şimdi aynı ızgarayı 1,5 tonluk üretim parçası monte edilmiş ve hücre yatay konumdayken isteyin. 30 °C iki saatlik çalışmadan sonra. Aynı eksen ±0,12 mm rapor edebilir. Her ikisi de “doğrudur”; bunlar sadece farklı testlerdir. Rapor, başlık değil, neye karşı satın alırsın, ve rapor, tedarikçiler arasındaki gerçek karşılaştırmanın nihayet adil hale geldiği yerdir.
4. Lazer Takip Cihazı Doğrulaması: Aslında Nasıl Ölçülür?
Lazer takip cihazı, sıkı bir şekilde kontrol edilen bir lazer ışınının etrafına inşa edilmiş, taşınabilir bir koordinat ölçüm cihazıdır.. Işını küresel olarak monte edilmiş bir retroreflektöre ateşler (SMR)—topa monte küçük bir ayna—ve ölçülen açılardan ve hedefe olan mutlak mesafeden hedefin 3 boyutlu konumunu belirler (artan mesafe için bir interferometre, ilk kilit için mutlak mesafe ölçer). Kaynak konumlayıcı ön plakasına veya aynaya bir SMR monte edin, Ekseni bir dizi açıyla kontrol edin, ve izleyici hedefin uzayda gerçekte nereye gittiğini kaydediyor. Artık kaynak konumlayıcıyı robotunuzun deneyimleyeceği şekilde, gerçek koordinatlarda ölçüyorsunuz, bir kıyaslama raporundaki sayı yerine gerçek geometriyle.
Bunu güçlü kılan şey geometrik amplifikasyondur. Eksendeki küçük bir açısal hata, ofset hedefinin ucunda büyük bir doğrusal hataya dönüşür. SMR'niz oturuyorsa 500 mm dönme merkezinden uzakta ve eksen 0,05° uzakta, hedef hareket ediyor 0.44 mm—izleyicinin çözmesi açısal hatanın kendisinden yaklaşık dokuz kat daha kolaydır. Hedefi mümkün olduğu kadar ön panelin dışına monte edin ve kaynak konumlayıcının küçük açısal hataları rahatça ölçülebilir hale gelir. Bu yüzden bir lazer takip cihazı, kadran göstergesi değil, hassas konumlayıcıyı doğrulamak için doğru araçtır, ve ölçümün neden bir anlaşmazlık durumunda hem hızlı hem de savunulabilir olduğu.
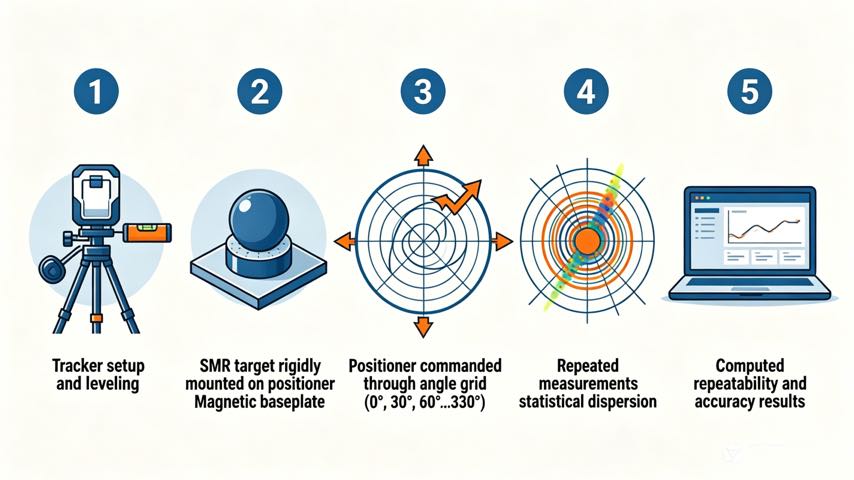
4.1 Pratik Bir Laser Tracker Prosedürü
- 1. Kurulum ve seviye: İzleyiciyi tam dönüş veya eğim açısı boyunca net bir görüş hattına sahip olacak şekilde yerleştirin; kaynak konumlayıcıyı düzleştirin ve termal olarak stabilize olmasını sağlayın - en azından 30 açıldıktan dakikalar sonra, çünkü ilk döngüler soğuk çalışıyor ve çerçeve hala yerleşiyor. Ortam ve konumlayıcı yüzey sıcaklığını kaydedin.
- 2. Hedefi sağlam bir şekilde monte edin: SMR'yi ön panele bilinen bir noktadan sabitleyin, tercihen büyük yarıçap. Sertlik önemlidir: Hedefin ön panele göre herhangi bir hareketi konumlayıcı hatası olarak ölçülür ve sonucu bozar. Manyetik veya bağlı bir yuva kullanın, asla elde tutulan bir hedef değil.
- 3. Bir poz ızgarasına komut verin: Ekseni, bir döndürme ekseni için temsili bir dizi komut verilen açı boyunca sürün, 0°, 30°, 60° … 330°; eğim ekseni için, çalışma aralığı boyunca benzer bir tarama. Her pozda, birden fazla al (ideal olarak on) her seferinde yeniden komut verilen eksenle tekrarlanan ölçümler, böylece tekrarlanabilirliği yakalarsınız, tek bir şanslı okuma bile yok.
- 4. Hesaplama tekrarlanabilirliği (RP): Komut verilen her açı için, Tekrarlanan okumaların yayılımını alın ve maksimum yayılımı ve ISO'yu rapor edin 9283 RP rakamı (±2σ veya ±3σ yarıçapı). Bu senin gerçek, sahada doğrulanmış kaynak konumlayıcı tekrarlanabilirliği.
- 5. Hesaplama doğruluğu (Erişim noktası) ve açıya dönüştürün: Her pozda ulaşılan ortalama konumu komut verilen konumla karşılaştırın; maksimum sapma poz doğruluğudur. Bilinen hedef yarıçaptaki doğrusal sapmayı tekrar açısal hataya dönüştürün, böylece bunu doğrudan tedarikçinin açısal özellikleriyle karşılaştırabilirsiniz.. Her adımda sıcaklığı ve yükü belgeleyin.
4.2 Doğrusal Sapmadan Açısal Hataya
Komutlu 90° eğimde olduğunu varsayalım, SMR'niz bir 400 mm yarıçaplı alanlar 0.30 komut verilen konumun mm altında, ortalama ondan fazla okuma. Açısal hata kabaca arktandır(0.30 / 400) ≈ 0,043°. Kaynak konumlayıcının ±0,03° eğim doğruluğunda belirtilmesi halinde, artık bağımsız olarak bunun spesifikasyonların çok az dışında olduğunu doğruladınız veya, parça monte edilmiş ve sıcaksa, Saha koşulunun size maliyetinin tam olarak ne kadar olduğunu belirlediniz. Her iki durumda da ölçüm üzerinden pazarlık yapıyorsunuz, inanç değil, ve boşluğun kaynak toleransınız açısından önemli olup olmadığına karar verebilirsiniz.
5. Fabrika-Alan Farkı
Tedarikçi tezgahında doğruladığınız numara, katınızda alacağınız numara değildir. Aşağıdaki tablo bu boşluğun boyutlarını adlandırmaktadır ve, çok önemli, her biri hakkında ne yapmalı.
| Boyut | Fabrika testi | Saha gerçekliği | Azaltma |
| Sıcaklık | Kontrollü 20 °C | Mağaza salınımları 15–35 °C; termal büyüme çerçeveleri değiştirir | Sıralama öncesi ısınma; çalışma sıcaklığında yeniden ölçün |
| Yük | Yüksüz veya hafif test kütlesi | Gerçek parça ağırlığı sarkmaya ve geri tepmeye neden olur (P04, P05) | Gerçek parça veya temsili kütle ile doğrulama |
| Hız | Yavaş, nazik indeksleme | Üretim ivmesi dinamik hatayı artırıyor | Üretim döngüsü hızında veya buna yakın bir hızda test yapın |
| Kablolar / hortumlar | Düzenli, iyi desteklenmiş | Elbise paketi sürüklemesi ekseni yükler | Elbise paketi takılıyken ölçün |
| Temel | Hassas montajlı, düzleştirilmiş | Zemin tamamen sert veya düz değil | Kurulum sırasında seviye ve ayar; sabitlemeden sonra yeniden doğrula |
| Süre | Kısa döngü patlaması | Çalışma saatleri → sürüklenme (ISO 9283 sürüklenme) | Bir sürüklenme testi yapın; 2–4 saat sonra kontrol edin |
Bunların hiçbiri tedarikçi tarafından hile yapılmıyor. Bunlar kesinlikle sizin koşullarınız değil. Profesyonel hamle, saha koşullarını kabul testine yazmak, böylece farkın ölçülmesidir., devreye alındıktan sonra keşfedilmedi.
6. Doğruluk Maddesinin Satın Alma Siparişinize Yazılması
Uluslararası alıcıların kendilerini koruduğu yer burasıdır, ve bu en sık atlanan adımdır. Bir alıntıdaki belirsiz “±0,05 mm tekrarlanabilirlik” belirsiz bir ifadeye dönüşür, uygulanamaz söz. Bunu bir cümleye dönüştürün: “Kaynak pozisyoneri poz tekrarlanabilirliği RP ≤ 0.05 mm ve poz doğruluğu AP ≤ 0.10 mm, ISO için 9283:1998, ölçülen 25 °C ile [adlandırılmış] üretim parçası monte edildi [yığın] kilogram, en [hız] °/sn, ±2σ olarak rapor edildi, bir lazer takip cihazı kullanıyor.” Artık iddia, bir yöntem içeren bir spesifikasyondur, bir koşul, ve bir ölçüm aracı. Tedarikçi sizin açınızdan ve sıcaklığınızda bunu karşılayamıyorsa, bunu göndermeden önce öğrenirsin, sonra değil. ROBOPTIX, kaynak pozisyonerlerine ISO 9283 referanslı raporlar sağlar ve tam olarak bu tür maddelerin yazılmasını ve karşılanmasını destekler, çünkü uygulayabileceğiniz bir sayı, yalnızca hayran olabileceğiniz bir sayıdan daha değerlidir.
7. Numaraya Güvenmeden Önce Sorulacak Beş Soru
- Hangi standart? ISO 9283 veya başka biri? Belirtilmemiş eşittir doğrulanamaz, ve bunu ölçümden ziyade pazarlama olarak ele almalısınız.
- Hangi pozlar ve tekrarlar? On kez test edilen tek bir açı tam çalışma alanı değildir. Gerçekte kullandığınız aralıkta bir ızgara talep edin, ekseni düzleştiren değil.
- Hangi yük ve sıcaklıkta? Boşaltılmış 20 °C sayıları sizi rahatsız eden alan hatasını gizler. Kendi açınızdan ısrar edin, senin sıcaklığında, görev döngün altında.
- Hangi güven bandı? ±2σ ve ±3σ kabaca farklılık gösterir 50%; hangisinden alıntı yapıldığını biliyorum, çünkü daha geniş bant herhangi bir sayının olduğundan daha iyi görünmesini sağlar.
- Test raporu var mı? Ham raporu olmayan bir iddia—tezahüratlar, tekrarlar, sıcaklık, σ bandı — bir iddiadır, kanıt değil. Belgeyi isteyin, kurşun noktası değil.
8. Alan Örneği: Olmayan ±0,05 mm
Bir ROBOPTIX müşterisi, ±0,05 mm tekrarlanabilirliğe sahip bir kaynak konumlayıcı aldı, tedarikçinin ISO kapsamındaki fabrika raporuyla desteklenir 9283 en 20 °C boşaltıldı. Yerde, 1,5 tonluk bir parça ve bir 30 °C mağazası, dikiş takibi şu ana kadar dolaştı 0.4 mm parçanın en ucunda - belirtilen rakamın yaklaşık sekiz katı. Parçanın monte edildiği ve sıcaklığın kaydedildiği lazer takip ızgarasını yeniden çalıştırdık: eksenin kendisi ±0,06 mm dahilinde tekrarlanır, esasen alıntılandığı gibi, ancak yükün neden olduğu sarkma ve termal sürüklenme ortalamayı 0.35 mm. Temeli parlattıktan sonra, termal ısınma rutini ekleme, ve robot çerçevesinin konumlayıcıya göre yeniden kalibre edilmesi, alan tekrarlanabilirliği ±0,08 mm'ye ayarlandı - kaynak için kabul edilebilir, ve hücrenin gerçekte ne yapabileceği konusunda dürüst. Eksen hiçbir zaman “kötü” olmadı; spesifikasyon sadece farklı bir dünyaydı, ve lazer takip cihazı ikisi arasında tercüme edilen şeydi.
9. Teknik Özellikler Sayfası Yeterince İyi Olduğunda
Birçok uygulama için, kataloğun tekrarlanabilirliği tamamen yeterlidir, ve ISO'nun peşinde 9283 Lazer takip cihazıyla doğrulama aşırı mühendisliktir ve geri dönüşü olmayan zaman ve para kaybına neden olur. Kaynak toleransınız ±1 mm veya daha gevşekse, parça küçükse ve atölye sıcaklığı sabitse, ve kurulum sırasında çerçeveyi yeniden kalibre ederseniz, teknik özellik sayfası numarası pratikte geçerli olacak ve bir doğrulama günü zaten bildiklerinizi doğrulayacak. Toleranslar sıkılaştığında doğrulamanın maliyeti artar (±0,2 mm ve altı), parçalar büyük veya ağır olduğunda, veya ilk geçiş verimi zaten marjinal olduğunda ve gizli bir dengelemeyi göze alamadığınızda. Lazer takip gününü toleransın yaşadığı yerde geçirin; Mezura ve kalibrasyonun işe yarayacağı yeri atlayın. Önemli olan yargılamaktır, ritüel değil - ve karar veren bir alıcıyı yalnızca umut eden bir alıcıdan ayıran şey yargılamadır..
Sıkça Sorulan Sorular
Q: Bir kaynak konumlayıcıda ±0,03 mm tekrarlanabilirlik gerçekte ne anlama gelir??
A: Bu, eksenin belirli bir süre içerisinde aynı komut verilen poza geri döndüğü anlamına gelir. 0.03 mm tedarikçinin test koşulları altında yayılma (tipik olarak yüksüz), kontrollü bir sıcaklıkta, yavaş hareket etmek. Tutarlılıkla ilgili en iyi durum laboratuvar rakamıdır, yüklediğiniz koşullar altında doğruluk veya performans garantisi vermez, ılık, hızlı bisikletli atölye katı.
Q: Lazer takip cihazıyla kaynak konumlayıcının doğruluğunu nasıl doğrularım??
A: Ön panele bilinen bir yarıçapta bir retroreflektör hedefi monte edin, Ekseni bir açı ızgarası aracılığıyla yönetin, ve elde edilen 3 boyutlu konumları her birinde kaydedin, poz başına birkaç tekrarlanan okuma ile. Tekrarların yayılması tekrarlanabilirlik sağlar; komut verilen ofset doğruluk verir. Spesifikasyonla karşılaştırmak için hedef yarıçaptaki doğrusal sapmayı tekrar bir açıya dönüştürün. İdeal olarak ızgarayı, gerçek üretim parçası monte edilmiş ve çalışma sıcaklığındayken tekrarlayın..
Q: ISO 9283 kaynak pozisyonerleri için doğru standart?
A: ISO 9283:1998 poz doğruluğunu tanımlar, poz tekrarlanabilirliği, yol doğruluğu, ve robotları manipüle etmek için sürüklenme, Dönen ve eğilen konumlayıcılar için de kabul edilen uluslararası çerçevedir. Gerçek test raporunu isteyin; pozlar, tekrarlar, sıcaklık, ve σ güven aralığı — yalnızca başlık numarası değil, çünkü koşullar sayının ne anlama geldiğini belirler.
Q: Fabrikada ölçülen doğruluk neden saha doğruluğundan daha iyidir??
A: Fabrika testleri yüksüz olarak kontrollü sıcaklıkta ve yavaş hızda düz bir zemin üzerinde gerçekleştirilir., sert montaj. Alan parça ağırlığını ekler (sarkma ve geri tepme), termal büyüme, kablo sürükleme, ve ISO başına kaymaya neden olan çalışma saatleri 9283. Yük altında ve sıcaklıkta yeniden doğrulama yapmak ve bu koşulları satın alma siparişine yazmak, taahhütte bulunmadan önce bu boşluğun çoğunu kapatır.
Kaynak konumlayıcı teknik özellikleri sayfasındaki tekrarlanabilirlik numarası gerçektir, ama bu bir laboratuvar numarası; yüksüz olarak kazanılmış, en 20 °C, yavaşça hareket etmek. Saha performansınız olarak buna güvenmek, konumlayıcı satın alırken en yaygın ve en pahalı hatadır, çünkü ona eklenen koşullar asla sizin koşullarınız değildir. Çözüm alaycılık değil; bu ölçüm, uygulanabilir hale getirildi. ISO'yu benimseyin 9283 çerçeve, Gerçek parça monte edilmiş ve sıcaklıktayken bir lazer takip ızgarasını çalıştırın, okumaları tekrar açılara dönüştürün, ve - kararlı bir şekilde - sonucu bir yöntemle birlikte satın alma siparişinize bir madde olarak yazın, bir koşul, ve bir araç. O zaman satın aldığınız numara kaynak yaptığınız numaradır.
ROBOPTIX, kaynak konumlayıcılarını ISO 9283 referanslı tekrarlanabilirlik raporları ile sağlar ve yerinde lazer takip cihazı kabulünü destekler, yüklü ve sıcaklıktaki doğrulama ve satın alma siparişi maddesi taslağının hazırlanması dahil, yani şartname bir umuttan ziyade bir sözleşmedir. Çoğu ağır veya dar toleranslı işler için, Doğrulama günü, yanlış hizalanmış bir dikişi veya reddedilen bir gönderiyi ilk kez önlediğinde kendi masrafını çıkarır. Sonraki makale (P08) makineyi doğrulamaktan onu sizin parçanızla eşleştirmeye geçiş: yuvarlak, dikdörtgen, ve düzensiz iş parçaları, ve her birinin talep ettiği kaynak konumlayıcı konfigürasyonu.
Sormak ROBOPTIX taahhütte bulunmadan önce ISO 9283 referanslı bir rapor ve satın alma siparişinize yazılan yerinde lazer takip cihazı kabul planı için.
Yazar Hakkında
Deneyim & Kimlik bilgileri
Robotik kaynak sistemi entegrasyon uzmanı 12+ Robot Konumlandırıcı seçimi ve entegrasyonuna odaklanan uzun yıllara dayanan doğrudan proje deneyimi. Danışmanlık yaptı 300+ Kuzey Amerika'daki fabrikalar, Avrupa, ve Asya. Bu makaledeki tüm spesifikasyon verileri gerçek H'den alınmıştır. / B / L / U serisi ürün veri sayfaları.
Şirket geçmişi: 26+ yıllarca kaynak otomasyon mühendisliği, 40+ aktif patentler, 1,500+ dünya çapında tamamlanan projeler, yaklaşık olarak 70% Robot Konumlandırıcı entegrasyonunu içerir.
Sertifikalar
- ISO 9001: 2015 (GB/T 19001-2016) — Kalite Yönetim Sistemi
- GJB 9001C-2017 — Askeri/Silah Ekipmanı Kalite Yönetim Sistemi
- AB CE — Makine Direktifi 2006/42/EC (Sertifika. HAYIR. M.2026.206.C134866)
- Yüksek Teknoloji Kuruluşu - Sertifika. HAYIR. GR202341000595 (Kasım'da yayınlandı. 2023)
Son güncelleme: Haziran 2026
Referanslar
[1] Uluslararası Standardizasyon Örgütü. (1998). ISO 9283:1998, Endüstriyel Robotların Manipüle Edilmesi - Performans Kriterleri ve İlgili Test Yöntemleri.
[2] Park, J.-H., kim, S.-H., Ay, H.-S., & kim, M.-H. (2019). Yerçekiminin Erimiş Havuz Davranışı Üzerindeki Etkisi ve Darbeli Gazaltı Metal Ark Kaynağında Çeşitli Kaynak Pozisyonlarında Mikro Yapının Analizi. Uygulamalı Bilimler, 9(21).
[3] Liu, J., Jiang, F., Çen, S., Xu, B., Zhang, G., Cheng, W., & anne, X. (2023). Farklı Kaynak Pozisyonlarında Değişken Polariteli Plazma Ark Kaynağında Kaynak Havuzu Davranışı ve Kaynak Boncuk Performansı Üzerindeki Yerçekimi Etkisinin Mekanizmaları. Malzemeler, 16(19).
İLGİLİ YAZILAR

Programlamasız Robotik Kaynak Hücresinin Yatırım Getirisi: Yapısal Çelik Uygulamaları İçin Pratik Kılavuz
Akıllı Fabrikalarda Robotun Gelecek Trendleri 7. Eksen Robot & Cobot Entegrasyonu (2026-2030)

Kaynak Pozisyoner Yerçekimini Nasıl Kontrol Eder?: Su birikintisi stabilitesi ve kaynak kalitesinin fiziği

Robotik Kaynakçılarda Otonom Yörünge Planlama:Üretim Hattınız İçin Ne İfade Ediyor?

Robotik Lazer Kaynak Ustalığı: 10 Maksimum Performans ve Yatırım Getirisi için Pratik İpuçları
