


Özel Robot İş İstasyonları ve Lazer Sistemleri Üreticisi



3D Vision Lazer Dikiş Takibi Açıklaması:Saniyeler İçinde Nokta Bulutundan Kaynak Yoluna
Çoğu insana bir robotun nerede kaynak yapacağını nasıl bildiğini sorun ve onlar da eğitim kolyesi olan bir programcıyı tarif ediyorlar, kontrol cihazında saklanan bir yol boyunca kolun noktadan noktaya yönlendirilmesi. Bu model kırk yaşında. Onun yerini alan teknoloji - 3D lazer dikiş takibi - bir programcının saatlerce yapmak için harcadığı işi saniyeler içinde yapıyor, ve bunu daha doğru bir şekilde yapıyor, çünkü ezberlenmiş bir ideal yerine gerçek kısmı okuyor.
Bu makale, 3D görselleştirme lazer dikiş takibinin ilk prensiplerden itibaren nasıl çalıştığını açıklamaktadır: tarayıcı bir nokta bulutunu nasıl yakalar, yazılım kaynak dikişini bu buluttan nasıl çıkarıyor?, ve sistemin dikiş geometrisini robot kaynak yoluna nasıl dönüştürdüğü; üstelik bunların tümünü insan müdahalesi olmadan. Bu teknolojinin yapısal çelik üretim ortamlarına uyup uymadığını değerlendiren mühendisler ve üretim yöneticileri için yazılmıştır..

Dikiş Takibi Neden Vardır ve Neyin Yerini Alır?
Geleneksel robotik kaynak, parçanın tam olarak programın söylediği yerde olduğunu varsayar. Kaynak yolu, hassas bir fikstürde ideal bir parçaya göre öğretilir, daha sonra sonraki her bölümde tekrar oynatıldı. Bu varsayım otomotiv üretiminde işe yarıyor, damgalı parçaların ±0,3 mm toleranslara sahip olduğu ve fikstürlerin aynı seviyede tekrarlanacak şekilde tasarlandığı yerler.
Yapısal çelik imalatında işe yaramaz. Alevle kesilmiş ve testereyle kesilmiş plaka toleransları ±1–3 mm'dir. Bağlantı boşlukları bağlantının bir ucundan diğerine farklılık gösterir. Vinçle yüklenen parçalar her çevrimde biraz farklı şekilde oturur. Yapısal çelik üzerinde sabit programlanmış bir yol, tutarsız kaynak boğaz boyutuna neden olur, kaçırılan eklemler, ve otomasyonun üretkenlik kazanımını ortadan kaldıran yeniden işleme oranları.
Dikiş takibi, zekayı programdan sensöre taşıyarak bu sorunu çözer. Saklanan bir pozisyona güvenmek yerine, sistem her kaynaktan önce ve kaynak sırasında gerçek bağlantı geometrisini okur. Yol gerçek dikişi takip ediyor, teorik olan değil.
| Çekirdek değişimi: geleneksel robotik kaynak programa güvenir. 3D görüntülü dikiş takibi parçaya güvenir. |
3D Vision Lazer Dikiş Takibi Nedir??
| 3D Vision lazer dikiş takibi, bir kaynak bağlantısının üç boyutlu geometrisini yakalamak için bir lazer profil oluşturucu veya yapılandırılmış ışık tarayıcısı kullanan bir algılama ve yazılım sistemidir., bu verilerden dikiş merkez hattını ve boşluk parametrelerini çıkarın, ve gerçek bağlantıyı takip etmek için robotun kaynak yolunu sürekli olarak güncelleyerek parça değişikliklerini telafi edin, uyum boşlukları, ve gerçek zamanlı termal bozulma. |
Bu teknolojinin iki farklı uygulaması var, ve her ikisi hakkında da kesin olmaya değer.
Kaynak öncesi tarama (yol planlama): tarayıcı kaynak başlamadan önce bağlantıyı tarar, yazılım, tarama verilerinden robot yörüngesinin tamamını oluşturur, ve robot daha sonra bu yolu yürütür. Bu, programlama gerektirmeyen hücrelerde, asılı öğretme programlamasını tamamen ortadan kaldırmak için kullanılan yaklaşımdır..
Kaynak içi izleme (gerçek zamanlı düzeltme): Torcun yakınına monte edilen bir sensör, kaynak sırasında bağlantıyı sürekli olarak izler ve robot kontrolörüne düzeltme sinyalleri gönderir, Dikiş planlanan yoldan saptığında torç konumunu gerçek zamanlı olarak ayarlama. Bu, kaynak öncesi taramadan sonra meydana gelen termal distorsiyonu ve fikstür sapmasını telafi eder.
En yetenekli modern sistemler her ikisini de birleştirir: kaynak öncesi tarama başlangıç yolunu oluşturur, ve kaynak içi izleme, kaynak geçişi boyunca bunu sürekli olarak iyileştirir. Akıllı kaynak sistemimiz bu birleşik yaklaşımı kullanır: yol oluşturmak için yüksek hızlı 3D lazer kaynak öncesi profil oluşturma, artı uygulama sırasında sürekli ark takibi.
Nokta Bulutundan Kaynak Yoluna — Teknik Süreç
Süreci sırayla anlamak, bu teknolojinin neden yapısal çelik üretimi için yeterince güvenilir olduğunu ve sınırlarının nerede olduğunu açıkça ortaya koyuyor.
Adım 1: Işık projeksiyonu ve yansıma yakalama
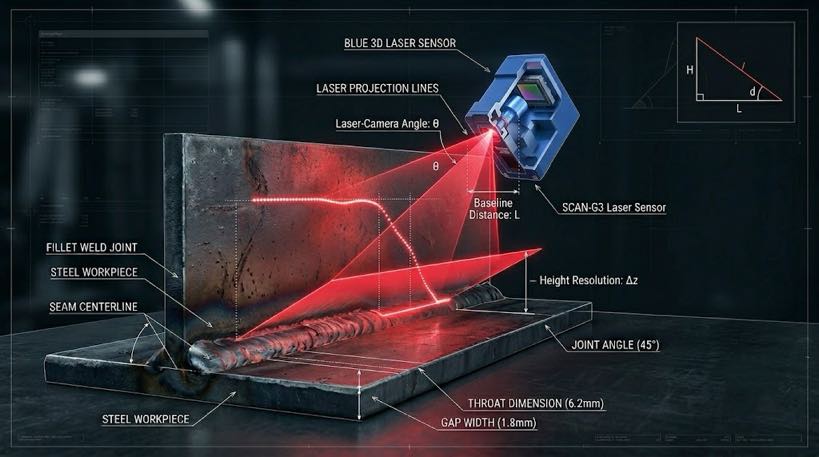
Tarayıcı, kaynak bağlantı yüzeyi boyunca yapılandırılmış bir lazer ışığı modeli (tipik olarak bir çizgi veya ızgara) yansıtır. Lazer kaynağından uzaktaki bir kamera, yansıyan modeli yakalar. Çünkü kamera ve lazer birbirine sabit bir açıdadır (lazer üçgenleme adı verilen bir geometri), Yüzey yüksekliğindeki herhangi bir sapma, yansıyan çizginin kamera görüntüsünde göründüğü yerde tahmin edilebilir bir kaymaya neden olur.
Sistem, taramanın tüm genişliği boyunca bu kaymaları ölçer ve bunları eklem yüzeyinin yükseklik haritasına dönüştürür.. 3D lazer profil oluşturucumuz bu verileri en fazla 1,140 saniyede kare sayısı 2,600 mm görüş alanı — durmadan tek bir geçişte tüm yapısal kirişi tarayacak kadar hızlı.
Adım 2: Nokta bulutu yapısı
Tarayıcı eklem boyunca hareket ettikçe (ya tarayıcı hareket eder, veya robot onu taşır, veya parça bir konumlayıcı üzerinde hareket eder), ardışık yükseklik profilleri üç boyutlu bir nokta bulutu (yoğun bir x dizisi) halinde birleştirilir, sen, Eklem yüzeyi geometrisini temsil eden z koordinat ölçümleri.
Burada çözünürlük önemlidir. 0,2–0,5 mm nokta aralığında, bulut, bir kaynak kanalının (kök yüzü) ince geometrisini yakalar, eğim açısı, kara, boşluk genişliği — AWS D1.1 boyut gereksinimlerini karşılayacak bir kaynak yolunu planlamak için yeterli hassasiyetle. Düşük çözünürlüklü tarayıcılar oluk geometrisi ayrıntılarını kaçırır ve düzeltilmesi gereken yollar üretir.
| Nokta bulutu kalite kontrolü — iyi veriler neye benziyor: Nokta aralığı: 0.2–0,5 mm (yapısal MIG kaynak bağlantıları için yeterli) Tarama hızı: Kapaklar 1 m kaynak bağlantısı < 90 seconds at production pace Noise level: < 0.1 mm Z-axis noise at rated scan distance Field of view: Tek geçişte bağlantının her iki tarafını da yakalayacak kadar geniş |
Adım 3: Dikiş çıkarma
Ham nokta bulutu verileri taranan yüzeyin tamamını içerir - taban plakası, kaynak hazırlığı, punta kaynakları, çevreleyen yapı. Dikiş çıkarma algoritması kaynak bağlantısını bu arka plandan tanımlamalıdır.
Algoritma her bağlantı tipinin karakteristik geometrik özelliklerini arar. Köşe kaynağı için, iki düzlemsel yüzeyin kesişimini bulur. V-oluklu alın kaynağı için, iki eğimli kenar arasındaki vadiyi tanımlar. T-bağlantısı için, dikey gövdenin yatay flanşla buluştuğu kök noktasını bulur. Eklem özelliği belirlendikten sonra, algoritma bir merkez çizgisine uyar ve önemli parametreleri çıkarır:
- Ortak merkez hattı konumu (X, sen, tam bağlantı uzunluğu boyunca z koordinatları)
- Bağlantı boyunca her noktada kök aralığı genişliği
- Eğim açısı ve kök yüz geometrisi (oluk kaynakları için)
- Bağlantı geometrisine dayalı boğaz derinliği veya bacak uzunluğu hedefi
- Herhangi bir geometrik anormallik — punto kaynaklarının köprülenmesi, yerel fark artışları, eksik malzeme
Punta kaynakları özel bir zorluk teşkil ediyor: dikişi geçerler ve eğer yükseklikleri boşluğa göre büyükse çıkarma algoritmasını karıştırabilirler. Yetenekli sistemler punta kaynaklarını anormallik olarak algılar ve bunları yolda atlar veya üzerlerine doğru şekilde kaynak yapmak için ilerleme hızını azaltır. Bir punta sistemin dengeleme aralığını aşarsa operatör bilgilendirilir.
Adım 4: Yol planlama ve yörünge oluşturma
Dikiş geometrisi çıkarılmış halde, yol planlama modülü tam robot hareket dizisini oluşturur. Bu sadece merkez çizgisini takip etmekten daha karmaşıktır; sistemin aynı zamanda planlama yapması gerekir:
- Bağlantıya göre meşale açısı (Köşe kaynakları için çalışma açısı ve ilerleme açısı)
- İş parçası ve fikstürle çarpışmayı önleyen yaklaşma ve geri çekilme yolları
- Boşluğun doldurulması için salınım gerekiyorsa örgü parametreleri
- Boğaz boyutu tek geçiş sınırlarını aşarsa çoklu geçiş sırası (tipik olarak > 8 mm fileto)
- Parçanın geçişler arasında döndürülmesi gerekiyorsa konumlayıcı için geçişler arası konumlandırma
Oluşturulan yörünge, robot eklem konumlarının zaman damgalı bir dizisidir, meşale açıları, ve kaynak parametresi çağrıları — eksiksiz bir kaynak programı, tarama verisinden 15-45 saniyede oluşturulur, insan girişi olmadan.
| Yeni bir parça tipinde ilk yay zamanı: Geleneksel öğretme kolyesi: 2–8 hours programming Offline programming (FKÖ): 45 dakika – 3 hours 3D vision path planning: < 5 toplam dakika (tarama + çıkarmak + oluşturmak) |
Adım 5: Kaynak sırasında gerçek zamanlı düzeltme
Kaynak öncesi tarama, termal etkiler başlamadan önce bağlantı geometrisini yakalar. Ark açıldığında, iki şey değişir: iş parçası ısınır ve bozulur, ve kaynak havuzunun bağlantı noktasına göre konumu her geçişte hafifçe kayar. Kaynak içi izleme bunu halleder.
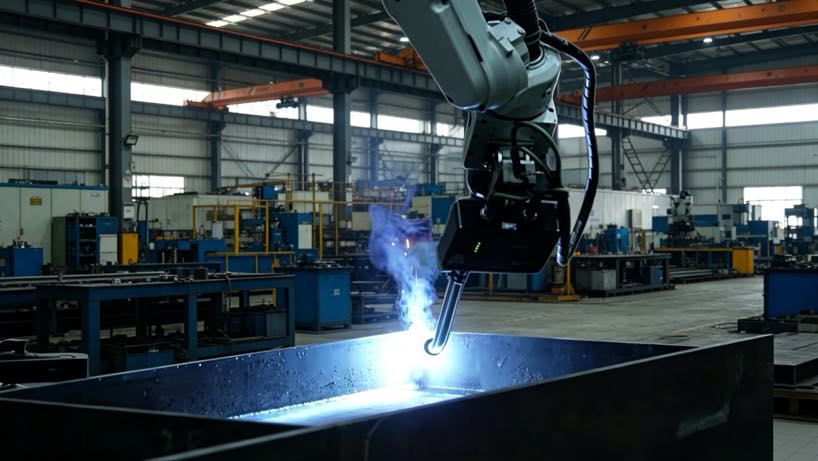
Bir sensör — torç yakınına monte edilmiş küçük bir lazer profil oluşturucu, veya kaynak akımının kendisini kullanan ark bazlı algılama — kaynak geçişi sırasında dikiş konumunu sürekli olarak izler. Düzeltme sinyalleri robot kontrolörüne 50–200 Hz güncelleme hızlarında gönderilir, Parça ısı altında hareket ederken torç konumunu merkez çizgisinde kalacak şekilde iterek.
Akıllı kaynak sisteminin tescilli ark izleme algoritması, çok ince salınım genliklerinde dikiş doğruluğunu korur. 1 mm — bu, termal olarak bozulmuş ince bir plaka üzerinde örgü kaynağı sırasında bile dikişi takip edebileceği anlamına gelir, her bir boncuk ısı biriktirdikçe dikiş konumu sürekli olarak değişir.
Tarayıcı Teknolojisi: Lazer Üçgenleme ve Yapılandırılmış Işık
Endüstriyel kaynak dikişi taramasına iki algılama teknolojisi hakimdir. Farklılıklarını anlamak, rakip sistemleri değerlendirirken yardımcı olur.
| karakteristik | Lazer hattı üçgenleme | Yapılandırılmış ışık (saçak projeksiyonu) |
| Prensip | Tek lazer çizgisi yüzey boyunca tarandı | Yüzeye yansıtılan ızgara veya saçak deseni |
| Hız | Çok hızlı — 1,000+ fps hat hızı | Daha yavaş — kare başına birden fazla pozlama |
| Çözünürlük | Bir eksende yüksek; diğerlerindeki tarama hızına bağlıdır | Her iki eksende aynı anda yüksek |
| Bekleme mesafesi | Tipik olarak 100–400 mm | Tipik olarak 200–600 mm |
| Parlak yüzeylerde performans | Speküler yansımadan etkilenebilir | Yansıtıcı metal üzerinde daha sağlam |
| Kaynak için en uygun | Kaynak içi izleme + kaynak öncesi çizgi taraması | Kaynak öncesi tam yüzey taraması |
| Akıllı kaynak sistemimiz | Yüksek hızlı lazer profil oluşturucu 1,140 kaynak öncesi tarama için fps + ark takibi | Küresel konumlandırma için geniş çizgi taramalı kamera |
Yapısal çelik üretimi için, lazer üçgenleme, kaynak sırasında dikiş takibi için baskın teknolojidir; yüksek kare hızı, gecikme yaratmadan robotun hareket hızlarına uyum sağlar. Yapılandırılmış ışık veya alan tarayıcıları, hassas lazer tarama başlamadan önce parçayı kabaca konumlandıran ilk küresel konumlandırma geçişi için kullanılır. Akıllı kaynak sistemimiz her ikisini de kabadan inceye doğru bir stratejide kullanır: küresel konum için geniş bir çizgi tarama kamerası, ardından hassas dikiş çıkarma için yüksek hızlı lazer profil oluşturucu.
Bu Teknoloji Yapısal Çeliği Özel Olarak Nasıl Kullanıyor?
Genel dikiş izleme literatürü ince sac otomotiv uygulamalarına odaklanıyor. Yapısal çelik farklı zorluklar sunar, ve teknolojinin nasıl uyum sağladığı konusunda açık olmaya değer.
| Yapısal çelik mücadelesi | 3D dikiş takibi bu sorunu nasıl çözüyor? |
| Montaj boşluğu değişimi ±1–4 mm | Dikiş çıkarma her noktadaki gerçek boşluğu ölçer; yol, tel beslemesini ve ilerleme hızını dolduracak şekilde ayarlar |
| Parça boyut toleransı ±1–3 mm | Kaynak öncesi tarama, gerçek parça konumunu yakalar; gerçek konumdan oluşturulan yol, nominal fikstür değil |
| Vinç yükü altında ağır parçalar kayıyor | Tarama, parça yüklendikten ve sıkıştırıldıktan sonra çalışır; yerleştirme değişikliğinden bağımsız olarak son konumu yakalar |
| Değirmen ölçeği ve son teknoloji oksidasyon | Lazer geometri ölçümü yüzeydeki renk değişikliğinden veya değirmen ölçeği dokusundan etkilenmez |
| Eşit olmayan boşluklara sahip kutu kolon oluk bağlantıları | Uyarlanabilir oluk kaynağı modu, gerçek oluk geometrisini okur ve kesit başına torç ofsetini ayarlar |
| Çok geçişli kalın plakada termal bozulma | Kaynak içi ark izleme, tüm geçişlerde torç konumunu sürekli olarak düzeltir |
| Uzun eklemler > 3 m yapısal kirişlerde | Geniş görüş alanlı tarayıcılar (2,600 mm görüş açısı) tek geçişte derzin tamamını kaplayın; 7eksen yolu erişimi genişletir |
Bağlamda doğruluk: yapısal bir kaynakta ±0,5 mm ne anlama gelir?
Dikiş merkez hattında ±0,3–0,5 mm'lik yol oluşturma doğruluğu soyut anlamda hassas görünüyor. Pratik yapısal çelik açısından: bir için 6 AWS D1.1'e göre belirtilen mm köşe kaynağı, kabul edilebilir bacak uzunluğu toleransı -0'dır / +3 mm. Merkez çizgisinden ±0,5 mm uzağa yerleştirilen bir yol, her geçişte bu tolerans dahilinde bir köşe kaynağı üretir. Kısmi nüfuziyetli oluk kaynakları için, kök konumlandırma gereksinimi daha sıkıdır (±1 mm) ve bu da kaynak öncesi taramanın yanı sıra kaynak içi ark takibi etkin olduğunda sistemin kapasitesi dahilindedir.
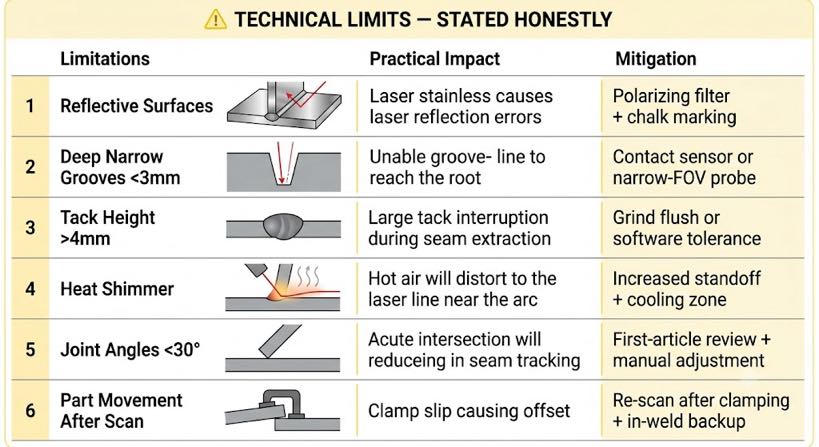
Teknik Sınırlar — Dürüstçe Belirtilmiştir
3D lazer dikiş takibi olgun bir teknolojidir, ancak herhangi bir yapısal çelik imalatçısının bir sistemi belirlemeden önce anlaması gereken gerçek kısıtlamalara sahiptir..
| Sınırlama | Pratik etki | Azaltma |
| Yansıtıcı veya şeffaf yüzeyler | Yüksek derecede parlatılmış paslanmaz çelik, aynasal yansıma hatalarına neden olabilir | Tarama yoğunluğunu azaltın; polarize filtre kullan; tebeşirle işaretleme uygula |
| Çok derin dar oluklar (< 3 mm genişlik) | Lazer çizgisi derin oluğun köküne ulaşamıyor | Temas sensörü veya özel dar FOV probu kullanın |
| Kaynak yüksekliği > 4 mm | Punterizlerin köprüledikleri boşluktan daha yüksek olması durumunda dikişin çıkarılması kesintiye uğrayabilir | Puntaları aynı hizada taşlayın veya yazılımda punta toleransı parametresini ayarlayın |
| Ark yakınında aşırı ısı parıltısı | Sıcak havadaki kırılma indisi değişimi lazer çizgisini bozabilir | Torç-sensör arasındaki mesafeyi artırın; ark sonrası soğutma bölgesini kullanın |
| Eklem açıları < 30° | Akut kavşaklar çıkarma güvenini azaltır | İlk makale yolunun incelenmesi gerekiyor; manuel ayar gerekebilir |
| Taramadan sonra parça hareketi | Kaynak öncesi tarama sonrasında parça kayarsa (örneğin, kelepçe kayması), yol dengelendi | Son sıkıştırmadan sonra yeniden tarayın; kaynak içi izlemeyi yedek düzeltme olarak kullanın |
Bu sınırlamaların hiçbiri standart yapısal çelik işleri (köşe kaynakları) için diskalifiye edici değildir, alın kaynakları, T-bağlantılar, ve ortak plaka kalınlıklarındaki bindirme bağlantılarının tümü teknolojinin güvenilir çalışma kapsamı dahilindedir. Yukarıdaki tablo, bir sistem seçmeden önce belirli parça portföyünüze göre incelemeye değer uç durumları kapsar.
Sıkça Sorulan Sorular
Dikiş takibi ile dikiş bulma arasındaki fark nedir??
Dikiş bulma (veya dikiş arama) Kaynak öncesinde bağlantı yerinin yerini tespit eder ve önceden programlanmış bir yolun başlangıç noktasını ayarlar. Parça konumunu düzeltir ancak sabit bir yol şekli kullanır. Dikiş izleme, kaynak boyunca tüm yolu (hem konum hem de geometri) sürekli olarak günceller. Değişken aralık ve donanıma sahip yapısal çelik için, takip gerekli; Dikiş bulma tek başına bağlantı uzunluğu boyunca boşluk değişimini telafi etmez.
Tarayıcı kaynak dumanı ve sıçraması ile çalışıyor mu??
Lazer üçgenleme tarayıcıları doğrudan ışın yolundaki yoğun duman sütunlarından etkilenir. pratikte, kaynak öncesi tarama ark açılmadan önce gerçekleştirilir - duman mevcut değildir. Kaynak içi ark takibi için, sensör genellikle torcun 80–150 mm ilerisine monte edilir (önde gelen), duman konisinin dışında. Tarayıcı lensindeki sıçrama, hava bıçağı temizleme sistemleri ve yapısal çelik ortamlarda standart bir bakım öğesi olan değiştirilebilir koruyucu cam kapaklarla yönetilir.
Sistem düz olmayan (kavisli dikişler veya değişken açılı bağlantılar) bağlantıları nasıl ele alıyor??
Nokta bulutu, eklemin gerçek üç boyutlu geometrisini yakalar, eğriler dahil, açısal değişiklikler, ve bileşik geometriler. Dikiş çıkarma algoritması, bulduğu geometriye göre bir merkez çizgisine uyar - düz, kavisli, veya adım adım. Yol üreteci daha sonra karşılık gelen robot hareketini üretir, eğriler etrafında tutarlı çalışma açısını korumak için gereken torç açısı ayarlamaları dahil. Dar yarıçaplı eğriler (< 50 mm) robot tekilliklerinden kaçınmak için yol yumuşatmayı gerektirebilir, yol planlama modülünün otomatik olarak gerçekleştirdiği.
Hangi tarama verileri saklanır?, ve kaynak izlenebilirliğini nasıl destekler??
Akıllı kaynak sistemimiz nokta bulutunu kaydeder, çıkarılan dikiş merkez çizgisi, boşluk ölçümleri, ve parça seri numarasına göre oluşturulan yol verileri. Kaynak sırasında, ark parametreleri (Gerilim, akım, seyahat hızı, sapma uyarıları) aynı kayda eklenir. Ortaya çıkan dosya, AWS D1.1 ve EN belgelendirme gereksinimlerini karşılayan eksiksiz bir kaynak izlenebilirlik paketi (geometri artı bağlantı başına işlem parametreleri) sağlar. 1090 sertifikalı yapısal kaynak için. Kayıtlar kalite yönetim sistemleri için standart formatlarda dışa aktarılabilir.
Bu teknoloji mevcut bir robotik kaynak hücresine uyarlanabilir mi??
Lazer dikiş izleme sensörleri, satış sonrası yükseltme olarak mevcut birçok robot hücresine eklenebilir, robot kontrol cihazının gerekli G/Ç ve güncelleme hızını desteklemesi şartıyla. Yol planlama yazılımı daha karmaşık bir yenileme işlemi gerçekleştirir; tarama verilerinden gerçek anlamda programlama gerektirmeyen yol oluşturma, kontrolör düzeyinde yazılım entegrasyonu gerektirir, sadece bir sensör eklentisi değil. Mevcut hücrenizin yükseltilip yükseltilemeyeceğine dair tam bir değerlendirme için. değiştirildi, en güvenilir yaklaşım sensör satıcısıyla saha değerlendirmesi yapmaktır.
Sonraki Adımlar
- 3D tarama verilerinin ters modelleme yoluyla nasıl eksiksiz bir kaynak programına dönüştüğünü görmek için, Blogu oku 05: Kaynağa Tarama Teknolojisi: Tersine Modelleme Robot Programlamanın Yerini Nasıl Alır?.
- Programlamayan hücrenin bu tarama teknolojisini temel olarak nasıl kullandığını anlamak, Blogu oku 03: Programlamasız Robotik Kaynak Hücresi: Görüş Yönlendirmeli Sistemler Teach Pandantiflerini Nasıl Ortadan Kaldırıyor?.
- Kendi yapısal çelik parçanız üzerinde canlı tarama gösterimi talep etmek için: bize parça çizimini veya ortak konfigürasyonun fotoğrafını gönderin. 3D lazer taraması yapacağız ve çıkarılan dikiş verilerini geri getireceğiz, oluşturulan yol önizlemesi, ve çevrim süresi tahmini.
| Bu serideki ilgili okumalar: Blog 01 — Robotik Kaynak Hücresi ve Geleneksel Kaynak Hattı: Mağazanızda Neler Değişiyor? Blog 02 — Yapısal Çelik için Manuel ve Robotik Kaynak: Otomasyon Ne Zaman Fayda Sağlar?? Blog 03 — Programlamasız Robotik Kaynak Hücresi: Görüş Yönlendirmeli Sistemler Teach Pandantiflerini Nasıl Ortadan Kaldırıyor? Blog 05 — Kaynağa Tarama Teknolojisi: Tersine Modelleme Robot Programlamanın Yerini Nasıl Alır? |
Yazar Hakkında
Deneyim & Kimlik bilgileri
Robotik kaynak sistemi entegrasyon uzmanı 12+ Robot Konumlandırıcı seçimi ve entegrasyonuna odaklanan uzun yıllara dayanan doğrudan proje deneyimi. Danışmanlık yaptı 300+ Kuzey Amerika'daki fabrikalar, Avrupa, ve Asya. Bu makaledeki tüm spesifikasyon verileri gerçek H'den alınmıştır. / B / L / U serisi ürün veri sayfaları.
Şirket geçmişi: 26+ yıllarca kaynak otomasyon mühendisliği, 40+ aktif patentler, 1,500+ dünya çapında tamamlanan projeler, yaklaşık olarak 70% Robot Konumlandırıcı entegrasyonunu içerir.
Sertifikalar
- ISO 9001: 2015 (GB/T 19001-2016) — Kalite Yönetim Sistemi
- GJB 9001C-2017 — Askeri/Silah Ekipmanı Kalite Yönetim Sistemi
- AB CE — Makine Direktifi 2006/42/EC (Sertifika. HAYIR. M.2026.206.C134866)
- Yüksek Teknoloji Kuruluşu - Sertifika. HAYIR. GR202341000595 (Kasım'da yayınlandı. 2023)
Son güncelleme: Haziran 2026
İLGİLİ YAZILAR
Neden 2 Tonluk Bir Konumlandırıcı Her Zaman 2 Tonluk Bir Parçayı Tutamaz?: Eksantrik Yükleme, Devrilme Anı, ve Atalet
Programlamasız Robotik Kaynak Hücresi:Görüş Yönlendirmeli Sistemler Teach Pandantiflerini Nasıl Ortadan Kaldırıyor?

Robotik Lazer Kaynağının Kapsamlı Bir Karşılaştırması. MIG ve TIG Kaynağı: Hangisi Size Uygun?
Trafo Tankı Kaynak Otomasyonu:Büyük Sorunu Çözmek, Tekrarlanmayan Parçalar
Kaynak Pozisyoner Yerçekimini Nasıl Kontrol Eder?: Su birikintisi stabilitesi ve kaynak kalitesinin fiziği
