Fabricant de postes de travail robotisés et de systèmes laser personnalisés



3Le suivi des coutures au laser D Vision expliqué:Du nuage de points au chemin de soudure en quelques secondes
Demandez à la plupart des gens comment un robot sait où souder et ils décrivent un programmeur avec un pendentif d'apprentissage., guider le bras point par point à travers un chemin stocké dans le contrôleur. Ce modèle a quarante ans. La technologie qui l'a remplacé – le suivi des coutures laser 3D – fait en quelques secondes ce qu'un programmeur passait des heures à faire., et il le fait avec plus de précision, parce qu'il lit la partie réelle plutôt qu'un idéal mémorisé.
Cet article explique comment fonctionne le suivi des coutures laser par vision 3D à partir des premiers principes.: comment le scanner capture un nuage de points, comment le logiciel extrait le cordon de soudure de ce nuage, et comment le système convertit la géométrie des coutures en un chemin de soudure robotisé, le tout sans intervention humaine. Il est destiné aux ingénieurs et aux responsables de production qui évaluent si cette technologie convient à leur environnement de fabrication de structures en acier..

Pourquoi le suivi des coutures existe - et ce qu'il remplace
Le soudage robotisé traditionnel suppose que la pièce se trouve exactement là où le programme l'indique.. Le chemin de soudure est enseigné par rapport à une pièce idéale dans un montage précis, puis rejoué sur chaque partie suivante. Cette hypothèse fonctionne bien dans la construction automobile, où les pièces estampées ont des tolérances de ± 0,3 mm et les fixations sont conçues pour se répéter au même niveau.
Cela ne fonctionne pas dans la fabrication de structures en acier. Les tolérances des plaques oxycoupées et découpées à la scie sont de ±1 à 3 mm. Les écarts d’ajustement varient d’une extrémité à l’autre d’un joint. Les pièces chargées par grue sont placées légèrement différemment à chaque cycle. Un chemin programmé fixe sur l'acier de construction produit une taille de gorge de soudure incohérente, articulations manquées, et des taux de retouche qui éliminent le gain de productivité de l'automatisation.
Le suivi des coutures résout ce problème en déplaçant l'intelligence du programme vers le capteur.. Au lieu de faire confiance à une position stockée, le système lit la géométrie réelle du joint avant – et pendant – chaque soudure. Le chemin suit la vraie couture, pas celui théorique.
| Le changement de base: le soudage robotique traditionnel fait confiance au programme. Le suivi des coutures par vision 3D fait confiance à la pièce. |
Qu'est-ce que le suivi des coutures laser par vision 3D?
| 3Le suivi des joints laser D Vision est un système de détection et un logiciel qui utilise un profileur laser ou un scanner à lumière structurée pour capturer la géométrie tridimensionnelle d'un joint de soudure., extraire les paramètres de l'axe de la couture et de l'écart à partir de ces données, et mettez continuellement à jour le parcours de soudage du robot pour suivre le joint réel, compensant ainsi la variation des pièces., lacunes d'aménagement, et distorsion thermique en temps réel. |
Il existe deux applications distinctes de cette technologie, et cela vaut la peine d'être précis sur les deux.
Numérisation avant soudure (planification du chemin): le scanner balaie le joint avant le début du soudage, le logiciel génère la trajectoire complète du robot à partir des données scannées, et le robot exécute ensuite ce chemin. Il s'agit de l'approche utilisée dans les cellules sans programmation pour éliminer complètement la programmation du pendentif d'apprentissage..
Suivi pendant la soudure (correction en temps réel): un capteur monté à proximité de la torche surveille le joint en continu pendant le soudage et transmet des signaux de correction au contrôleur du robot, réglage de la position de la torche en temps réel lorsque le joint s'écarte de la trajectoire prévue. Cela compense la distorsion thermique et la dérive des fixations qui se produisent après le scan de pré-soudage..
Les systèmes modernes les plus performants combinent les deux: le scan pré-soudage génère le chemin initial, et le suivi pendant la soudure l'affine continuellement tout au long de la passe de soudure.. Notre système de soudage intelligent utilise cette approche combinée : profilage de pré-soudage laser 3D à grande vitesse pour la génération de trajectoires., plus suivi continu de l'arc pendant l'exécution.
Du nuage de points au chemin de soudure — Le processus technique
Comprendre le processus en séquence montre clairement pourquoi cette technologie est suffisamment fiable pour la production d'acier de construction - et où se situent ses limites.
Étape 1: Projection de lumière et capture de réflexion
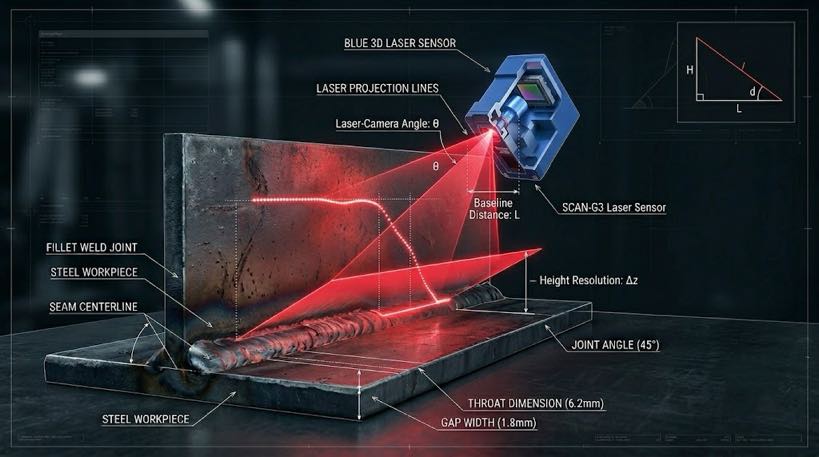
Le scanner projette un motif structuré de lumière laser (généralement une ligne ou une grille) sur la surface du joint de soudure.. Une caméra décalée par rapport à la source laser capture le motif réfléchi. Parce que la caméra et le laser sont à un angle fixe l'un par rapport à l'autre (une géométrie appelée triangulation laser), tout écart dans la hauteur de la surface provoque un décalage prévisible de l'endroit où la ligne réfléchie apparaît dans l'image de la caméra.
Le système mesure ces déplacements sur toute la largeur du scan et les convertit en une carte de hauteur de la surface articulaire.. Notre profileur laser 3D capture ces données jusqu'à 1,140 images par seconde sur une 2,600 Champ de vision de mm — assez rapide pour balayer une poutre structurelle complète en un seul passage de balayage sans s'arrêter.
Étape 2: Construction d'un nuage de points
Lorsque le scanner se déplace le long de l'articulation (soit le scanner bouge, ou le robot le porte, ou la pièce se déplace sur un positionneur), les profils de hauteur successifs sont assemblés dans un nuage de points tridimensionnel - un réseau dense de x, oui, Mesures de coordonnées z représentant la géométrie de la surface du joint.
La résolution compte ici. Avec un espacement des points de 0,2 à 0,5 mm, le nuage capture la géométrie fine d'une rainure de soudure - face racine, angle de biseau, atterrir, largeur de l'espace — avec une précision suffisante pour planifier un chemin de soudure qui répondra aux exigences dimensionnelles AWS D1.1. Les scanners à basse résolution manquent les détails de la géométrie des rainures et produisent des chemins qui nécessitent une correction.
| Contrôle de la qualité des nuages de points : à quoi ressemblent de bonnes données: Espacement des points: 0.2–0,5mm (suffisant pour les joints de soudure MIG structurels) Vitesse de numérisation: Couvertures 1 m de joint soudé en < 90 seconds at production pace Noise level: < 0.1 mm Z-axis noise at rated scan distance Field of view: Assez large pour capturer les deux côtés du joint en un seul passage |
Étape 3: Extraction des coutures
Les données brutes du nuage de points contiennent toute la surface numérisée – plaque de base, préparation de soudure, points de soudure, structure environnante. L'algorithme d'extraction des joints doit identifier le joint de soudure à partir de ce fond.
L'algorithme recherche les caractéristiques géométriques caractéristiques de chaque type de joint.. Pour une soudure d'angle, il trouve l'intersection de deux surfaces planes. Pour une soudure bout à bout avec une rainure en V, il identifie la vallée entre deux bords biseautés. Pour un joint en T, il trouve le point racine où l'âme verticale rencontre la bride horizontale. Une fois la caractéristique commune localisée, l'algorithme s'adapte à une ligne centrale et extrait les paramètres clés:
- Position de la ligne médiane de l'articulation (x, oui, Coordonnées z sur toute la longueur du joint)
- Largeur de l'espace radiculaire à chaque point le long du joint
- Angle de biseau et géométrie de la face racine (pour soudures sur rainures)
- Objectif de profondeur de gorge ou de longueur de jambe basé sur la géométrie de l'articulation
- Toute anomalie géométrique – pontage des points de soudure, pics d'écart locaux, matériel manquant
Les soudures par pointage présentent un défi spécifique: ils traversent la couture et peuvent perturber l'algorithme d'extraction si leur hauteur est grande par rapport à l'écart. Des systèmes performants détectent les points de soudure comme des anomalies et les ignorent sur le chemin ou réduisent la vitesse de déplacement pour les souder correctement.. L’opérateur est averti si un virement dépasse la plage de compensation du système.
Étape 4: Planification de chemin et génération de trajectoire
Avec la géométrie de couture extraite, le module de planification de trajectoire génère la séquence complète de mouvements du robot. C'est plus complexe que de simplement suivre la ligne médiane : le système doit également planifier:
- Angle de la torche par rapport au joint (angle de travail et angle de déplacement pour les soudures d'angle)
- Trajectoires d'approche et de retrait qui évitent les collisions avec la pièce à usiner et le dispositif de montage
- Paramètres de tissage si l'écart nécessite une oscillation pour le combler
- Séquence multi-passes si la taille de la gorge dépasse les limites d'un seul passage (typiquement > 8 Filet mm)
- Positionnement entre passes pour le positionneur si la pièce doit être tournée entre les passes
La trajectoire générée est une séquence horodatée de positions articulaires du robot, angles de torche, et appels de paramètres de soudage - un programme de soudage complet, généré en 15 à 45 secondes à partir des données d'analyse, sans intervention humaine.
| Temps de premier arc sur un nouveau type de pièce: Pendentif d'enseignement traditionnel: 2–8 hours programming Offline programming (OLP): 45 minutes - 3 hours 3D vision path planning: < 5 minutes totales (balayage + extrait + générer) |
Étape 5: Correction en temps réel pendant la soudure
La numérisation avant soudage capture la géométrie du joint avant le début des effets thermiques.. Une fois l'arc ouvert, deux choses changent: la pièce s'échauffe et se déforme, et la position du bain de fusion par rapport au joint se déplace légèrement à chaque passage. Le suivi pendant la soudure gère cela.
Un capteur - soit un petit profileur laser monté près de la torche, ou détection basée sur l'arc utilisant le courant de soudage lui-même - surveille la position du joint en continu pendant la passe de soudage. Les signaux de correction sont envoyés au contrôleur du robot à des taux de mise à jour de 50 à 200 Hz, pousser la position de la torche pour rester sur la ligne centrale lorsque la pièce se déplace sous l'effet de la chaleur.
L'algorithme exclusif de suivi de l'arc du système de soudage intelligent maintient la précision des coutures à des amplitudes d'oscillation aussi fines que 1 mm — ce qui signifie qu'il peut suivre le joint même pendant le soudage par armure sur une plaque mince déformée thermiquement, où la position de la couture change continuellement à mesure que chaque perle dépose de la chaleur.
Technologie des scanners: Triangulation laser vs lumière structurée
Deux technologies de détection dominent l'analyse industrielle des cordons de soudure. Comprendre leurs différences aide à évaluer des systèmes concurrents.
| Caractéristiques | Triangulation de lignes laser | Lumière structurée (projection de frange) |
| Principe | Une seule ligne laser balayée sur la surface | Motif de grille ou de franges projeté sur une surface |
| Vitesse | Très vite — 1,000+ taux de ligne fps | Plus lent : plusieurs expositions par image |
| Résolution | Haut dans un axe; dépend de la vitesse de numérisation dans d'autres | Élevé dans les deux axes simultanément |
| Distance de sécurité | Généralement 100 à 400 mm | Généralement 200 à 600 mm |
| Performance sur surfaces brillantes | Peut être affecté par la réflexion spéculaire | Plus robuste sur le métal réfléchissant |
| Idéal pour le soudage | Suivi pendant la soudure + balayage des lignes de pré-soudure | Numérisation de toute la surface avant le soudage |
| Notre système de soudage intelligent | Profileur laser à grande vitesse à 1,140 fps pour le scanning avant soudage + suivi d'arc | Grande caméra à balayage linéaire pour le positionnement global |
Pour la production d'acier de construction, la triangulation laser est la technologie dominante pour le suivi des joints pendant le soudage : sa fréquence d'images élevée correspond aux vitesses de déplacement du robot sans introduire de décalage. Des scanners à lumière structurée ou de zone sont utilisés pour la passe de positionnement global initiale qui localise grossièrement la pièce avant le début du balayage laser de précision.. Notre système de soudage intelligent utilise les deux dans une stratégie grossière à fine: une grande caméra à balayage linéaire pour la localisation mondiale, puis le profileur laser à grande vitesse pour une extraction précise des coutures.
Comment cette technologie gère spécifiquement l’acier de construction
La littérature générique sur le suivi des coutures se concentre sur les applications automobiles en feuilles minces. L'acier de construction présente différents défis, et cela vaut la peine d'être explicite sur la façon dont la technologie s'adapte.
| Le défi des structures en acier | Comment le suivi des coutures 3D y répond |
| Variation de l'écart d'ajustement ±1–4 mm | L'extraction des coutures mesure l'écart réel en chaque point; le chemin ajuste l'alimentation du fil et la vitesse de déplacement pour remplir |
| Tolérance dimensionnelle de la pièce ±1–3 mm | Le scan pré-soudage capture la position réelle de la pièce — chemin généré à partir de l'emplacement réel, pas de luminaire nominal |
| Pièces lourdes se déplaçant sous la charge d'une grue | La numérisation s'exécute une fois la pièce chargée et serrée : capture la position finale quelle que soit la variation de placement. |
| Calamine et oxydation de pointe | La mesure de la géométrie au laser n'est pas affectée par la décoloration de la surface ou la texture des calamines |
| Joints de rainure de colonne en caisson avec des espaces inégaux | Le mode de soudage adaptatif des rainures lit la géométrie réelle des rainures et ajuste le décalage de la torche par section transversale |
| Distorsion thermique sur plaque épaisse multi-passes | Le suivi de l'arc dans le soudage corrige la position de la torche en continu sur toutes les passes |
| Articulations longues > 3 m sur poutres structurelles | Scanners à large champ de vision (2,600 mm Champ de vision) couvrir tout le joint en un seul passage; 7La piste sur l'axe étend la portée |
Précision en contexte: que signifie ±0,5 mm sur une soudure structurelle
Une précision de génération de trajectoire de ±0,3 à 0,5 mm sur la ligne centrale de la couture semble précise dans l'abstrait. En termes pratiques de construction d’acier: pour un 6 Soudure d'angle de mm spécifiée selon AWS D1.1, la tolérance de longueur de jambe acceptable est de −0 / +3 mm. Un chemin placé à ± 0,5 mm de la ligne centrale produit une soudure d'angle bien dans cette tolérance à chaque passe.. Pour soudures sur rainures à pénétration partielle, l'exigence de positionnement de la racine est plus stricte — ±1 mm — ce qui est également dans les limites des capacités du système lorsque le suivi de l'arc dans le soudage est actif parallèlement au balayage pré-soudage.
Limites techniques – énoncées honnêtement
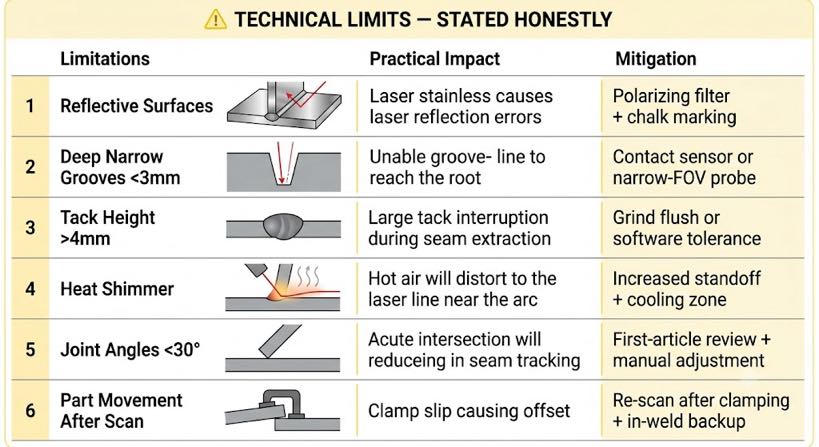
3Le suivi des coutures laser D est une technologie mature, mais il comporte de véritables contraintes que tout fabricant de structures en acier devrait comprendre avant de spécifier un système..
| Limitation | Impact pratique | Atténuation |
| Surfaces réfléchissantes ou transparentes | L'acier inoxydable hautement poli peut provoquer des erreurs de réflexion spéculaire | Réduire l'intensité de l'analyse; utiliser un filtre polarisant; appliquer un marquage à la craie |
| Rainures étroites très profondes (< 3 mm largeur) | La ligne laser ne peut pas atteindre la racine du sillon profond | Utilisez un capteur de contact ou une sonde spécialisée à champ de vision étroit |
| Hauteur du point de soudure > 4 mm | Peut interrompre l'extraction des coutures si les punaises sont plus hautes que l'espace qu'elles comblent | Broyer les punaises à ras ou définir le paramètre de tolérance de punaise dans le logiciel |
| Chaleur extrême scintillant près de l'arc | La variation de l'indice de réfraction dans l'air chaud peut déformer la ligne laser | Augmente la distance entre la torche et le capteur; utiliser une zone de refroidissement post-arc |
| Angles de jonction < 30° | Les intersections aiguës réduisent la confiance dans l’extraction | Examen du chemin du premier article requis; un réglage manuel peut être nécessaire |
| Mouvement de la pièce après numérisation | Si la pièce se déplace après le scan pré-soudage (par ex., glissement de serrage), le chemin est décalé | Re-scanner après le serrage final; utiliser le suivi pendant la soudure comme correction de secours |
Aucune de ces limitations n'est disqualifiante pour les travaux de construction en acier standard – soudures d'angle., soudures bout à bout, Joints en T, et les joints à recouvrement sur des épaisseurs de plaques courantes se situent tous dans l'enveloppe de fonctionnement fiable de la technologie.. Le tableau ci-dessus couvre les cas extrêmes qui méritent d'être examinés par rapport à votre portefeuille de pièces spécifiques avant de sélectionner un système..
Foire aux questions
Quelle est la différence entre le suivi des coutures et la recherche des coutures?
Recherche de couture (ou recherche de couture) localise le joint avant le soudage et ajuste le point de départ d'un chemin préprogrammé. Il corrige la position de la pièce mais utilise une forme de chemin fixe. Le suivi des coutures met à jour l'intégralité du trajet en continu (position et géométrie) tout au long de la soudure.. Pour acier de construction à jeu et aménagement variables, un suivi est requis; La recherche des coutures à elle seule ne compense pas la variation de l'espace le long de la longueur du joint..
Le scanner fonctionne-t-il malgré les fumées de soudage et les éclaboussures?
Les scanners à triangulation laser sont affectés par des colonnes de fumée denses directement dans le trajet du faisceau. En pratique, le scan de pré-soudage est effectué avant l'ouverture de l'arc — aucune fumée présente. Pour le suivi de l'arc dans la soudure, le capteur est généralement monté 80 à 150 mm devant la torche (menant), à l'extérieur du cône de fumée. Les projections sur la lentille du scanner sont gérées par des systèmes de purge à lame d'air et des couvercles de protection en verre remplaçables — un élément de maintenance standard dans les environnements de construction en acier..
Comment le système gère-t-il les joints qui ne sont pas droits : joints incurvés ou connexions à angle variable ??
Le nuage de points capture la géométrie tridimensionnelle réelle du joint, y compris les courbes, changements angulaires, et géométries composées. L'algorithme d'extraction de couture adapte une ligne médiane à la géométrie qu'il trouve - droite, courbé, ou fait un pas. Le générateur de trajectoire produit alors le mouvement du robot correspondant, y compris les ajustements de l'angle de la torche nécessaires pour maintenir un angle de travail constant autour des courbes. Courbes à rayon serré (< 50 mm) peut nécessiter un lissage du chemin pour éviter les singularités du robot, que le module de planification de chemin gère automatiquement.
Quelles données numérisées sont stockées, et comment prend-il en charge la traçabilité des soudures?
Notre système de soudage intelligent enregistre le nuage de points, ligne médiane de la couture extraite, mesures d'écart, et généré des données de chemin par rapport au numéro de série de la pièce. Pendant le soudage, paramètres d'arc (tension, actuel, vitesse de déplacement, alertes d'écart) sont ajoutés au même enregistrement. Le fichier résultant fournit un package complet de traçabilité des soudures (géométrie et paramètres de processus par joint) qui répond aux exigences de documentation d'AWS D1.1 et EN. 1090 pour le soudage structurel certifié. Les enregistrements peuvent être exportés dans des formats standard pour les systèmes de gestion de la qualité.
Cette technologie peut-elle être adaptée à une cellule de soudage robotisée existante?
Des capteurs de suivi des coutures laser peuvent être ajoutés à de nombreuses cellules robotisées existantes en tant que mise à niveau après-vente, à condition que le contrôleur du robot prenne en charge les E/S et la fréquence de mise à jour requises. La mise à niveau la plus complexe est le logiciel de planification de chemin : une véritable génération de chemin sans programmation à partir des données numérisées nécessite une intégration logicielle au niveau du contrôleur., pas seulement un ajout de capteur. Pour une évaluation complète de la possibilité de mettre à niveau votre cellule existante par rapport à. remplacé, l'approche la plus fiable est une évaluation du site avec le fournisseur du capteur.
Prochaines étapes
- Pour voir comment les données numérisées 3D deviennent un programme de soudage complet grâce à la modélisation inverse, lire le blog 05: Technologie Scan-to-Weld: Comment la modélisation inversée remplace la programmation des robots.
- Comprendre comment la cellule sans programmation utilise cette technologie de numérisation comme base, lire le blog 03: Cellule de soudage robotisée sans programmation: Comment les systèmes guidés par la vision éliminent les pendentifs d'apprentissage.
- Pour demander une démonstration en direct sur votre propre pièce de construction en acier: envoyez-nous le dessin de la pièce ou une photo de la configuration du joint. Nous effectuerons un scan laser 3D et renverrons les données de couture extraites, aperçu du chemin généré, et estimation du temps de cycle.
| Lecture connexe dans cette série: Blogue 01 — Cellule de soudage robotisée vs ligne de soudage traditionnelle: Quels changements dans votre atelier Blogue 02 — Soudage manuel ou robotisé pour l'acier de construction: Quand l’automatisation est-elle payante? Blogue 03 — Cellule de soudage robotisée sans programmation: Comment les systèmes guidés par la vision éliminent les pendentifs d'apprentissage Blogue 05 — Technologie Scan-to-Weld: Comment la modélisation inversée remplace la programmation des robots |
À propos de l'auteur
Expérience & Informations d'identification
Spécialiste de l'intégration de systèmes de soudage robotisés avec 12+ années d'expérience directe en matière de projets axées sur la sélection et l'intégration de positionneurs de robots. A fourni des conseils à 300+ usines à travers l’Amérique du Nord, Europe, et l'Asie. Toutes les données de spécification de cet article sont tirées du H réel / B / L / Fiches techniques des produits de la série U.
Contexte de l'entreprise: 26+ années d'ingénierie en automatisation du soudage, 40+ brevets actifs, 1,500+ projets réalisés à l'échelle mondiale, environ 70% impliquant l'intégration du positionneur de robot.
Certifications
- OIN 9001: 2015 (GB/T 19001-2016) — Système de gestion de la qualité
- GJB 9001C-2017 — Système de gestion de la qualité des équipements militaires/armes
- CE UE — Directive Machines 2006/42/CE (Certifié. Non. M.2026.206.C134866)
- Entreprise de haute technologie — Cert. Non. GR202341000595 (Publié en novembre. 2023)
Dernière mise à jour: juin 2026
ARTICLES CONNEXES

Une comparaison complète entre le soudage laser robotisé et. Soudage MIG et TIG: Lequel vous convient le mieux?
7Robot de l'axe vs portique traditionnel: Quel est le meilleur pour votre ligne de soudage ou de manutention de matériaux?

Positionneur de soudage laser: Précision et vitesse pour les soudures fines
Comment choisir le bon système de soudage laser robotisé pour votre usine

Fabrication sans fixation: Lorsqu'un positionneur de soudage remplace des gabarits complexes, Soudures de pointage, et temps de grue