Hersteller kundenspezifischer Roboterarbeitsplätze und Lasersysteme



3D Vision Laser-Nahtverfolgung erklärt:Von der Punktwolke zum Schweißpfad in Sekunden
Wenn man die meisten Leute fragt, woher ein Roboter weiß, wo er schweißen muss, beschreiben sie einen Programmierer mit einem Programmierhandgerät, Führen des Arms Punkt für Punkt durch einen im Controller gespeicherten Pfad. Dieses Modell ist vierzig Jahre alt. Die Technologie, die sie ersetzt hat – die 3D-Laser-Nahtverfolgung – erledigt in Sekundenschnelle das, was ein Programmierer früher stundenlang tat, und es macht es genauer, weil es den tatsächlichen Teil und nicht ein auswendig gelerntes Ideal liest.
In diesem Artikel wird zunächst erklärt, wie die 3D-Vision-Laser-Nahtverfolgung funktioniert: wie der Scanner eine Punktwolke erfasst, wie die Software die Schweißnaht aus dieser Wolke extrahiert, und wie das System die Nahtgeometrie in einen Roboterschweißpfad umwandelt – alles ohne menschliches Eingreifen. Es richtet sich an Ingenieure und Produktionsleiter, die bewerten möchten, ob diese Technologie für ihre Umgebung in der Stahlbaufertigung geeignet ist.

Warum es die Nahtverfolgung gibt – und was sie ersetzt
Beim herkömmlichen Roboterschweißen wird davon ausgegangen, dass sich das Teil genau dort befindet, wo das Programm es vorgibt. Der Schweißpfad wird anhand eines idealen Teils in einer präzisen Vorrichtung eingelernt, wird dann bei jedem weiteren Teil wiederholt. Diese Annahme funktioniert im Automobilbau gut, wo gestanzte Teile Toleranzen von ±0,3 mm einhalten und Vorrichtungen so konstruiert sind, dass sie sich auf der gleichen Ebene wiederholen.
Es funktioniert nicht im Baustahlbau. Die Toleranzen der Brenn- und Sägeplatten liegen bei ±1–3 mm. Die Passungsabstände variieren von einem Ende einer Verbindung zum anderen. Mit dem Kran geladene Teile sitzen bei jedem Zyklus etwas anders. Ein fest programmierter Pfad auf Baustahl führt zu einer inkonsistenten Schweißnahtgröße, fehlende Gelenke, und Nacharbeitsraten, die den Produktivitätsgewinn der Automatisierung zunichte machen.
Die Nahtverfolgung löst dieses Problem, indem sie die Intelligenz vom Programm auf den Sensor verlagert. Anstatt einer gespeicherten Position zu vertrauen, Das System liest die tatsächliche Verbindungsgeometrie vor und während jeder Schweißung. Der Weg folgt der echten Naht, nicht die theoretische.
| Die Kernverschiebung: Traditionelles Roboterschweißen vertraut dem Programm. Die 3D-Vision-Nahtverfolgung vertraut dem Teil. |
Was ist 3D-Vision-Laser-Nahtverfolgung??
| 3D Vision Laser-Nahtverfolgung ist ein Sensor- und Softwaresystem, das einen Laserprofiler oder einen Streifenlichtscanner verwendet, um die dreidimensionale Geometrie einer Schweißverbindung zu erfassen, Extrahieren Sie die Nahtmittellinien- und Lückenparameter aus diesen Daten, und aktualisieren Sie den Schweißpfad des Roboters kontinuierlich, um der tatsächlichen Verbindung zu folgen und so Teileabweichungen auszugleichen, Passungslücken, und thermische Verzerrung in Echtzeit. |
Es gibt zwei unterschiedliche Anwendungen dieser Technologie, und es lohnt sich, in beiden Fällen präzise zu sein.
Scannen vor dem Schweißen (Wegplanung): Der Scanner scannt die Verbindung, bevor mit dem Schweißen begonnen wird, Aus den Scandaten generiert die Software die komplette Robotertrajektorie, und der Roboter führt dann diesen Pfad aus. Dies ist der Ansatz, der in Zellen ohne Programmierung verwendet wird, um die Programmierung per Handbediengerät vollständig zu eliminieren.
Verfolgung in der Schweißnaht (Echtzeitkorrektur): Ein in der Nähe des Brenners angebrachter Sensor überwacht die Verbindung während des Schweißens kontinuierlich und gibt Korrektursignale an die Robotersteuerung weiter, Anpassen der Brennerposition in Echtzeit, wenn die Naht vom geplanten Pfad abweicht. Dadurch werden thermische Verformungen und Spannvorrichtungsdrift kompensiert, die nach dem Scan vor dem Schweißen auftreten.
Die meisten leistungsfähigen modernen Systeme kombinieren beides: Das Scannen vor dem Schweißen generiert den anfänglichen Pfad, und die Verfolgung innerhalb der Schweißnaht verfeinert sie kontinuierlich während des gesamten Schweißdurchgangs. Unser intelligentes Schweißsystem nutzt diesen kombinierten Ansatz – Hochgeschwindigkeits-3D-Laser-Vorschweißprofilierung zur Pfadgenerierung, plus kontinuierliche Lichtbogenverfolgung während der Ausführung.
Von der Punktwolke zum Schweißpfad – Der technische Prozess
Das sequenzielle Verständnis des Prozesses macht deutlich, warum diese Technologie für die Baustahlproduktion zuverlässig genug ist – und wo ihre Grenzen liegen.
Schritt 1: Lichtprojektion und Reflexionserfassung
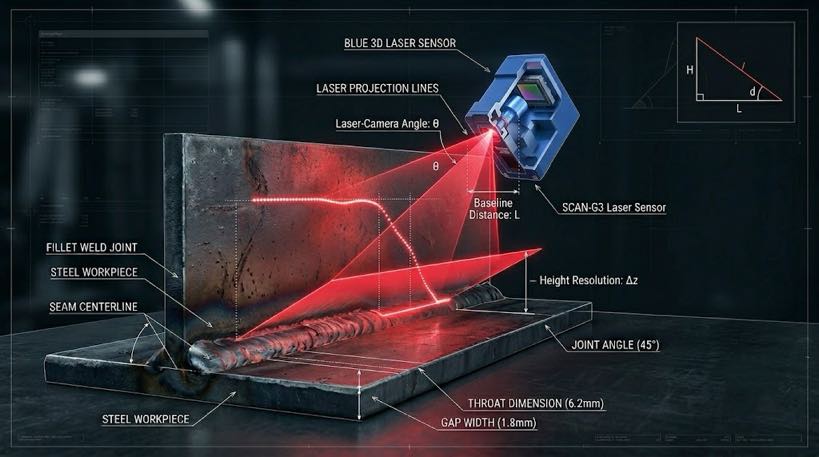
Der Scanner projiziert ein strukturiertes Laserlichtmuster – typischerweise eine Linie oder ein Gitter – über die Schweißnahtoberfläche. Eine von der Laserquelle versetzte Kamera erfasst das reflektierte Muster. Denn Kamera und Laser stehen in einem festen Winkel zueinander (eine Geometrie namens Lasertriangulation), Jede Abweichung in der Oberflächenhöhe führt zu einer vorhersehbaren Verschiebung der Stelle, an der die reflektierte Linie im Kamerabild erscheint.
Das System misst diese Verschiebungen über die gesamte Scanbreite und wandelt sie in eine Höhenkarte der Gelenkoberfläche um. Unser 3D-Laserprofiler erfasst diese Daten mit bis zu 1,140 Bilder pro Sekunde über a 2,600 mm-Sichtfeld – schnell genug, um einen gesamten Strukturstrahl in einem einzigen Durchlauf ohne Anhalten zu scannen.
Schritt 2: Punktwolkenkonstruktion
Während sich der Scanner entlang des Gelenks bewegt (Entweder bewegt sich der Scanner, oder der Roboter trägt es, oder das Teil bewegt sich auf einem Positionierer), Aufeinanderfolgende Höhenprofile werden zu einer dreidimensionalen Punktwolke zusammengesetzt – einer dichten Anordnung von x, j, Z-Koordinatenmessungen, die die Gelenkoberflächengeometrie darstellen.
Hier kommt es auf die Auflösung an. Bei 0,2–0,5 mm Punktabstand, Die Wolke erfasst die feine Geometrie einer Schweißfuge – Wurzelfläche, Abschrägungswinkel, Land, Spaltbreite – mit ausreichender Präzision, um einen Schweißpfad zu planen, der den Maßanforderungen von AWS D1.1 entspricht. Scanner mit niedrigerer Auflösung übersehen Details der Rillengeometrie und erzeugen Pfade, die korrigiert werden müssen.
| Qualitätsprüfung der Punktwolke – wie gute Daten aussehen: Punktabstand: 0.2–0,5 mm (ausreichend für strukturelle MIG-Schweißverbindungen) Scangeschwindigkeit: Abdeckungen 1 m Schweißnaht in < 90 seconds at production pace Noise level: < 0.1 mm Z-axis noise at rated scan distance Field of view: Breit genug, um beide Seiten der Fuge in einem Durchgang zu erfassen |
Schritt 3: Nahtextraktion
Die Rohdaten der Punktwolke enthalten die gesamte gescannte Oberfläche – die Grundplatte, Schweißvorbereitung, Heftschweißungen, umgebende Struktur. Der Nahtextraktionsalgorithmus muss die Schweißverbindung vor diesem Hintergrund identifizieren.
Der Algorithmus sucht nach geometrischen Merkmalen, die für jeden Gelenktyp charakteristisch sind. Für eine Kehlnaht, Es findet den Schnittpunkt zweier ebener Flächen. Für eine Stumpfnaht mit V-Nut, es identifiziert das Tal zwischen zwei abgeschrägten Kanten. Für ein T-Stück, Es findet den Wurzelpunkt, an dem der vertikale Steg auf den horizontalen Flansch trifft. Sobald das Gelenkmerkmal lokalisiert ist, Der Algorithmus passt eine Mittellinie an und extrahiert Schlüsselparameter:
- Gelenkmittellinienposition (X, j, z-Koordinaten entlang der gesamten Gelenklänge)
- Wurzelspaltbreite an jedem Punkt entlang der Fuge
- Fasenwinkel und Grundflächengeometrie (für Nutschweißungen)
- Zielvorgabe für Halstiefe oder Beinlänge basierend auf der Gelenkgeometrie
- Eventuelle geometrische Anomalien – überbrückende Heftnähte, lokale Lückenspitzen, fehlendes Material
Heftschweißungen stellen eine besondere Herausforderung dar: Sie kreuzen die Naht und können den Extraktionsalgorithmus verwirren, wenn ihre Höhe im Verhältnis zur Lücke groß ist. Leistungsfähige Systeme erkennen Heftschweißnähte als Anomalien und überspringen sie entweder im Pfad oder reduzieren die Fahrgeschwindigkeit, um sie korrekt zu überschweißen. Der Bediener wird benachrichtigt, wenn eine Wende den Kompensationsbereich des Systems überschreitet.
Schritt 4: Pfadplanung und Trajektorienerstellung
Mit extrahierter Nahtgeometrie, Das Bahnplanungsmodul generiert den kompletten Bewegungsablauf des Roboters. Dies ist komplexer, als nur der Mittellinie zu folgen – das System muss auch planen:
- Brennerwinkel relativ zur Verbindung (Arbeitswinkel und Bewegungswinkel für Kehlnähte)
- Anfahr- und Rückzugswege, die Kollisionen mit dem Werkstück und der Vorrichtung vermeiden
- Webparameter, wenn die Lücke eine Oszillation erfordert, um sie zu füllen
- Multi-Pass-Sequenz, wenn die Halsgröße die Single-Pass-Grenzwerte überschreitet (typischerweise > 8 mm Filet)
- Positionierung zwischen den Durchgängen für den Positionierer, wenn das Teil zwischen den Durchgängen gedreht werden muss
Die generierte Trajektorie ist eine zeitgestempelte Abfolge von Robotergelenkpositionen, Brennerwinkel, und Schweißparameteraufrufe – ein vollständiges Schweißprogramm, wird in 15–45 Sekunden aus Scandaten generiert, ohne menschliches Zutun.
| Zeit für den ersten Lichtbogen für einen neuen Teiletyp: Traditioneller Lehranhänger: 2–8 hours programming Offline programming (PLO): 45 Minuten – 3 hours 3D vision path planning: < 5 Minuten insgesamt (Scan + Extrakt + erzeugen) |
Schritt 5: Echtzeitkorrektur während der Schweißung
Das Scannen vor dem Schweißen erfasst die Verbindungsgeometrie, bevor thermische Effekte auftreten. Sobald sich der Bogen öffnet, zwei Dinge ändern sich: das Werkstück erwärmt sich und verformt sich, und die Schweißbadposition relativ zur Verbindung verschiebt sich bei jedem Durchgang leicht. Dies wird durch die Nachverfolgung während der Schweißnaht erledigt.
Ein Sensor – entweder ein kleiner Laser-Profiler, der in der Nähe des Brenners montiert ist, oder lichtbogenbasierte Erfassung unter Verwendung des Schweißstroms selbst – überwacht kontinuierlich die Nahtposition während des Schweißdurchgangs. Korrektursignale werden mit Aktualisierungsraten von 50–200 Hz an die Robotersteuerung gesendet, Verschieben Sie die Brennerposition so, dass sie auf der Mittellinie bleibt, während sich das Teil unter Hitze bewegt.
Der proprietäre Lichtbogenverfolgungsalgorithmus des intelligenten Schweißsystems sorgt für eine Nahtgenauigkeit bei Schwingungsamplituden von bis zu 1 mm – was bedeutet, dass es der Naht auch beim Pendelschweißen an einem thermisch verformten dünnen Blech folgen kann, Dabei verschiebt sich die Nahtposition kontinuierlich, wenn jede Perle Wärme abgibt.
Scannertechnologie: Lasertriangulation vs. strukturiertes Licht
Zwei Sensortechnologien dominieren die industrielle Schweißnahtabtastung. Das Verständnis ihrer Unterschiede hilft bei der Bewertung konkurrierender Systeme.
| Merkmal | Laserlinientriangulation | Strukturiertes Licht (Streifenprojektion) |
| Prinzip | Einzelne Laserlinie strich über die Oberfläche | Auf die Oberfläche projiziertes Gitter- oder Streifenmuster |
| Geschwindigkeit | Sehr schnell – 1,000+ fps-Zeilenrate | Langsamer – mehrere Belichtungen pro Bild |
| Auflösung | Hoch in einer Achse; Hängt von der Scangeschwindigkeit in anderen ab | Hoch in beiden Achsen gleichzeitig |
| Abstandsabstand | Typischerweise 100–400 mm | Typischerweise 200–600 mm |
| Leistung auf glänzenden Oberflächen | Kann durch Spiegelreflexion beeinträchtigt werden | Robuster auf reflektierendem Metall |
| Beste Passform zum Schweißen | Verfolgung in der Schweißnaht + Scannen der Schweißlinie vor dem Schweißen | Vollflächiges Scannen vor dem Schweißen |
| Unser intelligentes Schweißsystem | Hochgeschwindigkeits-Laserprofiler bei 1,140 fps für das Scannen vor dem Schweißen + Lichtbogenverfolgung | Große Zeilenkamera zur globalen Positionierung |
Für die Baustahlproduktion, Die Lasertriangulation ist die vorherrschende Technologie zur Nahtverfolgung beim Schweißen – ihre hohe Bildrate passt sich der Roboterfahrgeschwindigkeit an, ohne dass es zu Verzögerungen kommt. Strukturierte Licht- oder Flächenscanner werden für den ersten globalen Positionierungsdurchgang verwendet, der das Teil grob lokalisiert, bevor der präzise Laserscan beginnt. Unser intelligentes Schweißsystem nutzt beides in einer Grob-Fein-Strategie: eine große Zeilenkamera zur weltweiten Ortung, dann der Hochgeschwindigkeits-Laserprofiler für die präzise Nahtabsaugung.
Wie diese Technologie speziell mit Baustahl umgeht
Die allgemeine Literatur zur Nahtverfolgung konzentriert sich auf Dünnblechanwendungen im Automobilbereich. Baustahl stellt unterschiedliche Herausforderungen dar, und es lohnt sich, explizit anzugeben, wie sich die Technologie anpasst.
| Herausforderung im Baustahlbau | Wie die 3D-Nahtverfolgung das Problem löst |
| Passungsspaltabweichung ±1–4 mm | Die Nahtextraktion misst die tatsächliche Lücke an jedem Punkt; Der Pfad passt den Drahtvorschub und die Bewegungsgeschwindigkeit an die Füllung an |
| Teilmaßtoleranz ±1–3 mm | Der Scan vor dem Schweißen erfasst die tatsächliche Position des Teils – der Pfad wird aus der tatsächlichen Position generiert, nicht nominal |
| Schwere Teile verschieben sich unter Kranlast | Der Scan wird ausgeführt, nachdem das Teil geladen und festgeklemmt wurde – erfasst die endgültige Position unabhängig von der Platzierungsvariation |
| Walzzunder und hochmoderne Oxidation | Die Messung der Lasergeometrie wird durch Oberflächenverfärbungen oder Walzzundertexturen nicht beeinträchtigt |
| Kastensäulen-Nutverbindungen mit ungleichmäßigen Fugen | Der adaptive Nutschweißmodus liest die tatsächliche Nutgeometrie und passt den Brennerversatz pro Querschnitt an |
| Wärmeverzug auf einer mehrlagigen dicken Platte | Die Lichtbogenverfolgung während des Schweißens korrigiert die Brennerposition kontinuierlich über alle Durchgänge hinweg |
| Lange Gelenke > 3 m auf Strukturträgern | Scanner mit großem Sichtfeld (2,600 mm Sichtfeld) In einem Arbeitsgang die gesamte Fuge abdecken; 7Die Spur der th-Achse vergrößert die Reichweite |
Genauigkeit im Kontext: was ±0,5 mm bei einer strukturellen Schweißnaht bedeutet
Eine Genauigkeit der Pfadgenerierung von ±0,3–0,5 mm auf der Nahtmittellinie klingt auf den ersten Blick präzise. In praktischer Hinsicht auf Baustahl: für ein 6 mm Kehlnaht spezifiziert nach AWS D1.1, Die zulässige Beinlängentoleranz beträgt −0 / +3 mm. Ein Pfad, der ±0,5 mm von der Mittellinie entfernt liegt, erzeugt bei jedem Durchgang eine Kehlnaht, die deutlich innerhalb dieser Toleranz liegt. Für teilweise durchdringende Nutschweißungen, Die Anforderungen an die Wurzelpositionierung sind strenger – ±1 mm – und liegen auch innerhalb der Möglichkeiten des Systems, wenn neben dem Scannen vor dem Schweißen auch die Lichtbogenverfolgung während des Schweißens aktiv ist.
Technische Grenzen – ehrlich gesagt
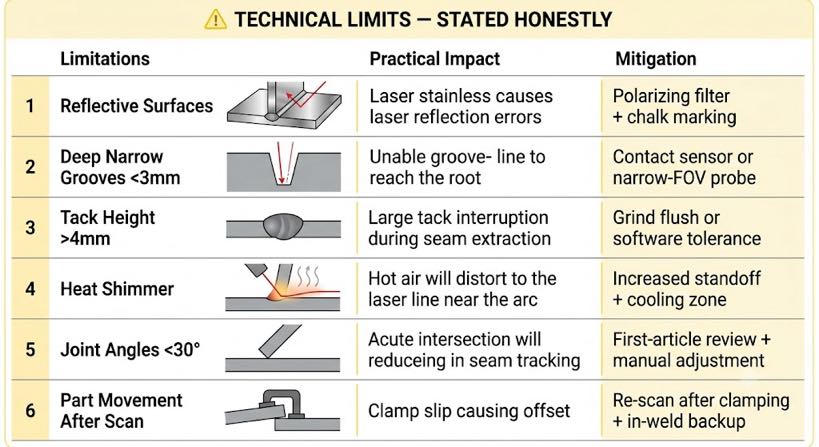
3Die D-Laser-Nahtverfolgung ist eine ausgereifte Technologie, Es gibt jedoch echte Einschränkungen, die jeder Baustahlhersteller verstehen sollte, bevor er ein System spezifiziert.
| Einschränkung | Praktische Auswirkungen | Schadensbegrenzung |
| Reflektierende oder transparente Oberflächen | Hochglanzpolierter Edelstahl kann zu Spiegelreflexionsfehlern führen | Reduzieren Sie die Scanintensität; Verwenden Sie einen Polarisationsfilter; Kreidemarkierung anbringen |
| Sehr tiefe schmale Rillen (< 3 mm Breite) | Die Laserlinie kann den Grund der tiefen Rille nicht erreichen | Verwenden Sie einen Kontaktsensor oder eine spezielle Sonde mit schmalem Sichtfeld |
| Heftschweißhöhe > 4 mm | Kann die Nahtentfernung unterbrechen, wenn die Heftklammern höher sind als die Lücke, die sie überbrücken | Schleifen Sie die Klebestellen bündig ab oder stellen Sie den Parameter für die Klebetoleranz in der Software ein |
| Extremes Hitzeflimmern in der Nähe des Lichtbogens | Schwankungen des Brechungsindex in heißer Luft können die Laserlinie verzerren | Erhöhen Sie den Abstand zwischen Brenner und Sensor; Verwenden Sie eine Kühlzone nach dem Lichtbogen |
| Gelenkwinkel < 30° | Scharfe Kreuzungen verringern die Extraktionssicherheit | Pfadüberprüfung des ersten Artikels erforderlich; Möglicherweise ist eine manuelle Anpassung erforderlich |
| Teilebewegung nach dem Scan | Wenn sich das Teil nach dem Scan vor dem Schweißen verschiebt (z.B., Klemmschlupf), Pfad ist versetzt | Nach dem endgültigen Spannen erneut scannen; Verwenden Sie die Schweißverfolgung als Backup-Korrektur |
Keine dieser Einschränkungen führt zum Ausschluss von Standardbaustahlarbeiten – Kehlnähten, Stumpfschweißnähte, T-Verbindungen, und Überlappungsverbindungen bei üblichen Blechdicken liegen alle innerhalb des zuverlässigen Betriebsbereichs der Technologie. Die obige Tabelle deckt Grenzfälle ab, die es wert ist, vor der Auswahl eines Systems mit Ihrem spezifischen Teileportfolio verglichen zu werden.
Häufig gestellte Fragen
Was ist der Unterschied zwischen Nahtverfolgung und Nahtfindung??
Nahtfindung (oder Nahtsuche) Lokalisiert die Verbindung vor dem Schweißen und passt den Startpunkt eines vorprogrammierten Pfads an. Es korrigiert die Teileposition, verwendet jedoch eine feste Pfadform. Die Nahtverfolgung aktualisiert kontinuierlich den gesamten Pfad – sowohl Position als auch Geometrie – während der gesamten Schweißnaht. Für Baustahl mit variablem Spalt und Passung, Nachverfolgung ist erforderlich; Die Nahtfindung allein gleicht Spaltschwankungen entlang der Verbindungslänge nicht aus.
Funktioniert der Scanner durch Schweißrauch und Spritzer??
Lasertriangulationsscanner werden durch dichte Rauchsäulen direkt im Strahlengang beeinträchtigt. In der Praxis, Der Scan vor dem Schweißen wird durchgeführt, bevor sich der Lichtbogen öffnet – es sind keine Dämpfe vorhanden. Zur Lichtbogenverfolgung während des Schweißens, Der Sensor wird typischerweise 80–150 mm vor dem Brenner montiert (führend), außerhalb des Rauchkegels. Spritzer auf der Scannerlinse werden mit Luftmesser-Spülsystemen und austauschbaren Schutzglasabdeckungen beseitigt – ein Standardwartungsgegenstand in Stahlbauumgebungen.
Wie geht das System mit Verbindungen um, die nicht gerade sind – gekrümmte Nähte oder Verbindungen mit variablem Winkel??
Die Punktwolke erfasst die tatsächliche dreidimensionale Geometrie der Verbindung, einschließlich Kurven, Winkeländerungen, und zusammengesetzte Geometrien. Der Nahtextraktionsalgorithmus passt eine Mittellinie an jede gefundene Geometrie an – gerade, gebogen, oder getreten. Der Bahngenerator erzeugt dann die entsprechende Roboterbewegung, einschließlich der Einstellungen des Brennerwinkels, die erforderlich sind, um in Kurven einen gleichmäßigen Arbeitswinkel aufrechtzuerhalten. Kurven mit engem Radius (< 50 mm) Möglicherweise ist eine Pfadglättung erforderlich, um Robotersingularitäten zu vermeiden, die das Bahnplanungsmodul automatisch abwickelt.
Welche Scandaten werden gespeichert?, und wie unterstützt es die Rückverfolgbarkeit von Schweißnähten??
Unser intelligentes Schweißsystem protokolliert die Punktwolke, extrahierte Nahtmittellinie, Lückenmessungen, und generierte Pfaddaten anhand der Teileseriennummer. Beim Schweißen, Bogenparameter (Stromspannung, aktuell, Reisegeschwindigkeit, Abweichungswarnungen) werden demselben Datensatz hinzugefügt. Die resultierende Datei stellt ein vollständiges Paket zur Rückverfolgbarkeit von Schweißnähten bereit – Geometrie plus Prozessparameter pro Verbindung – das die Dokumentationsanforderungen von AWS D1.1 und EN erfüllt 1090 für zertifiziertes Strukturschweißen. Datensätze können in Standardformate für Qualitätsmanagementsysteme exportiert werden.
Kann diese Technologie in eine bestehende Roboterschweißzelle nachgerüstet werden??
Laser-Nahtverfolgungssensoren können als Aftermarket-Upgrade zu vielen bestehenden Roboterzellen hinzugefügt werden, vorausgesetzt, dass die Robotersteuerung die erforderliche I/O- und Aktualisierungsrate unterstützt. Die komplexere Nachrüstung ist die Pfadplanungssoftware – eine echte Pfadgenerierung ohne Programmierung aus Scandaten erfordert eine Softwareintegration auf Controller-Ebene, nicht nur eine Sensorergänzung. Für eine vollständige Bewertung, ob Ihre bestehende Zelle aufgerüstet werden kann vs. ersetzt, Der zuverlässigste Ansatz ist eine Standortbewertung mit dem Sensoranbieter.
Nächste Schritte
- Sehen Sie, wie aus 3D-Scandaten durch umgekehrte Modellierung ein vollständiges Schweißprogramm wird, Blog lesen 05: Scan-to-Weld-Technologie: Wie Reverse Modeling die Roboterprogrammierung ersetzt.
- Um zu verstehen, wie die Zelle ohne Programmierung diese Scan-Technologie als Grundlage nutzt, Blog lesen 03: Roboterschweißzelle ohne Programmierung: Wie visionsgesteuerte Systeme Teach-Pendants überflüssig machen.
- Fordern Sie eine Live-Scan-Demonstration Ihres eigenen Stahlbauteils an: Senden Sie uns die Teilezeichnung oder ein Foto der Verbindungskonfiguration. Wir führen einen 3D-Laserscan durch und senden die extrahierten Nahtdaten zurück, generierte Pfadvorschau, und Zykluszeitschätzung.
| Verwandte Lektüre in dieser Reihe: Blog 01 — Roboterschweißzelle vs. herkömmliche Schweißlinie: Was sich in Ihrer Werkstatt ändert Blog 02 — Manuelles vs. Roboterschweißen für Baustahl: Wann lohnt sich Automatisierung?? Blog 03 — Roboterschweißzelle ohne Programmierung: Wie visionsgesteuerte Systeme Teach-Pendants überflüssig machen Blog 05 — Scan-to-Weld-Technologie: Wie Reverse Modeling die Roboterprogrammierung ersetzt |
Über den Autor
Erfahrung & Anmeldeinformationen
Spezialist für die Integration von Roboterschweißsystemen mit 12+ Jahre direkte Projekterfahrung mit Schwerpunkt auf der Auswahl und Integration von Roboterpositionierern. Hat beratend zur Seite gestanden 300+ Fabriken in ganz Nordamerika, Europa, und Asien. Alle Spezifikationsdaten in diesem Artikel stammen aus tatsächlichen H / B / L / Produktdatenblätter der U-Serie.
Unternehmenshintergrund: 26+ Jahre Erfahrung in der Schweißautomatisierungstechnik, 40+ aktive Patente, 1,500+ abgeschlossene Projekte weltweit, etwa 70% einschließlich der Integration eines Roboterpositionierers.
Zertifizierungen
- ISO 9001: 2015 (GB/T 19001-2016) — Qualitätsmanagementsystem
- GJB 9001C-2017 – Qualitätsmanagementsystem für Militär-/Waffenausrüstung
- EU CE – Maschinenrichtlinie 2006/42/EG (Zert. NEIN. M.2026.206.C134866)
- High-Tech-Unternehmen – Zert. NEIN. GR202341000595 (Ausgestellt im November. 2023)
Zuletzt aktualisiert: Jun 2026
VERWANDTE BEITRÄGE
Kaufratgeber für Roboterpositionierer 2026:Passen Sie Ihr Budget an das richtige System an
1G bis 6G ohne Kran: Wie ein Positionierer Überkopfschweißnähte in Flachschweißnähte umwandelt
Kopf und Reitstock vs. L-Typ vs. U-Typ-Roboterpositionierer: So wählen Sie nach Werkstückform aus

Wartungshandbuch für Roboterschweißzellen: Best Practices, Zeitplan & Fehlerbehebung 2026
Installation & Wartungshandbuch für Roboter-Laserschweißsysteme: Eine praktische Roadmap