


Производитель индивидуальных роботизированных рабочих станций и лазерных систем



3Объяснение лазерного отслеживания швов D Vision:От облака точек к траектории сварки за считанные секунды
Спросите большинство людей, как робот знает, где сваривать, и они описывают программиста с обучающим кулоном., направление руки по точкам по пути, сохраненному в контроллере. Этой модели сорок лет.. Пришедшая ей на смену технология — 3D-лазерное отслеживание швов — за считанные секунды делает то, на что программист раньше тратил часы., и делает это точнее, потому что он читает реальную часть, а не заученный идеал.
В этой статье объясняется, как работает лазерное отслеживание швов с помощью 3D-видения, исходя из основных принципов.: как сканер фиксирует облако точек, как программа извлекает сварной шов из этого облака, и как система преобразует геометрию шва в траекторию сварки робота — и все это без вмешательства человека. Оно написано для инженеров и руководителей производства, которые оценивают, соответствует ли эта технология их условиям производства металлоконструкций..

Почему существует отслеживание швов и что оно заменяет
Традиционная роботизированная сварка предполагает, что деталь находится именно там, где указано в программе.. Траектория сварки изучается на идеальной детали в точном приспособлении., затем воспроизводится в каждой последующей части. Это предположение хорошо работает в автомобильном производстве., где штампованные детали имеют допуск ±0,3 мм, а приспособления спроектированы так, чтобы повторяться на одном и том же уровне..
Он не работает при изготовлении металлоконструкций.. Допуски на газопламенную и распиленную пластину составляют ±1–3 мм.. Монтажные зазоры варьируются от одного конца соединения к другому.. Детали, загружаемые краном, в каждом цикле располагаются немного по-разному.. Фиксированная запрограммированная траектория на конструкционной стали приводит к нестабильному размеру сварного шва., пропущенные суставы, и темпы доработок, которые исключают прирост производительности за счет автоматизации.
Отслеживание швов решает эту проблему, передавая интеллектуальные данные от программы к датчику.. Вместо того, чтобы доверять сохраненной позиции, система считывает фактическую геометрию соединения до и во время каждой сварки. Путь следует по реальному шву, не теоретический.
| Основной сдвиг: традиционная роботизированная сварка доверяет программе. Трехмерное визуальное отслеживание швов доверяет детали. |
Что такое лазерное отслеживание швов 3D Vision?
| 3Лазерное отслеживание швов D Vision — это сенсорная и программная система, которая использует лазерный профилировщик или сканер структурированного света для захвата трехмерной геометрии сварного соединения., извлечь параметры осевой линии шва и зазора из этих данных, и постоянно обновлять траекторию сварки робота, чтобы она соответствовала фактическому соединению, компенсируя отклонения детали., зазоры в подгонке, и тепловые искажения в реальном времени. |
Существует два различных применения этой технологии., и стоит быть точным в обоих случаях.
Предварительное сканирование (планирование пути): сканер сканирует соединение перед началом сварки, программное обеспечение генерирует полную траекторию робота на основе данных сканирования, и затем робот выполняет этот путь. Этот подход используется в непрограммируемых ячейках для полного устранения подвесного программирования обучения..
Отслеживание сварных швов (коррекция в реальном времени): датчик, установленный рядом с горелкой, постоянно контролирует соединение во время сварки и подает корректирующие сигналы на контроллер робота., регулировка положения горелки в реальном времени при отклонении шва от запланированной траектории. Это компенсирует термическую деформацию и смещение крепления, возникающие после сканирования перед сваркой..
Большинство современных систем сочетают в себе оба: сканирование перед сваркой генерирует начальный путь, а система отслеживания сварки постоянно совершенствует его на протяжении всего сварочного прохода.. Наша интеллектуальная сварочная система использует этот комбинированный подход — высокоскоростное 3D-лазерное профилирование предварительной сварки для создания траектории., плюс непрерывное отслеживание дуги во время выполнения.
От облака точек к траектории сварки — технический процесс
Понимание последовательности процесса позволяет понять, почему эта технология достаточно надежна для производства металлоконструкций и в чем ее ограничения..
Шаг 1: Проекция света и захват отражения
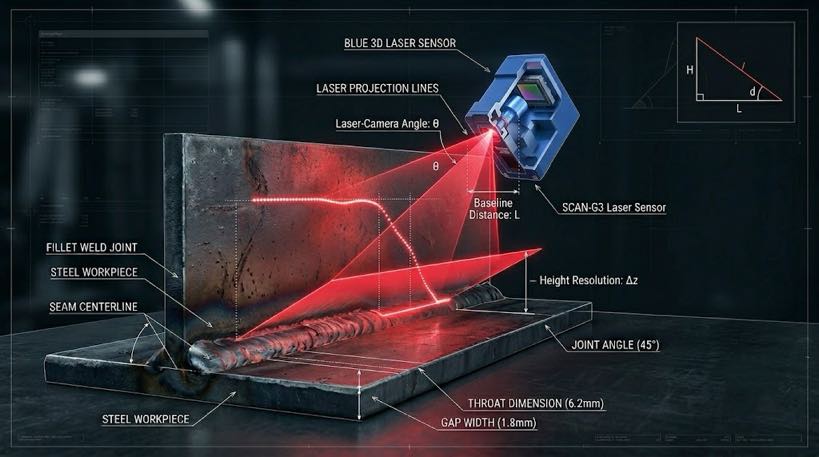
Сканер проецирует структурированный узор лазерного луча — обычно линию или сетку — на поверхность сварного соединения.. Камера, смещенная от источника лазера, фиксирует отраженный рисунок.. Потому что камера и лазер находятся под фиксированным углом друг к другу. (геометрия, называемая лазерной триангуляцией), любое отклонение высоты поверхности вызывает предсказуемый сдвиг отраженной линии на изображении камеры..
Система измеряет эти смещения по всей ширине сканирования и преобразует их в карту высот поверхности сустава.. Наш 3D-лазерный профилировщик собирает эти данные со скоростью до 1,140 кадров в секунду в 2,600 Поле зрения в мм — достаточно быстро, чтобы сканировать всю балку конструкции за один проход без остановки.
Шаг 2: Построение облака точек
Когда сканер движется вдоль сустава (либо сканер движется, или робот несет его, или деталь движется по позиционеру), последовательные профили высот собираются в трехмерное облако точек — плотный массив x, й, Измерения координаты z, представляющие геометрию суставной поверхности.
Здесь важно разрешение. Расстояние между точками 0,2–0,5 мм., облако фиксирует точную геометрию сварной канавки — корневая грань, угол скоса, земля, ширина зазора — с достаточной точностью для планирования траектории сварки, соответствующей требованиям к размерам AWS D1.1.. Сканеры с более низким разрешением пропускают детали геометрии канавок и создают траектории, требующие коррекции..
| Проверка качества облака точек — как выглядят хорошие данные: Расстояние между точками: 0.2–0,5 мм (достаточно для конструкционных сварных соединений MIG) Скорость сканирования: Обложки 1 м сварного шва в < 90 seconds at production pace Noise level: < 0.1 mm Z-axis noise at rated scan distance Field of view: Достаточно широкий, чтобы охватить обе стороны соединения за один проход. |
Шаг 3: Экстракция шва
Необработанные данные облака точек содержат всю сканированную поверхность — опорную пластину., подготовка к сварке, прихваточные сварные швы, окружающая структура. Алгоритм выделения шва должен идентифицировать сварное соединение на этом фоне..
Алгоритм ищет геометрические особенности, характерные для каждого типа соединения.. Для углового шва, он находит пересечение двух плоских поверхностей. Для стыкового шва с V-образной канавкой, он определяет впадину между двумя скошенными краями. Для Т-образного соединения, он находит корневую точку, где вертикальная стенка встречается с горизонтальной полкой.. Как только совместный элемент будет обнаружен, алгоритм подходит к центральной линии и извлекает ключевые параметры:
- Совместное центральное положение (х, й, Координаты z по всей длине соединения)
- Ширина корневого зазора в каждой точке шва
- Угол скоса и геометрия корневой поверхности (для сварных швов)
- Целевая глубина горла или длина ног в зависимости от геометрии сустава
- Любые геометрические аномалии — перекрытие прихваток., локальные скачки разрыва, недостающий материал
Прихваточные сварные швы представляют собой особую проблему: они пересекают шов и могут запутать алгоритм извлечения, если их высота велика относительно зазора. Соответствующие системы распознают прихваточные сварные швы как аномалии и либо пропускают их по пути, либо снижают скорость движения для правильной сварки.. Оператор уведомляется, если галс превышает диапазон компенсации системы..
Шаг 4: Планирование пути и создание траектории
С извлеченной геометрией шва, модуль планирования пути генерирует полную последовательность движений робота. Это сложнее, чем просто следовать осевой линии — система также должна планировать:
- Угол горелки относительно соединения (рабочий угол и угол перемещения для угловых сварных швов)
- Пути подвода и отвода, позволяющие избежать столкновения с заготовкой и приспособлением.
- Параметры переплетения, если для заполнения зазора требуется колебание
- Многопроходная последовательность, если размер горловины превышает пределы одного прохода (обычно > 8 Филе мм)
- Межпроходное позиционирование позиционера, если деталь необходимо вращать между проходами
Сгенерированная траектория представляет собой последовательность положений суставов робота с отметкой времени., углы факела, и вызов параметров сварки — полная программа сварки, генерируется за 15–45 секунд на основе данных сканирования, без участия человека.
| Время до первой дуги на детали нового типа: Традиционный кулон для обучения: 2–8 hours programming Offline programming (ООП): 45 минуты – 3 hours 3D vision path planning: < 5 всего минут (сканировать + извлекать + генерировать) |
Шаг 5: Коррекция в реальном времени в процессе сварки
Сканирование перед сваркой фиксирует геометрию соединения до начала термического воздействия.. Как только дуга откроется, две вещи меняются: заготовка нагревается и деформируется, и положение сварочной ванны относительно стыка слегка смещается при каждом проходе.. Отслеживание сварных швов решает эту проблему..
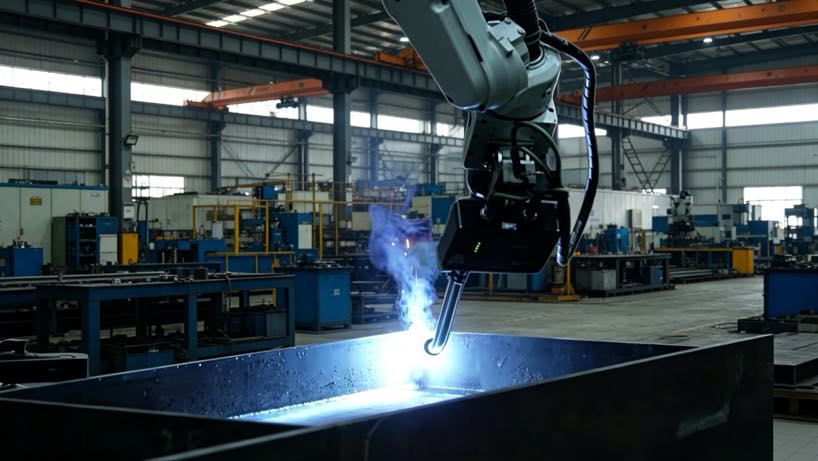
Датчик — небольшой лазерный профилометр, установленный рядом с горелкой., или датчик на основе дуги, использующий сам сварочный ток — непрерывно контролирует положение шва во время сварочного прохода. Сигналы коррекции передаются на контроллер робота с частотой обновления 50–200 Гц., изменение положения резака, чтобы он оставался на центральной линии, когда деталь движется под действием тепла.
Запатентованный алгоритм отслеживания дуги интеллектуальной сварочной системы обеспечивает точность шва при амплитудах колебаний, 1 мм — что означает, что он может следовать за швом даже во время сварки на термически деформированной тонкой пластине., где положение шва постоянно меняется по мере того, как каждый валик отдает тепло.
Сканирующая технология: Лазерная триангуляция против структурированного света
Две сенсорные технологии доминируют в сканировании промышленных сварных швов. Понимание их различий помогает при оценке конкурирующих систем..
| Характеристика | Триангуляция лазерной линии | Структурированный свет (краевая проекция) |
| Принцип | Одиночная лазерная линия, проходящая по поверхности | Сетка или бахрома, проецируемая на поверхность |
| Скорость | Очень быстро — 1,000+ скорость линии кадров в секунду | Медленнее — несколько экспозиций на кадр |
| Разрешение | Высоко по одной оси; зависит от скорости сканирования в других | Высоко по обеим осям одновременно |
| Дистанция дистанции | Обычно 100–400 мм. | Обычно 200–600 мм. |
| Эффективность на блестящих поверхностях | Может подвергаться воздействию зеркального отражения | Более устойчив к отражающему металлу |
| Лучше всего подходит для сварки | Отслеживание сварных швов + сканирование линии перед сваркой | Сканирование всей поверхности перед сваркой |
| Наша интеллектуальная сварочная система | Высокоскоростной лазерный профилировщик 1,140 fps для сканирования перед сваркой + отслеживание дуги | Большая камера линейного сканирования для глобального позиционирования |
Для производства металлоконструкций, лазерная триангуляция является доминирующей технологией отслеживания шва во время сварки: ее высокая частота кадров соответствует скорости движения робота, не создавая задержек.. Структурированные световые сканеры или сканеры областей используются для начального прохода глобального позиционирования, который грубо определяет местоположение детали до начала точного лазерного сканирования.. Наша интеллектуальная система сварки использует обе стратегии: от грубой к тонкой.: большая камера линейного сканирования для глобального определения местоположения, затем высокоскоростной лазерный профилировщик для точного извлечения шва.
Как эта технология конкретно работает с конструкционной сталью
Общая литература по отслеживанию швов посвящена тонколистовым автомобильным технологиям.. Конструкционная сталь представляет собой различные проблемы, и стоит подробно рассказать о том, как технология адаптируется.
| Задача из конструкционной стали | Как 3D-отслеживание швов решает эту проблему |
| Изменение установочного зазора ±1–4 мм. | При извлечении шва измеряется фактический зазор в каждой точке.; траектория регулирует подачу проволоки и скорость движения для заполнения |
| Допуск на размер детали ±1–3 мм | Сканирование перед сваркой фиксирует реальное положение детали — путь, созданный на основе фактического местоположения., не номинал светильника |
| Тяжелые детали смещаются под нагрузкой крана | Сканирование запускается после загрузки и зажима детали — фиксирует конечное положение независимо от варианта размещения. |
| Прокатная окалина и передовое окисление | На лазерное измерение геометрии не влияет изменение цвета поверхности или текстура окалины. |
| Пазовые соединения коробчатых колонн с неравномерными зазорами | Адаптивный режим сварки пазов считывает фактическую геометрию пазов и регулирует смещение горелки для каждого поперечного сечения. |
| Термическая деформация толстой многопроходной пластины | Отслеживание сварочной дуги непрерывно корректирует положение горелки на всех проходах. |
| Длинные суставы > 3 м по несущим балкам | Сканеры с широким полем обзора (2,600 мм поле зрения) покрыть весь шов за один проход; 7гусеница по th-оси увеличивает радиус действия |
Точность в контексте: что означает ±0,5 мм на структурном сварном шве
Точность формирования траектории ±0,3–0,5 мм по центральной линии шва абстрактно звучит точно.. С практической точки зрения на конструкционную сталь: для 6 Угловой сварной шов, мм, соответствует AWS D1.1, допустимый допуск длины ноги равен −0 / +3 мм. Траектория, расположенная ±0,5 мм от центральной линии, обеспечивает угловой сварной шов в пределах этого допуска на каждом проходе.. Для сварных швов с разделочными кромками с частичным проплавлением, требования к позиционированию корня более жесткие — ±1 мм — что также находится в пределах возможностей системы, когда отслеживание сварочной дуги активно наряду со сканированием перед сваркой.
Технические ограничения — заявлено честно
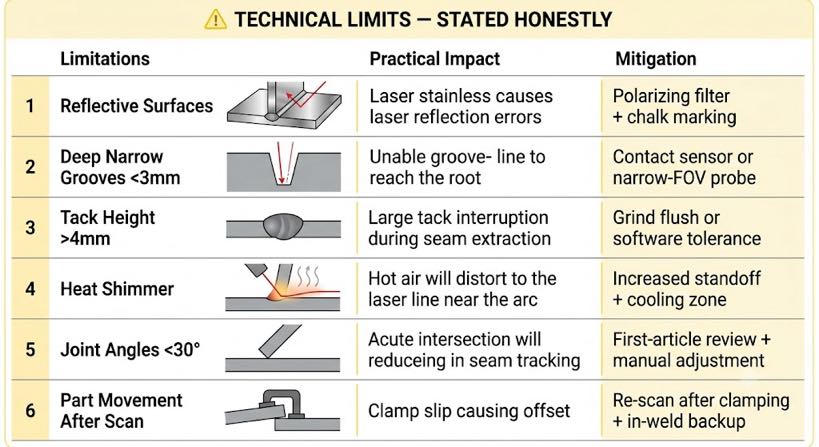
3Лазерное отслеживание швов D — это зрелая технология., но у нее есть реальные ограничения, которые должен понимать любой производитель металлоконструкций, прежде чем определять систему..
| Ограничение | Практическое воздействие | смягчение последствий |
| Светоотражающие или прозрачные поверхности | Полированная нержавеющая сталь может стать причиной зеркального отражения. | Уменьшите интенсивность сканирования; использовать поляризационный фильтр; нанести разметку мелом |
| Очень глубокие узкие канавки (< 3 ширина мм) | Лазерная линия не может достичь корня глубокой канавки | Используйте контактный датчик или специальный датчик с узким полем обзора. |
| Высота прихваточного шва > 4 мм | Может прервать извлечение шва, если прихватки находятся выше зазора, который они перекрывают. | Зачистите прихватки или установите параметр допуска прихваток в программном обеспечении. |
| Экстремальное тепловое мерцание возле дуги | Изменение показателя преломления в горячем воздухе может исказить лазерную линию | Увеличьте расстояние между резаком и датчиком; использовать зону последугового охлаждения |
| Углы соединения < 30° | Острые пересечения снижают надежность извлечения | Требуется проверка пути первой статьи; может потребоваться ручная регулировка |
| Движение детали после сканирования | Если деталь смещается после сканирования перед сваркой (например, зажим скольжения), путь смещен | Повторное сканирование после окончательного зажима; использовать отслеживание сварных швов в качестве резервной коррекции |
Ни одно из этих ограничений не дисквалифицирует стандартные работы со стальными конструкциями — угловые сварные швы., стыковые сварные швы, Т-образные соединения, и соединения внахлестку на листах стандартной толщины находятся в пределах надежного рабочего диапазона технологии.. В приведенной выше таблице представлены крайние случаи, которые стоит сравнить с вашим конкретным портфелем деталей, прежде чем выбирать систему..
Часто задаваемые вопросы
В чем разница между отслеживанием шва и поиском шва??
Нахождение шва (или поиск шва) находит место соединения перед сваркой и корректирует начальную точку заранее запрограммированной траектории. Он корректирует положение детали, но использует фиксированную форму траектории.. Отслеживание шва непрерывно обновляет весь путь — как положение, так и геометрию — на протяжении всего сварного шва.. Для конструкционной стали с переменным зазором и посадкой, требуется отслеживание; Поиск шва сам по себе не компенсирует изменение зазора по длине шва.
Работает ли сканер через сварочный дым и брызги??
На лазерные триангуляционные сканеры воздействуют плотные столбы дыма непосредственно на пути луча.. На практике, сканирование перед сваркой выполняется до того, как дуга разгорится — дыма нет. Для отслеживания сварочной дуги, датчик обычно устанавливается на расстоянии 80–150 мм от горелки. (ведущий), за пределами дымового конуса. Брызги на линзе сканера устраняются с помощью систем очистки воздушным ножом и сменных защитных стеклянных крышек — стандартного элемента технического обслуживания в средах из конструкционной стали..
Как система обрабатывает непрямые соединения — криволинейные швы или соединения под переменным углом??
Облако точек отражает реальную трехмерную геометрию соединения., включая кривые, угловые изменения, и сложные геометрии. Алгоритм извлечения швов подгоняет осевую линию к любой обнаруженной геометрии — прямая, изогнутый, или шагнул. Затем генератор траектории создает соответствующее движение робота., включая регулировку угла резака, необходимую для поддержания постоянного рабочего угла на поворотах. Кривые узкого радиуса (< 50 мм) может потребоваться сглаживание пути, чтобы избежать особенностей робота, которые модуль планирования пути обрабатывает автоматически.
Какие данные сканирования сохраняются, и как он поддерживает отслеживаемость сварных швов?
Наша интеллектуальная сварочная система регистрирует облако точек, выделенная осевая линия шва, измерения зазора, и сгенерированные данные пути по серийному номеру детали.. Во время сварки, параметры дуги (Напряжение, текущий, скорость движения, оповещения об отклонениях) добавляются в одну и ту же запись. Полученный файл предоставляет полный пакет отслеживания сварных швов — геометрию плюс параметры процесса для каждого соединения — который соответствует требованиям документации AWS D1.1 и EN. 1090 для сертифицированной структурной сварки. Записи можно экспортировать в стандартные форматы систем управления качеством..
Может ли эта технология быть модернизирована на существующей роботизированной сварочной камере??
Лазерные датчики отслеживания швов могут быть добавлены ко многим существующим роботизированным ячейкам в качестве модернизации послепродажного обслуживания., при условии, что контроллер робота поддерживает требуемую скорость ввода-вывода и обновления. Более сложная модификация — это программное обеспечение для планирования пути — подлинная генерация пути без программирования на основе данных сканирования требует интеграции программного обеспечения на уровне контроллера., не просто дополнение к датчику. Для полной оценки того, можно ли обновить существующую ячейку по сравнению с. заменил, наиболее надежным подходом является оценка объекта совместно с поставщиком датчиков..
Следующие шаги
- Увидеть, как данные 3D-сканирования превращаются в полноценную программу сварки посредством обратного моделирования., читать блог 05: Технология сканирования и сварки: Как обратное моделирование заменяет программирование роботов.
- Понять, как непрограммируемая клетка использует эту технологию сканирования в качестве своей основы., читать блог 03: Непрограммируемая роботизированная сварочная ячейка: Как системы с визуальным управлением устраняют необходимость в обучающих подвесках.
- Чтобы запросить демонстрацию сканирования в реальном времени на вашей собственной детали из конструкционной стали: отправьте нам чертеж детали или фотографию конфигурации соединения. Мы проведем лазерное 3D-сканирование и вернем извлеченные данные о шве., предварительный просмотр созданного пути, и оценка времени цикла.
| Похожие материалы из этой серии: Блог 01 — Роботизированная сварочная камера в сравнении с традиционной сварочной линией: Что изменится в вашем цехе Блог 02 — Ручная и роботизированная сварка конструкционной стали: Когда автоматизация окупается? Блог 03 — Непрограммируемая роботизированная сварочная ячейка: Как системы с визуальным управлением устраняют необходимость в обучающих подвесках Блог 05 — Технология сканирования и сварки: Как обратное моделирование заменяет программирование роботов |
Об авторе
Опыт & Реквизиты для входа
Специалист по интеграции роботизированных сварочных систем с 12+ многолетний опыт реализации проектов, направленный на выбор и интеграцию позиционера робота. Оказывал консультации 300+ заводы по всей Северной Америке, Европа, и Азия. Все технические данные в этой статье взяты из фактического H. / Б / л / Технические характеристики продукции серии U.
История компании: 26+ лет разработки в области автоматизации сварки, 40+ действующие патенты, 1,500+ реализованные проекты по всему миру, примерно 70% включая интеграцию позиционера робота.
Сертификаты
- ИСО 9001: 2015 (ГБ/Т 19001-2016) — Система менеджмента качества
- GJB 9001C-2017 — Система управления качеством военной/оружейной техники
- ЕС CE — Директива по машинному оборудованию 2006/42/EC (Сертификат. Нет. М.2026.206.C134866)
- Высокотехнологичное предприятие — Сертификат. Нет. ГР202341000595 (Выпущено в ноябре. 2023)
Последнее обновление: июнь 2026
ПОХОЖИЕ ПОСТЫ

Роботизированная лазерная сварка: Принципы, Преимущества, и приложения (2026 Полное руководство)
Почему системы технического зрения необходимы для роботизированной лазерной сварки
Роботизированная сварочная камера против ручной сварки: Что лучше для современного производства?

2026 Болевые точки автоматизации сварки: Почему заводы-конкуренты выбирают позиционер роботов

6 Общие проблемы роботизированной лазерной сварки и способы их решения
