Özel Robot İş İstasyonları ve Lazer Sistemleri Üreticisi



Robotik Kaynak Hücresi ve Geleneksel Kaynak Hattı: Mağazanızda Aslında Neler Değişiyor?
Aynı öğleden sonra iki yapısal çelik imalat mağazasına girin. Her ikisi de aynı türde iş üretiyor: H-kirişler, sütunlar, bağlantı plakaları, taban plakaları. Kağıt üzerinde, çıktı aynı görünüyor. Ama binanın içinde, işin nasıl gerçekleştiğine dair neredeyse hiçbir şey aynı değil.
Bir mağaza geleneksel bir kaynak hattı işletiyor: Parçalar istasyonlar arasında hareket ediyor, kaynakçılar bağımsız çalışır, ve kat yöneticisi o gün hangi istasyonun en yavaş olduğuna göre planlama yapar. Diğeri robotik bir kaynak hücresini entegre etti. Parçalar zar zor hareket ediyor. Binadaki insanlar altı ay öncesine göre farklı işler yapıyorlar. Kalite raporları farklı görünüyor. Mağazanın acil siparişe yanıt verme şekli bile farklı görünüyor.
Başlangıç kılavuzumuzu okuduysanız robotik kaynak hücresi gerçekte nedir, sen zaten temel bileşenleri anlayın — robot, konumlayıcı, güvenlik muhafazası, kaynak güç kaynağı.
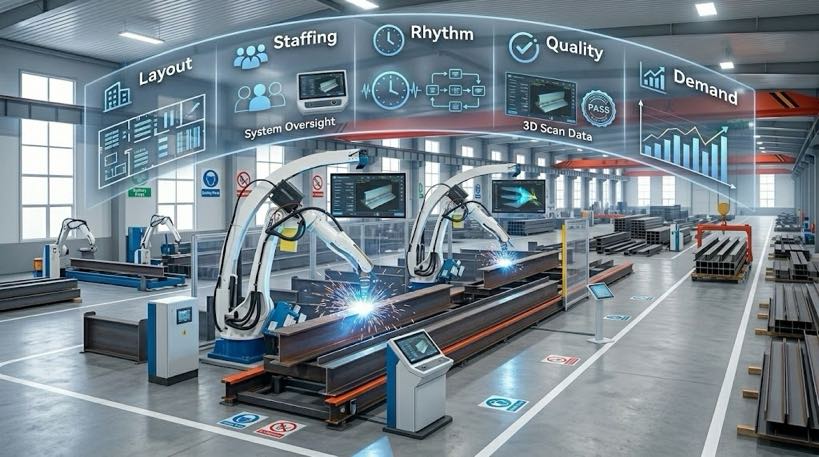
Bu makalenin yanıtladığı şey, bir sonraki sorudur: Bu değişiklikten sonra mağaza işletmek gerçekte nasıl bir duygu?? Bu makale, farkın somut ve acil olduğu beş alanı ele alıyor: zemin düzeni, personel alımı, günlük üretim ritmi, kalite kontrol, ve mağazanın talep dalgalanmalarını nasıl karşıladığını öğrenin; böylece sermaye yatırmadan önce doğru bir tablo oluşturabilirsiniz.
| Robotik kaynak hücrelerinde yeni? Henüz yapmadıysanız, yardımcı kılavuzumuzla başlayın: “Robotik Kaynak Hücresi Nedir?? 2026 Başlangıç Kılavuzu | 37 Alışveriş Verileri.” Bu makale, temel kurulumu anladığınızı varsayar ve bu kurulum sizin zemininizde çalışmaya başladıktan sonra operasyonel olarak nelerin değiştiğine odaklanır.. |
1. Mağaza Katı Düzeni: Üretim Hattından Kaynak Adasına
Geleneksel bir çizgi nasıl düzenlenir?
Geleneksel bir kaynak hattı operasyon sırasını takip eder: kesme, ayarlama, punta kaynağı, kaynak, denetim — her biri kendi istasyonunda. Parçalar bir vinç veya forklift üzerinde istasyonlar arasında hareket eder, ve her istasyon diğerlerinden biraz bağımsız olarak çalışır.
Bu tür bir düzeni optimize etmek dengeleyici bir eylemdir. Malzeme kullanımı makine kullanımından ayrı ele alınamaz, emek kullanımı, devam eden çalışma kontrolü, ve zamanında teslimat - bu nedenle olgun geleneksel hatlara sahip mağazalar genellikle özel planlama yazılımı tarafından oluşturulan sınırlı kapasiteli bir programla çalışır., gün boyunca izlenir ve ayarlanır.
Nasıl bir robotik hücre düzeni değiştirir
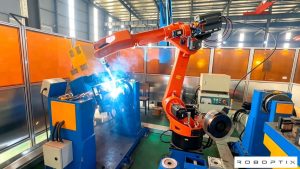
Robotik bir kaynak hücresi kaynağı birleştiriyor, konumlandırma, ve sıklıkla tek bir entegre adada denetim. Pratik etki, her parça için zeminde daha az yolculuk yapılmasıdır.
Erişim için bir parçanın çevrilmesini gerektiren işlemler, farklı bir yüz için yeniden konumlandırma, ve her adım için yeniden kelepçeleme artık tek bir kelepçeleme dizisi içinde gerçekleşebilir. Bu birleştirme, vinç ve istasyonlar arasındaki operatör koordinasyonuna olan bağımlılığı azaltır ve genel olarak zemin düzenini basitleştirir, çünkü aynı parçayı üretmek için daha az sayıda bağımsız istasyona ihtiyaç vardır.
Sık sık değişiklik yapılan fason üretim yapan mağazalar için, en yaygın fiziksel düzen çift istasyonlu bir mekiktir, bazen H-çerçeve konfigürasyonu olarak adlandırılır: robot bir tarafta kaynak yaparken, bir operatör diğer tarafı yükler veya boşaltır. Bu, gerçek kurulumlarda en sık görülen düzendir çünkü operatörü beklemek yerine robotun sürekli çalışmasını sağlar..
Bunun mağazanız için anlamı nedir?
Değişim "mevcut hatta bir robot eklemek" değil. Bu, bir parçanın varışından sevkiyata kadar izlediği tüm fiziksel yolun yeniden düşünülmesidir. Bir hücreye bağlanmadan önce, tüm sıranın haritasını çıkarın: hammadde varış, kesme ve delme, ayarlama, tramola, robotik kaynak, denetleme, gerekirse düzeltme, ve giden evreleme. Bu sıradaki her geçiş, robotun teorik kapasitesinin gerçekte ne kadarını yakaladığınızı etkiler.
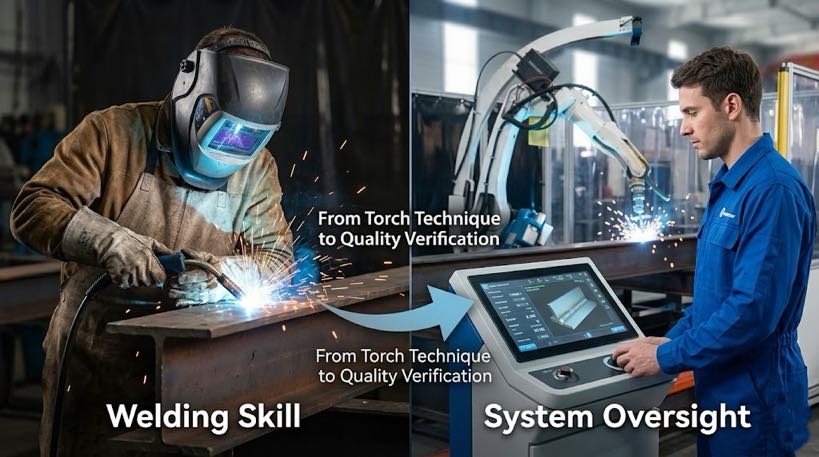
2. Personel alımı: Kaynak Becerisinden Sistem Denetimine
Geleneksel bir çizgide personel alımı
Geleneksel bir çizgide, kaynakçılar istasyonlara dağıtılır, her biri sürecin bir aşamasından sorumludur. Temel beceri uygulamalı: meşale tekniği, hissederek akım ve voltaj ayarı, ve yıllarca süren uygulamadan gelen malzeme kalınlığına ve durumuna dayalı karar çağrıları.
Etrafında personel bulundurma robotik hücre
Otomasyon yalnızca emeği ortadan kaldırmaz; emeğin uygulandığı yeri de değiştirir. Daha önce birçok operatörün manuel kesime odaklandığı yerlerde, bileme, ve kaynak, beceri vurgusu programlama gözetimine doğru kayıyor, kalite doğrulama, ve kaynak adımının montaj aşağı akışıyla koordine edilmesi.
Bu geçiş otomatik değil. Otomasyonun gerektirdiği beceri seti geleneksel kaynaktan gerçekten farklıdır, ve birçok bölgedeki eğitim programları henüz talebi tam olarak karşılayamadı. Yapılandırılmış operatör eğitimine yatırım yapan atölyeler, yeni ekipmandan daha hızlı artış ve daha tutarlı çıktı elde etme eğilimindedir; "kurulu" ve "üretken" arasındaki fark büyük ölçüde bir eğitim açığıdır, ekipman açığı değil.
Daha büyük değişimin gerçekleştiği yer
İşte burada ne tür bir robotik hücreden bahsettiğimiz konusunda kesin olmaya değer, çünkü burası, personel hikayesinin teknolojiye bağlı olarak keskin bir şekilde farklılaştığı noktadır.
Geleneksel varsayım, bir robotik kaynak hücresinin çalıştırılmasının, personelden birinin robotu programlaması gerektiği anlamına gelir; robotu bir eğitim koluyla her bir bağlantı noktasında gezdirin, veya parça daha yere ulaşmadan programları çevrimdışı olarak oluşturup doğrulamak. Bu varsayım, birçok yapısal çelik atölyesinin otomasyon konusunda tereddüt etmesinin nedenidir.: işleri çok çeşitli, ve her yeni parça konfigürasyonunu programlamak için birini görevlendirmek, kaleme alınmaz.
| Programlama gerektirmeyen robotik kaynak hücrelerine geçiş bu denklemi değiştirir. Görüş odaklı bir sistemde, operatörün rolü "robotun bu parçayı nasıl kaynaklayacağını öğretmek"ten "robotun taraması sonucu oluşturduğu kaynak planının doğru olduğunu doğrulamaya" kadar değişir. Bu temelde farklı bir beceri eşiğidir; robot programlamadan ziyade kalite doğrulamaya daha yakındır. Tamamlayıcı makalemizde bunun tam olarak nasıl çalıştığını ele alıyoruz, Programlamasız Robotik Kaynak Hücresi: Görüş Yönlendirmeli Sistemler Teach Pandantiflerini Nasıl Ortadan Kaldırıyor?. |
3. Günlük Üretim Ritmi: Sıralı İstasyonlardan Hücre Takt Süresine
Geleneksel bir çizginin ritmi
Geleneksel bir çizgide, günün çıktısı hangi istasyonun en yavaş olduğuna göre belirlenir; darboğaz istasyonu genel hızı belirler. Manuel kaynak kapasitesi genellikle kaynağın kendisinden daha az, montaj süresinden daha fazla kısıtlanır, yapışma süresi, vinç kullanılabilirliği, denetim gecikmeleri, ve deneyimli kaynakçıların mevcudiyeti, bunların hepsi günden güne değişir.
Robotik bir hücrenin ritmi
Robotik bir hücrede, hız, robotun kaynak süresi ile operatörün yükleme/boşaltma süresi arasındaki koordinasyonla belirlenir. Çift istasyonlu düzende, Toplam çıktıyı belirleyen şey, herhangi bir kaynakçının el hızı değil, yükleme hızı ile kaynak yapma süresinin ne kadar iyi senkronize edildiğidir.
Bu koordinasyon gereksinimi her iki yolu da keser. Robot hazır ancak parça hazır değilse, kapasite boşta duruyor. Vinç başka bir yerde kullanılıyorsa, hücre bekler. Operatörler parça aramak için çok fazla zaman harcıyorsa, sahneleme, saygısız parçalar, veya uyum sorunlarını düzeltmek, hücre spesifikasyonların vaat ettiği verimi sağlayamıyor. Robotik bir hücre, pratikte, yukarı ve aşağı adımların koreografisinin ne kadar sıkı olması gerektiği konusunda çıtayı yükseltiyor - geleneksel bir çizgiden daha fazlası, istasyonlar arasındaki gevşekliğin daha affedici olduğu durumlarda.
Yapısal çelik komplikasyonu
Yapısal çelik imalatı doğası gereği yüksek karışımlıdır. Özel bina çerçeveleri veya ısmarlama kafes kirişler üreten bir atölye, tek bir hafta içinde düzinelerce farklı kaynak bağlantısı konfigürasyonuyla karşılaşabilir; bu da, robotları ilk etapta en verimli kılan tekrarlanabilirliğe doğrudan aykırıdır..
Bu tam da erken dönem öğretmesiz sistemlerin arasındaki boşluktur., Her yeni parça için otomatik olarak kaynak yolları oluşturmak üzere 3 boyutlu taramayı kullanan, kapatmak için inşa edildi. Dikkatli sistem seçiminin önemli olduğu bir alan olmaya devam ediyor; her "görüntülemeli" sistem, çok çeşitli yapısal işleri eşit derecede iyi idare edemiyor, bu nedenle 3D görsel dikiş takibi ve taramadan kaynağa sistemler hakkındaki tamamlayıcı makalelerimizde temel teknoloji üzerinde daha derinlere iniyoruz., ve büyük şirketlerin özel mücadelesi üzerine, Trafo tankları gibi tekrarlanmayan parçalar.

4. Kalite Kontrol: Olay Sonrası İncelemeden Süreç İçi Verilere
Geleneksel çizgide kalite kontrolü
Geleneksel bir çizgide, kalite kontrolü genellikle kaynak tamamlandıktan sonra gerçekleşir - görsel inceleme artı nokta kontrolleri. Bu sıralamadaki sorun zamanlamadır: kusurlar geç fark edilir, ve yapısal bileşenlerin yeniden işlenmesi pahalıdır, Bağlantıya tekrar erişmek için sıklıkla yeniden vinçleme ve yeniden kelepçeleme gerekir.
Robotik bir hücrede kalite kontrolü
Robotik kaynak hücreleri, yalnızca süreç sonunda değil, süreç boyunca gerçek zamanlı analiz ve otomatik denetim sağlayan entegre 3D ölçüm ve kalite kontrol sistemleriyle giderek daha fazla donatılıyor. Entegre bir lazer ölçüm sistemi, malzeme yüklenirken konumsal boyutları ve toleransları kontrol edebilir, taramanın hem otomatik hem de manuel iş akışlarını destekleyen sürekli bir döngü olarak gerçekleşmesiyle.
Bu değişimin ardındaki rakamlar yapısal çalışmalar açısından önemlidir: Uygun şekilde belirlenmiş altı eksenli robotik kaynak hücreleri aşağıdaki kusur oranlarına ulaşabilir: 1% Nitelikli prosedürler hakkında, vasıflı bir manuel kaynakçıya göre üç ila beş kat daha hızlı kaynak metali biriktirirken.
Bunun mağazanız için anlamı nedir?
Kaliteli veri, olaydan sonra oluşturulan bir rapor olmaktan çıkıp, üretim sırasında üretilen sürekli bir kayıt haline gelir.. AWS D1.1 veya EN gibi yapısal kaynak kodlarıyla çalışan atölyeler için 1090, bu süreç içi veriler yalnızca bir kalite iyileştirmesi değildir; sertifikasyon ve denetim gerekliliklerini destekleyen belgelerin bir parçası haline gelir.
5. Talep Değişimlerine Yanıt Vermek: Fazla Mesaiden Yeniden Programlama Hızına
Geleneksel bir hat siparişlerdeki ani artışı nasıl karşılıyor?
Geleneksel hatta sipariş hacmi arttığında, tipik tepki fazla mesai yapmak veya ek kaynakçı getirmektir. Ancak deneyimli kaynakçılar çoğu bölgede gerçekten kıt bir kaynaktır; bu da bu kolun zorlu bir tavana sahip olduğu anlamına gelir, ve işgücü yenilendiğinden daha hızlı yaşlandıkça bu tavan alçalıyor.
Robotik bir hücre siparişlerdeki ani artışı nasıl karşılıyor?
Tek bir robot farklı parça türleri arasında geçiş yapabilir; ancak ne kadar hızlı geçiş yapabileceği tamamen temeldeki programlama yaklaşımına bağlıdır, ve teknoloji seçiminin en büyük operasyonel sonuca sahip olduğu yer burasıdır.
Çevrimdışı programlama yaklaşımı
Çevrimdışı programlama ile, en iyi simülasyon bile fiziksel gerçeklikten biraz farklıdır. Yeni bir iş yükleyen kişinin genellikle bu farklılıkları hesaba katmak için programda rötuş yapması gerekir; bu da, geçişin hâlâ beceri gerektiren zaman harcadığı anlamına gelir, tamamen manuel öğretimden biraz daha azı.
Vizyon rehberli / kaynağa tarama yaklaşımı
Kaynağa tarama sisteminde, Robotun üzerine monte edilmiş bir kamera, parça üzerindeki referans noktalarını tarar, sistem dijital modeli gerçek iş parçasıyla uzlaştırır, ve kaynak işlemi başlar — manuel programlamaya gerek yoktur, yerde veya çevrimdışı.
Bunun en önemli olduğu yer: büyük, tekrarlanmayan parçalar
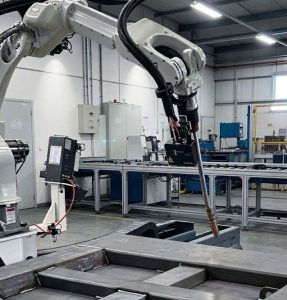
Transformatör tankları çevrimdışı programlama yaklaşımının nerede çöktüğünün en açık örneklerinden biridir. Her tankın boyutları ve montaj yerleri biraz farklı olabilir, bu, her yeni tank için çevrimdışı programlamanın neredeyse sıfırdan yeniden programlama anlamına gelebileceği anlamına gelir. Kaynağa tarama robotik sistemlerinin çözmek için tasarlandığı sorun tam olarak budur; transformatör tankı kaynak otomasyonu hakkındaki makalemizde ayrıntılı olarak ele aldığımız bir konu.
Büyük Resim
Robotik kaynak hücresi "geleneksel bir hat artı bir makine" değildir. Bu, tüm operasyonun işleyişinde bir değişiklik: fiziksel düzen değişir, ekibinizin ihtiyaç duyduğu beceriler değişir, günlük çıktı değişikliklerinizi ne belirler?, Kaliteli veriler nasıl değişiklik yaratıyor?, ve talep aniden yükseldiğinde çektiğiniz kaldıraç da değişir.
Özellikle yapısal çelik imalatçıları için, Yüksek karışımlı üretim ile robotların bağlı olduğu tekrarlanabilirlik arasındaki tarihsel gerilim,. Bu gerilim tam olarak mevcut nesil görüntü yönlendirmeli robotik kaynak iş istasyonlarının çözmek için tasarlandığı sorundur ve bu nedenle "robotik kaynak hücresi" içindeki teknoloji seçimi, otomasyon kararı kadar önemlidir..
| Programlamayan bir robotik kaynak hücresinin atölyenizin parça karışımına uyup uymadığını merak ediyorsunuz? Tipik iş parçası çeşitliliğinizi ve üretim hacminizi paylaşınmühendislik ekibimiz zemininizde nelerin değişeceğini haritalandıracaktır, ve ne olmaz, içinde 24 iş saatleri. |
Sıkça Sorulan Sorular
Robotik kaynak hücresi ile geleneksel kaynak hattı arasındaki temel fark nedir??
Geleneksel bir hat, parçaları bağımsız istasyonlar arasında sırayla hareket ettirir, çıkış en yavaş istasyonla sınırlı. Robotik bir kaynak hücresi kaynağı birleştiriyor, konumlandırma, ve sıklıkla tek bir entegre ünitede denetim, çıktı, yükleme/boşaltma süresinin ve robot kaynak süresinin ne kadar iyi koordine edildiğine göre belirlenir.
Robotik bir kaynak hücresini çalıştırmak için robot programcıları tutmam gerekir mi??
Teknolojiye bağlıdır. Geleneksel çevrimdışı programlanmış hücrelerin oluşturulması için robot programlama deneyimi olan birine ihtiyaç vardır, benzetmek, ve her yeni parça için kaynak programlarına ince ayar yapın. Programlama yok, Görüş yönlendirmeli hücreler, operatörün rolünü, sistemin 3 boyutlu taramadan otomatik olarak oluşturduğu kaynak planını onaylamaya kaydırır; bu, programlama yerine kalite doğrulama becerisi setidir.
Geleneksel bir hatta kıyasla robotik bir kaynak hücresinin ne kadar taban alanına ihtiyacı vardır??
Düzene göre değişir, ancak bir robot hücresi genellikle eşdeğer geleneksel hattan daha az toplam zemin alanı gerektirir, çünkü birden fazla işlemi tek bir sıkma dizisinde birleştirmek, ihtiyaç duyulan bağımsız istasyon sayısını azaltır. Sözleşmeli imalat için en yaygın düzen, çift istasyonlu bir mekiktir (H-çerçeve) konfigürasyon.
Robotik bir kaynak hücresi yüksek karışımlı yapısal çelik üretimini gerçekleştirebilir mi??
Büyük ölçüde programlama yaklaşımına bağlıdır. Her yeni parça konfigürasyonu yeni programlama gerektirdiğinden, geleneksel çevrimdışı programlanmış robotlar çok çeşitli işlerle mücadele ediyor. Vizyon rehberli, Kaynağa tarama sistemleri, her parçanın 3 boyutlu taramasından kaynak yollarını otomatik olarak oluşturarak bu sorunu çözmek için özel olarak tasarlanmıştır..
Robotik kaynağa geçişte kalite kontrolünde neler değişir??
Denetim olay sonrası denetimden değişiyor, Hat sonu kontrolünden sürekliye geçiş, proses içi ölçüm. Birçok robot hücresi, parçalar yüklenirken ve kaynak sırasında boyutları ve toleransları kontrol eden entegre 3D ölçüm sistemlerini içerir., Kalite kontrolünün yanı sıra kod uyumluluğu belgelerini de destekleyebilecek veriler üretmek.
Yazar Hakkında
Deneyim & Kimlik bilgileri
Robotik kaynak sistemi entegrasyon uzmanı 12+ Robot Konumlandırıcı seçimi ve entegrasyonuna odaklanan uzun yıllara dayanan doğrudan proje deneyimi. Danışmanlık yaptı 300+ Kuzey Amerika'daki fabrikalar, Avrupa, ve Asya. Bu makaledeki tüm spesifikasyon verileri gerçek H'den alınmıştır. / B / L / U serisi ürün veri sayfaları.
Şirket geçmişi: 26+ yıllarca kaynak otomasyon mühendisliği, 40+ aktif patentler, 1,500+ dünya çapında tamamlanan projeler, yaklaşık olarak 70% Robot Konumlandırıcı entegrasyonunu içerir.
Sertifikalar
- ISO 9001: 2015 (GB/T 19001-2016) — Kalite Yönetim Sistemi
- GJB 9001C-2017 — Askeri/Silah Ekipmanı Kalite Yönetim Sistemi
- AB CE — Makine Direktifi 2006/42/EC (Sertifika. HAYIR. M.2026.206.C134866)
- Yüksek Teknoloji Kuruluşu - Sertifika. HAYIR. GR202341000595 (Kasım'da yayınlandı. 2023)
Son güncelleme: Haziran 2026
İLGİLİ YAZILAR
Satın Alma Öncesi Denetim: Kaynak Pozisyoner Alıcıları için Fabrika Ziyareti Kontrol Listesi ve Tezgah Testi Protokolü

6 Robotik Lazer Kaynağında Sık Karşılaşılan Zorluklar ve Bunların Çözümü

5 Yapısal Çelik İçin Robotik Kaynak Hücresi Satın Almadan Önce Sorulması Gereken Sorular

7Eksen Robotu + Robotik Pozisyonerler: Komple Esnek Kaynak Hücreleri Oluşturmak
Trafo Tankı Kaynak Otomasyonu:Büyük Sorunu Çözmek, Tekrarlanmayan Parçalar