Produttore di workstation robotizzate personalizzate e sistemi laser



3Spiegazione del tracciamento della cucitura laser D Vision:Dalla nuvola di punti al percorso di saldatura in pochi secondi
Chiedi alla maggior parte delle persone come fa un robot a sapere dove saldare e loro descrivono un programmatore con un telecomando, guidando il braccio punto per punto attraverso un percorso memorizzato nel controller. Quel modello ha quarant'anni. La tecnologia che l'ha sostituita, il tracciamento laser delle giunture 3D, fa in pochi secondi ciò che un programmatore era solito fare per ore, e lo fa in modo più accurato, perché legge la parte reale piuttosto che un ideale memorizzato.
Questo articolo spiega come funziona il tracciamento delle cuciture laser con visione 3D partendo dai principi fondamentali: come lo scanner cattura una nuvola di punti, come il software estrae il cordone di saldatura da quella nuvola, e come il sistema converte la geometria della giunzione in un percorso di saldatura robotizzata, il tutto senza intervento umano. È stato scritto per ingegneri e responsabili di produzione che valutano se questa tecnologia è adatta al loro ambiente di fabbricazione di acciaio strutturale.

Perché esiste il tracciamento della cucitura e cosa sostituisce
La saldatura robotizzata tradizionale presuppone che la parte si trovi esattamente dove il programma dice che si trova. Il percorso di saldatura viene tracciato rispetto a una parte ideale in un dispositivo preciso, quindi riprodotto su ogni parte successiva. Questa ipotesi funziona bene nella produzione automobilistica, dove le parti stampate mantengono tolleranze di ±0,3 mm e i dispositivi sono progettati per ripetersi allo stesso livello.
Non funziona nella fabbricazione di acciaio strutturale. Le tolleranze delle piastre tagliate a fiamma e sega sono ±1–3 mm. Gli spazi di adattamento variano da un'estremità all'altra di un giunto. Le parti caricate dalla gru si posizionano in modo leggermente diverso a ogni ciclo. Un percorso programmato fisso sull'acciaio strutturale produce dimensioni della gola di saldatura incoerenti, articolazioni mancanti, e tassi di rilavorazione che eliminano il guadagno di produttività derivante dall'automazione.
Il tracciamento della cucitura risolve questo problema spostando l'intelligenza dal programma al sensore. Invece di fidarsi di una posizione memorizzata, il sistema legge la geometria effettiva del giunto prima e durante ogni saldatura. Il percorso segue la cucitura reale, non quello teorico.
| Lo spostamento fondamentale: la saldatura robotizzata tradizionale si affida al programma. Il tracciamento delle giunzioni con visione 3D si affida alla parte. |
Che cos'è il tracciamento delle giunture laser 3D Vision?
| 3Il tracciamento della giuntura laser D vision è un sistema di rilevamento e software che utilizza un profilatore laser o uno scanner a luce strutturata per acquisire la geometria tridimensionale di un giunto saldato, estrarre i parametri della linea centrale e dello spazio della cucitura da tali dati, e aggiornare continuamente il percorso di saldatura del robot per seguire il giunto effettivo, compensando la variazione della parte, lacune di adattamento, e distorsione termica in tempo reale. |
Esistono due distinte applicazioni di questa tecnologia, e vale la pena essere precisi su entrambi.
Scansione pre-saldatura (pianificazione del percorso): lo scanner scansiona il giunto prima che inizi la saldatura, il software genera la traiettoria completa del robot dai dati di scansione, e il robot quindi esegue quel percorso. Questo è l'approccio utilizzato nelle celle senza programmazione per eliminare completamente la programmazione del comando pendente.
Tracciamento della saldatura (correzione in tempo reale): un sensore montato vicino alla torcia monitora continuamente il giunto durante la saldatura e invia segnali di correzione al controller del robot, regolazione della posizione della torcia in tempo reale quando la cucitura si discosta dal percorso pianificato. Ciò compensa la distorsione termica e la deriva dell'attrezzatura che si verificano dopo la scansione pre-saldatura.
I sistemi moderni più efficienti combinano entrambi: la scansione pre-saldatura genera il percorso iniziale, e il tracciamento all'interno della saldatura lo perfeziona continuamente durante tutta la passata di saldatura. Il nostro sistema di saldatura intelligente utilizza questo approccio combinato: profilatura di presaldatura laser 3D ad alta velocità per la generazione del percorso, inoltre inseguimento continuo dell'arco durante l'esecuzione.
Dalla nuvola di punti al percorso di saldatura: il processo tecnico
Comprendere il processo in sequenza rende chiaro perché questa tecnologia è sufficientemente affidabile per la produzione di acciaio strutturale e dove si trovano i suoi limiti.
Fare un passo 1: Proiezione della luce e cattura dei riflessi
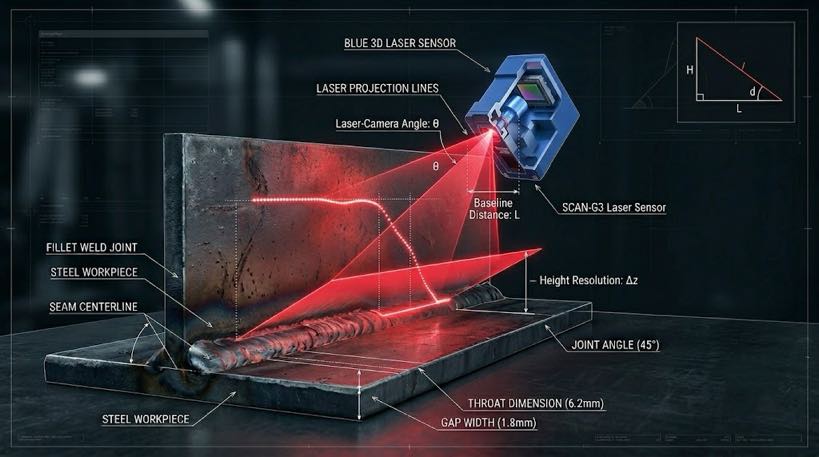
Lo scanner proietta uno schema strutturato di luce laser, in genere una linea o una griglia, sulla superficie del giunto saldato. Una telecamera spostata dalla sorgente laser cattura il modello riflesso. Perché la fotocamera e il laser si trovano ad un angolo fisso tra loro (una geometria chiamata triangolazione laser), qualsiasi deviazione nell'altezza della superficie provoca uno spostamento prevedibile nel punto in cui appare la linea riflessa nell'immagine della telecamera.
Il sistema misura questi spostamenti su tutta la larghezza della scansione e li converte in una mappa dell'altezza della superficie articolare. Il nostro profilatore laser 3D acquisisce questi dati fino a 1,140 fotogrammi al secondo su a 2,600 campo visivo di mm: sufficientemente veloce da scansionare un'intera trave strutturale in un unico passaggio senza fermarsi.
Fare un passo 2: Costruzione della nuvola di punti
Mentre lo scanner si muove lungo l'articolazione (lo scanner si muove, oppure il robot lo trasporta, oppure il pezzo si sposta su un posizionatore), i profili di altezza successivi vengono assemblati in una nuvola di punti tridimensionale, una matrice densa di x, sì, Misure delle coordinate z che rappresentano la geometria della superficie del giunto.
La risoluzione è importante qui. Con una distanza tra i punti di 0,2–0,5 mm, la nuvola cattura la geometria fine di una scanalatura di saldatura: la faccia della radice, angolo smussato, terra, larghezza dello spazio vuoto: con precisione sufficiente per pianificare un percorso di saldatura che soddisfi i requisiti dimensionali AWS D1.1. Gli scanner a bassa risoluzione perdono i dettagli della geometria della scanalatura e producono percorsi che richiedono una correzione.
| Controllo della qualità della nuvola di punti: come appaiono i dati validi: Spaziatura dei punti: 0.2–0,5 mm (sufficiente per giunti di saldatura MIG strutturali) Velocità di scansione: Copertine 1 m di giunto saldato in < 90 seconds at production pace Noise level: < 0.1 mm Z-axis noise at rated scan distance Field of view: Sufficientemente largo per catturare entrambi i lati del giunto in un unico passaggio |
Fare un passo 3: Estrazione della cucitura
I dati grezzi della nuvola di punti contengono l'intera superficie scansionata: piastra di base, preparazione della saldatura, saldature a punti, struttura circostante. L'algoritmo di estrazione della giuntura deve identificare il giunto di saldatura da questo sfondo.
L'algoritmo cerca le caratteristiche geometriche caratteristiche di ciascun tipo di giunto. Per una saldatura d'angolo, trova l'intersezione di due superfici planari. Per una saldatura di testa con scanalatura a V, identifica la valle tra due bordi smussati. Per un giunto a T, trova il punto radice in cui l'anima verticale incontra la flangia orizzontale. Una volta individuata la caratteristica congiunta, l'algoritmo si adatta a una linea centrale ed estrae i parametri chiave:
- Posizione della linea centrale congiunta (X, sì, coordinate z lungo l'intera lunghezza del giunto)
- Larghezza dello spazio tra le radici in ciascun punto lungo il giunto
- Angolo di smusso e geometria della faccia della radice (per saldature a gola)
- Obiettivo della profondità della gola o della lunghezza della gamba in base alla geometria articolare
- Eventuali anomalie geometriche – punti di saldatura a ponte, picchi di gap locali, materiale mancante
Le saldature a punti rappresentano una sfida specifica: attraversano la giuntura e possono confondere l'algoritmo di estrazione se la loro altezza è grande rispetto allo spazio vuoto. Sistemi capaci rilevano le puntine di saldatura come anomalie e le saltano nel percorso o riducono la velocità di spostamento per saldarle correttamente. L’operatore viene avvisato se una virata supera l’intervallo di compensazione del sistema.
Fare un passo 4: Pianificazione del percorso e generazione della traiettoria
Con la geometria della cucitura estratta, il modulo di pianificazione del percorso genera la sequenza completa di movimento del robot. Ciò è più complesso che seguire semplicemente la linea centrale: il sistema deve anche pianificare:
- Angolo della torcia rispetto al giunto (angolo di lavoro e angolo di spostamento per saldature d'angolo)
- Percorsi di avvicinamento e ritiro che evitano la collisione con il pezzo e l'attrezzatura
- Parametri della trama se il divario richiede l'oscillazione per riempirlo
- Sequenza a passaggio multiplo se la dimensione della gola supera i limiti del passaggio singolo (tipicamente > 8 filetto da mm)
- Posizionamento tra passate per il posizionatore se la parte deve essere ruotata tra una passata e l'altra
La traiettoria generata è una sequenza con timestamp delle posizioni dei giunti del robot, angoli della torcia, e chiamate ai parametri di saldatura: un programma di saldatura completo, generato in 15–45 secondi dai dati di scansione, senza alcun input umano.
| Tempo per il primo arco su un nuovo tipo di parte: Ciondolo tradizionale per l'insegnamento: 2–8 hours programming Offline programming (L'OLP): 45 minuti – 3 hours 3D vision path planning: < 5 minuti totali (scansione + estrarre + generare) |
Fare un passo 5: Correzione in tempo reale durante la saldatura
La scansione pre-saldatura acquisisce la geometria del giunto prima che inizino gli effetti termici. Una volta aperto l'arco, cambiano due cose: il pezzo si riscalda e si deforma, e la posizione del bagno di saldatura rispetto al giunto cambia leggermente ad ogni passata. Il tracciamento nella saldatura gestisce questo.
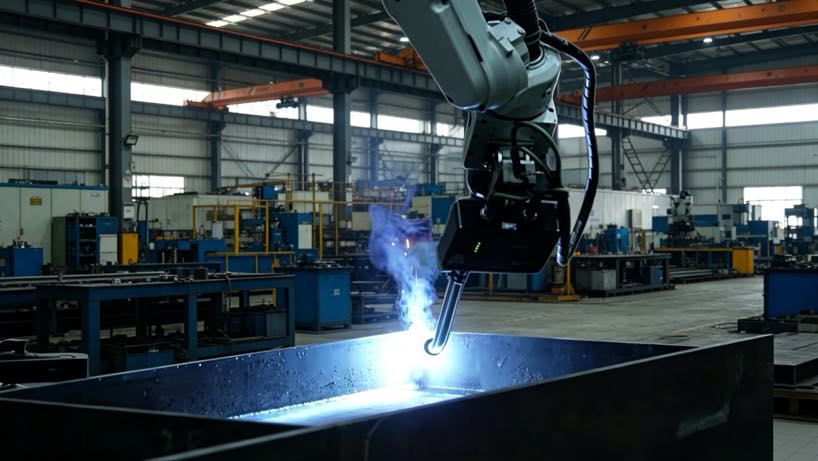
Un sensore: oppure un piccolo profilatore laser montato vicino alla torcia, oppure il rilevamento basato sull'arco utilizzando la corrente di saldatura stessa: monitora continuamente la posizione della cucitura durante la passata di saldatura. I segnali di correzione vengono inviati al controller del robot con frequenze di aggiornamento di 50–200 Hz, spostando la posizione della torcia per rimanere sulla linea centrale mentre la parte si muove sotto calore.
L’algoritmo proprietario di tracciamento dell’arco del sistema di saldatura intelligente mantiene la precisione della cucitura con ampiezze di oscillazione altrettanto precise 1 mm — ciò significa che può seguire la cucitura anche durante la saldatura a trama su una lamiera sottile deformata termicamente, dove la posizione della cucitura cambia continuamente man mano che ogni cordone deposita calore.
Tecnologia dello scanner: Triangolazione laser vs luce strutturata
Due tecnologie di rilevamento dominano la scansione dei cordoni di saldatura industriali. Comprendere le loro differenze aiuta quando si valutano i sistemi concorrenti.
| Caratteristica | Triangolazione della linea laser | Luce strutturata (proiezione delle frange) |
| Principio | Una singola linea laser attraversa la superficie | Motivo a griglia o frangia proiettato sulla superficie |
| Velocità | Molto veloce — 1,000+ velocità di linea fps | Più lento: esposizioni multiple per fotogramma |
| Risoluzione | Alto su un asse; dipende dalla velocità di scansione in altri | Elevato su entrambi gli assi contemporaneamente |
| Distanza di stallo | Tipicamente 100–400 mm | Tipicamente 200–600 mm |
| Prestazioni su superfici lucide | Può essere influenzato dalla riflessione speculare | Più robusto su metallo riflettente |
| Ideale per la saldatura | Tracciamento della saldatura + scansione della linea di pre-saldatura | Scansione dell'intera superficie pre-saldatura |
| Il nostro sistema di saldatura intelligente | Profilatore laser ad alta velocità a 1,140 fps per la scansione pre-saldatura + tracciamento dell'arco | Ampia telecamera a scansione lineare per il posizionamento globale |
Per la produzione di acciaio strutturale, la triangolazione laser è la tecnologia dominante per il tracciamento delle giunzioni durante la saldatura: il suo frame rate elevato corrisponde alle velocità di spostamento del robot senza introdurre ritardi. Gli scanner a luce strutturata o ad area vengono utilizzati per il passaggio di posizionamento globale iniziale che localizza la parte in modo approssimativo prima che inizi la scansione laser di precisione. Il nostro sistema di saldatura intelligente utilizza entrambi in una strategia da grossolana a fine: una grande telecamera a scansione lineare per la localizzazione globale, poi il profilatore laser ad alta velocità per un'estrazione precisa della cucitura.
Come questa tecnologia gestisce specificamente l'acciaio strutturale
La letteratura generica sul tracciamento delle giunzioni si concentra sulle applicazioni automobilistiche con fogli sottili. L’acciaio strutturale presenta diverse sfide, e vale la pena essere espliciti su come la tecnologia si adatta.
| La sfida dell’acciaio strutturale | Come il tracciamento delle giunture 3D risolve questo problema |
| Variazione dello spazio di adattamento ±1–4 mm | L'estrazione della cucitura misura lo spazio reale in ogni punto; il percorso regola l'avanzamento del filo e la velocità di spostamento per riempire |
| Tolleranza dimensionale della parte ±1–3 mm | La scansione pre-saldatura acquisisce la posizione reale della parte: percorso generato dalla posizione effettiva, non nominale dell'apparecchio |
| Parti pesanti che si spostano sotto il carico della gru | La scansione viene eseguita dopo che la parte è stata caricata e bloccata: acquisisce la posizione finale indipendentemente dalla variazione di posizionamento |
| Scaglie di laminazione e ossidazione del bordo tagliente | La misurazione laser della geometria non è influenzata dallo scolorimento della superficie o dalla struttura delle scaglie di fresatura |
| Giunti scanalati di colonne scatolari con spazi irregolari | La modalità di saldatura adattiva della scanalatura legge la geometria effettiva della scanalatura e regola l'offset della torcia in base alla sezione trasversale |
| Distorsione termica su lamiera spessa multi-pass | Il tracciamento dell'arco di saldatura corregge continuamente la posizione della torcia in tutte le passate |
| Giunti lunghi > 3 m su travi strutturali | Scanner ad ampio campo visivo (2,600 campo visivo mm) coprire l'intera giunzione in una sola passata; 7Il binario dell'asse Th estende la portata |
Precisione nel contesto: cosa significa ±0,5 mm su una saldatura strutturale
La precisione di generazione del percorso di ±0,3–0,5 mm sulla linea centrale della giuntura sembra precisa in astratto. In termini pratici di acciaio strutturale: per un 6 Saldatura d'angolo da mm specificata in AWS D1.1, la tolleranza accettabile sulla lunghezza delle gambe è −0 / +3 mm. Un percorso posizionato a ±0,5 mm dalla linea centrale produce una saldatura d'angolo ben entro questa tolleranza ad ogni passaggio. Per saldature di scanalature a penetrazione parziale, il requisito di posizionamento della radice è più stretto - ±1 mm - che rientra anche nelle capacità del sistema quando il tracciamento dell'arco di saldatura è attivo insieme alla scansione pre-saldatura.
Limiti tecnici: dichiarati onestamente
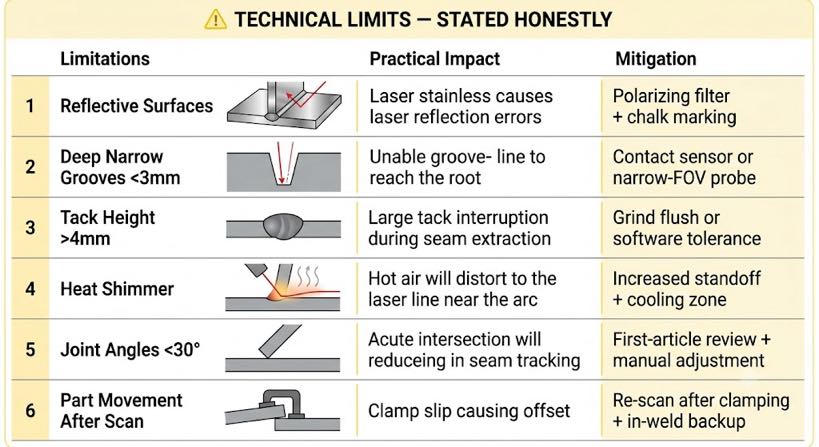
3Il tracciamento laser delle giunture D è una tecnologia matura, ma presenta vincoli reali che qualsiasi produttore di acciaio strutturale dovrebbe comprendere prima di specificare un sistema.
| Limitazione | Impatto pratico | Mitigazione |
| Superfici riflettenti o trasparenti | L'acciaio inossidabile altamente lucidato può causare errori di riflessione speculare | Ridurre l'intensità della scansione; utilizzare il filtro polarizzatore; applicare la marcatura con il gesso |
| Scanalature strette e molto profonde (< 3 larghezza mm) | La linea laser non riesce a raggiungere la radice della scanalatura profonda | Utilizzare un sensore di contatto o una sonda specializzata a FOV stretto |
| Altezza della saldatura a punti > 4 mm | Può interrompere l'estrazione della cucitura se i punti sono più alti dello spazio che colmano | Levigare i puntini a filo o impostare il parametro di tolleranza dei puntini nel software |
| Brillante calore estremo vicino all'arco | La variazione dell'indice di rifrazione nell'aria calda può distorcere la linea laser | Aumenta la distanza tra torcia e sensore; utilizzare la zona di raffreddamento post-arco |
| Angoli articolari < 30° | Le intersezioni acute riducono la fiducia nell’estrazione | È richiesta la revisione del percorso del primo articolo; potrebbe essere necessaria una regolazione manuale |
| Movimento della parte dopo la scansione | Se la parte si sposta dopo la scansione pre-saldatura (per esempio., slittamento del morsetto), il percorso è sfalsato | Eseguire nuovamente la scansione dopo il bloccaggio finale; utilizzare il tracciamento nella saldatura come correzione di backup |
Nessuna di queste limitazioni è squalificante per i lavori strutturali standard in acciaio: saldature d'angolo, saldature di testa, Giunti a T, e le giunzioni sovrapposte sugli spessori comuni delle piastre rientrano tutti nell’ambito operativo affidabile della tecnologia. La tabella sopra copre i casi limite che vale la pena esaminare rispetto al proprio portfolio di componenti specifico prima di selezionare un sistema.
Domande frequenti
Qual è la differenza tra il tracciamento della cucitura e la ricerca della cucitura??
Ricerca della cucitura (o ricerca della cucitura) individua il giunto prima della saldatura e regola il punto iniziale di un percorso preprogrammato. Corregge la posizione della parte ma utilizza una forma di percorso fissa. Il tracciamento del cordone aggiorna continuamente l'intero percorso, sia la posizione che la geometria, durante tutta la saldatura. Per acciaio strutturale con gioco e adattamento variabili, è necessario il tracciamento; Il solo rilevamento della cucitura non compensa la variazione dello spazio lungo la lunghezza del giunto.
Lo scanner funziona attraverso fumi e spruzzi di saldatura?
Gli scanner a triangolazione laser sono influenzati da dense colonne di fumo direttamente nel percorso del raggio. In pratica, la scansione pre-saldatura viene eseguita prima dell'apertura dell'arco: non sono presenti fumi. Per il tracciamento dell'arco di saldatura, il sensore è generalmente montato 80–150 mm davanti alla torcia (primo), fuori dal cono di fumo. Gli spruzzi sulla lente dello scanner sono gestiti con sistemi di spurgo a lama d'aria e coperture protettive in vetro sostituibili: un elemento di manutenzione standard negli ambienti con acciaio strutturale.
In che modo il sistema gestisce le giunzioni che non sono diritte: giunzioni curve o connessioni ad angolo variabile?
La nuvola di punti cattura l'effettiva geometria tridimensionale del giunto, comprese le curve, cambiamenti angolari, e geometrie composte. L'algoritmo di estrazione della cucitura adatta una linea centrale a qualunque geometria trovi: diritta, curvo, o fatto un passo. Il generatore di percorso produce quindi il movimento del robot corrispondente, comprese le regolazioni dell'angolo della torcia necessarie per mantenere un angolo di lavoro coerente attorno alle curve. Curve a raggio stretto (< 50 mm) potrebbe richiedere il livellamento del percorso per evitare singolarità del robot, che il modulo di pianificazione del percorso gestisce automaticamente.
Quali dati di scansione vengono memorizzati, e come supporta la tracciabilità della saldatura?
Il nostro sistema di saldatura intelligente registra la nuvola di punti, linea centrale della cucitura estratta, misurazioni degli spazi, e generato i dati del percorso rispetto al numero di serie della parte. Durante la saldatura, parametri dell'arco (voltaggio, attuale, velocità di viaggio, avvisi di deviazione) vengono aggiunti allo stesso record. Il file risultante fornisce un pacchetto completo di tracciabilità della saldatura (geometria più parametri di processo per giunto) che soddisfa i requisiti di documentazione di AWS D1.1 e EN 1090 per saldature strutturali certificate. I record possono essere esportati in formati standard per i sistemi di gestione della qualità.
Questa tecnologia può essere adattata a una cella di saldatura robotizzata esistente??
I sensori di tracciamento laser delle giunture possono essere aggiunti a molte celle robotizzate esistenti come aggiornamento aftermarket, a condizione che il controller del robot supporti gli I/O e la velocità di aggiornamento richiesti. L'aggiornamento più complesso riguarda il software di pianificazione del percorso: la vera generazione di percorsi senza programmazione dai dati di scansione richiede l'integrazione del software a livello di controller, non solo un'aggiunta di sensori. Per una valutazione completa se la tua cella esistente può essere aggiornata rispetto a. sostituito, l'approccio più affidabile è una valutazione del sito con il fornitore del sensore.
Passaggi successivi
- Per vedere come i dati di scansione 3D diventano un programma di saldatura completo attraverso la modellazione inversa, leggi il blog 05: Tecnologia Scan-to-Weld: Come la modellazione inversa sostituisce la programmazione dei robot.
- Comprendere come la cellula senza programmazione utilizza questa tecnologia di scansione come fondamento, leggi il blog 03: Cella di saldatura robotizzata senza programmazione: Come i sistemi guidati dalla visione eliminano i Teach Ciondoli.
- Per richiedere una dimostrazione di scansione dal vivo sulla tua parte strutturale in acciaio: inviaci il disegno del pezzo o una foto della configurazione congiunta. Eseguiremo una scansione laser 3D e restituiremo i dati della cucitura estratti, anteprima del percorso generato, e stima del tempo di ciclo.
| Lettura correlata in questa serie: Blog 01 — Cella di saldatura robotizzata vs linea di saldatura tradizionale: Cosa cambia nella tua officina Blog 02 — Saldatura manuale o robotizzata per l'acciaio strutturale: Quando l'automazione dà i suoi frutti? Blog 03 — Cella di saldatura robotizzata senza programmazione: Come i sistemi guidati dalla visione eliminano i Teach Ciondoli Blog 05 — Tecnologia Scan-to-Weld: Come la modellazione inversa sostituisce la programmazione dei robot |
Informazioni sull'autore
Esperienza & Credenziali
Specialista nell'integrazione di sistemi di saldatura robotizzata con 12+ anni di esperienza diretta in progetti focalizzati sulla selezione e integrazione del posizionatore robot. Ha fornito consulenza a 300+ fabbriche in tutto il Nord America, Europa, e Asia. Tutti i dati delle specifiche contenuti in questo articolo sono tratti da file H / B / l / Schede prodotto serie U.
Contesto aziendale: 26+ anni di ingegneria dell'automazione della saldatura, 40+ brevetti attivi, 1,500+ progetti completati a livello globale, circa 70% che coinvolgono l'integrazione del posizionatore robot.
Certificazioni
- ISO 9001: 2015 (GB/T 19001-2016) — Sistema di gestione della qualità
- GJB 9001C-2017 — Sistema di gestione della qualità delle attrezzature militari/armi
- CE UE: Direttiva Macchine 2006/42/CE (Cert. NO. M.2026.206.C134866)
- Impresa ad alta tecnologia — Cert. NO. GR202341000595 (Pubblicato nel novembre. 2023)
Ultimo aggiornamento: giugno 2026
POST CORRELATI
Stazione di saldatura chiavi in mano: Dal disegno alla cella pronta per la produzione
Perché i sistemi di visione sono essenziali per la saldatura laser robotizzata

Padronanza della saldatura laser robotizzata: 10 Consigli pratici per ottenere il massimo delle prestazioni e del ROI
Cella di saldatura robotizzata vs linea di saldatura tradizionale: Cosa cambia realmente nella tua officina

TCO quinquennale di un posizionatore di saldatura: Conteggio dei costi nascosti del preventivo dimenticato