Fabricante de estações de trabalho robóticas personalizadas e sistemas a laser



3Rastreamento de costura a laser D Vision explicado:Da nuvem de pontos ao caminho da solda em segundos
Pergunte à maioria das pessoas como um robô sabe onde soldar e elas descrevem um programador com um pingente de ensino, guiando o braço ponto por ponto através de um caminho armazenado no controlador. Esse modelo tem quarenta anos. A tecnologia que o substituiu – rastreamento de costura a laser 3D – faz em segundos o que um programador costumava passar horas fazendo, e faz isso com mais precisão, porque lê a parte real em vez de um ideal memorizado.
Este artigo explica como funciona o rastreamento de costura a laser com visão 3D desde os primeiros princípios: como o scanner captura uma nuvem de pontos, como o software extrai a solda dessa nuvem, e como o sistema converte a geometria da costura em um caminho de solda robótico — tudo sem intervenção humana. Ele foi escrito para engenheiros e gerentes de produção que avaliam se esta tecnologia se adapta ao seu ambiente de fabricação de aço estrutural..

Por que existe o Seam Tracking – e o que ele substitui
A soldagem robótica tradicional pressupõe que a peça está exatamente onde o programa diz que está. O caminho da solda é ensinado em relação a uma peça ideal em uma fixação precisa, então reproduzido em cada parte subseqüente. Essa suposição funciona bem na fabricação automotiva, onde as peças estampadas mantêm tolerâncias de ±0,3 mm e os acessórios são projetados para repetir no mesmo nível.
Não funciona na fabricação de aço estrutural. As tolerâncias da placa cortada por chama e serra são de ±1–3 mm. As lacunas de ajuste variam de uma extremidade à outra da junta. As peças carregadas pelo guindaste ficam de forma ligeiramente diferente a cada ciclo. Um caminho fixo programado no aço estrutural produz tamanhos de garganta de solda inconsistentes, articulações perdidas, e taxas de retrabalho que eliminam o ganho de produtividade da automação.
O rastreamento de costura resolve isso movendo a inteligência do programa para o sensor. Em vez de confiar em uma posição armazenada, o sistema lê a geometria real da junta antes — e durante — cada solda. O caminho segue a costura real, não o teórico.
| A mudança central: soldagem robótica tradicional confia no programa. O rastreamento de costura de visão 3D confia na peça. |
O que é rastreamento de costura a laser 3D Vision?
| 3O rastreamento de costura a laser D Vision é um sistema de detecção e software que usa um perfilador a laser ou scanner de luz estruturada para capturar a geometria tridimensional de uma junta de solda., extrair a linha central da costura e os parâmetros de lacuna desses dados, e atualizar continuamente o caminho de soldagem do robô para seguir a junta real — compensando a variação da peça, lacunas de ajuste, e distorção térmica em tempo real. |
Existem duas aplicações distintas desta tecnologia, e vale a pena ser preciso sobre ambos.
Digitalização pré-soldagem (planejamento de caminho): o scanner varre a junta antes do início da soldagem, o software gera a trajetória completa do robô a partir dos dados de digitalização, e o robô então executa esse caminho. Esta é a abordagem usada em células sem programação para eliminar totalmente a programação pendente de ensino..
Rastreamento na soldagem (correção em tempo real): um sensor montado próximo à tocha monitora a junta continuamente durante a soldagem e envia sinais de correção para o controlador do robô, ajustando a posição da tocha em tempo real à medida que a costura se desvia do caminho planejado. Isto compensa a distorção térmica e o desvio de fixação que ocorrem após a varredura pré-soldagem.
Os sistemas modernos mais capazes combinam ambos: a digitalização pré-solda gera o caminho inicial, e o rastreamento na solda o refina continuamente durante todo o passe de solda. Nosso sistema de soldagem inteligente usa esta abordagem combinada: perfil de pré-soldagem a laser 3D de alta velocidade para geração de caminho, além de rastreamento contínuo de arco durante a execução.
Da nuvem de pontos ao caminho da solda — O processo técnico
A compreensão do processo em sequência deixa claro por que essa tecnologia é confiável o suficiente para a produção de aço estrutural — e onde estão seus limites.
Etapa 1: Projeção de luz e captura de reflexo
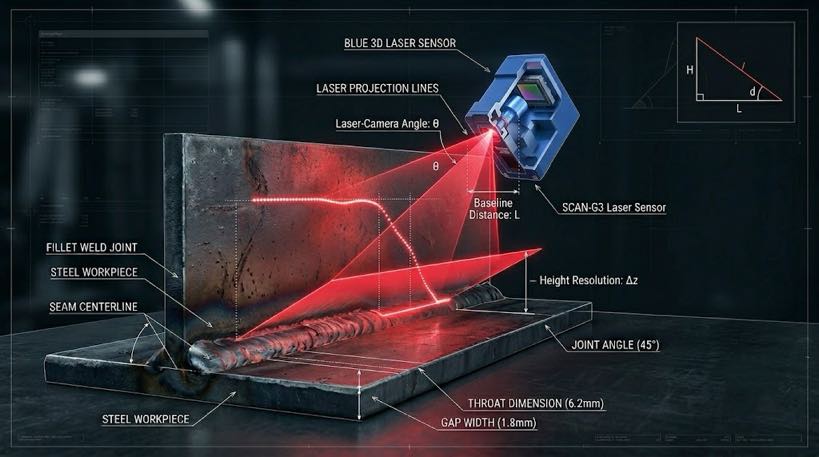
O scanner projeta um padrão estruturado de luz laser – normalmente uma linha ou grade – através da superfície da junta de solda. Um deslocamento da câmera da fonte do laser captura o padrão refletido. Porque a câmera e o laser estão em um ângulo fixo entre si (uma geometria chamada triangulação a laser), qualquer desvio na altura da superfície causa uma mudança previsível no local onde a linha refletida aparece na imagem da câmera.
O sistema mede essas mudanças em toda a largura do exame e as converte em um mapa de altura da superfície articular. Nosso perfilador a laser 3D captura esses dados em até 1,140 quadros por segundo em um 2,600 Campo de visão de mm — rápido o suficiente para varrer uma viga estrutural completa em uma única passagem de varredura sem parar.
Etapa 2: Construção de nuvem de pontos
À medida que o scanner se move ao longo da junta (ou o scanner se move, ou o robô carrega, ou a peça se move em um posicionador), perfis de altura sucessivos são montados em uma nuvem de pontos tridimensional - uma matriz densa de x, sim, medições de coordenadas z representando a geometria da superfície da junta.
A resolução é importante aqui. Com espaçamento entre pontos de 0,2–0,5 mm, a nuvem captura a geometria fina de um canal de solda – face raiz, ângulo de bisel, terra, largura da lacuna — com precisão suficiente para planejar um caminho de solda que atenda aos requisitos dimensionais do AWS D1.1. Scanners de resolução mais baixa perdem detalhes da geometria da ranhura e produzem caminhos que exigem correção.
| Verificação da qualidade da nuvem de pontos – como são os dados bons: Espaçamento entre pontos: 0.2–0,5mm (suficiente para juntas estruturais de solda MIG) Velocidade de digitalização: Capas 1 m de junta de solda em < 90 seconds at production pace Noise level: < 0.1 mm Z-axis noise at rated scan distance Field of view: Grande o suficiente para capturar ambos os lados da junta em uma única passagem |
Etapa 3: Extração de costura
Os dados brutos da nuvem de pontos contêm toda a superfície digitalizada – placa base, preparação de solda, pontos de solda, estrutura circundante. O algoritmo de extração de costura deve identificar a junta de solda a partir deste contexto.
O algoritmo procura características geométricas características de cada tipo de junta. Para uma solda de filete, encontra a intersecção de duas superfícies planas. Para uma solda de topo com ranhura em V, identifica o vale entre duas bordas chanfradas. Para uma junta em T, encontra o ponto raiz onde a alma vertical encontra o flange horizontal. Uma vez que o recurso de junta está localizado, o algoritmo ajusta uma linha central e extrai parâmetros-chave:
- Posição central da articulação (x, sim, coordenadas z ao longo de todo o comprimento da junta)
- Largura da folga da raiz em cada ponto ao longo da junta
- Ângulo de bisel e geometria da face raiz (para soldas ranhuradas)
- Alvo de profundidade da garganta ou comprimento da perna com base na geometria da articulação
- Quaisquer anomalias geométricas - pontes de soldas adesivas, picos de lacunas locais, material faltando
Soldas adesivas apresentam um desafio específico: eles cruzam a costura e podem confundir o algoritmo de extração se sua altura for grande em relação à lacuna. Sistemas capazes detectam pontos de solda como anomalias e os ignoram no caminho ou reduzem a velocidade de deslocamento para soldá-los corretamente. O operador é notificado se uma amura exceder a faixa de compensação do sistema.
Etapa 4: Planejamento de caminho e geração de trajetória
Com a geometria da costura extraída, o módulo de planejamento de caminho gera a sequência completa de movimento do robô. Isto é mais complexo do que simplesmente seguir a linha central — o sistema também deve planejar:
- Ângulo da tocha em relação à junta (ângulo de trabalho e ângulo de deslocamento para soldas de ângulo)
- Caminhos de aproximação e retração que evitam colisão com a peça de trabalho e o dispositivo de fixação
- Tecer parâmetros se a lacuna exigir oscilação para preenchê-la
- Sequência de múltiplas passagens se o tamanho da garganta exceder os limites de passagem única (tipicamente > 8 filete mm)
- Posicionamento entre passes para o posicionador se a peça precisar ser girada entre passes
A trajetória gerada é uma sequência com carimbo de data e hora das posições das juntas do robô, ângulos da tocha, e chamadas de parâmetros de soldagem — um programa de soldagem completo, gerado em 15 a 45 segundos a partir de dados digitalizados, sem intervenção humana.
| Hora do primeiro arco em um novo tipo de peça: Pingente de ensino tradicional: 2–8 hours programming Offline programming (OLP): 45 minutos – 3 hours 3D vision path planning: < 5 minutos totais (digitalizar + extrair + gerar) |
Etapa 5: Correção em tempo real na soldagem
A digitalização pré-soldagem captura a geometria da junta antes do início dos efeitos térmicos. Assim que o arco abrir, duas coisas mudam: a peça de trabalho aquece e distorce, e a posição da poça de fusão em relação à junta muda ligeiramente a cada passagem. O rastreamento na soldagem cuida disso.
Um sensor – um pequeno perfilador a laser montado próximo à tocha, ou detecção baseada em arco usando a própria corrente de soldagem — monitora continuamente a posição da costura durante a passagem da solda. Os sinais de correção são enviados ao controlador do robô em taxas de atualização de 50–200 Hz, empurrando a posição da tocha para permanecer na linha central enquanto a peça se move sob calor.
O algoritmo proprietário de rastreamento de arco do sistema de soldagem inteligente mantém a precisão da costura em amplitudes de oscilação tão finas quanto 1 mm — o que significa que pode seguir a costura mesmo durante a soldagem em uma placa fina distorcida termicamente, onde a posição da costura muda continuamente à medida que cada cordão deposita calor.
Tecnologia de scanner: Triangulação a Laser vs Luz Estruturada
Duas tecnologias de detecção dominam a varredura industrial de cordões de solda. Compreender suas diferenças ajuda na avaliação de sistemas concorrentes.
| Característica | Triangulação de linha laser | Luz estruturada (projeção de franja) |
| Princípio | Linha de laser única varrida pela superfície | Padrão de grade ou franja projetado na superfície |
| Velocidade | Muito rápido - 1,000+ taxa de linha fps | Mais lento – múltiplas exposições por quadro |
| Resolução | Alto em um eixo; depende da velocidade de digitalização em outros | Alto em ambos os eixos simultaneamente |
| Distância de afastamento | Normalmente 100–400 mm | Normalmente 200–600 mm |
| Desempenho em superfícies brilhantes | Pode ser afetado pela reflexão especular | Mais robusto em metal reflexivo |
| Melhor ajuste para soldagem | Rastreamento na soldagem + digitalização de linha pré-solda | Escaneamento de superfície completa pré-soldagem |
| Nosso sistema de soldagem inteligente | Perfilador a laser de alta velocidade em 1,140 fps para digitalização pré-soldagem + rastreamento de arco | Grande câmera de varredura de linha para posicionamento global |
Para produção de aço estrutural, a triangulação a laser é a tecnologia dominante para rastreamento de costura durante a soldagem — sua alta taxa de quadros corresponde às velocidades de deslocamento do robô sem introduzir atraso. Scanners estruturados de luz ou área são usados para a passagem inicial de posicionamento global que localiza a peça grosseiramente antes do início da varredura a laser de precisão. Nosso sistema de soldagem inteligente utiliza ambos em uma estratégia de grosso a fino: uma grande câmera de varredura de linha para localização global, em seguida, o perfilador a laser de alta velocidade para extração precisa de costura.
Como esta tecnologia lida especificamente com o aço estrutural
A literatura genérica de rastreamento de costura concentra-se em aplicações automotivas de chapas finas. O aço estrutural apresenta diferentes desafios, e vale a pena ser explícito sobre como a tecnologia se adapta.
| Desafio do aço estrutural | Como o rastreamento de costura 3D resolve isso |
| Variação da folga de ajuste ±1–4 mm | A extração de costura mede a lacuna real em cada ponto; caminho ajusta a alimentação do fio e a velocidade de deslocamento para preencher |
| Tolerância dimensional da peça ±1–3 mm | A varredura pré-solda captura a posição real da peça – caminho gerado a partir da localização real, não fixação nominal |
| Peças pesadas deslocadas sob carga do guindaste | A digitalização é executada depois que a peça é carregada e fixada — captura a posição final independentemente da variação de posicionamento |
| Escamas de laminação e oxidação de ponta | A medição da geometria do laser não é afetada pela descoloração da superfície ou pela textura da escala de laminação |
| Juntas ranhuradas de coluna de caixa com folgas irregulares | O modo de soldagem de canal adaptativo lê a geometria real do canal e ajusta o deslocamento da tocha por seção transversal |
| Distorção térmica em chapa espessa multipassagem | O rastreamento do arco de solda corrige a posição da tocha continuamente em todos os passes |
| Articulações longas > 3 m em vigas estruturais | Scanners com amplo campo de visão (2,600 mm FOV) cubra toda a junta em uma passagem; 7a trilha do eixo th estende o alcance |
Precisão no contexto: o que ±0,5 mm significa em uma solda estrutural
A precisão da geração do caminho de ±0,3–0,5 mm na linha central da costura parece precisa em abstrato. Em termos práticos de aço estrutural: por um 6 mm de solda de ângulo especificada para AWS D1.1, a tolerância aceitável para o comprimento da perna é −0 / +3 milímetros. Um caminho colocado ±0,5 mm da linha central produz um filete de solda bem dentro desta tolerância em cada passe. Para soldas ranhuradas com penetração parcial, o requisito de posicionamento da raiz é mais restrito — ±1 mm — o que também está dentro da capacidade do sistema quando o rastreamento do arco na solda está ativo junto com a varredura pré-soldagem.
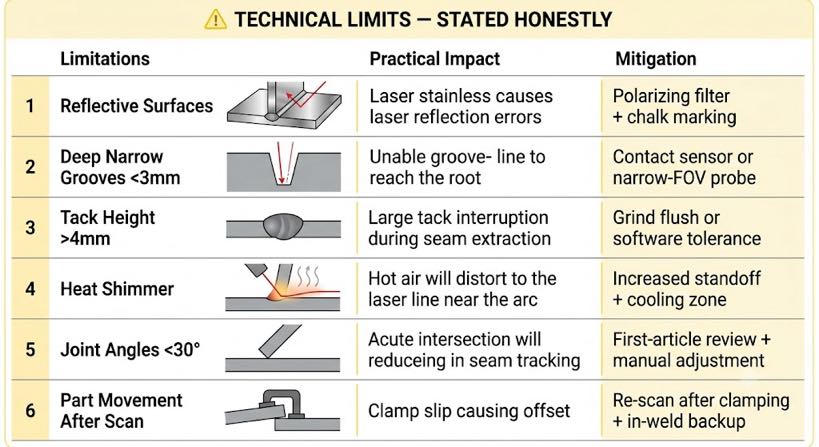
Limites técnicos – declarados honestamente
3O rastreamento de costura a laser D é uma tecnologia madura, mas tem restrições genuínas que qualquer fabricante de aço estrutural deve compreender antes de especificar um sistema.
| Limitação | Impacto prático | Mitigação |
| Superfícies reflexivas ou transparentes | Aço inoxidável altamente polido pode causar erros de reflexão especular | Reduza a intensidade da varredura; usar filtro polarizador; aplicar marcação de giz |
| Sulcos estreitos muito profundos (< 3 mm largura) | A linha do laser não consegue alcançar a raiz do sulco profundo | Use sensor de contato ou sonda especializada de FOV estreito |
| Altura da solda > 4 milímetros | Pode interromper a extração da costura se as aderências forem mais altas do que a lacuna que elas preenchem | Esmerilhe as aderências ou defina o parâmetro de tolerância de aderência no software |
| Brilho de calor extremo perto do arco | A variação do índice de refração no ar quente pode distorcer a linha do laser | Aumentar o impasse entre a tocha e o sensor; usar zona de resfriamento pós-arco |
| Ângulos articulares < 30° | Interseções agudas reduzem a confiança na extração | Revisão do caminho do primeiro artigo necessária; ajuste manual pode ser necessário |
| Movimento da peça após digitalização | Se a peça se deslocar após a digitalização pré-soldagem (por exemplo, deslizamento da braçadeira), o caminho está deslocado | Digitalize novamente após a fixação final; usar rastreamento na solda como correção de backup |
Nenhuma dessas limitações é desqualificante para trabalhos de aço estrutural padrão – soldas de ângulo, soldas de topo, Juntas em T, e juntas sobrepostas em espessuras de placas comuns estão todas dentro do envelope operacional confiável da tecnologia. A tabela acima cobre casos extremos que valem a pena analisar em relação ao seu portfólio de peças específico antes de selecionar um sistema.
Perguntas frequentes
Qual é a diferença entre rastreamento de costura e localização de costura?
Localização de costura (ou pesquisa de costura) localiza a junta antes da soldagem e ajusta o ponto inicial de um caminho pré-programado. Corrige a posição da peça, mas usa um formato de caminho fixo. O rastreamento de costura atualiza todo o caminho continuamente – tanto a posição quanto a geometria – ao longo da solda. Para aço estrutural com folga e ajuste variáveis, é necessário rastrear; a localização da costura por si só não compensa a variação da folga ao longo do comprimento da junta.
O scanner funciona com vapores e respingos de soldagem??
Os scanners de triangulação a laser são afetados por densas colunas de fumaça diretamente no caminho do feixe. Na prática, a varredura pré-soldagem é realizada antes da abertura do arco — sem presença de vapores. Para rastreamento de arco na solda, o sensor normalmente é montado 80–150 mm à frente da tocha (principal), fora do cone de fumaça. Respingos na lente do scanner são gerenciados com sistemas de purga de facas de ar e tampas de vidro protetoras substituíveis — um item de manutenção padrão em ambientes de aço estrutural.
Como o sistema lida com juntas que não são retas — costuras curvas ou conexões de ângulo variável?
A nuvem de pontos captura a geometria tridimensional real da junta, incluindo curvas, mudanças angulares, e geometrias compostas. O algoritmo de extração de costura ajusta uma linha central a qualquer geometria encontrada - reta, curvado, ou pisou. O gerador de caminho então produz o movimento do robô correspondente, incluindo os ajustes de ângulo da tocha necessários para manter o ângulo de trabalho consistente em torno das curvas. Curvas de raio estreito (< 50 milímetros) pode exigir suavização de caminho para evitar singularidades do robô, que o módulo de planejamento de caminho trata automaticamente.
Quais dados de digitalização são armazenados, e como ele suporta a rastreabilidade da solda?
Nosso sistema de soldagem inteligente registra a nuvem de pontos, linha central da costura extraída, medições de lacunas, e dados de caminho gerados em relação ao número de série da peça. Durante a soldagem, parâmetros de arco (tensão, atual, velocidade de viagem, alertas de desvio) são adicionados ao mesmo registro. O arquivo resultante fornece um pacote completo de rastreabilidade de solda — geometria mais parâmetros de processo por junta — que atende aos requisitos de documentação da AWS D1.1 e EN 1090 para soldagem estrutural certificada. Os registros podem ser exportados em formatos padrão para sistemas de gestão de qualidade.
Esta tecnologia pode ser adaptada a uma célula de soldagem robótica existente??
Sensores de rastreamento de costura a laser podem ser adicionados a muitas células robóticas existentes como uma atualização pós-venda, desde que o controlador do robô suporte a E/S necessária e a taxa de atualização. O retrofit mais complexo é o software de planejamento de caminho – a verdadeira geração de caminho sem programação a partir de dados digitalizados requer integração de software no nível do controlador, não apenas uma adição de sensor. Para uma avaliação completa sobre se sua célula existente pode ser atualizada versus. substituído, a abordagem mais confiável é uma avaliação do local com o fornecedor do sensor.
Próximas etapas
- Para ver como os dados digitalizados em 3D se tornam um programa de soldagem completo por meio da modelagem reversa, leia o blog 05: Tecnologia de digitalização para soldagem: Como a modelagem reversa substitui a programação do robô.
- Para entender como a célula sem programação usa essa tecnologia de digitalização como base, leia o blog 03: Célula de soldagem robótica sem programação: Como os sistemas guiados por visão eliminam os pingentes de ensino.
- Para solicitar uma demonstração de digitalização ao vivo em sua própria peça de aço estrutural: envie-nos o desenho da peça ou uma foto da configuração da junta. Executaremos uma varredura a laser 3D e retornaremos os dados de costura extraídos, visualização do caminho gerado, e estimativa do tempo de ciclo.
| Leitura relacionada nesta série: Blogue 01 - Célula de Soldagem Robótica vs Linha de Soldagem Tradicional: O que muda no chão de fábrica Blogue 02 - Soldagem Manual vs Robótica para Aço Estrutural: Quando a automação compensa? Blogue 03 - Célula de soldagem robótica sem programação: Como os sistemas guiados por visão eliminam os pingentes de ensino Blogue 05 — Tecnologia de digitalização para soldagem: Como a modelagem reversa substitui a programação do robô |
Sobre o autor
Experiência & Credenciais
Especialista em integração de sistemas de soldagem robótica com 12+ anos de experiência direta em projetos focados na seleção e integração de posicionadores de robôs. Prestou consultoria para 300+ fábricas em toda a América do Norte, Europa, e Ásia. Todos os dados de especificação neste artigo são extraídos de H reais / B / eu / Fichas técnicas dos produtos da série U.
Histórico da empresa: 26+ anos de engenharia de automação de soldagem, 40+ patentes ativas, 1,500+ projetos concluídos globalmente, aproximadamente 70% envolvendo integração do Robot Positioner.
Certificações
- ISO 9001: 2015 (GB/T 19001-2016) — Sistema de Gestão da Qualidade
- GJB 9001C-2017 - Sistema de gerenciamento de qualidade de equipamentos militares/armas
- UE CE — Diretiva de Máquinas 2006/42/CE (Certificado. Não. M.2026.206.C134866)
- Empresa de alta tecnologia - Certificado. Não. GR202341000595 (Emitido em novembro. 2023)
Última atualização: junho 2026
POSTS RELACIONADOS
Planejamento de trajetória autônoma em soldadores robóticos:O que isso significa para sua linha de produção
Como escolher o sistema robótico de soldagem a laser certo para sua fábrica
Soldagem Manual vs Robótica para Aço Estrutural:Quando a automação compensa?
Como um posicionador de soldagem controla a gravidade: A Física da Estabilidade da Poça e da Qualidade da Solda
Guia de compra do posicionador de robô 2026:Combine seu orçamento com o sistema certo