Özel Robot İş İstasyonları ve Lazer Sistemleri Üreticisi



Kaynağa Tarama Teknolojisi:Tersine Modelleme Robot Programlamanın Yerini Nasıl Alır?
Kaynak ekleminin taranması ile robotun kaynak yapmaya başlaması arasında çoğu makalenin atladığı bir adım vardır. 3D tarayıcı bir nokta bulutu yakalar. Ark açılıyor. Bu arada bir şey oldu; eskiden bir programcının iki ila sekiz saatini alan ve şimdi bir yazılım sisteminin beş dakikadan az zamanını alan bir şey. Bir şeyin ters modelleme olduğu .
Ters modelleme, ham tarama geometrisini alma ve onu tanımlanmış yüzeylere sahip yapılandırılmış bir 3D modele dönüştürme işlemidir., ortak özellikler, ve bir robot hareket planlayıcısının üzerinde işlem yapabileceği kaynak dikişi parametreleri. Algılama ve uygulama arasındaki köprüdür. Ve eleştirel olarak, kaynak modelinin fiziksel bir taramadan kaynaklanıp kaynaklanmadığı işe yarar, Tekla Structures'ın ihracatı, veya parametrik bir şablon — mevcut dijital yatırımınız bir girdidir, engel değil.
Bu makalede ters modellemenin nasıl çalıştığı açıklanmaktadır, özellikle yapısal çelik üretimi için neden önemlidir?, ve hem ayrıntılı Tekla modellerine sahip mağazalar hem de çelik numunesi ve sözlü spesifikasyondan başka hiçbir şey almayan mağazalar için bunun pratikte ne anlama geldiği.
| Okuma kılavuzu — geçmişinize göre nereden başlamalı: 3D tarama ve nokta bulutlarında yeni? → Blogu Oku 04: 3İlk olarak D Vision Lazer Dikiş Takibi Açıklanıyor. Nokta bulutunun ne olduğunu açıklıyor, lazer tarayıcılar nasıl bir tane oluşturur, and what ‘seam extraction’ anlamı - sade bir dille, önceden bilgiye gerek yok. |
Kimsenin Bahsetmediği Adım: Nokta Bulutundan Kaynak Programına
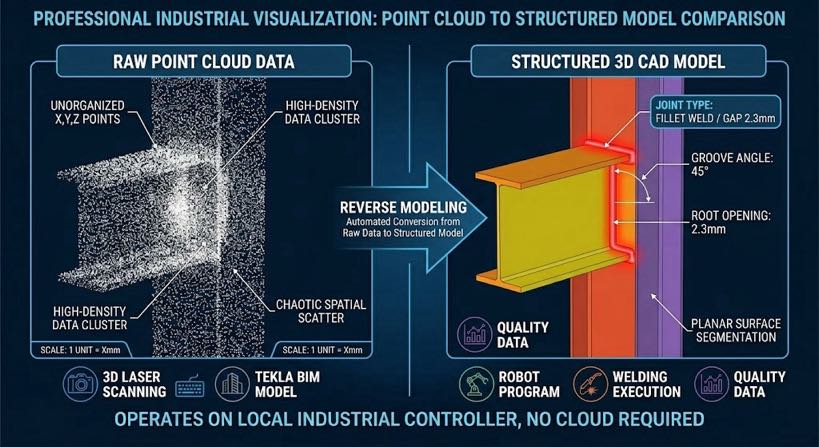
Satıcılar programlama gerektirmeyen robotik kaynağı tanımladığında, genellikle süreci iki adıma sıkıştırırlar: parçayı tarayın, kaynak yapmaya başla. Bu sıkıştırma, zincirdeki teknik açıdan en önemli adımı gizler. ham nokta bulutu — milyonlarca x, sen, z 3D lazer tarayıcının parça yüzeyinden yakaladığı koordinat ölçümleri — bir kaynak programı değildir. Yüzeylerin nerede olduğunu biliyor ama ne olduklarını bilmiyor. Kaynak kanalını punto kaynağı izinden veya fikstür kelepçesinden ayırt edemez. Eklem tipi kavramı yoktur, kaynak sırası, geçiş sayısı, veya meşale açısı.
| Nokta bulutu: Yoğun bir 3 boyutlu koordinat ölçümleri seti (X, sen, z) fiziksel bir yüzeyden bir lazer tarayıcı tarafından yakalanan. Dijital olarak düşünün “nokta haritası” parçanın - hassas, ama yapılandırılmamış. Ters modelleme ona yapı kazandırır. |
Bir nokta bulutunu kaynak programına dönüştürmek, yapılandırılmış yorumlamayı gerektirir, ve ters modellemenin sağladığı şey budur. Geleneksel alternatif, öğretme kolyesi olan bir insan programcıydı, Yapısal yorumu manuel olarak kim sağladı?: ‘Bu bir fileto lokantası, kök burada, meşale gidiyor 45 derece, iki geçişe ihtiyacımız var.’ Ters modelleme bu yorumlamayı otomatikleştirir; nokta bulutu özelliklerinden bağlantı geometrisini tanımlar ve kaynak yolu planlayıcısının ihtiyaç duyduğu tüm parametreleri türetir, insan girişi olmadan.
| Taramadan kaynağa yönelik doğru zihinsel model: Model input → [Ters modelleme] → Structured weld geometry → [Yol planlama] → Robot program Model girişi yapılabilir: fiziksel tarama (nokta bulutu) | Tekla'nın ihracatı | parametrik şablon Ters modelleme yorumlama katmanıdır. Onsuz, herhangi bir girdi (tarama veya CAD) yalnızca veridir. |
Kaynak Otomasyonunda Ters Modelleme Nedir??
| Kaynak otomasyonunda ters modelleme, ister fiziksel bir taramadan olsun, girdi verilerinden yapılandırılmış bir 3D geometrik modelin yeniden yapılandırıldığı hesaplamalı bir süreçtir. (nokta bulutu), BIM/CAD dışa aktarımı, veya parametrik bir tanım — söz konusu modeldeki kaynak bağlantı özelliklerini tanımlayan, ve otomatik olarak bir robot kaynak yolu oluşturmak için gereken parametrelerin çıkarılması. |
'Ters çevirme' terimi’ bunu geleneksel ileri programlamadan ayırır, bir programcının robota her yol konumunu manuel olarak öğrettiği yer. Ters modellemede, geometri modeli - ister taramadan ister Tekla'dan olsun - gerçeğin kaynağıdır. Sistem kaynak programını buradan otomatik olarak alır.
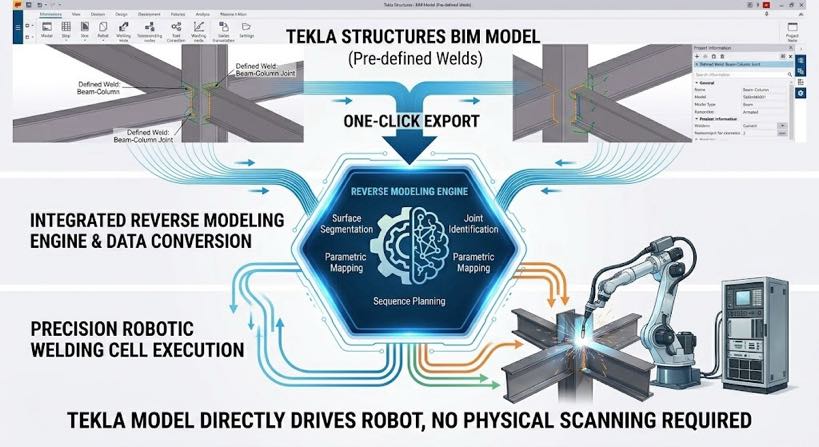
| Tekla Yapıları: Yapısal çelik BIM (Yapı Bilgi Modellemesi) Çelik bağlantıların ayrıntılı 3 boyutlu modellerini oluşturmak için imalat atölyelerinde yaygın olarak kullanılan yazılım, kirişler, sütunlar, ve çerçeveler. Taramadan kaynağa entegrasyonda, Tekla modelleri bağlantı geometrisini doğrudan ters modelleme motoruna besler; halihazırda güncel bir modele sahip olan parçalar için fiziksel tarama gerekmez. |
Olgun Tekla iş akışlarına sahip büyük yapısal çelik imalatçıları için, bu aslında mevcut en hızlı yoldur: Tek tıklamayla Tekla dışa aktarma, eklem geometrisini doğrudan ters modelleme motoruna besler, fiziksel tarama adımını tamamen atlayarak. Tekla yatırımınız süreci hızlandırır; onunla rekabet etmez.
Dijital dosyaları olmayan mağazalar için onarım çalışmaları, müşteri tarafından sağlanan örnekler, eski parçalar — fiziksel tarama, Tekla girişinin yerini alır ve aynı ters modelleme hattını besler. Kaynak programı çıkışı, hangi giriş yolunun kullanıldığına bakılmaksızın aynıdır.
Her giriş yolu uygulandığında
| Giriş yolu | Başlangıç noktası | Şunun için en iyisi: | Kaynak programı zamanı |
| Tekla Yapılar ihracatı | Mevcut 3 boyutlu yapısal model | Mevcut Tekla modellerine sahip imalatçılar — en hızlı yol, taramaya gerek yok | < 2 dakika |
| Parametrik modelleme | Operatör tarafından girilen temel boyutlar | Standart bölümler: kirişler, sütunlar, parantezler — kalınlığa göre tanımlanır, uzunluk, eklem tipi | 2–4 dakika |
| 3D tarama → Ters modelleme | İş hücresinde taranan fiziksel parça | Onarım işi; CAD içermeyen parçalar; müşteri örnekleri; inşa edilmiş geometri doğrulaması | 3–5 dakika |
Her üç yol da aynı kaynak programı çıktısında birleşiyor, aynı kaynak programı kütüphanesini kullan, ve aynı sıra planlayıcıyı besleyin. Aralarında seçim yapmak bir iş akışı sorusudur, yetenek sorusu değil.
Tersine Modelleme Nasıl Çalışır - Girdiden Programa Beş Adım
Aşağıdaki süreç, giriş yoluna bakılmaksızın ters modelleme motorunun içinde neler olduğunu açıklamaktadır.. Beş adım aynı; yalnızca Step'teki veri formatı 1 farklı.
Adım 1: Geometri alımı ve yüzey segmentasyonu
Ters modelleme motoru girdi geometrisini (ham nokta bulutu) alır, Tekla IFC/XML dışa aktarma, veya parametrik tanım - ve bunu farklı düzlemsel ve kavisli yüzeylere böler. Bir nokta bulutu için, Algoritma, düzlemleri koordinat noktaları kümelerine sığdırır ve yüzey yönünün değiştiği sınırları tanımlar. Tekla modeli için, yüzeyler zaten tanımlanmış; motor bunları doğrudan okur ve yüzey kesişme noktalarından aday eklem konumlarını belirler.
Yapısal çelik için, birincil yüzeyler çoğunlukla düzlemseldir - düz plaka, açılı bölümler, giriş formatından bağımsız olarak segmentasyonu güvenilir kılan kutu bölümleri.
Adım 2: Ortak özellik tanıma
Bölünmüş yüzeylerde, sistem, kaynak bağlantı özelliklerini (her bağlantı tipini tanımlayan geometrik konfigürasyonları) tanımlar. Radyus eklemi iki düzlemin belirli bir açıyla kesişimidir. V-oluklu alın eklemi, bir kök boşluğuna yakınlaşan iki eğimli yüzeydir. T-bağlantısı, yatay bir düzlemle buluşan dikey bir düzlemdir 90 derece.
Tanıma algoritması, ölçülen geometriyi bir eklem şablonları kitaplığıyla eşleştirir. Bir güven eşiğinin üzerinde bir eşleşme bulunduğunda, eklem tipi sınıflandırılır ve temel parametreler çıkarılır:
- 3B alanda ortak merkez çizgisi konumu
- Ortak tip: fileto, popo, T-eklemi, kucak, oluk
- Derz uzunluğu boyunca her noktada boşluk genişliği
- Oluk kaynakları için şev açısı ve kök yüzü
- Robot erişim açısı — torcun bağlantı noktasına çarpışmadan ulaşıp ulaşamayacağı
Çıkarılan geometri, güven eşiğinin üzerinde bilinen bir bağlantı şablonuyla eşleşmiyorsa (belki de uyumun alışılmadık derecede zayıf olması veya punta kaynağının kökü gizlemesi nedeniyle) sistem, operatörün incelemesi için bağlantıyı işaretler. Sistem belirsiz verilerden kaynak yapmaz.
Adım 3: Kaynak parametre eşlemesi
Bağlantı tipi ve geometri sınıflandırıldıktan sonra, sistem, çıkarılan parametreleri kaynak programı kitaplığına eşler - her bir bağlantı konfigürasyonu için doğrulanmış işlem parametreleri: Gerilim, tel besleme hızı, seyahat hızı, koruyucu gaz, ve geçiş sayısı.
Haritalama basit bir arama değildir. Boşluk genişliği bağlantı uzunluğu boyunca değişir, sistem sürekli olarak her kesit için parametre değerlerini hesaplar. A 1 bağlantı başlangıcında mm boşluk ve 3.5 Bağlantı ucundaki mm boşluk, her noktada farklı tel besleme hızları ve ilerleme hızları gerektirir; program bunları sürekli bir fonksiyon olarak ayarlar, kademeli ortalama değil.
| AWS D1.1 uyumluluğu açısından bu neden önemlidir?: AWS D1.1, kısmi nüfuziyetli oluk kaynakları için minimum etkili boğazı ve köşe kaynakları için nominal boşluğa değil, gerçek bağlantı geometrisine dayalı minimum bacak uzunluğunu belirtir. Gerçek boşluktan bağımsız olarak sabit parametreler kullanan bir kaynak programı, geniş boşluklu bölümleri yetersiz dolduracak ve dar bölümlerde aşırı birikecektir.. Boşluğa uyarlanabilir parametre eşlemesi, program oluşturma düzeyinde her iki arıza modunu da ortadan kaldırır. |
Adım 4: Kaynak sırası planlaması
Bir kaynak programı yalnızca bireysel bağlantı yollarının bir koleksiyonu değildir; aynı zamanda mantıksal bir dizidir.. Sıra planlayıcı, bağlantıların kaynaklanma sırasını belirler, muhasebe:
- Bozulma kontrolü: kaynak parçası boyunca ısı girdisini dengelemek için alternatif kaynak yönü
- Erişim hiyerarşisi: Tüm dizi boyunca robotun erişimini sağlayacak sırayla kaynak bağlantıları yapın
- Pozisyoner koordinasyonu: Eklemleri düz veya yatay konumda sunmak için parçayı döndürmek
- Çok geçişli planlama: Kalın bağlantılar için pasolar arası gereksinimler ve geçiş sırası
Sıra planlaması, kaynak otomasyonunda çoğunlukla hafife alınan adımdır. Bireysel bağlantı yollarını doğru bir şekilde oluşturan ancak bunları kötü şekilde sıralayan bir hücre, daha sonraki bağlantılarda robot erişim sorunlarına neden olacak şekilde bozuk parçalar üretecektir. Kısıtlamaya dayalı planlayıcı dört kriterin tümünü aynı anda optimize eder.
Adım 5: Robot programı çıkışı
Nihai çıktı tam bir robot programıdır: robot eklem pozisyonları, meşale açıları, konumlayıcı komutları, ve robot kontrol cihazının doğrudan yürüttüğü kaynak parametresi çağrıları. Giriş geometrisinden çalıştırılabilir programa: Beş ila on beş bağlantı noktasına sahip tipik bir yapısal çelik kaynak için beş dakikanın altında. Operatör dokunmatik ekranda onay verir ve kaynak işlemini başlatır; hiçbir programcı dahil değildir.
Bu Neden Yapısal Çelik İmalatçılarının Ekonomisini Değiştiriyor?
Tekla modellerine sahip imalatçılar için: programlama süresi neredeyse sıfıra düşer
Büyük yapısal çelik imalatçıları genellikle olgun BIM iş akışlarına sahiptir; her parçanın bir Tekla modeli vardır, bağlantı ayrıntıları tamamen çözüldü, ve mağaza çizimleri otomatik olarak oluşturulur. Eksik halka her zaman son adım olmuştur: bu dijital modelin robot kaynak programlarına dönüştürülmesi hâlâ eğitim konsolunda bir programcıya ihtiyaç duyuyordu.
Ters modelleme yoluyla Tekla'dan kaynağa entegrasyon ile, bu son adım otomatiktir. Yapımı mühendislik saatleri alan Tekla modeli artık robotu doğrudan çalıştırıyor; tek tıklamayla eklem geometrisi dışa aktarılıyor, ters modelleme motoru bunu yorumlar, ve parça iş hücresine ulaşmadan kaynak programı hazır olur.
CAD dosyası olmayan atölyeler için: otomasyon ilk kez erişilebilir hale geliyor
Eskizlerden çalışan yapısal çelik atölyeleri, müşteri örnekleri, veya sözlü spesifikasyonlar geçmişte robotik otomasyondan tamamen hariç tutulmuştur; çünkü her otomasyon satıcısı, başlangıç noktası olarak bir CAD dosyasına ihtiyaç duymuştur.. Fiziksel taramadan ters modelleme bunu değiştirir: parçanın kendisi girdidir.
Ekonomik geçiş noktası (otomasyonun karşılığını aldığı üretim hacmi) program başına 30-50 özdeş parçadan etkili bir şekilde 1. Mağazanın bir konfigürasyondan birini mi yoksa yüz tane mi çalıştırdığı, programlama yükü sıfırdır.
| Yeniden işleme azaltma: Kaynağa tarama raporunu uygulayan atölyeler, kaynak çıktısını %3-8'den altına düşürüyor 1% yeniden işlemek. Yıllık 3 milyon dolarlık kaynak geliri, Bu, yeniden işleme maliyetinin ortadan kaldırılmasıyla yılda 60.000 ila 210.000 ABD Doları anlamına gelir; sabit programlanmış bir yolun sağlayamayacağı boşluğa uyarlanabilir parametre eşlemesi sayesinde. |
Sıkça Sorulan Sorular
Ters modelleme 3D taramayla aynı mıdır??
Hayır — bunlar ardışık adımlardır. 3D tarama, fiziksel parçadan ham nokta bulutu verilerini yakalar (Blog'a bakın 04 bunun nasıl çalıştığına dair tam bir açıklama için). Ters modelleme bu verileri yorumlar: yüzeylerin bölümlenmesi, ortak özelliklerin tanınması, kaynak parametrelerinin eşlenmesi, ve kaynak sırasının planlanması. Tarayıcı veri üretir; ters modelleme bir kaynak programı üretir. Giriş tarama yerine Tekla modeli olduğunda, tarama adımı tamamen atlanır; ters modelleme doğrudan dijital geometriden çalışır.
Mevcut Tekla modelimiz direkt olarak bu sistemle çalışıyor mu??
Evet — Tekla Structures entegrasyonu mevcut en hızlı giriş yoludur. Tekla'dan tek tıklamayla dışa aktarma, bağlantı geometrisini doğrudan ters modelleme motoruna gönderir, eklem türlerini algılayan, parametreleri çıkarır, ve kaynak programını fiziksel bir tarama olmadan oluşturur. Halihazırda Tekla'da bulunan mağazalar için, bu, tarama adımını ortadan kaldırır ve yeni bir parça üzerinde ilk kaynak yapma süresini, programın oluşturulmasından itibaren iki dakikanın altına indirir.
Sistem, kesme veya ısıl işlem nedeniyle önemli ölçüde bozulan parçaları nasıl işliyor??
Fiziksel tarama yoluyla parça girişi için, ters modelleme motoru, modelini gerçek inşa edilmiş geometriden oluşturur; distorsiyon otomatik olarak yakalanır ve kaynak yoluna dahil edilir. Tekla aracılığıyla parça girişi için, tasarlanan geometri yolu yönlendirir; yapım aşamasında önemli bir sapma bekleniyorsa (örneğin, termal yaylı alevle kesilmiş plaka), kaynak yapılmadan önce hızlı bir doğrulama tarama geçişi tavsiye edilir. Sistem hibrit bir iş akışını destekler: Eklem tespiti için Tekla modeli ve konum onayı için doğrulama taraması.
Sistem, üst üste binen bağlantılara sahip çok seviyeli kaynakları işleyebilir mi??
Evet. Bazı bağlantı noktalarının diğer yapısal elemanlar tarafından gizlendiği karmaşık kaynaklar için, sistem birden fazla açıdan veya robot konumundan çok geçişli taramayı destekler, ortak tanıma çalıştırmalarından önce nokta bulutlarının kaydedilmesi ve tek bir modelde birleştirilmesi. Tekla girişli kaynaklar için, tüm eklemler, fiziksel erişim karmaşıklığına bakılmaksızın modelde görülebilir; sıra planlayıcı, gerçek robot erişim kısıtlamalarını hesaba katar. Bu, yapısal çerçeveler için standart bir iş akışıdır, kutu sütunları, ve trafo tankı gövdeleri.
Bunun için bulut işleme veya internet bağlantısı gerekiyor mu??
HAYIR. Tüm ters modelleme hesaplamaları, karmaşık yapısal nokta bulutlarının ağ bağımlılığı olmaksızın gerçek zamanlı işlenmesi için belirlenmiş olan yerel endüstriyel denetleyicide çalışır.. Bu, buluta bağlı üretim ekipmanlarını yasaklayan BT güvenlik politikalarına sahip mağazalar ve güvenilir olmayan bağlantıya sahip tesisler için önemlidir.. Kaynak verileri günlükleri yerel olarak depolanır ve yerel ağ aracılığıyla kalite yönetim sistemlerine aktarılır.
Sonraki Adımlar
- Nokta bulutunun ne olduğu da dahil olmak üzere, ters modelleme için nokta bulutunu üreten 3 boyutlu tarama adımını anlamak, lazer tarayıcılar nasıl bir tane oluşturur, ve dikiş çıkarmanın nasıl çalıştığı - okuyun Blog 04: 3D Vision Lazer Dikiş Takibi Açıklaması.
- Tam hücre bağlamında programlama gerektirmeyen iş akışının tamamını görmek için, Okumak Blog 03: Programlamasız Robotik Kaynak Hücresi: Görüş Yönlendirmeli Sistemler Teach Pandantiflerini Nasıl Ortadan Kaldırıyor?.
- Sistemi kendi çalışmanızda test etmek için: bize bir Tekla modeli gönderin, bir parça çizimi, veya eklemin bir fotoğrafı. Tersine bir modelleme yolu oluşturacağız ve bir program önizlemesi döndüreceğiz, çevrim süresi tahmini, ve kaynak kesiti — taahhüt gerekmez.
Yazar Hakkında
Deneyim & Kimlik bilgileri
Robotik kaynak sistemi entegrasyon uzmanı 12+ Robot Konumlandırıcı seçimi ve entegrasyonuna odaklanan uzun yıllara dayanan doğrudan proje deneyimi. Danışmanlık yaptı 300+ Kuzey Amerika'daki fabrikalar, Avrupa, ve Asya. Bu makaledeki tüm spesifikasyon verileri gerçek H'den alınmıştır. / B / L / U serisi ürün veri sayfaları.
Şirket geçmişi: 26+ yıllarca kaynak otomasyon mühendisliği, 40+ aktif patentler, 1,500+ dünya çapında tamamlanan projeler, yaklaşık olarak 70% Robot Konumlandırıcı entegrasyonunu içerir.
Sertifikalar
- ISO 9001: 2015 (GB/T 19001-2016) — Kalite Yönetim Sistemi
- GJB 9001C-2017 — Askeri/Silah Ekipmanı Kalite Yönetim Sistemi
- AB CE — Makine Direktifi 2006/42/EC (Sertifika. HAYIR. M.2026.206.C134866)
- Yüksek Teknoloji Kuruluşu - Sertifika. HAYIR. GR202341000595 (Kasım'da yayınlandı. 2023)
Son güncelleme: Haziran 2026
İLGİLİ YAZILAR
Robotik Kaynak Hücresi ve Manuel Kaynak Karşılaştırması: Modern Üretim İçin Hangisi Daha İyi??

3D Vision Lazer Dikiş Takibi Açıklaması:Saniyeler İçinde Nokta Bulutundan Kaynak Yoluna

Neden 7. Eksen Robotu Eklemelisiniz?? 5 Verimliliği Artırmanın Güçlü Yolları & Maliyetleri Azaltın 2026

Lazer Kaynak Pozisyoner: İnce Ölçü Kaynaklarında Doğruluk ve Hız

Robotik Lazer Kaynağının Kapsamlı Bir Karşılaştırması. MIG ve TIG Kaynağı: Hangisi Size Uygun?