الشركة المصنعة لمحطات عمل الروبوت المخصصة وأنظمة الليزر



3شرح تتبع التماس بالليزر D Vision:من نقطة السحابة إلى مسار اللحام في ثوانٍ
اسأل معظم الناس كيف يعرف الروبوت مكان اللحام، فيصفون مبرمجًا بقلادة تعليمية, توجيه نقطة الذراع بنقطة عبر المسار المخزن في وحدة التحكم. هذا النموذج عمره أربعون عاما. التكنولوجيا التي حلت محلها - تتبع التماس بالليزر ثلاثي الأبعاد - تفعل في ثوانٍ ما اعتاد المبرمج أن يقضي ساعات في فعله, ويفعل ذلك بشكل أكثر دقة, لأنه يقرأ الجزء الفعلي وليس المثالي المحفوظ.
تشرح هذه المقالة كيفية عمل تتبع التماس بالليزر ثلاثي الأبعاد من المبادئ الأولى: كيف يلتقط الماسح الضوئي سحابة نقطية, كيف يستخرج البرنامج خط اللحام من تلك السحابة, وكيف يقوم النظام بتحويل هندسة التماس إلى مسار لحام آلي - كل ذلك دون تدخل بشري. إنه مكتوب للمهندسين ومديري الإنتاج الذين يقومون بتقييم ما إذا كانت هذه التكنولوجيا تناسب بيئة تصنيع الفولاذ الإنشائي الخاصة بهم.

لماذا يوجد تتبع التماس - وماذا يحل محله
يفترض اللحام الآلي التقليدي أن الجزء هو بالضبط المكان الذي يقوله البرنامج. يتم تعليم مسار اللحام مقابل جزء مثالي في تركيبات دقيقة, ثم أعيد تشغيله في كل جزء لاحق. ويعمل هذا الافتراض بشكل جيد في صناعة السيارات, حيث تحمل الأجزاء المختومة تفاوتات تبلغ ± 0.3 مم وتم تصميم التركيبات لتتكرر على نفس المستوى.
لا يعمل في تصنيع الفولاذ الهيكلي. تبلغ تفاوتات الصفائح المقطوعة باللهب والمنشار ± 1-3 مم. تختلف فجوات الملاءمة من أحد طرفي المفصل إلى الطرف الآخر. الأجزاء التي يتم تحميلها بواسطة الرافعة تستقر بشكل مختلف قليلاً في كل دورة. ينتج المسار المبرمج الثابت على الفولاذ الهيكلي حجمًا غير متناسق لحنجرة اللحام, المفاصل المفقودة, ومعدلات إعادة العمل التي تقضي على مكاسب الإنتاجية الناتجة عن الأتمتة.
يعمل تتبع التماس على حل هذه المشكلة عن طريق نقل الذكاء من البرنامج إلى المستشعر. بدلا من الثقة في الموقف المخزن, يقرأ النظام الهندسة الفعلية للمفاصل قبل وأثناء كل عملية لحام. المسار يتبع التماس الحقيقي, وليس النظري.
| التحول الأساسي: يثق اللحام الآلي التقليدي بالبرنامج. ويثق تتبع التماس ثلاثي الأبعاد في الجزء. |
ما هو تتبع التماس بالليزر ثلاثي الأبعاد؟?
| 3تتبع التماس بالليزر D Vision هو نظام استشعار وبرمجيات يستخدم ملف تعريف ليزر أو ماسح ضوئي منظم لالتقاط الهندسة ثلاثية الأبعاد لمفصل اللحام, استخراج خط الوسط ومعلمات الفجوة من تلك البيانات, وقم بتحديث مسار اللحام الخاص بالروبوت بشكل مستمر لمتابعة الوصلة الفعلية - للتعويض عن اختلاف الأجزاء, فجوات التكيف, والتشويه الحراري في الوقت الحقيقي. |
هناك نوعان من التطبيقات المتميزة لهذه التكنولوجيا, ومن الجدير أن نكون دقيقين بشأن كليهما.
المسح قبل اللحام (تخطيط المسار): يقوم الماسح الضوئي بمسح المفصل قبل بدء اللحام, يقوم البرنامج بإنشاء مسار الروبوت الكامل من بيانات المسح, ثم يقوم الروبوت بتنفيذ هذا المسار. هذا هو الأسلوب المستخدم في الخلايا غير المبرمجة للقضاء على برمجة قلادة التدريس بالكامل.
تتبع اللحام (التصحيح في الوقت الحقيقي): يقوم جهاز استشعار مثبت بالقرب من الشعلة بمراقبة المفصل بشكل مستمر أثناء اللحام ويغذي إشارات التصحيح إلى وحدة التحكم الروبوتية, ضبط موضع الشعلة في الوقت الفعلي حيث ينحرف خط التماس عن المسار المخطط له. وهذا يعوض التشوه الحراري وانحراف التثبيت الذي يحدث بعد فحص ما قبل اللحام.
تجمع الأنظمة الحديثة الأكثر قدرة بين الاثنين: يؤدي المسح قبل اللحام إلى إنشاء المسار الأولي, ويقوم التتبع داخل اللحام بتحسينه بشكل مستمر طوال مسار اللحام. يستخدم نظام اللحام الذكي الخاص بنا هذا النهج المشترك — تحديد ملامح اللحام المسبق بالليزر ثلاثي الأبعاد عالي السرعة لإنشاء المسار, بالإضافة إلى تتبع القوس المستمر أثناء التنفيذ.
من نقطة السحابة إلى مسار اللحام – العملية الفنية
إن فهم العملية بالتسلسل يوضح سبب موثوقية هذه التكنولوجيا بدرجة كافية لإنتاج الفولاذ الهيكلي، وأين تكمن حدودها.
خطوة 1: إسقاط الضوء والتقاط الانعكاس
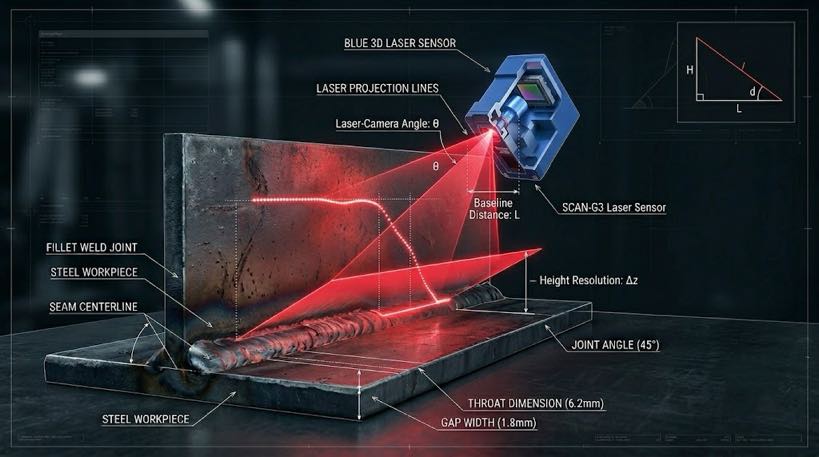
يقوم الماسح الضوئي بإسقاط نمط منظم من ضوء الليزر - عادة خط أو شبكة - عبر سطح وصلة اللحام. تلتقط الكاميرا التي يتم إزاحتها من مصدر الليزر النمط المنعكس. لأن الكاميرا والليزر في زاوية ثابتة لبعضهما البعض (هندسة تسمى التثليث بالليزر), يؤدي أي انحراف في ارتفاع السطح إلى حدوث تحول يمكن التنبؤ به في مكان ظهور الخط المنعكس في صورة الكاميرا.
يقيس النظام هذه التحولات عبر العرض الكامل للمسح ويحولها إلى خريطة ارتفاع لسطح المفصل. يلتقط ملف تعريف الليزر ثلاثي الأبعاد الخاص بنا هذه البيانات بمعدل يصل إلى 1,140 إطارات في الثانية عبر أ 2,600 مجال رؤية مم - سريع بما يكفي لمسح شعاع هيكلي كامل في تمريرة كاسحة واحدة دون توقف.
خطوة 2: بناء سحابة النقطة
بينما يتحرك الماسح الضوئي على طول المفصل (إما أن يتحرك الماسح الضوئي, أو يحملها الروبوت, أو يتحرك الجزء على محدد الموضع), يتم تجميع ملفات تعريف الارتفاع المتعاقبة في سحابة نقطية ثلاثية الأبعاد - مجموعة كثيفة من x, ذ, z تنسيق القياسات التي تمثل هندسة السطح المشترك.
القرار مهم هنا. على مسافة 0.2-0.5 ملم, تلتقط السحابة الهندسة الدقيقة لأخدود اللحام - وجه الجذر, زاوية مجسمة, أرض, عرض الفجوة - بدقة كافية لتخطيط مسار اللحام الذي يلبي متطلبات أبعاد AWS D1.1. تفتقد الماسحات الضوئية ذات الدقة المنخفضة تفاصيل هندسة الأخدود وتنتج مسارات تتطلب التصحيح.
| التحقق من جودة السحابة - كيف تبدو البيانات الجيدة: تباعد النقاط: 0.2-0.5 ملم (كافية لمفاصل اللحام الهيكلية MIG) سرعة المسح: يغطي 1 م من وصلة اللحام < 90 seconds at production pace Noise level: < 0.1 mm Z-axis noise at rated scan distance Field of view: واسعة بما يكفي لالتقاط جانبي المفصل في تمريرة واحدة |
خطوة 3: استخراج التماس
تحتوي البيانات السحابية النقطية الأولية على السطح الممسوح ضوئيًا بالكامل - اللوحة الأساسية, إعداد اللحام, اللحامات, الهيكل المحيط. يجب أن تحدد خوارزمية استخراج التماس وصلة اللحام من هذه الخلفية.
تبحث الخوارزمية عن السمات الهندسية المميزة لكل نوع مشترك. لحام فيليه, يجد تقاطع سطحين مستويين. للحام بعقب بأخدود على شكل حرف V, فهو يحدد الوادي بين حافتين مشطوفتين. لمفصل T, يجد نقطة الجذر حيث تلتقي الشبكة الرأسية بالشفة الأفقية. بمجرد تحديد الميزة المشتركة, تناسب الخوارزمية خطًا مركزيًا وتستخرج المعلمات الرئيسية:
- موقف خط الوسط المشترك (س, ذ, إحداثيات z على طول المفصل الكامل)
- عرض فجوة الجذر عند كل نقطة على طول المفصل
- الزاوية المائلة وهندسة وجه الجذر (لحام الأخدود)
- هدف عمق الحلق أو طول الساق بناءً على هندسة المفصل
- أي شذوذ هندسي - سد اللحامات, طفرات الفجوة المحلية, المواد المفقودة
اللحامات تمثل تحديا خاصا: إنهم يعبرون خط التماس ويمكن أن يربكوا خوارزمية الاستخراج إذا كان ارتفاعهم كبيرًا بالنسبة إلى الفجوة. تكتشف الأنظمة القادرة اللحامات باعتبارها حالات شاذة وتقوم إما بتخطيها في المسار أو تقليل سرعة السير للحام عليها بشكل صحيح. يتم إخطار المشغل إذا تجاوز المسار نطاق تعويض النظام.
خطوة 4: تخطيط المسار وتوليد المسار
مع استخراج هندسة التماس, تقوم وحدة تخطيط المسار بإنشاء تسلسل حركة الروبوت الكامل. وهذا أكثر تعقيدًا من مجرد اتباع خط الوسط، حيث يجب على النظام أيضًا التخطيط:
- زاوية الشعلة بالنسبة للمفصل (زاوية العمل وزاوية السفر لحامات الشرائح)
- الاقتراب والتراجع عن المسارات التي تتجنب الاصطدام بقطعة العمل والتركيبات
- نسج المعلمات إذا كانت الفجوة تتطلب التذبذب لملئها
- تسلسل التمريرات المتعددة إذا تجاوز حجم الحلق حدود التمريرة الواحدة (عادة > 8 مم فيليه)
- تحديد موضع الممر البيني لجهاز تحديد الموضع إذا كان الجزء بحاجة إلى التدوير بين التمريرات
المسار الذي تم إنشاؤه عبارة عن تسلسل محدد زمنيًا لمواقع مفصل الروبوت, زوايا الشعلة, واستدعاء معلمات اللحام - برنامج لحام كامل, تم إنشاؤها خلال 15-45 ثانية من بيانات المسح, مع عدم وجود مدخلات بشرية.
| حان الوقت للقوس الأول على نوع جزء جديد: قلادة التدريس التقليدية: 2–8 hours programming Offline programming (منظمة التحرير الفلسطينية): 45 دقائق - 3 hours 3D vision path planning: < 5 إجمالي الدقائق (مسح + يستخرج + يولد) |
خطوة 5: تصحيح اللحام في الوقت الحقيقي
يلتقط المسح قبل اللحام هندسة المفصل قبل أن تبدأ التأثيرات الحرارية. بمجرد فتح القوس, شيئين يتغيران: تسخن قطعة العمل وتتشوه, ويتغير موضع حوض اللحام بالنسبة للمفصل قليلاً مع كل تمريرة. تتبع اللحام يعالج هذا.
جهاز استشعار - إما جهاز تعريف ليزر صغير مثبت بالقرب من الشعلة, أو الاستشعار على أساس القوس باستخدام تيار اللحام نفسه - يراقب موضع التماس بشكل مستمر أثناء تمرير اللحام. يتم إرسال إشارات التصحيح إلى وحدة التحكم الروبوتية بمعدلات تحديث تتراوح بين 50 و200 هرتز, دفع موضع الشعلة للبقاء على خط الوسط بينما يتحرك الجزء تحت الحرارة.
تحافظ خوارزمية تتبع القوس الخاصة بنظام اللحام الذكي على دقة التماس عند سعات التذبذب بشكل جيد 1 مم - مما يعني أنه يمكنه متابعة خط التماس حتى أثناء لحام النسج على لوحة رفيعة مشوهة حرارياً, حيث يتغير موضع التماس بشكل مستمر حيث ترسب كل خرزة الحرارة.
تقنية الماسح الضوئي: التثليث بالليزر مقابل الضوء المنظم
تهيمن تقنيتان للاستشعار على مسح طبقات اللحام الصناعية. إن فهم الاختلافات بينهما يساعد عند تقييم الأنظمة المتنافسة.
| مميزة | تثليث خط الليزر | ضوء منظم (الإسقاط هامش) |
| مبدأ | اجتاحت خط ليزر واحد عبر السطح | نمط شبكي أو هامشي معروض على السطح |
| سرعة | سريع جدًا — 1,000+ معدل خط إطارا في الثانية | أبطأ — تعرضات متعددة لكل إطار |
| دقة | عالية في محور واحد; يعتمد على سرعة المسح في غيرها | عالية في كلا المحورين في وقت واحد |
| مسافة الوقوف | عادة 100-400 ملم | عادة 200-600 ملم |
| الأداء على الأسطح اللامعة | يمكن أن تتأثر بالانعكاس المرآوي | أكثر قوة على المعدن العاكس |
| أفضل مناسبة للحام | تتبع اللحام + مسح خط ما قبل اللحام | مسح كامل للسطح قبل اللحام |
| نظام اللحام الذكي لدينا | ملف تعريف ليزر عالي السرعة في 1,140 إطارا في الثانية لمسح ما قبل اللحام + تتبع القوس | كاميرا كبيرة لمسح الخطوط لتحديد المواقع العالمية |
لإنتاج الفولاذ الهيكلي, التثليث بالليزر هو التقنية السائدة لتتبع التماس أثناء اللحام - حيث يتوافق معدل الإطارات المرتفع مع سرعات سفر الروبوت دون حدوث تأخير. تُستخدم الماسحات الضوئية المنظمة أو الماسحات الضوئية للمنطقة لتمرير تحديد المواقع العالمي الأولي الذي يحدد موقع الجزء بشكل خشن قبل بدء المسح الدقيق بالليزر. يستخدم نظام اللحام الذكي الخاص بنا كلاهما في استراتيجية من الخشن إلى الناعم: كاميرا كبيرة لمسح الخطوط للموقع العالمي, ثم جهاز الليزر عالي السرعة لاستخراج التماس بدقة.
كيف تتعامل هذه التقنية مع الفولاذ الإنشائي على وجه التحديد
تركز الأدبيات العامة لتتبع التماس على تطبيقات السيارات ذات الصفائح الرقيقة. يمثل الفولاذ الهيكلي تحديات مختلفة, ومن الجدير أن نكون واضحين بشأن كيفية تكيف التكنولوجيا.
| التحدي الصلب الهيكلي | كيف يعالجها تتبع التماس ثلاثي الأبعاد |
| تباين فجوة الملاءمة ±1–4 مم | يقيس استخراج التماس الفجوة الفعلية في كل نقطة; يضبط المسار تغذية الأسلاك وسرعة السفر لملءها |
| تسامح الأبعاد الجزئية ± 1-3 مم | يلتقط مسح ما قبل اللحام موضع الجزء الحقيقي - المسار الناتج من الموقع الفعلي, لا لاعبا اساسيا الاسمية |
| الأجزاء الثقيلة تتحرك تحت حمولة الرافعة | يتم إجراء المسح بعد تحميل الجزء وتثبيته — يلتقط الموضع النهائي بغض النظر عن اختلاف الموضع |
| مقياس المطحنة والأكسدة المتطورة | لا يتأثر قياس الهندسة بالليزر بتغير لون السطح أو نسيج قشور الطحن |
| مفاصل أخدود العمود الصندوقي ذات فجوات غير متساوية | يقرأ وضع لحام الأخدود التكيفي هندسة الأخدود الفعلية ويضبط إزاحة الشعلة لكل مقطع عرضي |
| التشوه الحراري على لوحة سميكة متعددة الممرات | يعمل تتبع القوس الملحوم على تصحيح موضع الشعلة بشكل مستمر عبر جميع الممرات |
| مفاصل طويلة > 3 م على الحزم الهيكلية | الماسحات الضوئية ذات مجال رؤية واسع (2,600 مم مجال الرؤية) تغطية المفصل بالكامل في تمريرة واحدة; 7يمتد مسار المحور الرابع إلى مدى الوصول |
الدقة في السياق: ماذا يعني ± 0.5 مم على اللحام الهيكلي
دقة إنشاء المسار التي تبلغ ± 0.3–0.5 مم على الخط المركزي للتماس تبدو دقيقة في الملخص. من الناحية العملية للصلب الهيكلي: ل 6 لحام شرائح مم محدد لـ AWS D1.1, التسامح المقبول لطول الساق هو −0 / +3 مم. المسار الذي تم وضعه بمقدار ± 0.5 مم من الخط المركزي ينتج عنه لحام شرائح جيدًا ضمن هذا التسامح في كل تمريرة. لحام الأخدود الجزئي الاختراق, تكون متطلبات تحديد موضع الجذر أكثر إحكامًا - ±1 مم - وهو أيضًا ضمن قدرة النظام عندما يكون تتبع قوس اللحام نشطًا جنبًا إلى جنب مع مسح ما قبل اللحام.
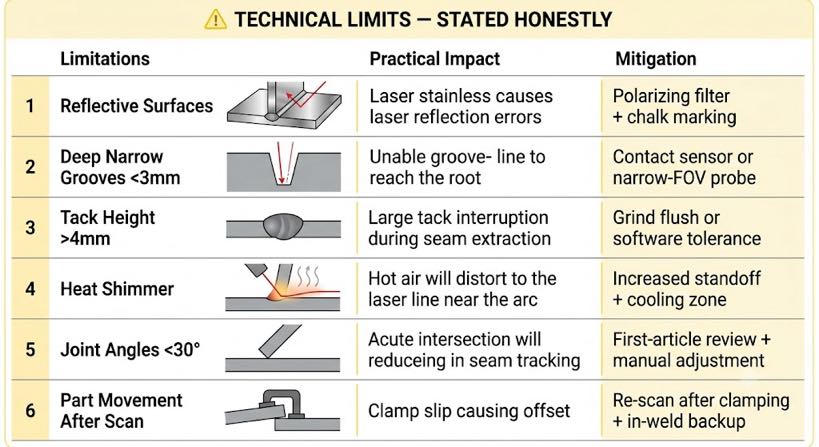
الحدود الفنية - مذكورة بصراحة
3يعد تتبع التماس بالليزر D تقنية ناضجة, ولكن لديها قيود حقيقية يجب على أي مصنع للصلب الإنشائي أن يفهمها قبل تحديد النظام.
| القيد | تأثير عملي | التخفيف |
| الأسطح العاكسة أو الشفافة | يمكن أن يتسبب الفولاذ المقاوم للصدأ المصقول بدرجة عالية في حدوث أخطاء في الانعكاس المرآوي | تقليل كثافة المسح; استخدام مرشح الاستقطاب; تطبيق علامات الطباشير |
| أخاديد ضيقة وعميقة جداً (< 3 عرض ملم) | لا يمكن لخط الليزر الوصول إلى جذر الأخدود العميق | استخدم مستشعر الاتصال أو مسبار مجال الرؤية الضيق المتخصص |
| تك ارتفاع اللحام > 4 مم | قد يقطع عملية استخراج الدرزات إذا كانت المسامير أعلى من الفجوة التي تسدها | طحن المسامير أو ضبط معلمة التسامح في البرنامج |
| وميض الحرارة الشديدة بالقرب من القوس | يمكن أن يؤدي اختلاف معامل الانكسار في الهواء الساخن إلى تشويه خط الليزر | زيادة المواجهة بين الشعلة وأجهزة الاستشعار; استخدام منطقة التبريد بعد القوس |
| زوايا مشتركة < 30° | التقاطعات الحادة تقلل من ثقة الاستخراج | مطلوب مراجعة مسار المقالة الأولى; قد تكون هناك حاجة للتعديل اليدوي |
| حركة الجزء بعد المسح | إذا تحول الجزء بعد فحص ما قبل اللحام (على سبيل المثال, زلة المشبك), يتم إزاحة المسار | إعادة المسح بعد التثبيت النهائي; استخدم التتبع أثناء اللحام كتصحيح احتياطي |
لا تعتبر أي من هذه القيود غير مؤهلة للأعمال الفولاذية الإنشائية القياسية - اللحامات الشرائحية, اللحامات بعقب, المفاصل T, والمفاصل اللفة على سماكة اللوحة المشتركة كلها ضمن غلاف التشغيل الموثوق به للتكنولوجيا. يغطي الجدول أعلاه حالات الحافة التي تستحق المراجعة مقابل مجموعة الأجزاء المحددة الخاصة بك قبل اختيار النظام.
الأسئلة المتداولة
ما هو الفرق بين تتبع التماس وإيجاد التماس?
العثور على التماس (أو البحث التماس) يحدد موقع المفصل قبل اللحام ويضبط نقطة البداية للمسار المبرمج مسبقًا. يقوم بتصحيح موضع الجزء ولكنه يستخدم شكل مسار ثابت. يقوم تتبع الدرزات بتحديث المسار بأكمله بشكل مستمر - سواء الموضع أو الشكل الهندسي - في جميع أنحاء اللحام. للصلب الهيكلي ذو الفجوة المتغيرة والتركيب, التتبع مطلوب; إن اكتشاف التماس وحده لا يعوض تباين الفجوة على طول المفصل.
هل يعمل الماسح الضوئي من خلال أبخرة اللحام والرش?
تتأثر ماسحات التثليث بالليزر بأعمدة الدخان الكثيفة مباشرة في مسار الشعاع. في الممارسة العملية, يتم إجراء فحص ما قبل اللحام قبل فتح القوس - ولا توجد أبخرة. لتتبع قوس اللحام, يتم تركيب المستشعر عادةً على مسافة 80-150 مم قبل الشعلة (الرائدة), خارج مخروط الدخان. تتم إدارة التناثر الموجود على عدسة الماسح الضوئي باستخدام أنظمة تطهير سكين الهواء وأغطية زجاجية واقية قابلة للاستبدال - وهو عنصر صيانة قياسي في البيئات الفولاذية الهيكلية.
كيف يتعامل النظام مع المفاصل غير المستقيمة - اللحامات المنحنية أو الوصلات ذات الزوايا المتغيرة?
تلتقط السحابة النقطية الهندسة الفعلية ثلاثية الأبعاد للمفصل, بما في ذلك المنحنيات, التغييرات الزاوية, والهندسات المركبة. تناسب خوارزمية استخراج التماس خطًا مركزيًا لأي شكل هندسي تجده - بشكل مستقيم, منحني, أو صعدت. يقوم مولد المسار بعد ذلك بإنتاج حركة الروبوت المقابلة, بما في ذلك تعديلات زاوية الشعلة اللازمة للحفاظ على زاوية عمل ثابتة حول المنحنيات. منحنيات نصف قطرها ضيقة (< 50 مم) قد يتطلب تجانس المسار لتجنب تفردات الروبوت, والتي تتعامل معها وحدة تخطيط المسار تلقائيًا.
ما هي بيانات المسح المخزنة, وكيف يدعم تتبع اللحام?
يقوم نظام اللحام الذكي الخاص بنا بتسجيل سحابة النقطة, خط التماس المستخرج, قياسات الفجوة, وإنشاء بيانات المسار مقابل الرقم التسلسلي للجزء. أثناء اللحام, معلمات القوس (الجهد االكهربى, حاضِر, سرعة السفر, تنبيهات الانحراف) يتم إضافتها إلى نفس السجل. يوفر الملف الناتج حزمة كاملة لتتبع اللحام - الشكل الهندسي بالإضافة إلى معلمات العملية لكل وصلة - والتي تلبي متطلبات التوثيق الخاصة بـ AWS D1.1 وEN 1090 للحام الهيكلي المعتمد. يمكن تصدير السجلات بتنسيقات قياسية لأنظمة إدارة الجودة.
هل يمكن لهذه التكنولوجيا أن يتم تحديثها على خلية لحام آلية موجودة؟?
يمكن إضافة أجهزة استشعار لتتبع التماس بالليزر إلى العديد من خلايا الروبوت الموجودة كترقية ما بعد البيع, بشرط أن تدعم وحدة التحكم في الروبوت معدل الإدخال/الإخراج والتحديث المطلوب. التعديل التحديثي الأكثر تعقيدًا هو برنامج تخطيط المسار - يتطلب إنشاء المسار الحقيقي بدون برمجة من بيانات المسح تكامل البرنامج على مستوى وحدة التحكم, ليس مجرد إضافة الاستشعار. للحصول على تقييم كامل حول ما إذا كان من الممكن ترقية خليتك الحالية أم لا. استبدال, النهج الأكثر موثوقية هو تقييم الموقع مع بائع أجهزة الاستشعار.
الخطوات التالية
- لنرى كيف تصبح بيانات المسح ثلاثي الأبعاد برنامج لحام كامل من خلال النمذجة العكسية, قراءة المدونة 05: تقنية المسح إلى اللحام: كيف تحل النمذجة العكسية محل برمجة الروبوت.
- لفهم كيف تستخدم الخلية غير المبرمجة تقنية المسح هذه كأساس لها, قراءة المدونة 03: خلية لحام روبوتية بدون برمجة: كيف تقضي الأنظمة الموجهة بالرؤية على المعلقات التعليمية.
- لطلب عرض توضيحي للمسح المباشر على الجزء الفولاذي الهيكلي الخاص بك: أرسل لنا رسم الجزء أو صورة التكوين المشترك. سنقوم بإجراء مسح ليزر ثلاثي الأبعاد ونعيد بيانات التماس المستخرجة, معاينة المسار الذي تم إنشاؤه, وتقدير وقت الدورة.
| القراءة ذات الصلة في هذه السلسلة: مدونة 01 — خلية اللحام الروبوتية مقابل خط اللحام التقليدي: ما الذي يتغير في أرضية متجرك؟ مدونة 02 — اللحام اليدوي مقابل اللحام الآلي للصلب الإنشائي: متى تؤتي الأتمتة ثمارها؟? مدونة 03 — خلية لحام روبوتية بدون برمجة: كيف تقضي الأنظمة الموجهة بالرؤية على المعلقات التعليمية مدونة 05 - تقنية المسح إلى اللحام: كيف تحل النمذجة العكسية محل برمجة الروبوت |
عن المؤلف
خبرة & أوراق اعتماد
متخصص في تكامل نظام اللحام الآلي مع 12+ سنوات من الخبرة المباشرة في المشروع تركز على اختيار Robot Positioner وتكامله. وقد قدمت الاستشارات ل 300+ المصانع في جميع أنحاء أمريكا الشمالية, أوروبا, وآسيا. جميع بيانات المواصفات الواردة في هذه المقالة مأخوذة من H / ب / ل / أوراق بيانات المنتج من سلسلة U.
خلفية الشركة: 26+ سنوات من هندسة أتمتة اللحام, 40+ براءات الاختراع النشطة, 1,500+ المشاريع المنجزة على مستوى العالم, تقريبًا 70% التي تنطوي على تكامل Robot Positioner.
الشهادات
- ايزو 9001: 2015 (جيجابايت/ت 19001-2016) — نظام إدارة الجودة
- GJB 9001C-2017 — نظام إدارة جودة المعدات العسكرية/الأسلحة
- الاتحاد الأوروبي CE - توجيه الآلات 2006/42/EC (شهادة. لا. م.2026.206.C134866)
- مؤسسة التكنولوجيا الفائقة - شهادة. لا. GR202341000595 (صدر في نوفمبر. 2023)
آخر تحديث: يونيو 2026
المشاركات ذات الصلة
كيف تتشكل عيوب اللحام الآلي - وإلى أي مدى يمكن لجهاز تحديد موضع الروبوت إصلاحه?

حساب الحمولة النافعة لمحدد موضع الروبوت والاختيار الآمن: الدليل الهندسي الكامل
تثبيت & دليل الصيانة لأنظمة اللحام بالليزر الروبوتية: خريطة طريق عملية
تخطيط المسار المستقل في اللحام الآلي:ماذا يعني لخط الإنتاج الخاص بك
قائمة مراجعة شراء ميضعة اللحام: 6 مدخلات لطلب عرض أسعار دقيق