कस्टम रोबोट वर्कस्टेशन और लेजर सिस्टम निर्माता



3डी विज़न लेजर सीम ट्रैकिंग की व्याख्या:प्वाइंट क्लाउड से वेल्ड पथ तक सेकंडों में
अधिकांश लोगों से पूछें कि एक रोबोट कैसे जानता है कि कहां वेल्ड करना है और वे एक प्रोग्रामर का वर्णन करते हैं जिसके पास टीच पेंडेंट है, नियंत्रक में संग्रहीत पथ के माध्यम से हाथ को बिंदु दर बिंदु निर्देशित करना. वह मॉडल चालीस साल पुरानी है. जिस तकनीक ने इसकी जगह ले ली है - 3डी लेजर सीम ट्रैकिंग - वह काम सेकंडों में कर देती है जिसे करने में एक प्रोग्रामर घंटों बिताता था, और यह इसे अधिक सटीकता से करता है, क्योंकि यह याद किये गये आदर्श के बजाय वास्तविक भाग को पढ़ता है.
यह आलेख बताता है कि 3डी विज़न लेजर सीम ट्रैकिंग पहले सिद्धांतों से कैसे काम करती है: स्कैनर एक बिंदु बादल को कैसे पकड़ता है, सॉफ़्टवेयर उस क्लाउड से वेल्ड सीम को कैसे निकालता है, और सिस्टम सीम ज्योमेट्री को रोबोट वेल्ड पथ में कैसे परिवर्तित करता है - यह सब मानवीय हस्तक्षेप के बिना. यह इंजीनियरों और उत्पादन प्रबंधकों के लिए यह मूल्यांकन करने के लिए लिखा गया है कि क्या यह तकनीक उनके संरचनात्मक इस्पात निर्माण वातावरण में फिट बैठती है.

सीम ट्रैकिंग क्यों मौजूद है - और यह क्या प्रतिस्थापित करती है
पारंपरिक रोबोटिक वेल्डिंग मानती है कि भाग ठीक वहीं है जहां प्रोग्राम कहता है. वेल्ड पथ को एक सटीक फिक्स्चर में एक आदर्श भाग के विरुद्ध सिखाया जाता है, फिर प्रत्येक अगले भाग पर पुनः चलाया गया. यह धारणा ऑटोमोटिव विनिर्माण में अच्छी तरह से काम करती है, जहां मुद्रांकित हिस्से ±0.3 मिमी की सहनशीलता रखते हैं और फिक्स्चर को समान स्तर पर दोहराने के लिए इंजीनियर किया जाता है.
यह संरचनात्मक इस्पात निर्माण में काम नहीं करता है. फ्लेम-कट और सॉ-कट प्लेट सहनशीलता ±1-3 मिमी है. फिट-अप गैप जोड़ के एक सिरे से दूसरे सिरे तक अलग-अलग होता है. क्रेन द्वारा लादे गए हिस्से हर चक्र में थोड़े अलग तरीके से बैठते हैं. संरचनात्मक स्टील पर एक निश्चित क्रमादेशित पथ असंगत वेल्ड गले का आकार उत्पन्न करता है, छूटे हुए जोड़, और पुनः कार्य दरें जो स्वचालन के उत्पादकता लाभ को खत्म कर देती हैं.
सीम ट्रैकिंग इंटेलिजेंस को प्रोग्राम से सेंसर तक ले जाकर इसका समाधान करती है. संग्रहीत स्थिति पर भरोसा करने के बजाय, सिस्टम प्रत्येक वेल्ड से पहले और उसके दौरान वास्तविक संयुक्त ज्यामिति को पढ़ता है. पथ वास्तविक सीवन का अनुसरण करता है, सैद्धांतिक नहीं.
| मूल बदलाव: पारंपरिक रोबोटिक वेल्डिंग प्रोग्राम पर भरोसा करती है। 3डी विज़न सीम ट्रैकिंग भाग पर भरोसा करती है. |
3डी विजन लेजर सीम ट्रैकिंग क्या है??
| 3डी विजन लेजर सीम ट्रैकिंग एक सेंसिंग और सॉफ्टवेयर प्रणाली है जो वेल्ड जोड़ की त्रि-आयामी ज्यामिति को पकड़ने के लिए लेजर प्रोफाइलर या संरचित-प्रकाश स्कैनर का उपयोग करती है।, उस डेटा से सीम सेंटरलाइन और गैप पैरामीटर निकालें, और वास्तविक जोड़ का अनुसरण करने के लिए रोबोट के वेल्डपथ को लगातार अद्यतन करें - भाग भिन्नता की भरपाई, फिट-अप अंतराल, और वास्तविक समय में थर्मल विरूपण. |
इस तकनीक के दो अलग-अलग अनुप्रयोग हैं, और दोनों के बारे में सटीक होना उचित है.
प्री-वेल्ड स्कैनिंग (पथ योजना): वेल्डिंग शुरू होने से पहले स्कैनर जोड़ को साफ़ करता है, सॉफ़्टवेयर स्कैन डेटा से संपूर्ण रोबोट प्रक्षेपवक्र उत्पन्न करता है, और रोबोट फिर उस पथ को निष्पादित करता है. टीच पेंडेंट प्रोग्रामिंग को पूरी तरह से खत्म करने के लिए नो-प्रोग्रामिंग सेल में इस दृष्टिकोण का उपयोग किया जाता है.
इन-वेल्ड ट्रैकिंग (वास्तविक समय सुधार): टॉर्च के पास लगा एक सेंसर वेल्डिंग के दौरान लगातार जोड़ की निगरानी करता है और रोबोट नियंत्रक को सुधार संकेत भेजता है, जैसे ही सीम नियोजित पथ से भटकती है, वास्तविक समय में टॉर्च की स्थिति को समायोजित करना. यह प्री-वेल्ड स्कैन के बाद होने वाले थर्मल विरूपण और फिक्स्चर बहाव की भरपाई करता है.
अधिकांश सक्षम आधुनिक प्रणालियाँ दोनों को जोड़ती हैं: प्री-वेल्ड स्कैनिंग प्रारंभिक पथ उत्पन्न करती है, और इन-वेल्ड ट्रैकिंग इसे पूरे वेल्ड पास में लगातार परिष्कृत करती है. हमारा बुद्धिमान वेल्डिंग सिस्टम इस संयुक्त दृष्टिकोण का उपयोग करता है - पथ निर्माण के लिए उच्च गति 3डी लेजर प्री-वेल्ड प्रोफाइलिंग, साथ ही निष्पादन के दौरान निरंतर आर्क ट्रैकिंग.
प्वाइंट क्लाउड से वेल्ड पथ तक - तकनीकी प्रक्रिया
प्रक्रिया को क्रम से समझने से यह स्पष्ट हो जाता है कि यह तकनीक संरचनात्मक इस्पात उत्पादन के लिए पर्याप्त विश्वसनीय क्यों है - और इसकी सीमाएँ कहाँ हैं.
कदम 1: प्रकाश प्रक्षेपण और प्रतिबिंब कैप्चर
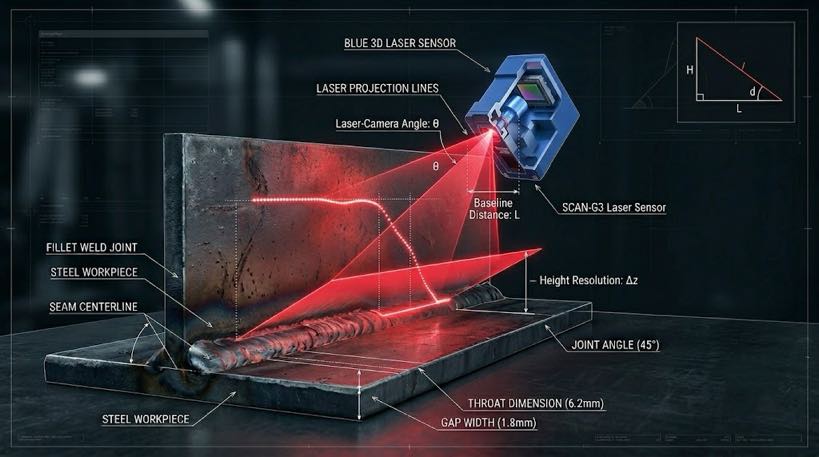
स्कैनर वेल्ड संयुक्त सतह पर लेजर प्रकाश का एक संरचित पैटर्न - आमतौर पर एक रेखा या ग्रिड - प्रोजेक्ट करता है. लेजर स्रोत से एक कैमरा ऑफसेट परावर्तित पैटर्न को कैप्चर करता है. क्योंकि कैमरा और लेजर एक दूसरे से एक निश्चित कोण पर होते हैं (एक ज्यामिति जिसे लेज़र ट्राइंगुलेशन कहा जाता है), सतह की ऊंचाई में कोई भी विचलन कैमरे की छवि में जहां परावर्तित रेखा दिखाई देती है, वहां अनुमानित बदलाव का कारण बनता है.
सिस्टम स्कैन की पूरी चौड़ाई में इन बदलावों को मापता है और उन्हें संयुक्त सतह के ऊंचाई मानचित्र में परिवर्तित करता है. हमारा 3डी लेज़र प्रोफाइलर इस डेटा को अधिकतम तक कैप्चर करता है 1,140 फ्रेम प्रति सेकंड a 2,600 मिमी देखने का क्षेत्र - बिना रुके एक ही स्वीपिंग पास में पूर्ण संरचनात्मक बीम को स्कैन करने के लिए पर्याप्त तेज़.
कदम 2: बिंदु बादल निर्माण
जैसे ही स्कैनर जोड़ के साथ चलता है (या तो स्कैनर चलता है, या रोबोट इसे ले जाता है, या भाग किसी पोजिशनर पर चलता है), क्रमिक ऊंचाई प्रोफाइल को त्रि-आयामी बिंदु क्लाउड में इकट्ठा किया जाता है - एक्स की एक घनी सरणी, य, संयुक्त सतह ज्यामिति का प्रतिनिधित्व करने वाले z समन्वय माप.
यहां संकल्प मायने रखता है. 0.2-0.5 मिमी बिंदु अंतर पर, बादल वेल्ड ग्रूव - रूट फेस की बारीक ज्यामिति को पकड़ लेता है, बेवल कोण, भूमि, गैप चौड़ाई - एक वेल्ड पथ की योजना बनाने के लिए पर्याप्त सटीकता के साथ जो AWS D1.1 आयामी आवश्यकताओं को पूरा करेगा. कम-रिज़ॉल्यूशन वाले स्कैनर ग्रूव ज्यामिति विवरण को याद करते हैं और ऐसे पथ उत्पन्न करते हैं जिनमें सुधार की आवश्यकता होती है.
| प्वाइंट क्लाउड गुणवत्ता जांच - अच्छा डेटा कैसा दिखता है: बिंदु रिक्ति: 0.2-0.5 मिमी (संरचनात्मक एमआईजी वेल्ड जोड़ों के लिए पर्याप्त) स्कैन गति: कवर 1 वेल्ड जोड़ का मी < 90 seconds at production pace Noise level: < 0.1 mm Z-axis noise at rated scan distance Field of view: एक पास में जोड़ के दोनों किनारों को पकड़ने के लिए पर्याप्त चौड़ा |
कदम 3: सीवन निष्कर्षण
रॉ पॉइंट क्लाउड डेटा में संपूर्ण स्कैन की गई सतह - बेस प्लेट शामिल होती है, वेल्ड तैयारी, कील वेल्ड, आसपास की संरचना. सीम निष्कर्षण एल्गोरिदम को इस पृष्ठभूमि से वेल्ड जोड़ की पहचान करनी चाहिए.
एल्गोरिदम प्रत्येक जोड़ प्रकार की विशेषता वाली ज्यामितीय विशेषताओं की तलाश करता है. फ़िलेट वेल्ड के लिए, यह दो समतलीय सतहों के प्रतिच्छेदन का पता लगाता है. वी-ग्रूव के साथ बट वेल्ड के लिए, यह दो उभरे हुए किनारों के बीच की घाटी की पहचान करता है. टी-संयुक्त के लिए, यह मूल बिंदु ढूंढता है जहां ऊर्ध्वाधर वेब क्षैतिज निकला हुआ किनारा से मिलता है. एक बार संयुक्त सुविधा स्थित है, एल्गोरिदम एक केंद्र रेखा पर फिट बैठता है और प्रमुख पैरामीटर निकालता है:
- संयुक्त केन्द्र रेखा स्थिति (एक्स, य, z पूरी संयुक्त लंबाई के साथ समन्वय करता है)
- जोड़ के साथ प्रत्येक बिंदु पर रूट गैप की चौड़ाई
- बेवल कोण और रूट फेस ज्यामिति (नाली वेल्ड के लिए)
- संयुक्त ज्यामिति के आधार पर गले की गहराई या पैर की लंबाई का लक्ष्य
- कोई भी ज्यामितीय विसंगतियाँ - कील वेल्ड को पाटना, स्थानीय गैप स्पाइक्स, गायब सामग्री
टैक वेल्ड एक विशिष्ट चुनौती पेश करते हैं: वे सीवन को पार करते हैं और यदि उनकी ऊंचाई अंतराल के सापेक्ष बड़ी है तो निष्कर्षण एल्गोरिदम को भ्रमित कर सकते हैं. सक्षम सिस्टम टैक वेल्ड को विसंगतियों के रूप में पहचानते हैं और या तो उन्हें रास्ते में छोड़ देते हैं या उन पर सही ढंग से वेल्ड करने के लिए यात्रा की गति को कम कर देते हैं।. यदि कोई टैक सिस्टम की क्षतिपूर्ति सीमा से अधिक हो जाता है तो ऑपरेटर को सूचित किया जाता है.
कदम 4: पथ योजना और प्रक्षेपवक्र निर्माण
सीम ज्यामिति निकाले जाने के साथ, पथ नियोजन मॉड्यूल संपूर्ण रोबोट गति अनुक्रम उत्पन्न करता है. यह केवल केंद्ररेखा का अनुसरण करने से अधिक जटिल है - सिस्टम को भी योजना बनानी होगी:
- जोड़ के सापेक्ष टॉर्च कोण (फ़िलेट वेल्ड के लिए कार्य कोण और यात्रा कोण)
- वर्कपीस और फिक्स्चर के साथ टकराव से बचने के लिए दृष्टिकोण और वापसी पथ
- यदि अंतर को भरने के लिए दोलन की आवश्यकता होती है तो पैरामीटर बुनें
- यदि गले का आकार एकल-पास सीमा से अधिक हो तो मल्टी-पास अनुक्रम (आम तौर पर > 8 मिमी पट्टिका)
- यदि भाग को पासों के बीच घुमाने की आवश्यकता है तो पोजिशनर के लिए इंटरपास पोजिशनिंग
उत्पन्न प्रक्षेपवक्र रोबोट संयुक्त स्थितियों का एक समय-मुद्रांकित अनुक्रम है, मशाल कोण, और वेल्ड पैरामीटर कॉल - एक संपूर्ण वेल्ड प्रोग्राम, स्कैन डेटा से 15-45 सेकंड में उत्पन्न होता है, बिना किसी मानवीय इनपुट के.
| नए भाग प्रकार पर पहली बार काम करने का समय आ गया है: पारंपरिक शिक्षण पेंडेंट: 2–8 hours programming Offline programming (पीएलओ): 45 मिनट - 3 hours 3D vision path planning: < 5 कुल मिनट (स्कैन + निकालना + उत्पन्न) |
कदम 5: इन-वेल्ड वास्तविक समय सुधार
थर्मल प्रभाव शुरू होने से पहले प्री-वेल्ड स्कैनिंग संयुक्त ज्यामिति को पकड़ लेती है. एक बार आर्क खुल जाता है, दो चीज़ें बदलती हैं: वर्कपीस गर्म हो जाता है और विकृत हो जाता है, और जोड़ के सापेक्ष वेल्ड पूल की स्थिति प्रत्येक पास के साथ थोड़ी बदल जाती है. इन-वेल्ड ट्रैकिंग इसे संभालती है.
एक सेंसर - या तो टॉर्च के पास लगा एक छोटा लेजर प्रोफाइलर, या वेल्डिंग करंट का उपयोग करके आर्क-आधारित सेंसिंग - वेल्ड पास के दौरान सीम की स्थिति की लगातार निगरानी करता है. सुधार संकेत रोबोट नियंत्रक को 50-200 हर्ट्ज की अद्यतन दरों पर भेजे जाते हैं, जैसे ही भाग गर्मी के तहत चलता है, टॉर्च की स्थिति को केंद्र रेखा पर बनाए रखना.
इंटेलिजेंट वेल्डिंग सिस्टम का मालिकाना आर्क ट्रैकिंग एल्गोरिदम दोलन आयामों पर सीम सटीकता को ठीक से बनाए रखता है 1 मिमी - जिसका अर्थ है कि यह थर्मल रूप से विकृत पतली प्लेट पर बुनाई वेल्डिंग के दौरान भी सीम का पालन कर सकता है, जहां प्रत्येक मनका गर्मी जमा करने के कारण सीवन की स्थिति लगातार बदलती रहती है.
स्कैनर प्रौद्योगिकी: लेजर त्रिकोणासन बनाम संरचित प्रकाश
औद्योगिक वेल्ड सीम स्कैनिंग में दो सेंसिंग प्रौद्योगिकियाँ हावी हैं. प्रतिस्पर्धी प्रणालियों का मूल्यांकन करते समय उनके अंतरों को समझने से मदद मिलती है.
| विशेषता | लेजर लाइन त्रिकोणासन | संरचित प्रकाश (फ्रिंज प्रक्षेपण) |
| सिद्धांत | सतह पर एकल लेजर लाइन बह गई | सतह पर प्रक्षेपित ग्रिड या फ्रिंज पैटर्न |
| रफ़्तार | बहुत तेज - 1,000+ एफपीएस लाइन दर | धीमी - प्रति फ़्रेम एकाधिक एक्सपोज़र |
| संकल्प | एक अक्ष में ऊँचा; अन्य में स्कैन गति पर निर्भर करता है | दोनों अक्षों में एक साथ उच्च |
| स्टैंड-ऑफ दूरी | आमतौर पर 100-400 मिमी | आमतौर पर 200-600 मिमी |
| चमकदार सतहों पर प्रदर्शन | स्पेक्युलर परावर्तन से प्रभावित हो सकता है | परावर्तक धातु पर अधिक मजबूत |
| वेल्डिंग के लिए सबसे उपयुक्त | इन-वेल्ड ट्रैकिंग + प्री-वेल्ड लाइन स्कैनिंग | प्री-वेल्ड पूर्ण-सतह स्कैनिंग |
| हमारी बुद्धिमान वेल्डिंग प्रणाली | हाई-स्पीड लेजर प्रोफाइलर 1,140 प्री-वेल्ड स्कैनिंग के लिए एफपीएस + आर्क ट्रैकिंग | वैश्विक स्थिति के लिए बड़ा लाइन-स्कैन कैमरा |
संरचनात्मक इस्पात उत्पादन के लिए, वेल्डिंग के दौरान सीम ट्रैकिंग के लिए लेजर ट्राइंगुलेशन प्रमुख तकनीक है - इसकी उच्च फ्रेम दर बिना अंतराल के रोबोट यात्रा गति से मेल खाती है. प्रारंभिक वैश्विक पोजिशनिंग पास के लिए संरचित प्रकाश या क्षेत्र स्कैनर का उपयोग किया जाता है जो सटीक लेजर स्कैन शुरू होने से पहले भाग का मोटे तौर पर पता लगाता है. हमारी बुद्धिमान वेल्डिंग प्रणाली मोटे से बारीक रणनीति में दोनों का उपयोग करती है: वैश्विक स्थान के लिए एक बड़ा लाइन-स्कैन कैमरा, फिर सटीक सीम निष्कर्षण के लिए हाई-स्पीड लेजर प्रोफाइलर.
यह तकनीक विशेष रूप से स्ट्रक्चरल स्टील को कैसे संभालती है
जेनेरिक सीम ट्रैकिंग साहित्य पतली शीट ऑटोमोटिव अनुप्रयोगों पर केंद्रित है. संरचनात्मक इस्पात विभिन्न चुनौतियाँ प्रस्तुत करता है, और यह स्पष्ट होना ज़रूरी है कि प्रौद्योगिकी कैसे अनुकूलित होती है.
| संरचनात्मक इस्पात चुनौती | 3डी सीम ट्रैकिंग इसे कैसे संबोधित करती है |
| फ़िट-अप गैप भिन्नता ±1-4 मिमी | सीम निष्कर्षण प्रत्येक बिंदु पर वास्तविक अंतर को मापता है; पथ भरने के लिए तार फ़ीड और यात्रा गति को समायोजित करता है |
| भाग आयामी सहिष्णुता ±1-3 मिमी | प्री-वेल्ड स्कैन वास्तविक भाग की स्थिति को कैप्चर करता है - वास्तविक स्थान से उत्पन्न पथ, स्थिरता नाममात्र नहीं |
| क्रेन लोड के तहत भारी हिस्से शिफ्ट हो रहे हैं | भाग लोड होने और क्लैंप होने के बाद स्कैन चलता है - प्लेसमेंट भिन्नता की परवाह किए बिना अंतिम स्थिति कैप्चर करता है |
| मिल स्केल और कट-एज ऑक्सीकरण | लेजर ज्यामिति माप सतह के मलिनकिरण या मिल स्केल बनावट से अप्रभावित रहता है |
| असमान अंतराल के साथ बॉक्स कॉलम नाली जोड़ | अनुकूली ग्रूव-वेल्डिंग मोड वास्तविक ग्रूव ज्यामिति को पढ़ता है और प्रति क्रॉस-सेक्शन में टॉर्च ऑफसेट को समायोजित करता है |
| मल्टी-पास मोटी प्लेट पर थर्मल विरूपण | इन-वेल्ड आर्क ट्रैकिंग सभी मार्गों पर लगातार टॉर्च की स्थिति को सही करती है |
| लंबे जोड़ > 3 संरचनात्मक बीम पर मी | वाइड फील्ड-ऑफ़-व्यू स्कैनर (2,600 मिमी FOV) एक बार में पूरे जोड़ को ढक दें; 7वें-अक्ष ट्रैक पहुंच बढ़ाता है |
संदर्भ में सटीकता: संरचनात्मक वेल्ड पर ±0.5 मिमी का क्या मतलब है
सीम सेंटरलाइन पर ±0.3–0.5 मिमी की पथ निर्माण सटीकता सार में सटीक लगती है. व्यावहारिक संरचनात्मक इस्पात के संदर्भ में: एक के लिए 6 मिमी फ़िलेट वेल्ड AWS D1.1 को निर्दिष्ट किया गया है, स्वीकार्य पैर की लंबाई सहनशीलता −0 है / +3 मिमी. केंद्र रेखा से ±0.5 मिमी रखा गया पथ प्रत्येक पास पर इस सहनशीलता के भीतर एक फ़िलेट वेल्ड अच्छी तरह से उत्पन्न करता है. आंशिक-प्रवेश ग्रूव वेल्ड के लिए, रूट पोजिशनिंग की आवश्यकता सख्त है - ±1 मिमी - जो सिस्टम की क्षमता के भीतर भी है जब प्री-वेल्ड स्कैनिंग के साथ-साथ इन-वेल्ड आर्क ट्रैकिंग सक्रिय होती है.
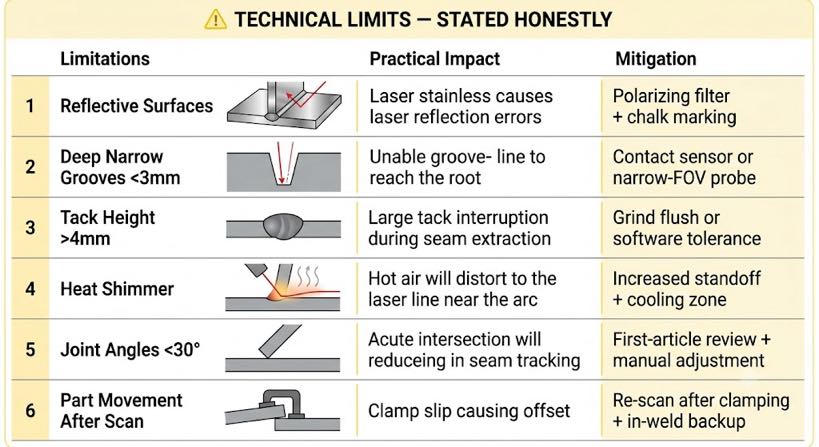
तकनीकी सीमाएँ - ईमानदारी से बताई गई हैं
3डी लेजर सीम ट्रैकिंग एक परिपक्व तकनीक है, लेकिन इसमें वास्तविक बाधाएं हैं जिन्हें किसी भी संरचनात्मक स्टील फैब्रिकेटर को सिस्टम निर्दिष्ट करने से पहले समझना चाहिए.
| परिसीमन | व्यावहारिक प्रभाव | शमन |
| परावर्तक या पारदर्शी सतहें | अत्यधिक पॉलिश किया हुआ स्टेनलेस स्टील स्पेक्युलर प्रतिबिंब त्रुटियों का कारण बन सकता है | स्कैन की तीव्रता कम करें; ध्रुवीकरण फ़िल्टर का उपयोग करें; चॉक मार्किंग लागू करें |
| बहुत गहरी संकरी खाइयाँ (< 3 मिमी चौड़ाई) | लेजर लाइन गहरी नाली की जड़ तक नहीं पहुंच पाती | संपर्क सेंसर या विशेष नैरो-FOV जांच का उपयोग करें |
| टैक वेल्ड ऊंचाई > 4 मिमी | यदि टैक उनके द्वारा पाटने वाले गैप से अधिक ऊंचे हैं तो सीम निष्कर्षण बाधित हो सकता है | सॉफ्टवेयर में टैक फ्लश को ग्राइंड करें या टैक टॉलरेंस पैरामीटर सेट करें |
| चाप के पास अत्यधिक गर्मी की चमक | गर्म हवा में अपवर्तक सूचकांक भिन्नता लेजर लाइन को विकृत कर सकती है | टॉर्च-टू-सेंसर गतिरोध बढ़ाएँ; पोस्ट-आर्क कूलिंग ज़ोन का उपयोग करें |
| संयुक्त कोण < 30° | तीव्र चौराहे निष्कर्षण आत्मविश्वास को कम करते हैं | प्रथम-लेख पथ समीक्षा आवश्यक है; मैन्युअल समायोजन की आवश्यकता हो सकती है |
| स्कैन के बाद पार्ट मूवमेंट | यदि प्री-वेल्ड स्कैन के बाद भाग बदल जाता है (जैसे, क्लैंप स्लिप), पथ ऑफसेट है | अंतिम क्लैंपिंग के बाद पुनः स्कैन करें; बैकअप सुधार के रूप में इन-वेल्ड ट्रैकिंग का उपयोग करें |
इनमें से कोई भी सीमा मानक संरचनात्मक इस्पात कार्य - फ़िलेट वेल्ड के लिए अयोग्य नहीं है, बट वेल्ड, टी जोड़ों, और सामान्य प्लेट मोटाई पर लैप जोड़ सभी प्रौद्योगिकी के विश्वसनीय संचालन आवरण के भीतर हैं. ऊपर दी गई तालिका उन प्रमुख मामलों को कवर करती है जो किसी सिस्टम का चयन करने से पहले आपके विशिष्ट भाग पोर्टफोलियो के विरुद्ध समीक्षा करने लायक हैं.
अक्सर पूछे जाने वाले प्रश्नों
सीम ट्रैकिंग और सीम फाइंडिंग में क्या अंतर है?
सीवन ढूँढना (या सीवन खोज) वेल्डिंग से पहले जोड़ का पता लगाता है और पूर्व-क्रमादेशित पथ के प्रारंभ बिंदु को समायोजित करता है. यह भाग की स्थिति के लिए सही है लेकिन एक निश्चित पथ आकार का उपयोग करता है. सीम ट्रैकिंग पूरे वेल्ड में पूरे पथ को लगातार अपडेट करती है - स्थिति और ज्यामिति दोनों. वैरिएबल गैप और फिट-अप के साथ संरचनात्मक स्टील के लिए, ट्रैकिंग आवश्यक है; अकेले सीम खोजने से संयुक्त लंबाई के साथ अंतर भिन्नता की भरपाई नहीं होती है.
क्या स्कैनर वेल्डिंग धुएं और छींटे के माध्यम से काम करता है?
लेजर त्रिकोणीकरण स्कैनर सीधे बीम पथ में घने धूआं स्तंभों से प्रभावित होते हैं. व्यवहार में, आर्क खुलने से पहले प्री-वेल्ड स्कैन किया जाता है - कोई धुआं मौजूद नहीं होता है. इन-वेल्ड आर्क ट्रैकिंग के लिए, सेंसर आमतौर पर टॉर्च से 80-150 मिमी आगे लगाया जाता है (अग्रणी), धूआं शंकु के बाहर. स्कैनर लेंस पर छींटे को एयर नाइफ पर्ज सिस्टम और बदली जाने योग्य सुरक्षात्मक ग्लास कवर के साथ प्रबंधित किया जाता है - संरचनात्मक इस्पात वातावरण में एक मानक रखरखाव आइटम.
सिस्टम उन जोड़ों को कैसे संभालता है जो सीधे नहीं हैं - घुमावदार सीम या चर-कोण कनेक्शन?
बिंदु बादल जोड़ की वास्तविक त्रि-आयामी ज्यामिति को पकड़ लेता है, वक्र सहित, कोणीय परिवर्तन, और यौगिक ज्यामिति. सीम निष्कर्षण एल्गोरिदम जो भी ज्यामिति पाता है, उसके केंद्र रेखा को फिट करता है - सीधा, घुमावदार, या कदम रखा. पथ जनरेटर तब संबंधित रोबोट गति उत्पन्न करता है, वक्रों के चारों ओर सुसंगत कार्य कोण बनाए रखने के लिए आवश्यक टॉर्च कोण समायोजन भी शामिल है. तंग-त्रिज्या वक्र (< 50 मिमी) रोबोट विलक्षणताओं से बचने के लिए पथ को सुचारू करने की आवश्यकता हो सकती है, जिसे पथ नियोजन मॉड्यूल स्वचालित रूप से संभालता है.
कौन सा स्कैन डेटा संग्रहीत किया जाता है, और यह वेल्ड ट्रैसेबिलिटी का समर्थन कैसे करता है?
हमारा बुद्धिमान वेल्डिंग सिस्टम पॉइंट क्लाउड को लॉग करता है, निकाली गई सीवन केंद्ररेखा, अंतराल माप, और भाग क्रमांक के विरुद्ध पथ डेटा तैयार किया. वेल्डिंग के दौरान, चाप पैरामीटर (वोल्टेज, मौजूदा, यात्रा की गति, विचलन अलर्ट) एक ही रिकॉर्ड में जोड़ दिए जाते हैं. परिणामी फ़ाइल एक पूर्ण वेल्ड ट्रैसेबिलिटी पैकेज प्रदान करती है - ज्यामिति प्लस प्रक्रिया पैरामीटर प्रति जोड़ - जो AWS D1.1 और EN की दस्तावेज़ीकरण आवश्यकताओं को पूरा करता है 1090 प्रमाणित संरचनात्मक वेल्डिंग के लिए. गुणवत्ता प्रबंधन प्रणालियों के लिए रिकॉर्ड मानक प्रारूपों में निर्यात किए जा सकते हैं.
क्या यह तकनीक मौजूदा रोबोटिक वेल्डिंग सेल पर दोबारा लगाई जा सकती है?
लेजर सीम ट्रैकिंग सेंसर को आफ्टरमार्केट अपग्रेड के रूप में कई मौजूदा रोबोट कोशिकाओं में जोड़ा जा सकता है, बशर्ते रोबोट नियंत्रक आवश्यक I/O और अद्यतन दर का समर्थन करता हो. अधिक जटिल रेट्रोफ़िट पथ नियोजन सॉफ़्टवेयर है - स्कैन डेटा से वास्तविक नो-प्रोग्रामिंग पथ निर्माण के लिए नियंत्रक स्तर पर सॉफ़्टवेयर एकीकरण की आवश्यकता होती है, सिर्फ एक सेंसर जोड़ नहीं. इस बात के पूर्ण मूल्यांकन के लिए कि क्या आपके मौजूदा सेल को अपग्रेड किया जा सकता है. जगह ले ली, सबसे विश्वसनीय दृष्टिकोण सेंसर विक्रेता के साथ साइट मूल्यांकन है.
अगले कदम
- यह देखने के लिए कि कैसे 3डी स्कैन डेटा रिवर्स मॉडलिंग के माध्यम से एक पूर्ण वेल्ड प्रोग्राम बन जाता है, ब्लॉग पढ़ें 05: स्कैन-टू-वेल्ड प्रौद्योगिकी: कैसे रिवर्स मॉडलिंग रोबोट प्रोग्रामिंग की जगह लेती है.
- यह समझने के लिए कि नो-प्रोग्रामिंग सेल इस स्कैनिंग तकनीक को अपनी नींव के रूप में कैसे उपयोग करता है, ब्लॉग पढ़ें 03: नो-प्रोग्रामिंग रोबोटिक वेल्डिंग सेल: विज़न-निर्देशित प्रणालियाँ कैसे पेंडेंट सिखाती हैं.
- अपने स्वयं के संरचनात्मक इस्पात भाग पर लाइव स्कैन प्रदर्शन का अनुरोध करने के लिए: हमें भाग की ड्राइंग या संयुक्त विन्यास की एक तस्वीर भेजें. हम एक 3डी लेजर स्कैन चलाएंगे और निकाले गए सीम डेटा को वापस कर देंगे, उत्पन्न पथ पूर्वावलोकन, और चक्र समय अनुमान.
| इस शृंखला में संबंधित पाठन: ब्लॉग 01 — रोबोटिक वेल्डिंग सेल बनाम पारंपरिक वेल्डिंग लाइन: आपकी दुकान के फर्श पर क्या परिवर्तन होता है ब्लॉग 02 — स्ट्रक्चरल स्टील के लिए मैनुअल बनाम रोबोटिक वेल्डिंग: स्वचालन कब लाभ देता है? ब्लॉग 03 — नो-प्रोग्रामिंग रोबोटिक वेल्डिंग सेल: विज़न-निर्देशित प्रणालियाँ कैसे पेंडेंट सिखाती हैं ब्लॉग 05 - स्कैन-टू-वेल्ड प्रौद्योगिकी: कैसे रिवर्स मॉडलिंग रोबोट प्रोग्रामिंग की जगह लेती है |
लेखक के बारे में
अनुभव & साख
रोबोटिक वेल्डिंग सिस्टम एकीकरण विशेषज्ञ के साथ 12+ रोबोट पोजिशनर चयन और एकीकरण पर केंद्रित वर्षों का प्रत्यक्ष परियोजना अनुभव. को परामर्श प्रदान किया है 300+ उत्तरी अमेरिका भर में कारखाने, यूरोप, और एशिया. इस आलेख में सभी विनिर्देशन डेटा वास्तविक एच से लिया गया है / बी / एल / यू सीरीज उत्पाद डेटाशीट.
कंपनी बैकग्राउंड: 26+ वेल्डिंग ऑटोमेशन इंजीनियरिंग के वर्ष, 40+ सक्रिय पेटेंट, 1,500+ विश्व स्तर पर पूर्ण की गई परियोजनाएँ, लगभग 70% रोबोट पोजिशनर एकीकरण शामिल है.
प्रमाणपत्र
- आईएसओ 9001: 2015 (जीबी/टी 19001-2016) - गुणवत्ता प्रबंधन प्रणाली
- GJB 9001C-2017 - सैन्य/हथियार उपकरण गुणवत्ता प्रबंधन प्रणाली
- ईयू सीई - मशीनरी निर्देश 2006/42/ईसी (प्रमाणपत्र. नहीं. एम.2026.206.सी134866)
- हाई-टेक एंटरप्राइज - सर्टिफिकेट. नहीं. GR202341000595 (नवंबर में जारी. 2023)
आखरी अपडेट: जून 2026
संबंधित पोस्ट
कैसे एक वेल्डिंग पोजिशनर गुरुत्वाकर्षण को नियंत्रित करता है: पोखर स्थिरता और वेल्ड गुणवत्ता का भौतिकी
समन्वित गति प्रोग्रामिंग: अपने रोबोट और पोजिशनर को एक गतिज श्रृंखला के रूप में गतिशील बनाना
टर्नकी वेल्डिंग वर्कस्टेशन: ड्राइंग से लेकर उत्पादन के लिए तैयार सेल तक
वेल्डिंग पोजिशनर खरीदने की चेकलिस्ट: 6 सटीक आरएफक्यू के लिए इनपुट
कैसे रोबोटिक लेजर वेल्डिंग ऑटोमोटिव लाइटवेटिंग को सक्षम बनाती है: हाई-स्ट्रेंथ स्टील से लेकर एल्युमीनियम बॉडी तक