


Özel Robot İş İstasyonları ve Lazer Sistemleri Üreticisi



Programlamasız Robotik Kaynak Hücresi:Görüş Yönlendirmeli Sistemler Teach Pandantiflerini Nasıl Ortadan Kaldırıyor?
El kumandası kırk yıldır robot programcının aracı olmuştur ve çoğu yapısal çelik atölyesinin robotik kaynaktan vazgeçmesinin sebebidir. Yeni bir parçanın programlanması dört ila sekiz saat sürerken, otomasyon yalnızca o bölümün elli veya daha fazlasını çalıştırıyorsanız anlamlıdır. Çoğu yapısal çelik imalatçısı.
Vizyon rehberli, programlanmayan robotik kaynak hücreleri öğretme adımını tamamen ortadan kaldırır. 3D tarayıcı bağlantı geometrisini okur, yazılım dikişi çıkarır ve yolu oluşturur, ve operatör dokunmatik ekran üzerinden onaylıyor. Programcı yok. Öğretme kolyesi yok. Parça kitaplığı yok.
Bu makalede teknolojinin nasıl çalıştığı açıklanmaktadır, yapısal çelik için neden önemlidir?, ve bunu benimsediğinizde üretim alanınızda ne gibi değişiklikler olur?.
Robotik kaynak hücrelerinde yeni? Şununla başla: Yapısal Çelik için Manuel ve Robotik Kaynak: Otomasyon Ne Zaman Fayda Sağlar?? bu makaleyi okumadan önce.
Kolyeyi Öğretme Sorunu
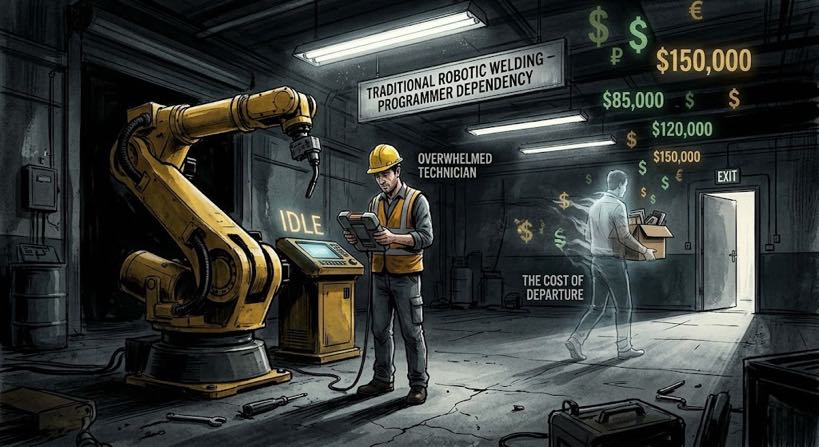
Öğretme kolyesi, robot kolunu her kaynak yolu noktasında fiziksel olarak yönlendirmek için kullanılan el tipi bir kontrol cihazıdır. Bir brakette basit bir köşe kaynağı için, bu iki ila üç saat sürer. Yapısal bir çerçeve için, tam bir gün.
Yapısal çelik atölyesi için sonuçlar önemlidir.
Birinci, parti büyüklüğü gereksinimi. Geleneksel robotik hücreler yalnızca programlama süresini büyük bir parti üzerinden amorti ettiğinizde ekonomik açıdan anlamlıdır. Braket başına dört saatte, maliyeti haklı çıkarmak için bu paranın en az otuz ila ellisine ihtiyacınız var. Haftada yirmi farklı parça numarası çalıştıran bir mağaza, çalışmalarının çoğunda bu eşiğe ulaşamaz.
Saniye, programcı bağımlılığı. Sertifikalı bir robot programcısı yılda 60.000 ila 120.000 ABD Doları arasında işlem yapar ve beraberinde gelen kurumsal bilgiyi taşır.
Üçüncü, devam eden bakım yükü. Her tasarım değişikliği, öğretme kumandasına geri dönüş anlamına gelir. Her yıl kırk parça numarasını iki revizyonla çalıştıran bir mağaza, kabaca sorunlarla karşı karşıyadır 320 saatler ve $28,800 yıllık olarak yeniden programlama zamanında.
| Ekonomi: yapısal çelik atölyesi 20 Haftada yeni parça numaraları, geleneksel bir hücreyle programlama süresinde 12-24 saat harcıyor. 90 $/saat programcı maliyetiyle,bu, tek bir yay açılmadan önce üretken olmayan zamanda yıllık 56.160-112.320 ABD Doları anlamına gelir. |
Programlamasız Robotik Kaynak Hücresi Nedir??
| Programlama gerektirmeyen robotik kaynak hücresi, kaynak bağlantı geometrisini algılamak için 3 boyutlu lazer tarama ve bilgisayar görüşünü kullanan otomatik bir kaynak sistemidir., dikiş yolunu çıkarın, ve robot yörüngelerini otomatik olarak oluşturun — bir programcının öğretme kumandasını kullanmasına gerek kalmadan. Operatör parçayı yükler; sistem kaynağı planlar ve yürütür. |
Bu tanım kesindir: ‘programlama yok’ manuel yol öğretimi ve yörünge kodlaması olmadığı anlamına gelir. Hücre, gerçek parçanın 3 boyutlu taramasından kendi kaynak yolunu oluşturur, her döngü.
Bu sıfır mühendislik girdisi anlamına gelmez. Kaynak parametrelerinin yine de her bir bağlantı sınıfı için bir kaynak mühendisi tarafından tanımlanması ve bir program kitaplığında saklanması gerekir.. Bu kitaplığın oluşturulması kurulum sırasında iki ila dört hafta sürer; daha sonrasında, yalnızca artımlı güncellemelere ihtiyacı var.
Çevrimdışı programlamadan farklı kılan şey nedir?
Çevrimdışı programlama (FKÖ) Bir programcının simülasyon yazılımında robot yolunu oluşturmasını sağlayın, daha sonra denetleyiciye yükleyin. Asılı çalışmayı öğretmekten daha hızlı — 45 parça başına dakika ila üç saat arası — ancak yine de özel yazılım becerilerine sahip bir programcı gerektirir.
Yapısal çelik için daha önemli OLP sınırlaması: ideal parçanın CAD modelinden çalışır. Gerçek parça konumun 2 mm dışında oturduğunda - ±1–3 mm kesme toleranslarıyla rutin - yüklenen yol yanlıştır. Görüş odaklı bir hücre, her döngüde gerçek geometriyi tarar ve gerçeklikten gelen yolu oluşturur, modelden değil.
Vizyon Kılavuzlu Yol Oluşturma Nasıl Çalışır - Adım Adım
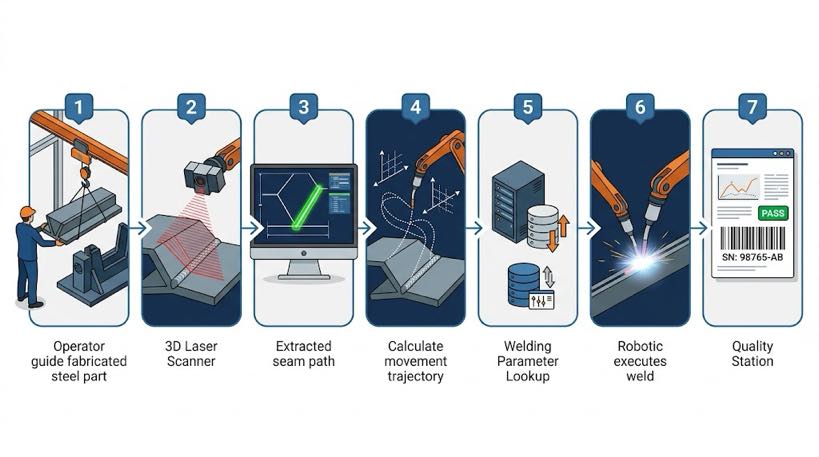
Süreç yedi adımı takip ediyor. Süreler MIG kaynağıyla yapılan yapısal çelik kaynaklara dayanmaktadır.
- Parça yükleme - operatör iş parçasını bir tavan vinci veya forklift kullanarak konumlayıcı veya fikstür üzerine konumlandırır. Bu adımda herhangi bir programlama işlemine gerek yoktur. Zaman: 5Parça ağırlığına ve fikstür karmaşıklığına bağlı olarak –15 dakika.
- 3D taraması — lazer tarayıcı kaynak bağlantı alanını tarar. Yapılandırılmış ışık veya lazer üçgenleme kullanma, 0,2–0,5 mm çözünürlükte bağlantı geometrisinin nokta bulutunu yakalar. Zaman: 45Kaynak bağlantısının metre başına –90 saniye.
- Dikiş çıkarma — yazılım nokta bulutunu işler ve ortak merkez çizgisini tanımlar, boşluk genişliği, eklem açısı, ve boğaz geometrisi. Bu adım tamamen otomatiktir. Zaman: 10Eklem başına –30 saniye.
- Yol oluşturma — sistem, çıkarılan dikiş verilerini eksiksiz bir robot yörüngesine dönüştürür, yaklaşma yolu dahil, kaynak geçişi, ve hareketi geri çek. Oluşturulan yol, nominal fikstür konumunu değil gerçek bağlantı konumunu hesaba katar. Zaman: 15–45 saniye toplam.
- Parametre arama — hücre tanımlanan eklem geometrisiyle eşleşir (tip, boğaz, malzeme kalınlığı) kaynak programı kütüphanesine gidin ve uygun voltajı seçin, tel besleme hızı, seyahat hızı, ve koruyucu gaz parametreleri. Zaman: altında 5 saniye, otomatik.
- Kaynak uygulaması — robot oluşturulan yolu takip eder. Kapalı devre bir güç kaynağı ark özelliklerini izler ve gerçek zamanlı olarak mikro ayarlamalar yapar. Pozisyoner, optimum kaynak pozisyonunu korumak için parçayı döndürür. Zaman: parçaya bağımlı.
- Kaliteli günlük kaydı — kontrolör ark voltajını kaydeder, akım, seyahat hızı, ve her eklem için herhangi bir sapma uyarısı, parça seri numarasına göre saklanır. Zaman: otomatik, operatör girişi yok.
| Net süre karşılaştırması — yeni parça numarası: Geleneksel robotik hücre:2–8 hours teach pendant programming + weld cycle Görme güdümlü programlama gerektirmeyen hücre:< 5 dakika taraması + path generation + weld cycleFor a job shop introducing 3 haftalık yeni parça numaraları, bu, 6-24 saatlik üretken olmayan programlama süresi ile 15 dakika tarama süresi. |
Akıllı Kaynak Sistemi: Uygulamadaki Bu Teknoloji
Yukarıdaki yedi adımlı iş akışı genel mimariyi açıklamaktadır. Akıllı kaynak sistemi, bu makaledeki yapısal çeliğin zorluklarıyla eşlenen yeteneklerle bunu uyguluyor.
- Nokta bulutu yeniden yapılandırması — CAD modeli olmadan kaynak yapın. BCW181P 3D lazer profil oluşturucu (1140 fps, 2600 mm görüş alanı) fiziksel bir parçayı saniyeler içinde 3 boyutlu modele dönüştürür, Çevrimdışı programlamanın üstesinden gelemeyeceği CAD olmayan senaryoyu doğrudan ele alma.
- İlk konumlandırma için geniş formatlı çizgi taramalı kamera. Sistem önce parçayı bulmak için iş hücresini global olarak tarar, daha sonra ayrıntılı taramayla hassaslaştırılır - her döngüde tutarlı konumlandırma sağlayan kabadan inceye bir strateji.
- Genişletilmiş çalışma aralığı. 700–1700 mm çalışma mesafelerine sahip 7/8/9 eksenli portal veya konsol konfigürasyonlarını destekler; tek bir platformda küçük braketlerden büyük kirişlere ve kirişlere kadar her şeyi kapsar.
- Yükseltilmiş işlem gücü. 12. nesil Intel Core i7 işlemci, 16 GB RAM, ve 512 GB SSD, yoğun nokta bulutu verilerini gerçek zamanlı olarak işler, tarama ve kaynaklama arasında gecikme veya bekleme olmadan.
- Geriye dönük uyumlu. Sistem birleşik bir yazılım platformunda çalışır, donanım daha büyük ve daha karmaşık işlere ölçeklenirken operatör eğitimi yatırımını korur.
| Teknik not: Yukarıdaki SSS bölümünde belirtilen tarayıcı çözünürlüğü rakamları (0.2–0,5 mm nokta bulutu çözünürlüğü) Akıllı kaynak sisteminde kullanılan 3D lazer profil oluşturucunun özelliklerini yansıtır. Bu, AWS D1.1 boğaz boyutu minimumlarını karşılayan yapısal çelik bağlantılardaki MIG köşe kaynaklarına yönelik doğruluk gereksinimleriyle tutarlıdır. |
Bu Neden Özellikle Yapısal Çelik İçin Önemlidir?
Yapısal çelik, vizyon odaklı yol oluşturmanın en değerli olduğu yerdir, Geleneksel programlanmış hücreler için bunu benzersiz şekilde zorlaştıran özelliklerin bir kombinasyonu nedeniyle.
| Yapısal çelik özelliği | Neden vizyon rehberliği çözümdür? |
| Fit-up boşluğu değişimi: ±1–4 mm | Her döngüde gerçek eklem geometrisinden oluşturulan yol — ideal bir model değil |
| Parçadan parçaya boyut toleransı | Tarayıcı gerçek parça konumunu yakalar; fikstür hassasiyeti gereksinimleri daha düşüktür |
| Yüksek parça karışımı: 30–80 aktif parça numarası | Bakımı gereken öğretme programı kitaplığı yok — sistem her parçayı yeniden tarar |
| Ağır parçalar: 50–5.000 kg | Vinç yüklemesinde daha yüksek konumlandırma hatası — görüş, döngüden döngüye telafi sağlar |
| Değirmen ölçeği ve astar yüzey kalitesi | Tarayıcı geometriyi okur, yüzey rengi değil — yüzey koşulundan etkilenmez |
| AWS D1.1 / İÇİNDE 1090 izlenebilirlik | Parça ve bağlantı başına otomatik olarak kaydedilen bağlantı geometrisi ve kaynak parametreleri |
Sade bir dille uyum boşluğu sorunu
Yapısal çelik ±1–3 mm toleranslarla kesilir. İki parça yerleştirildiğinde ve tutturulduğunda, gerçek boşluk bir uçta 1 mm'den diğer uçta 3 mm'ye kadar değişebilir. Önceden programlanmış bir yol sabit olduğunu varsayar, çizim boyutu boşluğu. öyle değil.
Görüş odaklı bir hücre, her kaynaktan önce gerçek boşluğu tarar. Boşluk bir uçta daha genişse, yol, ilerleme hızını ve tel beslemesini buna göre ayarlar. Eklem yana doğru kaymışsa, yol da onunla birlikte değişir; kaynak gerçek bağlantıyı takip eder, AWS D1.1 köşe kaynağı boyutu gereksinimleri kapsamında gerektiği gibi.
Teknolojinin çözemediği şeyler - dürüstçe ifade edildi
Programlamayan hücreler standart yapısal bağlantıları yönetir: fileto, popo, T-bağlantılar, kucak eklemleri. 30°'nin altındaki dar açılı borudan plakaya gibi son derece karmaşık 3 boyutlu kesişimler, ilk üretim kaynağından önce manuel yol ayarlaması gerektirebilir.
Yeni bir malzeme kalitesi için kaynak programının geliştirilmesi hâlâ bir kaynak mühendisine ihtiyaç duymaktadır. Sistem, doğrulanmış bir kütüphaneden seçim yapar; ilk prensiplerden parametreler üretmez. Hizmete alma sırasında kütüphanenin geliştirilmesi için iki ila dört haftalık bütçe.
Programlamasız vs Çevrimdışı Programlama vs Teach Kolye: Doğrudan Karşılaştırma
Çevrimdışı programlama genellikle asılı çalışmayı öğretmenin modern bir alternatifi olarak sunulur. OLP'nin gerçek bir programlama gerektirmeyen hücreye göre nerede olduğu konusunda kesin olmak önemlidir..
| Yetenek | Kolyeyi öğret | Çevrimdışı programlama (FKÖ) | Vizyon güdümlü programlama gerektirmeyen |
| Yol oluşturma | Manuel — programcı ve robot | Manuel — PC'de programcı | Otomatik — 3D taramadan |
| Yeni parça başına süre | 2–8 saat | 45 dk – 3 saat | < 5 dk. |
| Programcı gerekli? | Evet — robot sertifikalı | Evet — OLP yazılımı eğitimi aldı | Hayır — operatör hücreyi çalıştırır |
| Gerçek parça değişimini yönetir? | Hayır — sabit yol | Hayır — model tabanlı, gerçek kısım değil | Evet — her döngüde gerçek parçayı tarar |
| Parça karışımı esnekliği | Fakir | Ilıman | Yüksek |
| En uygun | Yüksek hacimli, düşük karışım | Orta karışım, kararlı geometri | Yüksek karışım, değişken geometri |
Mimari fark: çevrimdışı programlama, programcıyı robot katından kaldırır, ancak bir programcı hâlâ yollar yazıyor. Görsel yönlendirmeli bir hücre, programcıyı süreçten tamamen çıkarır; parça taranıncaya kadar yol mevcut değildir.
Mağazanızda Neler Değişiyor?
Bu hücrelerden birini çalıştırmak aslında neye benziyor?, ve ekibinizden neler gerektiriyor??
| Eski model - geleneksel hücre | Yeni model — programlama gerektirmeyen hücre |
| Robot programları: 1 TZE, $60K–120 bin dolar maaş | Hücre operatörü: kaynakçı veya makine operatöründen yeniden görevlendirildi, 2-hafta antrenmanı |
| Yeni bölüm lansmanı: 3–5 gün (programı, test, onaylamak) | Yeni bölüm lansmanı: 2–4 saat (tarama, birinci makale kaynağı, onaylamak) |
| Kaynak mühendisi + programcı her lansmanda işbirliği yapar | Kaynak mühendisi kaynak programı kütüphanesini ayarlar; operatör menüden seçim yapar |
| Program kütüphanesi: yüzlerce dosya, sürüm kontrollü | Program kitaplığı yok — her taramadan sonra yeni oluşturulan yol |
| Kalite kaydı: manuel toplu inceleme günlüğü | Kalite günlüğü: Eklem başına otomatik parametre kaydı, parça başına, gerçek zamanlı olarak |

Operatör beceri gereksinimleri
Programlanmayan bir hücrede hücre operatörünün rolü, robot programlamadan gerçekten farklıdır.. Gerekli beceriler şunlardır::
- Parça yükleme için temel vinç veya forklift lisansı
- Kaynak çizimini okuyabilme ve bağlantı türlerini tanımlayabilme
- Hücrenin dokunmatik ekran HMI'sına aşinalık — tarama başlatma, yol onayı, alarm yanıtı
- Mühendisin incelemesi için olağandışı tarama sonuçlarını işaretleme kararı - örneğin, dikişi gizleyen bir punto kaynağı, veya spesifikasyonun önemli ölçüde dışında bir boşluk
Ne gerekli değil: robot programlama becerileri, CAD bilgisi, veya kaynak sertifikası. Daha önce otomasyon deneyimi olmayan bir üretim çalışanına iki haftada eğitim verilebilir.
| İşgücü notu: Hücre operatörü rolü genellikle manuel kaynaktan yeniden görevlendirilen mevcut bir kaynakçı tarafından doldurulur.. Geçiş basittir; kaynakçılar bağlantı türlerini zaten anlıyor, kalite gereksinimleri, ve kaynak sırası mantığı. Yalnızca hücrenin tarama ve doğrulama iş akışını öğrenmeleri yeterli, robot programlama değil. |
Sıkça Sorulan Sorular
'Programlama yok' mu?’ hücrenin tamamen kendi başına çalıştığı anlamına gelir?
HAYIR. Operatör parçayı yükler, taramayı başlatır, dokunmatik ekrandaki yolu onaylar, ve kaynak parçasını boşaltır. ‘Programlama yok’ manuel yol öğretimine gerek olmadığı anlamına gelir; programlamanın bilişsel yükü ortadan kalkar, ancak parça işleme ve kalite onayında operatörün fiziksel rolü devam ediyor.
Yapısal çelik eklemler için görsel yönlendirmeli yol ne kadar doğrudur??
Modern tarayıcılar 0,2–0,5 mm nokta bulutu çözünürlüğüne ulaşır, 4 mm ve üzeri boğaz boyutlarına sahip MIG köşe kaynakları için yeterlidir. Yol doğruluğu genellikle dikiş merkez hattında ±0,3–0,5 mm'dir. Herhangi bir yeni bağlantı tipinin üretime bırakılmasından önce ilk ürün doğrulama kaynağının yapılması tavsiye edilir.
Bir hücre hem tekrarlanan üretimi hem de tek seferlik yapısal işi halledebilir mi??
Evet — bu birincil kullanım durumudur. Tek bir hücre, sabahları aynı parçaları ve öğleden sonra tek seferlik özel bir çerçeveyi, aralarında hiçbir programlama değişikliği olmadan kaynaklayabilir. Tarama ve oluşturma döngüsü, parçanın daha önce görülüp görülmediğine bakılmaksızın aynı süreyi alır.
Tarayıcı eklemi net bir şekilde okuyamazsa ne olur??
Sistem sonucu işaretler ve operatörün onayı için bekletir. Yaygın nedenler arasında dikişin engellenmesine neden olan aşırı raptiye yüksekliği yer alır, ağır oksidasyon, veya tarayıcının görüş alanının kenarındaki bağlantı açısı. Hücre, belirsiz bir tarama sonucu nedeniyle kaynak yapmıyor; devam etmek için operatörün veya mühendisin onayı gerekiyor.
Uygulamanın siparişten üretime kadar süresi ne kadardır??
Tipik zaman çizelgesi 8-16 haftadır: üretim ve fabrika kabulü için dört ila altı hafta, kurulum ve devreye alma için iki ila üç hafta, eğitim ve ilk makale onayı için bir ila iki hafta. Kaynak mühendisinizle kaynak programı kütüphanesi geliştirmek için iki ila dört haftalık bütçe ayırın.
Yazar Hakkında
Deneyim & Kimlik bilgileri
Robotik kaynak sistemi entegrasyon uzmanı 12+ Robot Konumlandırıcı seçimi ve entegrasyonuna odaklanan uzun yıllara dayanan doğrudan proje deneyimi. Danışmanlık yaptı 300+ Kuzey Amerika'daki fabrikalar, Avrupa, ve Asya.
Şirket geçmişi: 26+ yıllarca kaynak otomasyon mühendisliği, 40+ aktif patentler, 1,500+ dünya çapında tamamlanan projeler, yaklaşık olarak 70% Robot Konumlandırıcı entegrasyonunu içerir.
Sertifikalar
- ISO 9001: 2015 (GB/T 19001-2016) — Kalite Yönetim Sistemi
- GJB 9001C-2017 — Askeri/Silah Ekipmanı Kalite Yönetim Sistemi
- AB CE — Makine Direktifi 2006/42/EC (Sertifika. HAYIR. M.2026.206.C134866)
- Yüksek Teknoloji Kuruluşu - Sertifika. HAYIR. GR202341000595 (Kasım'da yayınlandı. 2023)
Son güncelleme: Haziran 2026
İLGİLİ YAZILAR
Kaynak Pozisyoner Çeşitlerinin Karşılaştırılması: Mesnetli, L-Tipi, U Tipi, 3-Eksen & Daha
Satılık Kaynak Pozisyoner: Parçanız İçin Doğru Tip Nasıl Seçilir? (Mesnetli Punta, L-Tipi, U Tipi, Yatay 3 Eksen, Tek Eksen Döner, Dikey Devirme)
Robotik Kaynakçılarda Otonom Yörünge Planlama:Üretim Hattınız İçin Ne İfade Ediyor?
Yeni Başlayanlar İçin Robot Konumlandırıcılara İlişkin Eksiksiz Kılavuz: Bilmeniz Gereken Her Şey
1Vinçsiz G'den 6G'ye: Bir Pozisyoner, Baş Üstü Kaynakları Düz Konumlu Kaynaklara Nasıl Dönüştürür?
