Fabricante de sistemas láser y estaciones de trabajo robóticas personalizadas



3Seguimiento de costura láser D Vision explicado:De la nube de puntos a la ruta de soldadura en segundos
Pregúntele a la mayoría de las personas cómo sabe un robot dónde soldar y le describirán a un programador con un dispositivo de aprendizaje., Guiar el brazo punto por punto a través de una ruta almacenada en el controlador.. Ese modelo tiene cuarenta años.. La tecnología que la reemplazó, el seguimiento de costuras por láser en 3D, hace en segundos lo que un programador solía pasar horas haciendo., y lo hace con mayor precisión, porque lee la parte real en lugar de un ideal memorizado.
Este artículo explica cómo funciona el seguimiento de costuras por láser con visión 3D desde los primeros principios.: cómo el escáner captura una nube de puntos, cómo el software extrae la costura de soldadura de esa nube, y cómo el sistema convierte la geometría de la costura en una ruta de soldadura robótica, todo sin intervención humana. Está escrito para ingenieros y gerentes de producción que evalúan si esta tecnología se adapta a su entorno de fabricación de acero estructural..

Por qué existe el seguimiento de costuras y qué reemplaza
La soldadura robótica tradicional supone que la pieza está exactamente donde el programa dice que está.. La trayectoria de soldadura se enseña contra una pieza ideal en un dispositivo preciso, luego se reproduce en cada parte posterior. Esa suposición funciona bien en la fabricación de automóviles., donde las piezas estampadas mantienen tolerancias de ±0,3 mm y los accesorios están diseñados para repetirse al mismo nivel.
No funciona en la fabricación de acero estructural.. Las tolerancias de las placas cortadas con llama y con sierra son de ±1 a 3 mm.. Los espacios de ajuste varían de un extremo de una junta al otro. Las piezas cargadas con grúa se asientan de forma ligeramente diferente en cada ciclo.. Una ruta programada fija en acero estructural produce un tamaño de garganta de soldadura inconsistente, articulaciones perdidas, y tasas de retrabajo que eliminan la ganancia de productividad de la automatización.
El seguimiento de costuras resuelve este problema trasladando la inteligencia del programa al sensor. En lugar de confiar en una posición almacenada, El sistema lee la geometría real de la junta antes y durante cada soldadura.. El camino sigue la verdadera costura., no el teórico.
| El cambio central: La soldadura robótica tradicional confía en el programa. El seguimiento de costuras con visión 3D confía en la pieza.. |
¿Qué es el seguimiento de costuras láser con visión 3D??
| 3El seguimiento de costuras por láser D Vision es un sistema de detección y software que utiliza un perfilador láser o un escáner de luz estructurada para capturar la geometría tridimensional de una junta soldada., extraer la línea central de la costura y los parámetros de separación de esos datos, y actualizar continuamente la trayectoria de soldadura del robot para seguir la unión real, compensando la variación de la pieza, brechas de ajuste, y distorsión térmica en tiempo real. |
Hay dos aplicaciones distintas de esta tecnología., y vale la pena ser preciso sobre ambos.
Escaneo previo a la soldadura (planificación de ruta): El escáner barre la junta antes de comenzar la soldadura., el software genera la trayectoria completa del robot a partir de los datos de escaneo, y el robot luego ejecuta ese camino. Este es el enfoque utilizado en celdas sin programación para eliminar por completo la programación del colgante..
Seguimiento dentro de la soldadura (corrección en tiempo real): un sensor montado cerca de la antorcha monitorea la unión continuamente durante la soldadura y envía señales de corrección al controlador del robot, ajustar la posición de la antorcha en tiempo real a medida que la costura se desvía del camino planificado. Esto compensa la distorsión térmica y la desviación de los accesorios que ocurren después del escaneo previo a la soldadura..
Los sistemas modernos más capaces combinan ambos: El escaneo previo a la soldadura genera la ruta inicial., y el seguimiento dentro de la soldadura lo refina continuamente durante todo el paso de soldadura.. Nuestro sistema de soldadura inteligente utiliza este enfoque combinado: perfilado previo a la soldadura con láser 3D de alta velocidad para la generación de trayectorias., además de seguimiento continuo del arco durante la ejecución.
De la nube de puntos a la ruta de soldadura: el proceso técnico
Comprender el proceso en secuencia deja claro por qué esta tecnología es lo suficientemente confiable para la producción de acero estructural y dónde se encuentran sus límites..
Paso 1: Proyección de luz y captura de reflejos.
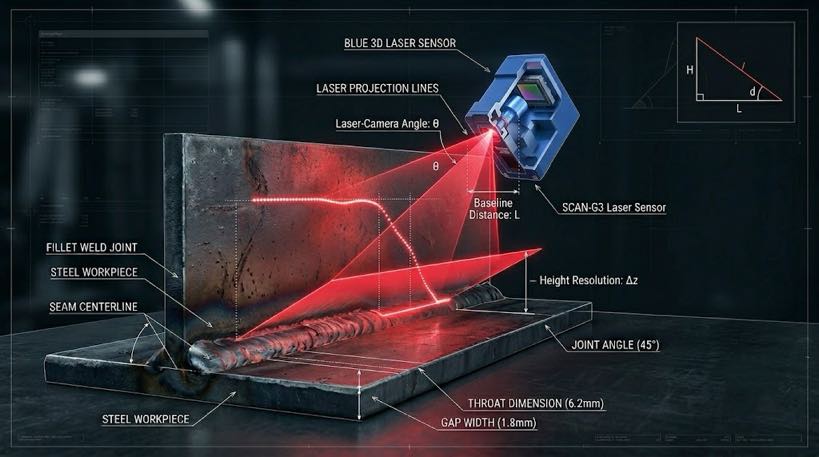
El escáner proyecta un patrón estructurado de luz láser (generalmente una línea o una cuadrícula) a través de la superficie de la junta soldada.. Una cámara desplazada de la fuente láser captura el patrón reflejado.. Porque la cámara y el láser están en un ángulo fijo entre sí. (una geometría llamada triangulación láser), cualquier desviación en la altura de la superficie provoca un cambio predecible en el lugar donde aparece la línea reflejada en la imagen de la cámara..
El sistema mide estos cambios en todo el ancho del escaneo y los convierte en un mapa de altura de la superficie de la articulación.. Nuestro perfilador láser 3D captura estos datos hasta 1,140 fotogramas por segundo a lo largo de un 2,600 Campo de visión de mm: lo suficientemente rápido como para escanear una viga estructural completa en una sola pasada de barrido sin detenerse.
Paso 2: Construcción de nube de puntos
A medida que el escáner se mueve a lo largo de la articulación (o el escáner se mueve, o el robot lo lleva, o la pieza se mueve sobre un posicionador), Los perfiles de altura sucesivos se ensamblan en una nube de puntos tridimensional: una densa matriz de x, y, Mediciones de coordenadas z que representan la geometría de la superficie de la articulación..
La resolución importa aquí. Con una separación entre puntos de 0,2 a 0,5 mm, la nube captura la geometría fina de una ranura de soldadura: cara de raíz, ángulo de bisel, tierra, ancho del espacio: con suficiente precisión para planificar una trayectoria de soldadura que cumpla con los requisitos dimensionales de AWS D1.1. Los escáneres de menor resolución pasan por alto detalles de la geometría de las ranuras y producen caminos que requieren corrección.
| Comprobación de la calidad de la nube de puntos: cómo son los buenos datos: Espaciado de puntos: 0.2–0,5 milímetros (suficiente para uniones soldadas estructurales MIG) Velocidad de escaneo: Cubiertas 1 m de junta soldada en < 90 seconds at production pace Noise level: < 0.1 mm Z-axis noise at rated scan distance Field of view: Lo suficientemente ancho como para capturar ambos lados de la articulación en una sola pasada. |
Paso 3: Extracción de costura
Los datos de la nube de puntos sin procesar contienen toda la superficie escaneada: placa base, preparación de soldadura, soldaduras por puntos, estructura circundante. El algoritmo de extracción de costura debe identificar la unión soldada a partir de este contexto..
El algoritmo busca rasgos geométricos característicos de cada tipo de articulación.. Para una soldadura de filete, encuentra la intersección de dos superficies planas. Para soldadura a tope con ranura en V, identifica el valle entre dos bordes biselados. Para una junta en T, encuentra el punto raíz donde el alma vertical se encuentra con el ala horizontal. Una vez localizada la característica conjunta, el algoritmo se ajusta a una línea central y extrae parámetros clave:
- Posición de la línea central conjunta (incógnita, y, Coordenadas z a lo largo de toda la longitud de la articulación)
- Ancho del espacio de la raíz en cada punto a lo largo de la articulación.
- Ángulo de bisel y geometría de la cara de la raíz. (para soldaduras de ranura)
- Objetivo de profundidad de garganta o longitud de pierna según la geometría de la articulación
- Cualquier anomalía geométrica: puentes de soldadura por puntos., picos de brecha locales, material faltante
Las soldaduras por puntos presentan un desafío específico: cruzan la costura y pueden confundir el algoritmo de extracción si su altura es grande en relación con el espacio. Los sistemas capaces detectan las soldaduras por puntos como anomalías y las omiten en el camino o reducen la velocidad de desplazamiento para soldarlas correctamente. Se notifica al operador si una virada excede el rango de compensación del sistema..
Paso 4: Planificación de rutas y generación de trayectorias.
Con la geometría de la costura extraída, el módulo de planificación de ruta genera la secuencia completa de movimiento del robot. Esto es más complejo que simplemente seguir la línea central: el sistema también debe planificar:
- Ángulo de la antorcha respecto a la junta (ángulo de trabajo y ángulo de desplazamiento para soldaduras de filete)
- Rutas de aproximación y retracción que evitan colisiones con la pieza de trabajo y el dispositivo
- Parámetros de tejido si el espacio requiere oscilación para llenarlo
- Secuencia de pasadas múltiples si el tamaño de la garganta excede los límites de una sola pasada (típicamente > 8 filete mm)
- Posicionamiento entre pasadas para el posicionador si es necesario girar la pieza entre pasadas.
La trayectoria generada es una secuencia con marca de tiempo de posiciones de las articulaciones del robot., ángulos de la antorcha, y llamadas de parámetros de soldadura: un programa de soldadura completo, generado en 15 a 45 segundos a partir de datos de escaneo, sin intervención humana.
| Tiempo hasta el primer arco en un nuevo tipo de pieza: Colgante de enseñanza tradicional: 2–8 hours programming Offline programming (OLP): 45 minutos - 3 hours 3D vision path planning: < 5 minutos totales (escanear + extracto + generar) |
Paso 5: Corrección en tiempo real dentro de la soldadura
El escaneo previo a la soldadura captura la geometría de la junta antes de que comiencen los efectos térmicos. Una vez que se abre el arco, dos cosas cambian: la pieza de trabajo se calienta y se distorsiona, y la posición del baño de soldadura en relación con la junta cambia ligeramente con cada pasada. El seguimiento dentro de la soldadura se encarga de esto.
Un sensor, ya sea un pequeño perfilador láser montado cerca de la antorcha, o detección basada en arco que utiliza la propia corriente de soldadura: monitorea la posición de la costura continuamente durante la pasada de soldadura. Las señales de corrección se envían al controlador del robot a velocidades de actualización de 50 a 200 Hz., empujando la posición de la antorcha para permanecer en la línea central mientras la pieza se mueve bajo calor.
El algoritmo de seguimiento de arco patentado del sistema de soldadura inteligente mantiene la precisión de la costura en amplitudes de oscilación tan finas como 1 mm, lo que significa que puede seguir la costura incluso durante la soldadura por tejido en una placa delgada distorsionada térmicamente, donde la posición de la costura cambia continuamente a medida que cada cuenta deposita calor.
Tecnología de escáner: Triangulación láser versus luz estructurada
Dos tecnologías de detección dominan el escaneo de cordones de soldadura industriales. Comprender sus diferencias ayuda a la hora de evaluar sistemas competidores..
| Característica | Triangulación de líneas láser | Luz estructurada (proyección marginal) |
| Principio | Una única línea láser recorre la superficie | Patrón de cuadrícula o franja proyectado en la superficie |
| Velocidad | Muy rápido - 1,000+ velocidad de línea fps | Más lento: exposiciones múltiples por fotograma |
| Resolución | Alto en un eje; depende de la velocidad de escaneo en otros | Alto en ambos ejes simultáneamente |
| Distancia de separación | Normalmente entre 100 y 400 mm | Normalmente entre 200 y 600 mm |
| Rendimiento en superficies brillantes | Puede verse afectado por la reflexión especular. | Más robusto en metal reflectante |
| La mejor opción para soldar | Seguimiento dentro de la soldadura + escaneo de línea previa a la soldadura | Escaneo de superficie completa antes de la soldadura |
| Nuestro sistema de soldadura inteligente | Perfilador láser de alta velocidad en 1,140 fps para escaneo previo a la soldadura + seguimiento de arco | Gran cámara de escaneo lineal para posicionamiento global |
Para la producción de acero estructural, La triangulación láser es la tecnología dominante para el seguimiento de costuras durante la soldadura: su alta velocidad de fotogramas iguala las velocidades de desplazamiento del robot sin introducir retrasos.. Se utilizan escáneres de luz estructurada o de área para el pase de posicionamiento global inicial que ubica la pieza de manera aproximada antes de que comience el escaneo láser de precisión.. Nuestro sistema de soldadura inteligente utiliza ambos en una estrategia de grueso a fino.: una gran cámara de escaneo lineal para ubicación global, luego el perfilador láser de alta velocidad para una extracción precisa de la costura.
Cómo esta tecnología maneja específicamente el acero estructural
La literatura genérica sobre seguimiento de costuras se centra en aplicaciones automotrices de láminas delgadas.. El acero estructural presenta diferentes desafíos, y vale la pena ser explícito sobre cómo se adapta la tecnología.
| El desafío del acero estructural | Cómo lo soluciona el seguimiento de costuras 3D |
| Variación del espacio de montaje ±1–4 mm | La extracción de la costura mide el espacio real en cada punto; La trayectoria ajusta la alimentación del alambre y la velocidad de desplazamiento para llenar |
| Tolerancia dimensional de la pieza ±1–3 mm | El escaneo previo a la soldadura captura la posición real de la pieza: ruta generada a partir de la ubicación real, no nominal nominal |
| Piezas pesadas que se mueven bajo la carga de una grúa | El escaneo se ejecuta después de cargar y sujetar la pieza: captura la posición final independientemente de la variación de ubicación |
| Escala de laminación y oxidación de vanguardia. | La medición de la geometría por láser no se ve afectada por la decoloración de la superficie o la textura a escala de laminación. |
| Uniones ranuradas de columnas tipo cajón con espacios irregulares | El modo de soldadura de ranura adaptable lee la geometría de ranura real y ajusta la compensación de la antorcha por sección transversal |
| Distorsión térmica en placa gruesa de múltiples pasadas | El seguimiento del arco dentro de la soldadura corrige la posición de la antorcha continuamente en todas las pasadas. |
| Articulaciones largas > 3 m en vigas estructurales | Escáneres de amplio campo de visión (2,600 campo de visión mm) cubrir la junta completa en una sola pasada; 7La pista del eje Th extiende el alcance |
Precisión en contexto: ¿Qué significa ±0,5 mm en una soldadura estructural?
La precisión de la generación de trayectorias de ±0,3–0,5 mm en la línea central de la costura suena precisa en abstracto. En términos prácticos de acero estructural: por un 6 Soldadura de filete de mm especificada según AWS D1.1, la tolerancia de longitud de pierna aceptable es −0 / +3 milímetros. Una trayectoria colocada a ±0,5 mm de la línea central produce una soldadura de filete dentro de esta tolerancia en cada pasada.. Para soldaduras de ranura de penetración parcial, el requisito de posicionamiento de la raíz es más estricto (±1 mm), lo que también está dentro de la capacidad del sistema cuando el seguimiento del arco dentro de la soldadura está activo junto con el escaneo previo a la soldadura..
Límites técnicos: expresados honestamente
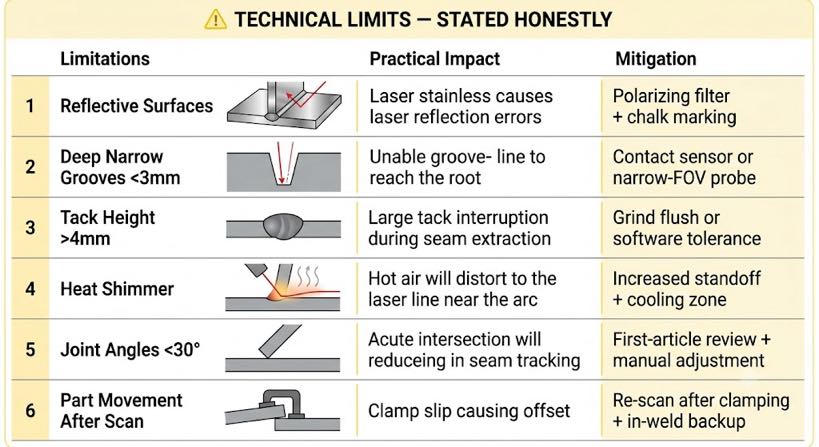
3El seguimiento de costuras por láser D es una tecnología madura, pero tiene limitaciones genuinas que cualquier fabricante de acero estructural debe comprender antes de especificar un sistema..
| Limitación | Impacto práctico | Mitigación |
| Superficies reflectantes o transparentes | El acero inoxidable muy pulido puede provocar errores de reflexión especular | Reducir la intensidad del escaneo; usar filtro polarizador; aplicar marcas de tiza |
| Surcos estrechos muy profundos (< 3 mm de ancho) | La línea láser no puede llegar a la raíz del surco profundo | Utilice un sensor de contacto o una sonda especializada de FOV estrecho |
| Altura de soldadura por puntos > 4 milímetros | Puede interrumpir la extracción de la costura si las tachuelas son más altas que el espacio que cubren | Pulir las tachuelas al ras o configurar el parámetro de tolerancia de tachuela en el software |
| Brillo de calor extremo cerca del arco | La variación del índice de refracción en el aire caliente puede distorsionar la línea láser | Aumentar la distancia entre la antorcha y el sensor; utilizar zona de enfriamiento post-arco |
| Ángulos articulares < 30° | Las intersecciones agudas reducen la confianza en la extracción | Se requiere revisión de la ruta del primer artículo; Puede ser necesario un ajuste manual. |
| Movimiento de piezas después del escaneo | Si la pieza se desplaza después del escaneo previo a la soldadura (p.ej., deslizamiento de la abrazadera), el camino está desplazado | Vuelva a escanear después de la sujeción final; utilizar el seguimiento dentro de la soldadura como corrección de respaldo |
Ninguna de estas limitaciones lo descalifica para trabajos de acero estructural estándar: soldaduras de filete, soldaduras a tope, juntas en T, y juntas traslapadas en espesores de placas comunes están dentro del entorno operativo confiable de la tecnología. La tabla anterior cubre casos extremos que vale la pena revisar con su cartera de piezas específica antes de seleccionar un sistema..
Preguntas frecuentes
¿Cuál es la diferencia entre seguimiento de costura y búsqueda de costura??
búsqueda de costura (o búsqueda de costura) Localiza la unión antes de soldar y ajusta el punto de inicio de una ruta preprogramada.. Corrige la posición de la pieza pero utiliza una forma de ruta fija. El seguimiento de la costura actualiza continuamente todo el recorrido (tanto la posición como la geometría) a lo largo de toda la soldadura.. Para acero estructural con espacio y ajuste variables, Se requiere seguimiento; La búsqueda de costura por sí sola no compensa la variación del espacio a lo largo de la longitud de la junta..
¿Funciona el escáner a través de humos de soldadura y salpicaduras??
Los escáneres de triangulación láser se ven afectados por densas columnas de humo directamente en la trayectoria del haz.. En la práctica, el escaneo previo a la soldadura se realiza antes de que se abra el arco; no hay humos presentes. Para seguimiento del arco dentro de la soldadura, El sensor normalmente se monta entre 80 y 150 mm por delante de la antorcha. (principal), fuera del cono de humo. Las salpicaduras en la lente del escáner se controlan con sistemas de purga de cuchillas de aire y cubiertas protectoras de vidrio reemplazables, un elemento de mantenimiento estándar en entornos de acero estructural..
¿Cómo maneja el sistema las uniones que no son rectas: uniones curvas o conexiones de ángulo variable??
La nube de puntos captura la geometría tridimensional real de la articulación., incluyendo curvas, cambios angulares, y geometrías compuestas. El algoritmo de extracción de costura ajusta una línea central a cualquier geometría que encuentre: recta, curvo, o pisó. El generador de trayectoria produce entonces el movimiento del robot correspondiente., incluidos los ajustes del ángulo de la antorcha necesarios para mantener un ángulo de trabajo constante alrededor de las curvas. Curvas de radio estrecho (< 50 milímetros) puede requerir suavizar el camino para evitar singularidades del robot, que el módulo de planificación de rutas maneja automáticamente.
¿Qué datos de escaneo se almacenan?, y ¿cómo apoya la trazabilidad de las soldaduras??
Nuestro sistema de soldadura inteligente registra la nube de puntos, línea central de costura extraída, medidas de brecha, y datos de ruta generados contra el número de serie de la pieza. Durante la soldadura, parámetros de arco (Voltaje, actual, velocidad de viaje, alertas de desviación) se agregan al mismo registro. El archivo resultante proporciona un paquete completo de trazabilidad de soldadura (geometría más parámetros de proceso por unión) que cumple con los requisitos de documentación de AWS D1.1 y EN. 1090 para soldadura estructural certificada. Los registros se pueden exportar en formatos estándar para sistemas de gestión de calidad..
¿Se puede adaptar esta tecnología a una celda de soldadura robótica existente??
Se pueden agregar sensores láser de seguimiento de costuras a muchas células robóticas existentes como actualización del mercado de accesorios, siempre que el controlador del robot admita las E/S requeridas y la velocidad de actualización. La modernización más compleja es el software de planificación de rutas: la verdadera generación de rutas sin programación a partir de datos de escaneo requiere la integración del software a nivel del controlador., no solo una adición de sensor. Para una evaluación completa de si su celda existente se puede actualizar o no.. reemplazado, El enfoque más confiable es una evaluación del sitio con el proveedor del sensor..
Próximos pasos
- Para ver cómo los datos de escaneo 3D se convierten en un programa de soldadura completo a través del modelado inverso, leer Blog 05: Tecnología de escaneo para soldar: Cómo el modelado inverso reemplaza la programación de robots.
- Comprender cómo la célula no programada utiliza esta tecnología de escaneo como base, leer Blog 03: Célula de soldadura robótica sin programación: Cómo los sistemas guiados por visión eliminan los dispositivos colgantes.
- Para solicitar una demostración de escaneo en vivo de su propia pieza de acero estructural: envíenos el dibujo de la pieza o una foto de la configuración de la junta. Realizaremos un escaneo láser 3D y devolveremos los datos de costura extraídos., vista previa de la ruta generada, y estimación del tiempo de ciclo.
| Lectura relacionada en esta serie.: Blog 01 — Célula de soldadura robótica versus línea de soldadura tradicional: Qué cambia en su taller Blog 02 — Soldadura manual versus robótica para acero estructural: ¿Cuándo vale la pena la automatización?? Blog 03 — Célula de soldadura robótica sin programación: Cómo los sistemas guiados por visión eliminan los dispositivos colgantes Blog 05 — Tecnología de escaneo para soldar: Cómo el modelado inverso reemplaza la programación de robots |
Sobre el autor
Experiencia & Cartas credenciales
Especialista en integración de sistemas de soldadura robótica con 12+ Años de experiencia directa en proyectos centrados en la selección e integración de posicionadores robóticos.. Ha brindado consultoría a 300+ fábricas en toda América del Norte, Europa, y Asia. Todos los datos de especificaciones en este artículo se extraen de H real / B / l / Fichas técnicas de productos de la serie U.
Antecedentes de la empresa: 26+ años de ingeniería de automatización de soldadura, 40+ patentes activas, 1,500+ proyectos completados a nivel mundial, aproximadamente 70% que involucra la integración del posicionador de robot.
Certificaciones
- ISO 9001: 2015 (GB/T 19001-2016) — Sistema de Gestión de Calidad
- GJB 9001C-2017 — Sistema de gestión de calidad de equipos militares/armas
- CE de la UE: Directiva sobre máquinas 2006/42/CE (certificado. No. M.2026.206.C134866)
- Empresa de alta tecnología: certificado. No. GR202341000595 (Emitido en noviembre. 2023)
Última actualización: Jun 2026
PUBLICACIONES RELACIONADAS

Tecnología de escaneo para soldar:Cómo el modelado inverso reemplaza la programación de robots

Programación de células de soldadura robótica para principiantes: Guía paso a paso 2026
ROI de posiciones de robot: ¿Cuánto le cuesta realmente la soldadura manual??

Tendencias de las células de soldadura robótica 2026-2030: AI, Visión artificial & El futuro de la automatización de la soldadura
¿Puedes confiar en la hoja de especificaciones?? Cómo verificar la precisión del posicionador de soldadura con rastreadores láser e ISO 9283