Производитель индивидуальных роботизированных рабочих станций и лазерных систем



Непрограммируемая роботизированная сварочная ячейка:Как системы с визуальным управлением устраняют необходимость в обучающих подвесках
Подвесной пульт обучения был инструментом программиста роботов на протяжении сорока лет — и это причина, по которой большинство предприятий по производству металлоконструкций отказались от роботизированной сварки.. На программирование новой детали уходит от четырех до восьми часов., автоматизация имеет смысл только в том случае, если вы используете пятьдесят или более таких частей.. Большинство производителей металлоконструкций не.
Ориентированный на видение, роботизированные сварочные ячейки, не требующие программирования, полностью исключают этап обучения. 3D-сканер считывает геометрию сустава., программное обеспечение извлекает шов и генерирует путь, и оператор подтверждает на сенсорном экране. Нет программиста. Нет обучающего кулона. Нет библиотеки деталей.
В этой статье объясняется, как работает технология, почему это важно для конструкционной стали, и что изменится в вашем цеху, когда вы его внедрите.
Новое в роботизированных сварочных камерах? Начните с Ручная и роботизированная сварка конструкционной стали: Когда автоматизация окупается? прежде чем читать эту статью.
Проблема с подвеской Teach
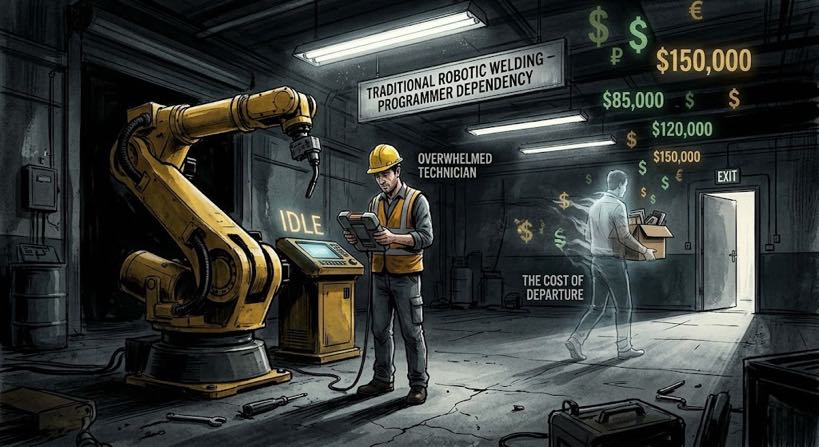
Подвесной пульт обучения — это портативный контроллер, используемый для физического управления манипулятором робота через каждую точку траектории сварки.. Для простого углового сварного шва на кронштейне, это занимает два-три часа. Для структурного каркаса, полный день.
Последствия для цеха по производству металлоконструкций весьма значительны..
Первый, требование к размеру партии. Традиционные роботизированные ячейки имеют экономический смысл только тогда, когда вы амортизируете время программирования для большой партии.. По четыре часа на брекет, вам нужно как минимум тридцать-пятьдесят таких штук, чтобы оправдать стоимость. Мастерская, продающая двадцать разных номеров деталей в неделю, не может достичь этого порога в большинстве случаев своей работы..
Второй, зависимость от программиста. Сертифицированный программист роботов получает от 60 000 до 120 000 долларов в год и обладает институциональными знаниями, которые уходят с ним..
Третий, постоянная нагрузка на техническое обслуживание. Каждое изменение дизайна означает возврат к подвесному пульту обучения.. Цех, выпускающий сорок номеров деталей и подвергающийся двум ревизиям каждый год, сталкивается примерно с 320 часы и $28,800 ежегодно во время перепрограммирования.
| Экономика: цех по производству металлоконструкций с 20 новые номера деталей в неделю тратят 12–24 часа на программирование с использованием традиционной ячейки. Стоимость программиста 90 долларов в час.,это 56 160–112 320 долларов в год в непроизводственное время — до того, как откроется единственная дуга.. |
Что такое непрограммируемая роботизированная сварочная ячейка?
| Роботизированная сварочная ячейка, не требующая программирования, представляет собой автоматизированную сварочную систему, которая использует 3D-лазерное сканирование и компьютерное зрение для определения геометрии сварных соединений., извлеките путь шва, и автоматически генерировать траектории робота — без использования программистом подвесного пульта обучения. Оператор загружает деталь; система планирует и выполняет сварку. |
Это определение точное: «без программирования»’ означает отсутствие ручного обучения траектории и кодирования траектории. Ячейка генерирует собственную траекторию сварки на основе 3D-сканирования реальной детали., каждый цикл.
Это не означает отсутствие инженерных затрат. Параметры сварки по-прежнему должны определяться инженером-сварщиком для каждого класса соединения и сохраняться в библиотеке спецификаций.. Создание этой библиотеки занимает от двух до четырех недель после установки.; после этого, ему нужны только дополнительные обновления.
Чем оно отличается от оффлайн программирования
Оффлайн программирование (ООП) программист создает траекторию робота в программном обеспечении для моделирования, затем загрузите его в контроллер. Быстрее, чем научить подвесной работе — 45 от нескольких минут до трех часов на каждую часть, но все же требуется программист со специальными навыками работы с программным обеспечением..
Более существенное ограничение OLP для конструкционной стали: он работает на основе CAD-модели идеальной детали. Когда фактическая деталь смещается на 2 мм (обычная процедура с допуском на обрезку ± 1–3 мм), загруженный путь неверен.. Ячейка с визуальным управлением сканирует фактическую геометрию каждый цикл и генерирует путь из реальности., не из модели.
Как работает создание пути на основе видения — шаг за шагом
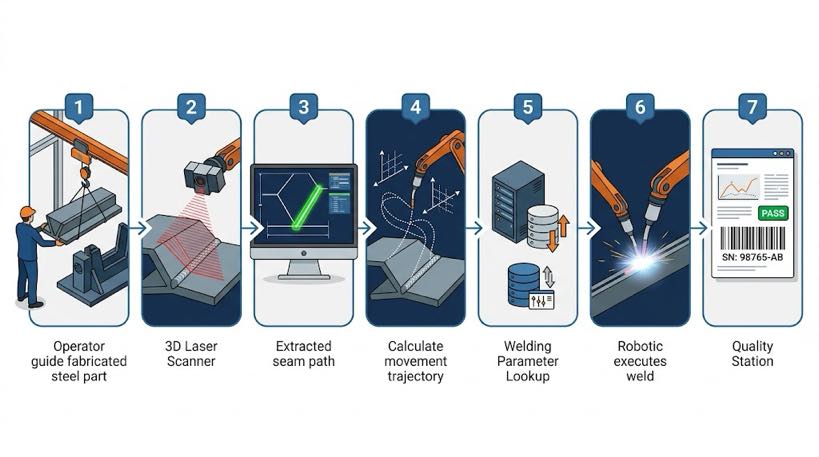
Процесс состоит из семи этапов. Время указано для сварных конструкций из конструкционной стали, сваренных MIG..
- Частичная загрузка — оператор позиционирует заготовку на позиционере или приспособлении с помощью мостового крана или вилочного погрузчика.. На этом этапе не требуется никаких действий по программированию.. Время: 5–15 минут в зависимости от веса детали и сложности крепления.
- 3Д-скан — лазерный сканер сканирует зону сварного соединения. Использование структурированного света или лазерной триангуляции., он фиксирует облако точек геометрии соединения с разрешением 0,2–0,5 мм.. Время: 45–90 секунд на метр сварного соединения.
- Экстракция шва — программное обеспечение обрабатывает облако точек и определяет общую осевую линию, ширина зазора, угол сустава, и геометрия горла. Этот шаг полностью автоматизирован. Время: 10–30 секунд на сустав.
- Генерация пути — система преобразует извлеченные данные о пласте в полную траекторию робота., включая путь подхода, сварочный проход, и отвести движение. Сгенерированный путь учитывает фактическое положение соединения, а не номинальное положение приспособления.. Время: 15–45 секунд всего.
- Поиск параметров — ячейка соответствует выявленной геометрии сустава (тип, горло, толщина материала) в библиотеку графиков сварки и выбирает подходящее напряжение, скорость подачи проволоки, скорость движения, и параметры защитного газа. Время: под 5 секунды, автоматический.
- Сварное исполнение — робот следует по сгенерированному пути. Источник питания с замкнутым контуром контролирует характеристики дуги и выполняет микрорегулировки в режиме реального времени.. Позиционер вращает деталь, чтобы поддерживать оптимальное положение сварки на протяжении всей сварки.. Время: частично зависимый.
- Качественное ведение журнала — контроллер фиксирует напряжение дуги, текущий, скорость движения, и оповещения о любых отклонениях для каждого сустава, хранится по серийному номеру детали. Время: автоматический, нет ввода оператора.
| Сравнение чистого времени — новый номер детали: Традиционная роботизированная ячейка:2–8 hours teach pendant programming + weld cycle Ячейка без программирования, управляемая зрением:< 5 сканирование минут + path generation + weld cycleFor a job shop introducing 3 новые номера деталей каждую неделю, в этом разница между 6–24 часами непроизводительного программирования и 15 минут времени сканирования. |
Интеллектуальная сварочная система: Эта технология на практике
Приведенный выше семиэтапный рабочий процесс описывает общую архитектуру.. Интеллектуальная сварочная система реализует это с возможностями, сопоставленными с проблемами конструкционной стали, описанными в этой статье..
- Реконструкция облака точек — сварка без модели САПР. Лазерный 3D-профилировщик BCW181P (1140 кадр/с, 2600 мм поле зрения) преобразует физическую деталь в 3D-модель за считанные секунды, непосредственно обращаясь к сценарию без CAD, с которым автономное программирование не может справиться.
- Широкоформатная камера линейного сканирования для первоначального позиционирования. Система сканирует рабочую ячейку по всему миру, чтобы сначала найти деталь., затем уточняется с помощью детального сканирования — стратегия от грубого до точного, которая обеспечивает последовательное позиционирование в каждом цикле..
- Расширенный рабочий диапазон. Поддерживает 7/8/9-осевые портальные или консольные конфигурации с рабочим расстоянием 700–1700 мм — охватывая все: от небольших кронштейнов до больших балок и балок на одной платформе..
- Повышенная вычислительная мощность. Процессор Intel Core i7 12-го поколения., 16 ГБ ОЗУ, и твердотельный накопитель емкостью 512 ГБ обрабатывают данные плотного облака точек в режиме реального времени., без задержки или ожидания между сканированием и сваркой.
- Обратная совместимость. Система работает на единой программной платформе., защита инвестиций в обучение операторов, в то время как оборудование масштабируется для выполнения более крупных и сложных задач.
| Техническое примечание: Значения разрешения сканера, указанные в FAQ выше (0.2Разрешение облака точек –0,5 мм) отражают характеристики 3D-лазерного профилировщика, используемого в интеллектуальной сварочной системе. Это соответствует требованиям точности для угловых сварных швов MIG на соединениях конструкционной стали, соответствующих минимальным размерам шва AWS D1.1.. |
Почему это важно именно для конструкционной стали
Структурная сталь — это то, где наиболее ценно создание продуманного пути, из-за сочетания характеристик, которые делают его уникальным для традиционных программируемых ячеек.
| Характеристика конструкционной стали | Почему визуальная ориентация является решением |
| Изменение зазора при посадке: ±1–4 мм | Путь, создаваемый на основе фактической геометрии соединения в каждом цикле — не идеальная модель |
| Размерный допуск детали к детали | Сканер фиксирует реальное положение детали; Требования к точности крепления ниже |
| Смесь с высоким содержанием: 30–80 активных номеров деталей | Не требуется обслуживание библиотеки обучающих программ — система повторно сканирует каждую деталь заново |
| Тяжелые детали: 50–5000 кг | Более высокая погрешность позиционирования при погрузке краном — зрение компенсирует от цикла к циклу |
| Прокатная окалина и грунтовка поверхности | Сканер читает геометрию, не цвет поверхности — состояние поверхности не влияет |
| АВС Д1.1 / В 1090 прослеживаемость | Геометрия соединения и параметры сварки автоматически регистрируются для каждого соединения и детали. |
Проблема зазора в подгонке простым языком
Конструкционная сталь режется с допусками ±1–3 мм.. Когда две детали установлены и скреплены, фактический зазор может варьироваться от 1 мм на одном конце до 3 мм на другом.. Запрограммированный путь предполагает постоянство, зазор между размерами чертежа. Это не.
Ячейка с визуальным контролем сканирует фактический зазор перед каждой сваркой.. Если зазор шире на одном конце, траектория соответствующим образом регулирует скорость движения и подачу проволоки. Если сустав сместился вбок, траектория меняется вместе с ним — сварной шов следует за реальным соединением, в соответствии с требованиями AWS D1.1 к размеру углового сварного шва..
Чего не решает технология — сказано честно
Непрограммируемые ячейки обрабатывают стандартные соединения конструкций.: филе, задница, Т-образные соединения, коленные суставы. Очень сложные трехмерные пересечения, такие как острый угол между трубой и пластиной ниже 30°, могут потребовать ручной корректировки траектории перед первой производственной сваркой..
Для разработки схемы сварки новой марки материала по-прежнему требуется инженер-сварщик. Система выбирает из проверенной библиотеки — она не генерирует параметры на основе основных принципов.. Бюджет от двух до четырех недель на развитие библиотеки при вводе в эксплуатацию.
Без программирования, автономное программирование и подвеска для обучения: Прямое сравнение
Офлайн-программирование часто представляют как современную альтернативу обучению подвесной работе.. Стоит уточнить, где находится OLP по отношению к настоящей непрограммируемой ячейке..
| Возможность | Подвеска Teach | Оффлайн программирование (ООП) | Отсутствие программирования на основе видения |
| Генерация пути | Руководство — программист и робот | Руководство — программатор на ПК | Автоматически — по результатам 3D-сканирования |
| Время на новую деталь | 2–8 часов | 45 мин – 3 часы | < 5 мин |
| Требуется программист? | Да — сертифицирован для роботов | Да — обучение использованию программного обеспечения OLP | Нет — оператор управляет ячейкой |
| Обрабатывает реальные вариации деталей? | Нет — фиксированный путь | Нет — на основе модели, не реальная часть | Да — сканирует фактическую деталь в каждом цикле |
| Гибкость смешивания деталей | Бедный | Умеренный | Высокий |
| Лучше всего подходит | Большой объем, низкосортный | Средний микс, стабильная геометрия | Высокое сочетание, изменяемая геометрия |
Архитектурная разница: автономное программирование удаляет программиста с пола робота, но программист все еще пишет пути. Ячейка с визуальным управлением полностью исключает программиста из процесса — пути не существует, пока деталь не будет отсканирована..
Что изменится в вашем цехе
Как на самом деле выглядит работа одной из этих ячеек, и что это требует от вашей команды?
| Старая модель — традиционная ячейка | Новая модель — ячейка без программирования |
| Программы для роботов: 1 ЭПЗ, $60К – зарплата 120 тысяч долларов | Сотовый оператор: перераспределяется из сварщика или механизатора, 2-недельное обучение |
| Запуск новой детали: 3–5 дней (программа, тест, утвердить) | Запуск новой детали: 2–4 часа (сканировать, сварной шов первого изделия, утвердить) |
| Инженер по сварке + программист сотрудничает при каждом запуске | Инженер по сварке устанавливает библиотеку графиков сварки; оператор выбирает из меню |
| Библиотека программ: сотни файлов, с контролем версий | Нет библиотеки программ — путь создается заново при каждом сканировании. |
| Рекорд качества: журнал проверки партии вручную | Журнал качества: автоматическая запись параметров для каждого соединения, за часть, в реальном времени |

Требования к квалификации оператора
Роль оператора ячейки в непрограммируемой ячейке существенно отличается от программирования роботов.. Требуемые навыки:
- Базовое удостоверение на кран или вилочный погрузчик для частичной погрузки
- Умение читать сварные чертежи и определять типы соединений.
- Знакомство с сенсорным экраном ячейки — инициирование сканирования, подтверждение пути, реакция на сигнал тревоги
- Решение о пометке необычных результатов сканирования для проверки инженером — например, прихватка, скрывающая шов, или разрыв значительно выходит за пределы спецификации
Что не требуется: навыки программирования роботов, Знание САПР, или сертификат сварщика. Производственный работник без опыта автоматизации может быть обучен за две недели..
| Примечание персонала: Роль оператора ячейки обычно выполняет существующий сварщик, переведенный с ручной сварки.. Переход прост — сварщики уже понимают типы соединений., требования к качеству, и логика последовательности сварки. Им нужно только изучить рабочий процесс сканирования и подтверждения ячейки., не программирование роботов. |
Часто задаваемые вопросы
Нет программирования’ означает, что клетка работает полностью сама по себе?
Нет. Оператор загружает деталь, инициирует сканирование, подтверждает путь на сенсорном экране, и разгружает сварную деталь. «Без программирования’ означает отсутствие ручного обучения — устраняется когнитивное бремя программирования, но физическая роль оператора в обработке деталей и подтверждении качества остается.
Насколько точен визуальный путь для соединений стальных конструкций??
Современные сканеры достигают разрешения облака точек 0,2–0,5 мм., достаточно для угловых сварных швов MIG с размером шва 4 мм и выше. Точность траектории обычно составляет ±0,3–0,5 мм по осевой линии шва.. Перед выпуском в производство любого нового типа соединения рекомендуется выполнить проверку сварного шва первого изделия..
Может ли одна ячейка выполнять как повторяющееся производство, так и разовую структурную работу??
Да — это основной вариант использования. Одна ячейка может сваривать идентичные детали утром и единственную нестандартную раму во второй половине дня без каких-либо изменений в программном обеспечении между ними.. Цикл сканирования и генерации занимает одинаковое время независимо от того, была ли деталь просмотрена ранее..
Что происходит, когда сканер не может четко прочитать соединение?
Система отмечает результат и удерживает его до подтверждения оператора.. Распространенные причины включают чрезмерную высоту прихваток, закрывающую шов., тяжелое окисление, или угол сустава на краю поля зрения сканера. Ячейка не сваривается из-за неопределенных результатов сканирования — для продолжения требуется подтверждение оператора или инженера.
Сколько времени занимает внедрение от заказа до производства?
Типичный срок составляет 8–16 недель.: четыре-шесть недель на производство и заводскую приемку, две-три недели на монтаж и ввод в эксплуатацию, одна-две недели на обучение и утверждение первой статьи. Выделите две-четыре недели на разработку библиотеки графиков сварки вместе со своим инженером-сварщиком..
Об авторе
Опыт & Реквизиты для входа
Специалист по интеграции роботизированных сварочных систем с 12+ многолетний опыт реализации проектов, направленный на выбор и интеграцию позиционера робота. Оказывал консультации 300+ заводы по всей Северной Америке, Европа, и Азия.
История компании: 26+ лет разработки в области автоматизации сварки, 40+ действующие патенты, 1,500+ реализованные проекты по всему миру, примерно 70% включая интеграцию позиционера робота.
Сертификаты
- ИСО 9001: 2015 (ГБ/Т 19001-2016) — Система менеджмента качества
- GJB 9001C-2017 — Система управления качеством военной/оружейной техники
- ЕС CE — Директива по машинному оборудованию 2006/42/EC (Сертификат. Нет. М.2026.206.C134866)
- Высокотехнологичное предприятие — Сертификат. Нет. ГР202341000595 (Выпущено в ноябре. 2023)
Последнее обновление: июнь 2026
ПОХОЖИЕ ПОСТЫ
2026 7Руководство по выбору робота оси: Полезная нагрузка, Гладить, Повторяемость & Совместимость брендов
Ручная и роботизированная сварка конструкционной стали:Когда автоматизация окупается?

Анализ окупаемости инвестиций в роботизированную лазерную сварку: Стоит ли вкладывать деньги?

Мастерство роботизированной лазерной сварки: 10 Практические советы для максимальной производительности и рентабельности инвестиций
Автоматизация сварки трансформаторных баков:Решение больших задач, Неповторяющиеся части