


Fabricante de estações de trabalho robóticas personalizadas e sistemas a laser



Retaliação, Rigidez, e deriva térmica: As três especificações ocultas que definem o desempenho do posicionador de soldagem
Os números na brochura são os mais fáceis. Os números que decidem a qualidade da sua solda são aqueles que eles deixam de fora.
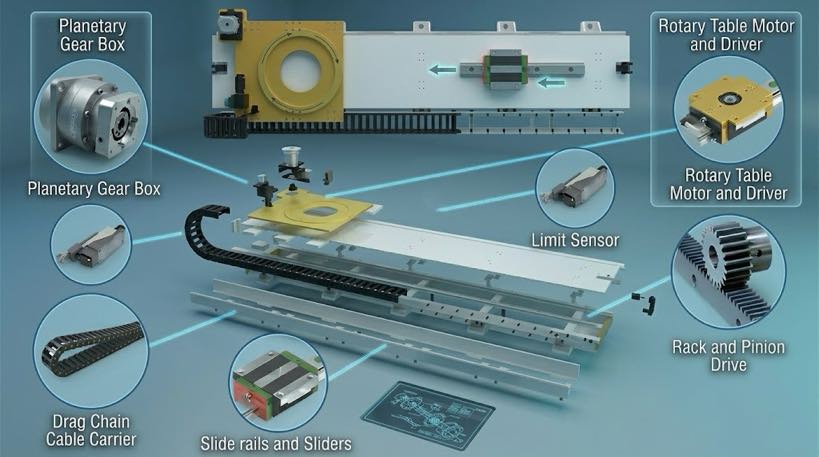
Abra qualquer posicionador de soldagem catálogo e você encontrará os mesmos números tranquilizadores: carga útil em quilogramas, velocidade máxima de rotação, e um valor de repetibilidade como ±0,05 mm. Estes são reais, útil, e quase sempre medido em condições ideais. O que a brochura não imprime é o conjunto de especificações que realmente determinam se a sua solda cai onde deveria - folga, rigidez torcional, e deriva térmica.
Este artigo examina as três especificações ocultas que separam um posicionador que mantém sua posição daquele que apenas afirma. Compreendê-los é a diferença entre comprar com base em uma folha de dados e comprar com base no desempenho – e para soldagem robótica sincronizada, é a diferença entre uma costura limpa e uma peça descartada.
Observação: As afirmações técnicas abaixo refletem ROBOPTIX prática de projeto de servoposicionador e são referenciados com pesquisas revisadas por pares sobre precisão de posicionamento e comportamento do banho de fusão acionado pela gravidade (Park et al., 2019, Ciências Aplicadas; Liu et al., 2023, Materiais).
1. A lacuna na folha de especificações
Uma folha de dados típica do posicionador leva com carga útil, velocidade, e um número de repetibilidade. Esses números respondem “quão grande, quão rápido, quão preciso no laboratório. Eles não respondem “quão preciso sob sua carga, depois de uma hora de soldagem, quando o eixo inverte a direção?”É exatamente aí que residem as especificações ocultas.
1.1 O que as planilhas de dados mostram vs.. O que eles escondem
- Publicado: Carga útil, velocidade máxima, repetibilidade em um raio de referência, frequentemente medido sem carga e à temperatura ambiente.
- Escondido: Folga no trem de força, rigidez torcional sob carga, e desvio de posição à medida que o servo e o redutor aquecem durante uma mudança.
Nenhum dos três ocultos aparece na maioria das folhas de especificações porque cada um é mais difícil de medir, menos lisonjeiro de relatar, e altamente dependente de como o posicionador é realmente usado. No entanto, cada um ataca diretamente a única coisa que um posicionador existe para fornecer: uma articulação realizada precisamente onde o programa espera.
1.2 O ponto cego do comprador
A lacuna na folha de especificações persiste porque os catálogos são escritos para comparar, não se qualificar. Uma planilha de compras pode classificar os posicionadores por carga útil e preço; não pode ser facilmente classificado por folga ou rigidez, porque esses números são inconsistentes, dependente do método, e ocasionalmente embaraçoso. O resultado é um mercado onde os diferenciais mais importantes são os menos divulgados. Os compradores que aprendem a solicitar as especificações ocultas ganham uma vantagem imediata sobre aqueles que selecionam as poucas impressas – muitas vezes com o mesmo orçamento.
2. Retaliação: O movimento perdido no trem de força
Backlash é a folga, ou “movimento perdido,”entre os dentes da engrenagem correspondentes no redutor e nos componentes de acionamento. Quando o eixo inverte a direção, a saída não se move até que a folga seja ocupada. O codificador do posicionador pode reportar o ângulo comandado, mas a saída física está atrasada pela quantidade de folga.
2.1 Por que a folga destrói as soldas
- Erro de reversão em soldas multipasse: Um passe de raiz soldado no sentido horário e um passe de cobertura soldado no sentido anti-horário podem pousar em posições reais diferentes se a folga for significativa - produzindo um desalinhamento., pilha de contas irregulares.
- Movimento sincronizado do robô: Quando o posicionador é um eixo externo do robô, folga injeta um atraso de fase no caminho coordenado. A tocha e a peça discordam momentaneamente sobre onde estão, prejudicando o rastreamento da costura.
- Fluência sob reversão de carga: Peças pesadas mantidas perto de um ponto de mudança de direção podem desviar à medida que a folga é ocupada, deslocando a junta entre passes.
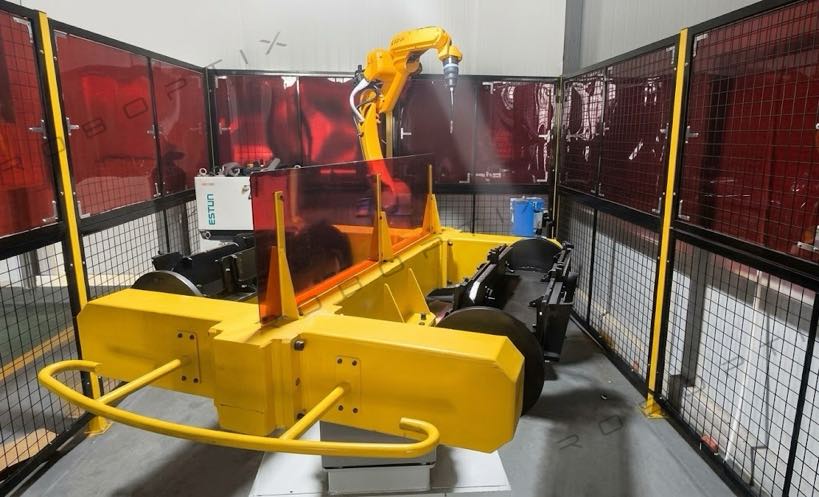
Servo posicionadores de alta qualidade resolvem a folga por meio de redutores planetários ou harmônicos de precisão com engrenagens pré-carregadas, e através de esquemas de controle que compensam a liberação conhecida. O ROBOPTIX série B os servo-drives combinam codificadores de alta resolução com redutores de baixa folga para que os ângulos comandados e reais permaneçam alinhados durante as mudanças de direção - fundamental quando a mesma peça é soldada de vários ângulos em uma configuração.
2.2 Medindo a reação na prática
A folga é quantificada comandando uma pequena oscilação bidirecional e medindo a banda morta angular que a saída não consegue seguir. Um servo posicionador bem projetado mostrará esta banda na faixa de segundos de arco; uma unidade com engrenagem frouxa pode exibir vários minutos de arco - centenas de vezes pior. Para referência, um minuto de arco por vez 350 mm raio é aproximadamente igual 0.10 mm de erro de posição linear, o suficiente para perder um passe de raiz em relação a um passe de limite. Ao avaliar um posicionador, solicite o teste de reversão em vez de confiar na repetibilidade do título, porque a repetibilidade é normalmente medida sem mudanças de direção e, portanto, oculta a própria reação de erro que introduz.
3. Rigidez torcional: Segurando a carga, Não apenas levantando
A classificação da carga útil informa quanta massa um posicionador pode girar. A rigidez torcional informa o quanto essa massa desvia o eixo quando as forças de soldagem, gravidade, e a inércia atua sobre ele. UM 1,000 A classificação kg não diz nada sobre se um 1,000 kg, feixe descentralizado torcerá o eixo de saída uma fração de grau sob carga.
3.1 Rigidez versus. Carga útil
Dois posicionadores com classificações de carga úteis idênticas podem ter rigidez torcional muito diferente. Aquele com uma rigidez, braço de momento curto e um redutor rígido mantêm a peça estável; o flexível permite micro-rotação que o codificador pode não corrigir totalmente em tempo real. Sob as cargas dinâmicas da soldagem robótica – especialmente com a tocha empurrando a junta – essa flexão aparece como desvio da costura e penetração inconsistente.
Visão do projeto: a rigidez é mais importante para grandes, descentralizado, ou cargas em balanço. Uma longa viga montada em uma extremidade (cantiléver) enfatiza a rigidez torcional muito mais do que a mesma massa centrada entre os cabeçotes dianteiro e traseiro.
3.2 Rigidez e a penalidade do cantilever
A relação entre massa e rigidez não é linear. Uma carga centrada entre os cabeçotes dianteiro e traseiro é suportada em ambas as extremidades e vê relativamente pouca demanda de torção. A mesma massa montada em uma extremidade de um posicionador de eixo único torna-se um cantilever, multiplicando o torque no eixo de saída pelo braço de alavanca completo. É por isso que a precisão utilizável de um posicionador muitas vezes cai drasticamente à medida que o centro de gravidade da peça se afasta do eixo de rotação. Especificar um posicionador apenas com base na carga útil total pode, portanto, mascarar uma deficiência de rigidez que só aparece com a sua carga real., geometria descentralizada — outro motivo para testar com carga descentralizada nominal em vez de confiar no número de catálogo.
4. Deriva Térmica: O posicionador que se move enquanto está parado
Servomotores e redutores geram calor durante a operação contínua. À medida que os componentes aquecem, eles se expandem microscopicamente, e a expansão desloca o zero mecânico. O codificador ainda informa o ângulo comandado, mas a referência física se insinuou. Esta é a deriva térmica - uma lenta, erro dependente de carga e tempo que nenhum teste de repetibilidade de ponto único captura.
4.1 Onde a deriva dói mais
- Costuras simples longas: A carcaça de um vaso de pressão soldada em uma rotação contínua pode oscilar de forma mensurável do início ao fim se o acionamento aquecer durante a passagem.
- Produção em vários turnos: Um posicionador esquentando no segundo turno pode manter um zero diferente do primeiro, consistência degradante ao longo do dia.
- Trabalho com tolerância rígida: Para peças com chamadas de posição próximas, mesmo alguns centésimos de milímetro de desvio quebram as especificações.
Mitigação é engenharia, não é mágica: materiais redutores termicamente estáveis, resfriamento forçado ou controle com compensação de temperatura, e rotinas de aquecimento que permitem que o eixo atinja o equilíbrio térmico antes da soldagem crítica. ROBOPTIX os posicionadores incorporam estratégias de controle conscientes da temperatura para que o desvio seja previsto e corrigido em vez de descoberto na solda.
4.2 Quantificando a deriva na bancada
O desvio térmico é medido registrando a posição real de uma marca de referência durante 30 a 60 minutos de rotação contínua com carga nominal, em seguida, registrando a mudança cumulativa desde a partida a frio. Um posicionador com mau gerenciamento térmico pode desviar vários centésimos de milímetro – ou mais – em uma única passagem longa; aquele com compensação mantém as posições inicial e final essencialmente idênticas. Porque esse erro aumenta com o ciclo de trabalho, é mais perigoso exatamente nas aplicações para as quais os posicionadores são comprados: longo, ininterrupto, soldas de alta resistência. Os dados de desvio de aquecimento de um fornecedor são, portanto, um preditor muito melhor da precisão do mundo real do que um valor de repetibilidade de ponto único obtido à temperatura ambiente.
5. Por que as especificações ocultas decidem a qualidade da solda
A conexão com a qualidade da solda é direta. Como mostra o registro revisado por pares, os resultados da soldagem dependem muito de manter a junta na orientação ideal: Parque e outros. (2019) penetração medida de 1.8 mm em posição plana versus 0.8 mm em P-GMAW vertical para baixo com entrada de calor correspondente, e Liu e cols.. (2023) encontrou um 23.8% maior tamanho de grão do centro da solda em soldas de arco plasma planas versus verticais. Um posicionador ganha seu sustento mantendo todas as juntas planas (1G). Se a reação, baixa rigidez, ou o desvio térmico deixou a peça escapar desse ângulo - mesmo que por uma fração de grau - a vantagem de qualidade para a qual o posicionador foi comprado evapora silenciosamente.
Em outras palavras, a repetibilidade publicada é uma promessa sobre o dispositivo isoladamente. Retaliação, rigidez, e a deriva térmica são as três maneiras pelas quais a promessa é quebrada em sua loja, sob sua carga, na sua agenda.
6. Como avaliar a precisão real
Porque as especificações ocultas raramente são impressas, o comprador deve testar ou perguntar. Métodos práticos de avaliação:
- Carregado vs.. repetibilidade descarregada: Repetibilidade da solicitação medida na carga útil nominal e fora do centro, não apenas no raio de referência descarregado.
- Reversão (retaliação) teste: Comande uma pequena oscilação em uma mudança de direção e meça a zona morta que a saída não consegue seguir - essa é a sua reação.
- Teste de deriva de aquecimento: Registre a posição real durante 30 a 60 minutos de rotação contínua e registre a distância que o zero se move à medida que a unidade aquece.
- Verificação de rigidez: Aplique uma carga descentralizada conhecida e meça a deflexão angular; divida o torque pela deflexão para obter rigidez torcional.
Um fornecedor que consegue produzir esses resultados de testes — ou que projeta explicitamente para eles — vale mais do que aquele que apenas cita um número de repetibilidade de catálogo.. Peça os dados da bancada; se não existir, as especificações ocultas também são desconhecidas pelo fornecedor.
7. Quando as especificações ocultas são mais importantes
Exige honestidade: nem todo aplicativo precisa de precisão de subarco de segundo. As especificações ocultas são decisivas quando:
- O posicionador é um eixo externo do robô que requer, movimento bloqueado por fase
- As peças são grandes, descentralizado, ou em balanço (cargas dominadas pela rigidez)
- As soldas são longas, contínuo, ou passar por vários turnos (dominado pela deriva)
- O trabalho apresenta tolerâncias rígidas de inspeção posicional ou de código
Para posicionamento ocasional de luz, peças centradas com tolerância moderada, um posicionador básico é perfeitamente adequado – as especificações ocultas simplesmente têm menos espaço para causar danos. O objetivo é combinar o rigor das especificações com o trabalho, não comprar a mais ou a menos cegamente.
Perguntas frequentes
P: O que é folga em um posicionador de soldagem?
UM: A folga é o movimento perdido no trem de força – a folga entre os dentes da engrenagem. Na inversão de direção, a saída fica atrasada em relação ao ângulo comandado até que essa folga seja alcançada. Causa desalinhamento em soldas multipasse e sincronizadas.
P: A classificação da carga útil me informa sobre rigidez?
UM: Não. Carga útil é quanta massa o eixo pode girar; rigidez torcional é o quanto essa massa a desvia sob carga. Dois posicionadores com a mesma carga útil podem ter rigidez muito diferente, especialmente com peças descentralizadas ou em balanço.
P: A deriva térmica pode ser corrigida?
UM: Sim, através da engenharia: materiais termicamente estáveis, resfriamento, rotinas de aquecimento, e controle compensado por temperatura que prevê e corrige desvios. A chave é que o fornecedor projete para isso, em vez de ignorá-lo.
P: Como verifico a precisão real de um posicionador antes de comprar?
UM: Solicite repetibilidade carregada com carga útil fora do centro, uma reversão (retaliação) teste, e um teste de deriva de aquecimento durante 30–60 minutos. Um fornecedor que pode mostrar dados de bancada para estes é muito mais confiável do que aquele que cita apenas a repetibilidade do catálogo.
As especificações que vendem um posicionador de soldagem raramente são as especificações que decidem seu desempenho. Carga útil, velocidade, e um número de repetibilidade em laboratório são necessários, mas insuficientes; retaliação, rigidez torcional, e o desvio térmico são as variáveis ocultas que determinam se a peça é realmente mantida onde o programa acredita que esteja. Ignore-os e você herdará erros que aparecem apenas na solda – passes desalinhados, costuras errantes, e vagar por um longo turno.
Para alta precisão, sincronizado, ou soldagem de ciclo longo, avaliar essas três especificações ocultas não é negociável. Solicite dados de teste carregados e aquecidos, entenda sua carga dominada pela rigidez, e escolha um fornecedor cuja engenharia aborde explicitamente as reações adversas, rigidez, e deriva térmica. Os servoposicionadores ROBOPTIX são construídos em torno de redutores de baixa folga, estruturas rígidas, e controle com reconhecimento de temperatura para que a repetibilidade publicada seja mantida em condições reais de oficina — e não apenas na bancada.
Comprando mais do que o folheto?
Contato ROBOPTIX para uma revisão das especificações do posicionador em relação à sua carga real, ciclo de trabalho, e requisitos de tolerância.
Sobre o autor
Experiência & Credenciais
Especialista em integração de sistemas de soldagem robótica com 12+ anos de experiência direta em projetos focados na seleção e integração de posicionadores de robôs. Prestou consultoria para 300+ fábricas em toda a América do Norte, Europa, e Ásia. Todos os dados de especificação neste artigo são extraídos de H reais / B / eu / Fichas técnicas dos produtos da série U.
Histórico da empresa: 26+ anos de engenharia de automação de soldagem, 40+ patentes ativas, 1,500+ projetos concluídos globalmente, aproximadamente 70% envolvendo integração do Robot Positioner.
Certificações
- ISO 9001: 2015 (GB/T 19001-2016) — Sistema de Gestão da Qualidade
- GJB 9001C-2017 - Sistema de gerenciamento de qualidade de equipamentos militares/armas
- UE CE — Diretiva de Máquinas 2006/42/CE (Certificado. Não. M.2026.206.C134866)
- Empresa de alta tecnologia - Certificado. Não. GR202341000595 (Emitido em novembro. 2023)
Última atualização: junho 2026
Referências
[1] Parque, J.-H., Kim, S.-H., Lua, H.-S., & Kim, M.-H. (2019). Influência da gravidade no comportamento da poça fundida e análise da microestrutura em diversas posições de soldagem na soldagem a arco metálico a gás pulsado.Ciências Aplicadas, 9(21), 4626. https://doi.org/10.3390/app9214626
[2] Liu, J., Jiang, F., Chen, S., Xu, B., Zhang, G., Cheng, C., & Mãe, X. (2023). Mecanismos de influência gravitacional no comportamento da poça de fusão e no desempenho do cordão de solda na soldagem a arco plasma de polaridade variável em diferentes posições de soldagem.Materiais, 16(19), 6457. https://doi.org/10.3390/ma16196457
POSTS RELACIONADOS

Por que adicionar um robô de 7º eixo? 5 Maneiras poderosas de aumentar a produtividade & Corte custos em 2026

Estação de trabalho de soldagem pronta para uso: Do desenho à célula pronta para produção

7Robô de Eixo na Automação de Soldagem: Estudos de caso reais e exemplos de ROI

Como um posicionador de soldagem controla a gravidade: A Física da Estabilidade da Poça e da Qualidade da Solda

Instalação & Guia de manutenção para sistemas robóticos de soldagem a laser: Um roteiro prático
