Fabricante de estações de trabalho robóticas personalizadas e sistemas a laser



Automação de soldagem de tanques de transformadores:Resolvendo o Desafio das Grandes, Partes Não Repetitivas
A soldagem de tanques de transformadores fica na interseção de tudo o que dificulta a automação da soldagem. Os tanques são grandes – muitas vezes 2 para 6 metros em sua dimensão mais longa. Cada um é efetivamente único, com layouts de painel, padrões de ondulação, e posições da porta de conexão que variam de acordo com a classificação do transformador e a especificação do cliente. As articulações são numerosas: um único tanque transformador de média potência pode ter 40 para 80 juntas de solda individuais, muitos deles em locais confinados entre aletas de resfriamento, reforço de costelas, e alças de elevação.
As células de soldagem robótica convencionais não foram projetadas para este. Eles foram projetados para peças repetitivas com geometria estável — suportes automotivos, acessórios para tubos, seções estruturais padronizadas. Uma célula robótica tradicional em um ambiente de tanque de transformador gasta mais tempo sendo reprogramada do que soldando, porque cada variante de tanque é, da perspectiva do robô, uma nova parte.
Este artigo explica por que a soldagem de tanques de transformadores resistiu historicamente à automação, quais capacidades técnicas específicas são necessárias para automatizá-lo com sucesso, e como a programação zero, Os sistemas de soldagem guiados por visão abordam todos os desafios que as células convencionais não conseguem.
Este artigo faz parte da série Automação de soldagem de aço estrutural. Se você é novo em células de soldagem robótica guiadas por visão, Blogue 03: Célula de soldagem robótica sem programação fornece o contexto fundamental antes de ler este artigo sobre aplicação vertical.
Por que a soldagem de tanques de transformadores resistiu à automação
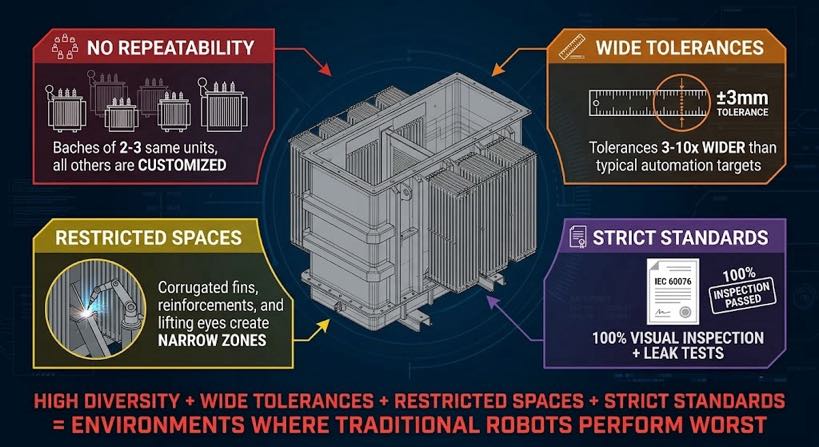
Para entender a solução, ajuda ser preciso sobre o problema. Os tanques do transformador falham nas suposições básicas da soldagem robótica convencional em quatro aspectos simultaneamente.
1. Não existem dois tanques idênticos
Os transformadores de potência são produtos projetados sob encomenda. Dimensões do tanque, espessura da parede, contagem de painéis, profundidade da ondulação, posições de bucha, e locais de fixação de elevação variam de acordo com a especificação elétrica. Um fabricante que produz 15 para 30 tanques do transformador por mês podem ter apenas duas ou três unidades da mesma configuração em qualquer lote de produção. O restante são variantes únicas ou de baixo volume.
Uma célula robótica convencional requer um programa de ensino separado para cada configuração. De três a oito horas por programa, um lote mensal de 25 variantes requer 75 para 200 horas de tempo do programador – antes que um único arco seja aberto. Para a maioria dos fabricantes de tanques de transformadores, este cálculo encerra a conversa sobre automação.
2. As tolerâncias dimensionais são mais amplas do que as metas típicas de automação
Os painéis do tanque do transformador são fabricados em chapa grossa - normalmente 4 para 16 espessura de parede em mm — usando corte por chama, corte a plasma, e prensagem. As tolerâncias dimensionais resultantes são de ±1 a 3 mm nas dimensões do painel, ±2 a 4 mm em passo de ondulação, e ±1 para 3 mm na folga de ajuste nas juntas soldadas. Estas são tolerâncias padrão para este método de fabricação; eles também são três a dez vezes mais largos do que as tolerâncias que os caminhos de soldagem robótica convencionais assumem.
3. A geometria de acesso à junta é restrita e variável
Os tanques transformadores são estruturas montadas com defletores internos, aletas de resfriamento externas, conexões de válvula, e reforçar canais que criam zonas de acesso restrito. A tocha robótica deve navegar entre esses recursos para alcançar a junta de solda — e a configuração exata das obstruções varia de unidade para unidade com base na classificação do transformador e nas especificações do cliente.
4. Os padrões de qualidade da solda são rigorosos
Os tanques do transformador operam sob pressão contínua de óleo em serviço. CEI 60076 e as especificações de fábrica do cliente normalmente exigem 100% inspeção visual e teste de vazamento, com muitos clientes especificando testes não destrutivos adicionais em costuras primárias. A lacuna de qualidade entre o que uma célula fixa programada produz e o que a especificação exige é o principal obstáculo.
| O paradoxo da automação do tanque do transformador: Grande variedade de peças + amplas tolerâncias dimensionais + acesso restrito + padrões de qualidade rigorosos = exatamente as condições em que as células robóticas convencionais apresentam pior desempenho. E exatamente as condições em que a soldagem manual cria mais gargalos. |
O que torna a soldagem de tanques de transformadores automatizável 2026
Três desenvolvimentos tecnológicos, chegando em combinação, alteraram o cálculo de viabilidade para automação de soldagem de tanques de transformadores.
Desenvolvimento 1: Geração de caminho de programação zero a partir de digitalização 3D
Sistemas de soldagem guiados por visão equipados com scanners a laser 3D podem capturar a geometria real de cada conjunto do painel do tanque do transformador antes do início da soldagem. A varredura detecta as posições reais das juntas — e não as posições nominais de um desenho — e gera o caminho de solda do robô a partir do que ele realmente encontra. Porque o caminho é gerado a partir de cada varredura, a variação dimensional peça a peça é irrelevante.
Desenvolvimento 2: Controle de parâmetros de solda adaptativos a intervalos
Uma digitalização 3D não apenas localiza a costura – ela mede a largura da lacuna ao longo de todo o comprimento da junta. Esses dados impulsionam o controle de parâmetros adaptativos de lacunas: o sistema de soldagem ajusta a velocidade de alimentação do arame, velocidade de viagem, e oscilação contínua da tocha ao longo da junta para manter a garganta da solda e o tamanho da perna consistentes, apesar da variação da largura da folga. Para costuras de tanques de transformadores onde a folga de montagem varia de 0.5 mm para 3 mm ao longo de uma junta de painel único, O controle adaptativo de folga é a diferença entre uma solda que passa no teste de vazamento e uma que requer retrabalho.
Desenvolvimento 3: Verificação digital de colisão dupla
Uma simulação virtual em tamanho real da célula de trabalho — o gêmeo digital — executa a sequência completa de soldagem antes da abertura do primeiro arco em qualquer nova configuração de tanque. A simulação verifica cada posição do robô em busca de colisão com a estrutura do tanque, o acessório, e o posicionador. Isso elimina o risco primário de soldagem automatizada em uma nova configuração de peça: a falha do primeiro artigo.
O processo automatizado de soldagem de tanques de transformadores - passo a passo
O fluxo de trabalho abaixo descreve como uma visão guiada, O sistema de soldagem com programação zero lida com o corpo do tanque do transformador desde a montagem do painel até a soldagem completa.
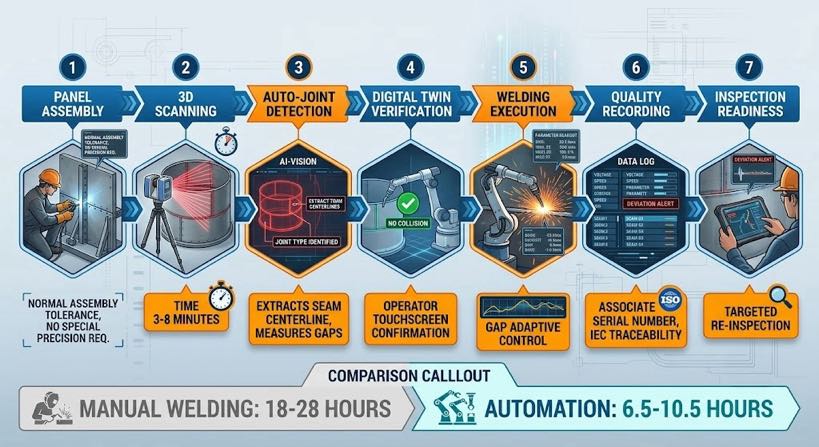
- Montagem do painel e soldagem por pontos - painéis montados no dispositivo e soldados por pontos em intervalos. A precisão dimensional nesta fase está de acordo com a tolerância normal de fabricação (±1–3mm). Não é necessária precisão especial.
- 3Varredura D da estrutura montada — o scanner a laser varre o tanque montado, capturando a geometria de todas as juntas de solda acessíveis: costuras da base à parede, costuras de canto de parede a parede, soldas de raiz de corrugação, soldas de fixação de nervuras de reforço, e soldas de almofadas de elevação. Tempo de verificação: 3 para 8 minutos dependendo do tamanho do tanque e contagem de juntas.
- Detecção automática de juntas e extração de costuras — o sistema de visão identifica cada tipo de junta a partir da geometria do escaneamento, extrai a linha central da costura, mede o perfil real da folga ao longo de cada junta, e sinaliza juntas fora das tolerâncias programáveis para revisão do operador.
- Verificação de gêmeo digital — a sequência de soldagem gerada é executada em simulação virtual em tamanho real. A detecção de colisão verifica cada abordagem, soldar, e retrair o movimento contra a geometria real do tanque a partir da varredura. O operador analisa a simulação na tela sensível ao toque e confirma antes de prosseguir.
- Execução de soldagem — o robô executa a sequência verificada. O controle de parâmetros adaptável à folga ajusta a alimentação do arame e a velocidade de deslocamento continuamente ao longo de cada junta. O posicionador gira o tanque entre os grupos de juntas para manter a posição de soldagem plana ou horizontal durante todo o processo..
- Registro de qualidade em processo — parâmetros de arco, velocidade de viagem, e alertas de desvio registrados por junta durante toda a sequência de soldagem, contra o número de série do tanque, para CEI 60076 rastreabilidade.
- Preparação para inspeção pós-soldagem — o tanque completo é apresentado para inspeção visual. O registro de solda direciona a atenção do inspetor para as juntas onde ocorreram alertas de desvio durante a soldagem.
| Comparação do tempo de ciclo – tanque médio do transformador (aprox.. 2.5 m × 1.5 m × 1.5 eu, 60 articulações): Soldagem manual: 18–28 horas (2–3 dias de turno) Célula robótica tradicional: Inviável – o tempo de reprogramação excede o tempo de soldagem Sistema automatizado guiado por visão: Digitalizar + verificar: 15–25 minutos | Ciclo de soldagem: 6–10 horas Total: 6.5–10,5 horas (1–1,5 dias de turno) Ganho de rendimento: aproximadamente 2–3× no tempo do ciclo de soldagem, além de eliminação de sobrecarga de programação. |
Tipos de juntas de tanques de transformadores e seus desafios de automação
| Tipo de junta | Localização | Desafio de automação | Solução guiada pela visão |
| Solda de topo em painel plano | Costuras da placa de base | Variação de folga das bordas cortadas a plasma; arco de painel | 3D scan mede o perfil real da lacuna; parâmetros adaptativos de lacuna mantêm o tamanho da garganta por toda parte |
| Solda de filete parede-base | Costura perimetral no fundo do tanque | Costura longa e contínua; distorção térmica se acumula | O rastreamento do arco de solda corrige a posição da tocha; posicionador apresenta junta em posição plana |
| Solda raiz de corrugação | Painel lateral ondulado para estrutura plana | Acesso apertado entre corrugações; variação de passo ±2–4 mm | A varredura detecta o passo real da ondulação; caminho gerado para corresponder ao espaçamento real, desenho não nominal |
| Solda de canto (parede a parede) | Costuras verticais nos cantos do tanque | Lacuna variável; penetração total necessária em costuras de retenção de pressão | Medição de lacuna na varredura; caminho de múltiplas passagens planejado com base na lacuna real - 1 para 3 passes |
| Reforçando o filé de costela | Costelas de reforço externas na parede do tanque | Impasse variável da curvatura da parede; tolerância de posicionamento das costelas ±3 mm | A visão localiza a posição real das costelas; caminho de filete gerado a partir da interseção real da nervura com a parede |
| Solda da almofada do talão de elevação | Almofadas externas em pontos de elevação | Solda de alta restrição — é necessária fusão completa | O gêmeo digital verifica o acesso à tocha; o controle adaptativo de lacuna garante fusão total no perímetro do pad |
| Solda de assentamento da bucha | Tampa do tanque – flange da bucha até a placa da tampa | Costura circular na tampa; abordagem angular necessária | Caminho de solda circular gerado a partir da varredura da posição real do flange da bucha |
A configuração da célula física para soldagem de tanques de transformadores
Robô e alcance
Um robô industrial padrão de 6 eixos com 1,400 para 2,800 O alcance de mm suporta a maioria das configurações de tanques de transformadores médios. Para grandes tanques de transformadores de potência — 4 para 6 metros de comprimento — uma trilha linear de 7º eixo estende a faixa de operação do robô ao longo do comprimento do tanque sem exigir que a peça seja reposicionada. A trilha do 7º eixo é coordenada com o controlador do robô para que o movimento linear seja sincronizado com o caminho da solda.
Posicionador
Um posicionador de cabeçote/cabeçote móvel — normalmente 2,000 para 10,000 Classificação de carga útil em kg para tanques de transformadores de distribuição e de potência — gira o tanque para apresentar cada grupo de juntas na posição ideal de soldagem. O posicionador é coordenado com o controlador do robô e o sistema de varredura: a varredura captura as posições das articulações em relação ao ponto zero do posicionador, e a sequência de soldagem planeja rotações do posicionador entre grupos de juntas automaticamente.
Segurança e gerenciamento de fumaça
A soldagem de tanques de transformadores envolve altas taxas de deposição em chapas grossas – a geração de fumos é significativa. O gabinete da célula inclui extração de alto volume na fonte, além de extração de área para todo o gabinete. A proteção contra arco elétrico atende CEI 60079 e códigos de segurança locais. A célula está interligada para evitar o movimento do robô quando as portas de acesso estão abertas.
Qualidade de solda e rastreabilidade para CEI 60076 e especificações do cliente
| Requisito de qualidade | Abordagem de soldagem manual | Abordagem celular automatizada |
| 100% inspeção visual | O inspetor examina todas as juntas após a soldagem; nenhum registro de processo | O registro de solda fornece parâmetros reais do arco por junta; o inspetor revisa o registro juntamente com a verificação visual |
| Teste de pressão/vazamento | Aprovado/reprovado – nenhuma ligação de processo se o teste falhar | Registro de solda identifica juntas com alertas de desvio; reinspeção direcionada se o teste falhar |
| Qualificação do procedimento de soldagem (WPS/PQR) | Soldador se qualifica por AWS D1.1 ou EM 15614 | Soldas celulares para biblioteca de programação de soldagem validada — parâmetros rastreáveis aos registros de testes de qualificação |
| Verificação dimensional | Medição manual de medidores — base amostral | A medição da folga da varredura pré-soldagem fornece o tamanho de solda previsto; log de arco confirma execução |
| Rastreabilidade de materiais | Registros manuais ligando os números de calor da placa às juntas | Registro de solda vinculado ao número de série da peça; entrada do número de aquecimento da placa na configuração do trabalho |
Perguntas frequentes
A soldagem automatizada pode lidar com costuras de painéis corrugados?
Sim – a soldagem de painéis corrugados é uma das aplicações específicas onde a automação guiada por visão supera a soldagem manual e as células robóticas convencionais. A digitalização 3D detecta o passo e a geometria reais da ondulação, que varia da dimensão nominal do desenho devido às tolerâncias de formação de prensa. O caminho da solda é gerado para corresponder ao espaçamento real da corrugação, produzindo um tamanho de solda significativamente mais consistente do que a soldagem manual em uma longa operação de corrugação.
Qual é o tamanho mínimo e máximo do tanque que o sistema pode suportar?
A faixa de tamanho prático é aproximadamente 0.8 metros para 6 metros na dimensão mais longa, com pesos parciais de 200 kg para 15,000 kg dependendo da classificação do posicionador. Tanques menores – transformadores de distribuição abaixo 100 kVA — pode ser soldado em uma célula padrão de estação dupla sem trilha do 7º eixo. Tanques maiores de transformadores de potência — 6 metros e acima — requerem um robô montado em pórtico ou um sistema multi-robô. A faixa de produção mais comum para implementação de automação é 400 kVA para 10 Tanques de distribuição MVA e transformadores de média potência.
Como o sistema lida com tanques onde a especificação do cliente muda entre os pedidos?
Porque o caminho de soldagem é gerado a partir da varredura real de cada tanque, em vez de um programa armazenado, alterações de especificações entre pedidos não exigem atualização de programação. O operador carrega o tanque, inicia a varredura, e o sistema gera um novo caminho apropriado à geometria que encontra. Atualizações da biblioteca de programação de soldagem — se a alteração da especificação envolver uma classe de junta ou espessura de material diferente — requer a contribuição do engenheiro de soldagem, mas esta é uma atualização única por nova configuração conjunta, não é uma tarefa de programação por pedido.
Quais habilidades do operador são necessárias para operar a célula na produção de tanques transformadores?
A operadora de celular exige: licença de guindaste ou empilhadeira para carregamento de tanques; capacidade de ler um desenho de solda e identificar sequências de juntas; familiaridade com a IHM touchscreen do celular; e compreensão básica do que constitui um resultado de verificação inaceitável. Habilidades de programação de robôs, Conhecimento CAD, e certificação de soldagem não são necessárias. Um técnico com experiência geral em oficina de fabricação pode ser treinado em duas a três semanas.
Próximas etapas
- Para entender a tecnologia de digitalização 3D e rastreamento de costura que torna isso possível, ler Blogue 04: 3Rastreamento de costura a laser D Vision explicado.
- Para entender como os dados digitalizados são convertidos em um programa de soldagem por meio de modelagem reversa , ler Blogue 05: Tecnologia de digitalização para soldagem.
- Para avaliar o caso de ROI para o volume de produção do tanque do transformador e o custo atual de mão de obra, leia o blog 08: ROI de uma célula de soldagem robótica sem programação.
- Entender como integrar uma célula de soldagem automatizada em uma linha de fabricação existente, leia o blog 10: Como integrar uma estação de trabalho de soldagem robótica guiada por visão.
| Veja como funciona a soldagem guiada por visão em suas peças reais Envie-nos um desenho do tanque, o modelo Tekla, ou apenas uma foto da articulação. Executaremos uma demonstração do caminho da digitalização até a soldagem e retornaremos uma estimativa do tempo de ciclo, visualização do caminho, e seção transversal da solda — não é necessário compromisso. ✉ Contact Us Now → Calculate My ROI ✓ No commitment required ✓ Response within 24 hours ✓ Free cycle time estimate |
Sobre o autor
Experiência & Credenciais
Especialista em integração de sistemas de soldagem robótica com 12+ anos de experiência direta em projetos focados na seleção e integração de posicionadores de robôs. Prestou consultoria para 300+ fábricas em toda a América do Norte, Europa, e Ásia.
Histórico da empresa: 26+ anos de engenharia de automação de soldagem, 40+ patentes ativas, 1,500+ projetos concluídos globalmente, aproximadamente 70% envolvendo integração do Robot Positioner.
Certificações
- ISO 9001: 2015 (GB/T 19001-2016) — Sistema de Gestão da Qualidade
- GJB 9001C-2017 - Sistema de gerenciamento de qualidade de equipamentos militares/armas
- UE CE — Diretiva de Máquinas 2006/42/CE (Certificado. Não. M.2026.206.C134866)
- Empresa de alta tecnologia - Certificado. Não. GR202341000595 (Emitido em novembro. 2023)
Última atualização: junho 2026
POSTS RELACIONADOS

Guia de manutenção de células de soldagem robótica: Melhores Práticas, Agendar & Solução de problemas 2026
Tipos de posicionador de soldagem comparados: Cabeçote, Tipo L, Tipo U, 3-Eixo & Mais

Tendências de células de soldagem robótica 2026–2030: IA, Visão mecânica & O futuro da automação de soldagem
Posicionador de soldagem para venda: Como escolher o tipo certo para sua peça (Cabeçote móvel, Tipo L, Tipo U, 3 eixos horizontais, Rotativo de eixo único, Inclinação vertical)

5 Perguntas a serem feitas antes de comprar uma célula de soldagem robótica para aço estrutural