


Fabricante de estações de trabalho robóticas personalizadas e sistemas a laser



Por que um posicionador de 2 toneladas nem sempre consegue segurar uma peça de 2 toneladas: Carregamento Excêntrico, Momento de reviravolta, e Inércia
Um posicionador classificado para 2,000 kg parece, no papel, como deveria conter qualquer 2,000 parte kg. No campo, frequentemente não pode - e a falha não é um defeito, é um mal-entendido sobre o que a classificação significa. O valor de 2 toneladas assume uma carga centrada no eixo de rotação no raio nominal. As fabricações reais têm seu centro de gravidade deslocado, acelerar e desacelerar, e o momento presente carrega o número de peso simples nunca capturado.
Este artigo explica as três forças que corroem silenciosamente a capacidade real de um posicionador: carregamento excêntrico, momento de capotamento, e inércia. Compreendê-los é a diferença entre especificar um posicionador que segura sua peça e outro que tensiona., afundamentos, ou não consegue segurá-lo com precisão.
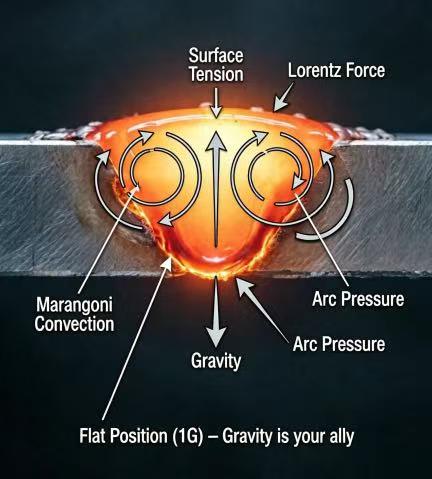
Observação: A metodologia de capacidade abaixo reflete ROBOPTIX prática de engenharia de posicionadores e tem referências cruzadas com pesquisas revisadas por pares sobre precisão de posicionamento sob carga (Park et al., 2019, Ciências Aplicadas; Liu et al., 2023, Materiais).
1. A falácia das 2 toneladas
A classificação de carga útil em um posicionador é medida sob especificações, condições idealizadas: uma carga de massa declarada, centrado no eixo de rotação (ou em um raio definido para eixos de inclinação), a uma velocidade definida, à temperatura ambiente. Altere qualquer um deles e a capacidade efetiva muda com ele. A classificação é um ponto em uma curva, não toda a curva.
1.1 O que “2.000 kg” realmente significa
- Centralizado: A massa está equilibrada em torno do eixo de rotação, então nenhum momento de capotamento é gerado.
- No raio nominal: Para eixos de inclinação, a carga fica no raio para o qual a classificação foi derivada - não em balanço muito distante.
- Velocidade constante: Nenhuma aceleração agressiva ou paradas de emergência que aumentem a carga dinâmica.
Um feixe longo, um suporte descentralizado, ou uma peça soldada enquanto os índices do eixo entre passes violam todas as três suposições de uma só vez. O número de 2 toneladas torna-se, na melhor das hipóteses, otimista.
2. Carregamento Excêntrico: Quando o centro de gravidade se move
Cada parte tem um centro de gravidade (CoG). Quando esse CoG fica no eixo de rotação, a carga é puro peso. Quando fica fora do eixo - como quase sempre acontece em soldagens reais - a peça gera um momento igual ao seu peso vezes a distância de deslocamento. Quanto mais longe o CoG estiver do eixo, maior o momento que o posicionador deve resistir.
2.1 O momento supera a missa
Duas peças podem pesar exatamente o mesmo, mas exigir desempenho do posicionador completamente diferente. UM 2,000 Cubo kg centrado no mandril é fácil. UM 2,000 A viga kg montada em uma extremidade tem seu CoG a um metro ou mais do eixo, criando um momento de capotamento, o número da carga útil nunca foi contabilizado. O posicionador não está mais apenas suportando peso – ele está resistindo a uma alavanca.
Regra prática: para um eixo de inclinação ou rotação, avaliar o momento de capotamento (peso × deslocamento CoG), não o peso sozinho. A classificação do momento é o limite real.
3. Momento de reviravolta: O verdadeiro limite
Momento de tombamento é a força rotacional que tenta inclinar ou torcer o eixo do posicionador. É calculado como M = W × d, onde W é o peso e d é a distância perpendicular do eixo de rotação ao CoG. O limite estrutural e de acionamento de um posicionador é definido pelo momento em que ele consegue segurar, e esse limite é alcançado muito antes do limite de massa quando as cargas são compensadas.
3.1 Exemplo trabalhado
Pegue um 2,000 kg parte com seu CoG 0.8 m do eixo de rotação. O momento de reviravolta é 2,000 quilograma × 0.8 m = 1,600 kg·m. Se o mesmo posicionador for classificado para, dizer, 1,200 kg·m de momento de capotamento em velocidade, a parte ultrapassa o limite real apesar de estar abaixo do limite 2,000 classificação de massa em kg. O posicionador cede, desvios, ou não consegue manter o ângulo comandado - e a solda cai incorretamente.
- Penalidade cantiléver: Montando uma carga em uma extremidade (cantiléver) maximiza d e, portanto, M. A mesma massa centrada entre os cabeçotes dianteiro e traseiro minimiza isso.
- Sensibilidade do eixo de inclinação: Os eixos de inclinação combatem a gravidade diretamente; uma carga descentralizada em um eixo de inclinação é o caso mais difícil de momento de tombamento.
4. Inércia: A carga dinâmica que você esquece
Peso estático é o que a peça pesa em repouso. Inércia é o que exige enquanto se move. Cada vez que o eixo acelera ou desacelera, a carga efetiva aumenta acima do peso estático em uma quantidade proporcional à massa vezes aceleração. A indexação rápida entre passes de solda pode multiplicar brevemente a demanda.
4.1 A aceleração amplia tudo
Um posicionador que gira um peso pesado, A peça descentralizada em alta velocidade deve resistir ao momento de tombamento e fornecer o torque para acelerar a inércia rotacional da peça. O torque dinâmico pode exceder o momento estático por uma ampla margem durante os ciclos start-stop — exatamente o perfil de serviço da soldagem robótica multipasses, onde o eixo se arrasta, índices, e reverte constantemente. Ignorar a inércia é a causa mais comum de um posicionador que “testa bem vazio, mas luta sob a parte real”.
5. Como calcular a capacidade real
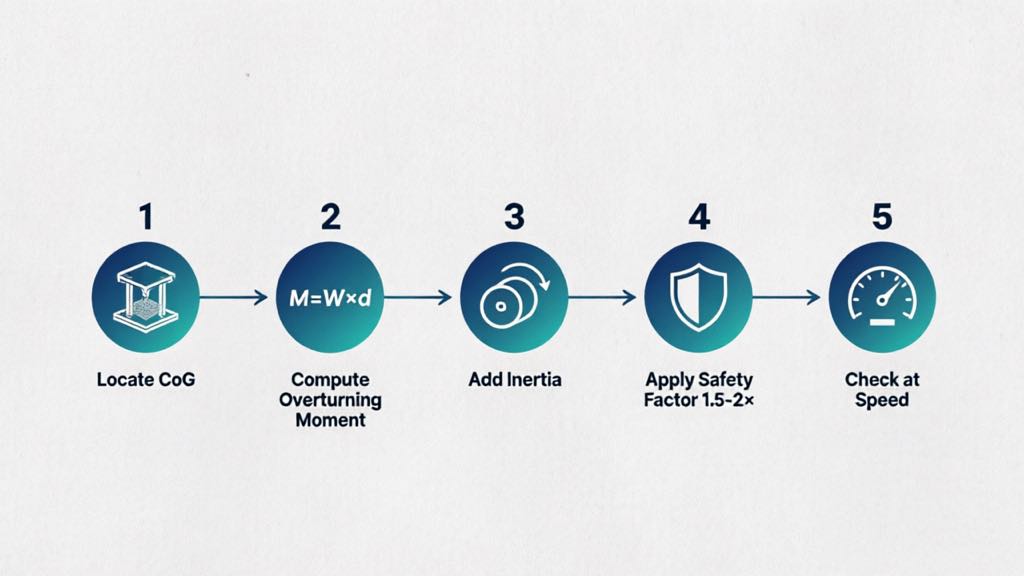
Dimensionar adequadamente um posicionador significa calcular as demandas de momento e inércia de sua peça real, não lendo a classificação em massa. Um método prático:
- Localize o COG: Do CAD ou por pesagem, encontre o centro de gravidade e seu deslocamento de cada eixo de rotação.
- Calcular momento de capotamento: M = W × d para cada eixo; compare com a classificação de momento do posicionador, não é sua classificação em kg.
- Adicionar inércia: Estimar o pico de torque de aceleração a partir da massa, raio de giração, e aceleração angular máxima.
- Aplicar fator de segurança: Use 1,5–2× no momento e na inércia para cobrir o erro de estimativa, vestir, e cargas de choque.
- Verifique a velocidade: Confirme se o limite é mantido na velocidade de rotação que você realmente executará, não apenas no rastreamento.
ROBOPTIX os posicionadores são especificados com classificações de carga útil e momento de tombamento, e a equipe de aplicação os dimensiona de acordo com o CoG e o ciclo de trabalho reais da sua peça, em vez do número de massa do catálogo. O B001–B004 série cabeça-cauda e B008–B012 servounidades multieixos publicam limites de momento junto com a carga útil para que a restrição real seja visível antes da compra.
6. Exemplo de campo: A falha “dentro da classificação”
Um cliente ROBOPTIX selecionou um posicionador apenas em massa para um 1,800 quadro kg cujo CoG estava 1.1 m fora do eixo de inclinação. A massa estava sob o 2,000 classificação kg, mas o momento de tombamento excedeu o limite do eixo. Sob soldagem, a estrutura cedeu alguns milímetros na extremidade e a costura do robô deslocou. A reespecificação para um posicionador com capacidade de momento adequada — com quase a mesma classificação de massa — eliminou a curvatura e restaurou o rendimento na primeira passagem. A lição: a classificação em massa nunca foi a restrição vinculativa; o momento foi.
7. Quando a falácia das 2 toneladas não funciona
Exige franqueza: para muitas peças, a classificação de massa simples é perfeitamente adequada. Os efeitos de excentricidade e inércia são pequenos quando:
- A peça é compacta com seu CoG próximo ao eixo de rotação
- A rotação é lenta e a indexação é suave (baixa aceleração)
- A carga é centralizada entre os cabeçotes dianteiro e traseiro, não em balanço
Nesses casos, um posicionador dimensionado apenas com base na massa terá o desempenho anunciado. A falácia só afeta o longo prazo, descentralizado, peças de ciclo rápido onde o momento e a inércia dominam - o que, não por coincidência, são as peças que os posicionadores são mais frequentemente comprados para lidar.
Perguntas frequentes
P: Por que um posicionador de 2 toneladas não consegue segurar uma peça de 2 toneladas??
UM: Como a classificação de 2 toneladas pressupõe uma carga centrada no raio nominal e velocidade constante. Uma peça real com centro de gravidade descentralizado gera um momento de tombamento e, sob aceleração, inércia - ambas as quais a classificação em massa ignora. O limite vinculativo torna-se momento, não em massa.
P: O que é momento de capotamento em termos simples?
UM: É a força rotacional que uma carga exerce porque seu peso está desviado do eixo de rotação: momento = peso × distância do eixo ao centro de gravidade. Uma peça em balanço cria um grande momento mesmo com peso modesto.
P: Quanto fator de segurança devo usar?
UM: Aplique 1,5–2× no momento de tombamento e na inércia para cobrir o erro de estimativa, desgaste de componentes, e cargas de choque de paradas abruptas. Tamanho para a demanda fatorada, não o número bruto.
P: Uma parte centralizada evita esses problemas?
UM: Em grande parte sim. Com o centro de gravidade no eixo de rotação e movimento suave, momento excêntrico e inércia dinâmica permanecem pequenos, e a classificação em massa se torna um guia confiável. Os problemas crescem com a compensação, velocidade, e montagem cantilever.
Um posicionador de 2 toneladas segurando uma peça de 2 toneladas é a exceção, não é a regra, porque a classificação descreve um centro idealizado, carga constante. O carregamento excêntrico desloca o centro de gravidade para fora do eixo e cria um momento de tombamento; a inércia adiciona um pico dinâmico durante cada aceleração e parada. Juntos, eles podem reduzir a capacidade útil real bem abaixo da massa nominal – às vezes drasticamente, como mostra a penalidade cantilever.
A solução é dimensionar o momento e a inércia, não em massa. Localize o centro de gravidade, calcular o momento de tombamento para cada eixo, adicione a demanda de inércia dinâmica, e aplique um fator de segurança antes de comparar com os limites publicados do posicionador. O ROBOPTIX especifica posicionadores com classificações de momento explícitas e os valida em relação à geometria real e ao ciclo de trabalho da sua peça, então o número que você compra é o número com o qual você solda. Por muito tempo, descentralizado, ou soldagens de ciclo rápido — os posicionadores de peças existem para manusear — essa disciplina é a diferença entre uma célula que segura e uma célula que cede.
Dimensionamento no momento, não em massa? Contate a ROBOPTIX com o peso da sua peça, centro de gravidade, e ciclo de trabalho para uma recomendação de posicionador validada por carga e momento.
Sobre o autor
Experiência & Credenciais
Especialista em integração de sistemas de soldagem robótica com 12+ anos de experiência direta em projetos focados na seleção e integração de posicionadores de robôs. Prestou consultoria para 300+ fábricas em toda a América do Norte, Europa, e Ásia. Todos os dados de especificação neste artigo são extraídos de H reais / B / eu / Fichas técnicas dos produtos da série U.
Histórico da empresa: 26+ anos de engenharia de automação de soldagem, 40+ patentes ativas, 1,500+ projetos concluídos globalmente, aproximadamente 70% envolvendo integração do Robot Positioner.
Certificações
- ISO 9001: 2015 (GB/T 19001-2016) — Sistema de Gestão da Qualidade
- GJB 9001C-2017 - Sistema de gerenciamento de qualidade de equipamentos militares/armas
- UE CE — Diretiva de Máquinas 2006/42/CE (Certificado. Não. M.2026.206.C134866)
- Empresa de alta tecnologia - Certificado. Não. GR202341000595 (Emitido em novembro. 2023)
Última atualização: junho 2026
Referências
[1] Parque, J.-H., Kim, S.-H., Lua, H.-S., & Kim, M.-H. (2019). Influência da gravidade no comportamento da poça fundida e análise da microestrutura em diversas posições de soldagem na soldagem a arco metálico a gás pulsado.Ciências Aplicadas, 9(21), 4626.
[2] Liu, J., Jiang, F., Chen, S., Xu, B., Zhang, G., Cheng, C., & Mãe, X. (2023). Mecanismos de influência gravitacional no comportamento da poça de fusão e no desempenho do cordão de solda na soldagem a arco plasma de polaridade variável em diferentes posições de soldagem.Materiais, 16(19), 6457.
POSTS RELACIONADOS

Tendências de células de soldagem robótica 2026–2030: IA, Visão mecânica & O futuro da automação de soldagem

Como selecionar um fornecedor de soldagem robótica a laser: Da avaliação técnica ao teste de amostra

2026 Guia do comprador do posicionador de robô: Todos 5 Tipos comparados - cabeçote e cabeçote móvel, Tipo L, Tipo U, e mais

ROI de uma célula de soldagem robótica sem programação: Um guia prático para aplicações em aço estrutural

Cálculo da carga útil do posicionador de robô e seleção segura: O guia completo de engenharia
