


Fabricante de estações de trabalho robóticas personalizadas e sistemas a laser



Programação de Movimento Coordenado: Fazendo seu robô e posicionador se moverem como uma cadeia cinemática
A maioria das fábricas compra um robô e um posicionador como duas máquinas. Eles os conectam, execute o programa do robô, e acionar o posicionador com saída digital entre passes. O resultado “funciona” – até você olhar para a solda. A tocha para em cada índice, o arco reinicia a frio, a costura mostra uma ondulação em cada junta, e o rendimento da primeira passagem nunca atinge o que o folheto prometia. O problema não é o equipamento. É que as duas máquinas nunca foram programadas como uma só.
Este artigo explica a programação de movimento coordenado: a prática de tratar o posicionador como um eixo integral do controlador do robô para que ambos se movam a partir de uma única trajetória. Cobrimos a interpolação do eixo externo, Sincronização EtherCAT, suavização de caminho, e a recompensa na qualidade da solda por manter o ponto central da ferramenta (TCP) em velocidade constante. O objetivo é uma célula onde o robô e o posicionador não sejam dois dispositivos que cooperam – eles sejam uma cadeia cinemática.
Observação: A metodologia de coordenação reflete a prática de integração do posicionador ROBOPTIX em células servo-acionadas, com referência cruzada com pesquisas revisadas por pares sobre o comportamento da poça de fusão dependente da posição (Park et al., 2019, Ciências Aplicadas; Liu et al., 2023, Materiais) e ISO 9283 métodos de teste de desempenho do robô.
1. “Integração” é o objetivo errado
A integração implica dois sistemas independentes conectados nas bordas. Controle baseado em gatilho – o robô solda uma passagem, envia um sinal, posicionador gira, robô retoma – é integração. É também por isso que tantas células apresentam desempenho inferior. Cada vez que o posicionador se move, o robô está estacionado; toda vez que o robô se move, o posicionador está estacionado. A solda é construída em discreto, pedaços de parar e começar, e os defeitos se acumulam em todas as fronteiras entre eles.
O melhor objetivo é a coordenação: um controlador planeja uma trajetória que inclui os seis eixos do robô e os eixos de rotação do posicionador. O posicionador passa a fazer parte do próprio modelo cinemático do robô. Quando isso acontecer, o arco nunca para porque o posicionador nunca precisa esperar sua vez.
2. Uma cadeia cinemática: O posicionador como uma extensão do robô
Cinematicamente, uma célula de soldagem é uma árvore de links. A base do robô é a raiz, os eixos do robô são ramos, a tocha é o efetor final, e a peça de trabalho é segurada pelo posicionador. Em movimento coordenado, os eixos do posicionador são adicionados à mesma cadeia cinemática que o controlador do robô resolve, então mover o posicionador é matematicamente a mesma operação que mover uma junta de robô. O controlador não vê mais “robô + posicionador”; ele vê um braço mais longo passando pela parte.
2.1 Eixo 7, 8, e 9 no Controlador
A maioria dos controladores industriais permite declarar eixos externos – normalmente os eixos de rotação e inclinação do posicionador – e atribuí-los ao mesmo grupo de movimento do robô.. Uma vez declarado, o posicionador é eixo 7, 8, ou 9 na solução de coordenadas internas do controlador. Uma única instrução de movimento agora pode comandar o robô e o posicionador simultaneamente, e o controlador calcula a cinemática inversa combinada para que a tocha siga o caminho pretendido na peça. O eixo externo não é periférico; é uma junta que o planejador otimiza juntamente com a do próprio robô.
2.2 Uma trajetória, Não são dois programas
Com o posicionador externalizado, você não mantém mais um programa de robô e um programa de posicionador separado. Você mantém uma trajetória. O caminho é definido na peça de trabalho (ou um usuário) quadro, e o controlador distribui o movimento necessário entre o robô e o posicionador automaticamente. Se a peça precisar permanecer plana enquanto a costura percorre, o controlador inclina o posicionador e move o robô em conjunto para manter a solda na banda 1G/2G - exatamente o controle de posição P02 descrito, agora executado continuamente em vez de em etapas discretas. Um programa significa uma fonte de verdade sobre onde a solda deve ser.
3. Interpolação de eixo externo
A interpolação é como o controlador preenche o espaço entre dois pontos ensinados com movimento suave. No modo autônomo, o robô interpola seus próprios seis eixos. Em modo coordenado, o controlador interpola os eixos do robô e os eixos do posicionador externo juntos, resolvendo um caminho sincronizado onde a parcela de movimento entre eles é decidida quadro a quadro para manter o TCP na solda. Este é o coração da coordenação: não dois interpoladores funcionando em paralelo, mas um interpolador que possui todos os eixos.
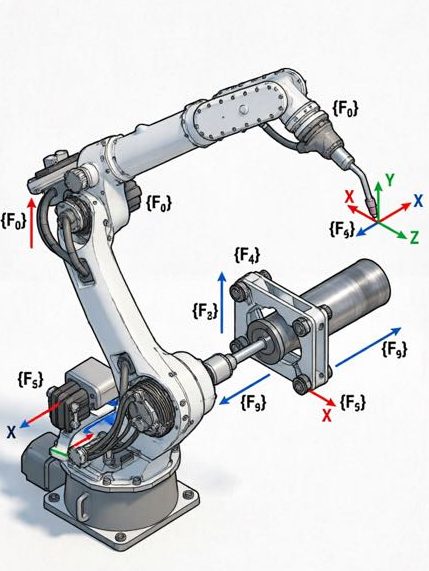
3.1 Calibrando a Estrutura do Posicionador para a Base do Robô
O movimento coordenado é tão preciso quanto a relação da estrutura entre o robô e o posicionador. Antes do primeiro movimento coordenado, o zero do posicionador deve ser calibrado para a estrutura base do robô - normalmente movimentando o TCP do robô para pontos de referência conhecidos no mandril ou placa frontal do posicionador, ou por calibração a laser ou ballbar. Se errar, a cinemática combinada do controlador será construída sobre uma premissa falsa: o robô “pensará” que a peça está em algum lugar onde não está, e a solda será compensada por um erro constante ou rotativo. Esta calibração de quadro é a etapa mais ignorada nas inicializações de campo, e a causa mais comum de “o programa é executado, mas a solda está errada”.
4. Sincronização EtherCAT e quadro de sincronização
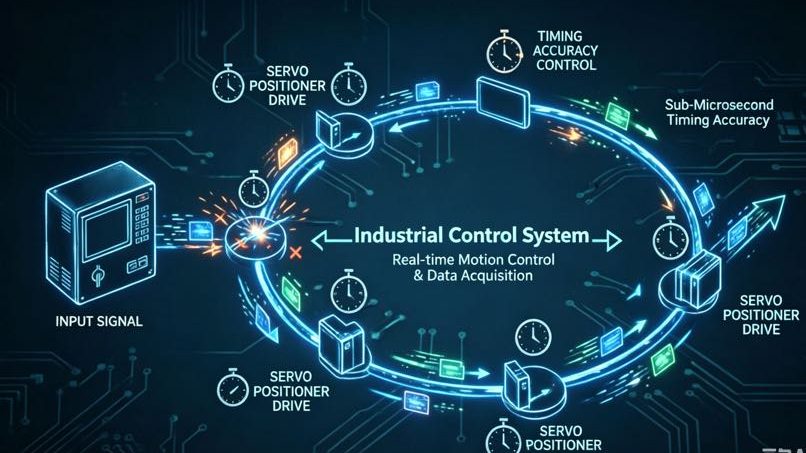
Para que o robô e o posicionador se movam como um só, suas unidades devem compartilhar uma base de tempo comum. Um posicionador atrasado em relação ao robô, mesmo que alguns milissegundos, produz um defeito de costura visível, porque os dois movimentos não são mais geometricamente consistentes no momento da soldagem – a tocha está em um ponto do caminho enquanto a peça se deslocou ligeiramente para trás. A sincronização é o que os mantém bloqueados.
4.1 Relógios distribuídos e jitter
EtherCAT com relógios distribuídos fornece a cada servoconversor um carimbo de data/hora sincronizado, para que os eixos do robô e do posicionador executem suas posições comandadas no mesmo instante de controle. O “quadro de sincronização” é a mensagem de rede que os bloqueia. Jitter – variação nesse tempo – é o inimigo. Os servoposicionadores ROBOPTIX usam sincronização de relógio distribuído EtherCAT para que o eixo do posicionador rastreie o grupo de movimento do robô com consistência inferior a um milissegundo, que é o que permite que uma solda contínua abranja uma peça rotativa sem uma reinicialização a frio. Onde links analógicos ou de trem de pulso mais antigos introduziam dezenas de milissegundos de desvio, EtherCAT mantém a cadeia firme. O teste prático é simples: comandar um movimento helicoidal coordenado e definir o tempo do eixo; se o posicionador atrasar, a costura informa antes do osciloscópio.
5. Velocidade TCP constante através da solda
A recompensa da coordenação é a velocidade constante do ponto central da ferramenta. Nas células baseadas em trigger, o TCP alterna entre velocidade total e zero em cada índice; em células coordenadas, o TCP se move através da solda em uma taxa constante enquanto o posicionador gira a peça abaixo dele. O robô rastreia o caminho; o posicionador fornece a rotação; nem para.
5.1 Por que paradas e partidas destroem a solda
Quando o arco para e reinicia, a poça de fusão esfria e derrete novamente, deixando um colo frio, uma reinicialização não fundida, ou uma ondulação visível, e picos de entrada de calor a cada reinicialização. Velocidade TCP constante – alcançada porque o posicionador realiza a rotação enquanto o robô mantém o caminho da tocha – mantém a entrada de calor uniforme e o perfil do cordão consistente. Este é o mesmo documento de Physics Park e Liu para o comportamento do pool dependente da posição: segurar a solda em uma faixa gravitacional e posicional consistente estabiliza a poça, e o movimento coordenado é o que mantém essa banda continuamente, em vez de em etapas estacionárias (Park et al., 2019; Liu et al., 2023).
6. Suavização de caminho e movimento combinado
Mesmo com coordenação, um programa ingênuo cria cantos: a trajetória passa por cada ponto ensinado e desacelera para satisfazer a precisão. A suavização de caminho – geralmente chamada de mesclagem ou arredondamento de canto – permite que o controlador corte o canto com um raio definido, então o TCP nunca para totalmente. O posicionador e o robô compartilham o caminho combinado, e a solda flui através do que de outra forma seria uma parada brusca. A compensação é real: suavização excessiva sacrifica a precisão no canto, portanto, o raio é ajustado por aplicação - com precisão nas passagens de raiz, mais solto em filés longos. Células coordenadas expõem isso como um único parâmetro definido entre o robô e o posicionador, em vez de duas configurações de suavização independentes que lutam entre si e produzem uma costura que parece diferente em cada passagem.
7. A constante da gravidade: Como a coordenação protege a qualidade da solda
O movimento coordenado não é apenas mais suave; é um controle de qualidade. Girando continuamente a peça para manter a solda na faixa plana ou horizontal, a célula mantém um vetor de gravidade quase constante na piscina – o maior determinante da estabilidade da poça – em vez de deixar a piscina balançar através de zonas verticais e superiores à medida que a peça é reposicionada em etapas.
7.1 Comportamento do Pool Dependente da Posição
Trabalho revisado por pares mostra que o comportamento da poça de fusão e a qualidade do cordão variam drasticamente com a posição de soldagem, porque a gravidade drena e desestabiliza a piscina nas orientações suspensas e verticais (Park et al., 2019, em posições GMAW; Liu et al., 2023, no VPPA em todas as posições). O movimento coordenado transforma essa descoberta em uma regra de design de célula: mantenha a piscina na faixa plana/horizontal movendo a peça, não parando para reposicionar. O posicionador faz a rotação; o robô faz o rastreamento; o controlador os mantém como um só. O resultado é a qualidade de posição plana de P02, sustentado durante toda a costura, em vez de ser redefinido em cada índice. Em outras palavras, coordenação é como você operacionaliza a física da gravidade de P01 em uma parte inteira.
8. Três falhas que quebram programas coordenados
O movimento coordenado falha de maneiras previsíveis. Conhecê-los encurta uma startup de semanas para dias, porque cada um tem uma solução específica, em vez de um vago “a célula parece errada”.
8.1 Incompatibilidade de quadro, Desvio de sincronização, Singularidade do Posicionador
- Incompatibilidade de quadro: O zero do posicionador nunca foi calibrado para a base do robô, então a cinemática combinada é compensada. Consertar: execute a calibração do quadro antes do primeiro movimento coordenado, e verifique-o novamente após qualquer alteração mecânica na célula.
- Desvio de sincronização: O link de rede permite jitter de tempo, então o posicionador fica atrás do robô. Consertar: use um fieldbus sincronizado (Relógios distribuídos EtherCAT) e verifique a sincronização com um movimento de teste com escopo definido, em vez de assumir que o link está estreito.
- Singularidade do posicionador: Em certos ângulos de inclinação, o posicionador perde autoridade mecânica ou o controlador atinge um limite cinemático, forçando uma parada no meio da solda. Consertar: planeje o caminho para evitar as orientações singulares do posicionador, ou adicione um eixo redundante para que o robô possa assumir o movimento nessa zona.
9. Exemplo de campo: Uma célula de 3 eixos ajustada para movimento suave
Um cliente ROBOPTIX executou um posicionador de 2 eixos ao lado de um robô de 6 eixos no modo de disparo: o robô soldou um 300 mm passa, sinalizou o posicionador para indexar 15°, repetido. O rendimento da primeira passagem estagnou perto 80% com defeitos de lapidação a frio em todos os índices, e a célula estava prestes a ser recolocada com um robô mais rápido. Depois de reconfigurar o posicionador como eixos externos 7–8 no controlador do robô, calibrando a estrutura do posicionador, e habilitando a sincronização EtherCAT com combinação de caminhos, a célula percorreu a costura como uma trajetória contínua em velocidade TCP constante. Defeitos de índice desapareceram, e o rendimento de primeira passagem subiu acima 97%. O hardware não mudou – o modelo de programação mudou. Coordenação, não mais equipamento, foi a solução, e custou uma fração da atualização proposta do robô.
10. Quando a coordenação não vale o esforço
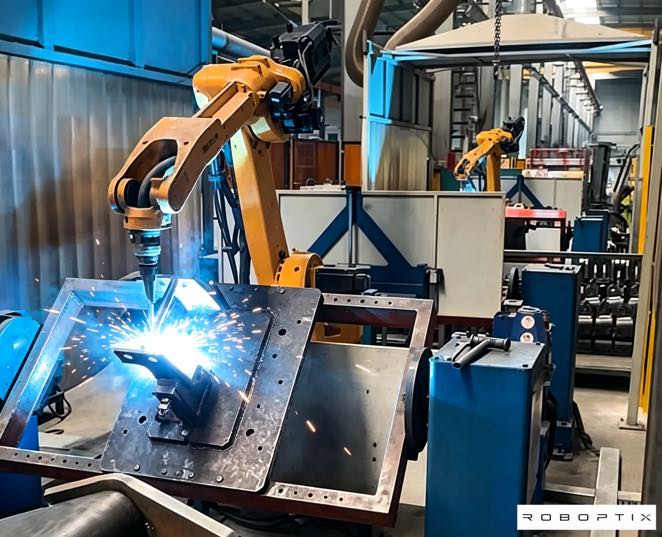
A coordenação não é gratuita, e para alguns trabalhos é um exagero. Se a sua peça for soldada em uma única posição sem rotação entre passes – uma costura curta em um acessório que já a apresenta plana – o controle baseado em gatilho é perfeitamente adequado, e a configuração adicional de calibração de quadros e verificação de sincronização oferece pouco. A coordenação compensa quando a solda percorre uma peça que deve girar continuamente, quando o rendimento da primeira passagem é limitado por defeitos de reinicialização, ou quando você já está investindo em um servo posicionador cuja precisão o modelo de gatilho não pode usar. Passe a engenharia onde reside a taxa de defeitos; pule onde um simples sinal faz o trabalho.
Perguntas frequentes
P: Qual é a diferença entre integrar e coordenar um posicionador?
UM: A integração conecta dois sistemas autônomos que se revezam: o robô solda, então sinaliza o posicionador para indexar. A coordenação trata o posicionador como um eixo externo no controlador do robô, de modo que ambos se movam a partir de uma trajetória. A coordenação elimina o ciclo de parada-partida que causa defeitos de reinicialização a frio e entrada de calor desigual.
P: Preciso do EtherCAT para coordenar o movimento do robô e do posicionador?
UM: Você precisa de um fieldbus sincronizado com uma base de tempo comum. EtherCAT com relógios distribuídos é a escolha comum porque mantém o tempo do eixo dentro do jitter abaixo de um milissegundo; links analógicos ou de trem de pulso normalmente oscilam o suficiente – dezenas de milissegundos – para aparecerem como defeitos de costura durante uma solda contínua.
P: Por que a calibração da estrutura do posicionador é tão importante?
UM: O movimento coordenado resolve a cinemática combinada desde a base do robô, passando pelo posicionador até a peça. Se o zero do posicionador estiver mal calibrado na estrutura do robô, cada movimento coordenado é construído em geometria falsa e as terras de solda são compensadas. É a etapa de inicialização mais ignorada e a causa mais comum de um programa que é executado, mas solda errado.
P: O movimento coordenado pode realmente melhorar a qualidade da solda, ou apenas velocidade?
UM: Ambos, mas a qualidade é o efeito mais forte. A velocidade TCP constante e a rotação contínua das peças mantêm o pool em uma banda gravitacional estável, eliminando defeitos de reinicialização a frio. Pesquisa sobre o comportamento do pool dependente da posição (Parque, 2019; Liu, 2023) apoia a manutenção de uma posição de soldagem consistente para a qualidade do cordão - e a coordenação é como você a mantém durante toda a costura.
Tratar um posicionador como uma máquina separada com a qual o robô “conversa” limita sua célula na qualidade de parada-inicialização. A programação de movimento coordenado remove esse teto: declare o posicionador como eixos externos no controlador do robô, calibre sua estrutura para a base do robô, sincronizar as unidades em uma base de tempo comum com relógios distribuídos EtherCAT, e deixe uma trajetória conduzir ambos. A solda então é executada em velocidade TCP constante com a peça girada continuamente para manter a faixa plana/horizontal – exatamente a condição de gravidade estável que a pesquisa vincula a melhores piscinas.
ROBOPTIX servo posicionadores (o B008–B011、B012 unidades multieixos) são fornecidos prontos para EtherCAT e são configurados como eixos externos nos principais controladores de robô, com suporte de aplicativo para calibração de quadros e verificação de sincronização. Para células onde o rendimento da primeira passagem é mais importante do que o tempo de ciclo bruto, coordenação é a atualização que se paga pela redução de defeitos, e não pelo hardware.
O próximo artigo desta série leva a questão da precisão mais longe: como verificar, com rastreadores a laser e ISO 9283, que a célula coordenada realmente mantém a repetibilidade que a folha de especificações afirma.
Pronto para coordenar sua célula?
Contato ROBOPTIX com a marca do seu robô e a geometria da peça para uma configuração do eixo externo e um plano de calibração da estrutura.
Sobre o autor
Experiência & Credenciais
Especialista em integração de sistemas de soldagem robótica com 12+ anos de experiência direta em projetos focados na seleção e integração de posicionadores de robôs. Prestou consultoria para 300+ fábricas em toda a América do Norte, Europa, e Ásia. Todos os dados de especificação neste artigo são extraídos de H reais / B / eu / Fichas técnicas dos produtos da série U.
Histórico da empresa: 26+ anos de engenharia de automação de soldagem, 40+ patentes ativas, 1,500+ projetos concluídos globalmente, aproximadamente 70% envolvendo integração do Robot Positioner.
Certificações
- ISO 9001: 2015 (GB/T 19001-2016) — Sistema de Gestão da Qualidade
- GJB 9001C-2017 - Sistema de gerenciamento de qualidade de equipamentos militares/armas
- UE CE — Diretiva de Máquinas 2006/42/CE (Certificado. Não. M.2026.206.C134866)
- Empresa de alta tecnologia - Certificado. Não. GR202341000595 (Emitido em novembro. 2023)
Última atualização: junho 2026
Referências
[1] Parque, J.-H., Kim, S.-H., Lua, H.-S., & Kim, M.-H. (2019). Influência da gravidade no comportamento da poça fundida e análise da microestrutura em várias posições de soldagem na soldagem a arco metálico a gás pulsado. Ciências Aplicadas, 9(21), 4626.
[2] Liu, J., Jiang, F., Chen, S., Xu, B., Zhang, G., Cheng, C., & Mãe, X. (2023). Mecanismos de influência gravitacional no comportamento da poça de fusão e no desempenho do cordão de solda na soldagem a arco plasma de polaridade variável em diferentes posições de soldagem. Materiais, 16(19), 6457.
POSTS RELACIONADOS

Célula de Soldagem Robótica vs Soldagem Manual: O que é melhor para a fabricação moderna?

Por que adicionar um robô de 7º eixo? 5 Maneiras poderosas de aumentar a produtividade & Corte custos em 2026

7Robô do Eixo vs Pórtico Tradicional: O que é melhor para sua linha de soldagem ou manuseio de materiais?
7Robô do Eixo + Posicionadores robóticos: Construindo Células Completas de Soldagem Flexíveis

Programação de células de soldagem robótica para iniciantes: Guia passo a passo 2026
