


Hersteller kundenspezifischer Roboterarbeitsplätze und Lasersysteme



Automatisierung des Transformatortankschweißens:Die Herausforderung des Großen lösen, Nicht wiederkehrende Teile
Das Schweißen von Transformatortanks liegt an der Schnittstelle aller Faktoren, die die Schweißautomatisierung erschweren. Die Tanks sind oft groß 2 Zu 6 Meter in ihrer längsten Dimension. Jedes ist praktisch einzigartig, mit Panel-Layouts, Wellenmuster, und Anschlusspositionen, die je nach Transformatorleistung und Kundenspezifikation variieren. Die Gelenke sind zahlreich: ein einzelner Transformatorkessel mittlerer Leistung haben kann 40 Zu 80 einzelne Schweißverbindungen, viele davon an engen Stellen zwischen Kühlrippen, Verstärkungsrippen, und Hebeösen.
Herkömmliche Roboterschweißzellen sind hierfür nicht ausgelegt. Sie wurden für sich wiederholende Teile mit stabiler Geometrie entwickelt – Kfz-Halterungen, Rohrverbindungsstücke, standardisierte Strukturabschnitte. Eine herkömmliche Roboterzelle in einer Transformatorkesselumgebung benötigt mehr Zeit für die Neuprogrammierung als für das Schweißen, weil jede Panzervariante es ist, aus der Sicht des Roboters, ein neuer Teil.
In diesem Artikel wird erklärt, warum das Schweißen von Transformatorkesseln sich in der Vergangenheit der Automatisierung widersetzt hat, welche spezifischen technischen Fähigkeiten erforderlich sind, um es erfolgreich zu automatisieren, und wie Zero-Programming, Bildverarbeitungsgesteuerte Schweißsysteme meistern jede Herausforderung, die herkömmliche Zellen nicht bewältigen können.
Dieser Artikel ist Teil der Reihe „Automatisierung des Baustahlschweißens“.. Wenn Sie mit bildverarbeitungsgesteuerten Roboterschweißzellen noch nicht vertraut sind, Blog 03: Roboterschweißzelle ohne Programmierung Bietet den grundlegenden Kontext, bevor Sie diesen Artikel über vertikale Anwendungen lesen.
Warum sich das Schweißen von Transformatortanks der Automatisierung widersetzt hat
Um die Lösung zu verstehen, Es hilft, das Problem genau zu beschreiben. Transformatorkessel erfüllen die Grundannahmen des herkömmlichen Roboterschweißens in vier Punkten gleichzeitig nicht.
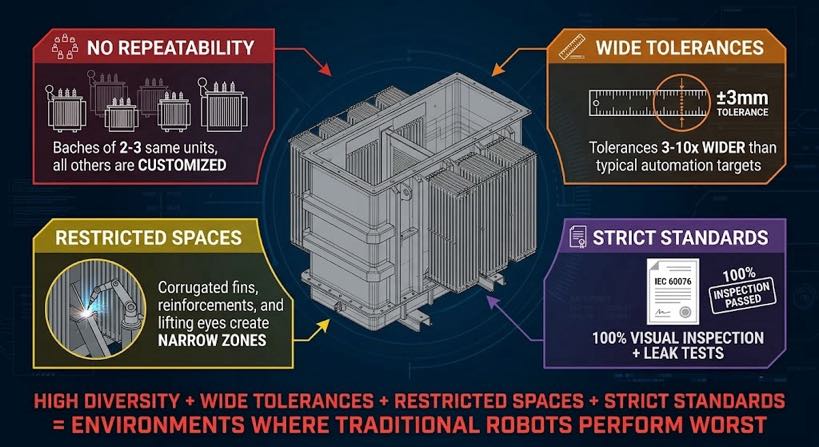
1. Keine zwei Panzer sind identisch
Leistungstransformatoren sind maßgeschneiderte Produkte. Tankabmessungen, Wandstärke, Anzahl der Panels, Wellentiefe, Buchsenpositionen, und die Positionen der Hebevorrichtungen variieren je nach elektrischer Spezifikation. Ein Hersteller, der produziert 15 Zu 30 Transformatorkessel pro Monat dürfen in einer bestimmten Produktionscharge nur zwei oder drei Einheiten derselben Konfiguration enthalten. Der Rest sind Einzelanfertigungen oder Kleinserienvarianten.
Eine herkömmliche Roboterzelle erfordert für jede Konfiguration ein separates Lernprogramm. Bei drei bis acht Stunden pro Programm, eine monatliche Charge mit 25 Varianten erfordert 75 Zu 200 Stunden Programmierzeit – bevor sich ein einzelner Lichtbogen öffnet. Für die meisten Hersteller von Transformatorkesseln, Diese Berechnung beendet das Automatisierungsgespräch.
2. Die Maßtoleranzen sind größer als bei typischen Automatisierungszielen
Transformatorpaneele werden typischerweise aus Grobblech hergestellt 4 Zu 16 mm Wandstärke – durch Brennschneiden, Plasmaschneiden, und Pressformen. Die daraus resultierenden Maßtoleranzen betragen ±1 to 3 mm auf Plattenabmessungen, ±2 to 4 mm auf Wellenteilung, und ±1 bis 3 mm auf Passungsspalt an Schweißverbindungen. Dies sind Standardtoleranzen für diese Herstellungsmethode; Sie sind außerdem drei- bis zehnmal größer als die Toleranzen, die herkömmliche Roboterschweißbahnen annehmen.
3. Die Geometrie des gemeinsamen Zugangs ist eingeschränkt und variabel
Transformatorkessel sind zusammengebaute Strukturen mit internen Leitblechen, externe Kühlrippen, Ventilanschlüsse, und Verstärkungskanäle, die Zonen mit eingeschränktem Zugang schaffen. Der Roboterbrenner muss zwischen diesen Merkmalen navigieren, um die Schweißverbindung zu erreichen – und die genaue Konfiguration der Hindernisse variiert je nach Transformatorleistung und Kundenspezifikation von Gerät zu Gerät.
4. Die Qualitätsstandards für Schweißnähte sind streng
Transformatortanks arbeiten im Betrieb unter kontinuierlichem Öldruck. IEC 60076 und die Werksspezifikationen des Kunden erfordern normalerweise 100% Sichtprüfung und Dichtheitsprüfung, Viele Kunden verlangen eine zusätzliche zerstörungsfreie Prüfung der Primärnähte. Die Qualitätslücke zwischen dem, was eine fest programmierte Zelle produziert, und den Anforderungen der Spezifikation ist das Haupthindernis.
| Das Paradoxon der Transformatorkesselautomatisierung: Hohe Teilevielfalt + große Maßtoleranzen + eingeschränkter Zugang + strenge Qualitätsstandards = genau die Bedingungen, unter denen herkömmliche Roboterzellen am schlechtesten abschneiden. Und genau die Bedingungen, bei denen manuelles Schweißen den größten Engpass verursacht. |
Was macht das Schweißen von Transformatortanks automatisierbar? 2026
Drei Technologieentwicklungen, in Kombination ankommen, haben die Machbarkeitsberechnung für die Schweißautomatisierung von Transformatorkesseln geändert.
Entwicklung 1: Pfadgenerierung ohne Programmierung aus 3D-Scan
Bildverarbeitungsgesteuerte Schweißsysteme, die mit 3D-Laserscannern ausgestattet sind, können die tatsächliche Geometrie jeder Transformatorkesselpaneelbaugruppe erfassen, bevor mit dem Schweißen begonnen wird. Der Scan erkennt die tatsächlichen Verbindungspositionen – nicht die Sollpositionen aus einer Zeichnung – und generiert den Schweißpfad des Roboters aus den tatsächlichen Ergebnissen. Weil der Pfad bei jedem Scan neu generiert wird, Maßabweichungen von Teil zu Teil sind irrelevant.
Entwicklung 2: Spaltadaptive Schweißparametersteuerung
Ein 3D-Scan lokalisiert nicht nur die Naht, sondern misst auch die Spaltbreite über die gesamte Fugenlänge. Diese Daten steuern die lückenadaptive Parametersteuerung: Das Schweißsystem passt die Drahtvorschubgeschwindigkeit an, Reisegeschwindigkeit, und kontinuierliche Brenneroszillation entlang der Verbindung, um trotz unterschiedlicher Spaltbreite eine gleichmäßige Schweißnaht- und Schweißnahtgröße aufrechtzuerhalten. Für Transformatorkesselnähte, bei denen der Passungsspalt variiert 0.5 mm bis 3 mm entlang einer einzelnen Plattenverbindung, Die spaltadaptive Steuerung ist der Unterschied zwischen einer Schweißnaht, die die Dichtheitsprüfung besteht, und einer Schweißnaht, die Nacharbeit erfordert.
Entwicklung 3: Kollisionsüberprüfung des digitalen Zwillings
Eine virtuelle Simulation der Arbeitszelle in voller Größe – der digitale Zwilling – führt die gesamte Schweißsequenz durch, bevor der erste Lichtbogen bei einer neuen Tankkonfiguration geöffnet wird. Die Simulation überprüft jede Roboterposition auf Kollision mit der Tankstruktur, die Vorrichtung, und der Stellungsregler. Dadurch wird das Hauptrisiko des automatisierten Schweißens an einer neuen Teilekonfiguration eliminiert: der Absturz beim ersten Artikel.
Der automatisierte Transformatortankschweißprozess – Schritt für Schritt
Der folgende Arbeitsablauf beschreibt, wie eine visionsgesteuerte Lösung erstellt wird, Das Schweißsystem ohne Programmierung bearbeitet den Körper eines Transformatorkessels von der Plattenmontage bis zur fertigen Schweißung.
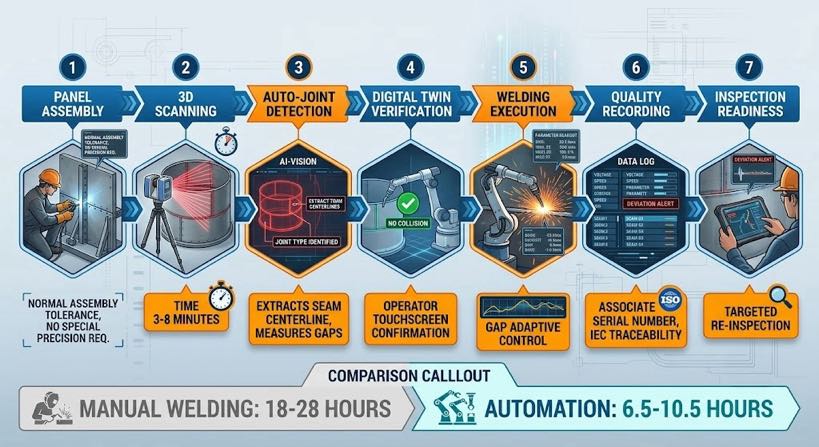
- Paneelmontage und Heftschweißen – Paneele werden in der Vorrichtung zusammengebaut und in Abständen heftgeschweißt. Die Maßgenauigkeit entspricht in diesem Stadium der normalen Fertigungstoleranz (±1–3 mm). Keine besondere Präzision erforderlich.
- 3D-Scan der zusammengebauten Struktur – der Laserscanner scannt den zusammengebauten Tank, Erfassung der Geometrie aller zugänglichen Schweißverbindungen: Boden-zu-Wand-Nähte, Ecknähte von Wand zu Wand, Wellwurzelschweißnähte, Verstärkung der Rippenbefestigungsschweißnähte, und Hebeösen-Pad-Schweißnähte. Scanzeit: 3 Zu 8 Minuten je nach Tankgröße und Gelenkanzahl.
- Automatische Verbindungserkennung und Nahtextraktion – das Bildverarbeitungssystem identifiziert jeden Verbindungstyp anhand der Scangeometrie, Extrahiert die Nahtmittellinie, Misst das tatsächliche Spaltprofil entlang jeder Verbindung, und markiert Verbindungen außerhalb der programmierbaren Toleranzen zur Überprüfung durch den Bediener.
- Digitale Zwillingsverifizierung – die generierte Schweißsequenz wird in einer virtuellen Simulation in Originalgröße ausgeführt. Die Kollisionserkennung prüft jede Annäherung, schweißen, und Rückzugsbewegung gegen die tatsächliche Tankgeometrie aus dem Scan. Der Bediener überprüft die Simulation auf dem Touchscreen und bestätigt sie, bevor er fortfährt.
- Schweißausführung – der Roboter führt die verifizierte Sequenz aus. Die spaltadaptive Parametersteuerung passt den Drahtvorschub und die Bewegungsgeschwindigkeit entlang jeder Verbindung kontinuierlich an. Der Positionierer dreht den Tank zwischen Verbindungsgruppen, um durchgehend eine flache oder horizontale Schweißposition beizubehalten.
- Qualitätsprotokollierung im Prozess – Lichtbogenparameter, Reisegeschwindigkeit, und Abweichungswarnungen, die während der gesamten Schweißsequenz pro Verbindung protokolliert werden, gegen die Seriennummer des Tanks, für IEC 60076 Rückverfolgbarkeit.
- Vorbereitung der Inspektion nach dem Schweißen – der fertige Tank wird zur Sichtprüfung vorgelegt. Das Schweißprotokoll lenkt die Aufmerksamkeit des Prüfers auf Verbindungen, bei denen während des Schweißens Abweichungswarnungen aufgetreten sind.
| Zykluszeitvergleich – mittlerer Transformatorkessel (ca. 2.5 m × 1.5 m × 1.5 M, 60 Gelenke): Manuelles Schweißen: 18–28 Stunden (2–3 Schichttage) Traditionelle Roboterzelle: Nicht realisierbar – die Neuprogrammierungszeit überschreitet die Schweißzeit Visiongesteuertes automatisiertes System: Scan + verifizieren: 15–25 Min | Schweißzyklus: 6–10 Stunden Gesamt: 6.5–10,5 Stunden (1–1,5 Schichttage) Durchsatzgewinn: ca. 2–3× bei der Schweißzykluszeit, plus Eliminierung des Programmieraufwands. |
Verbindungstypen von Transformatortanks und ihre Automatisierungsherausforderungen
| Gelenktyp | Standort | Automatisierungsherausforderung | Visiongesteuerte Lösung |
| Flachplatten-Stumpfschweißung | Grundplattennähte | Spaltabweichung von Plasmaschnittkanten; Panel-Bogen | 3D-Scan misst das tatsächliche Spaltprofil; Lückenadaptive Parameter behalten die Halsgröße durchgehend bei |
| Kehlnaht zwischen Wand und Boden | Umlaufende Naht am Tankboden | Lange durchgehende Naht; es kommt zu thermischen Verzerrungen | Die Lichtbogenverfolgung während des Schweißens korrigiert die Brennerposition; Der Positionierer präsentiert das Gelenk in flacher Position |
| Wellenwurzelschweißung | Gewellte Seitenwand zum flachen Rahmen | Enger Zugang zwischen den Wellen; Tonhöhenabweichung ±2–4 mm | Der Scan erkennt die tatsächliche Wellenteilung; Der Pfad wird so generiert, dass er dem tatsächlichen Abstand entspricht, keine Nennzeichnung |
| Eckschweißung (von Wand zu Wand) | Vertikale Nähte an den Ecken des Tanks | Variable Lücke; Bei druckhaltenden Nähten ist eine vollständige Durchdringung erforderlich | Spaltmessung beim Scan; Multi-Pass-Pfad basierend auf der tatsächlichen Lücke geplant – 1 Zu 3 geht vorbei |
| Verstärkendes Rippenfilet | Äußere Versteifungsrippen an der Tankwand | Variabler Abstand zur Wandkrümmung; Rippenpositionierungstoleranz ±3 mm | Vision lokalisiert die tatsächliche Rippenposition; Verrundungspfad, der aus einem echten Rippen-Wand-Schnittpunkt generiert wird |
| Hebeösenpolster verschweißt | Externe Polster an den Hebepunkten | Schweißnaht mit hoher Beanspruchung – vollständige Verschmelzung erforderlich | Digitaler Zwilling verifiziert Brennerzugriff; Die spaltadaptive Steuerung sorgt für eine vollständige Verschmelzung am Pad-Umfang |
| Buchsensitz verschweißt | Tankdeckel – Buchsenflansch an Deckelplatte | Rundnaht am Deckel; Winkelansatz erforderlich | Kreisförmiger Schweißpfad, der aus dem Scan der tatsächlichen Position des Buchsenflansches generiert wird |
Die physikalische Zellenkonfiguration für das Schweißen von Transformatortanks
Roboter und Reichweite
Ein Standard-6-Achsen-Industrieroboter mit a 1,400 Zu 2,800 Die Reichweite von mm eignet sich für die meisten mittleren Transformatorkesselkonfigurationen. Für große Leistungstransformatorkessel – 4 Zu 6 Meter lang – eine 7. Achsen-Linearschiene erweitert den Arbeitsbereich des Roboters entlang der Tanklänge, ohne dass das Teil neu positioniert werden muss. Die Spur der 7. Achse ist mit der Robotersteuerung koordiniert, sodass die lineare Bewegung mit dem Schweißpfad synchronisiert wird.
Positionierer
Typischerweise ein Spindelstock-/Reitstockpositionierer 2,000 Zu 10,000 Nutzlast in kg für Verteilungs- und Leistungstransformatortanks – dreht den Tank, um jede Verbindungsgruppe in die optimale Schweißposition zu bringen. Der Positionierer ist mit der Robotersteuerung und dem Scansystem koordiniert: Der Scan erfasst die Gelenkpositionen relativ zum Nullpunkt des Positionierers, und die Schweißsequenz plant Positioniererdrehungen zwischen Verbindungsgruppen automatisch.
Sicherheit und Rauchmanagement
Beim Schweißen von Transformatortanks kommt es zu hohen Abschmelzraten auf Grobblech – die Rauchentwicklung ist erheblich. Das Zellgehäuse umfasst eine großvolumige Absaugung an der Quelle sowie eine Flächenabsaugung für das gesamte Gehäuse. Lichtbogenschutz erfüllt IEC 60079 und örtliche Sicherheitsvorschriften. Die Zelle ist verriegelt, um Roboterbewegungen bei geöffneten Zugangstüren zu verhindern.
Schweißqualität und Rückverfolgbarkeit für IEC 60076 und Kundenspezifikationen
| Qualitätsanspruch | Manueller Schweißansatz | Automatisierter Zellansatz |
| 100% Sichtprüfung | Der Inspektor untersucht alle Verbindungen nach dem Schweißen; kein Prozessprotokoll | Das Schweißprotokoll liefert die tatsächlichen Lichtbogenparameter pro Verbindung; Der Inspektor überprüft das Protokoll sowie die visuelle Prüfung |
| Druck-/Dichtheitsprüfung | Pass/Fail – keine Prozessverknüpfung, wenn der Test fehlschlägt | Das Schweißprotokoll identifiziert Verbindungen mit Abweichungswarnungen; Gezielte Nachprüfung bei fehlgeschlagenem Test |
| Qualifizierung des Schweißverfahrens (WPS/PQR) | Schweißer qualifiziert pro AWS D1.1 oder IN 15614 | Zellschweißungen anhand einer validierten Schweißplanbibliothek – Parameter, die auf Aufzeichnungen von Qualifikationstests rückverfolgbar sind |
| Dimensionsüberprüfung | Manuelle Dickenmessung – Stichprobenbasis | Die Spaltmessung aus dem Scan vor dem Schweißen liefert die vorhergesagte Schweißnahtgröße; arc log bestätigt die Ausführung |
| Materialrückverfolgbarkeit | Manuelle Aufzeichnungen, die die Nummern der Plattenwärme mit den Verbindungen verknüpfen | Schweißprotokoll mit Teileseriennummer verknüpft; Eingabe der Plattenwärmenummer bei der Auftragseinrichtung |
Häufig gestellte Fragen
Kann Wellplattennähte automatisiert schweißen?
Ja – das Schweißen von Wellplatten ist eine der spezifischen Anwendungen, bei denen die bildverarbeitungsgesteuerte Automatisierung sowohl manuelles Schweißen als auch herkömmliche Roboterzellen übertrifft. Der 3D-Scan erkennt die tatsächliche Wellenteilung und -geometrie, die aufgrund von Pressformtoleranzen vom Nennmaß der Zeichnung abweicht. Der Schweißpfad wird so generiert, dass er dem tatsächlichen Wellenabstand entspricht, Dadurch wird über eine lange Wellstrecke eine deutlich gleichmäßigere Schweißnahtgröße erzielt als beim manuellen Schweißen.
Was ist die minimale und maximale Tankgröße, die das System verarbeiten kann??
Der praktische Größenbereich beträgt ca 0.8 Meter zu 6 Meter in der längsten Dimension, mit Teilgewichten ab 200 kg zu 15,000 kg je nach Leistung des Stellungsreglers. Kleinere Tanks – Verteilungstransformatoren unten 100 kVA – kann an eine Standard-Doppelstationszelle ohne 7.-Achsen-Schiene geschweißt werden. Größere Leistungstransformatorkessel – 6 Meter und mehr erfordern einen auf einem Portal montierten Roboter oder ein Mehrrobotersystem. Der gebräuchlichste Produktionsbereich für die Automatisierungsimplementierung ist 400 kVA zu 10 MVA-Verteilungs- und Mittelleistungstransformatortanks.
Wie geht das System mit Tanks um, bei denen sich die Kundenspezifikation zwischen den Aufträgen ändert??
Weil der Schweißpfad aus dem tatsächlichen Scan jedes Tanks und nicht aus einem gespeicherten Programm generiert wird, Spezifikationsänderungen zwischen Bestellungen erfordern keine Aktualisierung der Programmierung. Der Bediener belädt den Tank, leitet den Scan ein, und das System generiert einen neuen Pfad, der der gefundenen Geometrie entspricht. Aktualisierungen der Schweißplanbibliothek – wenn die Spezifikationsänderung eine andere Verbindungsklasse oder Materialstärke betrifft – erfordern die Eingabe eines Schweißingenieurs, Dies ist jedoch eine einmalige Aktualisierung pro neuer Gelenkkonfiguration, keine Programmieraufgabe pro Bestellung.
Welche Bedienerfähigkeiten sind erforderlich, um die Zelle in der Transformatorkesselproduktion zu betreiben??
Der Mobilfunkbetreiber verlangt: Kran- oder Gabelstaplerschein für die Tankverladung; Fähigkeit, eine Schweißzeichnung zu lesen und Verbindungsabfolgen zu identifizieren; Vertrautheit mit dem Touchscreen-HMI der Zelle; und grundlegendes Verständnis dafür, was ein inakzeptables Scanergebnis darstellt. Kenntnisse in der Roboterprogrammierung, CAD-Kenntnisse, und Schweißzeugnisse sind nicht erforderlich. Ein Techniker mit allgemeiner Erfahrung in der Fertigungswerkstatt kann in zwei bis drei Wochen geschult werden.
Nächste Schritte
- Die 3D-Scan- und Nahtverfolgungstechnologie verstehen, die dies ermöglicht, lesen Blog 04: 3D Vision Laser-Nahtverfolgung erklärt.
- Verstehen, wie Scandaten durch umgekehrte Modellierung in ein Schweißprogramm umgewandelt werden , lesen Blog 05: Scan-to-Weld-Technologie.
- Zur Bewertung des ROI-Falls für das Produktionsvolumen Ihres Transformatorkessels und die aktuellen Arbeitskosten, Blog lesen 08: ROI einer Roboterschweißzelle ohne Programmierung.
- Verstehen, wie eine automatisierte Schweißzelle in eine bestehende Fertigungslinie integriert werden kann, Blog lesen 10: So integrieren Sie einen visiongesteuerten Roboterschweißarbeitsplatz.
| Sehen Sie, wie das bildverarbeitungsgestützte Schweißen an Ihren tatsächlichen Teilen funktioniert Schicken Sie uns eine Panzerzeichnung, das Tekla-Modell, oder einfach nur ein Foto vom Gelenk. Wir führen eine Demonstration des Scan-zu-Schweißpfads durch und geben eine Schätzung der Zykluszeit zurück, Pfadvorschau, und Schweißnahtquerschnitt – keine Verpflichtung erforderlich. ✉ Contact Us Now → Calculate My ROI ✓ No commitment required ✓ Response within 24 hours ✓ Free cycle time estimate |
Über den Autor
Erfahrung & Anmeldeinformationen
Spezialist für die Integration von Roboterschweißsystemen mit 12+ Jahre direkte Projekterfahrung mit Schwerpunkt auf der Auswahl und Integration von Roboterpositionierern. Hat beratend zur Seite gestanden 300+ Fabriken in ganz Nordamerika, Europa, und Asien.
Unternehmenshintergrund: 26+ Jahre Erfahrung in der Schweißautomatisierungstechnik, 40+ aktive Patente, 1,500+ abgeschlossene Projekte weltweit, etwa 70% einschließlich der Integration eines Roboterpositionierers.
Zertifizierungen
- ISO 9001: 2015 (GB/T 19001-2016) — Qualitätsmanagementsystem
- GJB 9001C-2017 – Qualitätsmanagementsystem für Militär-/Waffenausrüstung
- EU CE – Maschinenrichtlinie 2006/42/EG (Zert. NEIN. M.2026.206.C134866)
- High-Tech-Unternehmen – Zert. NEIN. GR202341000595 (Ausgestellt im November. 2023)
Zuletzt aktualisiert: Jun 2026
VERWANDTE BEITRÄGE
Roboterschweißzelle ohne Programmierung: Visionsgesteuert, Kein Teach-Pendant

7Wartung des Achsroboter-Track-Systems & Leitfaden zur Fehlerbehebung

So wählen Sie die richtige Roboterschweißzelle für Ihr Geschäft aus? Single-Station vs. Zwei Stationen (2026 Vollständiger Leitfaden)

Ein umfassender Vergleich von Roboter-Laserschweißen vs. MIG- und WIG-Schweißen: Welches ist das Richtige für Sie??
So wählen Sie einen Lieferanten für Roboter-Laserschweißen aus: Von der technischen Bewertung bis zur Musterprüfung
