


Fabricante de sistemas láser y estaciones de trabajo robóticas personalizadas



Automatización de soldadura de tanques de transformadores:Resolviendo el desafío de las grandes, Piezas no repetitivas
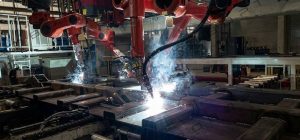
La soldadura de tanques de transformadores se encuentra en la intersección de todo lo que dificulta la automatización de la soldadura.. Los tanques son grandes, a menudo 2 a 6 metros en su dimensión más larga. Cada uno es efectivamente único., con diseños de paneles, patrones de corrugación, y posiciones de los puertos de conexión que varían según la clasificación del transformador y las especificaciones del cliente.. Las articulaciones son numerosas.: un solo tanque de transformador de media potencia puede tener 40 a 80 uniones de soldadura individuales, muchos de ellos en lugares confinados entre aletas de refrigeración, costillas de refuerzo, y orejetas de elevación.
Las células de soldadura robótica convencionales no fueron diseñadas para esto. Fueron diseñados para piezas repetitivas con geometría estable: soportes para automóviles., accesorios de tubería, secciones estructurales estandarizadas. Una celda robótica tradicional en un entorno de tanque de transformador pasa más tiempo reprogramándose que soldando, porque cada variante de tanque es, desde la perspectiva del robot, una nueva parte.
Este artículo explica por qué la soldadura de tanques de transformadores históricamente se ha resistido a la automatización., qué capacidades técnicas específicas se requieren para automatizarlo con éxito, y cómo la programación cero, Los sistemas de soldadura guiados por visión abordan cada desafío que las células convencionales no pueden.
Este artículo es parte de la serie Automatización de soldadura de acero estructural.. Si es nuevo en el mundo de las células de soldadura robótica guiada por visión, Blog 03: Célula de soldadura robótica sin programación proporciona el contexto fundamental antes de leer este artículo de aplicación vertical.
Por qué la soldadura de tanques de transformadores se ha resistido a la automatización
Para entender la solución., Ayuda a ser preciso sobre el problema.. Los tanques de transformadores no cumplen con los supuestos básicos de la soldadura robótica convencional en cuatro aspectos simultáneamente.
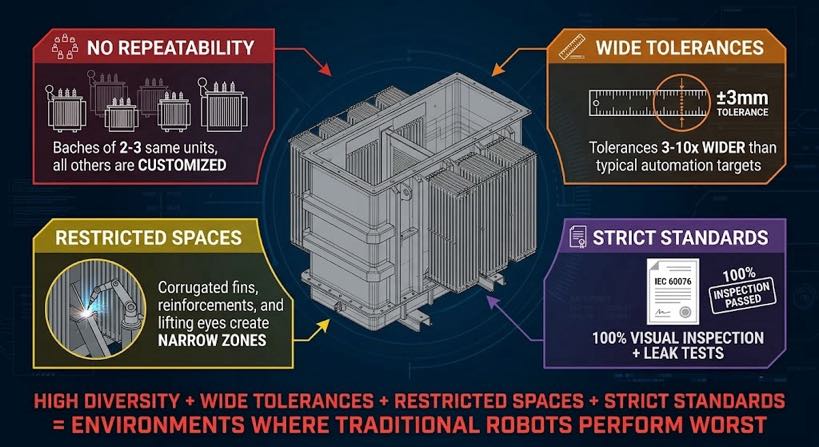
1. No hay dos tanques idénticos.
Los transformadores de potencia son productos diseñados bajo pedido.. Dimensiones del tanque, espesor de pared, recuento de paneles, profundidad de corrugación, posiciones de los bujes, y las ubicaciones de los accesorios de elevación varían según las especificaciones eléctricas.. Un fabricante que produce 15 a 30 Los tanques de transformadores por mes pueden tener solo dos o tres unidades de la misma configuración en cualquier lote de producción determinado.. El resto son variantes únicas o de bajo volumen..
Una celda robótica convencional requiere un programa de enseñanza independiente para cada configuración.. De tres a ocho horas por programa, un lote mensual de 25 variantes requiere 75 a 200 horas de tiempo del programador, antes de que se abra un solo arco. Para la mayoría de los fabricantes de tanques de transformadores, este cálculo finaliza la conversación sobre automatización.
2. Las tolerancias dimensionales son más amplias que los objetivos de automatización típicos.
Los paneles del tanque del transformador se fabrican con placas pesadas, generalmente 4 a 16 mm de espesor de pared — mediante oxicorte, corte por plasma, y prensado. Las tolerancias dimensionales resultantes son ±1 a 3 mm en dimensiones del panel, ±2 a 4 mm en paso de corrugación, y ±1 a 3 mm en el espacio de montaje en las juntas soldadas. Estas son tolerancias estándar para este método de fabricación.; También son de tres a diez veces más anchos que las tolerancias que asumen las trayectorias de soldadura robótica convencionales..
3. La geometría de acceso a las juntas es limitada y variable.
Los tanques de transformadores son estructuras ensambladas con deflectores internos., aletas de refrigeración externas, conexiones de válvulas, y reforzar canales que crean zonas de acceso restringido. La antorcha robótica debe navegar entre estas características para llegar a la unión soldada, y la configuración exacta de las obstrucciones varía de una unidad a otra según la clasificación del transformador y las especificaciones del cliente..
4. Los estándares de calidad de soldadura son estrictos
Los tanques de transformadores operan bajo presión continua de aceite en servicio.. CEI 60076 y las especificaciones de fábrica del cliente generalmente requieren 100% inspección visual y prueba de fugas, Muchos clientes especifican pruebas no destructivas adicionales en las costuras primarias.. La brecha de calidad entre lo que produce una celda fija programada y lo que requiere la especificación es el principal obstáculo.
| La paradoja de la automatización del tanque de transformador: Variedad de parte alta + amplias tolerancias dimensionales + acceso restringido + Estándares de calidad estrictos = exactamente las condiciones en las que las células robóticas convencionales funcionan peor. Y exactamente las condiciones en las que la soldadura manual crea más cuellos de botella. |
¿Qué hace que la soldadura de tanques de transformadores sea automatizable? 2026
Tres avances tecnológicos, llegando en combinación, han cambiado el cálculo de viabilidad para la automatización de la soldadura del tanque de transformadores.
Desarrollo 1: Generación de ruta de programación cero a partir de escaneo 3D
Los sistemas de soldadura guiados por visión equipados con escáneres láser 3D pueden capturar la geometría real de cada conjunto de panel del tanque del transformador antes de que comience la soldadura.. El escaneo detecta las posiciones reales de las juntas (no las posiciones nominales de un dibujo) y genera la ruta de soldadura del robot a partir de lo que realmente encuentra.. Porque la ruta se genera nueva a partir de cada escaneo., La variación dimensional entre piezas es irrelevante..
Desarrollo 2: Control de parámetros de soldadura adaptable al espacio
Un escaneo 3D no solo localiza la costura: mide el ancho del espacio a lo largo de toda la junta. Estos datos impulsan el control de parámetros adaptativo a la brecha: el sistema de soldadura ajusta la velocidad de alimentación del alambre, velocidad de viaje, y oscilación continua de la antorcha a lo largo de la unión para mantener un tamaño constante de garganta y pierna de soldadura a pesar de variar el ancho del espacio. Para uniones de tanques de transformadores donde el espacio de montaje varía de 0.5 mm a 3 mm a lo largo de una junta de un solo panel, El control adaptativo de espacios es la diferencia entre una soldadura que pasa la prueba de fugas y una que requiere retrabajo..
Desarrollo 3: Verificación de colisión de gemelos digitales
Una simulación virtual de tamaño completo de la celda de trabajo (el gemelo digital) ejecuta la secuencia de soldadura completa antes de que se abra el primer arco en cualquier nueva configuración del tanque.. La simulación comprueba cada posición del robot para detectar colisiones con la estructura del tanque., el accesorio, y el posicionador. Esto elimina el riesgo principal de la soldadura automatizada en una configuración de pieza nueva.: el accidente del primer artículo.
El proceso automatizado de soldadura de tanques de transformadores: paso a paso
El flujo de trabajo siguiente describe cómo una visión guiada, El sistema de soldadura de programación cero maneja el cuerpo del tanque del transformador desde el ensamblaje del panel hasta la soldadura completa..
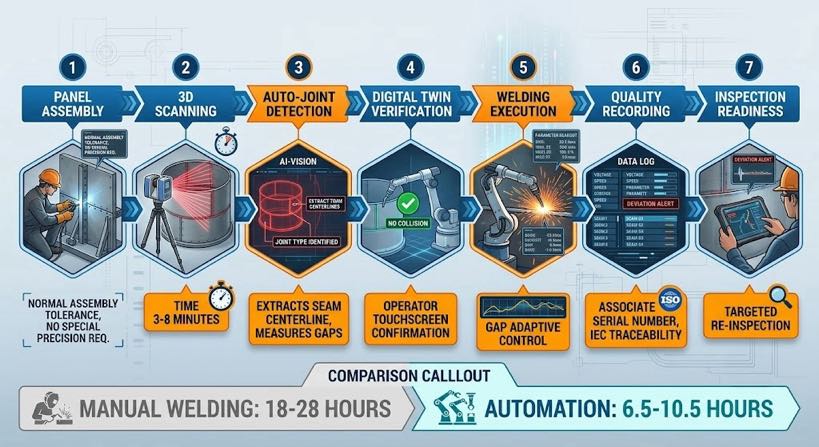
- Montaje de paneles y soldadura por puntos: paneles ensamblados en el dispositivo y soldados por puntos a intervalos. La precisión dimensional en esta etapa es la tolerancia de fabricación normal. (±1–3 mm). No se requiere precisión especial.
- 3Escaneo D de la estructura ensamblada: el escáner láser barre el tanque ensamblado, capturar la geometría de todas las uniones de soldadura accesibles: costuras de base a pared, costuras de esquina de pared a pared, soldaduras de raíz de corrugación, soldaduras de unión de costillas de refuerzo, y soldaduras de almohadillas de elevación. tiempo de escaneo: 3 a 8 minutos dependiendo del tamaño del tanque y el número de juntas.
- Detección automática de juntas y extracción de costuras: el sistema de visión identifica cada tipo de junta a partir de la geometría de escaneo, extrae la línea central de la costura, Mide el perfil de separación real a lo largo de cada junta., y señala las juntas fuera de las tolerancias programables para la revisión del operador.
- Verificación de gemelos digitales: la secuencia de soldadura generada se ejecuta en una simulación virtual de tamaño completo. La detección de colisiones comprueba cada aproximación, soldar, y retraer el movimiento contra la geometría real del tanque del escaneo. El operador revisa la simulación en la pantalla táctil y confirma antes de continuar..
- Ejecución de soldadura: el robot ejecuta la secuencia verificada. El control de parámetros adaptable al espacio ajusta la alimentación del alambre y la velocidad de desplazamiento continuamente a lo largo de cada junta. El posicionador gira el tanque entre los grupos de juntas para mantener una posición de soldadura plana u horizontal durante todo el proceso..
- Registro de calidad durante el proceso: parámetros del arco, velocidad de viaje, y alertas de desviación registradas por unión a lo largo de la secuencia de soldadura, contra el número de serie del tanque, para CEI 60076 trazabilidad.
- Preparación para la inspección posterior a la soldadura: el tanque completo se presenta para inspección visual. El registro de soldadura dirige la atención del inspector a las uniones donde se produjeron alertas de desviación durante la soldadura..
| Comparación del tiempo de ciclo: tanque de transformador mediano (aprox. 2.5 metro × 1.5 metro × 1.5 metro, 60 articulaciones): soldadura manual: 18–28 horas (2–3 días de turno) Célula robótica tradicional: No viable: el tiempo de reprogramación excede el tiempo de soldadura Sistema automatizado guiado por visión.: Escanear + verificar: 15–25 minutos | ciclo de soldadura: 6–10 horas Total: 6.5–10,5 horas (1–1,5 días-turno) Ganancia de rendimiento: aproximadamente 2 a 3 veces el tiempo del ciclo de soldadura, además de la eliminación de los gastos generales de programación. |
Tipos de juntas de tanques de transformadores y sus desafíos de automatización
| Tipo de articulación | Ubicación | Desafío de automatización | Solución guiada por visión |
| Soldadura a tope de panel plano | Costuras de la placa base | Variación del espacio entre los bordes cortados con plasma; arco del panel | 3El escaneo D mide el perfil de separación real; Los parámetros adaptativos de la brecha mantienen el tamaño de la garganta en todo momento. |
| Soldadura de filete de pared a base | Costura perimetral en el fondo del tanque. | Costura continua larga; se acumula distorsión térmica | El seguimiento del arco dentro de la soldadura corrige la posición de la antorcha; El posicionador presenta la articulación en posición plana. |
| Soldadura de raíz de corrugación | Panel lateral corrugado a marco plano | Acceso estrecho entre corrugaciones.; variación de tono ±2–4 mm | El escaneo detecta el paso de corrugación real; camino generado para que coincida con el espaciado real, dibujo no nominal |
| soldadura de esquina (de pared a pared) | Costuras verticales en las esquinas del tanque. | Brecha variable; Se requiere penetración total en las costuras que retienen la presión. | Medición de espacios en el escaneo; ruta de múltiples pasos planificada en función de la brecha real: 1 a 3 pasa |
| Filete de costilla de refuerzo | Nervios de refuerzo externos en la pared del tanque | Separación variable de la curvatura de la pared; tolerancia de posicionamiento de costillas ±3 mm | La visión localiza la posición real de las costillas; ruta de filete generada a partir de una intersección real de nervadura a pared |
| Soldadura de almohadilla de elevación | Almohadillas externas en los puntos de elevación | Soldadura de alta restricción: se requiere fusión completa | El gemelo digital verifica el acceso a la antorcha; El control adaptativo de espacios garantiza una fusión completa en el perímetro de la plataforma. |
| Soldadura del asiento del buje | Tapa del tanque: brida del casquillo a placa de la tapa | Costura circular en la tapa.; enfoque angular requerido | Ruta de soldadura circular generada a partir del escaneo de la posición real de la brida del buje |
La configuración de la celda física para la soldadura de tanques de transformadores
Robot y alcance
Un robot industrial estándar de 6 ejes con un 1,400 a 2,800 El alcance en mm soporta la mayoría de las configuraciones de tanques de transformadores medianos.. Para tanques de transformadores de potencia grandes: 4 a 6 metros de longitud: una pista lineal del séptimo eje extiende el rango de operación del robot a lo largo de la longitud del tanque sin necesidad de reposicionar la pieza. La pista del séptimo eje está coordinada con el controlador del robot, de modo que el movimiento lineal se sincroniza con la trayectoria de soldadura..
Posicionador
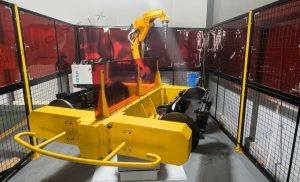
Un posicionador de cabezal/contrapunto, normalmente 2,000 a 10,000 Clasificación de carga útil en kg para tanques de transformadores de potencia y distribución: gira el tanque para presentar cada grupo de juntas en la posición óptima para soldar.. El posicionador está coordinado con el controlador del robot y el sistema de escaneo.: el escaneo captura las posiciones de las articulaciones en relación con el punto cero del posicionador, y la secuencia de soldadura planifica automáticamente las rotaciones del posicionador entre grupos de juntas.
Seguridad y gestión de humos.
La soldadura de tanques de transformadores implica altas tasas de deposición en placas pesadas; la generación de humos es significativa. El recinto de la celda incluye extracción de gran volumen en la fuente más extracción de área para el recinto completo.. La protección contra arco eléctrico cumple CEI 60079 y códigos de seguridad locales. La celda está bloqueada para evitar el movimiento del robot cuando las puertas de acceso están abiertas..
Calidad y trazabilidad de soldadura para CEI 60076 y especificaciones del cliente
| Requisito de calidad | Enfoque de soldadura manual | Enfoque celular automatizado |
| 100% inspección visual | El inspector examina todas las juntas después de la soldadura.; sin registro de proceso | El registro de soldadura proporciona parámetros de arco reales por unión; El inspector revisa el registro junto con el control visual. |
| Pruebas de presión/fugas | Pasa/falla: no hay vinculación de proceso si la prueba falla | El registro de soldadura identifica uniones con alertas de desviación; reinspección específica si la prueba falla |
| Calificación del procedimiento de soldadura. (WPS/PQR) | El soldador califica por AWS D1.1 o EN 15614 | Soldaduras de celda a biblioteca de programas de soldadura validados: parámetros rastreables hasta registros de pruebas de calificación |
| Verificación dimensional | Medición manual del calibre: base de muestra | La medición de espacios a partir del escaneo previo a la soldadura proporciona un tamaño de soldadura previsto; el registro de arco confirma la ejecución |
| Trazabilidad de materiales | Registros manuales que vinculan los números de calor de las placas con las juntas | Registro de soldadura vinculado al número de serie de la pieza; entrada del número de calor de la placa en la configuración del trabajo |
Preguntas frecuentes
¿Puede la soldadura automatizada manejar uniones de paneles corrugados??
Sí, la soldadura de paneles corrugados es una de las aplicaciones específicas en las que la automatización guiada por visión supera tanto a la soldadura manual como a las células robóticas convencionales.. El escaneo 3D detecta el paso y la geometría reales de la corrugación, que varía de la dimensión nominal del dibujo debido a las tolerancias de conformado a presión. La ruta de soldadura se genera para que coincida con el espaciado real de las corrugaciones., produciendo un tamaño de soldadura significativamente más consistente que la soldadura manual en un largo recorrido de corrugación.
¿Cuál es el tamaño mínimo y máximo del tanque que puede manejar el sistema??
El rango de tamaño práctico es de aproximadamente 0.8 metros a 6 metros en la dimensión más larga, con pesos parciales de 200 kilogramos a 15,000 kg dependiendo del calibre del posicionador. Tanques más pequeños: transformadores de distribución debajo 100 kVA: se puede soldar en una celda estándar de estación dual sin vía del séptimo eje. Tanques de transformadores de potencia más grandes — 6 metros y más: requieren un robot montado en pórtico o un sistema de múltiples robots. El rango de producción más común para la implementación de la automatización es 400 kVA a 10 Tanques de distribución MVA y transformadores de media potencia..
¿Cómo maneja el sistema los tanques donde las especificaciones del cliente cambian entre pedidos??
Debido a que la ruta de soldadura se genera a partir del escaneo real de cada tanque en lugar de un programa almacenado, Los cambios de especificaciones entre pedidos no requieren actualización de programación.. El operador carga el tanque., inicia el escaneo, y el sistema genera un nuevo camino apropiado a la geometría que encuentra. Las actualizaciones de la biblioteca de programas de soldadura (si el cambio de especificación implica una clase de junta o espesor de material diferente) requieren la participación de un ingeniero de soldadura., pero esta es una actualización única por cada nueva configuración conjunta, no es una tarea de programación por pedido.
¿Qué habilidades del operador se requieren para hacer funcionar la celda en la producción de tanques de transformadores??
El operador celular requiere: Licencia de grúa o montacargas para carga de cisternas.; Capacidad para leer un dibujo de soldadura e identificar secuencias de juntas.; familiaridad con la pantalla táctil HMI del celular; y comprensión básica de lo que constituye un resultado de escaneo inaceptable. Habilidades de programación de robots., conocimiento CAD, y no se requiere certificación de soldadura. Un técnico con experiencia en talleres de fabricación general puede recibir capacitación en dos o tres semanas..
Próximos pasos
- Comprender la tecnología de escaneo 3D y seguimiento de costuras que lo hace posible., leer Blog 04: 3Seguimiento de costura láser D Vision explicado.
- Comprender cómo los datos de escaneo se convierten en un programa de soldadura mediante modelado inverso. , leer Blog 05: Tecnología de escaneo para soldar.
- Evaluar el caso de retorno de la inversión para el volumen de producción de su tanque de transformador y el costo laboral actual., leer Blog 08: ROI de una celda de soldadura robótica sin programación.
- Comprender cómo integrar una celda de soldadura automatizada en una línea de fabricación existente., leer Blog 10: Cómo integrar una estación de trabajo de soldadura robótica guiada por visión.
| Vea cómo funciona la soldadura guiada por visión en sus piezas reales Envíanos un dibujo del tanque, el modelo tekla, o simplemente una foto del porro. Realizaremos una demostración del recorrido del escaneo a la soldadura y devolveremos una estimación del tiempo del ciclo., vista previa de la ruta, y sección transversal de soldadura: no se requiere compromiso. ✉ Contact Us Now → Calculate My ROI ✓ No commitment required ✓ Response within 24 hours ✓ Free cycle time estimate |
Sobre el autor
Experiencia & Cartas credenciales
Especialista en integración de sistemas de soldadura robótica con 12+ Años de experiencia directa en proyectos centrados en la selección e integración de posicionadores robóticos.. Ha brindado consultoría a 300+ fábricas en toda América del Norte, Europa, y Asia.
Antecedentes de la empresa: 26+ años de ingeniería de automatización de soldadura, 40+ patentes activas, 1,500+ proyectos completados a nivel mundial, aproximadamente 70% que involucra la integración del posicionador de robot.
Certificaciones
- ISO 9001: 2015 (GB/T 19001-2016) — Sistema de Gestión de Calidad
- GJB 9001C-2017 — Sistema de gestión de calidad de equipos militares/armas
- CE de la UE: Directiva sobre máquinas 2006/42/CE (certificado. No. M.2026.206.C134866)
- Empresa de alta tecnología: certificado. No. GR202341000595 (Emitido en noviembre. 2023)
Última actualización: Jun 2026
PUBLICACIONES RELACIONADAS

Soldadura láser robótica: Principios, Ventajas, y aplicaciones (2026 Guía completa)
Cómo calcular el ROI de la celda de soldadura robótica en 2026: Plantilla completa con casos del mundo real
ROI de posiciones de robot: ¿Cuánto le cuesta realmente la soldadura manual??
Reacción, Rigidez, y deriva térmica: Las tres especificaciones ocultas que definen el rendimiento del posicionador de soldadura
Cabeza y contrapunto vs.. Tipo L vs.. Posicionador de robot tipo U: Cómo elegir por forma de pieza de trabajo
