カスタムロボットワークステーションおよびレーザーシステムメーカー



スキャン・ツー・ウェルド技術:リバース モデリングがロボット プログラミングをどのように置き換えるか
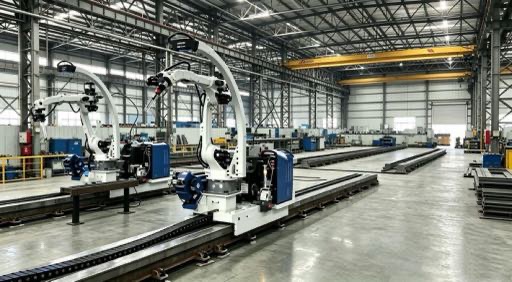
溶接継手のスキャンとロボットによる溶接の開始の間には、ほとんどの記事がスキップするステップがあります。. 3D スキャナーは点群をキャプチャします. アークが開く. その間に何かが起こりました。以前はプログラマーにとって 2 ~ 8 時間かかっていたものが、ソフトウェア システムでは 5 分以内で完了するようになりました。. それはリバースモデリングです .
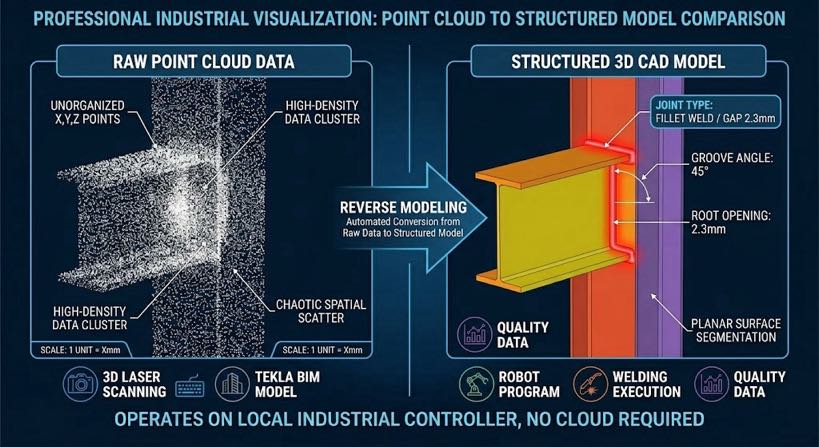
リバース モデリングは、生のスキャン ジオメトリを取得し、それを特定された表面を持つ構造化 3D モデルに変換するプロセスです。, 関節の特徴, ロボット動作プランナーが操作できる溶接シームパラメータ. センシングと実行の間の架け橋です. そして批判的に, 溶接モデルが物理スキャンから生成されたかどうかに関係なく機能します。, Tekla Structures のエクスポート, またはパラメトリック テンプレート — 既存のデジタル投資が入力となります, 障害物ではない.
この記事では、リバース モデリングの仕組みについて説明します, 特に構造用鋼の製造においてなぜそれが重要なのか, 詳細な Tekla モデルを扱うショップと、鋼材サンプルと口頭での仕様のみを受け取るショップの両方にとって、それが実際に何を意味するのか.
| 読書ガイド — 自分の背景に基づいてどこから始めるべきか: 3D スキャンと点群の初心者? → ブログを読む 04: 3D Vision レーザー シーム トラッキングの最初の説明. 点群とは何かについて説明します, レーザースキャナーがどのようにそれを構築するか, and what ‘seam extraction’ 意味 — 平易な言葉で, 事前知識は必要ありません. |
誰も語らないステップ: 点群から溶接プログラムまで
ベンダーがプログラミング不要のロボット溶接について説明する場合, プロセスを 2 つのステップに圧縮することがよくあります: パーツをスキャンする, 溶接を始める. その圧縮により、チェーンの中で技術的に最も重要なステップが隠蔽されます. 生の 点群 — 何百万もの x, y, 3D レーザー スキャナが部品表面からキャプチャした Z 座標測定値 - 溶接プログラムではありません. サーフェスがどこにあるかはわかりますが、それが何であるかはわかりません. 溶接開先と仮付け溶接痕やフィクスチャクランプを区別できません. ジョイントタイプの概念がありません, 溶接シーケンス, パスカウント, またはトーチ角度.
| 点群: 3D 座標測定値の高密度セット (×, y, z) 物理的な表面からレーザー スキャナーによってキャプチャされた. デジタルとして考えてください “ドットマップ” 部品の正確さ, しかし構造化されていない. リバースモデリングで構造を与える. |
点群を溶接プログラムに変換するには、構造化された解釈が必要です, それがリバース モデリングが提供するものです. 従来の代替手段は、ティーチペンダントを持った人間のプログラマーでした, 構造解釈を手動で提供した人: 「これはフィレットジョイントです」, 根はここにある, トーチは行きます 45 度, パスが 2 つ必要です。’ リバース モデリングはその解釈を自動化します。点群フィーチャからジョイント ジオメトリを特定し、溶接パス プランナーが必要とするすべてのパラメータを導き出します。, 人間の入力なしで.
| スキャンから溶接までの正しいメンタル モデル: Model input → [リバースモデリング] → Structured weld geometry → [経路計画] → Robot program モデル入力は次のとおりです: 物理スキャン (点群) | Teklaの輸出 | パラメトリックテンプレート リバースモデリングは解釈層です. それがなければ, スキャンやCADなどの入力は単なるデータです. |
溶接自動化におけるリバース モデリングとは何ですか?
| 溶接自動化におけるリバース モデリングは、物理スキャンなどの入力データから構造化 3D 幾何学モデルを再構築する計算プロセスです。 (点群), BIM/CAD エクスポート, またはパラメトリック定義 — そのモデル内の溶接継手フィーチャを識別する, ロボットの溶接パスを自動的に生成するために必要なパラメータを抽出します. |
「リバース」という言葉は、’ これを従来のフォワードプログラミングと区別します, プログラマーがロボットに各パスの位置を手動で教える場合. リバースモデリングでは, スキャンまたは Tekla からの形状モデルが真実の情報源です. システムはそこから溶接プログラムを自動的に導き出します。.
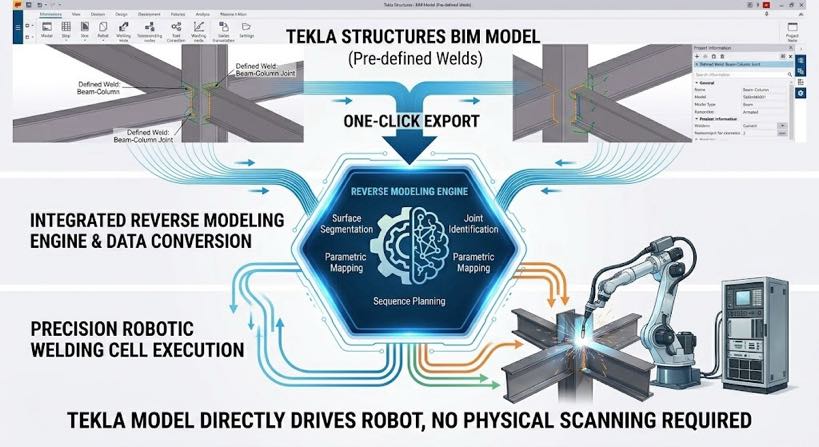
| テクラストラクチャーズ: 形鋼BIM (ビルディングインフォメーションモデリング) 鉄骨接合の詳細な 3D モデルを作成するために製造工場で広く使用されているソフトウェア, 梁, 列, とフレーム. スキャンから溶接までの統合において, Tekla モデルは、ジョイント ジオメトリをリバース モデリング エンジンに直接フィードします。すでに現在のモデルがある部品に対して物理スキャンは必要ありません。. |
成熟した Tekla ワークフローを備えた大規模な鉄鋼製造業者向け, これは実際に利用可能な最速のパスです: ワンクリックの Tekla エクスポートにより、ジョイント ジオメトリがリバース モデリング エンジンに直接フィードされます。, 物理スキャンステップを完全にバイパスする. Tekla への投資によりプロセスが加速します; それとは競合しない.
デジタルファイルを持たない店舗向け - 修理作業, お客様提供のサンプル, レガシー部品 - 物理スキャンは Tekla 入力を置き換え、同じリバース モデリング パイプラインにフィードします。. 溶接プログラムの出力は、どの入力パスが使用されたかに関係なく同一です.
各入力パスが適用される場合
| 入力パス | 出発点 | こんな方に最適 | 溶接時間プログラム |
| Tekla Structures のエクスポート | 既存の3D構造モデル | 現在の Tekla モデルを使用するファブリケーター — 最速のパス, スキャンは必要ありません | < 2 分 |
| パラメトリックモデリング | オペレータが入力した主要な寸法 | 標準セクション: 梁, 列, ブラケット — 厚さによって定義, 長さ, ジョイントタイプ | 2–4分 |
| 3Dスキャン→リバースモデリング | ワークセル上でスキャンされた物理部品 | 補修工事; CADを使用しない部品; 顧客サンプル; 完成時の形状検証 | 3–5分 |
3 つのパスすべてが同じ溶接プログラム出力に収束します, 同じ溶接スケジュール ライブラリを使用する, 同じシーケンスプランナーにフィードします. どちらを選択するかはワークフローの問題です, 能力の問題ではない.
リバース モデリングの仕組み — 入力からプログラムまでの 5 つのステップ
以下のプロセスは、入力パスに関係なく、リバース モデリング エンジン内で何が起こるかを説明します。. 5つのステップは同じです; ステップのデータ形式のみ 1 異なります.
ステップ 1: ジオメトリの取り込みとサーフェスのセグメンテーション
リバース モデリング エンジンは、入力ジオメトリ (生の点群) を受け取ります。, Tekla IFC/XML エクスポート, またはパラメトリック定義 — そしてそれを別個の平面と曲面にセグメント化します. 点群の場合, このアルゴリズムは、平面を座標点のクラスターに適合させ、表面の向きが変化する境界を特定します。. Teklaモデルの場合, サーフェスはすでに定義されています; エンジンはそれらを直接読み取り、表面の交差から候補となる接合位置を特定します。.
構造用鋼用, 主表面はほとんどが平面、つまり平らなプレートです, アングルセクション, ボックス セクション — 入力形式に関係なくセグメンテーションの信頼性を高めます.
ステップ 2: 関節特徴認識
セグメント化されたサーフェス内, システムは溶接継手のフィーチャ、つまり各継手のタイプを定義する幾何学的構成を識別します。. フィレット ジョイントは、2 つの平面が斜めに交差する部分です。. V 溝突合せ継手は、ルート ギャップに収束する 2 つの面取りされた表面です。. T ジョイントは、垂直面と水平面が交わる面です。 90 度.
認識アルゴリズムは、測定されたジオメトリをジョイント テンプレートのライブラリと照合します。. 信頼しきい値を超える一致が見つかった場合, 関節タイプが分類され、主要なパラメータが抽出されます:
- 3D 空間でのジョイント中心線の位置
- ジョイントタイプ: フィレ, お尻, Tジョイント, ラップ, 溝
- ジョイントの長さに沿った各点のギャップ幅
- 開先溶接のベベル角度とルート面
- ロボットのアクセス角度 - トーチが衝突せずにジョイントに到達できるかどうか
抽出されたジオメトリが信頼しきい値を超えて既知のジョイント テンプレートと一致しない場合、おそらくフィッティングが異常に悪いか、仮付け溶接によってルートが見えにくくなっているため、システムはオペレータによるレビューのためにジョイントにフラグを立てます。. システムはあいまいなデータを結合しません.
ステップ 3: 溶接パラメータのマッピング
ジョイントのタイプと形状が分類されたら, システムは、抽出されたパラメータを溶接スケジュール ライブラリにマッピングします。つまり、各ジョイント構成の検証済みプロセス パラメータです。: 電圧, ワイヤ送り速度, 移動速度, シールドガス, そしてパスカウント.
マッピングは単純な検索ではありません. ギャップ幅はジョイントの長さに応じて変化します, システムは各断面のパラメータ値を継続的に計算します。. あ 1 接合開始部のギャップ mm と 3.5 ジョイント端の mm ギャップには、各点で異なるワイヤ送り速度と移動速度が必要です。プログラムはそれらを連続関数として調整します。, 段階的平均ではない.
| これが AWS D1.1 準拠にとって重要な理由: AWS D1.1 では、部分溶け込み開先溶接の最小有効スロートと、公称ギャップではなく、実際の継手の形状に基づいて隅肉溶接の最小脚長を指定しています。実際のギャップに関係なく固定パラメータを使用する溶接プログラムでは、広いギャップ部分は充填不足になり、狭い部分には過剰に堆積します。. ギャップ適応パラメータ マッピングにより、プログラム生成レベルで両方の障害モードが排除されます. |
ステップ 4: 溶接順序の計画
溶接プログラムは、単なる個々のジョイント パスの集合ではなく、ロジックを備えたシーケンスです。. シーケンス プランナーは、ジョイントが溶接される順序を決定します。, を説明する:
- 歪み制御: 溶接方向を交互に変更して、溶接部全体の入熱のバランスをとります。
- アクセス階層: シーケンス全体を通してロボットの到達距離を維持できる順序でジョイントを溶接します。
- ポジショナー調整: パーツを回転させてジョイントを平らな位置または水平な位置に表示します
- マルチパス計画: 厚いジョイントのパス間の要件とパス順序
シーケンス計画は、溶接自動化において最も過小評価されがちなステップです. 個々のジョイント パスを正確に生成しても、それらの順序付けが不十分なセルでは、後のジョイントでロボット アクセスの問題が発生し、歪んだパーツが生成されます。. 制約ベースのプランナーは 4 つの基準すべてを同時に最適化します。.
ステップ 5: ロボットプログラム出力
最終出力は完全なロボット プログラムです: ロボットの関節位置, トーチの角度, ポジショナコマンド, ロボット コントローラーが直接実行する溶接パラメータ呼び出し. 入力ジオメトリから実行可能プログラムまで: 5 ~ 15 個のジョイントを備えた一般的な構造用鋼の溶接の場合は 5 分未満. オペレーターはタッチスクリーンで確認して溶接を開始します。どの時点でもプログラマーは関与しません。.
これが形鋼製造業者の経済状況を変える理由
Tekla モデルを使用する製造業者向け: プログラミング時間がゼロ近くまで短縮される
大規模な構造用鉄鋼製造業者は成熟した BIM ワークフローを備えていることが多く、すべての部品に Tekla モデルがあります, 接続の詳細は完全に解決されています, 製造図面も自動的に生成されます. ミッシングリンクは常に最後のステップだった: そのデジタルモデルをロボット溶接プログラムに変換するには、依然としてティーチペンダントのプログラマーが必要でした.
リバースモデリングによる Tekla と溶接の統合, 最後のステップは自動化されています. エンジニアリングに何時間もかかった Tekla モデルがロボットを直接駆動できるようになり、ワンクリックでジョイント ジオメトリをエクスポートできるようになりました。, リバース モデリング エンジンがそれを解釈します, 部品がワークセルに到着する前に溶接プログラムの準備が完了します。.
CAD ファイルを使用しないジョブ ショップの場合: 自動化が初めて利用可能になる
スケッチから作業する形鋼のジョブ ショップ, 顧客サンプル, あるいは、口頭による仕様は歴史的にロボット オートメーションから完全に除外されてきました。なぜなら、すべてのオートメーション ベンダーが出発点として CAD ファイルを必要としていたからです。. 物理スキャンからのリバース モデリングによりこれが変更されます: パーツ自体が入力です.
経済的なクロスオーバー ポイント (自動化が効果を発揮する生産量) は、プログラムあたり 30 ~ 50 個の同一部品から効果的に減少します。 1. ショップが 1 つの構成を実行するか、100 の構成を実行するか, プログラミングのオーバーヘッドはゼロです.
| 手戻りの削減: スキャンから溶接までのレポートを溶接出力の 3 ~ 8% からそれ未満に削減するショップ 1% 手直し. 年間溶接収益 300 万ドル, つまり、年間 60,000 ~ 210,000 ドルの再作業コストが削減されます。これは、固定プログラムされたパスでは実現できないギャップ適応パラメータ マッピングによって実現されます。. |
よくある質問
リバースモデリングは3Dスキャンと同じですか?
いいえ - これらは連続したステップです. 3D スキャンは、物理部品から生の点群データをキャプチャします。 (ブログを参照 04 これがどのように機能するかについての完全な説明については、). リバースモデリングはそのデータを解釈します: サーフェスのセグメント化, 関節の特徴を認識する, 溶接パラメータのマッピング, 溶接シーケンスの計画. スキャナーがデータを生成する; リバースモデリングによる溶接プログラムの作成. 入力がスキャンではなく Tekla モデルの場合, スキャンステップは完全にバイパスされます。リバースモデリングはデジタルジオメトリから直接機能します。.
既存の Tekla モデルはこのシステムで直接動作しますか??
はい — Tekla Structures の統合は利用可能な最速の入力パスです. Tekla からワンクリックでエクスポートすると、ジョイント ジオメトリがリバース モデリング エンジンに直接送信されます。, ジョイントの種類を検出します, パラメータを抽出します, 物理的なスキャンを行わずに溶接プログラムを生成します. すでに Tekla を利用しているショップの場合, これによりスキャン手順が不要になり、プログラム生成から新しい部品の最初の溶接にかかる時間が 2 分未満に短縮されます。.
切断や熱処理により大きな歪みが生じた部品をシステムはどのように処理するのか?
物理スキャンによる部品入力の場合, リバース モデリング エンジンは、実際の施工時の形状からモデルを構築します。歪みは自動的に捕捉され、溶接パスに組み込まれます。. Tekla経由で入力された部品の場合, 設計どおりのジオメトリがパスを駆動します; 大幅な現況偏差が予想される場合 (例えば, サーマルボウ付きフレームカットプレート), 溶接前に高速検証スキャンパスを実行することをお勧めします. システムはハイブリッド ワークフローをサポートします: ジョイント検出用の Tekla モデルと位置確認用の検証スキャン.
システムは、ジョイントが重なっているマルチレベルの溶接を処理できますか?
はい. 一部の接合部が他の構造部材によって隠されている複雑な溶接の場合, システムは、複数の角度またはロボット位置からのマルチパス スキャンをサポートします。, 共同認識を実行する前に点群を登録して単一のモデルに結合する. Tekla 入力溶接の場合, 物理的なアクセスの複雑さに関係なく、すべてのジョイントがモデル内に表示されます。シーケンス プランナーは実際のロボットのアクセス制約を考慮します。. これは構造フレームの標準的なワークフローです, ボックス列, および変圧器タンク本体.
これにはクラウド処理またはインターネット接続が必要ですか??
いいえ. すべてのリバース モデリング計算はローカルの産業用コントローラー上で実行されます。ネットワーク依存性のない複雑な構造点群のリアルタイム処理用に指定されています。. これは、クラウドに接続された生産機器を禁止する IT セキュリティ ポリシーを持つ店舗や、接続の信頼性が低いサイトにとって重要です。. 溶接データのログはローカルに保存され、ローカル ネットワーク経由で品質管理システムにエクスポートされます。.
次のステップ
- リバース モデリング用の点群を生成する 3D スキャン ステップを理解する (点群とは何かを含む), レーザースキャナーがどのようにそれを構築するか, および継ぎ目の抽出がどのように機能するか — 読む ブログ 04: 3D Vision レーザー シーム トラッキングの説明.
- 完全なセルのコンテキストで完全なプログラミング不要のワークフローを確認するには, 読む ブログ 03: プログラミング不要のロボット溶接セル: 視覚誘導システムがどのようにしてティーチペンダントを排除するのか.
- 自分の作業でシステムをテストするには: Teklaモデルを送ってください, 部品図, または関節の写真. リバース モデリング パスを生成し、プログラム プレビューを返します。, サイクルタイムの見積もり, および溶接断面 — コミットメントは必要ありません.
著者について
経験 & 資格
ロボット溶接システム統合スペシャリスト 12+ ロボットポジショナーの選択と統合に重点を置いた直接プロジェクトの長年の経験. にコンサルティングを提供してきました 300+ 北米各地の工場, ヨーロッパ, そしてアジア. この記事のすべての仕様データは実際の H から抽出されています。 / B / L / Uシリーズ製品データシート.
会社背景: 26+ 長年にわたる溶接自動化エンジニアリング, 40+ 有効な特許, 1,500+ 世界中で完了したプロジェクト, 約 70% ロボットポジショナーの統合を含む.
認証
- ISO 9001: 2015 (ギガバイト/トン 19001-2016) — 品質管理システム
- GJB 9001C-2017 — 軍事/武器装備品の品質管理システム
- EU CE — 機械指令 2006/42/EC (証明書. いいえ. M.2026.206.C134866)
- ハイテク企業 — 認定. いいえ. GR202341000595 (11月発行. 2023)
最終更新日: ジュン 2026