


カスタムロボットワークステーションおよびレーザーシステムメーカー



5 大型ワークの溶接が非効率な理由 — およびロボットポジショナが各問題をどのように解決するか
大型ワーク溶接における隠れた生産性の危機
テキサス州の圧力容器製造業者は 1 日あたり 2 シフトを稼動していました, 週に6日. 紙の上, 作戦は生産的だったように見えた. 実際に, 時間運動研究により、溶接工の支出は以下のことが明らかになりました。 30% 実際に溶接を行っている労働時間のうち. 残り — 位置変更, クレーンを待っています, 調整治具, ぎこちないパスのやり直し — 目に見えない無駄が日常業務に深く埋め込まれているため、チームはそれを認識するのをやめていた.
これが大型ワーク溶接の決定的な課題です: 部品が大きくて重いほど, 溶接以外のすべての作業に生産時間が失われるほど、.
エンジニアリング機械ブーム, 圧力容器, 風力タービンタワー, 大型車両のシャーシ, 船の構造セクション - これらは手でひっくり返すことができるコンポーネントではありません, 治具を使って位置を変える, または単一の固定ステーションからの溶接. 大型ワークの溶接には天井クレーンが必要, 複数人の調整, セットアップ時間の延長, そして絶え間ない位置の妥協. そして、これらの要件のひとつひとつに時間がかかります, お金, 溶接品質. まさにここが、 ロボットの位置 最大の効果をもたらします.
の運用データに基づく 1,500+ 完了した自動化プロジェクト (大部分は大型または重量ワークピースを含む) を特定しました 5つの根本原因 大型ワークの溶接効率低下. この記事ではそれぞれを詳しく調べます, 実際のパフォーマンスデータを提供します, そして正しい方法を説明します ロボットの位置 構成により問題の原因が解決されます.
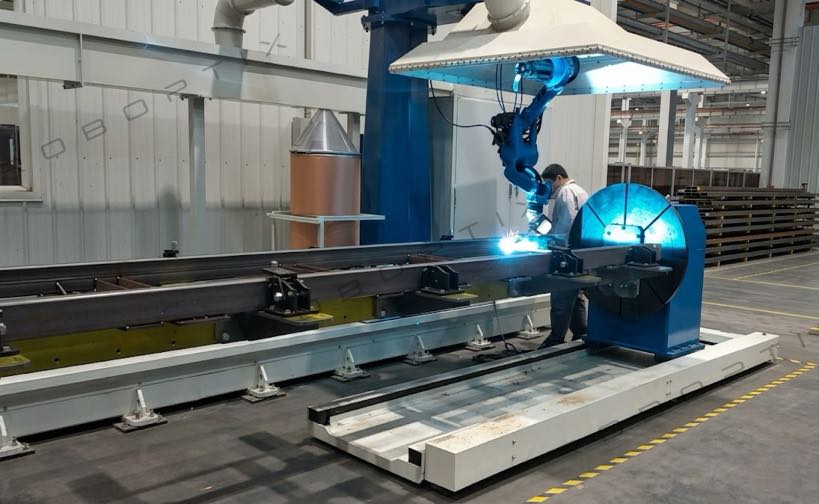
の 5 大型ワークの溶接が非効率である主な理由
それぞれの理由を詳しく調べる前に, ここでは、5 つの根本原因とその典型的な効率への影響を体系的に説明します。:
| # | 根本的な原因 | 一般的な効率損失 |
| 1 | ワークピースの重量が重いため、手動による位置変更は現実的ではありません | 10-位置変更だけでシフト時間の 25% が失われる |
| 2 | 溶接姿勢が悪いとアークオン時間が低下し、溶接品質が低下します | 以下のアークオン時間 30%; 手戻り率 8 ~ 15% |
| 3 | クレーン昇降を繰り返すと生産時間が消費され、リスクが生じます | 15– 位置変更イベントごとに 40 分; 20インシデントの –30% |
| 4 | 最適ではない角度で溶接継手にアクセスすると、溶接が損なわれます。 | 強制アングル溶接では欠陥率が 2 ~ 4 倍高くなる |
| 5 | 複数人での調整により、スケジュールに隙間が生じ、安全性が損なわれる可能性があります | 15–調整の遅れにより生産時間の 20% が失われる |
深い分析: それぞれの根本原因を理解する
理由 1: ワークピースの重量が重いため、手動での位置変更は非現実的
あ 2,000 kg の圧力容器シェルは 2 人の作業員とてこ棒を使っても位置を変えることができません. 天井クレーンが必要です, 談合, スリング, スポッター, そして時間 — かなりの時間. 重機製造工場からの業界の時間動作データによると、単一の大きなワークピースの位置変更は、クレーンの補助を使用して手動で実行した場合、反転ごとに平均 15 ~ 25 分かかることが示されています。. 標準的な 8 時間のシフトで、4 ~ 6 回の位置変更イベントを必要とするコンポーネントを生産します。, つまり、ステーションあたり 60 ~ 150 分の非生産時間になります。.
部品の重量が増加するにつれて問題の物理的性質が複雑になる. リギング 500 kg コンポーネントはかかります 10 分. あ 2,000 kg コンポーネントはかかる場合があります 25 同じタスクにかかる時間は数分. 重量と体位変換時間の関係は線形ではなく、必要な人数に応じて変化します。, エレベーターの複雑さ, そして必要なリスク管理手順.
溶接機の生産性に直接的な影響を与える. 平均的な溶接工 35% 中程度のワークピースのアークオン率は、重いコンポーネントの場合は 22 ~ 28% に低下する可能性があります, 彼らが勤勉に働いていないからではありません, ただし、それらを回避する再配置作業がレート制限の制約となるためです。.
理由 2: 溶接姿勢が悪いとアークオン時間と溶接品質が低下します
プロフェッショナルな溶接標準 — AWS, ISO 9606, で 287 — すべてが 4 つの主要な溶接位置を認識します: フラット (1G/1F), 水平 (2G/2F), 垂直 (3G/3F), そしてオーバーヘッド (4G/4F). これらは単なる分類カテゴリーではありません. それらは根本的に異なる難易度を表します, スピード, 品質の達成可能性.
再位置決めが遅い、または現実的でない大きなワークピースの場合, 部品を平らな位置に回転させるのは時間がかかりすぎるため、溶接工は日常的に垂直または頭上の姿勢で作業することを強いられています。. 結果は測定可能です:
- 成膜速度の低下: 頭上溶接は、重力が溶接池に作用するため、平坦溶接よりも 15 ~ 30% 遅くなります。
- 不良率の増加: 頭上溶接および垂直溶接は、同等の条件下で平らな溶接よりも 2 ~ 4 倍高い欠陥確率をもたらします。
- 溶接機の疲労加速: オーバーヘッドトーチの作業は肉体的に負担がかかる; 疲労に関連した品質低下は通常 2 ~ 3 時間以内に始まります
- 手直しコスト乗数: 大規模な構造溶接について, 単一のパスに欠陥がある場合は研削が必要になる場合があります, 再予熱, 再溶接 - 元の溶接作業の 3 ~ 5 倍の労力が追加されます
理由 3: クレーン昇降を繰り返すと生産時間が消費され、リスクが発生します
大型ワークの製造環境において, 多くの場合、生産スループットに対する最大の制約となるのは、溶接装置ではなく、天井クレーンです。, 溶接工数ではありません. あらゆる位置変更イベントにはクレーンの利用が必要です, オペレーターの対応状況, リギング時間, 安全クリアランスウィンドウ. 1 台または 2 台のクレーンが同時に複数の溶接ステーションにサービスを提供する工場, エレベーター時間の競争により、フロア全体に連鎖的な遅延が発生する.
当社のプロジェクト ネットワーク内の 5 つの重工施設で実施された時間調査では、クレーンの位置変更イベントの平均的な内訳が次のとおりであることがわかりました。:
| 再配置イベントのステップ | 平均時間 |
| クレーンの空き状況を待っています | 5–15分 |
| リギングとアタッチメント | 4–8分 |
| リフト, 回転, そして下げる | 3–6分 |
| 再固定とアライメントチェック | 4–8分 |
| 索具の撤去とクレーンのリリース | 2–4分 |
| 再配置イベントごとの合計 | 18–41分 |
6回の再位置決めイベントが必要なワークの場合, つまり 108– 246 分の非生産的な時間 コンポーネントサイクルごと — 単一の追加溶接パスが行われる前.
安全性の側面も同様に重要です. 重工業部門の職場の安全データは、製造現場で記録可能な事故の 25 ~ 30% に吊り荷とクレーンの操作が関係していることを一貫して示しています。. 各再配置イベントは個別の露出ポイントです. 複数のステーションにわたってシフトごとに 15 ~ 20 台のクレーン リフトを実行する工場内, 累積的なリスクエクスポージャーは相当なものになる.
理由 4: 最適ではない角度での溶接接合部へのアクセスにより溶接が損なわれる
の あらゆる接合部の最適な溶接位置は平坦または平坦に近い位置です — 重力が溶接池を補助する位置, 熱分布が最も均一です, 溶接機やロボットは最も明確な視線とトーチにアクセスできます。. 全回転できない大型ワークの場合, 多くの溶接継手は、固定されたワークピースが許容するあらゆる角度からアクセスする必要があります.
これは小さな不便ではありません. 構造部品の開先溶接用, アクセス角度は直接影響します:
- ルートパスの浸透深さと一貫性
- パス間洗浄効果
- フィルおよびキャップパスプロファイル
- 溶接後の歪みパターン
- 超音波検査とX線検査の結果
大型エンジニアリング機械コンポーネント - 掘削機ブーム, クレーンジブ, 大型車両のフロントアクスルアセンブリ - 溶接接合部へのアクセスの問題は特に深刻です. これらの部品は、複数の平面上にジョイントがある複雑な形状をしています。. ワークピースを回転させて各関節を最適な位置に移動する機能がない, ほぼすべてのセットアップで妥協が行われます.
| エンジニアリングコストへの影響: 溶接手順仕様 (WPS) 構造用途では、多くの場合、特定の位置の資格が必要になります. 現場の状況により、溶接作業者が許容位置偏差を超えなければならない場合, 追加の NDT 要件が適用される可能性があり、影響を受けるすべての接合部の検査に時間とコストが追加されます. |
理由 5: 複数人の調整によりスケジュールのギャップが生じ、安全性が損なわれる
大きなワークの溶接では作業員が 1 人になることはほとんどありません. 重い構造コンポーネントの一般的な位置変更シーケンスでは、: クレーンオペレーター, 荷物を取り付けてガイドするための 1 つまたは 2 つのリガー, 溶接工または溶接ロボットのオペレーター, そして安全監視員. 4 つのパーティすべてを利用可能にする, 説明を受けた, 同時にポジションに就く - シフトごとに複数回, 複数のステーションにまたがる - スケジューリングと調整が継続的な課題です.
効率化コストはいくつかの形式で現れます:
- スケジュールの断片化: チームメンバーの一人が不在の場合, 再配置シーケンス全体が停止する. 他のステーションを支援するリガー, または休憩中のクレーンオペレーター, アイドル時間が発生し、それが溶接ステーションに伝わります。
- 通信オーバーヘッド: すべてのクレーンリフトには、リフト前の安全説明とオペレーター間のリアルタイムのコミュニケーションが必要です。, リガー, そしてスポッター. これにより、すべてのイベントに計画的な時間が追加されます
- ハンドオフポイントでのエラーの可能性: 調整エラー — 誤解された信号, 間違ったリギング接続ポイント, 時期尚早な負荷解放 - 多くの重製造インシデントの原因となります
- スキル依存性: 大きなワークの経験を持つ経験豊富なリガーやクレーンオペレーター自体が希少な熟練技能カテゴリーです. それらが利用できないことが二次的なボトルネックになる
| 運用の現実: プロジェクト評価データベース全体にわたって, 手動による大型ワークの位置変更レポートを実行するショップ 15溶接ステーションの総時間の -20% 調整のオーバーヘッド、つまり溶接ステーションにスタッフが配置され準備が整うまでの時間によって吸収されます。, しかし、リソースの再配置を待って生産が停止します. |
ロボットポジショナーソリューション: 構成と問題の一致
すべてではありません ロボットの位置 同じです, すべての大型ワークアプリケーションに同じ構成が必要なわけではありません. 3コア ロボットの位置 タイプは上記の特定の課題に対処します.
構成 1: ヘッドアンドテールストックロボットポジショナ — 長い構造コンポーネント
ヘッドと心押し台 ロボットの位置 ワークピースを両端でサポート - 1 つの駆動ヘッド, 1 つの受動的心押し台 - 主軸に沿って回転させます. これは、長い円筒形または細長い構造コンポーネントの正しい構成です。: 圧力容器シェル, パイプスプール, タワーセクション, 重いアクスルシャフト, および同様のジオメトリ.
5つの根本原因を取り除くもの:
- 理由 1 (重さ): からのワークをサポート 500 kgから 5,000 高精度サーボドライブを搭載した kg — 重量は位置変更の制約ではなくなりました
- 理由 2 (姿勢): ワークピースを継続的に回転させるため、アクティブな溶接継手は常に平らまたは水平な位置に表示されます。
- 理由 3 (クレーンリフト): プロセス中のクレーンの位置変更が完全に不要になります。ワークピースは一度ロードされ、溶接サイクル全体を通じて必要に応じて回転されます。
- 理由 5 (調整): 4 人で調整するクレーン イベントから 1 人のオペレーター入力への位置変更を削減します。
| 代表的な性能: 圧力容器のシェル溶接について, ヘッドと心押し台のロボット ポジショナーの統合により、再位置決め時間がイベントあたり 15 ~ 25 分から 下 30 秒. アークオン時間は 28 ~ 32% から 82–88% シフト時間の. |
構成 2: U タイプ ロボット ポジショナ — 非対称コンポーネントの 2 軸制御
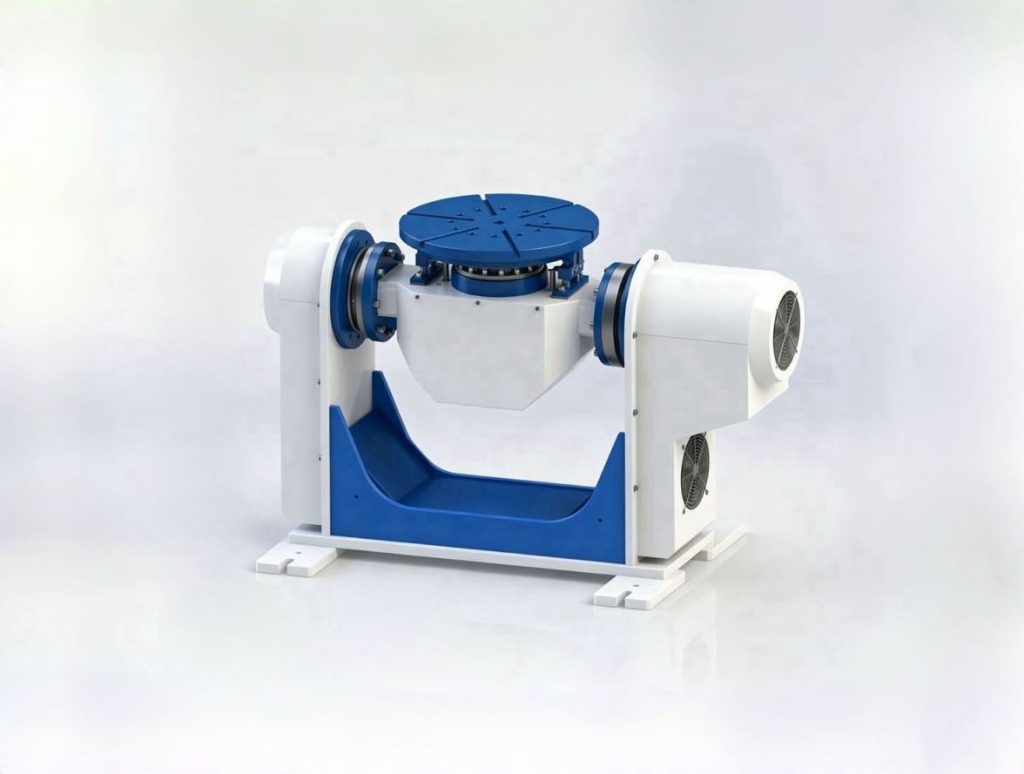
U型 (2軸サーボ) ロボットの位置 同時チルトを提供します (J1 フリップ軸) そして回転 (J2回転軸) コンパクトにコントロール, 高剛性フレーム. 可搬重量範囲は 300 ~ 1,000 kg, U タイプは、中小規模の非対称コンポーネント (溶接ブラケット) 向けに設計されています。, 自動車サブフレーム, 機器のハウジング, および、ジョイントが複数の面に分散されており、単一の回転軸では不十分な同様のパーツ.
多面溶接用途における主な設計上の利点:
- デュアルサーボ軸 (J1 フリップ ±90°, J2回転±200°) 1 回のセットアップであらゆる接合面を平らな溶接位置に移動します
- 床面積が限られた自動溶接セルへの統合に適したコンパクトな設置面積
- 繰り返し精度±0.05mm (U001) ±0.075mmまで (U002) 一貫した溶接継手のプレゼンテーションをサポート
- 面の変更の間にクレーンや手動の支援は必要ありません - 両方の軸がサーボ制御されます
- 標準テーブル直径から 500 mm (U002) 典型的な中小規模の溶接サイズに対応
5つの根本原因を取り除くもの:
- 理由 2 (姿勢): J1 フリップ軸はワークピースを傾けるため、すべての接合面を平坦または水平の溶接位置に配置できます。
- 理由 4 (アクセス角度): 総合J1 + J2 モーションにより、コンポーネントを取り外したり再固定したりすることなく、溶接ジョイントを最適な角度に調整できます。
- 理由 5 (調整): 両方の軸調整はプログラムされたサーボ コマンドです - クレーンは使用しません, 談合なし, 複数人での調整は必要ありません
構成 3: 3 軸サーボ ロボット ポジショナ — 複雑な溶接部
高いペイロードと複数の平面に分散された溶接ジョイントを組み合わせるコンポーネント用, 3軸 ロボットの位置 (B008 / B009 / B010 / B011シリーズ) 調整された回転を提供します, ツーリング軸の回転, 大径スイング能力. からのペイロードを使用 300 kgから 2,000 kgおよび最大スイング直径まで 5,000 mm, この構成は、重加工における最も幾何学的に要求の厳しい大型溶接部に対応します。.
典型的なアプリケーションプロファイル:
- 溶接継ぎ目のある重い構造フレーム 4+ 顔 (B011: 1,000–1,500kg)
- バッチ生産における中程度の複雑さの多面溶接 (B009: 500–1,000kg)
- 広いスイングクリアランスを必要とする大径コンポーネント - 最大 5,000 mm (B008)
- 回転軸精度±0.03mmが要求される高精度用途 (B009, B011)
- アクセス角度が主な制約となる、軽量の複雑な形状部品 (B010: 300–500kg)
5つの根本原因を取り除くもの:
- 理由 4 (アクセス角度): 独立した回転軸とツーリング軸により、コンポーネントを取り外すことなく、あらゆる面のジョイントを平坦または水平の位置に移動できます。
- 理由 2 (姿勢): ロボットは位置をずらして溶接することはありません - ポジショナーがすべての角度調整を処理します
- 理由 3 (クレーンリフト): 溶接サイクル全体が 1 回のセットアップ内で完了します; クレーンは積み込みと積み出しのみに使用されます
性能比較: 手動再配置 vs. ロボットの位置
次の表は、大規模なワークピースの溶接用途にわたる当社の設置記録から集計されたパフォーマンス データを反映しています。:
| パフォーマンス指標 | 手動での位置変更 | ロボット位置決めシステム |
| イベントごとの平均再配置時間 | 15–25分 | ✅ 10 ~ 30 秒 |
| アークオン時間 (% シフト時間の) | ❌ 22~35% | ✅ 78 ~ 88% |
| 溶接欠陥 / 手戻り率 | ❌ 8~15% | ✅以下 1% |
| コンポーネントサイクルごとのクレーンリフト数 | ❌ リフト数 4 ~ 8 | ✅ 1 (ロードインのみ) |
| 再配置イベントごとに必要なワーカー数 | ❌ 3~4人 | ✅ 1 オペレーター |
| 体位変更関連の事故率 | ❌ ベースライン | ✅ 80 ~ 90% 削減 |
| ステーションごとのシフト定員 (大型コンポーネント) | ❌ 2 ~ 4 つのコンポーネント | ✅ 5 ~ 8 コンポーネント |
| 経験豊富な溶接工の体力的要求 | ❌ 高 — オーバーヘッド/垂直 | ✅ 低 — フラット/水平のみ |
初めての大規模なワーク自動化アップグレードを開始する方法
ショップが遅れる最も一般的な理由 ロボットの位置 導入はコストやテクノロジーではなく、どこから始めるべきかが不確実であることが重要です. 次のフレームワークは、構成を推奨する前に新規顧客に使用するのと同じ評価プロセスです。.
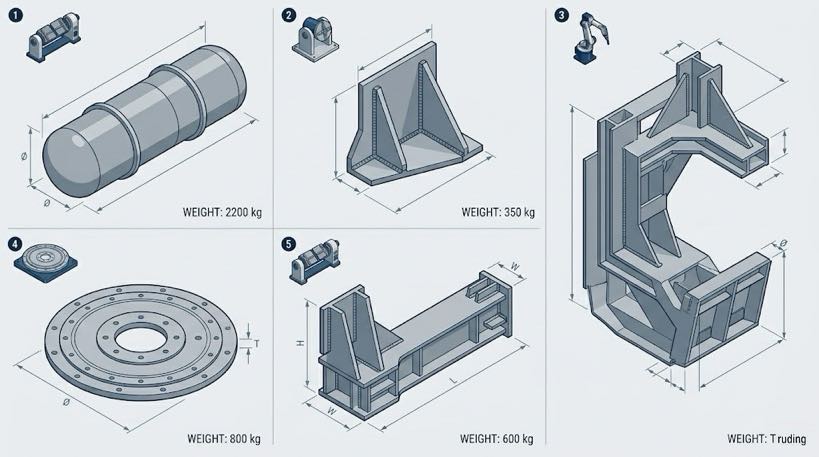
ステップ 1: ワークピースのプロファイルを特徴付ける
最も生産上の苦痛を引き起こすワークピースに関する次の 4 つの質問に答えてください。:
- 重さ: 床上のコンポーネントの最大重量はどれくらいですか? (ポジショナのペイロード定格を決定します)
- ジオメトリ: コンポーネントは細長い/円筒形ですか, 非対称/不規則, または多面複合体? (ポジショナーのタイプを決定します)
- 溶接継手の分布: ジョイントは主に 1 つの軸上にあります, または複数の面に分散? (軸の要件を決定します)
- 位置変更の頻度: 現在のプロセスでコンポーネントごとに必要な再配置イベントの数は何ですか? (効率向上の可能性を決定する)
ステップ 2: 主な問題点を特定する
この記事の根本原因分析を使用して、5 つの非効率要因のうちどれが特定の業務に対する最大の制約となっているかを特定します。:
| 一次痛 | 推奨されるロボットポジショナの開始点 |
| 長い円筒形の再位置決め時間 / 細長い部品 | ヘッドアンドテールストックロボットポジショナー — B001 (500–1,000kg) / B002 (1,000–1,500kg) / B004 (1,500–5,000kg) |
| 中小規模の非対称部品への多面アクセス | U型ロボットポジショナ — U001 (300 kg) / U002 (500–1,000kg) |
| 重い多面の複雑な形状へのジョイントアクセス | 3軸ロボットポジショナ — B009/B011 (500–1,500kg) / B008 (1,500–2,000kg) |
| 中~大型ディスク向けの水平回転 / リングパーツ | H シリーズ サーボ回転テーブル — H001 ~ H005 (300–2,000kg) |
| 溶接用L型2軸 + アセンブリの位置決め | L型2軸ロボットポジショナ — L001 (300–500kg) / L002 (1,500 kg) |
ステップ 3: 現在の位置変更コストを計算する
お見積りを依頼する前に, 解決している問題を数値化する. このシンプルなフレームワークを使用してください:
- コンポーネントごとのクレーンの位置変更イベントの平均数をカウントする
- 平均イベント期間を掛ける (待ち時間も含めて, 談合, とクリアランス)
- 1日の生産サイクル×年間稼働日数を掛ける
- 負荷労働率を適用する
その結果が、年間の再配置コストのベースラインとなります。 — ロボット ポジショナー システムが直接移動する図. ほとんどの大型ワークショップでは, この計算により、投資ケースが自明になる数値が生成されます。.
ステップ 4: アプリケーション評価をリクエストする
資格のある ロボットの位置 インテグレーターはワーク図面をレビューできる必要があります, 現在のプロセスデータ, およびスループット目標を設定し、24 ~ 48 時間以内に ROI 予測を含む書面による構成推奨事項を提供します。. インテグレーターがそのレベルのアプリケーション固有の分析を提供できない場合, 大きなワークピースの用途には適したパートナーではありません.
| 当社の大型ワークピースの無料査定には以下が含まれます:: • Review of your workpiece geometry and weight profile • Identification of your primary efficiency bottleneck(s) 5つの根本原因から • Configuration recommendation (ポジションタイプ, ペイロード, 軸数) • Preliminary ROI projection based on your production data • Written report delivered within 24 営業時間 ► 評価のスケジュールを設定するには、お問い合わせください |
このシリーズに登場予定
記事 3: ロボットポジショナー vs. 手動溶接治具 — 工場に適したソリューションを選択する方法
著者について
| 経験 & 専門知識 著者はロボット溶接システム統合のスペシャリストです。 12+ 長年にわたる実践的なプロジェクト経験, 特に、重くて大きなワークピースの製造環境向けのロボット ポジショナー システムに重点を置いています。著者会社が保有する 26+ 溶接自動化エンジニアリングの長年の経験, 40+ 有効な特許, そして納品しました 1,500+ 北米全土で完了したプロジェクト, ヨーロッパ, およびアジア — およそ 70% そのうちロボット ポジショナと溶接ロボットの統合が含まれます。. 大型ワーク用途 (500 kg以上) 以上のアカウント 60% プロジェクトポートフォリオの一部。 認証: ロボットポジショナーシステムの EU CE 認証 (証明書番号: M.2026.206.C134866) 研究根拠: この記事で引用されているパフォーマンス データは、オンサイトの時間運動研究から得たものです。, インストール後の監査, および生産記録 300+ の溶接設備 15 国々。最後にレビューおよび更新されました: 5月 2026 |





