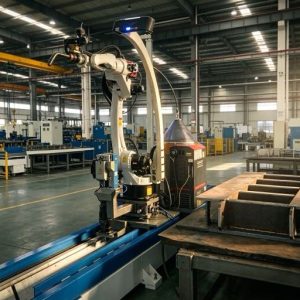
Produttore di workstation robotizzate personalizzate e sistemi laser



Automazione della saldatura di serbatoi di trasformatori:Risolvere la sfida del grande, Parti non ripetitive
La saldatura dei serbatoi dei trasformatori si trova all'intersezione di tutto ciò che rende difficile l'automazione della saldatura. I serbatoi sono grandi, spesso 2 A 6 metri nella loro dimensione più lunga. Ognuno è effettivamente unico, con layout dei pannelli, modelli di ondulazione, e posizioni delle porte di connessione che variano in base alla potenza del trasformatore e alle specifiche del cliente. Le articolazioni sono numerose: può avere un unico trasformatore di media potenza 40 A 80 singoli giunti saldati, molti di loro in luoghi ristretti tra le alette di raffreddamento, nervature di rinforzo, e occhielli di sollevamento.
Le celle di saldatura robotizzate convenzionali non sono state progettate per questo. Sono stati progettati per parti ripetitive con geometria stabile: staffe automobilistiche, raccordi per tubi, sezioni strutturali standardizzate. Una cella robotizzata tradizionale in un ambiente con serbatoio di trasformazione dedica più tempo alla riprogrammazione che alla saldatura, perché ogni variante del serbatoio lo è, dal punto di vista del robot, una nuova parte.
Questo articolo spiega perché la saldatura delle vasche dei trasformatori ha storicamente resistito all'automazione, quali capacità tecniche specifiche sono necessarie per automatizzarlo con successo, e come programmare zero, I sistemi di saldatura guidati dalla visione affrontano ogni sfida che le celle convenzionali non possono affrontare.
Questo articolo fa parte della serie sull'automazione della saldatura dell'acciaio strutturale. Se non hai esperienza con le celle di saldatura robotizzate guidate dalla visione, Blog 03: Cella di saldatura robotizzata senza programmazione fornisce il contesto fondamentale prima di leggere questo articolo sull'applicazione verticale.
Perché la saldatura dei serbatoi dei trasformatori ha resistito all'automazione
Per capire la soluzione, aiuta ad essere precisi sul problema. I serbatoi dei trasformatori non soddisfano i presupposti di base della saldatura robotizzata convenzionale su quattro punti contemporaneamente.
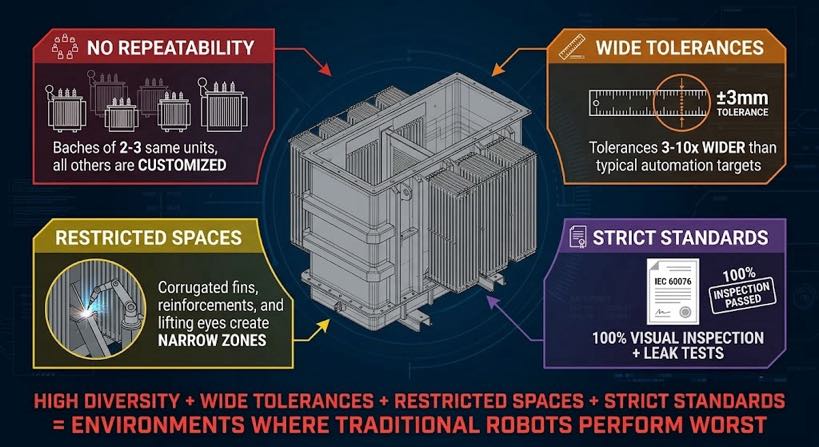
1. Non esistono due carri armati identici
I trasformatori di potenza sono prodotti progettati su ordinazione. Dimensioni del serbatoio, spessore della parete, conteggio dei pannelli, profondità dell'ondulazione, posizioni delle boccole, e le posizioni degli accessori di sollevamento variano in base alle specifiche elettriche. Un fabbricante che produce 15 A 30 i serbatoi di trasformazione al mese possono avere solo due o tre unità della stessa configurazione in un dato lotto di produzione. Il resto sono pezzi unici o varianti a basso volume.
Una cella robotizzata convenzionale richiede un programma di apprendimento separato per ciascuna configurazione. Da tre a otto ore per programma, richiede un lotto mensile di 25 varianti 75 A 200 ore di tempo del programmatore - prima che si apra un singolo arco. Per la maggior parte dei produttori di serbatoi per trasformatori, questo calcolo termina la conversazione di automazione.
2. Le tolleranze dimensionali sono più ampie rispetto ai tipici obiettivi di automazione
I pannelli del serbatoio del trasformatore sono fabbricati in genere da lamiera pesante 4 A 16 spessore della parete mm - mediante taglio a fiamma, taglio al plasma, e pressatura. Le tolleranze dimensionali risultanti sono da ±1 a 3 mm sulle dimensioni del pannello, ±2 a 4 mm sul passo dell'ondulazione, e ±1 a 3 mm sullo spazio di adattamento sui giunti di saldatura. Queste sono tolleranze standard per questo metodo di fabbricazione; sono inoltre da tre a dieci volte più ampi rispetto alle tolleranze assunte dai tradizionali percorsi di saldatura robotizzata.
3. La geometria dell’accesso articolare è vincolata e variabile
I serbatoi del trasformatore sono strutture assemblate con deflettori interni, alette di raffreddamento esterne, collegamenti delle valvole, e rafforzare i canali che creano zone ad accesso limitato. La torcia robotizzata deve spostarsi tra queste caratteristiche per raggiungere il giunto di saldatura e la configurazione esatta delle ostruzioni varia da unità a unità in base alla potenza nominale del trasformatore e alle specifiche del cliente.
4. Gli standard di qualità della saldatura sono rigorosi
I serbatoi del trasformatore funzionano sotto la pressione continua dell'olio durante il servizio. CEI 60076 e le specifiche di fabbrica del cliente in genere richiedono 100% ispezione visiva e test di tenuta, con molti clienti che richiedono ulteriori test non distruttivi sulle cuciture primarie. Il divario di qualità tra ciò che produce una cella programmata fissa e ciò che le specifiche richiedono è l’ostacolo principale.
| Il paradosso dell’automazione dei serbatoi dei trasformatori: Varietà di parti elevate + ampie tolleranze dimensionali + accesso vincolato + rigorosi standard di qualità= esattamente le condizioni in cui le celle robotizzate convenzionali hanno prestazioni peggiori. E proprio le condizioni in cui la saldatura manuale crea il maggior collo di bottiglia. |
Cosa rende automatizzabile la saldatura dei serbatoi del trasformatore 2026
Tre sviluppi tecnologici, arrivando in combinazione, hanno modificato il calcolo di fattibilità per l'automazione della saldatura delle vasche del trasformatore.
Sviluppo 1: Generazione di percorsi senza programmazione dalla scansione 3D
I sistemi di saldatura a guida visiva dotati di scanner laser 3D possono acquisire la geometria effettiva di ciascun gruppo di pannelli del serbatoio del trasformatore prima dell'inizio della saldatura. La scansione rileva le posizioni reali dei giunti, non le posizioni nominali da un disegno, e genera il percorso di saldatura del robot da ciò che trova effettivamente. Perché il percorso viene generato fresco da ogni scansione, la variazione dimensionale da parte a parte è irrilevante.
Sviluppo 2: Controllo dei parametri di saldatura adattivo allo spazio
Una scansione 3D non si limita a individuare la giuntura, ma misura anche la larghezza dello spazio lungo l’intera lunghezza del giunto. Questi dati guidano il controllo dei parametri adattivi: il sistema di saldatura regola la velocità di avanzamento del filo, velocità di viaggio, e l'oscillazione continua della torcia lungo il giunto per mantenere dimensioni costanti della gola di saldatura e del braccio nonostante la larghezza dello spazio variabile. Per giunzioni di vasche di trasformatori in cui lo spazio di adattamento varia 0.5 mm a 3 mm lungo la giunzione di un singolo pannello, Il controllo adattivo del gap è la differenza tra una saldatura che supera il test di tenuta e una che richiede una rilavorazione.
Sviluppo 3: Verifica della collisione del gemello digitale
Una simulazione virtuale a grandezza naturale della cella di lavoro, il gemello digitale, esegue la sequenza di saldatura completa prima che si apra il primo arco su qualsiasi nuova configurazione del serbatoio. La simulazione controlla ogni posizione del robot per individuare eventuali collisioni con la struttura del serbatoio, l'apparecchio, e il posizionatore. Ciò elimina il rischio principale della saldatura automatizzata su una nuova configurazione della parte: l'incidente del primo articolo.
Il processo di saldatura automatizzata del serbatoio del trasformatore: passo dopo passo
Il flusso di lavoro riportato di seguito descrive come avviene una visione guidata, Il sistema di saldatura a programmazione zero gestisce il corpo del serbatoio del trasformatore dall'assemblaggio del pannello alla saldatura completata.
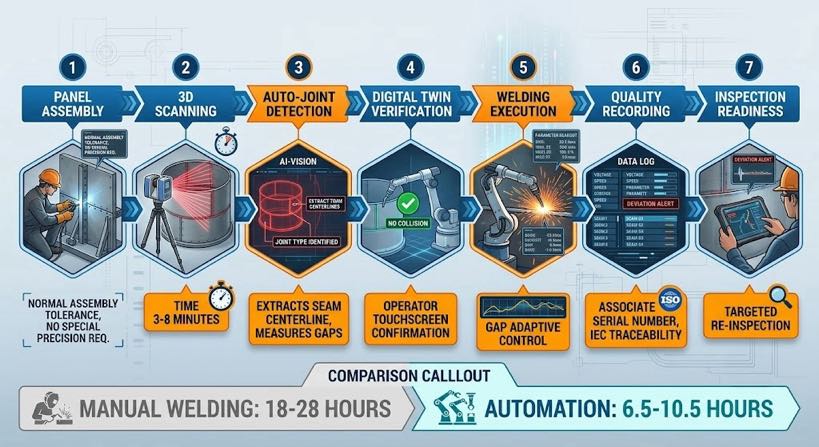
- Assemblaggio di pannelli e puntatura: pannelli assemblati nell'attrezzatura e saldati a punti a intervalli. La precisione dimensionale in questa fase rientra nella normale tolleranza di fabbricazione (±1–3 mm). Non è richiesta alcuna precisione particolare.
- 3Scansione D della struttura assemblata: lo scanner laser scansiona il serbatoio assemblato, acquisizione della geometria di tutti i giunti di saldatura accessibili: cuciture base-parete, cuciture angolari da parete a parete, saldature della radice dell'ondulazione, rinforzo delle saldature di attacco delle costole, e saldature dei cuscinetti delle alette di sollevamento. Scansione del tempo: 3 A 8 minuti a seconda delle dimensioni del serbatoio e del numero di giunti.
- Rilevamento automatico dei giunti ed estrazione delle giunture: il sistema di visione identifica ciascun tipo di giunto dalla geometria di scansione, estrae la linea centrale della cucitura, misura il profilo effettivo dello spazio lungo ciascun giunto, e segnala i giunti al di fuori delle tolleranze programmabili per la revisione dell'operatore.
- Verifica del gemello digitale: la sequenza di saldatura generata viene eseguita in una simulazione virtuale a grandezza naturale. Il rilevamento delle collisioni controlla ogni avvicinamento, saldare, e ritrarre il movimento rispetto alla geometria effettiva del serbatoio dalla scansione. L'operatore rivede la simulazione sul touchscreen e conferma prima di procedere.
- Esecuzione della saldatura: il robot esegue la sequenza verificata. Il controllo dei parametri adattativi dello spazio regola l'avanzamento del filo e la velocità di spostamento in modo continuo lungo ciascun giunto. Il posizionatore ruota il serbatoio tra i gruppi di giunti per mantenere la posizione di saldatura piana o orizzontale durante tutta la lavorazione.
- Registrazione della qualità in-process: parametri dell'arco, velocità di viaggio, e avvisi di deviazione registrati per giunto durante tutta la sequenza di saldatura, contro il numero di serie del serbatoio, per CEI 60076 tracciabilità.
- Preparazione all'ispezione post-saldatura: il serbatoio completato viene presentato per l'ispezione visiva. Il registro delle saldature indirizza l'attenzione dell'ispettore sui giunti in cui si sono verificati avvisi di deviazione durante la saldatura.
| Confronto del tempo di ciclo: serbatoio del trasformatore medio (ca. 2.5 m× 1.5 m× 1.5 M, 60 articolazioni): Saldatura manuale: 18–28 ore (2–3 giorni su turni) Cella robotizzata tradizionale: Non fattibile: il tempo di riprogrammazione supera il tempo di saldatura Sistema automatizzato guidato dalla visione: Scansione + verificare: 15–25 minuti | Ciclo di saldatura: 6–10 ore Totale: 6.5–10,5 ore (1–1,5 giorni di turno) Guadagno di produttività: circa 2–3 volte il tempo del ciclo di saldatura, oltre all'eliminazione del sovraccarico di programmazione. |
Tipi di giunti per serbatoi di trasformatori e relative sfide di automazione
| Tipologia congiunta | Posizione | La sfida dell'automazione | Soluzione guidata dalla visione |
| Saldatura di testa a pannello piatto | Cuciture della piastra di base | Variazione dello spazio dai bordi tagliati al plasma; arco del pannello | 3La scansione D misura il profilo effettivo del gap; i parametri adattativi del gap mantengono la dimensione della gola per tutto il tempo |
| Saldatura d'angolo da parete a base | Cucitura perimetrale sul fondo della vasca | Cucitura continua lunga; si accumula la distorsione termica | Il tracciamento dell'arco di saldatura corregge la posizione della torcia; il posizionatore presenta il giunto in posizione piatta |
| Saldatura della radice dell'ondulazione | Pannello laterale ondulato su telaio piatto | Accesso stretto tra le ondulazioni; variazione del passo ±2–4 mm | La scansione rileva il passo effettivo dell'ondulazione; percorso generato per corrispondere alla spaziatura reale, disegno non nominale |
| Saldatura d'angolo (da parete a parete) | Cuciture verticali agli angoli del serbatoio | Divario variabile; è richiesta la penetrazione completa sulle cuciture che mantengono la pressione | Misurazione dello spazio durante la scansione; percorso multi-pass pianificato in base al divario effettivo — 1 A 3 passa |
| Filetto di rinforzo della costola | Nervature esterne di irrigidimento sulla parete del serbatoio | Distanziamento variabile dalla curvatura della parete; Tolleranza posizionamento centina ±3 mm | La visione individua la posizione effettiva delle costole; percorso di raccordo generato dall'intersezione reale tra nervatura e parete |
| Saldatura del cuscinetto dell'aletta di sollevamento | Cuscinetti esterni nei punti di sollevamento | Saldatura ad alto vincolo: è necessaria la fusione completa | Il gemello digitale verifica l'accesso alla torcia; Il controllo adattivo del gap garantisce la completa fusione sul perimetro del pad |
| Saldatura sede boccola | Coperchio del serbatoio: flangia della boccola alla piastra del coperchio | Cucitura circolare sul coperchio; è richiesto un approccio angolare | Percorso di saldatura circolare generato dalla scansione della posizione effettiva della flangia della boccola |
La configurazione fisica della cella per la saldatura del serbatoio del trasformatore
Robot e portata
Un robot industriale standard a 6 assi con a 1,400 A 2,800 La portata di mm gestisce la maggior parte delle configurazioni di serbatoi per trasformatori di medie dimensioni. Per serbatoi di trasformatori di potenza di grandi dimensioni — 4 A 6 metri di lunghezza: un binario lineare del 7° asse estende il raggio d'azione del robot lungo la lunghezza del serbatoio senza richiedere il riposizionamento della parte. Il percorso del 7° asse è coordinato con il controller del robot in modo che il movimento lineare sia sincronizzato con il percorso di saldatura.
Posizionatore
Un posizionatore per paletta/contropunta, in genere 2,000 A 10,000 kg di carico utile nominale per serbatoi di distribuzione e trasformatori di potenza: ruota il serbatoio per presentare ciascun gruppo di giunti nella posizione di saldatura ottimale. Il posizionatore è coordinato con il controller del robot e il sistema di scansione: la scansione cattura le posizioni dei giunti rispetto al punto zero del posizionatore, e la sequenza di saldatura pianifica automaticamente le rotazioni del posizionatore tra i gruppi di giunti.
Sicurezza e gestione dei fumi
La saldatura del serbatoio del trasformatore comporta tassi elevati di deposito su lamiere pesanti: la generazione di fumi è significativa. L'involucro della cella comprende l'estrazione di volumi elevati alla fonte più l'estrazione dell'area per l'intero involucro. La protezione contro l'arco elettrico è conforme CEI 60079 e codici di sicurezza locali. La cella è interbloccata per impedire il movimento del robot quando le porte di accesso sono aperte.
Qualità e tracciabilità della saldatura per CEI 60076 e specifiche del cliente
| Requisito di qualità | Approccio alla saldatura manuale | Approccio cellulare automatizzato |
| 100% ispezione visiva | L'ispettore esamina tutti i giunti dopo la saldatura; nessuna registrazione del processo | Il registro delle saldature fornisce i parametri effettivi dell'arco per giunto; registro delle revisioni degli ispettori insieme al controllo visivo |
| Test di pressione/perdita | Superato/fallito: nessun collegamento al processo se il test fallisce | Il registro delle saldature identifica i giunti con avvisi di deviazione; nuova ispezione mirata se il test fallisce |
| Qualificazione della procedura di saldatura (WPS/PQR) | Il saldatore si qualifica per AWS D1.1 O IN 15614 | Saldature delle celle alla libreria di programmi di saldatura convalidata: parametri riconducibili ai record dei test di qualificazione |
| Verifica dimensionale | Misurazione manuale del manometro: base campione | La misurazione del gioco dalla scansione pre-saldatura fornisce la dimensione della saldatura prevista; arc log conferma l'esecuzione |
| Tracciabilità dei materiali | Registrazioni manuali che collegano i numeri di calore della piastra ai giunti | Registro delle saldature collegato al numero di serie della parte; immissione del numero di calore della piastra durante l'impostazione del lavoro |
Domande frequenti
La saldatura automatizzata può gestire le giunture dei pannelli ondulati?
Sì, la saldatura di pannelli ondulati è una delle applicazioni specifiche in cui l'automazione guidata dalla visione supera sia la saldatura manuale che le celle robotizzate convenzionali. La scansione 3D rileva il passo e la geometria effettivi dell'ondulazione, che varia dalla dimensione nominale del disegno a causa delle tolleranze di pressoformatura. Il percorso di saldatura viene generato per corrispondere alla spaziatura reale della ondulazione, producendo dimensioni di saldatura significativamente più uniformi rispetto alla saldatura manuale su un lungo ciclo di ondulazione.
Qual è la dimensione minima e massima del serbatoio che il sistema può gestire??
La gamma di dimensioni pratiche è di circa 0.8 metri a 6 metri nella dimensione più lunga, con pesi delle parti da 200 kg a 15,000 kg a seconda della potenza del posizionatore. Serbatoi più piccoli: trasformatori di distribuzione di seguito 100 kVA: può essere saldato su una cella a doppia stazione standard senza binario del 7° asse. Serbatoi per trasformatori di potenza più grandi — 6 metri e oltre: richiedono un robot montato su portale o un sistema multi-robot. La gamma di produzione più comune per l'implementazione dell'automazione è 400 kVA a 10 Cassette di distribuzione MVA e trasformatori di media potenza.
In che modo il sistema gestisce i serbatoi in cui le specifiche del cliente cambiano tra un ordine e l'altro??
Perché il percorso di saldatura viene generato dalla scansione effettiva di ciascun serbatoio anziché da un programma memorizzato, le modifiche alle specifiche tra gli ordini non richiedono alcun aggiornamento della programmazione. L'operatore carica il serbatoio, avvia la scansione, e il sistema genera un nuovo percorso appropriato alla geometria trovata. Gli aggiornamenti della libreria dei programmi di saldatura, se la modifica delle specifiche coinvolge una classe di giunto o uno spessore del materiale diversi, richiedono l'intervento del tecnico di saldatura, ma si tratta di un aggiornamento una tantum per ogni nuova configurazione congiunta, non è un'attività di programmazione per ordine.
Quali competenze dell'operatore sono necessarie per far funzionare la cella nella produzione di serbatoi per trasformatori?
L'operatore cellulare richiede: patente gru o muletto per carico cisterne; capacità di leggere un disegno di saldatura e identificare sequenze di giunti; familiarità con l’HMI touchscreen della cella; e la comprensione di base di ciò che costituisce un risultato di scansione inaccettabile. Abilità nella programmazione dei robot, Conoscenza del CAD, e la certificazione di saldatura non sono richieste. Un tecnico con esperienza generale in un'officina di fabbricazione può essere formato in due o tre settimane.
Passaggi successivi
- Comprendere la tecnologia di scansione 3D e di tracciamento delle cuciture che rende tutto ciò possibile, Leggere Blog 04: 3Spiegazione del tracciamento della cucitura laser D Vision.
- Comprendere come i dati di scansione vengono convertiti in un programma di saldatura attraverso la modellazione inversa , Leggere Blog 05: Tecnologia Scan-to-Weld.
- Per valutare il ROI del volume di produzione del serbatoio del trasformatore e dell'attuale costo della manodopera, leggi il blog 08: ROI di una cella di saldatura robotizzata senza programmazione.
- Comprendere come integrare una cella di saldatura automatizzata in una linea di fabbricazione esistente, leggi il blog 10: Come integrare una stazione di lavoro per saldatura robotizzata guidata dalla visione.
| Scopri come funziona la saldatura guidata dalla visione sulle tue parti reali Inviaci un disegno del serbatoio, il modello Tekla, o semplicemente una foto del comune. Eseguiremo una dimostrazione del percorso dalla scansione alla saldatura e restituiremo una stima del tempo di ciclo, anteprima del percorso, e sezione trasversale della saldatura: nessun impegno richiesto. ✉ Contact Us Now → Calculate My ROI ✓ No commitment required ✓ Response within 24 hours ✓ Free cycle time estimate |
Informazioni sull'autore
Esperienza & Credenziali
Specialista nell'integrazione di sistemi di saldatura robotizzata con 12+ anni di esperienza diretta in progetti focalizzati sulla selezione e integrazione del posizionatore robot. Ha fornito consulenza a 300+ fabbriche in tutto il Nord America, Europa, e Asia.
Contesto aziendale: 26+ anni di ingegneria dell'automazione della saldatura, 40+ brevetti attivi, 1,500+ progetti completati a livello globale, circa 70% che coinvolgono l'integrazione del posizionatore robot.
Certificazioni
- ISO 9001: 2015 (GB/T 19001-2016) — Sistema di gestione della qualità
- GJB 9001C-2017 — Sistema di gestione della qualità delle attrezzature militari/armi
- CE UE: Direttiva Macchine 2006/42/CE (Cert. NO. M.2026.206.C134866)
- Impresa ad alta tecnologia — Cert. NO. GR202341000595 (Pubblicato nel novembre. 2023)
Ultimo aggiornamento: giugno 2026
POST CORRELATI

Come integrare una cella di saldatura robotizzata guidata dalla visione in una linea di fabbricazione esistente
Cella di saldatura robotizzata vs linea di saldatura tradizionale: Cosa cambia realmente nella tua officina
Come selezionare un fornitore di saldatura laser robotizzata: Dalla valutazione tecnica al test sui campioni

Analisi del ROI della saldatura laser robotizzata: Vale la pena investire??
Cella di saldatura robotizzata vs saldatura manuale: Che è meglio per la produzione moderna?