カスタムロボットワークステーションおよびレーザーシステムメーカー



プログラミング不要のロボット溶接セル:視覚誘導システムがどのようにしてティーチペンダントを排除するのか
ティーチペンダントは 40 年間ロボット プログラマーのツールであり、これがほとんどの形鋼工場がロボット溶接を諦めた理由でもあります。. 新しい部品をプログラミングする場合、4 ~ 8 時間かかります, 自動化が意味をなすのは、その部分を 50 以上実行している場合のみです. ほとんどの構造用鋼製造業者はそうではありません。.
ビジョンガイド, プログラミング不要のロボット溶接セルにより、教示ステップが完全に削除されます. 3D スキャナーがジョイントの形状を読み取ります, ソフトウェアが継ぎ目を抽出し、パスを生成します, オペレーターがタッチスクリーンで確認します. プログラマーがいない. ティーチペンダントなし. 部品ライブラリがありません.
この記事では、このテクノロジーがどのように機能するかを説明します, 構造用鋼にとってなぜそれが重要なのか, それを導入すると製造現場で何が変わるのか.
ロボット溶接セルの初心者? から始める 形鋼の手動溶接とロボット溶接: 自動化が効果を発揮するのはいつですか? この記事を読む前に.
ティーチペンダントの問題
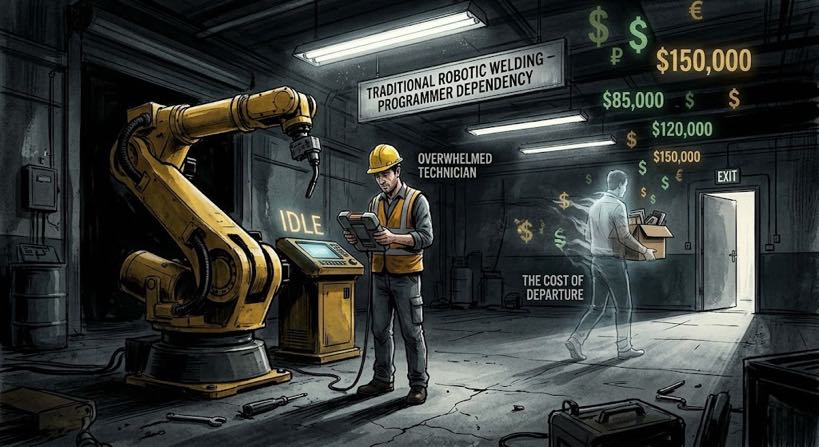
ティーチペンダントは、ロボットアームをすべての溶接パスポイントに物理的にガイドするために使用されるハンドヘルドコントローラーです。. ブラケットの単純なすみ肉溶接の場合, それには2〜3時間かかります. 構造フレーム用, 丸一日.
構造用鋼材の作業現場への影響は重大です.
初め, バッチサイズの要件. 従来のロボット セルは、プログラミング時間を大規模なバッチで償却する場合にのみ経済的意味を持ちます。. 1 ブラケットあたり 4 時間の場合, コストを正当化するには、少なくとも 30 ~ 50 個のブラケットが必要です. 週に 20 の異なる部品番号を実行しているショップでは、ほとんどの作業でそのしきい値に達することはできません。.
2番, プログラマへの依存関係. 認定ロボット プログラマーの年収は 60,000 ~ 120,000 ドルであり、組織に残る知識も持ち込まれます。.
三番目, 継続的なメンテナンスの負担. 設計変更はすべてティーチペンダントへの回帰を意味します. 年に 2 回の改訂を経て 40 の部品番号を運用しているショップは、おおよその課題に直面します。 320 何時間も $28,800 再プログラム時に毎年.
| 経済学: 構造用鋼材のジョブショップ 20 新しい部品番号は、従来のセルのプログラミングに 1 週間あたり 12 ~ 24 時間を費やします。. プログラマー費用は 1 時間あたり 90 ドル,つまり、単一のアークが始まる前の非生産時間では、年間 56,160 ~ 112,320 ドルになります。. |
プログラミング不要のロボット溶接セルとは?
| プログラミング不要のロボット溶接セルは、3D レーザースキャンとコンピューター ビジョンを使用して溶接継手の形状を検出する自動溶接システムです。, 継ぎ目のパスを抽出する, プログラマーがティーチペンダントを使用しなくても、ロボットの軌道を自動的に生成します. オペレーターが部品をロードします; システムが溶接を計画し、実行します。. |
その定義は正確です: 「プログラミング不要」’ 手動によるパスのティーチングや軌道のコーディングが不要であることを意味します. セルは実際の部品の 3D スキャンから独自の溶接パスを生成します, 毎サイクル.
エンジニアリング投入がゼロというわけではありません. 溶接パラメータは、溶接エンジニアがジョイント クラスごとに定義し、スケジュール ライブラリに保存する必要があります。. そのライブラリの構築にはセットアップに 2 ~ 4 週間かかります; その後, 増分更新のみが必要です.
オフラインプログラミングとの違いは何ですか
オフラインプログラミング (PLO) プログラマにシミュレーション ソフトウェアでロボット パスを作成してもらいます, それをコントローラーにアップロードします. ティーチングペンダントの作業よりも速い — 45 パーツごとに数分から 3 時間 - ただし、専門的なソフトウェア スキルを備えたプログラマーが必要です.
構造用鋼のより重要な OLP 制限: 理想的な部品の CAD モデルから動作します. 実際のパーツの位置が 2 mm ずれている場合 (カット公差が ±1 ~ 3 mm のルーチン)、アップロードされたパスが間違っています. 視覚誘導セルがサイクルごとに実際のジオメトリをスキャンし、現実からパスを生成します, モデルからではない.
ビジョンガイドによるパス生成の仕組み — ステップバイステップ
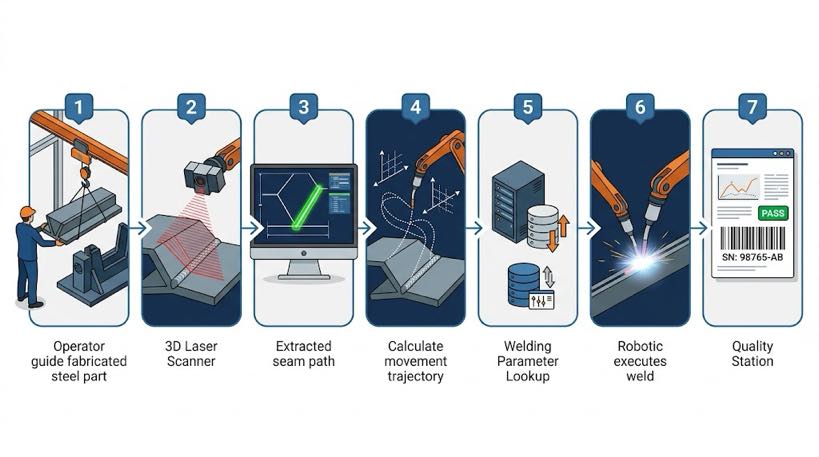
プロセスは 7 つのステップに従います. 時間は MIG 溶接による構造用鋼の溶接に基づいています。.
- 部品のロード — オペレーターは、天井クレーンまたはフォークリフトを使用して、ポジショナーまたは治具上にワークピースを配置します。. このステップではプログラミング操作は必要ありません. 時間: 5– 部品の重量と治具の複雑さに応じて 15 分.
- 3Dスキャン — レーザースキャナーが溶接接合部をスキャンします. 構造化光またはレーザー三角測量の使用, 0.2 ~ 0.5 mm の解像度でジョイント ジオメトリの点群をキャプチャします。. 時間: 45–溶接接合部 1 メートルあたり 90 秒.
- 縫い目の抽出 — ソフトウェアは点群を処理し、関節の中心線を特定します, ギャップ幅, 関節角度, スロートの形状. このステップは完全に自動化されています. 時間: 10–各関節あたり 30 秒.
- パス生成 - システムは抽出された継ぎ目データを完全なロボットの軌道に変換します。, アプローチパスも含めて, 溶接パス, そしてリトラクトモーション. 生成されたパスは、フィクスチャの公称位置ではなく、実際のジョイント位置を考慮しています。. 時間: 15合計 –45 秒.
- パラメータの検索 — セルは特定されたジョイント ジオメトリと一致します (タイプ, 喉, 材料の厚さ) 溶接スケジュール ライブラリに追加し、適切な電圧を選択します, ワイヤ送り速度, 移動速度, およびシールドガスパラメータ. 時間: 下 5 秒, 自動.
- 溶接の実行 — ロボットは生成されたパスに従います. 閉ループ電源がアーク特性を監視し、リアルタイムで微調整を行います。. ポジショナーはパーツを回転させて、全体を通して最適な溶接位置を維持します。. 時間: 部位依存.
- 高品質のロギング — コントローラーはアーク電圧を記録します, 現在, 移動速度, すべての関節の逸脱アラート, 部品のシリアル番号と照らし合わせて保存される. 時間: 自動, オペレータ入力なし.
| ネットタイムの比較 - 新しい部品番号: 従来のロボットセル:2–8 hours teach pendant programming + weld cycle 視覚ガイドによるプログラミング不要のセル:< 5 分スキャン + path generation + weld cycleFor a job shop introducing 3 週ごとの新しい部品番号, これは、6 ~ 24 時間の非生産的なプログラミング時間と、 15 スキャン時間は数分. |
インテリジェント溶接システム: このテクノロジーは実際に使用されています
上記の 7 ステップのワークフローは、一般的なアーキテクチャを説明しています。. インテリジェント溶接システムは、この記事の構造用鋼の課題にマッピングされた機能を備えてそれを実装します。.
- 点群再構築 — CAD モデルを使用しない溶接. BCW181P 3D レーザープロファイラー (1140 fps, 2600 mmの視野) 数秒以内に物理パーツを 3D モデルに変換します, オフライン プログラミングでは処理できない CAD を使用しないシナリオに直接対処します。.
- 初期位置決め用大型ラインスキャンカメラ. システムは作業セルをグローバルにスキャンして、最初に部品を見つけます。, その後、詳細なスキャンで微調整します。これは、サイクルごとに一貫した位置決めを実現する粗いものから細かいものまでの戦略です。.
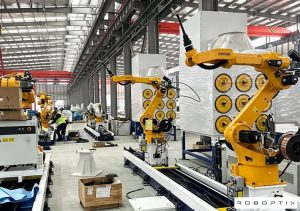
- 動作範囲の拡大. 作動距離 700 ~ 1700 mm の 7/8/9 軸ガントリーまたはカンチレバー構成をサポート — 小さなブラケットから大きな梁や梁まですべてを 1 つのプラットフォームでカバー.
- アップグレードされた処理能力. 第12世代インテル Core i7 プロセッサー, 16 GB RAM, および 512 GB SSD は高密度の点群データをリアルタイムで処理します, スキャンと溶接の間に遅延や待ち時間がありません.
- 下位互換性. システムは統合されたソフトウェア プラットフォーム上で実行されます, ハードウェアをより大規模で複雑な作業に拡張しながら、オペレーターのトレーニングへの投資を保護します.
| テクニカルノート: 上記の FAQ で引用されているスキャナ解像度の数値 (0.2–0.5 mm 点群解像度) インテリジェント溶接システムで使用される3Dレーザープロファイラーの仕様を反映. これは、AWS D1.1 スロート サイズの最小値を満たす構造用鋼接合部の MIG すみ肉溶接の精度要件と一致しています。. |
これが特に構造用鋼にとって重要な理由
構造用鋼は、視覚に基づいたパス生成が最も価値のある場所です, 従来のプログラムされたセルを独特に困難にする特性の組み合わせによるもの.
| 形鋼の特性 | ビジョンガイダンスが解決策となる理由 |
| フィットアップギャップのバリエーション: ±1~4mm | 理想的なモデルではなく、各サイクルの実際のジョイント ジオメトリから生成されたパス |
| 部品間の寸法公差 | スキャナーは実際の部品の位置をキャプチャします; 治具の精度要件が低い |
| 高パーツミックス: 30-80 のアクティブな部品番号 | 維持するためのティーチ プログラム ライブラリは不要 - システムは各パーツを新たに再スキャンします |
| 重量部品: 50–5,000kg | クレーンの積載による位置決めの不正確性の向上 — 視覚によりサイクルごとに補正 |
| ミルスケールとプライマーの表面仕上げ | スキャナーがジオメトリを読み取ります, 表面の色ではない - 表面状態の影響を受けない |
| AWS D1.1 / で 1090 トレーサビリティ | ジョイントのジオメトリと溶接パラメータは、パーツごとにジョイントごとに自動的に記録されます。 |
フィットアップギャップの問題を分かりやすく言うと
構造用鋼は公差±1~3mmで切断されます。. 2枚をはめて仮止めした場合, 実際のギャップは、一方の端で 1 mm からもう一方の端で 3 mm まで変化する可能性があります。. 事前にプログラムされたパスは定数を想定します, 図面寸法ギャップ. そうではない.
視覚誘導セルが溶接前に実際のギャップをスキャンします。. 片側の隙間が広い場合, パスはそれに応じて移動速度とワイヤ送りを調整します. 関節が横にずれている場合, パスもそれに伴って変化します - 溶接は実際の接合部に従います, AWS D1.1 すみ肉溶接サイズ要件に応じて.
テクノロジーでは解決できないこと — 正直に述べた
プログラミング不要のセルは標準的な構造ジョイントを処理します: フィレ, お尻, Tジョイント, ラップジョイント. 非常に複雑な 3D 交差 (30° 未満の鋭角のチューブとプレートなど) では、最初の量産溶接の前に手動でパスを調整する必要がある場合があります。.
新しい材料グレードの溶接スケジュールの開発には依然として溶接エンジニアが必要です. システムは検証済みのライブラリから選択します。第一原理からパラメータを生成するわけではありません。. 試運転時のライブラリ開発に 2 ~ 4 週間の予算を計上する.
非プログラミング vs オフライン プログラミング vs ティーチ ペンダント: 直接の比較
オフライン プログラミングは、ペンダント作業を教えるための現代的な代替手段として提示されることがよくあります。. 真の非プログラミングセルに対して OLP がどの位置にあるかを正確に把握する価値があります。.
| 能力 | ティーチペンダント | オフラインプログラミング (PLO) | ビジョンガイドによるプログラミング不要 |
| パスの生成 | マニュアル — ロボットのプログラマー | マニュアル — PC のプログラマ | 自動 — 3D スキャンから |
| 新しい部品あたりの時間 | 2–8時間 | 45 分 – 3 時間 | < 5 分 |
| プログラマーが必要? | はい — ロボット認定済み | はい - OLP ソフトウェアのトレーニングを受けています | いいえ — 演算子がセルを実行します |
| 実数部の変動を処理します? | いいえ - 固定パス | いいえ — モデルベース, 実部ではない | はい - 各サイクルで実際の部品をスキャンします |
| パーツミックスの柔軟性 | 貧しい | 適度 | 高い |
| ベストフィット | 大容量, ローミックス | ミディアムミックス, 安定した形状 | ハイミックス, 可変幾何学 |
アーキテクチャの違い: オフラインプログラミングによりプログラマはロボットフロアから解放されます, しかし、プログラマはまだパスを書いています. ビジョンガイド付きセルにより、プログラマーはプロセスから完全に排除されます。パーツがスキャンされるまでパスは存在しません。.
製造現場で何が変わるのか
これらのセルの 1 つを実際に操作するとどうなるか, そしてそれはあなたのチームに何を要求しますか?
| 古いモデル - 従来のセル | 新しいモデル — プログラミング不要のセル |
| ロボットプログラム: 1 FTE, $60K–120,000 ドルの給与 | セル演算子: 溶接工または機械オペレーターから再配置される, 2-週のトレーニング |
| 新しいパーツの発売: 3–5日 (プログラム, テスト, 承認する) | 新しいパーツの発売: 2–4時間 (スキャン, 初条溶接, 承認する) |
| 溶接技術者 + プログラマーは毎回の立ち上げに協力する | 溶接エンジニアが溶接スケジュール ライブラリを設定する; オペレーターがメニューから選択 |
| プログラムライブラリ: 何百ものファイル, バージョン管理された | プログラム ライブラリなし - 各スキャンから新たに生成されたパス |
| 品質記録: 手動バッチ検査ログ | 品質ログ: ジョイントごとの自動パラメータ記録, 部位ごとに, リアルタイムで |

オペレーターのスキル要件
プログラミングのないセルでのセルオペレーターの役割は、ロボットのプログラミングとはまったく異なります. 必要なスキルは、:
- 部品積み込みのためのクレーンまたはフォークリフトの基本免許
- 溶接図面を読み取り、接合部の種類を識別する能力
- セルのタッチスクリーン HMI に精通している - スキャンの開始, パス確認, アラーム応答
- エンジニアレビューのために異常なスキャン結果にフラグを立てる判断 - たとえば, 継ぎ目を隠す仮付け溶接, または仕様を大幅に超えるギャップ
必須ではないもの: ロボットプログラミングスキル, CADの知識, または溶接認定. 自動化の経験がない生産作業員でも 2 週間でトレーニング可能.
| 従業員のメモ: セルオペレーターの役割は通常、手動溶接から再配置された既存の溶接工によって行われます。. 移行は簡単です - 溶接工はすでにジョイントの種類を理解しています, 品質要件, および溶接シーケンスロジック. 細胞のスキャンと確認のワークフローを学ぶだけで済みます, ロボットプログラミングではない. |
よくある質問
「ノープログラミング」を行う’ セルが完全に単独で動作することを意味します?
いいえ. オペレーターが部品をロードします, スキャンを開始します, タッチスクリーン上のパスを確認します, そして溶接物をアンロードします. 「プログラミング不要」’ 手動で道を教える必要がないことを意味します - プログラミングの認知的負担が排除されます, しかし、部品の取り扱いと品質確認におけるオペレーターの物理的な役割は残ります。.
構造用鋼接合部の視覚ガイドによるパスはどの程度正確ですか?
最新のスキャナは 0.2 ~ 0.5 mm の点群解像度を達成します, のどサイズが 4 mm 以上の MIG すみ肉溶接に十分です. パスの精度は通常、縫い目の中心線で ±0.3 ~ 0.5 mm です。. 新しいジョイント タイプを生産にリリースする前に、最初の成形品の検証溶接を行うことをお勧めします。.
1 つのセルで繰り返し生産と 1 回限りの構造作業の両方に対応できますか?
はい - これが主な使用例です. プログラムを変更することなく、午前中に単一のセルで同一の部品を溶接し、午後に 1 回限りのカスタム フレームを溶接できます。. スキャンと生成のサイクルには、パーツが以前に確認されたかどうかに関係なく、同じ時間がかかります。.
スキャナーが接合部を明確に読み取れない場合はどうなるか?
システムは結果にフラグを立て、オペレータの確認のために保留します。. 一般的な原因には、タックの高さが高すぎて縫い目が見えにくくなることが含まれます, 重度の酸化, またはスキャナの視野の端での関節角度. 不確実なスキャン結果ではセルが溶接されない - 続行するにはオペレーターまたはエンジニアの確認が必要です.
注文から製品化までの実装にはどのくらい時間がかかりますか?
一般的なスケジュールは 8 ~ 16 週間です: 製造から工場への受け入れまでに 4 ~ 6 週間, 設置と試運転には 2 ~ 3 週間かかります, トレーニングと最初の記事の承認に 1 ~ 2 週間. 溶接エンジニアとの溶接スケジュール ライブラリの開発に 2 ~ 4 週間の予算を立てます.
著者について
経験 & 資格
ロボット溶接システム統合スペシャリスト 12+ ロボットポジショナーの選択と統合に重点を置いた直接プロジェクトの長年の経験. にコンサルティングを提供してきました 300+ 北米各地の工場, ヨーロッパ, そしてアジア.
会社背景: 26+ 長年にわたる溶接自動化エンジニアリング, 40+ 有効な特許, 1,500+ 世界中で完了したプロジェクト, 約 70% ロボットポジショナーの統合を含む.
認証
- ISO 9001: 2015 (ギガバイト/トン 19001-2016) — 品質管理システム
- GJB 9001C-2017 — 軍事/武器装備品の品質管理システム
- EU CE — 機械指令 2006/42/EC (証明書. いいえ. M.2026.206.C134866)
- ハイテク企業 — 認定. いいえ. GR202341000595 (11月発行. 2023)
最終更新日: ジュン 2026