


カスタムロボットワークステーションおよびレーザーシステムメーカー



2026 ロボットポジショナー購入者ガイド: 全て 5 タイプの比較 — ヘッドアンドテールストック, L型, U型, その他

間違ったロボットポジショナーは、ロボットポジショナーを使用しないよりもコストが高くなります
あるエンジニアリング機械工場の生産マネージャーは、最初の購入時にヘッド・心押し台ロボット ポジショナーを選んだのは、純粋にそれが最も低価格な選択肢だったからだと私に語ったことがあります。. 3か月後, 90% 彼らのワークピースの一部は、ヘッドと心押し台では処理できない不規則な多面構造であることが判明しました. 作業員が手作業ですべての位置を変更している間、ユニットはアイドル状態のままでした. 返却する, 再購入, そして再プログラミングが追加されました 65% 当初の予算に加えて.
普遍的に優れたロボット ポジショナはありません。ワークピースに適したロボット ポジショナのみが存在します。. この記事では、主流の 5 つのタイプを構造別に比較します。, 仕様, 実際のアプリケーションの適合性, 購入前に正しい判断ができるように.
| この記事の使い方: これはロボットポジショナ選択のための中心的なリファレンスページです. ワークの種類がすでにわかっている場合, そのセクションに直接ジャンプします. 概要を簡単に理解するには, 以下の概要表から始めてください. |
全て 5 種類の概要
それぞれのタイプを詳しく調べる前に, この表を使用して方向を決めてください:
| タイプ | 軸 | ワークのフィット感 | ペイロード範囲 | 代表的な精度 | 相対コスト |
| ヘッドアンド心押し台 (Bシリーズ) | 1 | 長さ, 管状の, 軸対称 | 500–5,000kg | 0.05 mm | ミッド |
| H型回転テーブル (Hシリーズ) | 1 | ディスク, 指輪, 平面 | 300–2,000kg | ±0.05mm | 低い |
| L型2軸 (Lシリーズ) | 2 | 中型マルチフェイス; 溶接 + 組み立て | 300–1,500kg | ±0.05mm | ミッド |
| U型2軸 (Uシリーズ) | 2 | 中小型多面 | 300–1,000kg | ±0.05mm | ミッド |
| 3軸 (B008~B012) | 3 | 複雑な, 重い, マルチフェイス | 300–2,000kg | ±0.03mm以上 | 高い |
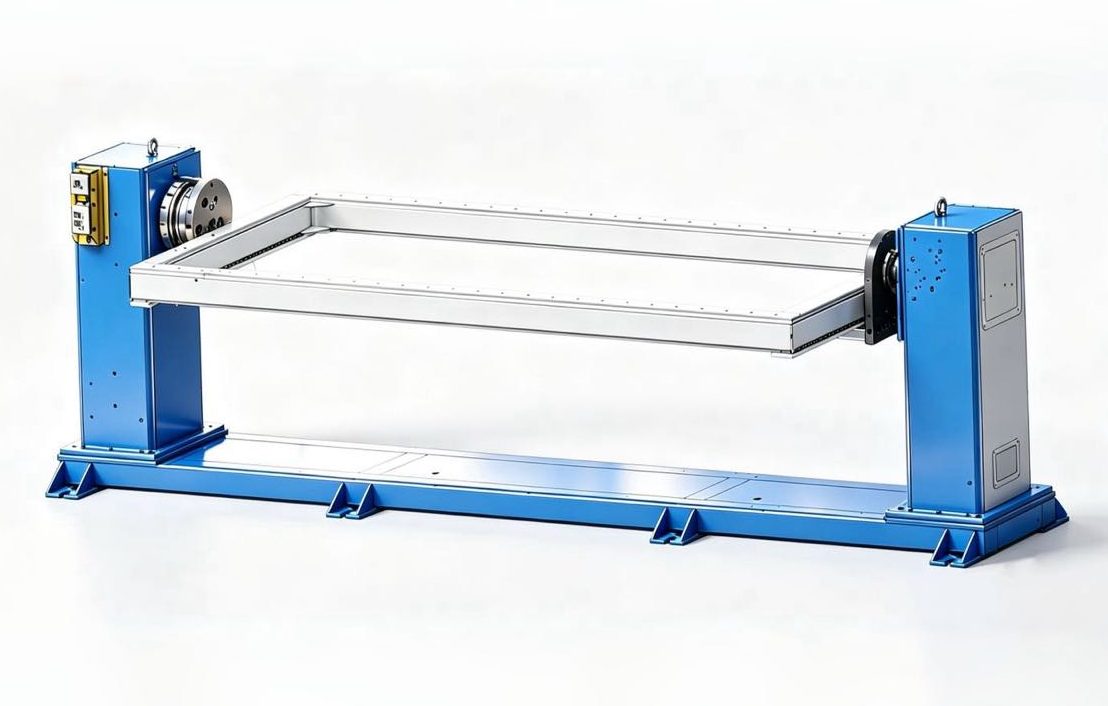
タイプ 1: ヘッドアンドテールストックロボットポジショナ (Bシリーズ)
どのようなワークに適していますか?
圧力容器シェル, 風力タービンタワーセクション, 大型ドライブシャフト, エンジニアリング機械ブーム本体, パイプマニホールド. 決定的な特徴: ワークピースが細長い、または軸対称である, 両端を同心円状に掴むことができます.
仕組み
サーボ駆動のヘッドが一方の端をグリップします; 受動的心押し台がもう一方の心押し台をサポートします. ワークピースは主軸に沿って連続的に回転し、溶接ロボットは長さに沿って追跡します。. 円周の継ぎ目は完全に平らな位置で溶接されています, アークオン時間を押し上げる 85% 以上.
実機仕様
| モデル | 定格積載量 | 位置決め精度 | 最大フリップ速度 | 標準スパン |
| MRK-B001 (ライト) | 500–1,000kg | 0.05 mm@R350 | 90°/秒 | 2 / 2.5 / 3 / 3.5 メートル |
| MRK-B002 (高負荷) | 1,000–1,500kg | 0.05 mm@R350 | 60°/秒 | 2 / 2.5 / 3 / 3.5 メートル |
| MRK-B004 (耐久性の高い) | 1,500–5,000kg | ±0.075mm@R500 | 30°/秒 | 3 / 5 / 6 / 8 メートル |
強みと限界
- 強み: 5 つのタイプすべての中で最も高い積載量上限 (B004: 5,000 kg); 円周継ぎ目の最大アークオン時間; 最もシンプルな機械設計と最も低いメンテナンスコスト
- 制限事項: 軸対称または細長いワークピースにのみ適しています; 多面の凹凸部品には対応できません; ワークピースの両端は同心でグリップ可能でなければなりません
タイプ 2: H型サーボ回転テーブル (Hシリーズ)

(ロボットは付属しません)
どのようなワークに適していますか?
フランジ, 円形構造フレーム, EVバッテリーパックトレイ, 円形エンドキャップ, リングセクション. 決定的な特徴: 円盤状の, リング状の, または高さ対直径の比率が低い平面形状.
仕組み
円形テーブルが垂直軸を中心に回転します. ワークピースはテーブルに固定され、溶接ロボットがシームを順番に完成させながら、各目標角度まで回転します。. 5種類の中で最もシンプルな構造, 最低の統合コスト, 委託しやすい.
実機仕様
| モデル | 定格積載量 | 位置決め精度 | 最高速度 | 標準テーブル径. / 最大スイング径. |
| MRK-H001 | 500–2,000kg | ±0.05@R350 | 60°/秒 | 600–2,000mm / 複数のオプション |
| MRK-H004 (標準) | 500–1,500kg | ±0.05mm@R350 | 60°/秒 | 1,500 mm / 2,000 mm |
| MRK-H005 (重い) | 1,500–2,000kg | ±0.05mm@R350 | 45°/秒 | 2,500 mm / 3,000 mm |
強みと限界
- 強み: 5 つのタイプすべてを低コストで最も簡単に統合; 柔軟なワーク固定用の大きなテーブル表面; 広いテーブル径範囲 (600 mmから 2,500 mm)
- 制限事項: 水平回転のみ - 側面および底面の溶接シームにはアクセスできません; ワークピースの高さと直径の比が超えると安定性が低下します 0.8
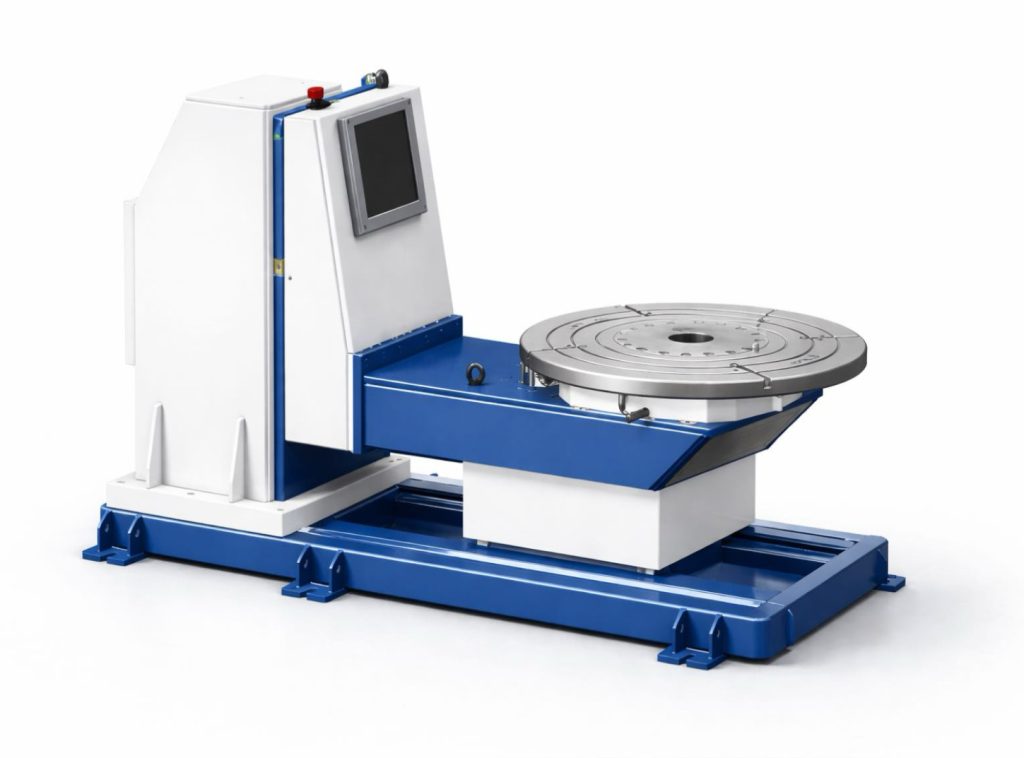
タイプ 3: L型2軸ロボットポジショナ (Lシリーズ)
どのようなワークに適していますか?
EVバッテリーパックフレーム, オートバイと自転車のフレーム, アルミニウム構造溶接, 同じステーションで溶接と組立作業を必要とする中型ワークピース. 決定的な特徴: 同じ治具での組み立てステップと組み合わせた多面溶接.
仕組み
2つの独立したサーボ軸をL字型フレームで結合: ツーリング軸 (水平回転) ワークピースの方向を決める, 傾きを調整するためのフリップ軸. 2軸調整カバー 4 に 6 単一のセットアップで面を溶接. ツーリング軸はアセンブリのインデックス基準としても機能します, ワークの搬送を行わずに同じステーションで溶接と部品の組み立てが可能.
実機仕様
| モデル | 定格積載量 | ツーリング軸精度 | 反転軸の精度 | ツーリング軸速度 |
| MRK-L001 (光二軸) | 300–500kg | ±0.05mm@R350 | ±0.075mm@R500 | 60°/秒, 加速度 45°/s² |
| MRK-L002 (重い二軸) | 1,500 kg | 回転トルク: 3,960 N・m | フリップトルク: 6,720 N・m | 回転 4 回転数 / フリップ 3 回転数 |
強みと限界
- 強み: 1 つのステーションで溶接と組立の組み合わせをネイティブにサポートする唯一のタイプ; L002 強力トルクハンドル 1,500 kgのアルミフレーム; 二重軸は単一のセットアップで複数の面をカバーします
- 制限事項: 組み立て不要の純粋な溶接用途向け, 通常、U タイプの方がコスト効率が優れています。; フリップ範囲は限られています - >90° フリップを必要とするアプリケーションはあまり適していません
タイプ 4: U型2軸ロボットポジショナ (Uシリーズ)

どのようなワークに適していますか?
自動車構造ブラケット, インパネフレーム, ホワイトボディ溶接部, 標準ロボット溶接セルのコンポーネント. 決定的な特徴: 多面ジオメトリ, 300 に 1,000 kg, 厳格な一貫性要件を伴う大量生産.
仕組み
U 字型フレームには J1 フリップ軸が収容されています (±90°) およびJ2回転軸 (±200°) 協調サーボ動作で. 部品を治具から取り外すことなく、ワークピースのどの面でも平坦溶接位置に移動できます。. コンパクトな設置面積 (~1.2㎡) 軸の応答が速いため、自動車部品のバッチ溶接に最適です。.
実機仕様
| モデル | 定格積載量 | 再現性 | J1 フリップスピード | J2回転速度 |
| MRK-U001 (ライト) | 300 kg | ±0.05mm@R250 | 30°/秒, トルク 2,695 N・m | 60°/秒, トルク 1,225 N・m |
| MRK-U002 (標準) | 500–1,000kg | フリップ: ±0.075 mm@R500 ツール: ±0.05mm@R350 | 45°/秒 | 60°/秒, 加速度 45°/s² |
強みと限界
- 強み: オーバーヘッド溶接と垂直溶接を完全に排除; U001 は車載精度要件を満たす ±0.05 mm@R250 を達成; すべての二軸タイプの中で最小の設置面積 - 複数のユニットを並べて配置可能
- 制限事項: ペイロードの上限 1,000 kg (U002) 重いワークピースの場合は除外されます; ±90°のJ1フリップ範囲は、より大きな傾斜を必要とするまれな用途には不十分です
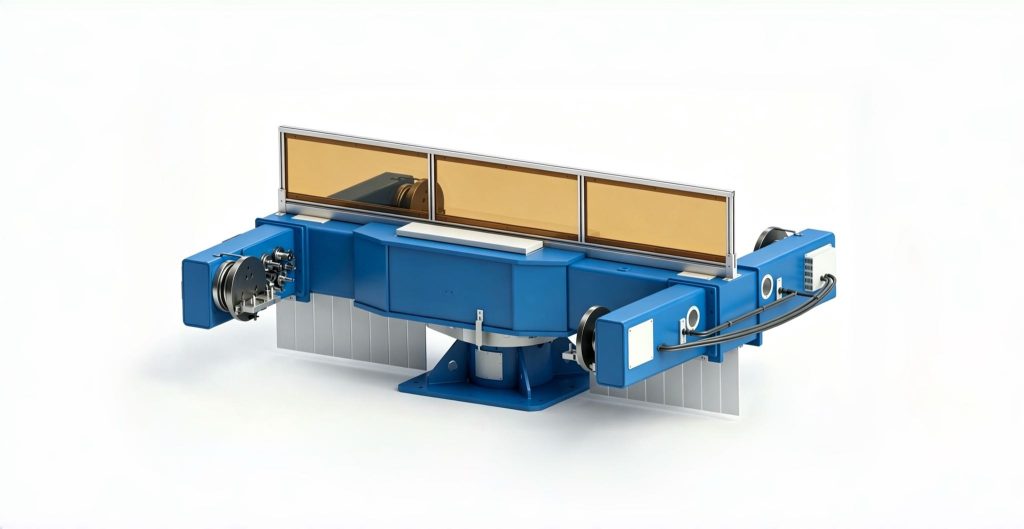
タイプ 5: 3軸ロボットポジショナ (B008~B012シリーズ)
どのようなワークに適していますか?
掘削機のブームアームとディッパー, クレーンジブセクション, 風力タービンのナセルフレーム, 鉱山機械の主要構造物. 決定的な特徴: 溶接シームが全体に分布 6 またはそれ以上の飛行機, 複雑な形状, 500 kg以上.
仕組み
3つのサーボ軸を協調させた大振れ回転軸, ツーリング軸, フリップコントロール - 任意の面の溶接シームを順番に平ら溶接位置に移動します, サイクル途中でのクレーンの位置変更を排除. B008は最大スイング径に達します。 5,000 mm; 高精度モデルB009、B011は繰り返し精度±0.03mmを実現.
実機仕様
| モデル | 定格積載量 | 回転精度 | 最大スイング径. | ツーリング精度 | ツーリング速度 |
| MRK-B008 (重い) | 1,500–2,000kg | ±0.05mm@R500 | 5,000 mm | ±0.05mm@R350 | 60°/秒 |
| MRK-B009 (モジュラー) | 500–1,000kg | ±0.03mm@R500 | 4,000 mm | ±0.05mm@R350 | 90°/秒 |
| MRK-B010 (ライト) | 300–500kg | ±0.075mm@R500 | 4,000 mm | ±0.075mm@R500 | 60°/秒 |
| MRK-B011 (標準) | 1,000–1,500kg | ±0.03mm@R500 | 4,000 mm | ±0.05mm@R350 | 90°/秒 |
| MRK-B012 (垂直反転) | 300–1,500kg | ±0.075mm@R500 | — | ±0.05@R350 | 60°/秒 |
強みと限界
- 強み: 全5種の中で最も幅広いワーク適応性; ±0.03 mm で最高の精度が得られます; サイクル中のクレーンの位置変更をすべて排除
- 制限事項: 最も高い購入コストと最も複雑な統合; ペイロードの上限 2,000 kg — これを超えるワークピースには頑丈なヘッドと心押し台が必要です (B004: 5,000 kg)
並べて比較: 全て 5 種類
| 寸法 | ヘッドアンド心押し台 (B) | H型 (H) | L型 (L) | U型 (U) | 3軸 (B008~B012) |
| ワーク適応性 | ❌ 軸対称のみ | ❌ ディスク / 平面のみ | ✅ 中程度 | ✅ 幅広い | ✅ 最も広い |
| 最大積載量 | ✅ 5,000 kg | ✅ 2,000 kg | ⚪ 1,500 kg | ❌ 1,000 kg | ⚪ 2,000 kg |
| オーバーヘッド溶接を排除 | ⚪ 円周縫い目のみ | ❌上面のみ | ✅ マルチフェイス効果 | ✅ すべての顔が削除されました | ✅ すべての顔が削除されました |
| アセンブリ機能のサポート | ❌ いいえ | ❌ いいえ | ✅ ツーリング軸兼用 | ❌ いいえ | ❌ いいえ |
| 必要な床面積 | ❌ 大 (スパン 2 ~ 8 m) | ✅ 小さい | ⚪中 | ✅ 最小 | ⚪中 |
| 統合の複雑さ | ✅ 低い | ✅ 最低 | ⚪中 | ⚪中 | ❌高い |
| 購入費用 | ⚪ミッド | ✅ 最低 | ⚪ミッド | ⚪ミッド | ❌最高 |
⚪ = 中距離 / 両極端の間で
4-ステップ選択プロセス
ステップ 1: ワークピースの形状を特定する
- 細長いまたは管状のワークピース, 両端グリップ可能 → ヘッドアンド心押し台
- ディスク, 指輪, または平面形状 → H型回転テーブル
- マルチフェイス, 300–1,000kg, 純溶接→Uタイプ
- 溶接による多面加工 + 同ステーション組立 → Lタイプ
- 溶接継ぎ目あり 6+ 飛行機, 複雑な幾何学 → 3 軸
ステップ 2: 負荷 - ワークを確認してください + 治具, と 20% マージン
選択荷重 = (ワーク重量 + 治具の重量) × 1.2. ワークピースの正味重量のみを使用することは、最も一般的な選択エラーです。. 固定具は日常的に総負荷に 15 ~ 30% を追加します。これを無視すると、慢性的な過負荷やドライブトレインの早期故障が発生します。.
ステップ 3: 精度要件を満たす
- 一般構造溶接: ±0.05mmあれば十分です
- 自動車用精密部品: ±0.05mm (U001) または±0.03mm (B009/B011)
- 公差が粗い重構造の製造: ±0.075mmは許容範囲です (B004, B010)
ステップ 4: 制御統合モードを選択してください
- 協調軸制御 (推奨): ロボットポジショナは溶接ロボットの外部軸として動作します. 回転と溶接はリアルタイム同期で同時に行われ、アークオン時間が最大化されます。
- 独立制御: 溶接と回転を交互に行う. 統合コストの削減, ただし、アークオン時間は完全に最適化することはできません。単純なプロセスまたは限られた予算に適しています
3 よくある選択ミス
| 間違い 1: 安全マージンを確保するために最大の積載量定格を購入する. → ペイロードが大きすぎると、回転慣性が大きくなります, 反応が遅い, そして無駄なコストがかかる. 実負荷に応じて選定 × 1.2, 利用可能な最大のモデルではない. |
| 間違い 2: 軸が多い方が常に良いと仮定する. → 3 軸ユニットのコストは 1 軸ユニットの 2 ~ 3 倍であり、試運転にかなり長い時間がかかります. ワークピースに円周方向の継ぎ目しかない場合, 単軸ヘッドおよびテールストックが最適なソリューションです. |
| 間違い 3: 安く始めて後でアップグレードする計画. → 異なるタイプのロボット ポジショナには互換性のない治具取り付けパターンと制御アーキテクチャがある. アップグレードとは、治具を再設計し、ゼロから再プログラミングすることを意味します. 最初に適切に対処すれば、ほとんどの場合、切り替えよりもコストが低くなります. |
無料のセレクション評価を受ける
ワークピースの状況が複雑である場合、または適切な構成がまだわからない場合, 当社のエンジニアリングチームは無料のアプリケーション評価を提供し、特定のモデルを推奨します。, スパンまたはテーブルサイズ, および暫定的な ROI 推定 — 以内に書面で提出されます 24 営業時間.
► ロボットポジショナーの選択に関する無料の評価についてはお問い合わせください
著者について
| 経験 & 資格 ロボット溶接システム統合スペシャリスト 12+ ロボットポジショナーの選択と統合に重点を置いた直接プロジェクトの長年の経験. にコンサルティングを提供してきました 300+ 北米各地の工場, ヨーロッパ, そしてアジア. この記事のすべての仕様データは実際の H から抽出されています。 / B / L / Uシリーズ製品データシート. 会社背景: 26+ 長年にわたる溶接自動化エンジニアリング, 40+ 有効な特許, 1,500+ 世界中で完了したプロジェクト, 約 70% ロボットポジショナーの統合を含む. EU CE認証: ロボットポジショナーシステム (証明書番号: M.2026.206.C134866) 最終更新日: 5月 2026 |





