Fabricant de postes de travail robotisés et de systèmes laser personnalisés



Cellule de soudage robotisée sans programmation:Comment les systèmes guidés par la vision éliminent les pendentifs d'apprentissage
Le boîtier d'apprentissage est l'outil du programmeur de robot depuis quarante ans – et c'est la raison pour laquelle la plupart des ateliers de construction métallique ont abandonné le soudage robotisé.. Lorsque la programmation d'une nouvelle pièce prend quatre à huit heures, l'automatisation n'a de sens que si vous exécutez cinquante ou plus de cette partie. La plupart des fabricants de structures d'acier ne le sont pas.
Guidé par la vision, les cellules de soudage robotisées sans programmation suppriment entièrement l'étape d'apprentissage. Le scanner 3D lit la géométrie du joint, le logiciel extrait la couture et génère le chemin, et l'opérateur confirme sur un écran tactile. Pas de programmeur. Pas de pendentif d'apprentissage. Aucune bibliothèque de pièces.
Cet article explique le fonctionnement de la technologie, pourquoi c'est important pour l'acier de construction, et qu'est-ce qui change dans votre atelier lorsque vous l'adoptez.
Nouveau dans les cellules de soudage robotisées? Commencez par Soudage manuel ou robotisé pour l'acier de construction: Quand l’automatisation est-elle payante? avant de lire cet article.
Le problème du pendentif d'apprentissage
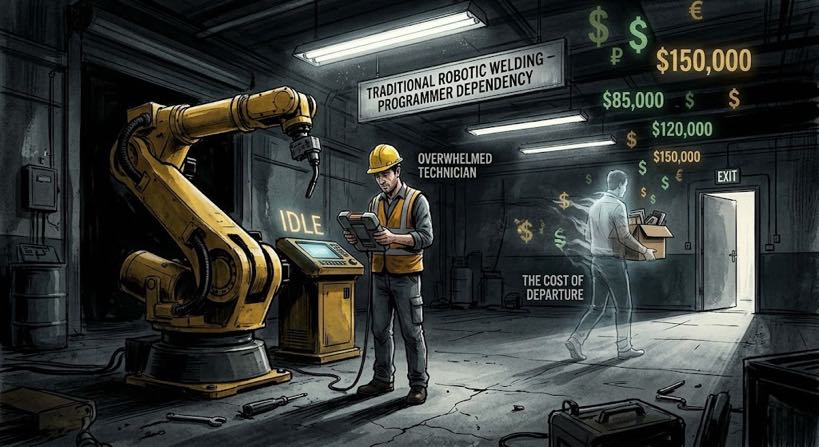
Un pendentif d'apprentissage est un contrôleur portatif utilisé pour guider physiquement le bras du robot à travers chaque point du chemin de soudure.. Pour une simple soudure d'angle sur un support, ça prend deux à trois heures. Pour une charpente, une journée complète.
Les conséquences pour un atelier de construction d'acier sont importantes.
D'abord, l'exigence de taille de lot. Les cellules robotiques traditionnelles n'ont de sens économique que lorsque vous amortissez le temps de programmation sur un grand lot. À raison de quatre heures par tranche, vous avez besoin d'au moins trente à cinquante de cette tranche pour justifier le coût. Un atelier qui gère vingt références différentes par semaine ne peut pas atteindre ce seuil pour la plupart de son travail..
Deuxième, la dépendance du programmeur. Un programmeur de robots certifié gagne entre 60 000 et 120 000 dollars par an et possède des connaissances institutionnelles qu'il laisse avec lui..
Troisième, le fardeau de l’entretien continu. Chaque changement de conception signifie un retour au boîtier d'apprentissage. Un atelier qui gère quarante références de pièces à travers deux révisions chacune par an est confronté à environ 320 heures et $28,800 annuellement en temps de reprogrammation.
| L'économie: un atelier de construction d'acier de construction avec 20 les nouveaux numéros de pièces par semaine passent de 12 à 24 heures en temps de programmation avec une cellule traditionnelle. Au coût du programmeur 90 $/heure,cela représente entre 56 160 $ et 112 320 $ par an en temps non productif - avant l'ouverture d'un seul arc. |
Qu'est-ce qu'une cellule de soudage robotisée sans programmation?
| Une cellule de soudage robotisée sans programmation est un système de soudage automatisé qui utilise le balayage laser 3D et la vision par ordinateur pour détecter la géométrie des joints de soudure., extraire le chemin de couture, et générer automatiquement des trajectoires de robot - sans qu'un programmeur n'utilise un boîtier d'apprentissage. L'opérateur charge la pièce; le système planifie et exécute la soudure. |
Cette définition est précise: 'pas de programmation’ signifie pas d'apprentissage manuel du chemin et pas de codage de trajectoire. La cellule génère son propre chemin de soudure à partir d'un scan 3D de la pièce réelle, chaque cycle.
Cela ne signifie pas zéro apport d’ingénierie. Les paramètres de soudage doivent encore être définis par un ingénieur en soudage pour chaque classe de joints et stockés dans une bibliothèque de programmes.. La création de cette bibliothèque prend deux à quatre semaines lors de l'installation; après cela, il n'a besoin que de mises à jour incrémentielles.
Ce qui le différencie de la programmation hors ligne
Programmation hors ligne (OLP) demande à un programmeur de créer le chemin du robot dans un logiciel de simulation, puis téléchargez-le sur le contrôleur. Plus rapide que d'enseigner le travail du pendentif — 45 minutes à trois heures par partie - mais nécessite toujours un programmeur possédant des compétences logicielles spécialisées.
La limitation OLP la plus importante pour l'acier de construction: cela fonctionne à partir d'un modèle CAO de la pièce idéale. Lorsque la pièce réelle est décalée de 2 mm (habitude avec des tolérances de coupe de ± 1 à 3 mm), le chemin téléchargé est erroné.. Une cellule guidée par la vision scanne la géométrie réelle à chaque cycle et génère le chemin à partir de la réalité, pas du modèle.
Comment fonctionne la génération de chemins guidés par la vision – étape par étape
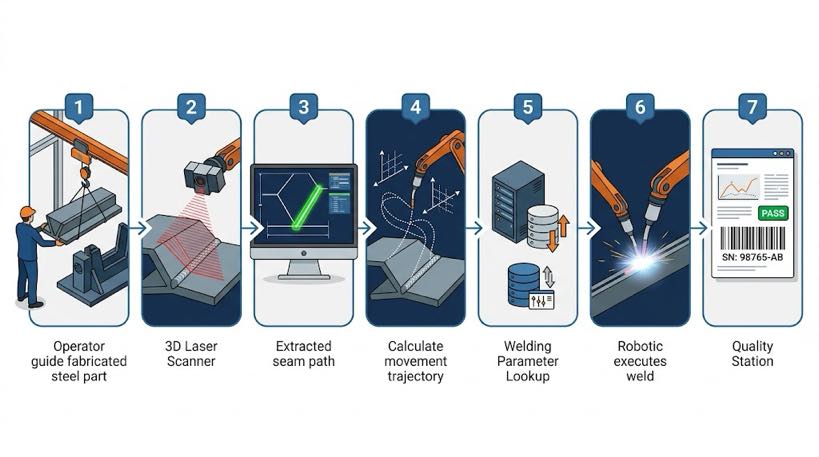
Le processus suit sept étapes. Les temps sont basés sur des constructions soudées en acier de construction avec soudage MIG..
- Chargement de pièces — l'opérateur positionne la pièce sur le positionneur ou le dispositif à l'aide d'un pont roulant ou d'un chariot élévateur. Aucune action de programmation n'est requise à cette étape. Temps: 5–15 minutes en fonction du poids de la pièce et de la complexité du montage.
- 3Analyse D — le scanner laser balaie la zone du joint de soudure. Utilisation de la lumière structurée ou de la triangulation laser, il capture un nuage de points de la géométrie du joint avec une résolution de 0,2 à 0,5 mm. Temps: 45–90 secondes par mètre de joint de soudure.
- Extraction des coutures — le logiciel traite le nuage de points et identifie la ligne médiane de l'articulation, largeur de l'espace, angle d'articulation, et la géométrie de la gorge. Cette étape est entièrement automatisée. Temps: 10–30 secondes par joint.
- Génération de chemin — le système convertit les données de couture extraites en une trajectoire complète du robot, y compris la trajectoire d'approche, passe de soudure, et rétracter le mouvement. Le chemin généré tient compte de la position réelle de l'articulation, et non de la position nominale du luminaire.. Temps: 15–45 secondes au total.
- Recherche de paramètres — la cellule correspond à la géométrie du joint identifiée (taper, gorge, épaisseur du matériau) à la bibliothèque de programmes de soudage et sélectionne la tension appropriée, vitesse d'alimentation du fil, vitesse de déplacement, et paramètres du gaz de protection. Temps: sous 5 secondes, automatique.
- Exécution des soudures — le robot suit le chemin généré. Une source d'alimentation en boucle fermée surveille les caractéristiques de l'arc et effectue des micro-ajustements en temps réel. Le positionneur fait pivoter la pièce pour maintenir une position de soudage optimale tout au long. Temps: partiellement dépendant.
- Journalisation de qualité — le contrôleur enregistre la tension de l'arc, actuel, vitesse de déplacement, et toute alerte de déviation pour chaque articulation, stocké avec le numéro de série de la pièce. Temps: automatique, aucune intervention de l'opérateur.
| Comparaison du temps net — nouveau numéro de pièce: Cellule robotique traditionnelle:2–8 hours teach pendant programming + weld cycle Cellule sans programmation guidée par la vision:< 5 analyse des minutes + path generation + weld cycleFor a job shop introducing 3 nouveaux numéros de pièces par semaine, c'est la différence entre 6 à 24 heures de temps de programmation non productif et 15 minutes de temps d'analyse. |
Système de soudage intelligent: Cette technologie en pratique
Le flux de travail en sept étapes ci-dessus décrit l'architecture générale. Le système de soudage intelligent le met en œuvre avec des capacités adaptées aux défis de l'acier de construction présentés dans cet article..
- Reconstruction de nuages de points — soudure sans modèle CAO. Un profileur laser 3D BCW181P (1140 fps, 2600 champ de vision en mm) convertit une pièce physique en modèle 3D en quelques secondes, abordant directement le scénario sans CAO que la programmation hors ligne ne peut pas gérer.
- Caméra à balayage linéaire grand format pour le positionnement initial. Le système scanne globalement la cellule de travail pour localiser la pièce en premier, puis affine avec une numérisation détaillée - une stratégie grossière à fine qui fournit un positionnement cohérent à chaque cycle.
- Plage de travail étendue. Prend en charge les configurations à portique ou en porte-à-faux à 7/8/9 axes avec des distances de travail de 700 à 1 700 mm — couvrant tout, des petits supports aux grandes poutres et poutres sur une seule plate-forme.
- Puissance de traitement améliorée. Un processeur Intel Core i7 de 12e génération, 16 Go de RAM, et un SSD de 512 Go gèrent des données denses en nuage de points en temps réel, sans décalage ni attente entre la numérisation et la soudure.
- Rétrocompatible. Le système fonctionne sur une plateforme logicielle unifiée, protéger les investissements en formation des opérateurs pendant que le matériel s'adapte à des travaux plus importants et plus complexes.
| Note technique: Les chiffres de résolution du scanner cités dans la FAQ ci-dessus (0.2–Résolution du nuage de points de 0,5 mm) refléter les spécifications du profileur laser 3D utilisé dans le système de soudage intelligent. Ceci est conforme aux exigences de précision pour les soudures d'angle MIG sur les joints en acier de construction répondant aux tailles minimales de gorge AWS D1.1.. |
Pourquoi cela est particulièrement important pour l'acier de construction
C'est dans l'acier de construction que la génération de trajectoires guidée par la vision est la plus précieuse, en raison d'une combinaison de caractéristiques qui rendent la tâche particulièrement difficile pour les cellules programmées traditionnelles.
| Caractéristique de l'acier de construction | Pourquoi le guidage visuel est la solution |
| Variation de l'écart d'ajustement: ±1 à 4 mm | Chemin généré à partir de la géométrie réelle du joint à chaque cycle – pas un modèle idéal |
| Tolérance dimensionnelle pièce à pièce | Le scanner capture la position réelle de la pièce; les exigences de précision des luminaires sont inférieures |
| Mélange de parties élevées: 30–80 numéros de pièces actifs | Aucune bibliothèque de programmes d'apprentissage à gérer : le système analyse à nouveau chaque pièce |
| Pièces lourdes: 50–5 000 kg | Imprécision de positionnement plus élevée lors du chargement par grue : la vision compense cycle après cycle |
| Calamine et finition de surface d'apprêt | Le scanner lit la géométrie, pas la couleur de la surface — non affecté par l'état de la surface |
| AWS D1.1 / DANS 1090 traçabilité | Géométrie des joints et paramètres de soudure enregistrés automatiquement par joint et par pièce |
La question de l’écart d’aménagement en langage clair
L'acier de construction est découpé selon des tolérances de ± 1 à 3 mm. Lorsque deux pièces sont ajustées et clouées, l'écart réel peut varier de 1 mm d'un côté à 3 mm de l'autre. Un chemin préprogrammé suppose une constante, écart entre les dimensions du dessin. Ce n'est pas.
Une cellule guidée par vision scanne l'espace réel avant chaque soudure. Si l'écart est plus large à une extrémité, le chemin ajuste la vitesse de déplacement et l'alimentation du fil en conséquence. Si l'articulation s'est déplacée latéralement, le chemin se déplace avec lui - la soudure suit le joint réel, comme requis par les exigences de taille des soudures d'angle AWS D1.1.
Ce que la technologie ne résout pas – déclaré honnêtement
Les cellules sans programmation gèrent les joints structurels standard: filet, bout, Joints en T, articulations à recouvrement. Les intersections 3D très complexes, telles qu'un tube à plaque à angle aigu inférieur à 30°, peuvent nécessiter un ajustement manuel de la trajectoire avant la première soudure de production..
L'élaboration d'un programme de soudage pour une nouvelle qualité de matériau nécessite toujours un ingénieur en soudage. Le système sélectionne dans une bibliothèque validée — il ne génère pas de paramètres à partir des premiers principes. Prévoyez deux à quatre semaines pour le développement de la bibliothèque lors de la mise en service.
Aucune programmation, programmation hors ligne ou pendentif d'apprentissage: Une comparaison directe
La programmation hors ligne est souvent présentée comme l'alternative moderne pour enseigner le travail avec un pendentif.. Il vaut la peine d'être précis sur la position de l'OLP par rapport à une véritable cellule sans programmation..
| Capacité | Pendentif d'apprentissage | Programmation hors ligne (OLP) | Aucune programmation guidée par la vision |
| Génération de chemin | Manuel — programmeur chez robot | Manuel — programmeur sur PC | Automatique — à partir d'un scan 3D |
| Temps par nouvelle pièce | 2–8 heures | 45 minutes – 3 heures | < 5 min |
| Programmeur requis? | Oui – certifié robot | Oui — Logiciel OLP formé | Non : l'opérateur exécute la cellule |
| Gère les variations réelles des pièces? | Non – chemin fixe | Non – basé sur un modèle, pas une vraie partie | Oui : scanne la pièce réelle à chaque cycle |
| Flexibilité du mélange de pièces | Pauvre | Modéré | Haut |
| Meilleur ajustement | Grand volume, faible mélange | Mélange moyen, géométrie stable | Mélange élevé, géométrie variable |
La différence architecturale: la programmation hors ligne supprime le programmateur du sol du robot, mais un programmeur est toujours en train d'écrire des chemins. Une cellule guidée par vision supprime entièrement le programmeur du processus : le chemin n'existe pas tant que la pièce n'est pas numérisée..
Quels changements dans votre atelier
À quoi ressemble réellement le fonctionnement d’une de ces cellules, et qu'est-ce que cela exige de votre équipe?
| Ancien modèle — cellule traditionnelle | Nouveau modèle — cellule sans programmation |
| Programmes de robots: 1 ETP, $60Salaire de 120 000 K$ | Opérateur de cellule: redéployé d'un soudeur ou d'un opérateur de machine, 2-entraînement d'une semaine |
| Lancement d'une nouvelle pièce: 3–5 jours (programme, test, approuver) | Lancement d'une nouvelle pièce: 2–4 heures (balayage, soudure du premier article, approuver) |
| Ingénieur en soudage + le programmeur collabore à chaque lancement | Un ingénieur en soudage définit une bibliothèque de programmes de soudage; l'opérateur sélectionne dans le menu |
| Bibliothèque de programmes: des centaines de fichiers, version contrôlée | Aucune bibliothèque de programmes - chemin généré à partir de chaque analyse |
| Dossier de qualité: journal d'inspection manuelle des lots | Journal de qualité: enregistrement automatique des paramètres par joint, par pièce, en temps réel |

Exigences en matière de compétences de l'opérateur
Le rôle d'opérateur de cellule dans une cellule sans programmation est véritablement différent de la programmation d'un robot.. Les compétences requises sont:
- Permis de base pour grue ou chariot élévateur pour le chargement partiel
- Capacité à lire un dessin de soudure et à identifier les types de joints
- Familiarité avec l'IHM à écran tactile de la cellule - lancement du scan, confirmation du chemin, réponse à l'alarme
- Jugement pour signaler les résultats d'analyse inhabituels pour examen par un ingénieur - par exemple, une soudure de pointage masquant la couture, ou un écart nettement en dehors des spécifications
Ce qui n'est pas obligatoire: compétences en programmation de robots, Connaissances en CAO, ou certification en soudage. Un ouvrier de production sans expérience préalable en automatisation peut être formé en deux semaines.
| Note sur les effectifs: Le rôle d'opérateur de cellule est généralement rempli par un soudeur existant qui est redéployé du soudage manuel.. La transition est simple : les soudeurs comprennent déjà les types de joints, exigences de qualité, et logique de séquence de soudure. Il leur suffit d’apprendre le workflow de numérisation et de confirmation de la cellule., pas de programmation de robot. |
Foire aux questions
Est-ce que « sans programmation »’ signifie que la cellule fonctionne complètement toute seule?
Non. L'opérateur charge la pièce, lance l'analyse, confirme le chemin sur l'écran tactile, et décharge la soudure. 'Pas de programmation’ signifie pas d'enseignement manuel - le fardeau cognitif de la programmation est éliminé, mais le rôle physique de l’opérateur dans la manipulation des pièces et la confirmation de la qualité demeure.
Quelle est la précision du chemin guidé par la vision pour les joints de construction en acier?
Les scanners modernes atteignent une résolution de nuage de points de 0,2 à 0,5 mm, suffisant pour les soudures d'angle MIG avec des tailles de gorge de 4 mm et plus. La précision du trajet est généralement de ±0,3 à 0,5 mm sur la ligne centrale de la couture. Une soudure de vérification du premier article est recommandée avant de mettre en production tout nouveau type de joint..
Une seule cellule peut-elle gérer à la fois une production répétitive et des travaux de gros œuvre ponctuels?
Oui, c'est le cas d'utilisation principal. Une seule cellule permet de souder des pièces identiques le matin et un cadre personnalisé unique l'après-midi sans changement de programmation entre elles.. Le cycle de numérisation et de génération prend le même temps, que la pièce ait déjà été vue ou non..
Que se passe-t-il lorsque le scanner ne peut pas lire clairement l'articulation?
Le système marque le résultat et le conserve pour confirmation par l'opérateur.. Les causes courantes incluent une hauteur de point d'attache excessive qui obscurcit la couture., forte oxydation, ou angle d’articulation au bord du champ de vision du scanner. La cellule ne soude pas à cause d'un résultat d'analyse incertain ; la confirmation de l'opérateur ou de l'ingénieur est requise pour continuer..
Combien de temps prend la mise en œuvre de la commande à la production?
Le délai typique est de 8 à 16 semaines: quatre à six semaines pour la fabrication et la réception en usine, deux à trois semaines pour l'installation et la mise en service, une à deux semaines pour la formation et l'approbation du premier article. Prévoyez deux à quatre semaines pour le développement d'une bibliothèque de programmes de soudage avec votre ingénieur en soudage..
À propos de l'auteur
Expérience & Informations d'identification
Spécialiste de l'intégration de systèmes de soudage robotisés avec 12+ années d'expérience directe en matière de projets axées sur la sélection et l'intégration de positionneurs de robots. A fourni des conseils à 300+ usines à travers l’Amérique du Nord, Europe, et l'Asie.
Contexte de l'entreprise: 26+ années d'ingénierie en automatisation du soudage, 40+ brevets actifs, 1,500+ projets réalisés à l'échelle mondiale, environ 70% impliquant l'intégration du positionneur de robot.
Certifications
- OIN 9001: 2015 (GB/T 19001-2016) — Système de gestion de la qualité
- GJB 9001C-2017 — Système de gestion de la qualité des équipements militaires/armes
- CE UE — Directive Machines 2006/42/CE (Certifié. Non. M.2026.206.C134866)
- Entreprise de haute technologie — Cert. Non. GR202341000595 (Publié en novembre. 2023)
Dernière mise à jour: juin 2026
ARTICLES CONNEXES
Planification de trajectoire autonome dans les soudeurs robotisés:Ce que cela signifie pour votre ligne de production

3Le suivi des coutures au laser D Vision expliqué:Du nuage de points au chemin de soudure en quelques secondes
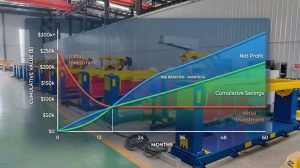
Comment calculer le retour sur investissement d'une cellule de soudage robotisée 2026: Modèle complet avec des cas réels

Analyse du retour sur investissement du soudage laser robotisé: Vaut-il l'investissement?
Contrecoup, Rigidité, et dérive thermique: Les trois spécifications cachées qui définissent les performances du positionneur de soudage