Fabricant de postes de travail robotisés et de systèmes laser personnalisés



Technologie Scan-to-Weld:Comment la modélisation inversée remplace la programmation des robots
Il y a une étape entre la numérisation d'un joint de soudure et le début du soudage par le robot que la plupart des articles sautent.. Le scanner 3D capture un nuage de points. L'arc s'ouvre. Quelque chose s'est produit entre les deux - quelque chose qui prenait entre deux et huit heures à un programmeur et qui prend maintenant moins de cinq minutes à un système logiciel.. Ce quelque chose est une modélisation inversée .
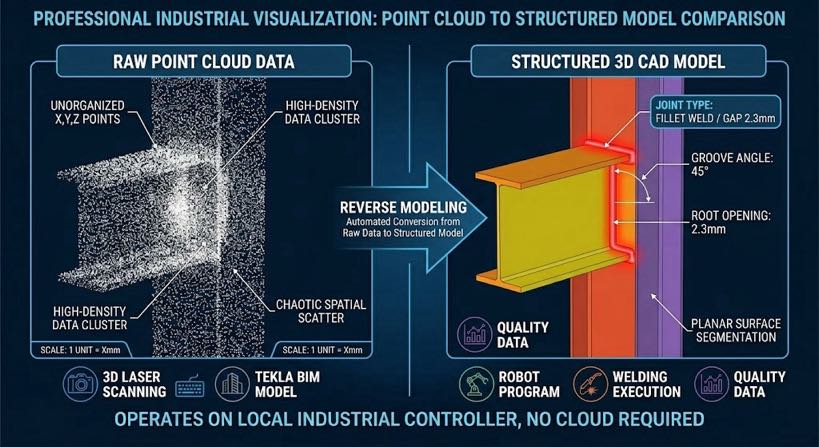
La modélisation inverse est le processus consistant à prendre une géométrie brute numérisée et à la convertir en un modèle 3D structuré avec des surfaces identifiées., caractéristiques communes, et les paramètres de cordon de soudure sur lesquels un planificateur de mouvements de robot peut agir. C'est le pont entre la détection et l'exécution. Et d'un point de vue critique, cela fonctionne si le modèle de soudure provient d'un scan physique, une exportation Tekla Structures, ou un modèle paramétrique : votre investissement numérique existant est une entrée, pas un obstacle.
Cet article explique le fonctionnement de la modélisation inversée, pourquoi c'est important pour la fabrication de structures en acier en particulier, et ce que cela signifie en pratique pour les ateliers qui disposent de modèles Tekla détaillés et pour les ateliers qui ne reçoivent rien d'autre qu'un échantillon d'acier et une spécification verbale.
| Guide de lecture – par où commencer en fonction de votre expérience: Nouveau dans le domaine de la numérisation 3D et des nuages de points? → Lire le blog 04: 3Le suivi des coutures laser D Vision expliqué en premier. Il explique ce qu'est un nuage de points, comment les scanners laser en construisent un, and what ‘seam extraction’ signifie — en langage clair, aucune connaissance préalable n'est nécessaire. |
L'étape dont personne ne parle: Du nuage de points au programme de soudure
Quand les vendeurs décrivent le soudage robotisé sans programmation, ils compressent souvent le processus en deux étapes: scanner la pièce, commencer à souder. Cette compression cache l’étape la plus techniquement importante de la chaîne. Un cru nuage de points — les millions de x, oui, Mesures de coordonnées Z capturées par un scanner laser 3D à partir de la surface de la pièce ; il ne s'agit pas d'un programme de soudage.. Il sait où se trouvent les surfaces mais pas ce qu'elles sont. Il ne peut pas distinguer une rainure de soudure d'une cicatrice de soudure de pointage ou d'une pince de fixation.. Il n'a aucune notion de type d'articulation, séquence de soudure, nombre de passes, ou angle de la torche.
| Nuage de points: Un ensemble dense de mesures de coordonnées 3D (x, oui, z) capturé par un scanner laser à partir d'une surface physique. Considérez-le comme un numérique “carte de points” de la pièce — précis, mais non structuré. La modélisation inversée lui donne une structure. |
La conversion d'un nuage de points en programme de soudage nécessite une interprétation structurée, et c'est ce que propose la modélisation inverse. L'alternative traditionnelle était un programmeur humain avec un pendentif d'apprentissage., qui a fourni manuellement l'interprétation structurelle: 'C'est un joint de filet, la racine est ici, la torche va à 45 degrés, nous avons besoin de deux passes.’ La modélisation inversée automatise cette interprétation en identifiant la géométrie des joints à partir des caractéristiques du nuage de points et en déduisant tous les paramètres dont le planificateur de chemin de soudure a besoin., sans intervention humaine.
| Le modèle mental correct pour le scan-to-weld: Model input → [Modélisation inversée] → Structured weld geometry → [Planification du chemin] → Robot program L'entrée du modèle peut être: analyse physique (nuage de points) | Tekla exporte | modèle paramétrique La modélisation inverse est la couche d'interprétation. Sans ça, toute entrée - numérisation ou CAO - n'est que des données. |
Qu'est-ce que la modélisation inverse dans l'automatisation du soudage?
| La modélisation inverse dans l'automatisation du soudage est le processus informatique de reconstruction d'un modèle géométrique 3D structuré à partir de données d'entrée, qu'il s'agisse d'une analyse physique. (nuage de points), un export BIM/CAO, ou une définition paramétrique — identifiant les caractéristiques des joints de soudure dans ce modèle, et extraire les paramètres nécessaires pour générer automatiquement un parcours de soudage du robot. |
Le terme « inverse’ distingue cela de la programmation avancée traditionnelle, où un programmeur apprend manuellement au robot chaque position de chemin. En modélisation inverse, le modèle géométrique — qu'il soit issu d'un scan ou de Tekla — est la source de vérité. Le système en dérive automatiquement le programme de soudage.
| Tekla Structures: Un BIM de charpente métallique (Modélisation des informations du bâtiment) logiciel largement utilisé dans les ateliers de fabrication pour créer des modèles 3D détaillés d'assemblages en acier, poutres, colonnes, et des cadres. En intégration scan-to-weld, Les modèles Tekla introduisent la géométrie des joints directement dans le moteur de modélisation inverse — aucune analyse physique n'est requise pour les pièces qui ont déjà un modèle actuel. |
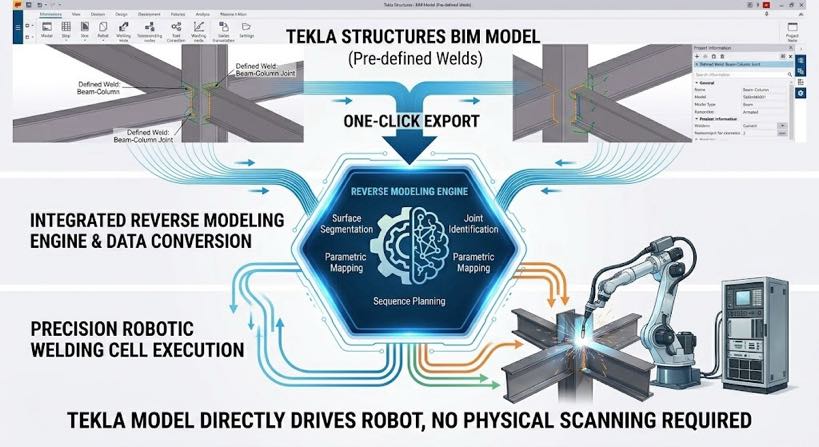
Pour les grands fabricants de structures en acier dotés de flux de travail Tekla matures, c'est en fait le chemin le plus rapide disponible: une exportation Tekla en un clic alimente la géométrie des joints directement dans le moteur de modélisation inverse, contourner complètement l’étape d’analyse physique. Votre investissement Tekla accélère le processus; il ne le concurrence pas.
Pour les magasins sans fichiers numériques — travaux de réparation, échantillons fournis par le client, pièces héritées : l'analyse physique remplace l'entrée Tekla et alimente le même pipeline de modélisation inverse. La sortie du programme de soudage est identique quel que soit le chemin d'entrée utilisé.
Lorsque chaque chemin d'entrée s'applique
| Chemin d'entrée | Point de départ | Idéal pour | Programme Il est temps de souder |
| Exportation Tekla Structures | Modèle structurel 3D existant | Fabricants disposant de modèles Tekla actuels : chemin le plus rapide, aucune analyse requise | < 2 minutes |
| Modélisation paramétrique | Dimensions clés saisies par l'opérateur | Sections standards: poutres, colonnes, supports - définis par l'épaisseur, longueur, type de joint | 2–4 minutes |
| 3Scan D → Modélisation inversée | Pièce physique numérisée sur cellule de travail | Travaux de réparation; pièces sans CAO; échantillons clients; vérification de la géométrie telle que construite | 3–5 minutes |
Les trois chemins convergent vers la même sortie du programme de soudage, utiliser la même bibliothèque de programmes de soudure, et alimenter le même planificateur de séquence. Choisir entre eux est une question de workflow, pas une question de capacité.
Comment fonctionne la modélisation inverse : cinq étapes de la saisie au programme
Le processus ci-dessous décrit ce qui se passe à l'intérieur du moteur de modélisation inverse, quel que soit le chemin d'entrée.. Les cinq étapes sont les mêmes; uniquement le format de données à l'étape 1 diffère.
Étape 1: Ingestion de géométrie et segmentation de surface
Le moteur de modélisation inverse reçoit la géométrie d'entrée - nuage de points bruts, Exportation Tekla IFC/XML, ou définition paramétrique - et la segmente en surfaces planes et courbes distinctes. Pour un nuage de points, l'algorithme adapte les plans à des groupes de points de coordonnées et identifie les limites où l'orientation de la surface change. Pour un modèle Tekla, les surfaces sont déjà définies; le moteur les lit directement et identifie les emplacements de joints candidats à partir des intersections de surface.
Pour l'acier de construction, les surfaces primaires sont pour la plupart planes – plaque plate, sections d'angle, sections de boîte - ce qui rend la segmentation fiable quel que soit le format d'entrée.
Étape 2: Reconnaissance des fonctionnalités conjointes
Dans les surfaces segmentées, le système identifie les caractéristiques des joints de soudure – les configurations géométriques qui définissent chaque type de joint. Un joint d'angle est l'intersection de deux plans formant un angle. Un joint bout à bout à rainure en V est constitué de deux surfaces biseautées convergeant vers un espace de racine. Un joint en T est un plan vertical rencontrant un plan horizontal en 90 degrés.
L'algorithme de reconnaissance associe la géométrie mesurée à une bibliothèque de modèles d'assemblage. Lorsqu'une correspondance est trouvée au-dessus d'un seuil de confiance, le type de joint est classé et les paramètres clés extraits:
- Position de l'axe central de l'articulation dans l'espace 3D
- Type de joint: filet, bout, Joint en T, genoux, rainure
- Largeur de l'espace en chaque point le long de la longueur du joint
- Angle de biseau et face de racine pour les soudures sur rainures
- Angle d'accès du robot – si la torche peut atteindre le joint sans collision
Si la géométrie extraite ne correspond pas à un modèle de joint connu au-dessus du seuil de confiance (peut-être parce que l'ajustement est inhabituellement mauvais ou qu'une soudure de pointage masque la racine), le système signale le joint pour examen par l'opérateur.. Le système ne soude pas à partir de données ambiguës.
Étape 3: Cartographie des paramètres de soudure
Une fois le type et la géométrie des joints classés, le système mappe les paramètres extraits à la bibliothèque de programmes de soudage — paramètres de processus validés pour chaque configuration de joint: tension, vitesse d'alimentation du fil, vitesse de déplacement, gaz de protection, et décompte des réussites.
Le mappage n'est pas une simple recherche. La largeur de l'espace varie le long de la longueur du joint, et le système calcule en continu les valeurs des paramètres pour chaque section transversale.. UN 1 mm au début du joint et un 3.5 mm à l'extrémité du joint nécessitent des débits de fil et des vitesses de déplacement différents à chaque point — le programme les ajuste en fonction continue, pas une moyenne échelonnée.
| Pourquoi c'est important pour la conformité AWS D1.1: AWS D1.1 spécifie la gorge effective minimale pour les soudures sur rainure à pénétration partielle et la longueur minimale de jambe pour les soudures d'angle en fonction de la géométrie réelle du joint — et non de l'écart nominal. Un programme de soudage utilisant des paramètres fixes, quel que soit l'écart réel, remplira sous-remplit les sections à grand espace et sur-déposera sur les sections étroites.. Le mappage des paramètres adaptatif aux écarts élimine les deux modes de défaillance au niveau de la génération du programme. |
Étape 4: Planification de la séquence de soudage
Un programme de soudage n'est pas seulement un ensemble de tracés de joints individuels : c'est une séquence logique.. Le planificateur de séquence détermine l'ordre dans lequel les joints sont soudés, comptabilité:
- Contrôle de la distorsion: direction de soudure alternée pour équilibrer l'apport de chaleur à travers la soudure
- Hiérarchie d'accès: souder les joints dans un ordre qui maintient la portée du robot tout au long de la séquence
- Coordination du positionneur: faire tourner la pièce pour présenter les joints en position plate ou horizontale
- Planification multi-passes: Exigences entre passes et séquence de passes pour les joints épais
La planification des séquences est l’étape la plus souvent sous-estimée dans l’automatisation du soudage. Une cellule qui génère des trajectoires de joint individuelles avec précision mais qui les séquence mal produira des pièces déformées avec des problèmes d'accès du robot sur les joints ultérieurs.. Le planificateur basé sur des contraintes optimise simultanément les quatre critères.
Étape 5: Sortie du programme robot
Le résultat final est un programme robot complet: positions articulaires du robot, angles de torche, commandes du positionneur, et appels de paramètres de soudure que le contrôleur du robot exécute directement. De la géométrie d'entrée au programme exécutable: moins de cinq minutes pour une construction soudée typique en acier avec cinq à quinze joints. L'opérateur confirme sur l'écran tactile et lance le soudage - aucun programmeur n'est impliqué à aucun moment.
Pourquoi cela change la donne économique pour les fabricants de structures d'acier
Pour les fabricants équipés de modèles Tekla: le temps de programmation tombe à près de zéro
Les grands fabricants de structures en acier disposent souvent de flux de travail BIM matures : chaque pièce dispose d'un modèle Tekla., les détails de la connexion sont entièrement résolus, et les dessins d'atelier sont générés automatiquement. Le chaînon manquant a toujours été la dernière étape: la conversion de ce modèle numérique en programmes de soudage robotisés nécessitait toujours un programmeur au niveau du boîtier d'apprentissage.
Avec intégration Tekla-to-weld via modélisation inverse, cette dernière étape est automatisée. Le modèle Tekla dont la construction a nécessité des heures d'ingénierie pilote désormais directement le robot : un clic permet d'exporter la géométrie du joint., le moteur de modélisation inverse l'interprète, et le programme de soudage est prêt avant que la pièce n'atteigne la cellule de travail.
Pour les ateliers sans fichiers CAO: l'automatisation devient accessible pour la première fois
Ateliers de construction en acier travaillant à partir de croquis, échantillons clients, ou les spécifications verbales ont historiquement été entièrement exclues de l'automatisation robotique, car chaque fournisseur d'automatisation exigeait un fichier CAO comme point de départ.. La modélisation inversée à partir de l'analyse physique change cela: la pièce elle-même est l'entrée.
Le point de croisement économique – le volume de production auquel l’automatisation est rentable – passe de 30 à 50 pièces identiques par programme à un niveau effectivement atteint. 1. Que le magasin gère une configuration ou une centaine, la surcharge de programmation est nulle.
| Réduction des reprises: les ateliers mettant en œuvre le scan pour souder rapportent des réductions de 3 à 8 % de la production de soudage à moins 1% retravailler. Sur un chiffre d'affaires annuel de 3 millions de dollars en matière de soudure, cela représente 60 000 à 210 000 dollars par an en coûts de retouche éliminés - grâce à une cartographie des paramètres adaptatifs aux écarts qu'un chemin programmé fixe ne peut pas fournir. |
Foire aux questions
La modélisation inversée est-elle la même chose que la numérisation 3D ??
Non, ce sont des étapes séquentielles. 3La numérisation D capture les données brutes du nuage de points de la pièce physique (voir le blog 04 pour une explication complète de la façon dont cela fonctionne). La modélisation inverse interprète ces données: segmentation des surfaces, reconnaître les caractéristiques articulaires, cartographie des paramètres de soudure, et planifier la séquence de soudage. Le scanner produit des données; la modélisation inverse produit un programme de soudure. Lorsque l'entrée est un modèle Tekla plutôt qu'un scan, l'étape de numérisation est entièrement contournée — la modélisation inverse fonctionne directement à partir de la géométrie numérique.
Notre modèle Tekla existant fonctionne-t-il directement avec ce système?
Oui — L'intégration de Tekla Structures est le chemin d'entrée le plus rapide disponible. Une exportation en un clic depuis Tekla envoie la géométrie du joint directement au moteur de modélisation inverse., qui détecte les types d'articulations, extrait les paramètres, et génère le programme de soudage sans analyse physique. Pour les magasins déjà sur Tekla, cela élimine l'étape de numérisation et réduit le temps nécessaire au premier soudage d'une nouvelle pièce à moins de deux minutes à compter de la génération du programme..
Comment le système gère-t-il les pièces présentant une distorsion importante due à la découpe ou au traitement thermique ??
Pour la saisie de pièces via un scan physique, le moteur de modélisation inverse construit son modèle à partir de la géométrie réelle telle que construite : la distorsion est capturée et incorporée automatiquement dans le chemin de soudure. Pour la saisie des pièces via Tekla, la géométrie telle que conçue trace le chemin; si un écart important par rapport à l'exécution est attendu (par ex., plaque flammée avec arc thermique), une passe de vérification rapide avant le soudage est recommandée. Le système prend en charge un flux de travail hybride: Modèle Tekla pour la détection des articulations et un scan de vérification pour la confirmation de la position.
Le système peut-il gérer des soudures à plusieurs niveaux avec des joints qui se chevauchent?
Oui. Pour les constructions soudées complexes où certains joints sont masqués par d'autres éléments structurels, le système prend en charge la numérisation multi-passes sous plusieurs angles ou positions du robot, enregistrer et fusionner les nuages de points en un seul modèle avant les exécutions de reconnaissance conjointe. Pour les soudures d'entrée Tekla, toutes les articulations sont visibles dans le modèle quelle que soit la complexité physique de l'accès — le planificateur de séquence prend en compte les contraintes d'accès réelles du robot. Il s'agit d'un flux de travail standard pour les cadres structurels, colonnes de boîte, et corps de cuve de transformateur.
Cela nécessite-t-il un traitement cloud ou une connectivité Internet ??
Non. Tous les calculs de modélisation inverse s'exécutent sur le contrôleur industriel local — spécifié pour le traitement en temps réel de nuages de points structurels complexes sans dépendance au réseau.. Cela est important pour les magasins dont les politiques de sécurité informatique interdisent les équipements de production connectés au cloud et pour les sites dont la connectivité n'est pas fiable.. Les journaux de données de soudage sont stockés localement et exportés vers des systèmes de gestion de la qualité via le réseau local.
Prochaines étapes
- Comprendre l'étape de numérisation 3D qui produit le nuage de points pour la modélisation inverse, y compris ce qu'est un nuage de points., comment les scanners laser en construisent un, et comment fonctionne l'extraction des coutures - lire Blogue 04: 3Le suivi des coutures au laser D Vision expliqué.
- Pour voir le flux de travail complet sans programmation dans le contexte d'une cellule complète, lire Blogue 03: Cellule de soudage robotisée sans programmation: Comment les systèmes guidés par la vision éliminent les pendentifs d'apprentissage.
- Pour tester le système sur votre propre travail: envoyez-nous un modèle Tekla, un dessin de pièce, ou une photo du joint. Nous générerons un chemin de modélisation inverse et renverrons un aperçu du programme, estimation du temps de cycle, et section de soudure — aucun engagement requis.
À propos de l'auteur
Expérience & Informations d'identification
Spécialiste de l'intégration de systèmes de soudage robotisés avec 12+ années d'expérience directe en matière de projets axées sur la sélection et l'intégration de positionneurs de robots. A fourni des conseils à 300+ usines à travers l’Amérique du Nord, Europe, et l'Asie. Toutes les données de spécification de cet article sont tirées du H réel / B / L / Fiches techniques des produits de la série U.
Contexte de l'entreprise: 26+ années d'ingénierie en automatisation du soudage, 40+ brevets actifs, 1,500+ projets réalisés à l'échelle mondiale, environ 70% impliquant l'intégration du positionneur de robot.
Certifications
- OIN 9001: 2015 (GB/T 19001-2016) — Système de gestion de la qualité
- GJB 9001C-2017 — Système de gestion de la qualité des équipements militaires/armes
- CE UE — Directive Machines 2006/42/CE (Certifié. Non. M.2026.206.C134866)
- Entreprise de haute technologie — Cert. Non. GR202341000595 (Publié en novembre. 2023)
Dernière mise à jour: juin 2026
ARTICLES CONNEXES

TCO sur cinq ans d'un positionneur de soudage: Compter les coûts cachés que le devis a oublié
Cellule de soudage robotisée sans programmation: Guidé par la vision, Pas de pendentif d'apprentissage

Budget serré, Choix intelligent:Comment les petites et moyennes usines tirent le meilleur parti d'un positionneur de robot 2026

Une comparaison complète entre le soudage laser robotisé et. Soudage MIG et TIG: Lequel vous convient le mieux?
ROI des positions de robots: Combien vous coûte réellement le soudage manuel?