


Fabricant de postes de travail robotisés et de systèmes laser personnalisés



Comment installer et intégrer un robot du 7ème axe: Guide étape par étape & Meilleures pratiques
“UN7robot du ème axe arrivé la semaine dernière. Le manuel a 200 pages. Par où commencer?”
C'est la question la plus courante que j'entends. Basé sur200+ installations sur le terrain, ce guide vous guide à travers chaque étape, depuis la préparation du sol jusqu'au premier cycle de production.
Partie 1: Préparation avant l'installation & Sécurité
Complétez-les 5 étapes critiques avant le déballage:
1. Inspection du sol— Mesurer la planéité sur toute la longueur de la piste. Exigence:±1 mm par 3 mètres. Utiliser un composé autonivelant si nécessaire.
2. Planification des ancrages— Marquer les emplacements des trous de boulons selon le dessin d'implantation. Percez 100-150 mm de profondeur. Utiliser des ancrages chimiques.
3. Vérification de la mise en page— Placer les tronçons de voie en position. Vérifiez que le robot atteint toutes les stations. Vérifier le jeu de la chaîne porte-câble.
4. Planification des zones de sécurité- UN7robot du ème axe crée une zone de danger plus grande. Installez une clôture de sécurité à au moins 500 mm au-delà de la portée maximale.
5. Préparation des outils— Niveau de précision, outil d'alignement laser, clé dynamométrique, équipement de levage.
La sécurité avant tout:Verrouillez/étiquetez toutes les sources d’alimentation avant l’installation mécanique.
Partie 2: Installation mécanique – étape par étape
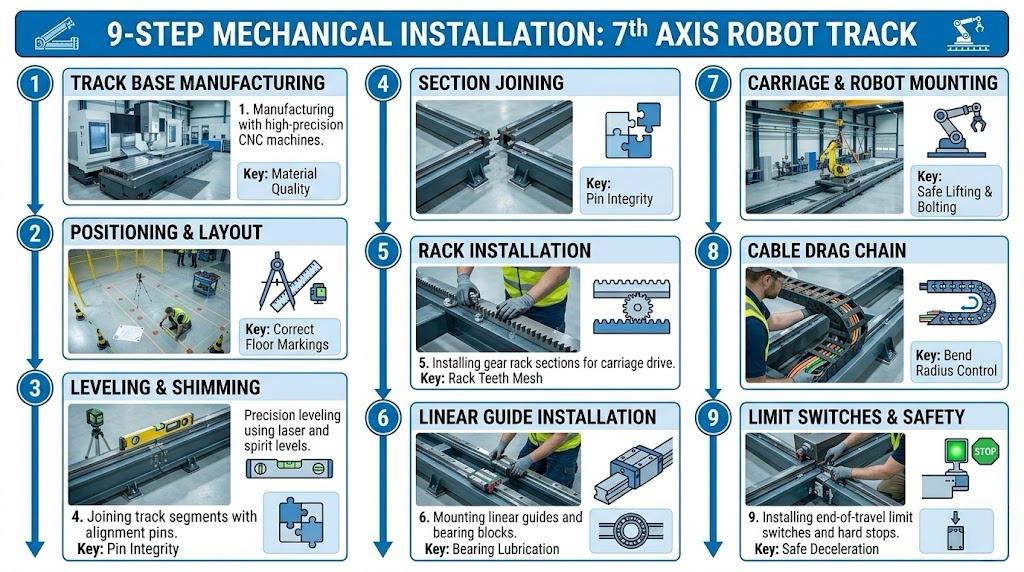
Étape 1: Fabrication de bases de chenilles (pré-installation)
Haute qualité7robot du ème axe commence par une fabrication appropriée: acier/fonte à haute résistance → soulagement des contraintes → usinage CNC → rectitudeà moins de 0,1 mm par mètre.
Étape 2: Positionnement des pistes— Placer la première section à la position d'origine. Aligner avec les repères de mise en page.Ne boulonnez pas encore.
Étape 3: Nivellement (étape la plus critique)— Placer un niveau de précision sur la surface du rail. Ajuster les boulons de nivellement. Cible:±0,5 mm sur toute la longueur. Utilisez le laser pour les longues pistes.
Étape 4: Rejoindre une section— Sections bout à bout avec broches d'alignement. Étape commune de railmoins de 0,1 mm. Boulons dynamométriques (200-300 Nm). Installer les plaques d'épissure.
Étape 5: Installation de racks— Surface propre. Installer depuis la position d'origine. Maintenir l'écart articulaire0.5-1.0mm. Utiliser un dispositif d'alignement.
Étape 6: Installation du guide linéaire— Surface propre. Installez d'abord le rail de référence. Aligner le deuxième rail parallèlement. Blocs de roulement de précharge.
Étape 7: Chariot et plaque de montage— Placer le chariot sur les guides. Installer la plaque de montage. Vérifier le niveau. Monter un robot. Couple conforme aux spécifications.
Étape 8: Chaîne porte-câble— Poser le long de la piste. Assurer un rayon de courbure minimum. Partir 10-15% jeu de câble.
Étape 9: Fins de course et capteur domestique— Installer des limites strictes aux deux extrémités. Installer le capteur domestique. Testez avant de mettre sous tension.
Partie 3: Intégration électrique, Réglage des servos & Programmation
Étape 10: Connexion électrique— Connectez le servomoteur à l'alimentation. Connecter les câbles de retour. Connectez le lecteur au contrôleur du robot (EtherCAT/Profinet/DeviceNet). Mise à la terre correctement.
Étape 11: Configuration du contrôleur de robot
- Fanuc:Configurer l'axe externe. Définir les paramètres de l'axe. Attribuer des E/S. Loi du corps.
- ABB:Ajouter un axe externe dans RobotStudio. Configurer les paramètres du lecteur. Étalonner.
- PLEURER:Configurer l'axe externe dans WorkVisual. Définir le modèle cinématique. Axe maître.
Étape 12: Réglage des servos— Commencez par le réglage automatique. Ajuster les valeurs de gain/intégrale/dérivée. Réponse à l'étape de test. Cible:aucune vibration visible, erreur de suivi minime.
Étape 13: Étalonnage des coordonnées— Définir le système de coordonnées. Enseigner la position d'origine. Vérifier la direction positive. Tester plusieurs positions.
Étape 14: Intégration de la sécurité— Connectez STO au relais de sécurité. Tester l'arrêt d'urgence. Vérifier les barrières immatérielles. Documenter tous les tests.
Étape 15: Premier test de mouvement— Zone dégagée. Faire du jogging et 10% vitesse. Écoutez les bruits inhabituels. Vérifier les interrupteurs de fin de course. Augmentez progressivement la vitesse jusqu'à 100%.
Partie 4: Problèmes courants et solutions
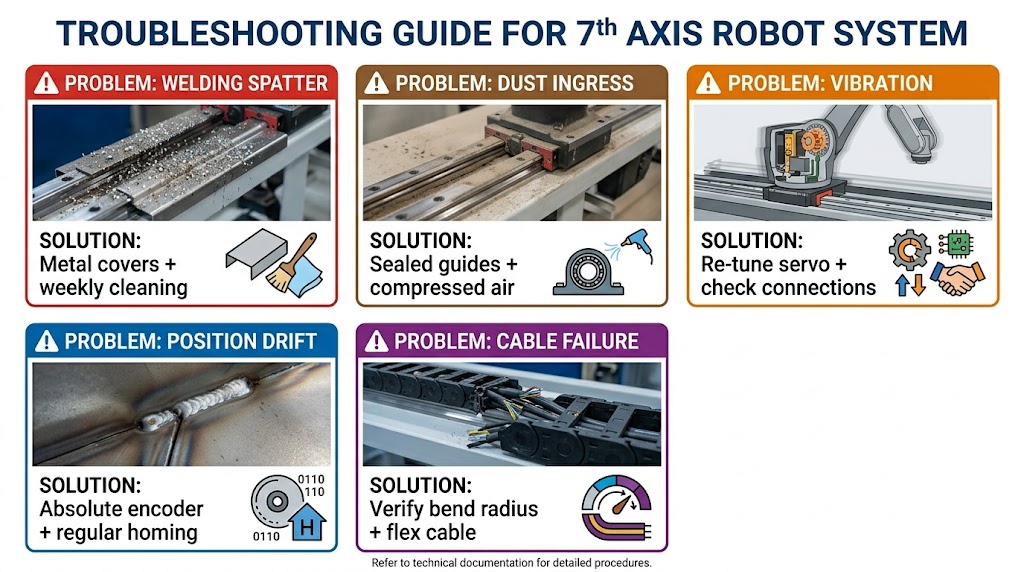
| Problème | Cause première | Solution |
| Dommages causés par les projections de soudure | Éclaboussures sur les rails et le rack | Installer des couvercles/soufflets métalliques; utiliser des moteurs IP67; nettoyer chaque semaine |
| Pénétration de poussière | La poussière pénètre dans les guides linéaires | Utiliser des guides scellés; pression positive; air comprimé quotidien |
| Vibration | Mauvais réglage du servo ou connexions desserrées | Régler le servo; vérifier les connexions; réduire l'accélération |
| Dérive de position | Dilatation thermique ou dérive du codeur | À la maison régulièrement; utiliser des codeurs absolus; permettre l'échauffement |
| Défaillance de la chaîne de câbles | Rayon de courbure dépassé ou mauvais câble | Vérifier le rayon de courbure; utiliser un câble flexible continu; inspecter mensuellement |
Partie 5: Conception du système de protection
Pourquoi la protection est essentielle:UN7robot du ème axe dans les environnements de soudage/meulage, il est confronté à des éclaboussures et à de la poussière constantes. Sans protection, les composants tombent en panne en quelques mois.
Couvertures métalliques (recommandé pour le soudage):Galvanisé ou inox. Conception télescopique. Extrêmement durable. Inconvénients: plus lourd.
Soufflet (recommandé pour la poussière):Tissu enduit de néoprène. En accordéon. Léger, entièrement scellé, moindre coût. Inconvénients: peut être brûlé par des éclaboussures.
Guide de choix des protections:
| Environnement | Protection recommandée | Mesures supplémentaires |
| Soudure lourde (acier au carbone) | Couvertures métalliques | Moteurs IP67, nettoyage hebdomadaire |
| Soudure légère | Métal ou soufflet | Spray anti-éclaboussures |
| Meulage/coulée | Métal + guides scellés | Pression positive |
| Salle blanche | Soufflet | Matériaux à faible teneur en particules |
Partie 6: Notre expérience de service d'intégration
Avec 1,500+ des projets mondiaux et 200+ installations sur le terrain, notre processus:
- Enquête avant installation (1 jour)— Mesurer le sol, vérifier les ancrages, identifier les obstacles
- Installation sur site (2-5 jours)— Installation mécanique, nivellement laser, intégration électrique, réglage des servos
- Programmation & essai (1-2 jours)— Configurer l'axe externe, développer des programmes de tests, vérifier le temps de cycle
- Entraînement (1 jour)— Fonctionnement quotidien, liste de contrôle d'entretien, dépannage, sécurité
- Documentation— Plans d'exécution, calendrier d'entretien, liste des pièces de rechange, rapport de mise en service
Commentaires des clients:
“Votre technicien est arrivé lundi. D'ici jeudi après-midi, notre7robot du ème axe je soudeais. La formation était approfondie : notre équipe de maintenance s’occupe désormais de tout.” — Niveau automobile 1 fournisseur
“Nous avons essayé d'installer celui d'un autre fournisseur7robot du ème axe nous-mêmes. Après trois semaines, nous avons embauché votre équipe. Tu l'as fait fonctionner 4 jours.” — Fabricant d'équipement lourd
Partie 7: Calendrier d'entretien
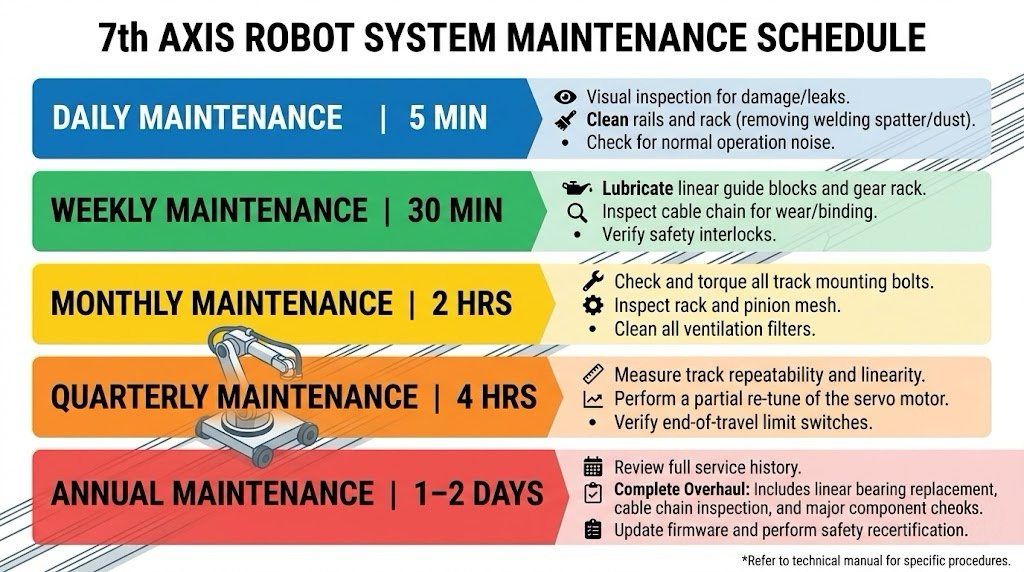
| Fréquence | Tâches |
| Tous les jours (5 min) | Inspection visuelle, rails propres, écouter le bruit, vérifier la maison |
| Hebdomadaire (30 min) | Lubrifier les rails et le support, inspecter la chaîne porte-câbles, vérifier les fins de course, essuyer les couvertures |
| Mensuel (2 heures) | Inspection mécanique complète, vérifier l'usure de la crémaillère, inspecter les blocs de roulement, tester l'arrêt d'urgence |
| Trimestriel (4 heures) | Mesurer la répétabilité, réajuster le servo si nécessaire, remplacer les essuie-glaces usés, resserrer les ancrages |
| Annuel (1-2 jours) | Inspection complète du système, remplacer les couvercles endommagés, envisager un recalibrage |
À venir en partie 5
Titre:7Robot d'axe pour les applications de soudage: Études de cas réels & Analyse du retour sur investissement
Couvertures:Trois études de cas de soudage, comparaisons de productivité avant/après, calculs du retour sur investissement réel, leçons de 50+ installation
Agissez maintenant
Vous avez appris l'intégralité7robot du ème axe processus d'installation. Appliquez maintenant ces connaissances à votre projet.
Nous fournissons des services complets d'intégration de robots du 7ème axe:Enquête avant installation, installation mécanique, intégration électrique, réglage des servos, entraînement, documentation.
Identification de l'auteur
Je suis un expert en intégration de systèmes de soudage robotisés avec12+ années d'expérience dans l'industrie spécialisée dans7robot du ème axe installation et intégration. Mon entreprise a26+ années d'expertise, tient40+ brevets, et a terminé1,500+ projets mondiaux. J'ai personnellement supervisé200 installations sur le terrainde7ème axe robotique systèmes.
Mis à jour: Peut 2026
Références & Normes de conformité technique
- Civil & Tolérances de fondation:
- ACI 117-10:Spécification de l'American Concrete Institute pour les revêtements de sol industriels lourds, établissant la référence mondiale pour le ±1mm critères de nivellement requis par les voies linéaires à grande vitesse.
- OIN 230-1:2012:Code de test pour la mesure de rectitude géométrique et cinématique de lits linéaires multi-sections par interférométrie laser.
- Métrologie mécanique & Normes d'engrenage:
- AGMA 2015-1-A01:Norme internationale pour établir le jeu structurel, alignement du pas, et paramètre d'écartement des joints ter ($0.5mm∼1,0 mm$) c'est dur unités d'entraînement à crémaillère et pignon strisl.
- VDI 2861:Guide de l'Association des ingénieurs allemands pour la manipulation de précision et l'épissure cinématique des rails de guidage linéaires sous des charges structurelles dynamiques.
- Protocoles d'intégration OEM du fabricant:
- FANUC B-83284EN Manuel:Référence d'ingénierie de base pour la configuration d'axes externes indépendants/synchronisés sur les contrôleurs R-30iB, y compris le réglage des servos en temps réel et l'atténuation du gain.
- ABB 3HAC050941-001 Manuel:Base de données technique pour le chargement de profils de pistes externes dans RobotStudio et la synchronisation de la diaphonie MultiMove via Profinet/EtherCAT.
- KUKA WorkVisual KSS 8.6:Manuel de configuration du logiciel pour l'intégration de moteurs linéaires externes non KUKA dans la matrice de transformation cinématique native du robot.
- Sécurité fonctionnelle & L'évaluation des risques:
- EN ISO 10218-1:2011 / ANSI/RIA R15.06-2014:Exigences de sécurité pour les robots industriels et les systèmes robotisés. Ce cadre régit les calculs de marge de sécurité absolue de 500 mm et la STO à double canal. (Coupure sûre du couple) protocoles de câblage utilisés dans notre 1,500+ déploiements mondiaux à partir de mai 2026.
ARTICLES CONNEXES

ROI des positions de robots: Combien vous coûte réellement le soudage manuel?

Le guide complet du débutant sur les positionneurs de robots: Tout ce que vous devez savoir

10 Principaux avantages de la mise en œuvre d'une cellule de soudage robotisée dans votre atelier

Maîtrise du soudage laser robotisé: 10 Conseils pratiques pour des performances et un retour sur investissement maximaux

Technologie Scan-to-Weld:Comment la modélisation inversée remplace la programmation des robots
