


Özel Robot İş İstasyonları ve Lazer Sistemleri Üreticisi



7. Eksen Robotunun Kurulumu ve Entegrasyonu: Adım Adım Kılavuz & En İyi Uygulamalar
“A7eksen robotu geçen hafta geldi. Kılavuzda 200 sayfalar. Nereden başlayacağız??”
Bu en sık duyduğum soru. dayalı200+ saha kurulumları, Bu kılavuz, zemin hazırlığından ilk üretim çalışmasına kadar her adımda size yol gösterir.
Parça 1: Kurulum Öncesi Hazırlık & Emniyet
Bunları tamamla 5 Kutuyu açmadan önce kritik adımlar:
1. Zemin denetimi— Tüm hat uzunluğu boyunca düzlüğü ölçün. Gereklilik:±1mm başına 3 metre. Gerekirse kendiliğinden yayılan bileşik kullanın.
2. Çapa planlaması— Yerleşim çizimine göre cıvata deliği konumlarını işaretleyin. 100-150 mm derinlikte matkap. Kimyasal dübeller kullanın.
3. Düzen doğrulama— Ray bölümlerini yerine yerleştirin. Robotun tüm istasyonlara ulaştığını doğrulayın. Kablo çekme zinciri açıklığını kontrol edin.
4. Güvenlik bölgesi planlaması- A7eksen robotu daha büyük bir tehlike bölgesi oluşturur. Maksimum erişimin en az 500 mm ötesine güvenlik çiti takın.
5. Alet hazırlama— Hassasiyet seviyesi, lazer hizalama aracı, tork anahtarı, kaldırma ekipmanları.
Önce Güvenlik:Mekanik kurulumdan önce tüm güç kaynaklarını kilitleyin/etiketleyin.
Parça 2: Mekanik Kurulum — Adım Adım
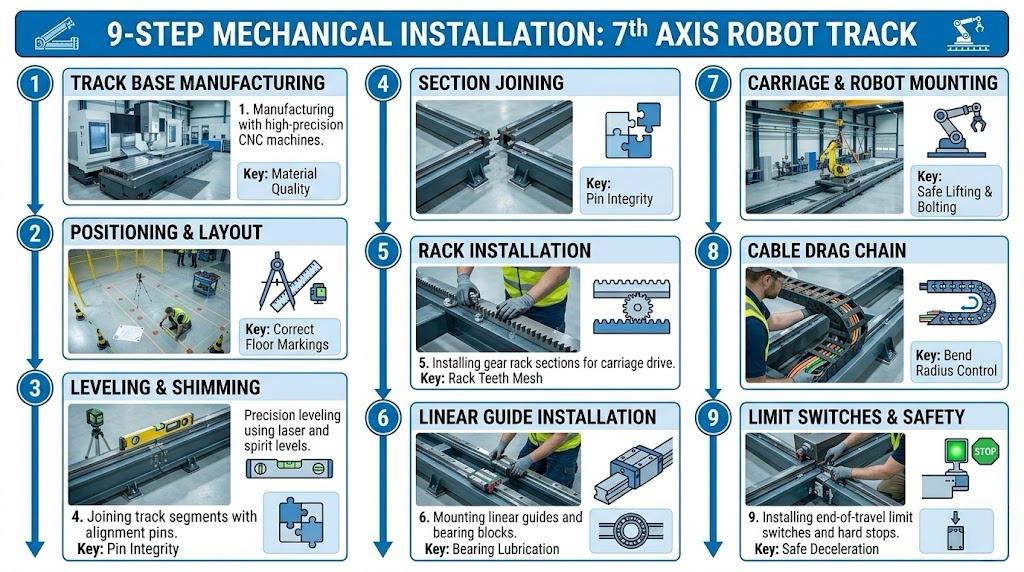
Adım 1: Parça tabanı imalatını takip edin (ön kurulum)
Yüksek kaliteli7eksen robotu doğru üretimle başlar: yüksek mukavemetli çelik/dökme demir → gerilim giderme → CNC işleme → doğrulukmetre başına 0,1 mm dahilinde.
Adım 2: Parça konumlandırma— İlk bölümü ana konuma yerleştirin. Düzen işaretleriyle hizalayın.Henüz cıvatalamayın.
Adım 3: Tesviye (en kritik adım)— Hassas teraziyi ray yüzeyine yerleştirin. Tesviye cıvatalarını ayarlayın. Hedef:Tam uzunlukta ±0,5 mm. Uzun yollar için lazer kullanın.
Adım 4: Bölüm birleştirme— Hizalama pimlerine sahip alın bölümleri. Ray bağlantı adımı0,1 mm'nin altında. Tork cıvataları (200-300 nm). Ekleme plakalarını takın.
Adım 5: Raf kurulumu— Temiz yüzey. Ev konumundan kurulum. Eklem boşluğunu koruyun0.5-1.0mm. Hizalama fikstürünü kullan.
Adım 6: Doğrusal kılavuz kurulumu— Temiz yüzey. Önce referans rayını takın. İkinci rayı paralel hizalayın. Ön yük taşıyan bloklar.
Adım 7: Taşıma ve montaj plakası— Taşıyıcıyı kılavuzların üzerine yerleştirin. Montaj plakasını takın. Seviyeyi doğrula. Robotu monte edin. Spesifikasyona göre tork.
Adım 8: Kablo çekme zinciri— Yol boyunca uzanın. Minimum bükülme yarıçapını sağlayın. Ayrılmak 10-15% kablo gevşekliği.
Adım 9: Limit anahtarları ve ev sensörü— Her iki uca da sert limitler yerleştirin. Ev sensörünü takın. Çalıştırmadan önce test edin.
Parça 3: Elektrik Entegrasyonu, Servo Ayarlama & Programlama
Adım 10: Elektrik bağlantısı— Servo sürücüyü güce bağlayın. Geri bildirim kablolarını bağlayın. Sürücüyü robot kontrol ünitesine bağlayın (EtherCAT/Profinet/DeviceNet). Düzgün topraklayın.
Adım 11: Robot denetleyici yapılandırması
- Fanuc:Harici ekseni yapılandırın. Eksen parametrelerini ayarlayın. G/Ç ata. Vücut hukuku.
- ABB:RobotStudio'ya harici eksen ekleme. Sürücü parametrelerini yapılandırma. Kalibre et.
- AĞLAMAK:WorkVisual'da harici ekseni yapılandırma. Kinematik modeli ayarla. Ana eksen.
Adım 12: Servo ayarlama— Otomatik ayarlamayla başlayın. Kazanç/integral/türev değerlerini ayarlayın. Test adımı yanıtı. Hedef:görünür titreşim yok, minimum takip hatası.
Adım 13: Kalibrasyonu koordine edin— Koordinat sistemini tanımlayın. Ev pozisyonunu öğret. Olumlu yönü doğrulayın. Birden fazla konumu test edin.
Adım 14: Güvenlik entegrasyonu— STO'yu güvenlik rölesine bağlayın. E-stop'u test edin. Işık perdelerini doğrulayın. Tüm testleri belgeleyin.
Adım 15: İlk hareket testi— Alanı temizle. Koşu ve 10% hız. Olağandışı sesleri dinleyin. Limit anahtarlarını doğrulayın. Hızı kademeli olarak artırın 100%.
Parça 4: Yaygın Sorunlar ve Çözümler
| Sorun | Ana neden | Çözüm |
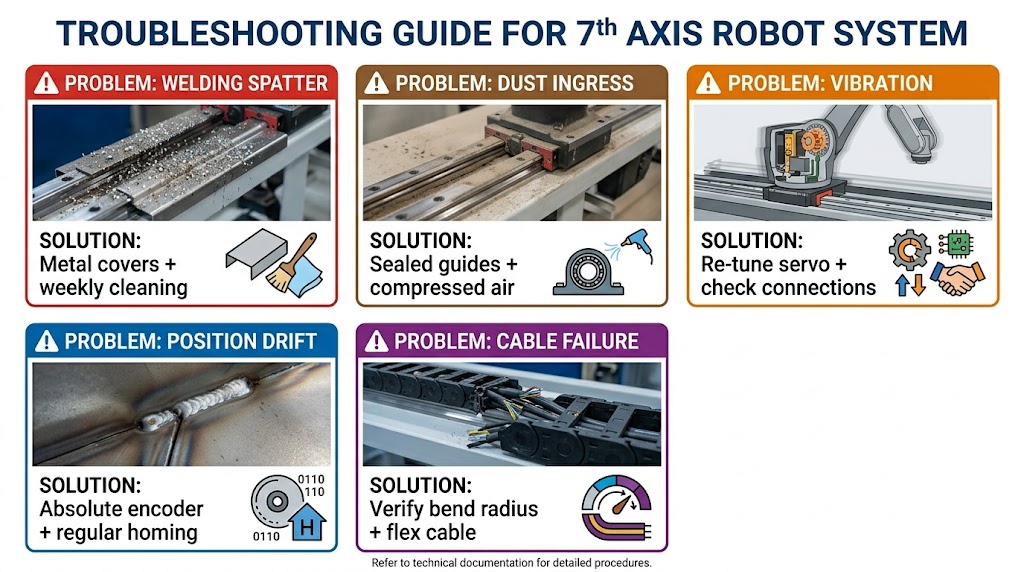
| Kaynak sıçraması hasarı | Raylara ve rafa sıçrama | Metal kapakları/körükleri takın; IP67 motorları kullanın; haftalık temizlik |
| Toz girişi | Toz doğrusal kılavuzlara giriyor | Kapalı kılavuzları kullanın; pozitif basınç; günlük basınçlı hava |
| Titreşim | Kötü servo ayarı veya gevşek bağlantılar | Servoyu yeniden ayarlayın; bağlantıları kontrol et; hızlanmayı azalt |
| Pozisyon kayması | Termal genleşme veya kodlayıcı kayması | Düzenli olarak evde; mutlak kodlayıcıları kullanın; ısınmaya izin ver |
| Kablo zinciri arızası | Bükülme yarıçapı aşıldı veya yanlış kablo | Bükülme yarıçapını doğrulayın; sürekli esnek kablo kullanın; aylık denetleme |
Parça 5: Koruma Sistemi Tasarımı
Koruma neden kritiktir?:A7eksen robotu kaynak/taşlama ortamlarında sürekli sıçrama ve tozla karşı karşıya kalır. Koruma olmadan, bileşenler aylar içinde bozulur.
Metal kapaklar (kaynak için tavsiye edilir):Galvanizli veya paslanmaz çelik. Teleskopik tasarım. Son derece dayanıklı. Dezavantajları: daha ağır.
Körük (toz için önerilir):Neopren kaplı kumaş. Akordeon tarzı. Hafif, tamamen mühürlü, daha düşük maliyet. Dezavantajları: sıçrayarak yanabilir.
Koruma seçim kılavuzu:
| Çevre | Önerilen Koruma | Ek Önlemler |
| Ağır kaynak (karbon çeliği) | Metal kapaklar | IP67 motorlar, haftalık temizlik |
| Hafif kaynak | Metal veya körük | Sıçrama önleyici sprey |
| Taşlama/döküm | maden + mühürlü kılavuzlar | Pozitif basınç |
| Temiz oda | Körük | Düşük parçacıklı malzemeler |
Parça 6: Entegrasyon Hizmeti Deneyimimiz
İle 1,500+ küresel projeler ve 200+ saha kurulumları, bizim sürecimiz:
- Kurulum öncesi anket (1 gün)— Zemini ölçün, çapaları doğrula, engelleri tanımlayın
- Yerinde kurulum (2-5 günler)— Mekanik kurulum, lazer tesviye, elektriksel entegrasyon, servo ayarlama
- Programlama & test (1-2 günler)— Harici ekseni yapılandırın, test programları geliştirmek, döngü süresini doğrula
- Eğitim (1 gün)— Günlük çalışma, bakım kontrol listesi, sorun giderme, emniyet
- Dokümantasyon— Uygulama çizimleri, bakım programı, yedek parça listesi, devreye alma raporu
Müşteri geribildirimi:
“Teknisyeniniz Pazartesi günü geldi. Perşembe öğleden sonra, bizim7eksen robotu kaynak yapıyordu. Eğitim kapsamlıydı; bakım ekibimiz artık her şeyi hallediyor.” — Otomotiv Seviyesi 1 tedarikçi
“Başka bir tedarikçinin kurulumunu denedik7eksen robotu kendimizi. Üç hafta sonra, ekibinizi işe aldık. Onu çalıştırıyordun 4 günler.” — Ağır ekipman üreticisi
Parça 7: Bakım Programı
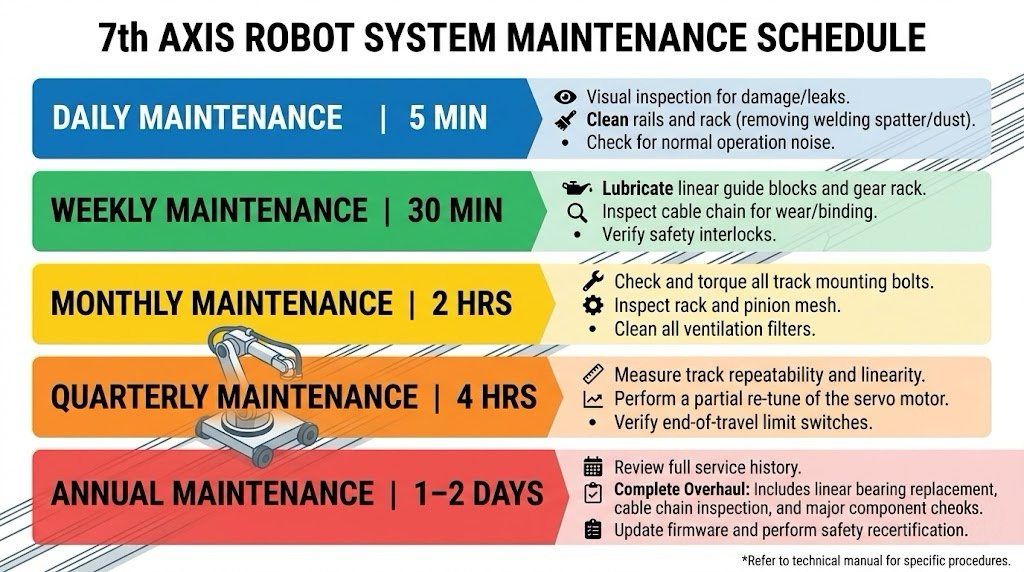
| Sıklık | Görevler |
| Günlük (5 dk.) | Görsel inceleme, temiz raylar, gürültüyü dinle, evi doğrula |
| Haftalık (30 dk.) | Rayları ve rafı yağlayın, çekme zincirini inceleyin, limit anahtarlarını kontrol edin, kapakları sil |
| Aylık (2 saat) | Tam mekanik muayene, raf aşınmasını kontrol edin, Rulman bloklarını inceleyin, e-stop testi |
| Üç ayda bir (4 saat) | Tekrarlanabilirliği ölçün, gerekirse servoyu yeniden ayarlayın, aşınmış silecekleri değiştirin, ankrajları yeniden torklayın |
| Yıllık (1-2 günler) | Komple sistem denetimi, hasarlı kapakları değiştirin, yeniden kalibrasyonu düşünün |
Sonraki Bölümde Gelecek 5
Başlık:7Kaynak Uygulamaları için Eksen Robotu: Gerçek Dünyadan Örnek Olay Çalışmaları & Yatırım Getirisi Analizi
Kapaklar:Üç kaynak vaka çalışması, verimlilik karşılaştırmalarından önce/sonra, gerçek ROI hesaplamaları, gelen dersler 50+ kurulumlar
Şimdi Harekete Geçin
Tamamını öğrendiniz7eksen robotu kurulum süreci. Şimdi bu bilgiyi projenize uygulayın.
Eksiksiz 7. eksen robot entegrasyon hizmetleri sağlıyoruz:Kurulum öncesi anket, mekanik kurulum, elektriksel entegrasyon, servo ayarlama, eğitim, dokümantasyon.
Yazar Kimliği
Robotik kaynak sistemi entegrasyon uzmanıyım12+ yıllar konusunda uzmanlaşmış endüstri deneyimine sahip7eksen robotu kurulum ve entegrasyon. Şirketim var26+ yıllar uzmanlık, tutar40+ patentler, ve tamamladı1,500+ küresel projeler. bizzat denetledim200 saha kurulumlarıile ilgilirobotik 7. eksen sistemler.
Güncellendi: Mayıs 2026
Referanslar & Mühendislik Uygunluk Standartları
- Sivil & Temel Toleransları:
- ACI 117-10:Ağır endüstriyel zemin kaplamaları için Amerikan Beton Enstitüsü spesifikasyonu, için küresel bir referans noktası oluşturmak ±1 mm Yüksek hızlı lineer rayların gerektirdiği seviyelendirme kriterleri.
- ISO 230-1:2012:Lazer interferometri kullanılarak çok bölümlü doğrusal yatakların geometrik ve kinematik doğrusallık ölçümü için test kodu.
- Mekanik Metroloji & Dişli Standartları:
- AGMA 2015-1-A01:Yapısal boşluk oluşturmak için uluslararası standart, perde hizalaması, ve eklem boşluğu parametresi ters ($0.5mm∼1.0mm$) bu zor strisl kremayer ve pinyon tahrik üniteleri.
- VDI 2861:Dinamik yapısal yükler altında lineer kılavuz rayların hassas kullanımı ve kinematik eklenmesi için Alman Mühendisler Birliği kılavuzu.
- Üretici OEM Entegrasyon Protokolleri:
- FANUC B-83284EN Kılavuzu:R-30iB denetleyicilerinde bağımsız/senkronize harici eksenlerin kurulumu için temel mühendislik referansı, gerçek zamanlı servo ayarlama ve kazanç azaltma dahil.
- ABB 3HAC050941-001 Kılavuzu:RobotStudio'da harici iz profillerinin yüklenmesi ve Profinet/EtherCAT aracılığıyla MultiMove çapraz konuşmasının senkronize edilmesi için teknik veritabanı.
- KUKA WorkVisual KSS 8.6:KUKA harici lineer motorların robotun yerel kinematik dönüşüm matrisine entegrasyonu için yazılım konfigürasyon kılavuzu.
- Fonksiyonel Güvenlik & Risk değerlendirmesi:
- ISO'DA 10218-1:2011 / ANSI/RIA R15.06-2014:Endüstriyel Robotlar ve Robot Sistemleri Güvenlik Gereksinimleri. Bu çerçeve, 500 mm'lik mutlak tehlike temizleme hesaplamalarını ve çift kanallı STO'yu yönetir (Güvenli Tork Kapatma) genelinde kullanılan kablolama protokolleri 1,500+ Mayıs ayı itibarıyla küresel dağıtımlar 2026.
İLGİLİ YAZILAR

Anahtar Teslim Kaynak İş İstasyonu: Çizimden Üretime Hazır Hücreye

Robotik Kaynakçılarda Otonom Yörünge Planlama:Üretim Hattınız İçin Ne İfade Ediyor?

7Eksen Robotu + Robotik Pozisyonerler: Komple Esnek Kaynak Hücreleri Oluşturmak
Kaynak Pozisyonerinin Beş Yıllık TCO'su: Teklifin Unuttuğu Gizli Maliyetleri Hesaplamak

Yeni Başlayanlar İçin Robotik Kaynak Hücresi Programlaması: Adım Adım Kılavuz 2026
