


Stasiun Kerja Robot Khusus Dan Produsen Sistem Laser



Panduan Lengkap Pemula untuk Robot Positioner: Semua yang Perlu Anda Ketahui
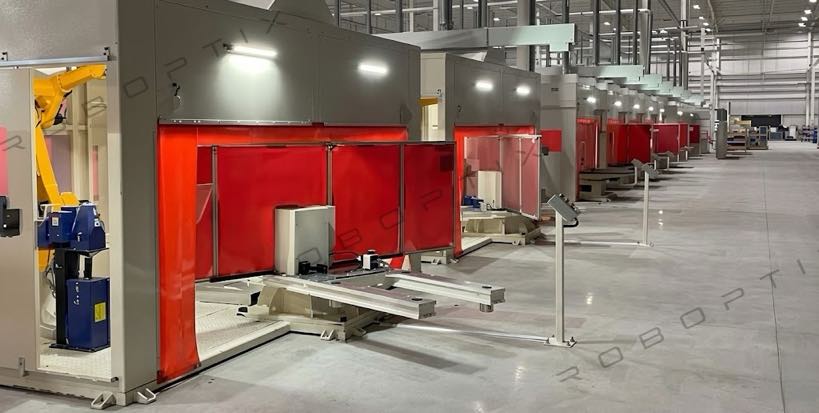
Panduan Bahasa Biasa untuk Pemosisian Robot — Tidak Perlu Latar Belakang
Jika Anda baru mulai mempelajari otomatisasi pengelasan, Anda mungkin pernah menemukan istilah 'Robot Positioner’ tanpa benar-benar yakin apa itu, cara kerjanya, atau kaitannya dengan robot las. Panduan ini ditulis khusus untuk Anda.
Apakah Anda seorang pemilik pabrik yang sedang mengevaluasi investasi otomasi pertama Anda, seorang insinyur pembelian yang bertanggung jawab atas pemilihan peralatan, atau profesional teknis yang baru di bidang ini, pada akhir artikel ini Anda akan mengerti:
- Apa itu Robot Positioner dan masalah apa yang dipecahkannya
- Cara kerjanya dan apa fungsi intinya
- Jenis utama yang tersedia dan perbedaannya
- Nilai operasional nyata yang diberikannya ke pabrik
- Spesifikasi utama yang harus dipahami sebelum membeli — dan kesalahan pemilihan yang paling umum
Kami tidak akan menumpuk pada jargon teknis. Setiap konsep dijelaskan dalam istilah yang dapat Anda pahami dengan segera. Jika Anda memiliki pertanyaan lanjutan tentang produk tertentu setelah membaca, ada tautan konsultasi gratis di bagian akhir.
Apa Itu Pengatur Posisi Robot?
Definisi Satu Kalimat
Seorang Pengatur Posisi Robot adalah perangkat rotasi presisi berbasis servo yang secara otomatis menyesuaikan orientasi spasial benda kerja selama pengelasan atau perakitan, sehingga robot las selalu dapat mengakses setiap sambungan dengan sudut yang optimal.
Jika itu masih terdengar abstrak, inilah cara sederhana untuk memikirkannya:
| Analogi sehari-hari: Bayangkan memasak daging di alat panggang listrik — Anda terus memutar ludahnya sehingga setiap sisi mendapat panas yang merata. Robot Positioner melakukan hal yang persis sama: itu terus memutar dan memiringkan benda kerja sehingga obor las selalu menghadap sisi yang paling mudah untuk dilas, daripada memaksa robot menjangkau sudut yang tidak nyaman. |
Bagaimana Positioner Robot Berhubungan dengan Robot Pengelasan
Pertanyaan pertama yang umum adalah: robot las enam sumbu sudah sangat fleksibel — mengapa Anda memerlukan peralatan lain?
Jawabannya adalah fleksibilitas robot memecahkan pertanyaan ke mana obor akan diarahkan. Robot Positioner memecahkan pertanyaan tentang bagaimana benda kerja diorientasikan. Mereka mempunyai pekerjaan yang berbeda, dan menggabungkan keduanya akan membuka potensi kinerja penuh dari sel pengelasan robotik.
| Dimensi | Robot Pengelasan | Posisi Robot |
| Peran utama | Mengontrol jalur obor dan parameter pengelasan | Mengontrol orientasi spasial benda kerja |
| Apa yang digerakkannya | Obor | Benda kerja |
| Masalah itu terpecahkan | Akurasi jalur las | Posisi las (datar / vertikal / atas) |
| Digunakan sendiri | Ya, tetapi efisiensinya terbatas | Biasanya dipasangkan dengan robot las |
| Digunakan bersama-sama | ✅ Kontrol sumbu terkoordinasi — efisiensi dan kualitas keduanya dimaksimalkan | ✅ Benda kerja selalu dalam posisi pengelasan yang optimal |
Saat keduanya bekerja sama dalam kontrol sumbu terkoordinasi mode, Robot Positioner memutar benda kerja sementara robot pengelasan secara bersamaan menyesuaikan posisi obor — kedua sumbu bergerak dalam sinkronisasi waktu nyata, tanpa gangguan busur. Keuntungan inti dari mode ini: robot selalu mengelas dalam posisi datar atau horizontal — posisi yang secara fisika memudahkan untuk mencapai pengelasan berkualitas tinggi.
Cara Kerja Pemosisian Robot: 3 Gerakan Inti
Memahami Robot Positioner terbagi menjadi tiga gerakan mendasar:
Gerakan 1: Rotasi — Memutar Benda Kerja
Rotasi terus menerus di sekitar sumbu utama, dengan kisaran yang khas rotasi ±360° tanpa batas. Ini paling sering digunakan untuk benda kerja berbentuk silinder atau memanjang — cangkang bejana tekan, komponen poros, flensa melingkar. Benda kerja berputar sementara obor memegang posisi tetap dan mengelas secara terus menerus. Inilah yang disebut 'benda kerja bergerak, obor tetap ada’ mode, yang meningkatkan waktu busur api dari rata-rata pengelasan manual sebesar 35% ke 85% atau lebih tinggi.
Gerakan 2: Membalik / Kemiringan — Mengubah Orientasi Benda Kerja
Rotasi pada sumbu horizontal atau miring, khas ±90° hingga ±135°, untuk membawa permukaan las yang berbeda ke posisi atas atau horizontal. Untuk benda kerja dengan banyak permukaan seperti rangka persegi atau rumah peralatan, fungsi flip berarti setiap permukaan las dapat dipresentasikan ke obor dalam posisi pengelasan datar, sepenuhnya menghilangkan pengelasan vertikal dan overhead.
Gerakan 3: Pemosisian Presisi — Kunci dan Tahan
Gerakan rotasi dan membalik digerakkan oleh servo melalui gearbox presisi, mencapai pengulangan posisi ±0,03 mm hingga ±0,075 mm tergantung model. Sistem mengunci secara otomatis setelah posisi target tercapai, memastikan bahwa setiap kali robot las membentur busur, benda kerja dalam keadaan berulang, posisi yang dapat dilacak — menghilangkan offset lapisan las dari variasi posisi.
| Konsep kunci: Kecepatan dan sudut putaran Robot Positioner sepenuhnya disinkronkan dengan gerakan robot pengelasan melalui pertukaran sinyal posisi real-time antar pengontrol. Ini berarti busur tidak perlu berhenti selama reposisi — benda kerja akan bergerak, pengelasan berlanjut, dan efisiensi produksi meningkat secara substansial. |
Jenis Pemosisian Robot: Ikhtisar Bahasa Biasa
Robot Positioner tersedia dalam lima kategori struktural, masing-masing cocok untuk bentuk benda kerja yang berbeda, beban, dan persyaratan proses pengelasan. Berikut adalah pengenalan langsung untuk masing-masing jenis — jika Anda belum yakin mana yang Anda butuhkan, baca kelimanya dan lihat panduan seleksi di bagian akhir.
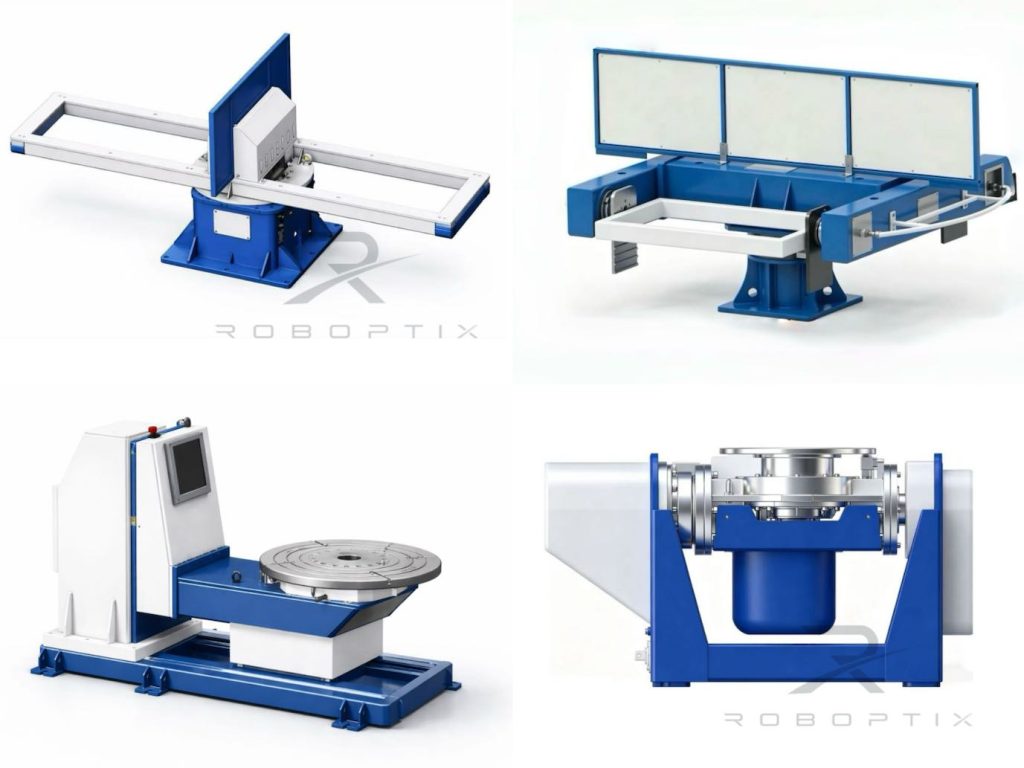
| Pengatur Posisi Robot Kepala dan Ekor | Seri B| 500–5.000kg |
| Benda kerja ditopang pada kedua ujungnya: salah satu ujungnya dengan kepala yang digerakkan servo, yang lainnya dengan tailstock pasif. Benda kerja dipasang di antara keduanya seperti rotisserie dan berputar bebas sepanjang sumbu utamanya, sementara robot las mengelas sepanjang benda kerja. Paling cocok untuk jangka panjang, berbentuk tabung, atau benda kerja yang simetris secara aksial. Untuk pengelasan melingkar (jahitan cincin, jahitan memanjang), konfigurasi ini memungkinkan kontak busur terus menerus saat benda kerja berputar — waktu busur aktif tertinggi dari semua jenis Robot Positioner.Aplikasi yang umum: Cangkang bejana tekan, komponen poros besar, bagian menara turbin angin, senjata mesin teknik, rakitan pipa| Muatan: 500–5.000kg (MRK-B001 / B002 / B004) |
| Tabel Rotasi Servo Tipe H | Seri H| 300–2.000kg |
| Meja bundar yang dipasang secara horizontal dan berputar pada sumbu vertikal. Benda kerja dipasang pada permukaan meja, dan meja berputar untuk membawa benda kerja ke sudut pengelasan yang benar. Struktur sederhana, pengoperasian intuitif — jenis Robot Positioner yang paling mudah untuk digunakan. Cocok untuk berbentuk cakram, berbentuk cincin, atau benda kerja planar, dan ke rakitan yang memerlukan pemosisian terindeks setelah perakitan. Diameter meja standar berkisar dari 600 mm sampai 2,500 mm, mencakup berbagai macam benda kerja ringan hingga berat.Aplikasi yang umum: Pengelasan flensa, bingkai melingkar, rumah motor, Pengelasan baki baterai EV| Muatan: 300–2.000kg (MRK-H001–H005) |
| Pemosisian Robot Sumbu Ganda Tipe L | Seri L| 300–1.500kg |
| Desain rangka berbentuk L dengan dua sumbu servo independen: sumbu rotasi horizontal (sumbu perkakas) dan sumbu balik vertikal. Benda kerja pertama-tama dapat diputar ke orientasi yang benar pada sumbu horizontal, kemudian dimiringkan ke sudut optimal dengan sumbu balik — koordinasi dua sumbu untuk kontrol sikap benda kerja yang lebih fleksibel. Cocok untuk benda kerja berukuran sedang yang memerlukan pengelasan dari berbagai arah, dan biasa digunakan pada stasiun pengelasan dan perakitan gabungan untuk menghilangkan waktu pergantian perlengkapan.Aplikasi yang umum: Bingkai paket baterai EV, rangka sepeda motor, pengelasan aluminium, rumah peralatan sedang| Muatan: 300–1.500kg (MRK-L001 / L002) |
| Pemosisian Robot Sumbu Ganda Tipe U | Seri U| 300–1.000kg |
| Desain bingkai U dengan sumbu balik J1 (±90°) dan sumbu rotasi J2 (±200°). Kedua sumbu bekerja dalam gerakan terkoordinasi untuk memiringkan setiap permukaan benda kerja ke posisi pengelasan datar ke atas. Jejak kompak, pengulangan yang tinggi (hingga ±0,05mm), dan sangat cocok untuk sel pengelasan dengan ruang terbatas. Tingkat integrasi otomasi tertinggi di antara Robot Positioner sumbu ganda tingkat pemula, sangat cocok untuk produksi batch komponen las multi-wajah.Aplikasi yang umum: Braket struktural otomotif, bingkai panel instrumen, konfigurasi sel pengelasan robotik standar| Muatan: 300–1.000kg (MRK-U001 / U002) |
| Pemosisian Robot Servo Tiga Sumbu | Seri B008–B012| 300–2.000kg |
| Tiga sumbu servo terkoordinasi: sumbu rotasi, sumbu perkakas (rotasi), dan ayunan berdiameter besar. Konfigurasi ini menangani benda kerja yang paling rumit secara geometris. Tidak peduli berapa banyak permukaan las yang dimiliki suatu komponen atau seberapa luas distribusi jahitannya, koordinasi tiga sumbu membawa masing-masing ke posisi datar secara berurutan tanpa reorientasi manual. Solusi definitif untuk pengelasan berat yang kompleks, paling banyak digunakan dalam mesin konstruksi, peralatan energi angin, dan fabrikasi baja struktur berat.Aplikasi yang umum: Lengan boom ekskavator, cincin slewing derek, rangka nacelle turbin angin, pengelasan struktural berat multi-wajah| Muatan: 300–2.000kg (MRK-B008–B012) |
Nilai Apa yang Diberikan Robot Positioner ke Pabrik?
Pertanyaan paling umum dari pemilik pabrik yang mempertimbangkan Robot Positioner sangatlah mudah: apakah investasi ini layak dilakukan? Berikut ini rincian jawabannya dalam empat dimensi, semua didukung oleh data nyata.
1. Efisiensi: 50–100% Peningkatan Kapasitas
Dalam operasi pengelasan manual, persentase jam kerja yang sebenarnya dihabiskan untuk pengelasan (tepat waktu) rata-rata saja 35%. Sisanya dikonsumsi oleh reposisi benda kerja, pengangkatan derek, dan menunggu. Setelah integrasi Robot Positioner:
- Waktu reposisi benda kerja: dari 15–25 menit per acara → 5–10 detik
- Waktu tepat: dari 35% → 78–88%
- Keluaran stasiun tunggal: setara dengan 2–3 stasiun pengelasan manual
| Data proyek: Di seberang kita 1,500+ instalasi selesai, pabrik melaporkan peningkatan kapasitas produksi rata-rata sebesar 50–100% dengan jumlah pegawai yang sama. Pada operasi pengelasan benda kerja besar, beberapa instalasi melebihi 130% peningkatan kapasitas. |
2. Kualitas: 40–88% Pengurangan Tingkat Kecacatan
Akar penyebab peningkatan kualitas sederhana saja: setiap pengelasan diselesaikan dalam posisi datar atau horizontal daripada dikompromikan dalam posisi overhead atau vertikal. Dalam posisi datar, gaya berat, gas pelindung, dan gaya busur semuanya bekerja sama — posisi fisika itu sendiri memastikan kualitas las.
- Kejadian porositas: pengurangan rata-rata sebesar 80%
- Melemahkan / kurang terisi: pengurangan rata-rata sebesar 90%
- Tingkat kerusakan keseluruhan: pengurangan rata-rata 40–60%, hasil puncak melebihi 85%
- Tingkat kelulusan inspeksi tingkat pertama: dari biasanya 65–75% → 95%+
3. Keamanan: 80–90% Pengurangan Insiden Penanganan Benda Kerja
Pemosisian ulang benda kerja berukuran besar secara manual adalah salah satu operasi paling berbahaya di bengkel las — derek di atas kepala, gendongan, beban berayun. Setiap peristiwa reposisi merupakan paparan keselamatan tersendiri.
- Setelah instalasi Robot Positioner, Rotasi benda kerja dikendalikan oleh motor servo tanpa intervensi manual
- Insiden penanganan benda kerja (termasuk luka ringan) penurunan sebesar 80–90%
- Transisi pekerja dari peran pekerja fisik ke peran pemantauan peralatan, dengan tingkat kecelakaan kerja yang jauh lebih rendah
- Tingkat kelulusan audit keselamatan meningkat; pekerja’ premi kompensasi menurun dalam banyak kasus
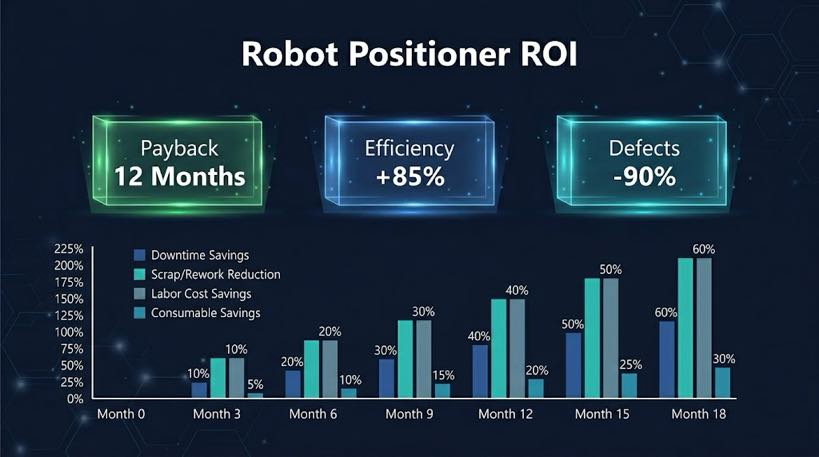
4. Biaya: 8–Periode Pengembalian 16 Bulan
Penghematan biaya dari Robot Positioner berasal dari berbagai sumber:
| Sumber Penghematan Biaya | Tabungan Khas |
| Mengurangi pengerjaan ulang dan perbaikan tenaga kerja | Penghematan tahunan sebesar $30.000–$150.000 (tergantung pada tingkat cacat asli) |
| Mengurangi biaya lembur | Rata-rata jam lembur dikurangi sebesar 60% |
| Pekerja yang lebih rendah’ kompensasi dan asuransi | Premi menurun seiring dengan menurunnya penanganan insiden |
| Karir produktif yang diperluas untuk tukang las yang terampil | Mengurangi biaya tersembunyi dari pensiun dini akibat kecelakaan kerja |
| Biaya rekrutmen dan pelatihan yang lebih rendah | 1 Robot Positioner menggantikan keluaran 2–3 tukang las manual |
| Referensi pengembalian: Toko-toko kecil (pendapatan tahunan $1M–$5M): investasi $45.000–$75.000, pengembalian 8–14 bulan. Toko-toko menengah ($5M–$20 juta): investasi $100.000–$250.000, pengembalian 10–16 bulan. Angka berdasarkan data instalasi pelanggan yang terdokumentasi. |
Yang Perlu Anda Ketahui Sebelum Membeli
Sebelum menghubungi pemasok untuk mendapatkan penawaran, ada baiknya memperjelas spesifikasi utama berikut. Memahami hal ini akan membantu Anda menjelaskan kebutuhan Anda secara akurat dan menghindari panduan menuju konfigurasi yang tidak sesuai.
Spesifikasi Utama Dijelaskan
1. Nilai Muatan
Muatan terukur adalah berat benda kerja maksimum yang dapat dikendarai oleh Robot Positioner dengan andal, diungkapkan dalam kg. Penting: muatan = berat benda kerja + gabungan berat perlengkapan — jangan menghitung benda kerja sendirian. Misalnya, sebuah 800 kg benda kerja dengan a 150 perlengkapan kg membutuhkan model dengan nilai tidak kurang dari 950 kg.
Kisaran pasar mulai dari 300 kg (tugas ringan) ke 5,000 kg (tugas berat). Saat memilih, izinkan a 20% margin di atas beban maksimum aktual Anda untuk menghindari pengoperasian terus menerus pada kapasitas penuh, yang menurunkan presisi dan masa pakai.
2. Pengulangan Posisi
Pengulangan adalah rentang kesalahan ketika Robot Positioner kembali ke posisi yang sama berulang kali, dinyatakan dalam mm. Presisi lebih tinggi = angka lebih kecil. Kisaran praktis di seluruh lini produk saat ini:
- ±0,03mm: Presisi tinggi (B009, B011) — untuk komponen struktural dengan persyaratan posisi las yang ketat
- ±0,05mm: Standar (seri H, B001/B002, U001) — cukup untuk sebagian besar aplikasi pengelasan industri
- ±0,075mm: Ekonomi (B004, Sumbu balik U002, B010) — untuk benda kerja berat yang persyaratan presisinya lebih rendah
Untuk pengelasan struktur umum, ±0,05 mm sudah cukup memadai. Komponen presisi otomotif dan aplikasi aluminium berdinding tipis memerlukan ±0,03 mm.
3. Kecepatan Rotasi Maksimum
Kecepatan putaran mempengaruhi seberapa cepat Robot Positioner melakukan reposisi di antara permukaan las, dinyatakan dalam °/s atau rpm. Kecepatan yang lebih cepat berarti waktu tunggu reposisi yang lebih singkat. Namun: kecepatan yang lebih tinggi berarti inersia rotasi yang lebih besar, yang memberikan tuntutan lebih tinggi pada pemasangan benda kerja dan desain penjepitan. Untuk benda kerja yang berat, pilih model dengan akselerasi/deselerasi terkontrol (misalnya, B001: 45°/s² percepatan/perlambatan) untuk mencegah pergeseran benda kerja selama reposisi kecepatan tinggi.
4. Rentang Standar / Diameter Meja
Menjangkau (tipe kepala-dan-tailstock): jarak antara kepala penggerak dan tailstock, menentukan panjang benda kerja maksimum yang dapat ditampung sistem. Rentang standar umum: 2 M, 2.5 M, 3 M, 3.5 M (B001/B002); 3 M, 5 M, 6 M, 8 M (B004 tugas berat).
Diameter meja (tipe H / Tipe U): diameter permukaan meja yang menahan beban efektif, menentukan diameter luar benda kerja maksimum. Pastikan diameter ayunan maksimum benda kerja Anda tidak melebihi diameter maksimum yang diizinkan model (misalnya, H005: diameter ayunan maksimum 3,000 mm).
5. Modus Kontrol: Kontrol Independen vs. Kontrol Sumbu Terkoordinasi
| Modus Kontrol | Keterangan | Paling Cocok Untuk | Pertukaran |
| Kontrol Independen | Robot Positioner dan robot las beroperasi secara independen. Pengelasan berhenti selama reposisi; reposisi berhenti selama pengelasan. | Benda kerja sederhana, anggaran terbatas, pengelasan satu muka | ⚪ Biaya lebih rendah, namun waktu arc-on tidak dapat dimaksimalkan |
| Kontrol Sumbu Terkoordinasi | Robot Positioner berfungsi sebagai sumbu eksternal robot. Rotasi dan pengelasan terjadi secara bersamaan dengan koordinasi waktu nyata. | Jahitan melingkar, pengelasan multi-wajah yang kompleks, persyaratan efisiensi tinggi | ✅ Waktu arc-on dimaksimalkan, kualitas las dioptimalkan — biaya integrasi lebih tinggi |
Bagi sebagian besar pabrik mengutamakan efisiensi dan kualitas, kontrol sumbu terkoordinasi adalah titik awal yang disarankan.
Kesalahan Pembelian Umum
| Kesalahpahaman 1: “Kapasitas muatan yang lebih besar selalu lebih aman — belilah yang terbesar yang tersedia.” |
| Salah. Peringkat muatan yang terlalu besar berarti alat berat menjadi lebih berat, biaya lebih tinggi, dan inersia rotasi yang lebih besar. Pilih tingkat muatan yang sesuai berdasarkan benda kerja terberat Anda ditambah berat perlengkapan, dengan a 20% batas. Penetapan anggaran yang berlebihan tanpa meningkatkan kinerja. |
| Kesalahpahaman 2: “Presisi ±0,03 mm adalah satu-satunya pilihan yang aman.” |
| Belum tentu. ±0,05 mm sepenuhnya cukup untuk sebagian besar aplikasi pengelasan baja struktural dan mesin teknik. Hanya komponen presisi otomotif, aluminium berdinding tipis, dan skenario toleransi tinggi serupa memerlukan ±0,03 mm. Menentukan presisi tinggi yang tidak perlu akan meningkatkan biaya pembelian dan kompleksitas pemeliharaan. |
| Kesalahpahaman 3: “Robot Positioner menghilangkan kebutuhan akan tukang las yang terampil.” |
| Tidak lengkap. Robot Positioner adalah perangkat pendukung otomasi yang bekerja bersama dengan robot las (atau tukang las dengan landasan teknis tertentu). Nilainya memungkinkan tenaga kerja yang sama untuk menghasilkan output yang lebih tinggi dengan kualitas yang lebih baik — bukan pengganti keahlian pengelasan. |
| Kesalahpahaman 4: “Robot Positioner apa pun akan kompatibel dengan robot saya yang ada.” |
| Perlu verifikasi. Semua merek robot las utama (FANUC, MENANGIS, ABB, Yaskawa, dll.) mendukung kontrol sumbu terkoordinasi, tetapi protokol antarmuka tertentu dan konfigurasi parameter harus dikonfirmasi dengan integrator terlebih dahulu. Berikan nomor model robot Anda yang ada pada tahap penawaran harga. |
| Kesalahpahaman 5: “Rentang yang lebih besar / meja yang lebih besar selalu lebih baik.” |
| Salah. Rentang yang berlebihan mengurangi kekakuan kontrol sistem penggerak terhadap benda kerja, menurunkan presisi posisi. Meja berukuran besar meningkatkan inersia rotasi yang tidak perlu. Pilih spesifikasi yang sesuai dengan dimensi benda kerja Anda yang paling umum, bukan spesifikasi terbesar yang tersedia. |
Masih Tidak Yakin Harus Mulai Dari Mana?
Dengan dasar dari panduan ini, langkah logis berikutnya adalah analisis spesifik benda kerja. Kami menawarkan konsultasi pemilihan Robot Positioner gratis:
- Beritahu kami berat benda kerja Anda, ukuran, dan jenis sambungan las
- Kami merekomendasikan jenis Robot Positioner dan konfigurasi kontrol yang tepat
- Kami memberikan perkiraan ROI awal untuk membantu Anda mengevaluasi investasi
- Rekomendasi tertulis disampaikan dalam 24 jam
► Hubungi kami untuk konsultasi pemilihan Robot Positioner gratis
Tentang Penulis
| Pengalaman & KredensialPenulis adalah spesialis integrasi sistem pengelasan robotik 12+ pengalaman proyek langsung selama bertahun-tahun, berfokus pada Robot Positioner dan desain serta implementasi sistem pengelasan sumbu terkoordinasi di seluruh manufaktur otomotif, mesin-mesin berat, bejana tekan, dan peralatan energi baru. Artikel ini ditulis untuk pendatang baru di bidang ini, menerjemahkan 12 pengalaman proyek bertahun-tahun menjadi pengetahuan praktis yang dapat diakses oleh siapa saja. Latar belakang perusahaan: 26+ tahun teknik otomasi pengelasan, 40+ paten aktif, 1,500+ menyelesaikan proyek di seluruh Amerika Utara, Eropa, dan Asia, sekitar 70% yang melibatkan integrasi Robot Positioner. Salah satu dari sedikit pabrikan di industri yang menawarkan lini produk Robot Positioner seri H/B/L/U lengkap di bawah satu pabrikan. Sertifikasi: Sertifikasi CE UE — Sistem Pemosisian Robot (Nomor Sertifikat.: M.2026.206.C134866) Terakhir ditinjau dan diperbarui: Mungkin 2026 |
POSTINGAN TERKAIT

2026 7Panduan Pemilihan Robot Sumbu ke-th: Muatan, Stroke, Pengulangan & Kompatibilitas Merek

Cara Memasang dan Mengintegrasikan Robot Sumbu 7: Panduan Langkah demi Langkah & Praktik Terbaik

Instalasi & Panduan Perawatan untuk Sistem Pengelasan Laser Robot: Peta Jalan Praktis

Bagaimana Pengelasan Laser Robot Memungkinkan Peningkatan Otomotif: Dari Baja Berkekuatan Tinggi hingga Bodi Aluminium

Perbandingan Komprehensif Pengelasan Laser Robot vs. Pengelasan MIG dan TIG: Mana yang Tepat untuk Anda?
