


Fabricante de estações de trabalho robóticas personalizadas e sistemas a laser



O guia completo para iniciantes em posicionadores de robôs: Tudo o que você precisa saber
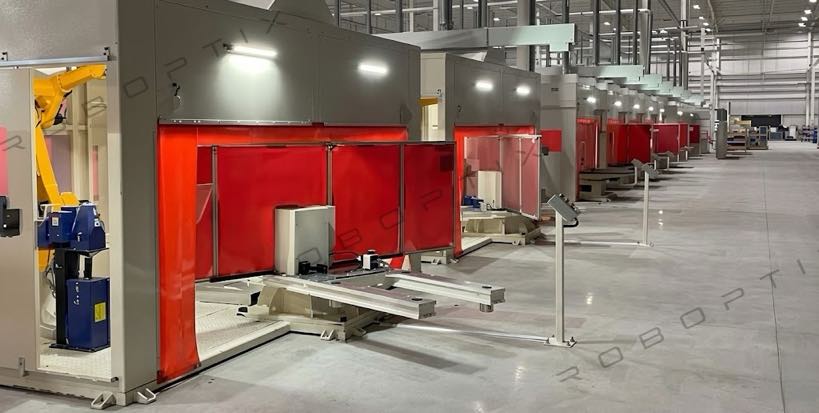
Um guia em linguagem simples para posicionadores de robôs - sem necessidade de experiência
Se você está apenas começando a explorar a automação de soldagem, você provavelmente já se deparou com o termo ‘Posicionador de Robô’ sem ter certeza absoluta do que é, como funciona, ou como isso se relaciona com um robô de soldagem. Este guia foi escrito especificamente para você.
Quer você seja proprietário de uma fábrica avaliando seu primeiro investimento em automação, um engenheiro de compras responsável pela seleção de equipamentos, ou um profissional técnico novo nesta área, ao final deste artigo você entenderá:
- O que é um posicionador de robô e que problema ele resolve
- Como funciona e quais são suas principais funções
- Os principais tipos disponíveis e como eles diferem
- O valor operacional real que entrega a uma fábrica
- As principais especificações a serem entendidas antes de comprar – e os erros de seleção mais comuns
Não vamos acumular jargões técnicos. Cada conceito é explicado em termos que você pode compreender imediatamente. Se você tiver dúvidas sobre um produto específico após a leitura, há um link de consulta gratuita no final.
O que é um posicionador de robô?
A definição de uma frase
Um posicionador de robô é um dispositivo de rotação de precisão acionado por servo que ajusta automaticamente a orientação espacial de uma peça durante a soldagem ou montagem, para que o robô de soldagem possa sempre acessar cada junta no ângulo ideal.
Se isso ainda parece abstrato, aqui está uma maneira simples de pensar sobre isso:
| Analogia cotidiana: Imagine cozinhar carne em uma churrasqueira - você gira continuamente o espeto para que todos os lados fiquem aquecidos por igual. Um posicionador de robô faz exatamente a mesma coisa: ele gira e inclina continuamente a peça de trabalho para que a tocha de soldagem sempre fique voltada para o lado mais fácil de soldar, em vez de forçar o robô a alcançar cantos estranhos. |
Como um posicionador de robô se relaciona com um robô de soldagem
Uma primeira pergunta comum é: um robô de soldagem de seis eixos já é altamente flexível – por que você precisaria de outro equipamento?
A resposta é que a flexibilidade do robô resolve a questão de para onde vai a tocha. Um posicionador de robô resolve a questão de como a peça de trabalho é orientada. Eles têm empregos diferentes, e combiná-los é o que libera todo o potencial de desempenho de uma célula de soldagem robótica.
| Dimensão | Robô de soldagem | Posições do Robô |
| Função principal | Controla o caminho da tocha e os parâmetros de soldagem | Controla a orientação espacial da peça de trabalho |
| O que move | A tocha | A peça de trabalho |
| Problema que resolve | Precisão do caminho de soldagem | Posição de soldagem (plano / vertical / sobrecarga) |
| Usado sozinho | Sim, mas a eficiência é limitada | Normalmente emparelhado com um robô de soldagem |
| Usados juntos | ✅ Controle de eixo coordenado — eficiência e qualidade maximizadas | ✅ Peça sempre na atitude ideal de soldagem |
Quando os dois trabalham juntos em controle de eixo coordenado modo, o posicionador do robô gira a peça enquanto o robô de soldagem ajusta simultaneamente a posição da tocha — os dois eixos se movem em sincronização em tempo real, sem interrupção do arco. A principal vantagem deste modo: o robô sempre solda na posição plana ou horizontal — a posição onde a física facilita a obtenção de uma solda de alta qualidade.
Como funciona um posicionador de robô: 3 Movimentos Centrais
Compreender um posicionador de robô se resume a três movimentos fundamentais:
Movimento 1: Rotação — Girando a peça de trabalho
Rotação contínua em torno do eixo primário, com uma gama típica de rotação ilimitada de ±360°. Isso é mais comumente usado para peças de trabalho cilíndricas ou alongadas - carcaças de vasos de pressão, componentes do eixo, flanges circulares. A peça gira enquanto a tocha mantém uma posição fixa e solda continuamente. Este é o chamado 'movimentos da peça, tocha fica’ modo, que aumenta o tempo de arco a partir da média de soldagem manual de 35% para 85% ou superior.
Movimento 2: Virar / Inclinação — Alterando a orientação da peça de trabalho
Rotação em torno de um eixo horizontal ou inclinado, tipicamente ±90° a ±135°, para trazer diferentes faces de solda para a posição ascendente ou horizontal. Para peças multifacetadas, como molduras quadradas ou caixas de equipamentos, a função flip significa que cada face de solda pode ser apresentada à tocha na atitude de soldagem plana, eliminando completamente a soldagem vertical e suspensa.
Movimento 3: Posicionamento de precisão – Bloqueie e segure
Ambos os movimentos de rotação e rotação são acionados por servo através de caixas de engrenagens de precisão, alcançar repetibilidade posicional de ±0,03 mm a ±0,075 mm dependendo do modelo. O sistema bloqueia automaticamente quando a posição alvo é alcançada, garantindo que cada vez que o robô de soldagem abra um arco, a peça de trabalho é repetível, posição rastreável — eliminando o deslocamento do cordão de solda devido à variação de posição.
| Conceito chave: A velocidade e o ângulo de rotação do posicionador do robô são totalmente sincronizados com o movimento do robô de soldagem através da troca de sinal de posição em tempo real entre os controladores. Isto significa que o arco não precisa parar durante o reposicionamento — a peça se move, soldagem continua, e a eficiência da produção aumenta substancialmente. |
Tipos de posicionadores de robôs: Uma visão geral em linguagem simples
Os posicionadores de robôs estão disponíveis em cinco categorias estruturais, cada um adequado para diferentes formatos de peças de trabalho, pesos, e requisitos do processo de soldagem. Aqui está uma introdução direta a cada tipo - se você ainda não tem certeza de qual deles precisa, leia todos os cinco e consulte as orientações de seleção no final.
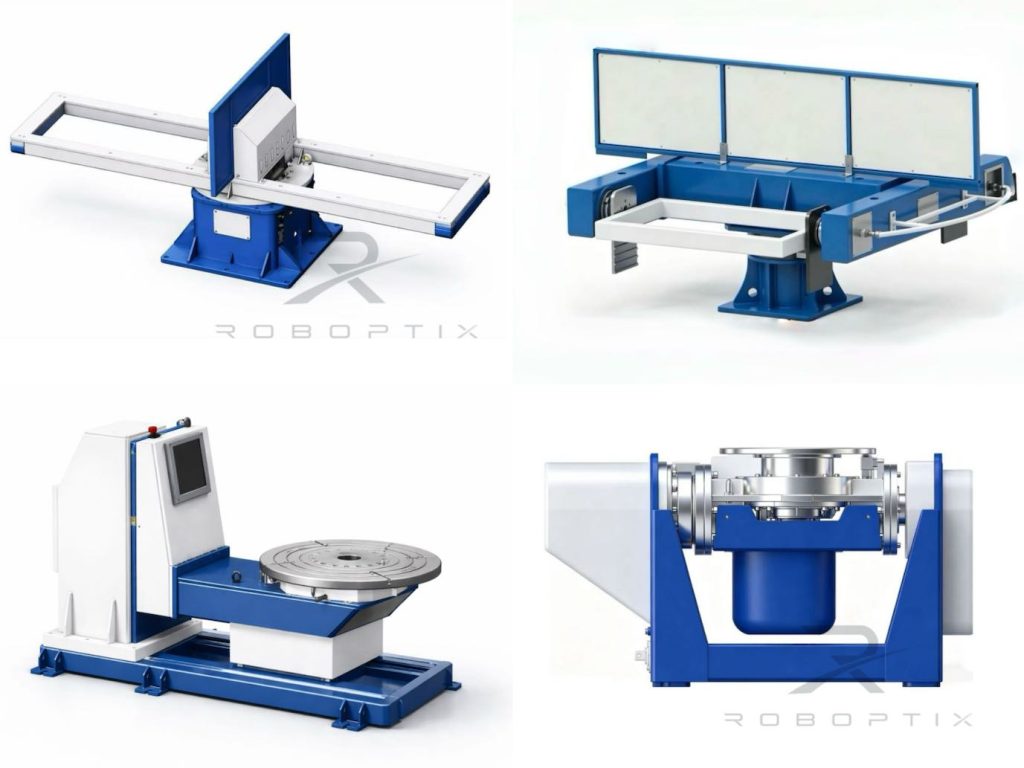
| Posicionador de robô cabeçote e cabeçote móvel | Série B| 500–5.000kg |
| A peça de trabalho é apoiada em ambas as extremidades: uma extremidade por uma cabeça servo-acionada, o outro por um contraponto passivo. A peça de trabalho é montada entre eles como um espeto rotativo e gira livremente ao longo de seu eixo primário, enquanto o robô de soldagem solda ao longo do comprimento da peça. Mais adequado para longos, tubular, ou peças axialmente simétricas. Para soldas circunferenciais (costuras de anel, costuras longitudinais), esta configuração permite contato contínuo do arco à medida que a peça gira — o maior tempo de arco ligado de qualquer tipo de posicionador de robô.Aplicações típicas: Carcaças de vasos de pressão, componentes de eixo grande, seções de torre de turbina eólica, braços de máquinas de engenharia, conjuntos de tubos| Carga útil: 500–5.000kg (MRK-B001 / B002 / B004) |
| Mesa de rotação servo tipo H | Série H| 300–2.000kg |
| Uma mesa circular montada horizontalmente que gira em torno de um eixo vertical. A peça de trabalho é fixada na superfície da mesa, e a mesa gira para trazer a peça de trabalho para o ângulo de soldagem correto. Estrutura simples, operação intuitiva — o tipo de posicionador de robô mais fácil para começar. Adequado para formatos de disco, em forma de anel, ou peças planas, e para montagens que requerem posicionamento indexado após a montagem. Os diâmetros padrão da mesa variam de 600 mm para 2,500 milímetros, cobrindo uma ampla gama de peças leves a pesadas.Aplicações típicas: Soldagem de flange, molduras circulares, carcaças de motor, Soldagem de bandeja de bateria EV| Carga útil: 300–2.000kg (MRK-H001–H005) |
| Posicionador de robô de eixo duplo tipo L | Série L| 300–1.500kg |
| Um design de estrutura em forma de L com dois servo-eixos independentes: um eixo de rotação horizontal (eixo de ferramentas) e um eixo de inversão vertical. A peça de trabalho pode primeiro ser girada para a orientação correta no eixo horizontal, em seguida, inclinado para o ângulo ideal pelo eixo giratório - coordenação de dois eixos para um controle de atitude da peça de trabalho mais flexível. Adequado para peças de trabalho de tamanho médio que exigem soldagem em várias direções, e comumente usado em estações combinadas de soldagem e montagem para eliminar o tempo de troca de acessórios.Aplicações típicas: Quadros de baterias EV, quadros de motocicleta, soldagens de alumínio, caixas de equipamentos médios| Carga útil: 300–1.500kg (MRK-L001 / L002) |
| Posicionador de robô de eixo duplo tipo U | Série U| 300–1.000kg |
| Um design de estrutura em U com eixo giratório J1 (±90°) e eixo de rotação J2 (±200°). Os dois eixos trabalham em movimento coordenado para inclinar qualquer face da peça de trabalho para a posição de soldagem plana para cima. Pegada compacta, alta repetibilidade (até ±0,05 mm), e adequado para células de soldagem com espaço limitado. O mais alto nível de integração de automação entre os posicionadores de robô de eixo duplo básicos, particularmente adequado para produção em lote de componentes soldados multifacetados.Aplicações típicas: Suportes estruturais automotivos, molduras do painel de instrumentos, configurações padrão de células de soldagem robótica| Carga útil: 300–1.000kg (MRK-U001 / U002) |
| Posicionador servo-robô de três eixos | Série B008–B012| 300–2.000kg |
| Três servo-eixos coordenados: um eixo de rotação, um eixo de ferramenta (rotação), e um balanço de grande diâmetro. Esta configuração lida com as peças de trabalho mais complexas geometricamente. Não importa quantas faces de solda um componente tenha ou quão amplamente distribuídas as costuras estejam, a coordenação de três eixos traz cada um para a posição plana em sequência, sem qualquer reorientação manual. A solução definitiva para soldagens pesadas complexas, mais amplamente utilizado em máquinas de construção, equipamento de energia eólica, e fabricação de aço estrutural pesado.Aplicações típicas: Braços de lança de escavadeira, anéis de giro do guindaste, quadros de nacelas de turbinas eólicas, soldagens estruturais pesadas multifacetadas| Carga útil: 300–2.000kg (MRK-B008–B012) |
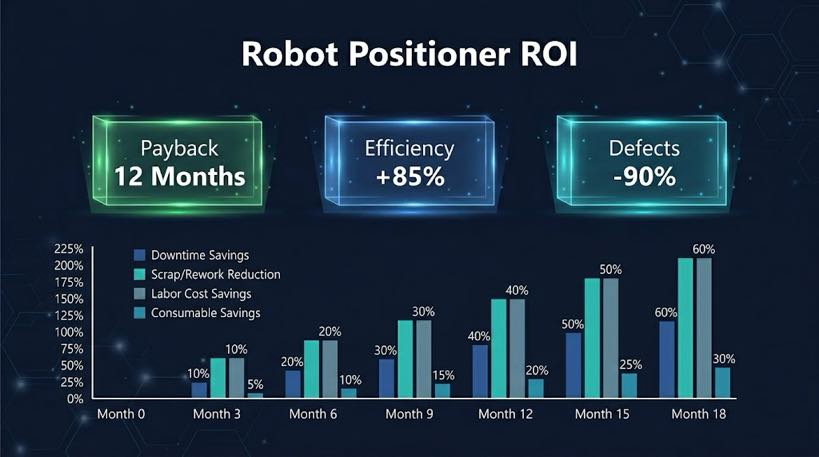
Qual o valor que um posicionador de robô oferece a uma fábrica?
A pergunta mais comum dos proprietários de fábricas que consideram um posicionador de robô é direta: esse investimento vale a pena? O seguinte divide a resposta em quatro dimensões, tudo apoiado por dados reais.
1. Eficiência: 50–100% de aumento de capacidade
Em operações de soldagem manual, a porcentagem de horas de trabalho realmente gastas em soldagem (tempo de arco ligado) médias apenas 35%. O resto é consumido pelo reposicionamento da peça, levantamento de guindaste, e esperando. Após a integração do Posicionador de Robô:
- Tempo de reposicionamento da peça: de 15 a 25 minutos por evento → 5 a 10 segundos
- Tempo de arco ligado: de 35% → 78–88%
- Saída de estação única: equivalente a 2–3 estações de soldagem manual
| Dados do projeto: Em todo o nosso 1,500+ instalações concluídas, fábricas relatam aumentos médios na capacidade de produção de 50–100% com o mesmo número de funcionários. Em operações de soldagem de peças grandes, algumas instalações excedem 130% aumento de capacidade. |
2. Qualidade: 40–88% de redução da taxa de defeitos
A causa raiz da melhoria da qualidade é simples: cada solda é concluída na posição plana ou horizontal em vez de ficar comprometido em posições suspensas ou verticais. Em posição plana, gravidade, gás de proteção, e a força do arco trabalham juntas — a própria física da posição garante a qualidade da solda.
- Incidência de porosidade: redução média de 80%
- Corte inferior / preenchimento insuficiente: redução média de 90%
- Taxa geral de defeitos: redução média de 40–60%, resultados de pico excedendo 85%
- Taxa de aprovação na inspeção de primeira passagem: de um típico 65-75% → 95%+
3. Segurança: 80–Redução de 90% em incidentes de manuseio de peças de trabalho
O reposicionamento manual de peças grandes está entre as operações mais perigosas em uma oficina de soldagem — pontes rolantes, fundas, cargas oscilantes. Cada evento de reposicionamento é uma exposição de segurança discreta.
- Após a instalação do Posicionador do Robô, a rotação da peça é controlada por servomotores sem intervenção manual
- Incidentes no manuseio de peças (incluindo ferimentos leves) diminuir em 80-90%
- Os trabalhadores fazem a transição de funções de trabalho físico para funções de monitoramento de equipamentos, com taxas de lesões ocupacionais significativamente mais baixas
- As taxas de aprovação em auditorias de segurança melhoram; trabalhadores’ os prêmios de compensação diminuem em muitos casos
4. Custo: 8–Período de retorno de 16 meses
A economia de custos de um Posicionador de Robô vem de múltiplas fontes empilhadas:
| Fonte de economia de custos | Economia Típica |
| Redução de retrabalho e mão de obra de reparo | Economia anual de US$ 30.000 a US$ 150.000 (depende da taxa de defeito original) |
| Redução de custos com horas extras | Média de horas extras reduzida em 60% |
| Trabalhadores mais baixos’ compensação e seguro | Os prêmios diminuem à medida que o tratamento de incidentes cai |
| Carreiras produtivas estendidas para soldadores qualificados | Redução do custo oculto da reforma antecipada devido a lesões profissionais |
| Custos mais baixos de recrutamento e treinamento | 1 O posicionador de robô substitui a produção de 2 a 3 soldadores manuais |
| Referência de retorno: Pequenas lojas (receita anual de US$ 1 milhão a US$ 5 milhões): investimento $ 45.000– $ 75.000, vingança 8–14 meses. Lojas médias ($5M – $ 20 milhões): investimento $ 100.000– $ 250.000, vingança 10–16 meses. Números baseados em dados documentados de instalação do cliente. |
O que você precisa saber antes de comprar
Antes de entrar em contato com um fornecedor para uma cotação, vale a pena esclarecer as seguintes especificações principais. Compreendê-los ajudará você a descrever seus requisitos com precisão e evitará ser orientado para uma configuração inadequada..
Especificações principais explicadas
1. Carga útil nominal
A carga útil nominal é o peso máximo da peça de trabalho que o Posicionador do Robô pode conduzir de forma confiável, expresso em kg. Importante: carga útil = peso da peça + peso de fixação combinado — não calcule a peça sozinho. Por exemplo, um 800 kg de peça com 150 O acessório kg requer um modelo avaliado em pelo menos 950 kg.
A gama de mercado vai desde 300 kg (serviço leve) para 5,000 kg (serviço pesado). Ao selecionar, permitir um 20% margem acima da sua carga máxima real para evitar funcionar continuamente com capacidade total, que degrada a precisão e a vida útil.
2. Repetibilidade posicional
A repetibilidade é a faixa de erro quando o Posicionador do Robô retorna repetidamente à mesma posição, expresso em mm. Maior precisão = número menor. A gama prática nas linhas de produtos atuais:
- ±0,03 mm: Alta precisão (B009, B011) — para componentes estruturais com requisitos rigorosos de posição de solda
- ±0,05 mm: Padrão (Série H, B001/B002, U001) — suficiente para a grande maioria das aplicações de soldagem industrial
- ±0,075 mm: Economia (B004, U002 virar eixo, B010) — para peças pesadas onde os requisitos de precisão são menores
Para soldagem estrutural geral, ±0,05 mm é totalmente adequado. Componentes automotivos de precisão e aplicações de alumínio de parede fina garantem ±0,03 mm.
3. Velocidade Máxima de Rotação
A velocidade de rotação afeta a rapidez com que o Posicionador do Robô se reposiciona entre as faces da solda, expresso em °/s ou rpm. Velocidades mais rápidas significam tempos de espera de reposicionamento mais curtos. No entanto: velocidade mais alta significa maior inércia rotacional, que impõe maiores exigências à fixação da peça e ao projeto de fixação. Para peças pesadas, selecione modelos com aceleração/desaceleração controlada (por exemplo, B001: 45°/s² aceleração/desaceleração) para evitar o deslocamento da peça durante o reposicionamento em alta velocidade.
4. Extensão Padrão / Diâmetro da mesa
Período (tipo cabeçote e cabeçote móvel): a distância entre a cabeça de acionamento e o cabeçote móvel, determinar o comprimento máximo da peça de trabalho que o sistema pode acomodar. Vãos padrão comuns: 2 eu, 2.5 eu, 3 eu, 3.5 eu (B001/B002); 3 eu, 5 eu, 6 eu, 8 eu (B004 serviço pesado).
Diâmetro da mesa (Tipo H / Tipo U): o diâmetro efetivo da superfície de suporte de carga da mesa, determinar o diâmetro externo máximo da peça de trabalho. Confirme se o diâmetro máximo de giro da sua peça de trabalho não excede o máximo permitido do modelo (por exemplo, H005: diâmetro máximo de giro 3,000 milímetros).
5. Modo de controle: Controle Independente vs.. Controle de eixo coordenado
| Modo de controle | Descrição | Mais adequado para | Compensações |
| Controle Independente | O posicionador do robô e o robô de soldagem operam de forma independente. A soldagem para durante o reposicionamento; reposicionamento das paradas durante a soldagem. | Peças simples, orçamento limitado, soldagem de face única | ⚪ Menor custo, mas o tempo de arco ligado não pode ser maximizado |
| Controle de eixo coordenado | O Posicionador do Robô funciona como um eixo externo do robô. Rotação e soldagem ocorrem simultaneamente com coordenação em tempo real. | Costuras circunferenciais, soldagem multifacetada complexa, requisitos de alta eficiência | ✅ Tempo de arco maximizado, qualidade de solda otimizada — maior custo de integração |
Para a maioria das fábricas priorizando eficiência e qualidade, o controle do eixo coordenado é o ponto de partida recomendado.
Erros comuns de compra
| Equívoco 1: “Maior capacidade de carga útil é sempre mais segura – compre a maior disponível.” |
| Incorreto. Classificações de carga útil superdimensionadas significam uma máquina mais pesada, custo mais alto, e maior inércia rotacional. Selecione o nível de carga útil apropriado com base na peça de trabalho mais pesada mais o peso do acessório, com um 20% margem. Especificar excessivamente o orçamento de resíduos sem melhorar o desempenho. |
| Equívoco 2: “A precisão de ±0,03 mm é a única escolha segura.” |
| Não necessariamente. ±0,05 mm é totalmente suficiente para a grande maioria das aplicações de soldagem de aço estrutural e máquinas de engenharia. Somente componentes automotivos de precisão, alumínio de parede fina, e cenários semelhantes de alta tolerância requerem ±0,03 mm. Especificar uma precisão desnecessariamente alta aumenta o custo de aquisição e a complexidade de manutenção. |
| Equívoco 3: “Um posicionador de robô elimina a necessidade de soldadores qualificados.” |
| Incompleto. Um Robot Positioner é um dispositivo de suporte de automação que funciona em conjunto com um robô de soldagem (ou soldadores com uma certa base técnica). Seu valor é permitir que a mesma força de trabalho produza maior produção com melhor qualidade – e não uma substituição completa da experiência em soldagem.. |
| Equívoco 4: “Qualquer posicionador de robô será compatível com meu robô existente.” |
| Precisa de verificação. Todas as principais marcas de robôs de soldagem (FANUC, CHORAR, ABB, Yaskawa, etc.) suporte ao controle do eixo coordenado, mas protocolos de interface específicos e configurações de parâmetros devem ser confirmados antecipadamente com o integrador. Forneça o número do modelo do seu robô existente na fase de cotação. |
| Equívoco 5: “Um vão maior / mesa maior é sempre melhor.” |
| Incorreto. A extensão excessiva reduz a rigidez do controle do sistema de acionamento sobre a peça de trabalho, degradando a precisão posicional. Uma mesa superdimensionada aumenta a inércia rotacional desnecessária. Selecione a especificação que se adapta às dimensões mais comuns da sua peça de trabalho, não é a maior especificação disponível. |
Ainda não tenho certeza por onde começar?
Com a base deste guia estabelecida, o próximo passo lógico é uma análise específica da peça. Oferecemos uma consulta gratuita de seleção de Posicionador de Robô:
- Diga-nos o peso da sua peça, dimensões, e tipos de juntas soldadas
- Recomendamos o tipo correto de posicionador de robô e configuração de controle
- Fornecemos uma estimativa preliminar de ROI para ajudá-lo a avaliar o investimento
- Recomendação escrita entregue dentro 24 horas
► Entre em contato conosco para uma consulta gratuita de seleção de Posicionador de Robô
Sobre o autor
| Experiência & CredenciaisO autor é especialista em integração de sistemas de soldagem robótica com 12+ anos de experiência direta em projetos, focado no projeto e implementação de posicionadores de robôs e sistemas de soldagem de eixo coordenado na fabricação automotiva, maquinaria pesada, vasos de pressão, e novos equipamentos de energia. Este artigo foi escrito para iniciantes na área, traduzindo 12 anos de experiência em projetos em conhecimento prático acessível a qualquer pessoa. Histórico da empresa: 26+ anos de engenharia de automação de soldagem, 40+ patentes ativas, 1,500+ projetos concluídos na América do Norte, Europa, e Ásia, aproximadamente 70% dos quais envolvem integração do Robot Positioner. Um dos poucos fabricantes do setor que oferece uma linha completa de produtos de posicionadores de robô da série H/B/L/U sob um único fabricante. Certificação: Certificação CE da UE – Sistemas posicionadores de robôs (Certificado nº.: M.2026.206.C134866) Última revisão e atualização: Poderia 2026 |
POSTS RELACIONADOS

Posicionador de soldagem para venda: Como escolher o tipo certo para sua peça (Cabeçote móvel, Tipo L, Tipo U, 3 eixos horizontais, Rotativo de eixo único, Inclinação vertical)

Pista de piso vs robô suspenso de 7º eixo: Instalação, Segurança & Guia de seleção

7Robô do Eixo vs Pórtico Tradicional: O que é melhor para sua linha de soldagem ou manuseio de materiais?

O que é uma célula de soldagem robótica? 2026 Guia para iniciantes | 37 Dados da loja

2026 Pontos problemáticos da automação de soldagem: Por que as fábricas competitivas estão escolhendo um posicionador de robô
