


الشركة المصنعة لمحطات عمل الروبوت المخصصة وأنظمة الليزر



دليل المبتدئين الكامل لمحددات موضع الروبوت: كل ما تحتاج إلى معرفته
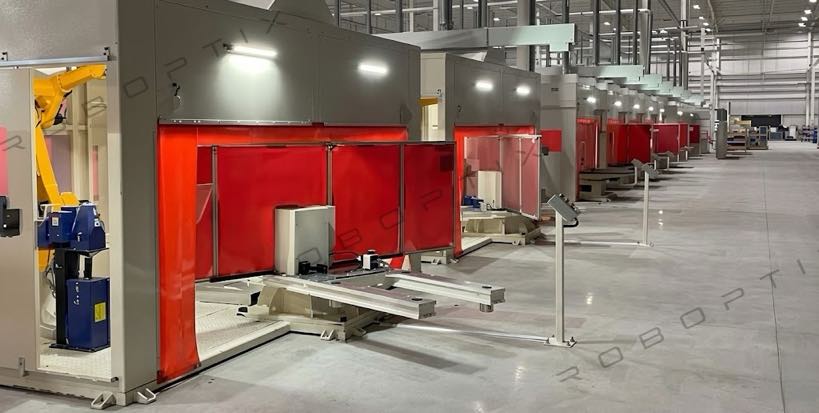
دليل بلغة مبسطة لمحددات موضع الروبوت - لا توجد خلفية مطلوبة
إذا كنت قد بدأت للتو في استكشاف أتمتة اللحام, من المحتمل أنك صادفت مصطلح "Robot Positioner".’ دون أن تكون متأكدا تماما ما هو عليه, كيف يعمل, أو مدى ارتباطه بروبوت اللحام. هذا الدليل مكتوب خصيصًا لك.
سواء كنت مالك مصنع تقوم بتقييم استثمارك الأول في الأتمتة, مهندس مشتريات مسؤول عن اختيار المعدات, أو محترف تقني جديد في هذا المجال, بحلول نهاية هذه المقالة سوف تفهم:
- ما هو Robot Positioner وما هي المشكلة التي يحلها
- كيف يعمل وما هي وظائفه الأساسية
- الأنواع الرئيسية المتاحة وكيف تختلف
- القيمة التشغيلية الحقيقية التي تقدمها للمصنع
- المواصفات الأساسية التي يجب فهمها قبل الشراء - وأخطاء الاختيار الأكثر شيوعًا
لن نتكدس في المصطلحات الفنية. يتم شرح كل مفهوم بعبارات يمكنك فهمها على الفور. إذا كانت لديك أسئلة متابعة حول منتج معين بعد القراءة, هناك رابط استشارة مجانية في النهاية.
ما هو محدد موضع الروبوت?
تعريف الجملة الواحدة
روبوت لتحديد الموضع عبارة عن جهاز دوران دقيق يعمل بمحرك مؤازر يقوم تلقائيًا بضبط الاتجاه المكاني لقطعة العمل أثناء اللحام أو التجميع, بحيث يتمكن روبوت اللحام دائمًا من الوصول إلى كل مفصل بالزاوية المثالية.
إذا كان هذا لا يزال يبدو مجردا, إليك طريقة بسيطة للتفكير في الأمر:
| تشبيه يومي: تخيل طهي اللحم على المشواة - حيث تقوم بتدوير السيخ بشكل مستمر حتى يحصل كل جانب على حرارة متساوية. يقوم جهاز Robot Positioner بنفس الشيء تمامًا: تقوم بتدوير وإمالة قطعة العمل بشكل مستمر بحيث تواجه شعلة اللحام دائمًا الجانب الأسهل للحام, بدلاً من إجبار الروبوت على الوصول إلى زوايا محرجة. |
كيف يرتبط محدد موضع الروبوت بروبوت اللحام
السؤال الأول الشائع هو: يتمتع روبوت اللحام سداسي المحاور بمرونة عالية بالفعل، فلماذا تحتاج إلى قطعة أخرى من المعدات?
الجواب هو أن مرونة الروبوت تحل مسألة أين تذهب الشعلة. يقوم جهاز Robot Positioner بحل مسألة كيفية توجيه قطعة العمل. لديهم وظائف مختلفة, والجمع بينهما هو ما يفتح إمكانات الأداء الكاملة لخلية اللحام الآلية.
| البعد | روبوت اللحام | مواقف الروبوت |
| الدور الأساسي | يتحكم في مسار الشعلة ومعلمات اللحام | يتحكم في الاتجاه المكاني لقطعة العمل |
| ما يتحرك | الشعلة | الشغلة |
| المشكلة يحلها | دقة مسار اللحام | موقف اللحام (مستوي / رَأسِيّ / النفقات العامة) |
| تستخدم وحدها | نعم, لكن الكفاءة محدودة | يقترن عادةً بروبوت اللحام |
| تستخدم معا | ✅ التحكم المنسق في المحور - زيادة الكفاءة والجودة إلى الحد الأقصى | ✅ قطعة العمل دائمًا في وضع اللحام الأمثل |
عندما يعمل الاثنان معًا في السيطرة على المحور المنسق وضع, يقوم جهاز Robot Positioner بتدوير قطعة العمل بينما يقوم روبوت اللحام في نفس الوقت بضبط موضع الشعلة - يتحرك المحوران في تزامن في الوقت الفعلي, مع عدم وجود انقطاع القوس. الميزة الأساسية لهذا الوضع: يقوم الروبوت دائمًا باللحام في الوضع المسطح أو الأفقي - وهو الوضع الذي تسهل فيه الفيزياء تحقيق لحام عالي الجودة.
كيف يعمل محدد موضع الروبوت: 3 الحركات الأساسية
إن فهم أداة تحديد موضع الروبوت يتلخص في ثلاث حركات أساسية:
حركة 1: التدوير - تدوير قطعة العمل
الدوران المستمر حول المحور الأساسي, مع مجموعة نموذجية من دوران غير محدود ± 360 درجة. يُستخدم هذا بشكل شائع في قطع العمل الأسطوانية أو المطولة - قذائف أوعية الضغط, مكونات رمح, الشفاه الدائرية. تدور قطعة العمل بينما تحتفظ الشعلة بوضعية ثابتة وتلحم بشكل مستمر. هذا هو ما يسمى تحركات الشغل, يبقى الشعلة’ وضع, مما يزيد من وقت تشغيل القوس من متوسط اللحام اليدوي البالغ 35% ل 85% أو أعلى.
حركة 2: نقف / الميل — تغيير اتجاه قطعة العمل
الدوران حول محور أفقي أو مائل, عادة ±90 درجة إلى ±135 درجة, لجلب وجوه اللحام المختلفة إلى الوضع العلوي أو الأفقي. لقطع العمل متعددة الأوجه مثل الإطارات المربعة أو أغلفة المعدات, تعني وظيفة الوجه أنه يمكن تقديم كل وجه لحام إلى الشعلة في وضع اللحام المسطح, القضاء تماما على اللحام الرأسي والعلوي.
حركة 3: تحديد المواقع بدقة – القفل والإمساك
يتم تشغيل كل من حركات الدوران والقلب مؤازرًا من خلال علب التروس الدقيقة, تحقيق التكرار الموضعي لـ من ±0.03 مم إلى ±0.075 مم حسب الطراز. يتم قفل النظام تلقائيًا بمجرد الوصول إلى الموضع المستهدف, التأكد من أنه في كل مرة يضرب روبوت اللحام قوسًا, الشغل في حالة قابلة للتكرار, موضع يمكن تتبعه - القضاء على إزاحة التماس اللحام من الاختلاف الموضعي.
| المفهوم الرئيسي: تتم مزامنة سرعة وزاوية دوران Robot Positioner بشكل كامل مع حركة روبوت اللحام من خلال تبادل إشارة الموضع في الوقت الفعلي بين وحدات التحكم. وهذا يعني أن القوس لا يحتاج إلى التوقف أثناء إعادة التموضع - حيث تتحرك قطعة العمل, يستمر اللحام, وتزداد كفاءة الإنتاج بشكل كبير. |
أنواع محدد موضع الروبوت: نظرة عامة على اللغة البسيطة
تتوفر أدوات تحديد موضع الروبوت في خمس فئات هيكلية, كل مناسبة لأشكال الشغل المختلفة, الأوزان, ومتطلبات عملية اللحام. فيما يلي مقدمة مباشرة لكل نوع – إذا لم تكن متأكدًا بعد من النوع الذي تحتاجه, اقرأ جميع العناصر الخمسة ثم ارجع إلى إرشادات الاختيار في النهاية.
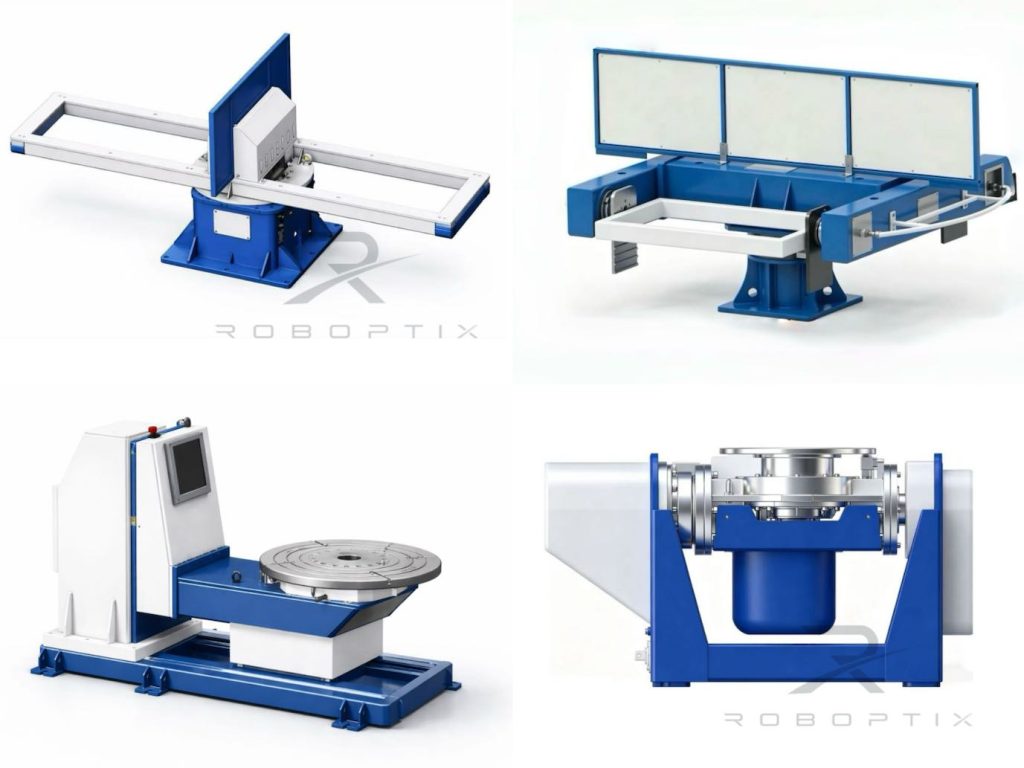
| محدد موضع الروبوت للرأس والخلف | سلسلة ب| 500-5000 كجم |
| يتم دعم قطعة العمل من كلا الطرفين: نهاية واحدة بواسطة رأس يحركها المؤازرة, الآخر بواسطة غراب الذيل السلبي. يتم تثبيت قطعة العمل بينهما مثل المشواة وتدور بحرية على طول محورها الأساسي, بينما يقوم روبوت اللحام باللحام على طول قطعة العمل. وهو مناسب لفترة طويلة, أنبوبي, أو قطع العمل المتناظرة محوريا. للحامات محيطية (طبقات الحلقة, طبقات طولية), يسمح هذا التكوين بالاتصال المستمر بالقوس أثناء دوران قطعة العمل - وهو أعلى وقت تشغيل للقوس من أي نوع محدد موضع الروبوت.تطبيقات نموذجية: قذائف أوعية الضغط, مكونات رمح كبيرة, أقسام برج توربينات الرياح, أسلحة الآلات الهندسية, جمعيات الأنابيب| الحمولة: 500-5000 كجم (مرك-B001 / ب002 / ب004) |
| جدول التدوير المؤازر من النوع H | سلسلة H| 300-2000 كجم |
| طاولة دائرية مثبتة أفقيًا وتدور حول محور رأسي. تم تثبيت قطعة العمل على سطح الطاولة, وتدور الطاولة لجلب قطعة العمل إلى زاوية اللحام الصحيحة. هيكل بسيط, تشغيل بديهي - أسهل نوع من أجهزة تحديد موضع الروبوت للبدء به. مناسب تمامًا للشكل القرصي, على شكل حلقة, أو قطع العمل المستوية, والتجمعات التي تتطلب تحديد المواقع المفهرسة بعد التجميع. تتراوح أقطار الطاولة القياسية من 600 مم ل 2,500 مم, تغطي مجموعة واسعة من قطع العمل الخفيفة إلى الثقيلة.تطبيقات نموذجية: لحام شفة, إطارات دائرية, علب المحركات, لحام علبة بطارية EV| الحمولة: 300-2000 كجم (مرك-H001-H005) |
| جهاز تحديد موضع الروبوت ثنائي المحور من النوع L | سلسلة L| 300-1500 كجم |
| تصميم إطار على شكل حرف L مع محورين مؤازرين مستقلين: محور الدوران الأفقي (محور الأدوات) ومحور الوجه العمودي. يمكن أولاً تدوير قطعة العمل إلى الاتجاه الصحيح على المحور الأفقي, ثم يتم إمالتها إلى الزاوية المثالية بواسطة المحور المقلب - التنسيق بين المحورين للتحكم في موقف قطعة العمل بشكل أكثر مرونة. مناسبة لقطع العمل متوسطة الحجم التي تتطلب اللحام من اتجاهات متعددة, ويستخدم بشكل شائع في محطات اللحام والتجميع المدمجة للتخلص من وقت تغيير التركيبات.تطبيقات نموذجية: إطارات حزمة بطارية EV, إطارات الدراجات النارية, اللحامات الألومنيوم, مساكن المعدات المتوسطة| الحمولة: 300-1500 كجم (مرك-L001 / L002) |
| جهاز تحديد موضع الروبوت ثنائي المحور من النوع U | سلسلة U| 300-1000 كجم |
| تصميم على شكل حرف U مع محور قلاب J1 (±90 درجة) ومحور الدوران J2 (± 200 درجة). يعمل المحوران بحركة منسقة لإمالة أي وجه لقطعة العمل إلى موضع اللحام المسطح لأعلى. بصمة مدمجة, التكرار العالي (ما يصل إلى ± 0.05 ملم), ومناسبة تمامًا لخلايا اللحام ذات المساحة المحدودة. أعلى مستوى من تكامل الأتمتة بين محددات موضع الروبوت ثنائية المحور للمبتدئين, مناسبة بشكل خاص لإنتاج دفعة من المكونات الملحومة متعددة الوجه.تطبيقات نموذجية: الأقواس الهيكلية للسيارات, إطارات لوحة العدادات, تكوينات خلية اللحام الروبوتية القياسية| الحمولة: 300-1000 كجم (مرك-U001 / U002) |
| روبوت مؤازر ثلاثي المحاور | سلسلة B008-B012| 300-2000 كجم |
| ثلاثة محاور مؤازرة منسقة: محور الدوران, محور الأدوات (تناوب), وأرجوحة ذات قطر كبير. يتعامل هذا التكوين مع قطع العمل الأكثر تعقيدًا هندسيًا. بغض النظر عن عدد وجوه اللحام التي يحتوي عليها المكون أو مدى توزيع اللحامات على نطاق واسع, يؤدي التنسيق ثلاثي المحاور إلى وضع كل محور في الموضع المسطح بالتسلسل دون أي إعادة توجيه يدوي. الحل النهائي لعمليات اللحام الثقيلة المعقدة, الأكثر استخداما على نطاق واسع في آلات البناء, معدات طاقة الرياح, وتصنيع الصلب الهيكلي الثقيل.تطبيقات نموذجية: أذرع ذراع الرافعة, حلقات الدوران للرافعة, إطارات توربينات الرياح, اللحامات الهيكلية الثقيلة متعددة الوجه| الحمولة: 300-2000 كجم (مرك-B008-B012) |
ما هي القيمة التي يقدمها محدد موضع الروبوت للمصنع؟?
السؤال الأكثر شيوعًا من أصحاب المصانع الذين يفكرون في استخدام Robot Positioner هو سؤال واضح ومباشر: هل هذا الاستثمار يستحق ذلك؟? فيما يلي تحليل للإجابة عبر أربعة أبعاد, وكلها مدعومة ببيانات حقيقية.
1. كفاءة: 50-زيادة السعة بنسبة 100%
في عمليات اللحام اليدوية, نسبة ساعات العمل التي يقضيها فعليا في اللحام (القوس في الوقت المحدد) المتوسطات فقط 35%. يتم استهلاك الباقي عن طريق إعادة وضع قطعة العمل, رفع الرافعة, والانتظار. بعد تكامل Robot Positioner:
- وقت إعادة وضع قطعة العمل: من 15 إلى 25 دقيقة لكل حدث → 5 إلى 10 ثوانٍ
- القوس في الوقت المحدد: من 35% → 78–88%
- مخرج محطة واحدة: أي ما يعادل 2-3 محطات لحام يدوية
| بيانات المشروع: عبر لدينا 1,500+ المنشآت المكتملة, المصانع تعلن عن زيادة في متوسط الطاقة الإنتاجية 50-100% بنفس عدد الموظفين. في عمليات لحام قطع العمل الكبيرة, تتجاوز بعض المنشآت 130% زيادة القدرة. |
2. جودة: 40-تخفيض معدل العيوب بنسبة 88%
السبب الجذري لتحسين الجودة بسيط: يتم الانتهاء من كل لحام في الوضع المسطح أو الأفقي بدلاً من التنازل في المواقف العلوية أو الرأسية. في وضع مسطح, جاذبية, التدريع الغاز, تعمل كل من قوة القوس والقوس معًا — حيث تضمن فيزياء الموضع نفسه جودة اللحام.
- حدوث المسامية: متوسط التخفيض 80%
- تقويض / نقص الملء: متوسط التخفيض 90%
- معدل الخلل العام: متوسط التخفيض 40-60%, نتائج الذروة تتجاوز 85%
- معدل نجاح فحص المرور الأول: من 65-75٪ نموذجي → 95%+
3. أمان: 80-تخفيض بنسبة 90% في حوادث التعامل مع قطع العمل
يعد تغيير موضع قطع العمل الكبيرة يدويًا من بين العمليات الأكثر خطورة في ورشة اللحام - الرافعات العلوية, الرافعات, الأحمال المتأرجحة. كل حدث إعادة تموضع هو بمثابة تعرض للسلامة المنفصلة.
- بعد تثبيت Robot Positioner, يتم التحكم في دوران قطعة العمل بواسطة محركات مؤازرة دون أي تدخل يدوي
- حوادث التعامل مع قطع العمل (بما في ذلك إصابات طفيفة) انخفاض بنسبة 80-90٪
- ينتقل العمال من أدوار العمل البدني إلى أدوار مراقبة المعدات, مع انخفاض معدلات الإصابة المهنية بشكل ملحوظ
- تحسين معدلات النجاح في تدقيق السلامة; العمال’ تنخفض أقساط التعويض في كثير من الحالات
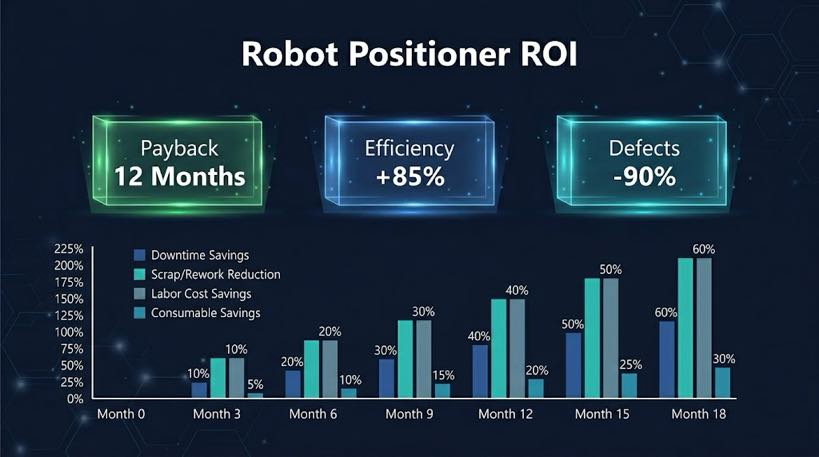
4. يكلف: 8-16 شهر فترة الاسترداد
تأتي وفورات التكلفة من Robot Positioner من عدة مصادر مكدسة:
| مصدر توفير التكاليف | الادخار النموذجي |
| تقليل أعمال إعادة العمل والإصلاح | وفورات سنوية تتراوح بين 30 ألف دولار و150 ألف دولار (يعتمد على معدل العيب الأصلي) |
| خفض تكاليف العمل الإضافي | انخفض متوسط ساعات العمل الإضافية بمقدار 60% |
| انخفاض العمال’ التعويض والتأمين | تنخفض الأقساط مع انخفاض حوادث المناولة |
| تمديد المهن الإنتاجية للحامين المهرة | تخفيض التكلفة الخفية للتقاعد المبكر بسبب الإصابة المهنية |
| انخفاض تكاليف التوظيف والتدريب | 1 يستبدل جهاز Robot Positioner مخرجات 2-3 آلات لحام يدوية |
| مرجع الاسترداد: المحلات التجارية الصغيرة (الإيرادات السنوية 1 مليون دولار - 5 ملايين دولار): الاستثمار 45000 دولار – 75000 دولار, الاسترداد 8– 14 شهرًا. المحلات التجارية المتوسطة ($5م – 20 مليون دولار): استثمار 100.000 – 250.000 دولار, الاسترداد 10– 16 شهرًا. الأرقام مبنية على بيانات التثبيت الموثقة للعملاء. |
ما تحتاج إلى معرفته قبل الشراء
قبل الاتصال بالمورد للحصول على عرض أسعار, ومن الجدير توضيح المواصفات الرئيسية التالية. سيساعدك فهم هذه الأمور على وصف متطلباتك بدقة وتجنب توجيهك نحو تكوين غير مناسب.
وأوضح المواصفات الرئيسية
1. الحمولة المقدرة
الحمولة المقدرة هي الحد الأقصى لوزن قطعة العمل التي يمكن لجهاز Robot Positioner أن يقودها بشكل موثوق, أعرب في كجم. مهم: الحمولة = وزن قطعة العمل + وزن التركيبات مجتمعة - لا تحسب قطعة العمل وحدها. على سبيل المثال, ان 800 كجم الشغل مع 150 تتطلب التركيبات كجم نموذجًا تم تقييمه بما لا يقل عن 950 كجم.
نطاق السوق يمتد من 300 كجم (واجب خفيف) ل 5,000 كجم (واجب ثقيل). عند الاختيار, السماح أ 20% هامش أعلى من الحد الأقصى للحمل الفعلي لتجنب التشغيل المستمر بكامل طاقته, مما يقلل من الدقة وعمر الخدمة.
2. التكرار الموضعي
التكرار هو نطاق الخطأ عندما يعود محدد موضع الروبوت إلى نفس الموضع بشكل متكرر, أعرب في ملم. دقة أعلى = رقم أصغر. النطاق العملي عبر خطوط الإنتاج الحالية:
- ± 0.03 ملم: دقة عالية (B009, ب011) - للمكونات الهيكلية ذات المتطلبات الصارمة لموضع اللحام
- ± 0.05 ملم: معيار (سلسلة ح, B001/B002, U001) - كافية للغالبية العظمى من تطبيقات اللحام الصناعية
- ± 0.075 ملم: اقتصاد (ب004, U002 محور الوجه, ب010) - لقطع العمل الثقيلة حيث تكون متطلبات الدقة أقل
للحام الهيكلي العام, ±0.05 مم كافية تمامًا. تضمن المكونات الدقيقة للسيارات وتطبيقات الألومنيوم ذات الجدران الرقيقة ±0.03 مم.
3. أقصى سرعة دوران
تؤثر سرعة الدوران على مدى سرعة إعادة ضبط موضع الروبوت بين وجوه اللحام, يتم التعبير عنها بـ °/s أو دورة في الدقيقة. السرعات الأعلى تعني أوقات انتظار أقصر لإعادة التموضع. لكن: السرعة الأعلى تعني قدرًا أكبر من الجمود الدوراني, مما يضع متطلبات أعلى على تصميم قطع العمل وتثبيتها. لقطع العمل الثقيلة, حدد الطرازات ذات التسارع/التباطؤ المتحكم فيه (على سبيل المثال, ب001: 45°/s² التسارع/الديسيل) لمنع تحول الشغل أثناء إعادة تحديد المواقع بسرعة عالية.
4. النطاق القياسي / قطر الطاولة
فترة (نوع الرأس والذيل): المسافة بين رأس محرك الأقراص وغراب الذيل, تحديد الحد الأقصى لطول قطعة العمل التي يمكن للنظام استيعابها. النطاقات القياسية المشتركة: 2 م, 2.5 م, 3 م, 3.5 م (B001/B002); 3 م, 5 م, 6 م, 8 م (B004 الثقيلة).
قطر الطاولة (نوع H / نوع U): قطر السطح الحامل الفعال للطاولة, تحديد الحد الأقصى للقطر الخارجي لقطعة العمل. تأكد من أن الحد الأقصى لقطر التأرجح لقطعة العمل الخاصة بك لا يتجاوز الحد الأقصى المسموح به للنموذج (على سبيل المثال, ح005: الحد الأقصى لقطر التأرجح 3,000 مم).
5. وضع التحكم: التحكم المستقل مقابل. التحكم بالمحور المنسق
| وضع التحكم | وصف | الأنسب ل | المقايضات |
| التحكم المستقل | يعمل جهاز تحديد موضع الروبوت وروبوت اللحام بشكل مستقل. يتوقف اللحام أثناء إعادة التموضع; توقف إعادة التموضع أثناء اللحام. | قطع عمل بسيطة, ميزانية محدودة, لحام وجه واحد | ⚪ تكلفة أقل, ولكن لا يمكن تعظيم وقت التشغيل |
| التحكم بالمحور المنسق | يعمل جهاز تحديد موضع الروبوت كمحور خارجي للروبوت. يحدث التدوير واللحام في وقت واحد مع التنسيق في الوقت الفعلي. | طبقات محيطية, اللحام المعقد متعدد الوجوه, متطلبات عالية الكفاءة | ✅ تعظيم وقت التشغيل, تحسين جودة اللحام - تكلفة تكامل أعلى |
بالنسبة لمعظم المصانع تعطي الأولوية للكفاءة والجودة, التحكم المنسق بالمحور هو نقطة البداية الموصى بها.
أخطاء الشراء الشائعة
| فكرة خاطئة 1: “دائمًا ما تكون سعة الحمولة الأكبر أكثر أمانًا - قم بشراء أكبر سعة متاحة.” |
| غير صحيح. تعني تقييمات الحمولة الضخمة وجود آلة أثقل, تكلفة أعلى, وزيادة الجمود الدوراني. حدد طبقة الحمولة الصافية المناسبة بناءً على أثقل قطعة عمل لديك بالإضافة إلى وزن الوحدة, مع أ 20% هامِش. المبالغة في تحديد ميزانية النفايات دون تحسين الأداء. |
| فكرة خاطئة 2: “الدقة ±0.03 مم هي الخيار الآمن الوحيد.” |
| ليس بالضرورة. ± 0.05 مم كافية تمامًا للغالبية العظمى من تطبيقات لحام الفولاذ الهيكلي والآلات الهندسية. المكونات الدقيقة للسيارات فقط, الألومنيوم رقيقة الجدار, وتتطلب سيناريوهات التسامح العالي المماثلة ±0.03 مم. يؤدي تحديد الدقة العالية بشكل غير ضروري إلى زيادة تكلفة الشراء وتعقيد الصيانة. |
| فكرة خاطئة 3: “يلغي جهاز Robot Positioner الحاجة إلى عمال اللحام المهرة.” |
| غير مكتمل. جهاز Robot Positioner هو جهاز دعم آلي يعمل جنبًا إلى جنب مع روبوت اللحام (أو اللحام مع أساس فني معين). وتتمثل قيمته في تمكين نفس القوى العاملة من إنتاج مخرجات أعلى بجودة أفضل - وليس الاستبدال الكامل لخبرة اللحام. |
| فكرة خاطئة 4: “سيكون أي جهاز Robot Positioner متوافقًا مع الروبوت الموجود لدي.” |
| يحتاج إلى التحقق. جميع العلامات التجارية الكبرى لروبوتات اللحام (فانوك, يبكي, ايه بي بي, ياسكاوا, إلخ.) دعم التحكم المحوري المنسق, ولكن يجب تأكيد بروتوكولات الواجهة المحددة وتكوينات المعلمات مع المُدمج مسبقًا. قم بتوفير رقم طراز الروبوت الموجود لديك في مرحلة عرض الأسعار. |
| فكرة خاطئة 5: “مدى أكبر / الطاولة الأكبر هي الأفضل دائمًا.” |
| غير صحيح. يؤدي الامتداد الزائد إلى تقليل صلابة تحكم نظام القيادة في قطعة العمل, تدهور الدقة الموضعية. تزيد الطاولة كبيرة الحجم من الجمود الدوراني غير الضروري. حدد المواصفات التي تناسب أبعاد قطع العمل الأكثر شيوعًا لديك, ليست أكبر المواصفات المتاحة. |
ما زلت غير متأكد من أين تبدأ?
مع وضع الأساس من هذا الدليل في مكانه, والخطوة المنطقية التالية هي تحليل خاص بقطعة العمل. نحن نقدم استشارة مجانية لاختيار أداة تحديد موضع الروبوت:
- أخبرنا بوزن قطعة العمل الخاصة بك, أبعاد, وأنواع وصلات اللحام
- نوصي باستخدام نوع Robot Positioner المناسب وتكوين التحكم
- نحن نقدم تقديرًا أوليًا لعائد الاستثمار لمساعدتك في تقييم الاستثمار
- توصية مكتوبة سلمت داخل 24 ساعات
► اتصل بنا للحصول على استشارة مجانية لاختيار أداة تحديد موضع الروبوت
عن المؤلف
| خبرة & أوراق اعتمادالمؤلف هو متخصص في تكامل نظام اللحام الآلي 12+ سنوات من الخبرة المباشرة في المشروع, ركزت على تصميم وتنفيذ نظام Robot Positioner ونظام اللحام ذو المحاور المنسقة عبر صناعة السيارات, الآلات الثقيلة, أوعية الضغط, ومعدات الطاقة الجديدة. هذه المقالة مكتوبة للقادمين الجدد إلى هذا المجال, ترجمة 12 سنوات من الخبرة في المشروع إلى معرفة عملية في متناول أي شخص. خلفية الشركة: 26+ سنوات من هندسة أتمتة اللحام, 40+ براءات الاختراع النشطة, 1,500+ المشاريع المكتملة في جميع أنحاء أمريكا الشمالية, أوروبا, وآسيا, تقريبًا 70% والتي تتضمن تكامل Robot Positioner. إحدى الشركات المصنعة القليلة في الصناعة التي تقدم خط إنتاج Robot Positioner من سلسلة H/B/L/U بالكامل تحت شركة مصنعة واحدة. شهادة: شهادة الاتحاد الأوروبي CE - أنظمة تحديد موضع الروبوت (رقم الشهادة: م.2026.206.C134866) آخر مراجعة وتحديث: يمكن 2026 |
المشاركات ذات الصلة

ميزانية ضيقة, الاختيار الذكي:كيف تحصل المصانع الصغيرة ومتوسطة الحجم على أكبر قيمة من محدد موضع الروبوت في 2026

مقارنة أنواع محدد موضع اللحام: غراب الرأس, النوع L, نوع U, 3-محور & أكثر

تقنية المسح إلى اللحام:كيف تحل النمذجة العكسية محل برمجة الروبوت

كيف تتشكل عيوب اللحام الآلي - وإلى أي مدى يمكن لجهاز تحديد موضع الروبوت إصلاحه?

إتقان اللحام بالليزر الروبوتي: 10 نصائح عملية لتحقيق أقصى قدر من الأداء وعائد الاستثمار
