


Fabricant de postes de travail robotisés et de systèmes laser personnalisés



Le guide complet du débutant sur les positionneurs de robots: Tout ce que vous devez savoir
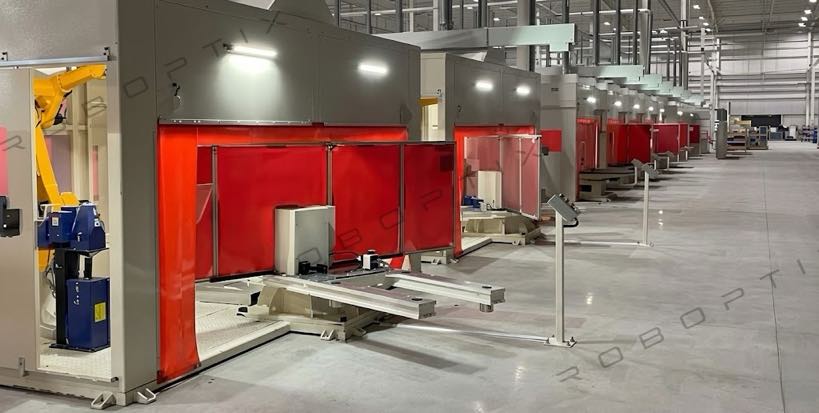
Un guide en langage simple sur les positionneurs de robots — aucune expérience requise
Si vous commencez tout juste à explorer l'automatisation du soudage, vous avez probablement rencontré le terme « Positionneur de robot »’ sans être vraiment sûr de ce que c'est, comment ça marche, ou quel est le rapport avec un robot de soudage. Ce guide est écrit spécialement pour vous.
Que vous soyez propriétaire d'une usine évaluant votre premier investissement en automatisation, un ingénieur achats responsable de la sélection des équipements, ou un professionnel technique nouveau dans ce domaine, à la fin de cet article vous comprendrez:
- Qu'est-ce qu'un positionneur de robot et quel problème il résout
- Comment ça marche et quelles sont ses fonctions principales
- Les principaux types disponibles et leurs différences
- La véritable valeur opérationnelle qu'il apporte à une usine
- Les spécifications clés à comprendre avant d’acheter — et les erreurs de sélection les plus courantes
Nous n’empilerons pas sur le jargon technique. Chaque concept est expliqué dans des termes que vous pouvez comprendre immédiatement. Si vous avez des questions complémentaires sur un produit spécifique après avoir lu, il y a un lien de consultation gratuite à la fin.
Qu'est-ce qu'un positionneur de robot?
La définition en une phrase
Un positionneur de robot est un dispositif de rotation de précision servo-entraîné qui ajuste automatiquement l'orientation spatiale d'une pièce pendant le soudage ou l'assemblage, afin que le robot de soudage puisse toujours accéder à chaque joint sous l'angle optimal.
Si cela semble encore abstrait, voici une façon simple d'y penser:
| Analogie quotidienne: Imaginez cuire de la viande sur une rôtissoire : vous faites tourner continuellement la broche pour que chaque côté reçoive une chaleur uniforme.. Un positionneur de robot fait exactement la même chose: il tourne et incline continuellement la pièce de sorte que la torche de soudage soit toujours tournée vers le côté le plus facile à souder, plutôt que de forcer le robot à atteindre des coins difficiles. |
Comment un positionneur de robot se rapporte à un robot de soudage
Une première question courante est: un robot de soudage à six axes est déjà très flexible : pourquoi auriez-vous besoin d'un autre équipement?
La réponse est que la flexibilité du robot résout la question de savoir où va la torche.. Un robot positionneur résout la question de l'orientation de la pièce à usiner. Ils ont des métiers différents, et leur combinaison permet de libérer tout le potentiel de performance d'une cellule de soudage robotisée..
| Dimension | Robot de soudage | Positions des robots |
| Rôle principal | Contrôle le trajet de la torche et les paramètres de soudage | Contrôle l’orientation spatiale de la pièce |
| Ce que ça bouge | La torche | La pièce à travailler |
| Problème qu'il résout | Précision du chemin de soudure | Position de soudure (plat / verticale / aérien) |
| Utilisé seul | Oui, mais l'efficacité est limitée | Généralement associé à un robot de soudage |
| Utilisé ensemble | ✅ Contrôle coordonné des axes — efficacité et qualité maximisées | ✅ Pièce toujours dans la position de soudage optimale |
Quand les deux travaillent ensemble contrôle coordonné des axes mode, le robot positionneur fait tourner la pièce tandis que le robot de soudage ajuste simultanément la position de la torche — les deux axes se déplacent en synchronisation en temps réel, sans interruption de l'arc. Le principal avantage de ce mode: le robot soude toujours en position plate ou horizontale – la position où la physique permet de réaliser plus facilement une soudure de haute qualité.
Comment fonctionne un positionneur de robot: 3 Mouvements de base
Comprendre un positionneur de robot se résume à trois mouvements fondamentaux:
Mouvement 1: Rotation — Faire tourner la pièce
Rotation continue autour de l'axe principal, avec une gamme typique de rotation illimitée de ±360°. Ceci est le plus souvent utilisé pour les pièces cylindriques ou allongées – coques de récipients sous pression., composants d'arbre, brides circulaires. La pièce tourne pendant que la torche maintient une position fixe et soude en continu. C'est ce qu'on appelle « la pièce se déplace, la torche reste’ mode, ce qui augmente le temps d'arc par rapport à la moyenne de soudage manuel de 35% à 85% ou supérieur.
Mouvement 2: Retourner / Inclinaison — Modification de l'orientation de la pièce
Rotation autour d'un axe horizontal ou incliné, typiquement ±90° à ±135°, pour amener différentes faces de soudure en position verticale ou horizontale. Pour pièces multifaces telles que cadres carrés ou boîtiers d'équipement, la fonction flip signifie que chaque face de soudure peut être présentée à la torche dans une position de soudage à plat, éliminant complètement le soudage vertical et aérien.
Mouvement 3: Positionnement de précision – Verrouiller et maintenir
Les mouvements de rotation et de retournement sont servocommandés via des boîtes de vitesses de précision, obtenir une répétabilité de position de ±0,03 mm à ±0,075 mm selon le modèle. Le système se verrouille automatiquement une fois la position cible atteinte, s'assurer que chaque fois que le robot de soudage frappe un arc, la pièce est dans un état reproductible, position traçable — éliminant le décalage du cordon de soudure dû à la variation de position.
| Notion clé: La vitesse et l'angle de rotation du positionneur de robot sont entièrement synchronisés avec le mouvement du robot de soudage grâce à l'échange de signaux de position en temps réel entre les contrôleurs.. Cela signifie que l'arc n'a pas besoin de s'arrêter pendant le repositionnement : la pièce se déplace, le soudage continue, et l'efficacité de la production augmente considérablement. |
Types de positionneurs de robots: Un aperçu en langage simple
Les positionneurs de robots sont disponibles en cinq catégories structurelles, chacun adapté à différentes formes de pièces, poids, et exigences du processus de soudage. Voici une introduction simple à chaque type – si vous ne savez pas encore lequel vous avez besoin, lisez les cinq, puis reportez-vous aux conseils de sélection à la fin.
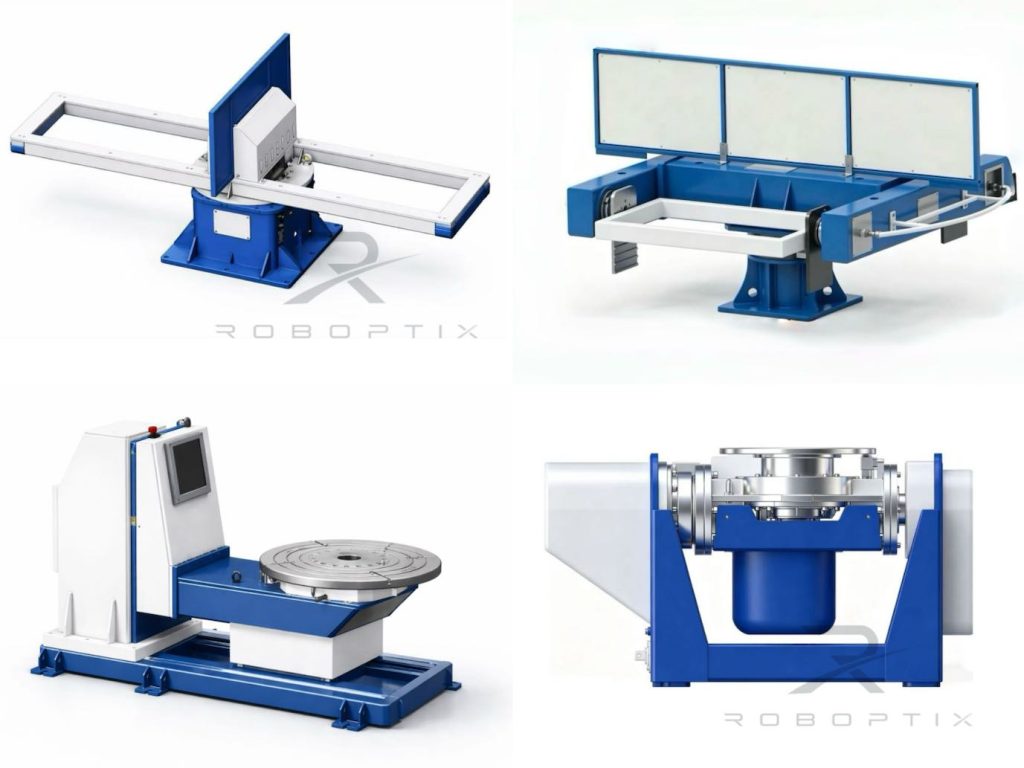
| Positionneur de robot tête et contre-pointe | Série B| 500–5 000 kg |
| La pièce à usiner est soutenue aux deux extrémités: une extrémité par une tête servocommandée, l'autre par une poupée mobile passive. La pièce est montée entre eux comme une rôtissoire et tourne librement le long de son axe principal, tandis que le robot de soudage soude sur toute la longueur de la pièce. Idéal pour les longues, tubulaire, ou des pièces à symétrie axiale. Pour soudures circonférentielles (coutures d'anneaux, coutures longitudinales), cette configuration permet un contact d'arc continu pendant que la pièce tourne - le temps d'arc le plus élevé de tous les types de positionneurs de robot.Applications typiques: Coquilles de récipients sous pression, gros composants d'arbre, sections de tour d'éolienne, bras de machines d'ingénierie, assemblages de tuyaux| Charge utile: 500–5 000 kg (MRK-B001 / B002 / B004) |
| Table de rotation servo de type H | Série H| 300–2 000 kg |
| Une table circulaire montée horizontalement qui tourne autour d'un axe vertical. La pièce est fixée à la surface de la table, et la table tourne pour amener la pièce à l'angle de soudage correct. Structure simple, fonctionnement intuitif — le type de positionneur de robot le plus simple pour démarrer. Bien adapté aux robots en forme de disque., en forme d'anneau, ou des pièces planes, et aux assemblages nécessitant un positionnement indexé après assemblage. Les diamètres de table standard vont de 600 mm à 2,500 mm, couvrant une large gamme de pièces légères à lourdes.Applications typiques: Soudage des brides, cadres circulaires, carters de moteur, Soudage du plateau de batterie EV| Charge utile: 300–2 000 kg (MRK-H001–H005) |
| Positionneur de robot à double axe de type L | Série L| 300–1 500 kg |
| Une conception de cadre en forme de L avec deux axes d'asservissement indépendants: un axe de rotation horizontal (axe d'outillage) et un axe de retournement vertical. La pièce à usiner peut d'abord être tournée dans la bonne orientation sur l'axe horizontal, puis incliné à l'angle optimal par l'axe d'inversion - coordination sur deux axes pour un contrôle plus flexible de l'attitude de la pièce. Adapté aux pièces de taille moyenne qui nécessitent un soudage dans plusieurs directions, et couramment utilisé dans les stations combinées de soudage et d'assemblage pour éliminer le temps de changement de luminaire.Applications typiques: Cadres de batterie EV, cadres de moto, soudures en aluminium, boîtiers d'équipement moyen| Charge utile: 300–1 500 kg (MRK-L001 / L002) |
| Positionneur de robot à double axe de type U | Série U| 300–1 000 kg |
| Une conception à cadre en U avec axe de retournement J1 (±90°) et axe de rotation J2 (±200°). Les deux axes fonctionnent en mouvement coordonné pour incliner n'importe quelle face de la pièce vers la position de soudage plate vers le haut.. Encombrement compact, haute répétabilité (jusqu'à ±0,05 mm), et bien adapté aux cellules de soudage à espace limité. Le niveau d'intégration d'automatisation le plus élevé parmi les positionneurs de robot à deux axes d'entrée de gamme, particulièrement adapté à la production par lots de composants soudés multifaces.Applications typiques: Supports structurels automobiles, cadres de tableau de bord, configurations standards de cellules de soudage robotisées| Charge utile: 300–1 000 kg (MRK-U001 / U002) |
| Positionneur de robot servo à trois axes | Séries B008-B012| 300–2 000 kg |
| Trois axes d'asservissement coordonnés: un axe de rotation, un axe d'outillage (rotation), et une balançoire de grand diamètre. Cette configuration gère les pièces les plus géométriquement complexes. Quel que soit le nombre de faces de soudure d'un composant ou la répartition des joints, la coordination sur trois axes amène chacun d'entre eux à la position plate en séquence sans aucune réorientation manuelle. La solution définitive pour les soudures lourdes et complexes, le plus largement utilisé dans les machines de construction, équipement d'énergie éolienne, et fabrication d'acier de construction lourde.Applications typiques: Bras de flèche d'excavatrice, couronnes d'orientation de grue, cadres de nacelle d'éolienne, soudures structurelles lourdes multifaces| Charge utile: 300–2 000 kg (MRK-B008–B012) |
Quelle valeur un positionneur de robot apporte-t-il à une usine?
La question la plus courante des propriétaires d'usine envisageant un positionneur de robot est simple: est-ce que cet investissement en vaut la peine? Ce qui suit décompose la réponse en quatre dimensions, le tout soutenu par des données réelles.
1. Efficacité: 50–100 % d’augmentation de la capacité
Dans les opérations de soudage manuel, le pourcentage d'heures de travail réellement consacrées au soudage (heure d'allumage de l'arc) des moyennes juste 35%. Le reste est consommé par le repositionnement des pièces, levage par grue, et j'attends. Après l'intégration du positionneur de robot:
- Temps de repositionnement de la pièce: de 15 à 25 minutes par événement → 5 à 10 secondes
- Heure d'activation de l'arc: depuis 35% → 78-88 %
- Sortie monoposte: équivalent à 2 à 3 postes de soudage manuels
| Données du projet: À travers notre 1,500+ installations terminées, les usines signalent une augmentation moyenne de leur capacité de production de 50–100% avec le même effectif. Sur les opérations de soudage de grandes pièces, certaines installations dépassent 130% augmentation de la capacité. |
2. Qualité: 40–88 % de réduction du taux de défauts
La cause profonde de l’amélioration de la qualité est simple: chaque soudure est réalisée en position plate ou horizontale plutôt que compromis dans les positions aériennes ou verticales. En position à plat, pesanteur, gaz de protection, et la force de l'arc fonctionnent ensemble : la physique de la position elle-même garantit la qualité de la soudure..
- Incidence de la porosité: réduction moyenne de 80%
- Saper / sous-remplissage: réduction moyenne de 90%
- Taux de défauts global: réduction moyenne de 40 à 60 %, résultats maximaux dépassant 85%
- Taux de réussite à l'inspection au premier passage: d'un typique 65-75% → 95%+
3. Sécurité: 80–90 % de réduction des incidents de manipulation des pièces
Le repositionnement manuel de grandes pièces fait partie des opérations les plus dangereuses dans un atelier de soudage — ponts roulants, élingues, charges oscillantes. Chaque événement de repositionnement est une exposition de sécurité discrète.
- Après l'installation du positionneur de robot, la rotation de la pièce est contrôlée par des servomoteurs sans intervention manuelle
- Incidents de manutention des pièces (y compris des blessures légères) diminuer de 80 à 90 %
- Les travailleurs passent des rôles de travail physique aux rôles de surveillance des équipements, avec des taux d'accidents du travail nettement inférieurs
- Les taux de réussite aux audits de sécurité s’améliorent; ouvriers’ les primes d’indemnisation diminuent dans de nombreux cas
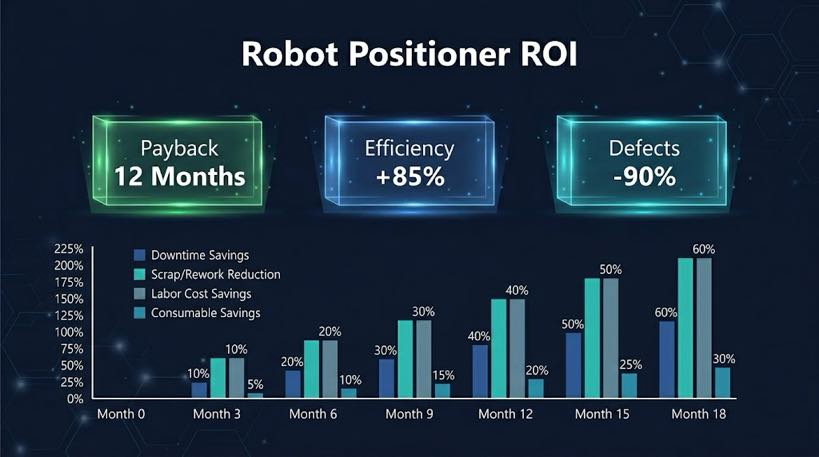
4. Coût: 8– Période de récupération de 16 mois
Les économies réalisées grâce à un positionneur de robot proviennent de plusieurs sources empilées:
| Source d'économies de coûts | Économie typique |
| Réduction du travail de reprise et de réparation | Économies annuelles de 30 000 $ à 150 000 $ (dépend du taux de défauts d'origine) |
| Coûts des heures supplémentaires réduits | Heures supplémentaires moyennes réduites de 60% |
| Travailleurs inférieurs’ indemnisation et assurance | Les primes diminuent à mesure que les incidents de gestion diminuent |
| Des carrières productives prolongées pour les soudeurs qualifiés | Réduction des coûts cachés de la retraite anticipée suite à un accident du travail |
| Coûts de recrutement et de formation réduits | 1 Le positionneur de robot remplace la production de 2 à 3 soudeuses manuelles |
| Référence de récupération: Petits commerces (chiffre d'affaires annuel de 1 à 5 millions de dollars): investissement 45 000 $ – 75 000 $, remboursement 8–14 mois. Moyennes boutiques ($5M–20 millions de dollars): investissement de 100 000 $ à 250 000 $, remboursement 10–16 mois. Chiffres basés sur les données d'installation documentées du client. |
Ce que vous devez savoir avant d'acheter
Avant de contacter un fournisseur pour un devis, il convient de clarifier les spécifications clés suivantes. Les comprendre vous aidera à décrire vos besoins avec précision et à éviter d'être guidé vers une configuration inadaptée..
Spécifications clés expliquées
1. Charge utile nominale
La charge utile nominale est le poids maximum de la pièce que le robot positionneur peut conduire de manière fiable., exprimé en kilos. Important: charge utile = poids de la pièce + poids du luminaire combiné — ne calculez pas la pièce seule. Par exemple, un 800 kg de pièce avec un 150 Le luminaire kg nécessite un modèle évalué à au moins 950 kilos.
La gamme du marché s'étend de 300 kilos (travaux légers) à 5,000 kilos (robuste). Lors de la sélection, permettre un 20% marge au-dessus de votre charge maximale réelle pour éviter de fonctionner en continu à pleine capacité, ce qui dégrade la précision et la durée de vie.
2. Répétabilité positionnelle
La répétabilité est la plage d'erreur lorsque le positionneur du robot revient à la même position à plusieurs reprises., exprimé en mm. Plus grande précision = plus petit nombre. La gamme pratique dans les gammes de produits actuelles:
- ±0,03 mm: Haute précision (B009, B011) — pour les composants structurels avec des exigences strictes en matière de position de soudure
- ±0,05mm: Standard (série H, B001/B002, U001) — suffisant pour la grande majorité des applications de soudage industriel
- ±0,075 mm: Économie (B004, U002 axe d'inversion, B010) — pour les pièces lourdes où les exigences de précision sont moindres
Pour le soudage structurel général, ±0,05 mm est tout à fait suffisant. Les composants automobiles de précision et les applications en aluminium à paroi mince garantissent ±0,03 mm.
3. Vitesse de rotation maximale
La vitesse de rotation affecte la rapidité avec laquelle le positionneur du robot se repositionne entre les faces de soudure, exprimé en °/s ou tr/min. Des vitesses plus rapides signifient des temps d'attente de repositionnement plus courts. Cependant: une vitesse plus élevée signifie une plus grande inertie de rotation, ce qui impose des exigences plus élevées en matière de fixation des pièces et de conception de serrage. Pour les pièces lourdes, certains modèles avec accélération/décélération contrôlée (par ex., B001: 45°/s² accélération/décélération) pour empêcher le déplacement de la pièce lors d'un repositionnement à grande vitesse.
4. Portée standard / Diamètre du tableau
Portée (type de tête et de contre-pointe): la distance entre la tête d'entraînement et la contre-pointe, déterminer la longueur maximale de la pièce que le système peut prendre en charge. Portées standards communes: 2 m, 2.5 m, 3 m, 3.5 m (B001/B002); 3 m, 5 m, 6 m, 8 m (B004 robuste).
Diamètre du tableau (Type H / Type U): le diamètre effectif de la surface portante de la table, déterminer le diamètre extérieur maximal de la pièce à usiner. Confirmez que le diamètre d'oscillation maximum de votre pièce ne dépasse pas le diamètre maximum autorisé du modèle. (par ex., H005: diamètre d'oscillation maximum 3,000 mm).
5. Mode de contrôle: Contrôle indépendant vs. Contrôle coordonné des axes
| Mode de contrôle | Description | Idéal pour | Compromis |
| Contrôle indépendant | Le robot positionneur et le robot de soudage fonctionnent indépendamment. Le soudage s’arrête pendant le repositionnement; le repositionnement s'arrête pendant le soudage. | Pièces simples, budget limité, soudage simple face | ⚪ Coût inférieur, mais le temps d'arc ne peut pas être maximisé |
| Contrôle coordonné des axes | Le positionneur de robot fonctionne comme un axe externe du robot. La rotation et le soudage se produisent simultanément avec une coordination en temps réel. | Coutures circonférentielles, soudage multiface complexe, exigences de haute efficacité | ✅ Temps d'arc maximisé, qualité de soudure optimisée — coût d'intégration plus élevé |
Pour la plupart des usines privilégiant l’efficacité et la qualité, le contrôle coordonné des axes est le point de départ recommandé.
Erreurs d'achat courantes
| Idée fausse 1: “Une plus grande capacité de charge utile est toujours plus sûre : achetez la plus grande disponible.” |
| Incorrect. Des capacités de charge utile surdimensionnées signifient une machine plus lourde, coût plus élevé, et une plus grande inertie de rotation. Sélectionnez le niveau de charge utile approprié en fonction de votre pièce la plus lourde et du poids du luminaire., avec un 20% marge. Sur-spécifier le budget des déchets sans améliorer les performances. |
| Idée fausse 2: “La précision de ±0,03 mm est le seul choix sûr.” |
| Pas nécessairement. ±0,05 mm est largement suffisant pour la grande majorité des applications de soudage de l'acier de construction et des machines d'ingénierie. Uniquement des composants de précision automobiles, aluminium à paroi mince, et des scénarios similaires à haute tolérance nécessitent ±0,03 mm. Spécifier une précision inutilement élevée augmente le coût d’achat et la complexité de la maintenance. |
| Idée fausse 3: “Un positionneur de robot élimine le besoin de soudeurs qualifiés.” |
| Incomplet. Un positionneur de robot est un dispositif d'assistance à l'automatisation qui fonctionne conjointement avec un robot de soudage. (ou soudeurs avec une certaine base technique). Sa valeur permet à la même main-d'œuvre de produire un rendement plus élevé avec une meilleure qualité – et ne remplace pas complètement l'expertise en soudage.. |
| Idée fausse 4: “Tout positionneur de robot sera compatible avec mon robot existant.” |
| Vérification nécessaire. Toutes les grandes marques de robots de soudage (FANUC, PLEURER, ABB, Yaskawa, etc.) prend en charge le contrôle coordonné des axes, mais les protocoles d'interface spécifiques et les configurations de paramètres doivent être confirmés à l'avance avec l'intégrateur.. Fournissez le numéro de modèle de votre robot existant au stade du devis. |
| Idée fausse 5: “Une plus grande portée / une table plus grande est toujours meilleure.” |
| Incorrect. Une portée excessive réduit la rigidité du contrôle du système d'entraînement sur la pièce à usiner, précision de positionnement dégradante. Une table surdimensionnée augmente l’inertie de rotation inutile. Sélectionnez la spécification qui correspond aux dimensions de vos pièces les plus courantes, pas la plus grande spécification disponible. |
Je ne sais toujours pas par où commencer?
Avec les bases de ce guide en place, la prochaine étape logique est une analyse spécifique à la pièce. Nous proposons une consultation gratuite pour la sélection d'un positionneur de robot:
- Dites-nous le poids de votre pièce, dimensions, et types de joints de soudure
- Nous recommandons le bon type de positionneur de robot et la bonne configuration de contrôle
- Nous fournissons une estimation préliminaire du retour sur investissement pour vous aider à évaluer l'investissement
- Recommandation écrite délivrée dans les 24 heures
► Contactez-nous pour une consultation gratuite sur la sélection d'un positionneur de robot
À propos de l'auteur
| Expérience & Informations d'identificationL'auteur est un spécialiste de l'intégration de systèmes de soudage robotisés avec 12+ années d'expérience directe en matière de projets, axé sur la conception et la mise en œuvre de positionneurs de robots et de systèmes de soudage à axes coordonnés dans la fabrication automobile, machinerie lourde, récipients sous pression, et nouveaux équipements énergétiques. Cet article est écrit pour les nouveaux arrivants dans le domaine, traduire 12 des années d'expérience de projet en connaissances pratiques accessibles à tous. Contexte de l'entreprise: 26+ années d'ingénierie en automatisation du soudage, 40+ brevets actifs, 1,500+ projets réalisés partout en Amérique du Nord, Europe, et l'Asie, environ 70% dont impliquent l’intégration du Robot Positioner. L'un des rares fabricants du secteur à proposer une gamme complète de positionneurs de robots de la série H/B/L/U sous un seul fabricant.. Attestation: Certification CE UE — Systèmes de positionnement de robots (Numéro de certificat: M.2026.206.C134866) Dernière révision et mise à jour: Peut 2026 |
ARTICLES CONNEXES
Combien coûte une cellule de soudage robotisée en 2026? Répartition complète des prix

7Robot de l'axe vs portique traditionnel: Quel est le meilleur pour votre ligne de soudage ou de manutention de matériaux?

Une comparaison complète entre le soudage laser robotisé et. Soudage MIG et TIG: Lequel vous convient le mieux?

ROI d'une cellule de soudage robotisée sans programmation: Un guide pratique pour les applications de construction en acier

Installation & Guide de maintenance pour les systèmes de soudage laser robotisés: Une feuille de route pratique
