


Produttore di workstation robotizzate personalizzate e sistemi laser



La guida completa per principianti ai posizionatori di robot: Tutto quello che devi sapere
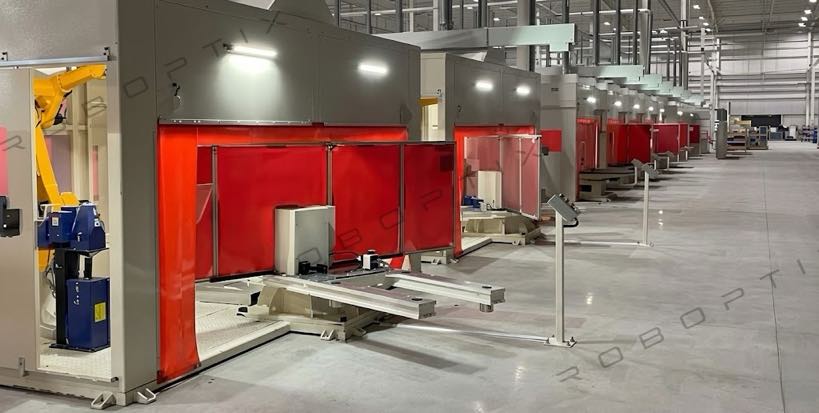
Una guida in linguaggio semplice ai posizionatori di robot: non è richiesta alcuna conoscenza approfondita
Se hai appena iniziato a esplorare l'automazione della saldatura, probabilmente ti sei imbattuto nel termine "Posizionatore robot".’ senza essere del tutto sicuro di cosa si tratti, come funziona, o come si relaziona a un robot di saldatura. Questa guida è scritta appositamente per te.
Che tu sia il proprietario di una fabbrica e stai valutando il tuo primo investimento in automazione, un tecnico degli acquisti responsabile della selezione delle apparecchiature, o un professionista tecnico nuovo in questo campo, alla fine di questo articolo capirai:
- Cos'è un Robot Posizionatore e quale problema risolve
- Come funziona e quali sono le sue funzioni principali
- I principali tipi disponibili e come differiscono
- Il reale valore operativo che offre a una fabbrica
- Le specifiche chiave da comprendere prima dell'acquisto e gli errori di selezione più comuni
Non ci soffermeremo sul gergo tecnico. Ogni concetto è spiegato in termini che puoi cogliere immediatamente. Se hai domande di follow-up su un prodotto specifico dopo la lettura, alla fine è presente un collegamento per la consultazione gratuita.
Cos'è un posizionatore robot?
La definizione di una frase
Un posizionatore robot è un dispositivo di rotazione di precisione servocomandato che regola automaticamente l'orientamento spaziale di un pezzo durante la saldatura o l'assemblaggio, in modo che il robot di saldatura possa sempre accedere a ogni giunto con l'angolazione ottimale.
Se questo sembra ancora astratto, ecco un modo semplice per pensarci:
| Analogia quotidiana: Immagina di cucinare la carne su un girarrosto: ruoti continuamente lo spiedo in modo che ogni lato riceva un calore uniforme. Un posizionatore robot fa esattamente la stessa cosa: ruota e inclina continuamente il pezzo in modo che la torcia di saldatura sia sempre rivolta verso il lato più facile da saldare, invece di costringere il robot a raggiungere angoli scomodi. |
Come un posizionatore robot è correlato a un robot di saldatura
Una prima domanda comune è: un robot di saldatura a sei assi è già altamente flessibile: perché avresti bisogno di un'altra attrezzatura??
La risposta è che la flessibilità del robot risolve il problema di dove va la torcia. Un posizionatore robot risolve il problema dell'orientamento del pezzo. Hanno lavori diversi, e la loro combinazione è ciò che sblocca il pieno potenziale prestazionale di una cella di saldatura robotizzata.
| Dimensione | Robot di saldatura | Posizioni dei robot |
| Ruolo primario | Controlla il percorso della torcia e i parametri di saldatura | Controlla l'orientamento spaziale del pezzo |
| Cosa si muove | La torcia | Il pezzo |
| Problema che risolve | Precisione del percorso di saldatura | Posizione di saldatura (Piatto / verticale / sopraelevato) |
| Usato da solo | SÌ, ma l'efficienza è limitata | Tipicamente abbinato a un robot di saldatura |
| Utilizzati insieme | ✅ Controllo coordinato degli assi: efficienza e qualità massimizzate | ✅ Pezzo sempre nell'atteggiamento di saldatura ottimale |
Quando i due lavorano insieme controllo coordinato degli assi modalità, il posizionatore robot ruota il pezzo mentre il robot di saldatura regola contemporaneamente la posizione della torcia: i due assi si muovono in sincronizzazione in tempo reale, senza interruzione dell'arco. Il vantaggio principale di questa modalità: il robot salda sempre in posizione piana o orizzontale: la posizione in cui la fisica rende più semplice ottenere una saldatura di alta qualità.
Come funziona un posizionatore robot: 3 Movimenti fondamentali
La comprensione di un posizionatore robot si riduce a tre movimenti fondamentali:
Movimento 1: Rotazione: rotazione del pezzo
Rotazione continua attorno all'asse primario, con una gamma tipica di rotazione illimitata di ±360°. Questo è più comunemente usato per pezzi cilindrici o allungati: gusci di recipienti a pressione, componenti dell'albero, flange circolari. Il pezzo ruota mentre la torcia mantiene una posizione fissa e salda in modo continuo. Questo è il cosiddetto “il pezzo si muove”., soggiorni della torcia’ modalità, che aumenta il tempo di accensione dell'arco rispetto alla media della saldatura manuale di 35% A 85% o superiore.
Movimento 2: Capovolgi / Inclinazione: modifica dell'orientamento del pezzo
Rotazione attorno ad un asse orizzontale o inclinato, tipicamente Da ±90° a ±135°, per portare diverse facce di saldatura in posizione orizzontale o verso l'alto. Per pezzi multifaccia come telai quadrati o alloggiamenti di apparecchiature, la funzione flip fa sì che ogni faccia di saldatura possa essere presentata alla torcia nell'atteggiamento di saldatura piana, eliminando completamente le saldature verticali e sopratesta.
Movimento 3: Posizionamento di precisione: blocca e mantieni
Sia i movimenti di rotazione che quelli di ribaltamento sono servoazionati tramite riduttori di precisione, raggiungimento della ripetibilità posizionale di Da ±0,03 mm a ±0,075 mm a seconda del modello. Il sistema si blocca automaticamente una volta raggiunta la posizione target, garantendo che ogni volta che il robot di saldatura innesca un arco, il pezzo è ripetibile, posizione tracciabile: eliminazione dell'offset del cordone di saldatura dalla variazione di posizione.
| Concetto chiave: La velocità e l'angolo di rotazione del posizionatore robot sono completamente sincronizzati con il movimento del robot di saldatura attraverso lo scambio di segnali di posizione in tempo reale tra i controller. Ciò significa che non è necessario che l'arco si fermi durante il riposizionamento: il pezzo si muove, la saldatura continua, e l’efficienza produttiva aumenta sostanzialmente. |
Tipi di posizionatori robot: Una panoramica in linguaggio semplice
I posizionatori robot sono disponibili in cinque categorie strutturali, ciascuno adatto a diverse forme del pezzo, pesi, e requisiti del processo di saldatura. Ecco un'introduzione semplice a ciascun tipo, se non sei ancora sicuro di quale ti serve, leggili tutti e cinque e poi fai riferimento alla guida alla selezione alla fine.
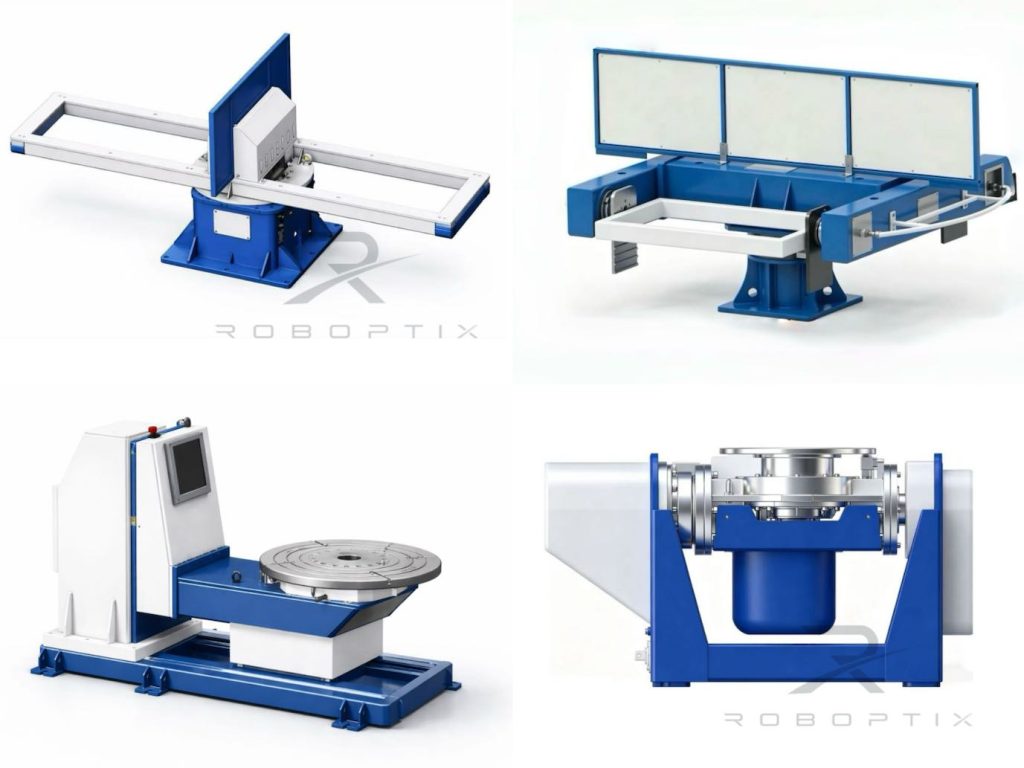
| Posizionatore robot di testa e contropunta | Serie B| 500–5.000 chilogrammi |
| Il pezzo è supportato su entrambe le estremità: un'estremità da una testa servocomandata, l'altro da una contropunta passiva. Il pezzo è montato tra loro come un girarrosto e ruota liberamente lungo il suo asse primario, mentre il robot di saldatura salda lungo la lunghezza del pezzo. Ideale per lavori lunghi, tubolare, o pezzi assialsimmetrici. Per saldature circonferenziali (cuciture ad anello, cuciture longitudinali), questa configurazione consente un contatto dell'arco continuo mentre il pezzo ruota: il tempo di attivazione dell'arco più elevato di qualsiasi tipo di posizionatore robot.Applicazioni tipiche: Gusci di recipienti a pressione, componenti dell'albero di grandi dimensioni, sezioni di torri di turbine eoliche, bracci di macchinari di ingegneria, assemblaggi di tubi| Carico utile: 500–5.000 chilogrammi (MRK-B001 / B002 / B004) |
| Tavola di rotazione del servo di tipo H | Serie H| 300–2.000 chilogrammi |
| Un tavolo circolare montato orizzontalmente che ruota attorno ad un asse verticale. Il pezzo è fissato alla superficie del tavolo, e la tavola ruota per portare il pezzo al corretto angolo di saldatura. Struttura semplice, funzionamento intuitivo: il tipo di posizionatore robot più semplice con cui iniziare. Adatto a forma di disco, a forma di anello, o pezzi piani, e ai gruppi che richiedono il posizionamento indicizzato dopo il montaggio. I diametri standard della tavola vanno da 600 mm a 2,500 mm, coprendo una vasta gamma di pezzi da leggeri a pesanti.Applicazioni tipiche: Saldatura della flangia, cornici circolari, alloggiamenti del motore, Saldatura del vassoio della batteria EV| Carico utile: 300–2.000 chilogrammi (MRK-H001–H005) |
| Posizionatore robot a doppio asse di tipo L | Serie L| 300–1.500 chilogrammi |
| Un design del telaio a forma di L con due servoassi indipendenti: un asse di rotazione orizzontale (asse dell'utensileria) e un asse di ribaltamento verticale. Il pezzo può essere prima ruotato nell'orientamento corretto sull'asse orizzontale, quindi inclinato all'angolo ottimale tramite l'asse ribaltabile: coordinazione a due assi per un controllo più flessibile dell'assetto del pezzo. Adatto a pezzi di medie dimensioni che richiedono saldatura da più direzioni, e comunemente utilizzato nelle stazioni combinate di saldatura e assemblaggio per eliminare i tempi di cambio delle attrezzature.Applicazioni tipiche: Telai per pacchi batterie EV, telai di moto, saldature in alluminio, alloggiamenti per attrezzature medie| Carico utile: 300–1.500 chilogrammi (MRK-L001 / L002) |
| Posizionatore robot a doppio asse di tipo U | Serie U| 300–1.000 chilogrammi |
| Un design con telaio a U con asse di ribaltamento J1 (±90°) e asse di rotazione J2 (±200°). I due assi lavorano in movimento coordinato per inclinare qualsiasi faccia del pezzo nella posizione di saldatura piana verso l'alto. Ingombro compatto, elevata ripetibilità (fino a ±0,05 mm), e particolarmente adatto per celle di saldatura con vincoli di spazio. Il più alto livello di integrazione di automazione tra i posizionatori robot a doppio asse entry-level, particolarmente adatto alla produzione in batch di componenti saldati multifaccia.Applicazioni tipiche: Staffe strutturali automobilistiche, cornici del cruscotto, configurazioni standard di celle di saldatura robotizzate| Carico utile: 300–1.000 chilogrammi (MRK-U001 / U002) |
| Posizionatore robot servo a tre assi | Serie B008–B012| 300–2.000 chilogrammi |
| Tre servoassi coordinati: un asse di rotazione, un asse utensile (rotazione), e un'altalena di grande diametro. Questa configurazione gestisce i pezzi geometricamente più complessi. Non importa quante facce di saldatura abbia un componente o quanto siano distribuite le giunzioni, la coordinazione a tre assi porta ciascuno nella posizione piana in sequenza senza alcun riorientamento manuale. La soluzione definitiva per saldature pesanti e complesse, più ampiamente utilizzato nelle macchine edili, apparecchiature per l'energia eolica, e fabbricazione di acciaio strutturale pesante.Applicazioni tipiche: Bracci del braccio dell'escavatore, ralle di rotazione della gru, telai delle gondole delle turbine eoliche, saldature strutturali pesanti multifaccia| Carico utile: 300–2.000 chilogrammi (MRK-B008–B012) |
Che valore offre un posizionatore robot a una fabbrica?
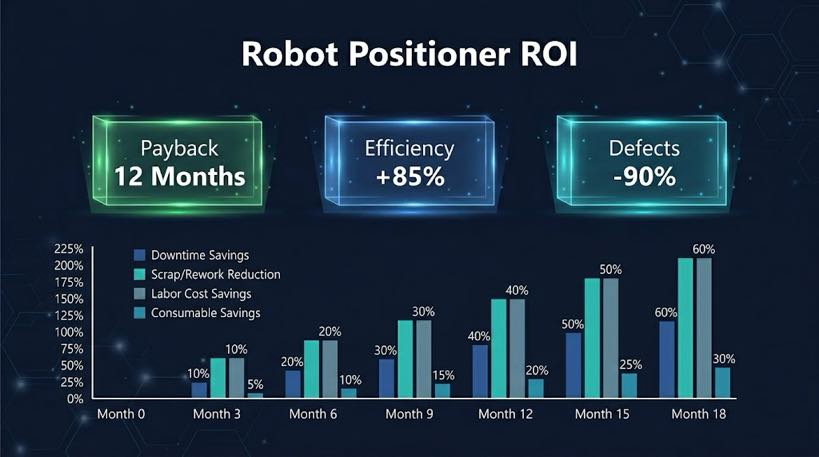
La domanda più comune da parte dei proprietari di fabbriche che considerano un posizionatore robot è semplice: ne vale la pena questo investimento?? Quanto segue suddivide la risposta in quattro dimensioni, il tutto supportato da dati reali.
1. Efficienza: 50–100% di aumento della capacità
Nelle operazioni di saldatura manuale, la percentuale di ore lavorative effettivamente spese a saldare (tempo di accensione dell'arco) medie solo 35%. Il resto viene consumato dal riposizionamento del pezzo, sollevamento con gru, e in attesa. Dopo l'integrazione del posizionatore robot:
- Tempo di riposizionamento del pezzo: da 15–25 minuti per evento → 5–10 secondi
- Tempo di accensione dell'arco: da 35% → 78–88%
- Uscita a stazione singola: equivalente a 2–3 stazioni di saldatura manuale
| Dati del progetto: Attraverso il nostro 1,500+ installazioni completate, le fabbriche segnalano incrementi medi della capacità produttiva del 50–100% con lo stesso organico. Nelle operazioni di saldatura di pezzi di grandi dimensioni, alcune installazioni superano 130% aumento della capacità. |
2. Qualità: 40–88% di riduzione del tasso di difetti
La causa principale del miglioramento della qualità è semplice: ogni saldatura viene completata in posizione piana o orizzontale piuttosto che compromesso in posizioni sopraelevate o verticali. In posizione piana, gravità, gas di protezione, e l'Arc Force lavorano tutti insieme: la fisica della posizione stessa garantisce la qualità della saldatura.
- Incidenza della porosità: riduzione media di 80%
- Sottosquadro / riempimento insufficiente: riduzione media di 90%
- Tasso complessivo di difetti: riduzione media del 40–60%, risultati di picco superiori 85%
- Tasso di superamento dell'ispezione al primo passaggio: da un tipico 65–75% → 95%+
3. Sicurezza: 80–90% di riduzione degli incidenti legati alla movimentazione dei pezzi
Il riposizionamento manuale di pezzi di grandi dimensioni è una delle operazioni più pericolose in un'officina di saldatura: i carroponti, imbracature, carichi oscillanti. Ogni evento di riposizionamento è un'esposizione discreta alla sicurezza.
- Dopo l'installazione del posizionatore robot, la rotazione del pezzo è controllata da servomotori senza intervento manuale
- Incidenti durante la movimentazione del pezzo (compresi feriti lievi) diminuzione dell'80-90%
- I lavoratori passano dai ruoli di lavoro fisico ai ruoli di monitoraggio delle attrezzature, con tassi di infortuni sul lavoro significativamente più bassi
- Migliorano i tassi di superamento degli audit di sicurezza; lavoratori’ i premi di risarcimento diminuiscono in molti casi
4. Costo: 8–Periodo di rimborso di 16 mesi
Il risparmio sui costi derivante da un posizionatore robot deriva da molteplici fonti sovrapposte:
| Fonte di risparmio sui costi | Risparmio tipico |
| Riduzione del lavoro di rilavorazione e riparazione | Risparmio annuale compreso tra $ 30.000 e $ 150.000 (dipende dal tasso di difetti originale) |
| Costi straordinari ridotti | Ore medie di straordinario ridotte del 60% |
| Lavoratori inferiori’ risarcimento e assicurazione | I premi diminuiscono man mano che diminuiscono gli incidenti di movimentazione |
| Carriere produttive prolungate per saldatori qualificati | Riduzione dei costi nascosti del pensionamento anticipato per infortuni sul lavoro |
| Riduzione dei costi di reclutamento e formazione | 1 Il posizionatore robot sostituisce l'output di 2-3 saldatrici manuali |
| Riferimento al rimborso: Piccoli negozi (fatturato annuo $ 1 milione – $ 5 milioni): investimento $ 45.000– $ 75.000, rimborso 8–14 mesi. Negozi medi ($5M–$20 milioni): investimento $ 100.000– $ 250.000, rimborso 10–16 mesi. Dati basati su dati di installazione documentati del cliente. |
Cosa devi sapere prima di acquistare
Prima di contattare un fornitore per un preventivo, vale la pena chiarire le seguenti specifiche chiave. Comprenderli ti aiuterà a descrivere accuratamente le tue esigenze ed evitare di essere guidato verso una configurazione inadeguata.
Spiegazione delle specifiche principali
1. Carico utile nominale
Il carico utile nominale è il peso massimo del pezzo che il posizionatore robot può trasportare in modo affidabile, espresso in kg. Importante: carico utile = peso del pezzo + peso dell'apparecchio combinato — non calcolare solo il pezzo. Per esempio, UN 800 kg pezzo con a 150 kg richiede un modello valutato non inferiore a 950 kg.
La gamma di mercato va da 300 kg (servizio leggero) A 5,000 kg (servizio pesante). Durante la selezione, consentire a 20% margine superiore al carico massimo effettivo per evitare di funzionare continuamente a piena capacità, che degrada la precisione e la durata.
2. Ripetibilità posizionale
La ripetibilità è l'intervallo di errore quando il posizionatore robot ritorna ripetutamente nella stessa posizione, espresso in mm. Maggiore precisione = numero più piccolo. La pratica gamma delle attuali linee di prodotti:
- ±0,03 mm: Alta precisione (B009, B011) — per componenti strutturali con severi requisiti di posizione di saldatura
- ±0,05 mm: Standard (Serie H, B001/B002, U001) — sufficiente per la grande maggioranza delle applicazioni di saldatura industriale
- ±0,075 mm: Economia (B004, U002 capovolgi asse, B010) — per pezzi pesanti dove i requisiti di precisione sono inferiori
Per saldature strutturali generali, ±0,05 mm è pienamente adeguato. I componenti di precisione automobilistici e le applicazioni in alluminio a pareti sottili garantiscono ±0,03 mm.
3. Velocità di rotazione massima
La velocità di rotazione influisce sulla velocità con cui il posizionatore robot si riposiziona tra le facce di saldatura, espresso in °/s o giri/min. Velocità più elevate significano tempi di attesa per il riposizionamento più brevi. Tuttavia: una velocità maggiore significa una maggiore inerzia rotazionale, che pone requisiti più elevati in termini di fissaggio e bloccaggio del pezzo. Per pezzi pesanti, selezionare modelli con accelerazione/decelerazione controllata (per esempio., B001: 45°/s² accel/decel) per evitare lo spostamento del pezzo durante il riposizionamento ad alta velocità.
4. Durata standard / Diametro del tavolo
Durata (tipo con testa e contropunta): la distanza tra la testa motrice e la contropunta, determinare la lunghezza massima del pezzo che il sistema può ospitare. Campate standard comuni: 2 M, 2.5 M, 3 M, 3.5 M (B001/B002); 3 M, 5 M, 6 M, 8 M (B004 per carichi pesanti).
Diametro del tavolo (Tipo H / Tipo U): il diametro effettivo della superficie portante del tavolo, determinazione del diametro esterno massimo del pezzo. Confermare che il diametro massimo di oscillazione del pezzo non superi il massimo consentito del modello (per esempio., H005: diametro massimo di oscillazione 3,000 mm).
5. Modalità di controllo: Controllo indipendente vs. Controllo coordinato degli assi
| Modalità di controllo | Descrizione | Ideale per | Compromessi |
| Controllo Indipendente | Il posizionatore robot e il robot di saldatura funzionano in modo indipendente. La saldatura si interrompe durante il riposizionamento; arresti di riposizionamento durante la saldatura. | Pezzi semplici, budget limitato, saldatura su una sola faccia | ⚪ Costo inferiore, ma il tempo di attivazione dell'arco non può essere massimizzato |
| Controllo coordinato degli assi | Il Robot Positioner funziona come un asse esterno del robot. La rotazione e la saldatura avvengono simultaneamente con coordinazione in tempo reale. | Cuciture circonferenziali, saldature multifaccia complesse, requisiti di alta efficienza | ✅ Tempo di accensione massimizzato, qualità della saldatura ottimizzata: costi di integrazione più elevati |
Per la maggior parte delle fabbriche si dà priorità all'efficienza e alla qualità, il punto di partenza consigliato è il controllo coordinato degli assi.
Errori d'acquisto comuni
| Idea sbagliata 1: “Una maggiore capacità di carico utile è sempre più sicura: acquista la più grande disponibile.” |
| Errato. I valori di carico utile sovradimensionati significano una macchina più pesante, costo più elevato, e maggiore inerzia rotazionale. Seleziona il livello di carico utile appropriato in base al pezzo più pesante più il peso dell'attrezzatura, con a 20% margine. Specificare eccessivamente il budget per i rifiuti senza migliorare le prestazioni. |
| Idea sbagliata 2: “La precisione di ±0,03 mm è l'unica scelta sicura.” |
| Non necessariamente. ±0,05 mm è pienamente sufficiente per la maggior parte delle applicazioni di saldatura di acciaio strutturale e macchinari di ingegneria. Solo componentistica automobilistica di precisione, alluminio a parete sottile, e scenari simili con tolleranza elevata richiedono ±0,03 mm. Specificare una precisione inutilmente elevata aumenta i costi di acquisto e la complessità della manutenzione. |
| Idea sbagliata 3: “Un posizionatore robot elimina la necessità di saldatori esperti.” |
| Incompleto. Un posizionatore robot è un dispositivo di supporto all'automazione che funziona insieme a un robot di saldatura (o saldatori con una certa base tecnica). Il suo valore è consentire alla stessa forza lavoro di produrre risultati più elevati con una qualità migliore, non una sostituzione completa delle competenze di saldatura. |
| Idea sbagliata 4: “Qualsiasi robot posizionatore sarà compatibile con il mio robot esistente.” |
| Necessita di verifica. Tutti i principali marchi di robot di saldatura (FANUC, GRIDARE, ABB, Yaskawa, ecc.) supportare il controllo coordinato degli assi, ma i protocolli di interfaccia specifici e le configurazioni dei parametri devono essere confermati in anticipo con l'integratore. Fornisci il numero del modello del tuo robot esistente in fase di preventivo. |
| Idea sbagliata 5: “Una campata più ampia / un tavolo più grande è sempre meglio.” |
| Errato. Una luce eccessiva riduce la rigidità del controllo del sistema di azionamento sul pezzo, peggioramento della precisione posizionale. Una tavola sovradimensionata aumenta l'inerzia rotazionale non necessaria. Seleziona la specifica che si adatta alle dimensioni più comuni del tuo pezzo, non la più grande specifica disponibile. |
Non sono ancora sicuro da dove cominciare?
Con le basi di questa guida in atto, il passo logico successivo è un'analisi specifica del pezzo. Offriamo una consulenza gratuita sulla selezione del posizionatore robot:
- Comunicaci il peso del tuo pezzo, dimensioni, e tipi di giunti di saldatura
- Consigliamo il tipo di posizionatore robot e la configurazione di controllo corretti
- Forniamo una stima preliminare del ROI per aiutarti a valutare l'investimento
- Raccomandazione scritta consegnata entro 24 ore
► Contattaci per una consulenza gratuita sulla selezione del Posizionatore Robot
Informazioni sull'autore
| Esperienza & CredenzialiL'autore è uno specialista nell'integrazione di sistemi di saldatura robotizzata 12+ anni di esperienza diretta nel progetto, focalizzato sul posizionamento robot e sulla progettazione e implementazione di sistemi di saldatura ad assi coordinati nella produzione automobilistica, macchinari pesanti, recipienti a pressione, e nuove apparecchiature energetiche. Questo articolo è scritto per i nuovi arrivati nel campo, tradurre 12 anni di esperienza progettuale in conoscenze pratiche accessibili a chiunque. Contesto aziendale: 26+ anni di ingegneria dell'automazione della saldatura, 40+ brevetti attivi, 1,500+ progetti completati in tutto il Nord America, Europa, e Asia, circa 70% di cui comportano l'integrazione del posizionatore robot. Uno dei pochi produttori nel settore che offre una linea completa di prodotti di posizionatori robot serie H/B/L/U sotto un unico produttore. Certificazione: Certificazione CE UE – Sistemi di posizionamento robot (Certificato n.: M.2026.206.C134866) Ultima revisione e aggiornamento: Maggio 2026 |
POST CORRELATI

Posizionatore di saldatura laser: Precisione e velocità per saldature a spessore sottile

Come scegliere il giusto sistema di saldatura laser robotizzata per la tua fabbrica

7Robot ad asse nell'automazione della saldatura: Casi di studio reali ed esempi di ROI

L'audit pre-acquisto: Una lista di controllo per le visite in fabbrica e un protocollo di test al banco per gli acquirenti di posizionatori di saldatura

ROI di una cella di saldatura robotizzata senza programmazione: Una guida pratica per le applicazioni in acciaio strutturale
