


Hersteller kundenspezifischer Roboterarbeitsplätze und Lasersysteme



Der komplette Anfängerleitfaden für Roboterpositionierer: Alles, was Sie wissen müssen
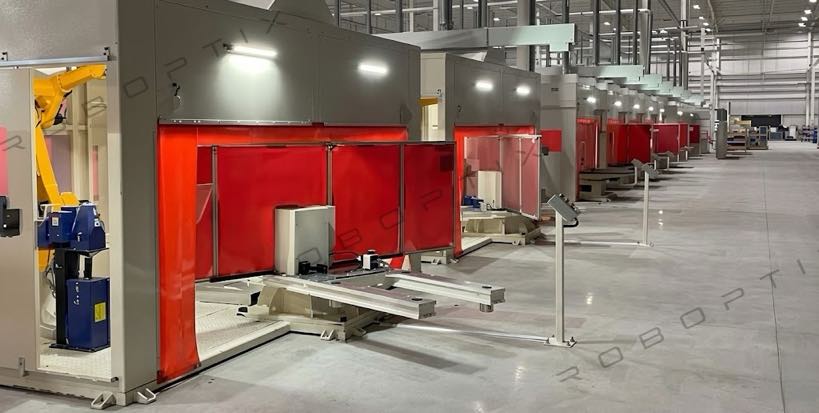
Ein verständlicher Leitfaden für Roboterpositionierer – keine Vorkenntnisse erforderlich
Wenn Sie gerade erst anfangen, sich mit der Schweißautomatisierung auseinanderzusetzen, Sie sind wahrscheinlich schon auf den Begriff „Roboterpositionierer“ gestoßen’ ohne ganz sicher zu sein, was es ist, wie es funktioniert, oder wie es sich auf einen Schweißroboter bezieht. Dieser Leitfaden wurde speziell für Sie geschrieben.
Ganz gleich, ob Sie ein Fabrikbesitzer sind, der seine erste Automatisierungsinvestition prüft, ein Einkaufsingenieur, der für die Geräteauswahl verantwortlich ist, oder ein technischer Fachmann, der neu in diesem Bereich ist, Am Ende dieses Artikels werden Sie es verstehen:
- Was ein Roboterpositionierer ist und welches Problem er löst
- Wie es funktioniert und was seine Kernfunktionen sind
- Die wichtigsten verfügbaren Typen und ihre Unterschiede
- Der tatsächliche betriebliche Wert, den es einer Fabrik liefert
- Die wichtigsten Spezifikationen, die Sie vor dem Kauf verstehen sollten – und die häufigsten Auswahlfehler
Wir werden uns nicht mit Fachjargon befassen. Jedes Konzept wird in Worten erklärt, die Sie sofort verstehen können. Wenn Sie nach dem Lesen weitere Fragen zu einem bestimmten Produkt haben, Am Ende gibt es einen Link zur kostenlosen Beratung.
Was ist ein Roboterpositionierer??
Die Ein-Satz-Definition
Ein Roboterpositionierer ist eine servoangetriebene Präzisionsdrehvorrichtung, die die räumliche Ausrichtung eines Werkstücks beim Schweißen oder Montieren automatisch anpasst, Damit der Schweißroboter immer im optimalen Winkel an jede Naht gelangen kann.
Falls das noch abstrakt klingt, Hier ist eine einfache Möglichkeit, darüber nachzudenken:
| Alltagsanalogie: Stellen Sie sich vor, Sie grillen Fleisch auf einem Drehspieß – Sie drehen den Spieß kontinuierlich, sodass jede Seite gleichmäßig erhitzt wird. Ein Roboterpositionierer macht genau das Gleiche: Es dreht und neigt das Werkstück kontinuierlich, sodass der Schweißbrenner immer auf die Seite zeigt, die am einfachsten zu schweißen ist, anstatt den Roboter zu zwingen, in schwierige Ecken zu greifen. |
Wie ein Roboterpositionierer mit einem Schweißroboter zusammenhängt
Eine häufige erste Frage ist: Ein sechsachsiger Schweißroboter ist bereits sehr flexibel – wozu braucht man noch ein weiteres Gerät??
Die Antwort ist, dass die Flexibilität des Roboters die Frage löst, wohin der Brenner geht. Ein Roboterpositionierer löst die Frage, wie das Werkstück ausgerichtet ist. Sie haben unterschiedliche Jobs, Durch deren Kombination wird das volle Leistungspotenzial einer Roboterschweißzelle freigesetzt.
| Dimension | Schweißroboter | Roboterpositionen |
| Primäre Rolle | Steuert den Brennerweg und die Schweißparameter | Steuert die räumliche Ausrichtung des Werkstücks |
| Was es bewegt | Die Fackel | Das Werkstück |
| Problem, das es löst | Genauigkeit des Schweißpfads | Schweißposition (Wohnung / Vertikale / Overhead) |
| Alleine verwendet | Ja, aber die Effizienz ist begrenzt | Typischerweise gepaart mit einem Schweißroboter |
| Zusammen verwendet | ✅ Koordinierte Achsensteuerung – Effizienz und Qualität maximiert | ✅ Werkstück immer in der optimalen Schweißhaltung |
Wenn die beiden zusammenarbeiten koordinierte Achsensteuerung Modus, Der Roboterpositionierer dreht das Werkstück, während der Schweißroboter gleichzeitig die Brennerposition anpasst – die beiden Achsen bewegen sich in Echtzeitsynchronisation, ohne Lichtbogenunterbrechung. Der Hauptvorteil dieses Modus: Der Roboter schweißt immer in der flachen oder horizontalen Position – der Position, in der es physikalisch am einfachsten ist, eine hochwertige Schweißnaht zu erzielen.
So funktioniert ein Roboterpositionierer: 3 Kernanträge
Das Verständnis eines Roboterpositionierers beruht auf drei grundlegenden Bewegungen:
Bewegung 1: Rotation – Drehen des Werkstücks
Kontinuierliche Drehung um die Hauptachse, mit einem typischen Sortiment von unbegrenzte Drehung um ±360°. Dies wird am häufigsten für zylindrische oder längliche Werkstücke – Druckbehälterschalen – verwendet, Wellenkomponenten, runde Flansche. Das Werkstück dreht sich, während der Brenner eine feste Position hält und kontinuierlich schweißt. Dies ist das sogenannte „Werkstück bewegt sich, Fackel bleibt’ Modus, Dadurch erhöht sich die Lichtbogen-Einschaltzeit gegenüber dem manuellen Schweißdurchschnitt um 35% Zu 85% oder höher.
Bewegung 2: Umdrehen / Neigung – Änderung der Werkstückausrichtung
Drehung um eine horizontale oder geneigte Achse, typischerweise ±90° bis ±135°, um verschiedene Schweißflächen nach oben oder horizontal zu bringen. Für mehrflächige Werkstücke wie quadratische Rahmen oder Gerätegehäuse, Durch die Flip-Funktion kann jede Schweißfläche in der flachen Schweißstellung dem Brenner präsentiert werden, Vertikal- und Überkopfschweißen entfällt vollständig.
Bewegung 3: Präzise Positionierung – Sperren und Halten
Sowohl die Dreh- als auch die Kippbewegung werden über Präzisionsgetriebe servogesteuert, Erreichen der Positionswiederholgenauigkeit von ±0,03 mm bis ±0,075 mm je nach Modell. Sobald die Zielposition erreicht ist, verriegelt das System automatisch, Sicherstellen, dass der Schweißroboter jedes Mal einen Lichtbogen zündet, Das Werkstück ist wiederholbar, Rückverfolgbare Position – Eliminierung von Schweißnahtversätzen aufgrund von Positionsschwankungen.
| Schlüsselkonzept: Die Rotationsgeschwindigkeit und der Winkel des Roboterpositionierers werden durch den Echtzeit-Positionssignalaustausch zwischen den Steuerungen vollständig mit der Bewegung des Schweißroboters synchronisiert. Das bedeutet, dass der Lichtbogen beim Neupositionieren nicht anhalten muss – das Werkstück bewegt sich, Das Schweißen geht weiter, und die Produktionseffizienz steigt erheblich. |
Arten von Roboterpositionierern: Ein Überblick über die einfache Sprache
Roboterpositionierer sind in fünf Strukturkategorien erhältlich, jeweils für unterschiedliche Werkstückformen geeignet, Gewichte, und Schweißprozessanforderungen. Hier finden Sie eine einfache Einführung in jeden Typ – falls Sie noch nicht sicher sind, welchen Sie benötigen, Lesen Sie alle fünf durch und beachten Sie dann die Auswahlhilfe am Ende.
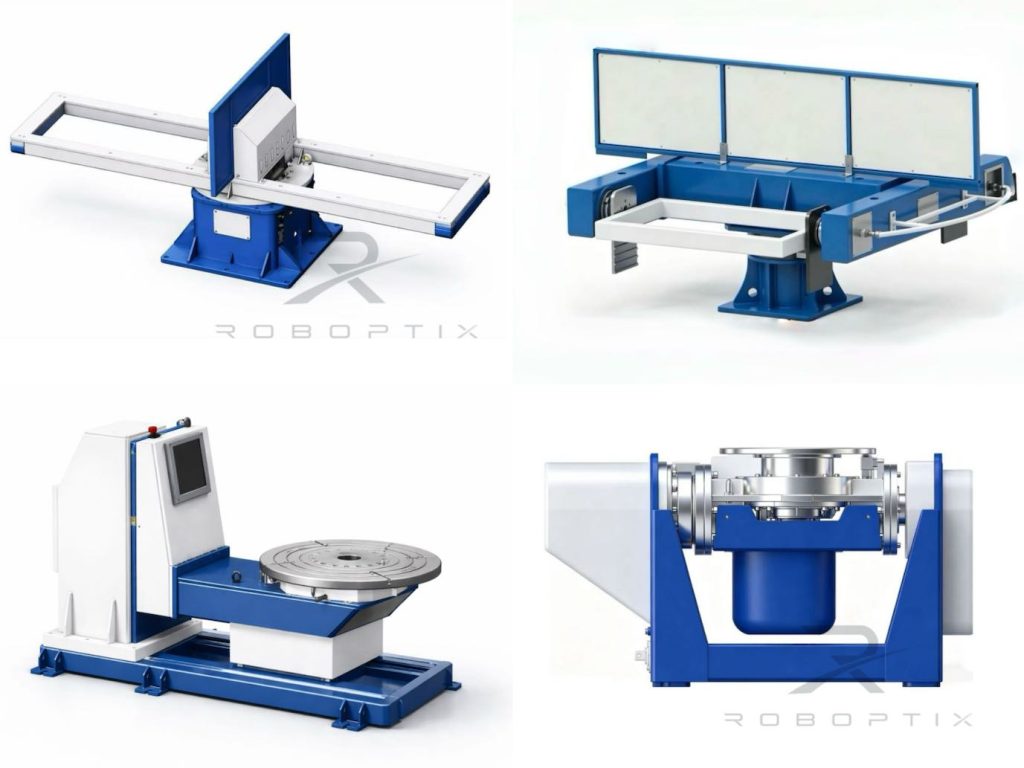
| Kopf-und-Reitstock-Roboterpositionierer | B-Serie| 500–5.000 kg |
| Das Werkstück wird an beiden Enden abgestützt: ein Ende durch einen servoangetriebenen Kopf, der andere durch einen passiven Reitstock. Das Werkstück ist dazwischen wie ein Drehspieß montiert und dreht sich frei entlang seiner Hauptachse, während der Schweißroboter entlang der Länge des Werkstücks schweißt. Bestens geeignet für lange, röhrenförmig, oder rotationssymmetrische Werkstücke. Für Umfangsnähte (Ringnähte, Längsnähte), Diese Konfiguration ermöglicht einen kontinuierlichen Lichtbogenkontakt, während sich das Werkstück dreht – die höchste Lichtbogen-Einschaltzeit aller Roboterpositionierertypen.Typische Anwendungen: Druckbehälterschalen, große Wellenkomponenten, Turmabschnitte von Windkraftanlagen, Waffen für technische Maschinen, Rohrbaugruppen| Nutzlast: 500–5.000 kg (MRK-B001 / B002 / B004) |
| H-Typ-Servo-Rotationstisch | H-Serie| 300–2.000 kg |
| Ein horizontal montierter runder Tisch, der sich um eine vertikale Achse dreht. Das Werkstück wird auf der Tischoberfläche fixiert, und der Tisch dreht sich, um das Werkstück in den richtigen Schweißwinkel zu bringen. Einfache Struktur, intuitive Bedienung – der einfachste Roboterpositionierertyp für den Einstieg. Gut geeignet für scheibenförmige, ringförmig, oder flächige Werkstücke, und für Baugruppen, die nach der Montage eine indexierte Positionierung erfordern. Standard-Tischdurchmesser reichen von 600 mm bis 2,500 mm, deckt ein breites Spektrum von leichten bis schweren Werkstücken ab.Typische Anwendungen: Flanschschweißen, runde Rahmen, Motorgehäuse, Schweißen des Batteriefachs eines Elektrofahrzeugs| Nutzlast: 300–2.000 kg (MRK-H001–H005) |
| Zweiachsiger Roboterpositionierer vom L-Typ | L-Serie| 300–1.500 kg |
| Ein L-förmiges Rahmendesign mit zwei unabhängigen Servoachsen: eine horizontale Rotationsachse (Werkzeugachse) und eine vertikale Flip-Achse. Das Werkstück kann zunächst auf der horizontalen Achse in die richtige Ausrichtung gedreht werden, Anschließend wird es durch die Flip-Achse in den optimalen Winkel gekippt – zweiachsige Koordination für eine flexiblere Steuerung der Werkstücklage. Geeignet für mittelgroße Werkstücke, die aus mehreren Richtungen geschweißt werden müssen, und wird häufig an kombinierten Schweiß- und Montagestationen verwendet, um die Zeit für den Vorrichtungswechsel zu reduzieren.Typische Anwendungen: Rahmen für EV-Akkupacks, Motorradrahmen, Schweißkonstruktionen aus Aluminium, mittlere Gerätegehäuse| Nutzlast: 300–1.500 kg (MRK-L001 / L002) |
| Zweiachsiger Roboterpositionierer vom U-Typ | U-Serie| 300–1.000 kg |
| Ein U-Rahmen-Design mit J1-Flip-Achse (±90°) und J2 Rotationsachse (±200°). Die beiden Achsen arbeiten in koordinierter Bewegung, um jede Seite des Werkstücks in die flache Schweißposition nach oben zu neigen. Kompakte Stellfläche, hohe Wiederholgenauigkeit (bis zu ±0,05 mm), und eignet sich gut für platzbeschränkte Schweißzellen. Der höchste Grad der Automatisierungsintegration unter den zweiachsigen Roboterpositionierern der Einstiegsklasse, Besonders geeignet für die Serienfertigung mehrseitig geschweißter Bauteile.Typische Anwendungen: Kfz-Strukturhalterungen, Instrumententafelrahmen, Standard-Roboterschweißzellenkonfigurationen| Nutzlast: 300–1.000 kg (MRK-U001 / U002) |
| Dreiachsiger Servoroboter-Positionierer | Serie B008–B012| 300–2.000 kg |
| Drei koordinierte Servoachsen: eine Rotationsachse, eine Werkzeugachse (Drehung), und eine Schaukel mit großem Durchmesser. Diese Konfiguration verarbeitet die geometrisch komplexesten Werkstücke. Egal wie viele Schweißflächen ein Bauteil hat oder wie weit die Nähte verteilt sind, Die Drei-Achsen-Koordination bringt jede einzelne nacheinander in die flache Position, ohne dass eine manuelle Neuausrichtung erforderlich ist. Die endgültige Lösung für komplexe schwere Schweißkonstruktionen, am häufigsten in Baumaschinen verwendet, Windenergieausrüstung, und schwere Baustahlherstellung.Typische Anwendungen: Auslegerarme für Bagger, Krandrehverbindungen, Gondelrahmen für Windkraftanlagen, mehrseitige Schweißkonstruktionen für schwere Konstruktionen| Nutzlast: 300–2.000 kg (MRK-B008–B012) |
Welchen Wert liefert ein Roboterpositionierer für eine Fabrik??
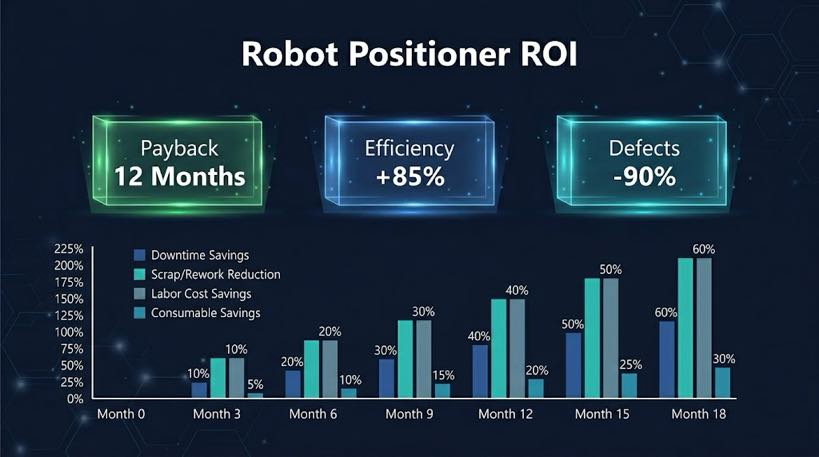
Die häufigste Frage von Fabrikbesitzern, die über einen Roboterpositionierer nachdenken, ist unkompliziert: Lohnt sich diese Investition?? Im Folgenden wird die Antwort auf vier Dimensionen aufgeschlüsselt, alles durch reale Daten gestützt.
1. Effizienz: 50–100 % Kapazitätssteigerung
Bei manuellen Schweißarbeiten, der Prozentsatz der tatsächlich mit Schweißen verbrachten Arbeitsstunden (Lichtbogen-Einschaltzeit) Durchschnitte nur 35%. Der Rest wird durch das Neupositionieren des Werkstücks verbraucht, Kranheben, und warten. Nach der Integration des Roboterpositionierers:
- Zeit für die Neupositionierung des Werkstücks: von 15–25 Minuten pro Ereignis → 5–10 Sekunden
- Lichtbogen-Einschaltzeit: aus 35% → 78–88 %
- Einzelstationsausgang: entspricht 2–3 Handschweißplätzen
| Projektdaten: Auf unserer anderen Seite 1,500+ abgeschlossene Installationen, Fabriken melden durchschnittliche Produktionskapazitätssteigerungen von 50–100 % mit der gleichen Mitarbeiterzahl. Beim Schweißen großer Werkstücke, einige Installationen überschreiten 130% Kapazitätserhöhung. |
2. Qualität: 40–88 % Reduzierung der Fehlerrate
Die Ursache für Qualitätsverbesserungen ist einfach: Jede Schweißnaht wird in flacher oder horizontaler Position ausgeführt anstatt in Überkopf- oder vertikalen Positionen beeinträchtigt zu werden. In flacher Position, Schwerkraft, Schutzgas, und Lichtbogenkraft arbeiten alle zusammen – die Physik der Position selbst gewährleistet die Schweißqualität.
- Porositätsinzidenz: durchschnittliche Reduzierung von 80%
- Unterbieten / Unterfüllung: durchschnittliche Reduzierung von 90%
- Gesamtfehlerrate: durchschnittliche Reduzierung um 40–60 %, Spitzenergebnisse übertreffen 85%
- Erfolgsquote bei der Erstprüfung: von typisch 65–75 % → 95%+
3. Sicherheit: 80–90 % Reduzierung der Vorfälle bei der Handhabung von Werkstücken
Das manuelle Neupositionieren großer Werkstücke gehört zu den gefährlichsten Vorgängen in einer Schweißerei – Brückenkräne, Schlingen, schwingende Lasten. Jedes Neupositionierungsereignis stellt ein eigenständiges Sicherheitsrisiko dar.
- Nach der Installation des Roboterpositionierers, Die Werkstückrotation wird durch Servomotoren gesteuert, ohne dass ein manueller Eingriff erforderlich ist
- Vorfälle bei der Handhabung von Werkstücken (einschließlich leichter Verletzungen) Verringerung um 80–90 %
- Arbeiter wechseln von physischen Arbeitsrollen zu Rollen der Geräteüberwachung, mit deutlich geringeren Arbeitsunfallraten
- Die Erfolgsquote bei Sicherheitsaudits steigt; Arbeiter’ Die Entschädigungsprämien sinken in vielen Fällen
4. Kosten: 8–16 Monate Amortisationszeit
Die Kosteneinsparungen durch einen Roboterpositionierer stammen aus mehreren gestapelten Quellen:
| Kosteneinsparungsquelle | Typisches Sparen |
| Reduzierter Nacharbeits- und Reparaturaufwand | Jährliche Einsparungen von 30.000 bis 150.000 US-Dollar (Hängt von der ursprünglichen Fehlerrate ab) |
| Reduzierte Überstundenkosten | Durchschnittliche Überstunden reduziert um 60% |
| Untere Arbeiter’ Entschädigung und Versicherung | Die Prämien sinken, wenn die Bearbeitungsvorfälle sinken |
| Erweiterte produktive Karrieren für erfahrene Schweißer | Reduzierte versteckte Kosten einer vorzeitigen Pensionierung aufgrund eines Arbeitsunfalls |
| Niedrigere Rekrutierungs- und Schulungskosten | 1 Der Roboterpositionierer ersetzt die Leistung von 2–3 manuellen Schweißgeräten |
| Payback-Referenz: Kleine Geschäfte (Jahresumsatz 1 Mio. $–5 Mio. $): Investition 45.000–75.000 US-Dollar, Rückzahlung 8–14 Monate. Mittlere Geschäfte ($5M–$20 Mio): Investition 100.000–250.000 US-Dollar, Rückzahlung 10–16 Monate. Die Zahlen basieren auf dokumentierten Installationsdaten des Kunden. |
Was Sie vor dem Kauf wissen müssen
Bevor Sie einen Lieferanten für ein Angebot kontaktieren, Es lohnt sich, die folgenden wichtigen Spezifikationen zu klären. Wenn Sie diese verstehen, können Sie Ihre Anforderungen genau beschreiben und vermeiden, dass Sie sich zu einer ungeeigneten Konfiguration verleiten lassen.
Wichtige Spezifikationen erklärt
1. Nennnutzlast
Die Nennnutzlast ist das maximale Werkstückgewicht, das der Roboterpositionierer zuverlässig bewegen kann, ausgedrückt in kg. Wichtig: Nutzlast = Werkstückgewicht + Gesamtgewicht der Vorrichtung — Berechnen Sie das Werkstück nicht alleine. Zum Beispiel, ein 800 kg Werkstück mit a 150 kg-Leuchte erfordert ein Modell mit einer Nennleistung von mindestens 950 kg.
Das Marktsortiment reicht von 300 kg (leichte Pflicht) Zu 5,000 kg (Schwerlastbetrieb). Bei der Auswahl, erlauben a 20% Achten Sie darauf, dass Sie einen Spielraum über Ihrer tatsächlichen Maximallast haben, um zu vermeiden, dass Sie ständig mit voller Kapazität laufen, was die Präzision und Lebensdauer beeinträchtigt.
2. Positionswiederholbarkeit
Die Wiederholbarkeit ist der Fehlerbereich, wenn der Roboterpositionierer wiederholt zur gleichen Position zurückkehrt, ausgedrückt in mm. Höhere Präzision = kleinere Zahl. Das praktische Sortiment über aktuelle Produktlinien hinweg:
- ±0,03 mm: Hohe Präzision (B009, B011) — für Strukturbauteile mit strengen Anforderungen an die Schweißposition
- ±0,05 mm: Standard (H-Serie, B001/B002, U001) — ausreichend für die meisten industriellen Schweißanwendungen
- ±0,075 mm: Wirtschaft (B004, U002 Flip-Achse, B010) — für schwere Werkstücke mit geringeren Präzisionsanforderungen
Für allgemeines Strukturschweißen, ±0,05 mm ist völlig ausreichend. Präzisionskomponenten für die Automobilindustrie und dünnwandige Aluminiumanwendungen garantieren ±0,03 mm.
3. Maximale Rotationsgeschwindigkeit
Die Rotationsgeschwindigkeit beeinflusst, wie schnell sich der Roboterpositionierer zwischen den Schweißflächen neu positioniert, ausgedrückt in °/s oder U/min. Höhere Geschwindigkeiten bedeuten kürzere Wartezeiten bei der Neupositionierung. Jedoch: Eine höhere Geschwindigkeit bedeutet eine größere Rotationsträgheit, was höhere Anforderungen an die Werkstückbefestigung und Spannkonstruktion stellt. Für schwere Werkstücke, Wählen Sie Modelle mit kontrollierter Beschleunigung/Verzögerung (z.B., B001: 45°/s² Beschleunigung/Verzögerung) um ein Verrutschen des Werkstücks beim Neupositionieren mit hoher Geschwindigkeit zu verhindern.
4. Standardspanne / Tischdurchmesser
Spanne (Typ mit Kopf und Reitstock): der Abstand zwischen Antriebskopf und Reitstock, Bestimmen der maximalen Werkstücklänge, die das System aufnehmen kann. Gängige Standardspannweiten: 2 M, 2.5 M, 3 M, 3.5 M (B001/B002); 3 M, 5 M, 6 M, 8 M (B004 schwere Ausführung).
Tischdurchmesser (H-Typ / U-Typ): der wirksame tragende Flächendurchmesser des Tisches, Bestimmung des maximalen Werkstückaußendurchmessers. Stellen Sie sicher, dass der maximale Schwingdurchmesser Ihres Werkstücks den zulässigen Maximalwert des Modells nicht überschreitet (z.B., H005: maximaler Schwingdurchmesser 3,000 mm).
5. Steuermodus: Unabhängige Kontrolle vs. Koordinierte Achsensteuerung
| Steuermodus | Beschreibung | Am besten geeignet für | Kompromisse |
| Unabhängige Kontrolle | Roboterpositionierer und Schweißroboter arbeiten unabhängig voneinander. Beim Neupositionieren stoppt der Schweißvorgang; Neupositionierung der Anschläge während des Schweißens. | Einfache Werkstücke, begrenztes Budget, einseitiges Schweißen | ⚪ Geringere Kosten, Die Lichtbogen-Einschaltzeit kann jedoch nicht maximiert werden |
| Koordinierte Achsensteuerung | Der Roboterpositionierer fungiert als externe Achse des Roboters. Drehen und Schweißen erfolgen gleichzeitig mit Echtzeitkoordination. | Umlaufende Nähte, komplexes Mehrflächenschweißen, hohe Effizienzanforderungen | ✅ Maximierte Lichtbogen-Einschaltzeit, Optimierte Schweißqualität – höhere Integrationskosten |
Für die meisten Fabriken stehen Effizienz und Qualität an erster Stelle, Eine koordinierte Achsensteuerung ist der empfohlene Ausgangspunkt.
Häufige Kauffehler
| Missverständnis 1: “Eine größere Nutzlastkapazität ist immer sicherer – kaufen Sie die größte verfügbare Kapazität.” |
| Falsch. Übergroße Nutzlastwerte bedeuten eine schwerere Maschine, höhere Kosten, und größere Rotationsträgheit. Wählen Sie die passende Nutzlaststufe basierend auf Ihrem schwersten Werkstück und dem Gewicht der Vorrichtung, mit einem 20% Marge. Überdimensioniertes Verschwendungsbudget ohne Verbesserung der Leistung. |
| Missverständnis 2: “Eine Genauigkeit von ±0,03 mm ist die einzig sichere Wahl.” |
| Nicht unbedingt. ±0,05 mm ist für die meisten Schweißanwendungen im Baustahl- und Maschinenbaubereich völlig ausreichend. Ausschließlich Automobil-Präzisionskomponenten, dünnwandiges Aluminium, und ähnliche Szenarien mit hoher Toleranz erfordern ±0,03 mm. Die Angabe einer unnötig hohen Präzision erhöht die Anschaffungskosten und den Wartungsaufwand. |
| Missverständnis 3: “Ein Roboterpositionierer macht qualifizierte Schweißer überflüssig.” |
| Unvollständig. Ein Roboterpositionierer ist ein Automatisierungsunterstützungsgerät, das in Verbindung mit einem Schweißroboter arbeitet (oder Schweißer mit einer bestimmten technischen Grundlage). Sein Wert besteht darin, dass dieselben Arbeitskräfte eine höhere Leistung bei besserer Qualität erzielen können – kein vollständiger Ersatz für Schweißkenntnisse. |
| Missverständnis 4: “Jeder Roboterpositionierer ist mit meinem vorhandenen Roboter kompatibel.” |
| Muss überprüft werden. Alle großen Schweißrobotermarken (FANUC, WEINEN, ABB, Yaskawa, usw.) unterstützen eine koordinierte Achsensteuerung, Spezifische Schnittstellenprotokolle und Parameterkonfigurationen müssen jedoch vorab mit dem Integrator bestätigt werden. Geben Sie in der Angebotsphase die Modellnummer Ihres vorhandenen Roboters an. |
| Missverständnis 5: “Eine größere Spanne / Ein größerer Tisch ist immer besser.” |
| Falsch. Eine zu große Spannweite verringert die Steifigkeit der Kontrolle des Antriebssystems über das Werkstück, Verschlechterung der Positionsgenauigkeit. Ein übergroßer Tisch erhöht unnötig die Rotationsträgheit. Wählen Sie die Spezifikation aus, die zu Ihren gängigsten Werkstückabmessungen passt, nicht die größte verfügbare Spezifikation. |
Ich bin mir immer noch nicht sicher, wo ich anfangen soll?
Mit der Grundlage dieses Leitfadens, Der logische nächste Schritt ist eine werkstückspezifische Analyse. Wir bieten eine kostenlose Beratung zur Auswahl des Roboterpositionierers an:
- Teilen Sie uns Ihr Werkstückgewicht mit, Abmessungen, und Schweißverbindungsarten
- Wir empfehlen den richtigen Roboterpositionierertyp und die richtige Steuerungskonfiguration
- Wir erstellen eine vorläufige ROI-Schätzung, um Ihnen bei der Bewertung der Investition zu helfen
- Schriftliche Empfehlung innerhalb von geliefert 24 Std.
► Kontaktieren Sie uns für eine kostenlose Beratung zur Auswahl des Roboterpositionierers
Über den Autor
| Erfahrung & AnmeldeinformationenDer Autor ist ein Spezialist für die Integration von Roboterschweißsystemen 12+ Jahre direkte Projekterfahrung, Der Schwerpunkt lag auf dem Entwurf und der Implementierung von Roboterpositionierern und koordinierten Achsenschweißsystemen in der gesamten Automobilfertigung, schwere Maschinen, Druckbehälter, und neue Energieausrüstung. Dieser Artikel richtet sich an Neueinsteiger auf diesem Gebiet, Übersetzen 12 Jahrelange Projekterfahrung in praktisches Wissen umwandeln, das für jedermann zugänglich ist. Unternehmenshintergrund: 26+ Jahre Erfahrung in der Schweißautomatisierungstechnik, 40+ aktive Patente, 1,500+ abgeschlossene Projekte in ganz Nordamerika, Europa, und Asien, etwa 70% davon beinhalten die Integration von Roboterpositionierern. Einer der wenigen Hersteller in der Branche, der eine komplette Produktlinie von Roboterpositionierern der H/B/L/U-Serie unter einem einzigen Hersteller anbietet. Zertifizierung: EU-CE-Zertifizierung – Roboterpositionierungssysteme (Zertifikat Nr.: M.2026.206.C134866) Zuletzt überprüft und aktualisiert: Mai 2026 |
VERWANDTE BEITRÄGE

ROI einer Roboterschweißzelle ohne Programmierung: Ein praktischer Leitfaden für Baustahlanwendungen

1G bis 6G ohne Kran: Wie ein Positionierer Überkopfschweißnähte in Flachschweißnähte umwandelt
Kopf und Reitstock vs. L-Typ vs. U-Typ-Roboterpositionierer: So wählen Sie nach Werkstückform aus

5 Gründe, warum das Schweißen großer Werkstücke ineffizient ist – und wie ein Roboterpositionierer jedes Problem löst
8 Kostspielige Fehler beim Einsatz einer Roboterschweißzelle (Und wie man sie vermeidet) – 2026 Ausgabe
