


Özel Robot İş İstasyonları ve Lazer Sistemleri Üreticisi



Yeni Başlayanlar İçin Robot Konumlandırıcılara İlişkin Eksiksiz Kılavuz: Bilmeniz Gereken Her Şey
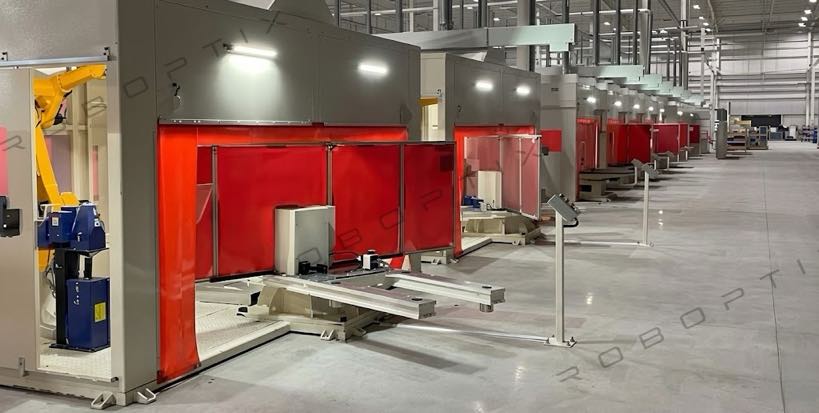
Robot Konumlandırıcılara Yönelik Sade Dilde Bir Kılavuz — Arka Plan Gerekmiyor
Kaynak otomasyonunu yeni keşfetmeye başlıyorsanız, Muhtemelen 'Robot Konumlandırıcı' terimiyle karşılaşmışsınızdır’ ne olduğundan tam olarak emin olmadan, nasıl çalışıyor, veya bunun bir kaynak robotuyla ilişkisi. Bu kılavuz sizin için özel olarak yazılmıştır.
İster ilk otomasyon yatırımınızı değerlendiren bir fabrika sahibi olun, ekipman seçiminden sorumlu bir satın alma mühendisi, veya bu alanda yeni olan bir teknik profesyonel, Bu makalenin sonunda anlayacaksınız:
- Robot Konumlandırıcı nedir ve hangi sorunu çözer?
- Nasıl çalışır ve temel işlevleri nelerdir?
- Mevcut ana türler ve bunların farklılıkları
- Bir fabrikaya sağladığı gerçek operasyonel değer
- Satın almadan önce anlaşılması gereken temel özellikler ve en yaygın seçim hataları
Teknik jargona boyun eğmeyeceğiz. Her kavram hemen kavrayabileceğiniz terimlerle açıklanmaktadır. Okuduktan sonra belirli bir ürünle ilgili devam sorularınız varsa, sonunda ücretsiz bir danışma bağlantısı var.
Robot Konumlandırıcı Nedir??
Tek Cümle Tanımı
Robot Konumlandırıcı kaynak veya montaj sırasında bir iş parçasının uzaysal yönelimini otomatik olarak ayarlayan, servo tahrikli hassas bir döndürme cihazıdır, böylece kaynak robotu her bağlantı noktasına her zaman en uygun açıyla erişebilir.
Eğer bu hala soyut geliyorsa, işte bunu düşünmenin basit bir yolu:
| Gündelik benzetme: Et lokantasında et pişirdiğinizi hayal edin; şişi sürekli çeviriyorsunuz, böylece her tarafı eşit ısı alıyor. Robot Konumlandırıcı da tam olarak aynı şeyi yapar: kaynak torçu her zaman kaynak yapılması en kolay tarafa bakacak şekilde iş parçasını sürekli olarak döndürür ve eğer, robotu garip köşelere ulaşmaya zorlamak yerine. |
Robot Konumlandırıcının Kaynak Robotuyla İlişkisi
Yaygın olarak sorulan ilk soru şudur:: altı eksenli kaynak robotu zaten son derece esnektir; neden başka bir ekipmana ihtiyaç duyasınız ki??
Cevap şu; robot esnekliği meşalenin nereye gideceği sorusunu çözüyor. Robot Konumlandırıcı iş parçasının nasıl yönlendirileceği sorununu çözer. Farklı işleri var, ve bunları birleştirmek, robotik kaynak hücresinin tam performans potansiyelini ortaya çıkaran şeydir.
| Boyut | Kaynak Robotu | Robot Pozisyonları |
| Birincil rol | Torç yolunu ve kaynak parametrelerini kontrol eder | İş parçasının uzaysal yönelimini kontrol eder |
| Ne hareket ediyor | meşale | İş parçası |
| Çözdüğü sorun | Kaynak yolu doğruluğu | Kaynak konumu (düz / dikey / genel gider) |
| Tek başına kullanılır | Evet, ancak verimlilik sınırlıdır | Genellikle bir kaynak robotuyla eşleştirilir |
| Birlikte kullanılır | ✅ Koordineli eksen kontrolü — hem verimlilik hem de kalite en üst düzeye çıkarıldı | ✅ İş parçası her zaman optimum kaynak tutumunda |
İkisi birlikte çalıştığında koordineli eksen kontrolü mod, Robot Konumlandırıcı iş parçasını döndürürken kaynak robotu aynı anda torç konumunu ayarlar; iki eksen gerçek zamanlı senkronizasyonla hareket eder, ark kesintisi olmadan. Bu modun temel avantajı: robot her zaman düz veya yatay konumda kaynak yapar; bu konum, fiziğin yüksek kaliteli bir kaynak elde etmeyi en kolay hale getirdiği konumdur.
Robot Konumlandırıcı Nasıl Çalışır?: 3 Çekirdek Hareketleri
Robot Konumlandırıcıyı anlamak üç temel harekete bağlıdır:
Hareket 1: Rotasyon — İş Parçasının Döndürülmesi
Birincil eksen etrafında sürekli dönüş, tipik bir aralıkla sınırsız ±360° dönüş. Bu en yaygın olarak silindirik veya uzun iş parçaları (basınçlı kap kabukları) için kullanılır., şaft bileşenleri, dairesel flanşlar. Torç sabit bir pozisyonda kalırken ve sürekli kaynak yaparken iş parçası döner. Bu sözde ‘iş parçası hareketleri, meşale kalır’ mod, bu da ark süresini manuel kaynak ortalamasından artırır 35% ile 85% veya daha yüksek.
Hareket 2: Çevir / Eğim — İş Parçası Yönünü Değiştirme
Yatay veya eğimli bir eksen etrafında dönüş, tipik olarak ±90° ila ±135°, farklı kaynak yüzeylerini yukarı veya yatay konuma getirmek için. Kare çerçeveler veya ekipman muhafazaları gibi çok yüzlü iş parçaları için, çevirme fonksiyonu, her kaynak yüzünün torca düz kaynak konumunda sunulabileceği anlamına gelir, dikey ve baş üstü kaynakları tamamen ortadan kaldırır.
Hareket 3: Hassas Konumlandırma - Kilitle ve Tut
Hem dönüş hem de çevirme hareketleri hassas dişli kutuları aracılığıyla servo tahriklidir, konumsal tekrarlanabilirliğin sağlanması Modele bağlı olarak ±0,03 mm ila ±0,075 mm. Hedef konuma ulaşıldığında sistem otomatik olarak kilitlenir, kaynak robotunun her ark vuruşunda olmasını sağlamak, iş parçası tekrarlanabilir bir durumda, izlenebilir konum — konum değişikliğinden kaynaklanan kaynak dikişi kaymasını ortadan kaldırır.
| Anahtar kavram: Robot Konumlandırıcının dönüş hızı ve açısı, kontrolörler arasında gerçek zamanlı konum sinyali alışverişi yoluyla kaynak robotunun hareketi ile tamamen senkronize edilir. Bu, yeniden konumlandırma sırasında arkın durmasına gerek olmadığı anlamına gelir; iş parçası hareket eder, kaynak devam ediyor, ve üretim verimliliği önemli ölçüde artar. |
Robot Pozisyoner Çeşitleri: Sade Dille Genel Bakış
Robot Konumlandırıcılar beş yapısal kategoride mevcuttur, her biri farklı iş parçası şekillerine uygundur, ağırlıklar, ve kaynak işlemi gereksinimleri. Hangisine ihtiyacınız olduğundan henüz emin değilseniz, her türün basit bir girişini burada bulabilirsiniz., beşini de okuyun ve ardından sondaki seçim kılavuzuna bakın.
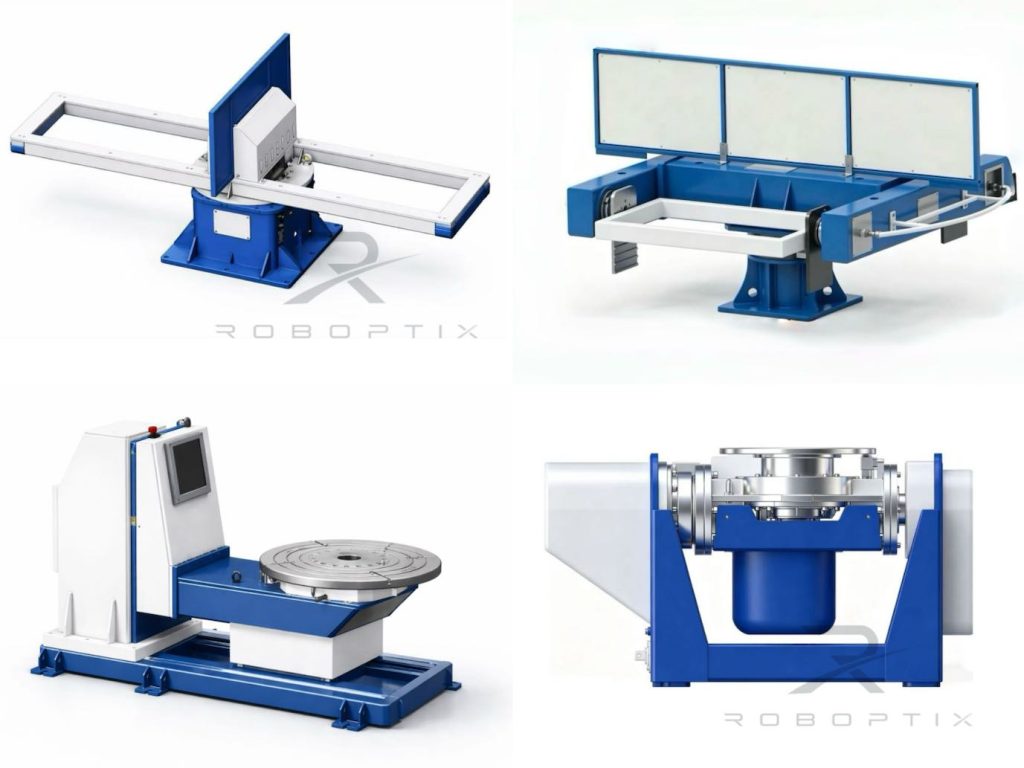
| Baş ve Punta Robot Konumlandırıcı | B Serisi| 500–5.000 kg |
| İş parçası her iki uçtan da desteklenir: bir ucu servo tahrikli kafa ile, diğeri pasif bir punta ile. İş parçası aralarına bir et lokantası gibi monte edilir ve ana ekseni boyunca serbestçe döner., kaynak robotu iş parçasının uzunluğu boyunca kaynak yapar. Uzun süreli kullanım için en uygunudur., boru şeklinde, veya eksenel olarak simetrik iş parçaları. Çevresel kaynaklar için (halka dikişleri, boyuna dikişler), bu konfigürasyon, iş parçası döndükçe sürekli ark temasına izin verir; tüm Robot Konumlandırıcı türleri arasında en yüksek ark açma süresidir.Tipik uygulamalar: Basınçlı kap kabukları, büyük şaft bileşenleri, rüzgar türbini kulesi bölümleri, mühendislik makine kolları, boru montajları| Yük: 500–5.000 kg (MRK-B001 / B002 / B004) |
| H-Tipi Servo Dönme Tablosu | H Serisi| 300–2.000 kg |
| Dikey bir eksen etrafında dönen, yatay olarak monte edilmiş dairesel bir masa. İş parçası masa yüzeyine sabitlenir, ve iş parçasını doğru kaynak açısına getirmek için tabla döner. Basit yapı, Sezgisel kullanım — başlangıç için en kolay Robot Konumlandırıcı tipi.Disk şekilli robotlara çok uygundur, halka şeklinde, veya düzlemsel iş parçaları, ve montajdan sonra endeksli konumlandırma gerektiren montajlara. Standart tabla çapları 600 mm ila 2,500 mm, Hafiften ağır iş parçalarına kadar geniş bir yelpazeyi kapsar.Tipik uygulamalar: Flanş kaynağı, dairesel çerçeveler, motor gövdeleri, EV akü tepsisi kaynağı| Yük: 300–2.000 kg (MRK-H001–H005) |
| L Tipi Çift Eksenli Robot Konumlandırıcı | L Serisi| 300–1.500 kg |
| İki bağımsız servo eksene sahip L şeklinde çerçeve tasarımı: yatay dönme ekseni (takım ekseni) ve dikey bir çevirme ekseni. İş parçası önce yatay eksende doğru yöne döndürülebilir, daha sonra çevirme ekseni tarafından optimum açıya eğilir - daha esnek iş parçası tutum kontrolü için iki eksenli koordinasyon. Birden fazla yönden kaynak gerektiren orta büyüklükteki iş parçalarına uygundur, Fikstür değiştirme süresini ortadan kaldırmak için kombine kaynak ve montaj istasyonlarında yaygın olarak kullanılır.Tipik uygulamalar: EV pil paketi çerçeveleri, motosiklet çerçeveleri, alüminyum kaynaklar, orta ekipman muhafazaları| Yük: 300–1.500 kg (MRK-L001 / L002) |
| U Tipi Çift Eksenli Robot Konumlandırıcı | U Serisi| 300–1.000 kg |
| J1 çevirme eksenli U-çerçeve tasarımı (±90°) ve J2 dönme ekseni (±200°). İki eksen, iş parçasının herhangi bir yüzünü yukarıya doğru düz kaynak pozisyonuna eğmek için koordineli hareketle çalışır. Kompakt ayak izi, yüksek tekrarlanabilirlik (±0,05 mm'ye kadar), ve alanı kısıtlı kaynak hücrelerine çok uygundur. Giriş seviyesi çift eksenli Robot Konumlandırıcılar arasında en yüksek otomasyon entegrasyon seviyesi, özellikle çok yüzlü kaynaklı bileşenlerin seri üretimine uygundur.Tipik uygulamalar: Otomotiv yapısal braketleri, gösterge paneli çerçeveleri, standart robotik kaynak hücresi konfigürasyonları| Yük: 300–1.000 kg (MRK-U001 / U002) |
| Üç Eksenli Servo Robot Konumlandırıcı | B008–B012 Serisi| 300–2.000 kg |
| Üç koordineli servo eksen: bir dönme ekseni, bir takım ekseni (rotasyon), ve geniş çaplı bir salınım. Bu konfigürasyon geometrik açıdan en karmaşık iş parçalarının üstesinden gelir. Bir bileşenin kaç tane kaynak yüzü olursa olsun veya dikişler ne kadar geniş bir alana dağılmış olursa olsun, üç eksenli koordinasyon, manuel olarak yeniden yönlendirmeye gerek kalmadan her birini sırayla düz konuma getirir. Karmaşık ağır kaynaklar için kesin çözüm, inşaat makinelerinde en yaygın olarak kullanılan, rüzgar enerjisi ekipmanları, ve ağır yapısal çelik imalatı.Tipik uygulamalar: Ekskavatör bom kolları, vinç çevirme halkaları, rüzgar türbini motor kaportası çerçeveleri, çok yüzlü ağır yapısal kaynaklar| Yük: 300–2.000 kg (MRK-B008–B012) |
Robot Konumlandırıcı Fabrikaya Hangi Değeri Sağlar??
Robot Konumlandırıcıyı düşünen fabrika sahiplerinin en sık sorduğu soru basittir:: bu yatırıma değer mi? Aşağıdakiler cevabı dört boyuta göre ayırıyor, hepsi gerçek verilerle destekleniyor.
1. Yeterlik: 50–0 Kapasite Artışı
Manuel kaynak işlemlerinde, kaynak yaparken fiilen harcanan çalışma saatlerinin yüzdesi (ark açılma süresi) sadece ortalamalar 35%. Geri kalanı iş parçasının yeniden konumlandırılması ile tüketilir, vinç kaldırma, ve bekliyorum. Robot Konumlandırıcı entegrasyonundan sonra:
- İş parçasının yeniden konumlandırılması süresi: etkinlik başına 15–25 dakika → 5–10 saniye
- Ark açılma süresi: itibaren 35% → –88
- Tek istasyon çıkışı: 2–3 manuel kaynak istasyonuna eşdeğer
| Proje verileri: Bizim genelinde 1,500+ tamamlanan kurulumlar, fabrikalar ortalama üretim kapasitesi artışlarını rapor ediyor 50–0 aynı personel sayısıyla. Büyük iş parçası kaynak operasyonlarında, bazı kurulumlar şunları aşıyor 130% kapasite artışı. |
2. Kalite: 40– Kusur Oranında Azalma
Kaliteyi iyileştirmenin temel nedeni basittir: her kaynak düz veya yatay konumda tamamlanır baş üstü veya dikey konumlardan taviz vermek yerine. Düz konumda, yer çekimi, koruyucu gaz, ve ark kuvveti birlikte çalışır; konumun fiziği kaynak kalitesini garanti eder.
- Gözeneklilik görülme sıklığı: ortalama azalma 80%
- Alttan kesilmiş / yetersiz doldurmak: ortalama azalma 90%
- Genel kusur oranı: ortalama -60 azalma, zirve sonuçları aşan 85%
- İlk geçiş denetiminden geçme oranı: tipik –75 seviyesinden → 95%+
3. Emniyet: 80–İş Parçası Taşıma Olaylarında Azalma
Büyük iş parçalarının manüel olarak yeniden konumlandırılması bir kaynak atölyesindeki en tehlikeli işlemler arasında yer alır; tavan vinçleri, sapanlar, sallanan yükler. Her yeniden konumlandırma olayı ayrı bir güvenlik tehlikesidir.
- Robot Konumlandırıcı kurulumundan sonra, iş parçasının dönüşü, manuel müdahale olmaksızın servo motorlar tarafından kontrol edilir
- İş parçası taşıma olayları (küçük yaralanmalar dahil) -90 oranında azalma
- Çalışanlar fiziksel emek rollerinden ekipman izleme rollerine geçiş yapıyor, önemli ölçüde daha düşük mesleki yaralanma oranlarına sahip
- Güvenlik denetiminden geçme oranları artıyor; işçiler’ tazminat primleri birçok durumda azalır
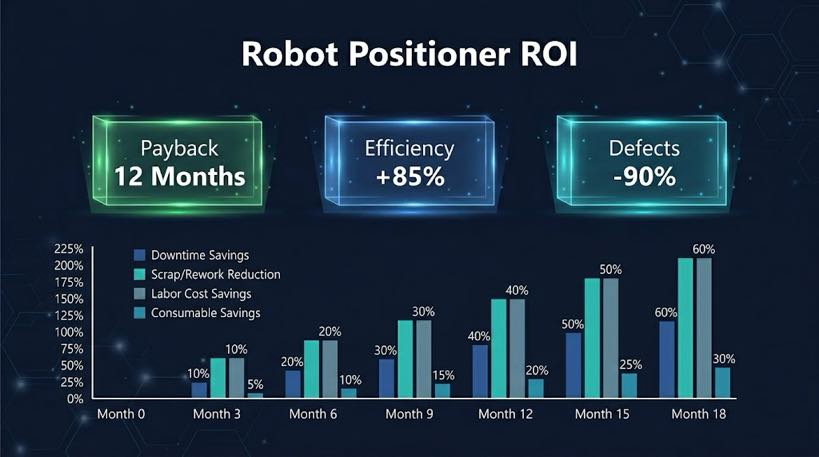
4. Maliyet: 8–16 Ay Geri Ödeme Süresi
Robot Konumlandırıcının maliyet tasarrufları birden fazla istiflenmiş kaynaktan gelir:
| Maliyet Tasarrufu Kaynağı | Tipik Tasarruf |
| Daha az yeniden işleme ve onarım işçiliği | Yıllık 30.000$–150.000$ tasarruf (orijinal kusur oranına bağlıdır) |
| Azaltılmış fazla mesai maliyetleri | Ortalama fazla mesai saatleri azaltıldı 60% |
| Alt işçiler’ tazminat ve sigorta | İşleme olayları azaldıkça primler de düşüyor |
| Yetenekli kaynakçılar için genişletilmiş üretken kariyerler | İş kazası nedeniyle erken emekliliğin gizli maliyetinin azalması |
| Daha düşük işe alım ve eğitim maliyetleri | 1 Robot Konumlandırıcı, 2-3 manuel kaynak makinesinin çıktısının yerini alır |
| Geri ödeme referansı: Küçük dükkanlar (yıllık gelir 1 milyon dolar – 5 milyon dolar): yatırım 45.000$–75.000$, intikam 8–14 ay. Orta boy mağazalar ($5M–20 milyon dolar): yatırım 100.000$–250.000$, intikam 10–16 ay. Rakamlar belgelenmiş müşteri kurulum verilerine dayanmaktadır. |
Satın Almadan Önce Bilmeniz Gerekenler
Fiyat teklifi için tedarikçiyle iletişime geçmeden önce, aşağıdaki temel özellikleri açıklığa kavuşturmak faydalı olacaktır. Bunları anlamak, gereksinimlerinizi doğru bir şekilde tanımlamanıza ve uygun olmayan bir konfigürasyona yönlendirilmekten kaçınmanıza yardımcı olacaktır..
Açıklanan Temel Özellikler
1. Nominal Yük
Nominal yük, Robot Konumlandırıcının güvenilir bir şekilde sürebileceği maksimum iş parçası ağırlığıdır, olarak ifade edildi kilogram. Önemli: taşıma kapasitesi = iş parçası ağırlığı + fikstür ağırlığı kombine — iş parçasını tek başına hesaplamayın. Örneğin, BİR 800 kg iş parçası 150 kg'lık fikstür, en az en az derecelendirilmiş bir model gerektirir 950 kilogram.
Pazar aralığı şu tarihten itibaren çalışır: 300 kilogram (hafif görev) ile 5,000 kilogram (ağır hizmet). Seçerken, izin ver 20% Sürekli olarak tam kapasitede çalışmayı önlemek için gerçek maksimum yükünüzün üzerinde bir marj bırakın, bu da hassasiyeti ve hizmet ömrünü azaltır.
2. Konumsal Tekrarlanabilirlik
Tekrarlanabilirlik, Robot Konumlandırıcının tekrar tekrar aynı konuma dönmesi durumunda oluşan hata aralığıdır, mm cinsinden ifade edilir. Daha yüksek hassasiyet = daha küçük sayı. Mevcut ürün gruplarında pratik ürün yelpazesi:
- ±0,03 mm: Yüksek hassasiyet (B009, B011) — sıkı kaynak konumu gerekliliklerine sahip yapısal bileşenler için
- ±0,05 mm: Standart (H serisi, B001/B002, U001) — endüstriyel kaynak uygulamalarının büyük çoğunluğu için yeterlidir
- ±0,075 mm: Ekonomi (B004, U002 çevirme ekseni, B010) — hassasiyet gereksinimlerinin daha düşük olduğu ağır iş parçaları için
Genel yapısal kaynak için, ±0,05 mm tamamen yeterlidir. Otomotiv hassas bileşenleri ve ince duvarlı alüminyum uygulamaları ±0,03 mm garanti eder.
3. Maksimum Dönüş Hızı
Dönme hızı, Robot Konumlandırıcının kaynak yüzleri arasında ne kadar hızlı yeniden konumlanacağını etkiler, °/s veya rpm cinsinden ifade edilir. Daha yüksek hızlar, yeniden konumlandırma bekleme sürelerinin daha kısa olması anlamına gelir. Fakat: daha yüksek hız, daha fazla dönme atalet anlamına gelir, iş parçası fikstürü ve bağlama tasarımına daha fazla talep getiren bir durum. Ağır iş parçaları için, kontrollü hızlanma/yavaşlama özelliğine sahip modelleri seçin (örneğin, B001: 45°/s² hızlanma/yavaşlama) yüksek hızlı yeniden konumlandırma sırasında iş parçasının kaymasını önlemek için.
4. Standart Açıklık / Masa Çapı
Açıklık (kafa ve punta tipi): tahrik kafası ile punta arasındaki mesafe, sistemin alabileceği maksimum iş parçası uzunluğunun belirlenmesi. Ortak standart aralıklar: 2 M, 2.5 M, 3 M, 3.5 M (B001/B002); 3 M, 5 M, 6 M, 8 M (B004 ağır hizmet).
Masa çapı (H tipi / U tipi): tablanın etkili yük taşıyan yüzey çapı, Maksimum iş parçası dış çapının belirlenmesi. İş parçanızın maksimum dönüş çapının, modelin izin verilen maksimum dönüş çapını aşmadığını doğrulayın (örneğin, H005: maksimum dönüş çapı 3,000 mm).
5. Kontrol Modu: Bağımsız Kontrol vs. Koordineli Eksen Kontrolü
| Kontrol Modu | Tanım | En Uygun | Takaslar |
| Bağımsız Kontrol | Robot Konumlandırıcı ve kaynak robotu bağımsız çalışır. Yeniden konumlandırma sırasında kaynak durur; kaynak sırasında yeniden konumlandırma durakları. | Basit iş parçaları, sınırlı bütçe, tek yüzlü kaynak | ⚪ Daha düşük maliyet, ancak ark açılma süresi maksimuma çıkarılamaz |
| Koordineli Eksen Kontrolü | Robot Konumlandırıcı, robotun dış ekseni olarak işlev görür. Döndürme ve kaynaklama, gerçek zamanlı koordinasyonla eş zamanlı olarak gerçekleşir. | Çevresel dikişler, karmaşık çok yüzeyli kaynak, yüksek verimlilik gereksinimleri | ✅ Ark açma süresi maksimuma çıkarıldı, optimize edilmiş kaynak kalitesi — daha yüksek entegrasyon maliyeti |
Verimlilik ve kaliteye öncelik veren çoğu fabrika için, koordineli eksen kontrolü önerilen başlangıç noktasıdır.
Yaygın Satın Alma Hataları
| Yanlış kanı 1: “Daha büyük taşıma kapasitesi her zaman daha güvenlidir; mevcut en büyüğünü satın alın.” |
| Yanlış. Büyük boyutlu taşıma kapasitesi değerleri daha ağır bir makine anlamına gelir, daha yüksek maliyet, ve daha büyük dönme eylemsizliği. En ağır iş parçanıza ve fikstür ağırlığına göre uygun taşıma yükü katmanını seçin, bir ile 20% marj. Performansı iyileştirmeden atık bütçesinin aşırı belirlenmesi. |
| Yanlış kanı 2: “±0,03 mm hassasiyet tek güvenli seçimdir.” |
| Mutlaka değil. ±0,05 mm, yapısal çelik ve mühendislik makineleri kaynak uygulamalarının büyük çoğunluğu için tamamen yeterlidir. Yalnızca otomotiv hassas bileşenleri, ince duvarlı alüminyum, ve benzeri yüksek tolerans senaryoları ±0,03 mm gerektirir. Gereksiz derecede yüksek hassasiyetin belirtilmesi, satın alma maliyetini ve bakım karmaşıklığını artırır. |
| Yanlış kanı 3: “Robot Konumlandırıcı, vasıflı kaynakçılara olan ihtiyacı ortadan kaldırır.” |
| Tamamlanmamış. Robot Konumlandırıcı, kaynak robotuyla birlikte çalışan bir otomasyon destek cihazıdır (veya belirli bir teknik temele sahip kaynakçılar). Değeri, kaynak uzmanlığının tamamen değiştirilmesi değil, aynı işgücünün daha iyi kalitede daha yüksek çıktı üretmesine olanak sağlamasıdır.. |
| Yanlış kanı 4: “Herhangi bir Robot Konumlandırıcı mevcut robotumla uyumlu olacaktır.” |
| Doğrulama gerekiyor. Tüm büyük kaynak robotu markaları (FANUC, AĞLAMAK, ABB, Yaskava, vesaire.) koordineli eksen kontrolünü destekleyin, ancak belirli arayüz protokolleri ve parametre konfigürasyonları entegratör ile önceden onaylanmalıdır. Teklif aşamasında mevcut robot model numaranızı belirtin. |
| Yanlış kanı 5: “Daha büyük bir aralık / Daha büyük masa her zaman daha iyidir.” |
| Yanlış. Aşırı açıklık, tahrik sisteminin iş parçası üzerindeki kontrolünün sertliğini azaltır, konumsal hassasiyetin azalması. Büyük boyutlu bir tabla gereksiz dönme ataletini artırır. En yaygın iş parçası boyutlarınıza uyan spesifikasyonu seçin, mevcut en büyük spesifikasyon değil. |
Hala Nereden Başlayacağımı Bilmiyorum?
Bu kılavuzun temeli hazır olduğunda, bir sonraki mantıksal adım iş parçasına özel bir analizdir. Ücretsiz Robot Konumlandırıcı seçimi danışmanlığı sunuyoruz:
- Bize iş parçanızın ağırlığını söyleyin, boyutlar, ve kaynak bağlantı türleri
- Doğru Robot Konumlandırıcı tipini ve kontrol konfigürasyonunu öneriyoruz
- Yatırımı değerlendirmenize yardımcı olmak için bir ön yatırım getirisi tahmini sağlıyoruz
- İçinde teslim edilen yazılı öneri 24 saat
► Ücretsiz Robot Konumlandırıcı seçimi danışmanlığı için bizimle iletişime geçin
Yazar Hakkında
| Deneyim & Kimlik bilgileriYazar, robotik kaynak sistemi entegrasyon uzmanıdır. 12+ yıllık doğrudan proje deneyimi, Otomotiv üretiminde Robot Konumlandırıcı ve koordine eksenli kaynak sistemi tasarımı ve uygulamasına odaklanıldı, ağır makine, basınçlı kaplar, ve yeni enerji ekipmanları. Bu makale alana yeni başlayanlar için yazılmıştır., çeviri 12 yılların proje tecrübesini herkesin erişebileceği pratik bilgiye dönüştürüyor. Şirket geçmişi: 26+ yıllarca kaynak otomasyon mühendisliği, 40+ aktif patentler, 1,500+ Kuzey Amerika'da tamamlanan projeler, Avrupa, ve Asya, yaklaşık olarak 70% Robot Konumlandırıcı entegrasyonunu içerenler. Sektördeki eksiksiz H/B/L/U serisi Robot Konumlandırıcı ürün serisini tek bir üretici altında sunan az sayıdaki üreticiden biri. Sertifikasyon: AB CE Sertifikası — Robot Konumlandırıcı sistemleri (Sertifika No.: M.2026.206.C134866) Son incelenen ve güncellenen: Mayıs 2026 |
İLGİLİ YAZILAR
Akıllı Fabrikalarda Robotun Gelecek Trendleri 7. Eksen Robot & Cobot Entegrasyonu (2026-2030)

6 Robotik Lazer Kaynağında Sık Karşılaşılan Zorluklar ve Bunların Çözümü

Robotik Lazer Kaynak Tedarikçisi Nasıl Seçilir?: Teknik Değerlendirmeden Örnek Teste

Satılık Kaynak Pozisyoner: Parçanız İçin Doğru Tip Nasıl Seçilir? (Mesnetli Punta, L-Tipi, U Tipi, Yatay 3 Eksen, Tek Eksen Döner, Dikey Devirme)

Robot Konumlandırıcı Satın Alma Rehberi 2026:Bütçenizi Doğru Sistemle Eşleştirin
