Stasiun Kerja Robot Khusus Dan Produsen Sistem Laser



Teknologi Pindai untuk Mengelas:Bagaimana Pemodelan Terbalik Menggantikan Pemrograman Robot
Ada langkah antara memindai sambungan las dan robot mulai mengelasnya yang dilewati sebagian besar artikel. Pemindai 3D menangkap titik cloud. Busur terbuka. Sesuatu terjadi di antara keduanya - sesuatu yang biasanya membutuhkan waktu dua hingga delapan jam bagi seorang programmer dan sekarang membutuhkan waktu kurang dari lima menit untuk sistem perangkat lunak. Sesuatu itu adalah pemodelan terbalik .
Pemodelan terbalik adalah proses mengambil geometri pemindaian mentah dan mengubahnya menjadi model 3D terstruktur dengan permukaan yang teridentifikasi, fitur gabungan, dan parameter jahitan las yang dapat dilakukan oleh perencana gerak robot. Ini adalah jembatan antara penginderaan dan eksekusi. Dan secara kritis, ini berfungsi baik model las berasal dari pemindaian fisik, ekspor Tekla Structures, atau templat parametrik — investasi digital Anda yang ada adalah sebuah masukan, bukan halangan.
Artikel ini menjelaskan cara kerja pemodelan terbalik, mengapa hal ini penting untuk fabrikasi baja struktural secara khusus, dan apa artinya dalam praktik bagi bengkel yang memiliki model Tekla terperinci dan bengkel yang hanya menerima sampel baja dan spesifikasi lisan.
| Panduan membaca — mulai dari mana berdasarkan latar belakang Anda: Baru dalam pemindaian 3D dan point cloud? → Baca Blognya 04: 3Pelacakan Jahitan Laser D Vision Dijelaskan terlebih dahulu. Ini menjelaskan apa itu point cloud, bagaimana pemindai laser membuatnya, and what ‘seam extraction’ artinya - dalam bahasa yang sederhana, tidak diperlukan pengetahuan sebelumnya. |
Langkah yang Tidak Dibicarakan Siapapun: Dari Program Point Cloud hingga Pengelasan
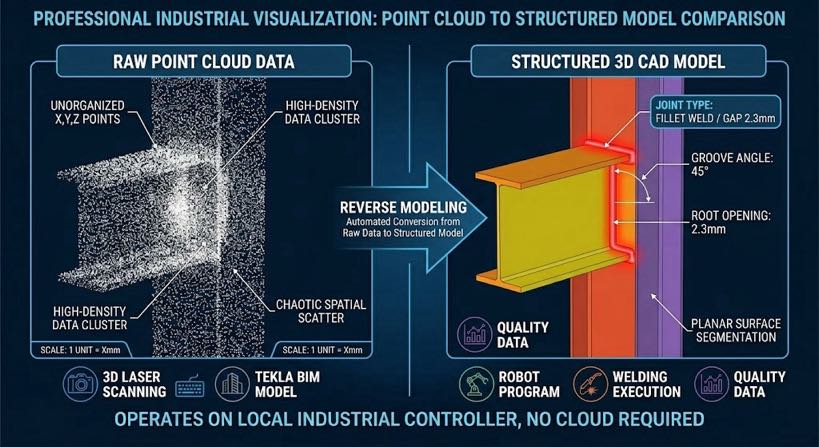
Ketika vendor menjelaskan pengelasan robotik tanpa pemrograman, mereka sering memampatkan proses menjadi dua langkah: memindai bagian tersebut, mulai pengelasan. Kompresi tersebut menyembunyikan langkah paling signifikan secara teknis dalam rantai tersebut. Mentah titik awan — jutaan x, kamu, z pengukuran koordinat yang ditangkap pemindai laser 3D dari permukaan komponen — bukan program pengelasan. Ia mengetahui di mana letak permukaannya, tetapi tidak mengetahui apa letak permukaannya. Ia tidak dapat membedakan alur las dari bekas luka las paku atau klem perlengkapan. Ia tidak memiliki konsep tipe gabungan, urutan pengelasan, hitungan kelulusan, atau sudut obor.
| Titik awan: Satu set pengukuran koordinat 3D yang padat (X, kamu, z) ditangkap oleh pemindai laser dari permukaan fisik. Anggap saja sebagai digital “peta titik” bagiannya — tepat, tapi tidak terstruktur. Pemodelan terbalik memberinya struktur. |
Mengubah point cloud menjadi program pengelasan memerlukan interpretasi terstruktur, dan itulah yang disediakan oleh pemodelan terbalik. Alternatif tradisionalnya adalah seorang programmer manusia dengan liontin pengajar, yang memberikan interpretasi struktural secara manual: 'ini adalah sambungan fillet, akarnya ada di sini, obor menyala 45 derajat, kita perlu dua operan.’ Pemodelan terbalik mengotomatiskan interpretasi tersebut — mengidentifikasi geometri sambungan dari fitur point cloud dan memperoleh semua parameter yang dibutuhkan perencana jalur las, tanpa masukan manusia.
| Model mental yang benar untuk scan-to-weld: Model input → [Pemodelan terbalik] → Structured weld geometry → [Perencanaan jalur] → Robot program Masukan model bisa: pemindaian fisik (titik awan) | Ekspor Tekla | templat parametrik Pemodelan terbalik adalah lapisan interpretasi. Tanpa itu, masukan apa pun — pemindaian atau CAD — hanyalah data. |
Apa Pemodelan Terbalik dalam Otomasi Pengelasan?
| Pemodelan terbalik dalam otomatisasi pengelasan adalah proses komputasi untuk merekonstruksi model geometris 3D terstruktur dari data masukan — baik dari pemindaian fisik (titik awan), ekspor BIM/CAD, atau definisi parametrik — mengidentifikasi fitur sambungan las dalam model tersebut, dan mengekstraksi parameter yang diperlukan untuk menghasilkan jalur las robot secara otomatis. |
Istilah 'terbalik’ membedakannya dari pemrograman maju tradisional, dimana seorang programmer secara manual mengajarkan robot setiap posisi jalur. Dalam pemodelan terbalik, model geometri — baik dari pemindaian atau dari Tekla — adalah sumber kebenarannya. Sistem memperoleh program pengelasan darinya secara otomatis.
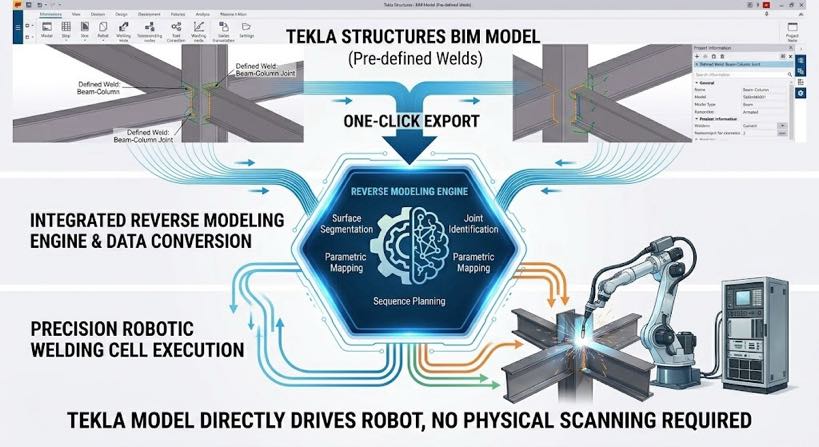
| Struktur Tekla: BIM baja struktural (Membangun Pemodelan Informasi) perangkat lunak yang banyak digunakan di bengkel fabrikasi untuk membuat model 3D sambungan baja yang detail, balok, kolom, dan bingkai. Dalam integrasi scan-to-weld, Model Tekla memasukkan geometri sambungan langsung ke mesin pemodelan terbalik — tidak diperlukan pemindaian fisik untuk komponen yang sudah memiliki model saat ini. |
Untuk perakit baja struktural besar dengan alur kerja Tekla yang matang, ini sebenarnya adalah jalur tercepat yang tersedia: ekspor Tekla sekali klik memasukkan geometri sambungan langsung ke mesin pemodelan terbalik, melewati langkah pemindaian fisik sepenuhnya. Investasi Tekla Anda mempercepat prosesnya; itu tidak bersaing dengannya.
Untuk toko tanpa file digital — pekerjaan perbaikan, sampel yang disediakan pelanggan, komponen lama — pemindaian fisik menggantikan input Tekla dan memasukkan pipeline pemodelan terbalik yang sama. Output program pengelasan adalah sama terlepas dari jalur input mana yang digunakan.
Kapan setiap jalur masukan berlaku
| Jalur masukan | Titik awal | Terbaik untuk | Saatnya untuk mengelas program |
| Ekspor Tekla Structures | Model struktural 3D yang ada | Pabrikator dengan model Tekla saat ini — jalur tercepat, tidak diperlukan pemindaian | < 2 menit |
| Pemodelan parametrik | Dimensi kunci dimasukkan oleh operator | Bagian standar: balok, kolom, tanda kurung — ditentukan oleh ketebalan, panjang, tipe sambungan | 2–4 menit |
| 3D pemindaian → Pemodelan terbalik | Bagian fisik dipindai di sel kerja | Pekerjaan perbaikan; bagian tanpa CAD; sampel pelanggan; verifikasi geometri bawaan | 3–5 menit |
Ketiga jalur bertemu pada keluaran program pengelasan yang sama, gunakan perpustakaan jadwal pengelasan yang sama, dan memberi makan perencana urutan yang sama. Memilih di antara keduanya adalah pertanyaan alur kerja, bukan pertanyaan kemampuan.
Cara Kerja Pemodelan Terbalik — Lima Langkah dari Input ke Program
Proses di bawah ini menjelaskan apa yang terjadi di dalam mesin pemodelan terbalik, apa pun jalur masukannya. Kelima langkahnya sama; hanya format data di Langkah 1 berbeda.
Melangkah 1: Penelanan geometri dan segmentasi permukaan
Mesin pemodelan terbalik menerima masukan geometri — cloud titik mentah, Ekspor Tekla IFC/XML, atau definisi parametrik — dan mengelompokkannya menjadi permukaan datar dan melengkung yang berbeda. Untuk titik awan, algoritma ini menyesuaikan bidang ke kelompok titik koordinat dan mengidentifikasi batas-batas di mana orientasi permukaan berubah. Untuk model Tekla, permukaannya sudah ditentukan; mesin membacanya secara langsung dan mengidentifikasi calon lokasi sambungan dari persimpangan permukaan.
Untuk baja struktural, permukaan utama sebagian besar berbentuk datar — pelat datar, bagian sudut, bagian kotak — yang membuat segmentasi dapat diandalkan, apa pun format masukannya.
Melangkah 2: Pengenalan fitur bersama
Di dalam permukaan yang tersegmentasi, sistem mengidentifikasi fitur sambungan las — konfigurasi geometris yang menentukan setiap jenis sambungan. Sambungan fillet adalah perpotongan dua bidang yang membentuk suatu sudut. Sambungan pantat alur-V adalah dua permukaan miring yang menyatu ke celah akar. Sambungan-T adalah bidang vertikal yang bertemu dengan bidang horizontal di 90 derajat.
Algoritme pengenalan mencocokkan geometri yang diukur dengan perpustakaan templat gabungan. Ketika kecocokan ditemukan di atas ambang batas kepercayaan, jenis sambungan diklasifikasikan dan parameter utama diekstraksi:
- Posisi garis tengah sendi dalam ruang 3D
- Tipe sambungan: fillet, pantat, T-sendi, pangkuan, alur
- Lebar celah di setiap titik sepanjang sambungan
- Sudut bevel dan permukaan akar untuk las alur
- Sudut akses robot — apakah obor dapat mencapai sambungan tanpa benturan
Jika geometri yang diekstraksi tidak sesuai dengan templat sambungan yang diketahui di atas ambang batas kepercayaan — mungkin karena kecocokannya sangat buruk atau las paku mengaburkan akarnya — sistem akan menandai sambungan tersebut untuk ditinjau oleh operator. Sistem tidak dibangun dari data yang ambigu.
Melangkah 3: Pemetaan parameter las
Setelah jenis sambungan dan geometri diklasifikasikan, sistem memetakan parameter yang diekstraksi ke perpustakaan jadwal pengelasan — parameter proses yang divalidasi untuk setiap konfigurasi sambungan: voltase, kecepatan umpan kawat, kecepatan perjalanan, gas pelindung, dan jumlah kelulusan.
Pemetaan bukanlah pencarian sederhana. Lebar celah bervariasi sepanjang panjang sambungan, dan sistem menghitung nilai parameter untuk setiap penampang secara terus menerus. A 1 celah mm pada titik awal sambungan dan a 3.5 celah mm pada ujung sambungan memerlukan laju pengumpanan kawat dan kecepatan perjalanan yang berbeda di setiap titik — program menyesuaikannya sebagai fungsi berkelanjutan, bukan rata-rata bertahap.
| Mengapa hal ini penting untuk kepatuhan AWS D1.1: AWS D1.1 menetapkan tenggorokan efektif minimum untuk las alur penetrasi parsial dan panjang kaki minimum untuk las fillet berdasarkan geometri sambungan aktual — bukan celah nominal. Program pengelasan yang menggunakan parameter tetap tanpa memperhatikan celah sebenarnya akan mengisi bagian celah lebar yang kurang dan deposit berlebih pada bagian yang sempit. Pemetaan parameter adaptif kesenjangan menghilangkan kedua mode kegagalan pada tingkat pembuatan program. |
Melangkah 4: Perencanaan urutan pengelasan
Program pengelasan bukan hanya kumpulan jalur sambungan individu — ini adalah rangkaian yang logis. Perencana urutan menentukan urutan sambungan las, akuntansi untuk:
- Kontrol distorsi: arah las bergantian untuk menyeimbangkan masukan panas di seluruh pengelasan
- Akses hierarki: sambungan las dalam urutan yang menjaga jangkauan robot di seluruh rangkaian
- Koordinasi pengatur posisi: memutar bagian untuk menyajikan sambungan pada posisi datar atau horizontal
- Perencanaan multi-lintasan: persyaratan interpass dan urutan lintasan untuk sambungan tebal
Perencanaan urutan adalah langkah yang paling sering diremehkan dalam otomatisasi pengelasan. Sebuah sel yang menghasilkan jalur sambungan individu secara akurat tetapi mengurutkannya dengan buruk akan menghasilkan bagian yang terdistorsi dengan masalah akses robot pada sambungan berikutnya. Perencana berbasis kendala mengoptimalkan keempat kriteria secara bersamaan.
Melangkah 5: Keluaran program robot
Hasil akhir berupa program robot yang lengkap: posisi sendi robot, sudut obor, perintah pengatur posisi, dan panggilan parameter las yang dijalankan langsung oleh pengontrol robot. Dari geometri masukan hingga program yang dapat dieksekusi: kurang dari lima menit untuk pengelasan baja struktural tipikal dengan lima hingga lima belas sambungan. Operator mengonfirmasi pada layar sentuh dan memulai pengelasan — tidak ada programmer yang terlibat dalam hal apa pun.
Mengapa Hal Ini Mengubah Perekonomian Pabrikan Baja Struktural
Untuk perakit dengan model Tekla: waktu pemrograman turun mendekati nol
Pabrikan baja struktural besar sering kali memiliki alur kerja BIM yang matang — setiap bagian memiliki model Tekla, detail koneksi terselesaikan sepenuhnya, dan gambar toko dibuat secara otomatis. Mata rantai yang hilang selalu menjadi langkah terakhir: mengubah model digital tersebut menjadi program pengelasan robot masih memerlukan seorang programmer di tempat pengajaran.
Dengan integrasi Tekla-ke-las melalui pemodelan terbalik, langkah terakhir itu otomatis. Model Tekla yang pembuatannya memerlukan waktu berjam-jam kini menggerakkan robot secara langsung — satu klik akan mengekspor geometri sambungan, mesin pemodelan terbalik menafsirkannya, dan program pengelasan sudah siap sebelum bagian tersebut mencapai sel kerja.
Untuk toko pekerjaan tanpa file CAD: otomatisasi dapat diakses untuk pertama kalinya
Toko pekerjaan baja struktural bekerja dari sketsa, sampel pelanggan, atau spesifikasi verbal secara historis telah dikecualikan sepenuhnya dari otomasi robotik — karena setiap vendor otomasi memerlukan file CAD sebagai titik awal. Pemodelan terbalik dari pemindaian fisik akan mengubah hal ini: bagian itu sendiri adalah masukan.
Titik persilangan ekonomi — volume produksi yang menghasilkan manfaat otomatisasi — turun dari 30–50 suku cadang identik per program menjadi efektif 1. Apakah toko menjalankan salah satu konfigurasi atau seratus, overhead pemrograman adalah nol.
| Pengurangan pengerjaan ulang: bengkel yang menerapkan pengurangan laporan scan-to-weld dari 3–8% hasil pengelasan menjadi kurang dari itu 1% mengolah lagi. Dengan pendapatan pengelasan tahunan sebesar $3 juta, yaitu $60.000–$210.000 per tahun dengan menghilangkan biaya pengerjaan ulang — didorong oleh pemetaan parameter adaptif kesenjangan yang tidak dapat disediakan oleh jalur terprogram tetap. |
Pertanyaan yang Sering Diajukan
Apakah pemodelan terbalik sama dengan pemindaian 3D?
Tidak - ini adalah langkah-langkah yang berurutan. 3Pemindaian D menangkap data cloud titik mentah dari bagian fisik (lihat Blog 04 untuk penjelasan lengkap tentang cara kerjanya). Pemodelan terbalik menafsirkan data tersebut: permukaan segmentasi, mengenali ciri-ciri gabungan, memetakan parameter las, dan merencanakan urutan pengelasan. Pemindai menghasilkan data; pemodelan terbalik menghasilkan program pengelasan. Ketika inputnya adalah model Tekla, bukan scan, langkah pemindaian dilewati seluruhnya — pemodelan terbalik bekerja langsung dari geometri digital.
Apakah model Tekla kami yang ada dapat bekerja secara langsung dengan sistem ini??
Ya — Integrasi Tekla Structures adalah jalur input tercepat yang tersedia. Ekspor sekali klik dari Tekla mengirimkan geometri sambungan langsung ke mesin pemodelan terbalik, yang mendeteksi tipe sendi, mengekstrak parameter, dan menghasilkan program pengelasan tanpa pemindaian fisik. Untuk toko yang sudah ada di Tekla, ini menghilangkan langkah pemindaian dan mengurangi waktu untuk mengelas bagian baru menjadi kurang dari dua menit sejak pembuatan program.
Bagaimana sistem menangani komponen yang mengalami distorsi signifikan akibat pemotongan atau pemrosesan termal?
Untuk input bagian melalui pemindaian fisik, mesin pemodelan terbalik membangun modelnya dari geometri aktual yang sebenarnya — distorsi ditangkap dan dimasukkan ke dalam jalur pengelasan secara otomatis. Untuk input suku cadang melalui Tekla, geometri yang dirancang menggerakkan jalur tersebut; jika diperkirakan terjadi deviasi as-built yang signifikan (misalnya, piring potong api dengan busur termal), disarankan untuk melakukan pemindaian verifikasi cepat sebelum pengelasan. Sistem ini mendukung alur kerja hybrid: Model Tekla untuk deteksi sendi ditambah pemindaian verifikasi untuk konfirmasi posisi.
Dapatkah sistem menangani pengelasan multi-level dengan sambungan yang tumpang tindih?
Ya. Untuk pengelasan kompleks dimana beberapa sambungan tertutup oleh komponen struktural lainnya, sistem mendukung pemindaian multi-pass dari berbagai sudut atau posisi robot, mendaftarkan dan menggabungkan point cloud ke dalam satu model sebelum pengenalan bersama dijalankan. Untuk pengelasan input Tekla, semua sambungan terlihat dalam model terlepas dari kompleksitas akses fisik — perencana urutan memperhitungkan batasan akses robot yang sebenarnya. Ini adalah alur kerja standar untuk kerangka struktural, kolom kotak, dan badan tangki trafo.
Apakah ini memerlukan pemrosesan cloud atau konektivitas internet?
TIDAK. Semua komputasi pemodelan terbalik berjalan pada pengontrol industri lokal — yang ditentukan untuk pemrosesan point cloud struktural kompleks secara real-time tanpa ketergantungan jaringan. Hal ini penting bagi toko dengan kebijakan keamanan TI yang melarang peralatan produksi terhubung ke cloud dan untuk lokasi dengan konektivitas yang tidak dapat diandalkan. Log data las disimpan secara lokal dan diekspor ke sistem manajemen mutu melalui jaringan lokal.
Langkah Selanjutnya
- Untuk memahami langkah pemindaian 3D yang menghasilkan point cloud untuk pemodelan terbalik — termasuk apa itu point cloud, bagaimana pemindai laser membuatnya, dan cara kerja ekstraksi jahitan — baca blog 04: 3Pelacakan Jahitan Laser D Vision Dijelaskan.
- Untuk melihat alur kerja tanpa pemrograman secara lengkap dalam konteks sel penuh, membaca blog 03: Sel Pengelasan Robot Tanpa Pemrograman: Bagaimana Sistem yang Dipandu Visi Menghilangkan Pengajaran yang Menggantung.
- Untuk menguji sistem pada pekerjaan Anda sendiri: kirimkan model Tekla kepada kami, gambar bagian, atau foto sambungannya. Kami akan membuat jalur pemodelan terbalik dan mengembalikan pratinjau program, perkiraan waktu siklus, dan penampang las — tidak diperlukan komitmen.
Tentang Penulis
Pengalaman & Kredensial
Spesialis integrasi sistem pengelasan robot dengan 12+ pengalaman proyek langsung selama bertahun-tahun yang berfokus pada pemilihan dan integrasi Robot Positioner. Telah memberikan konsultasi kepada 300+ pabrik di seluruh Amerika Utara, Eropa, dan Asia. Semua data spesifikasi dalam artikel ini diambil dari H / B / L / Lembar data produk seri U.
Latar belakang perusahaan: 26+ tahun teknik otomasi pengelasan, 40+ paten aktif, 1,500+ menyelesaikan proyek secara global, sekitar 70% melibatkan integrasi Robot Positioner.
Sertifikasi
- ISO 9001: 2015 (GB/T 19001-2016) — Sistem Manajemen Mutu
- GJB 9001C-2017 — Sistem Manajemen Mutu Peralatan Militer/Senjata
- EU CE — Petunjuk Mesin 2006/42/EC (Sertifikat. TIDAK. M.2026.206.C134866)
- Perusahaan Teknologi Tinggi — Sertifikat. TIDAK. GR202341000595 (Dikeluarkan pada bulan November. 2023)
Terakhir diperbarui: Juni 2026
POSTINGAN TERKAIT
10 Manfaat Utama Penerapan Sel Pengelasan Robot di Toko Anda
Stasiun Kerja Pengelasan Turnkey: Dari Menggambar hingga Sel Siap Produksi
Panduan Lengkap Pemula untuk Robot Positioner: Semua yang Perlu Anda Ketahui

Perbandingan Komprehensif Pengelasan Laser Robot vs. Pengelasan MIG dan TIG: Mana yang Tepat untuk Anda?

Anggaran Ketat, Pilihan Cerdas:Bagaimana Pabrik Kecil dan Menengah Mendapatkan Nilai Terbanyak dari Robot Positioner di 2026