Hersteller kundenspezifischer Roboterarbeitsplätze und Lasersysteme



Scan-to-Weld-Technologie:Wie Reverse Modeling die Roboterprogrammierung ersetzt
Zwischen dem Scannen einer Schweißnaht und dem Beginn des Schweißens durch den Roboter liegt ein Schritt, den die meisten Artikel überspringen. Der 3D-Scanner erfasst eine Punktwolke. Der Bogen öffnet sich. Dazwischen ist etwas passiert – etwas, wofür ein Programmierer früher zwei bis acht Stunden brauchte und jetzt ein Softwaresystem weniger als fünf Minuten braucht. Das ist Reverse Modeling .
Bei der umgekehrten Modellierung wird die rohe Scangeometrie in ein strukturiertes 3D-Modell mit identifizierten Oberflächen umgewandelt, Gelenkmerkmale, und Schweißnahtparameter, auf die ein Roboterbewegungsplaner reagieren kann. Es ist die Brücke zwischen Wahrnehmung und Ausführung. Und kritisch, Es funktioniert unabhängig davon, ob das Schweißmodell aus einem physischen Scan stammt, ein Tekla Structures-Export, oder eine parametrische Vorlage – Ihre bestehende digitale Investition ist ein Input, kein Hindernis.
In diesem Artikel wird erläutert, wie die umgekehrte Modellierung funktioniert, warum es speziell für die Herstellung von Baustahl wichtig ist, und was es in der Praxis bedeutet, sowohl für Werkstätten, die über detaillierte Tekla-Modelle verfügen, als auch für Werkstätten, die lediglich ein Stahlmuster und eine mündliche Spezifikation erhalten.
| Leseratgeber – wo Sie basierend auf Ihrem Hintergrund anfangen sollten: Neu im Bereich 3D-Scannen und Punktwolken? → Blog lesen 04: 3D Vision Laser-Nahtverfolgung Zuerst erklärt. Es erklärt, was eine Punktwolke ist, wie Laserscanner einen bauen, and what ‘seam extraction’ bedeutet – im Klartext, keine Vorkenntnisse erforderlich. |
Der Schritt, über den niemand spricht: Von der Punktwolke zum Schweißprogramm
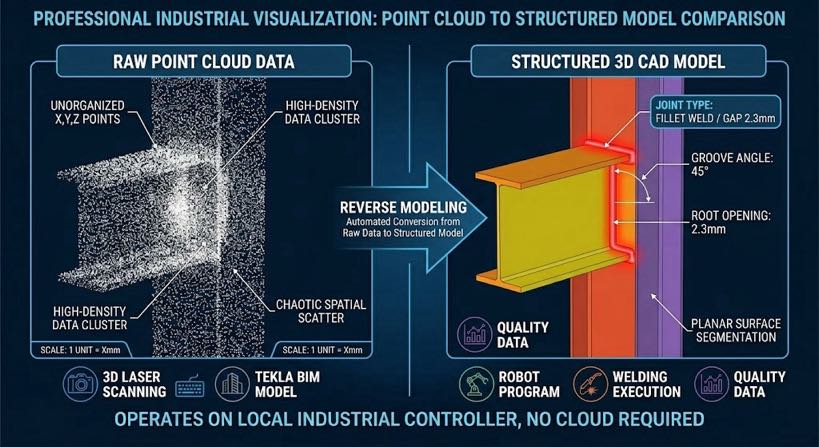
Wenn Anbieter Roboterschweißen ohne Programmierung beschreiben, Sie komprimieren den Prozess oft in zwei Schritte: Scannen Sie das Teil, Beginnen Sie mit dem Schweißen. Diese Komprimierung verbirgt den technisch bedeutendsten Schritt in der Kette. Ein rohes Punktwolke – die Millionen von x, j, Z-Koordinatenmessungen, die ein 3D-Laserscanner von der Teileoberfläche erfasst, sind kein Schweißprogramm. Es weiß, wo Oberflächen sind, aber nicht, was sie sind. Es kann eine Schweißfuge nicht von einer Heftschweißnaht oder einer Vorrichtungsklemme unterscheiden. Es gibt kein Konzept für den Gelenktyp, Schweißreihenfolge, Passanzahl, oder Brennerwinkel.
| Punktwolke: Ein dichter Satz von 3D-Koordinatenmessungen (X, j, z) von einem Laserscanner von einer physischen Oberfläche erfasst. Betrachten Sie es als etwas Digitales “Punktkarte” des Teils – präzise, aber unstrukturiert. Die umgekehrte Modellierung verleiht ihm Struktur. |
Die Umwandlung einer Punktwolke in ein Schweißprogramm erfordert eine strukturierte Interpretation, und genau das bietet die umgekehrte Modellierung. Die traditionelle Alternative war ein menschlicher Programmierer mit einem Programmiergerät, der die strukturelle Interpretation manuell lieferte: „Das ist ein Filetstück.“, die Wurzel ist hier, Die Fackel geht an 45 Grad, Wir brauchen zwei Durchgänge.’ Die umgekehrte Modellierung automatisiert diese Interpretation – sie identifiziert die Verbindungsgeometrie anhand von Punktwolkenmerkmalen und leitet alle Parameter ab, die der Schweißpfadplaner benötigt, ohne menschliches Zutun.
| Das richtige mentale Modell für Scan-to-Weld: Model input → [Umgekehrte Modellierung] → Structured weld geometry → [Wegplanung] → Robot program Modelleingabe kann sein: physischer Scan (Punktwolke) | Tekla exportiert | parametrische Vorlage Die umgekehrte Modellierung ist die Interpretationsebene. Ohne es, Bei jeder Eingabe – ob Scan oder CAD – handelt es sich lediglich um Daten. |
Was ist Reverse Modeling in der Schweißautomatisierung??
| Bei der umgekehrten Modellierung in der Schweißautomatisierung handelt es sich um den rechnerischen Prozess der Rekonstruktion eines strukturierten geometrischen 3D-Modells aus Eingabedaten – sei es aus einem physischen Scan (Punktwolke), ein BIM/CAD-Export, oder eine parametrische Definition – zur Identifizierung von Schweißverbindungsmerkmalen innerhalb dieses Modells, und Extrahieren der Parameter, die zum automatischen Generieren eines Roboterschweißpfads erforderlich sind. |
Der Begriff „umgekehrt’ unterscheidet dies von der traditionellen Vorwärtsprogrammierung, Dabei bringt ein Programmierer dem Roboter jede Bahnposition manuell bei. In umgekehrter Modellierung, Das Geometriemodell – ob von einem Scan oder von Tekla – ist die Quelle der Wahrheit. Das System leitet daraus automatisch das Schweißprogramm ab.
| Tekla-Strukturen: Ein BIM für den Baustahl (Gebäudeinformationsmodellierung) Software, die in Fertigungsbetrieben weit verbreitet ist, um detaillierte 3D-Modelle von Stahlverbindungen zu erstellen, Balken, Spalten, und Rahmen. Bei der Scan-to-Weld-Integration, Tekla-Modelle speisen die Gelenkgeometrie direkt in die Reverse-Modeling-Engine ein – für Teile, die bereits über ein aktuelles Modell verfügen, ist kein physischer Scan erforderlich. |
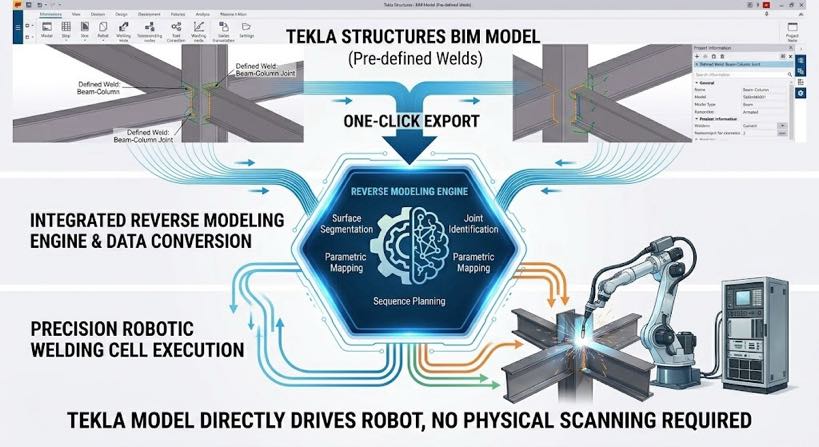
Für große Stahlbauunternehmen mit ausgereiften Tekla-Workflows, Dies ist tatsächlich der schnellste verfügbare Weg: Ein Tekla-Export mit einem Klick speist die Gelenkgeometrie direkt in die Reverse-Modeling-Engine ein, Der Schritt des physischen Scans wird vollständig umgangen. Ihre Tekla-Investition beschleunigt den Prozess; es konkurriert nicht damit.
Für Geschäfte ohne digitale Dateien – Reparaturarbeiten, vom Kunden bereitgestellte Muster, Legacy-Teile – der physische Scan ersetzt die Tekla-Eingabe und speist dieselbe Reverse-Modeling-Pipeline. Die Ausgabe des Schweißprogramms ist identisch, unabhängig davon, welcher Eingabepfad verwendet wurde.
Wenn jeder Eingabepfad gilt
| Eingabepfad | Ausgangspunkt | Am besten für | Zeit für das Schweißprogramm |
| Tekla Structures-Export | Vorhandenes 3D-Strukturmodell | Verarbeiter mit aktuellen Tekla-Modellen – der schnellste Weg, kein Scan erforderlich | < 2 Minuten |
| Parametrische Modellierung | Vom Bediener eingegebene Schlüsselabmessungen | Standardabschnitte: Balken, Spalten, Klammern – definiert durch die Dicke, Länge, Gelenktyp | 2–4 Minuten |
| 3D-Scan → Umgekehrte Modellierung | Physisches Teil in der Arbeitszelle gescannt | Reparaturarbeiten; Teile ohne CAD; Kundenproben; Überprüfung der Ist-Geometrie | 3–5 Minuten |
Alle drei Pfade laufen bei der gleichen Schweißprogrammausgabe zusammen, Verwenden Sie dieselbe Schweißplanbibliothek, und denselben Sequenzplaner füttern. Die Wahl zwischen ihnen ist eine Frage des Arbeitsablaufs, keine Fähigkeitsfrage.
So funktioniert Reverse Modeling – Fünf Schritte von der Eingabe bis zum Programm
Der folgende Prozess beschreibt, was in der Reverse-Modeling-Engine unabhängig vom Eingabepfad passiert. Die fünf Schritte sind die gleichen; nur das Datenformat bei Step 1 unterscheidet sich.
Schritt 1: Geometrieaufnahme und Oberflächensegmentierung
Die Reverse-Modeling-Engine empfängt die Eingabegeometrie – Rohpunktwolke, Tekla IFC/XML-Export, oder parametrische Definition – und segmentiert es in verschiedene ebene und gekrümmte Oberflächen. Für eine Punktwolke, Der Algorithmus passt Ebenen an Cluster von Koordinatenpunkten an und identifiziert Grenzen, an denen sich die Oberflächenorientierung ändert. Für ein Tekla-Modell, Die Flächen sind bereits definiert; Die Engine liest sie direkt und identifiziert mögliche Gelenkpositionen anhand von Oberflächenschnittpunkten.
Für Baustahl, Die Primärflächen sind meist planar – flache Platten, Winkelabschnitte, Box-Abschnitte – was die Segmentierung unabhängig vom Eingabeformat zuverlässig macht.
Schritt 2: Erkennung gemeinsamer Merkmale
Innerhalb der segmentierten Flächen, Das System identifiziert Schweißverbindungsmerkmale – die geometrischen Konfigurationen, die jeden Verbindungstyp definieren. Eine Kehlverbindung ist der Schnittpunkt zweier Ebenen in einem Winkel. Bei einer V-Nut-Stoßverbindung handelt es sich um zwei abgeschrägte Flächen, die zu einem Wurzelspalt zusammenlaufen. Ein T-Stück ist eine vertikale Ebene, die auf eine horizontale Ebene trifft 90 Grad.
Der Erkennungsalgorithmus gleicht die gemessene Geometrie mit einer Bibliothek von Gelenkvorlagen ab. Wenn eine Übereinstimmung über einem Konfidenzschwellenwert gefunden wird, Der Gelenktyp wird klassifiziert und Schlüsselparameter extrahiert:
- Gelenkmittellinienposition im 3D-Raum
- Gelenktyp: Filet, Hintern, T-Verbindung, Schoß, Rille
- Spaltbreite an jedem Punkt entlang der Fugenlänge
- Fasenwinkel und Grundfläche für Nutschweißnähte
- Roboterzugangswinkel – ob der Brenner die Verbindung ohne Kollision erreichen kann
Wenn die extrahierte Geometrie nicht mit einer bekannten Verbindungsvorlage über dem Konfidenzschwellenwert übereinstimmt – möglicherweise, weil die Passung ungewöhnlich schlecht ist oder eine Heftschweißung die Wurzel verdeckt – markiert das System die Verbindung zur Überprüfung durch den Bediener. Das System schweißt nicht aus mehrdeutigen Daten zusammen.
Schritt 3: Schweißparameter-Mapping
Sobald Gelenktyp und Geometrie klassifiziert sind, Das System ordnet extrahierte Parameter der Schweißplanbibliothek zu – validierte Prozessparameter für jede Verbindungskonfiguration: Stromspannung, Drahtvorschubgeschwindigkeit, Reisegeschwindigkeit, Schutzgas, und Passanzahl.
Die Zuordnung ist keine einfache Suche. Die Spaltbreite variiert entlang der Fugenlänge, und das System berechnet kontinuierlich Parameterwerte für jeden Querschnitt. A 1 mm Spalt am Fugenanfang und a 3.5 mm-Spalt am Verbindungsende erfordern unterschiedliche Drahtvorschubgeschwindigkeiten und Vorschubgeschwindigkeiten an jedem Punkt – das Programm passt sie kontinuierlich an, kein gestufter Durchschnitt.
| Warum dies für die Einhaltung von AWS D1.1 wichtig ist: AWS D1.1 spezifiziert den minimalen effektiven Hals für Nutschweißnähte mit teilweiser Durchdringung und die minimale Schenkellänge für Kehlnähte basierend auf der tatsächlichen Verbindungsgeometrie – nicht dem Nennspalt. Ein Schweißprogramm, das feste Parameter unabhängig vom tatsächlichen Spalt verwendet, füllt Abschnitte mit breiten Fugen nicht ausreichend aus und bildet an engen Abschnitten übermäßige Ablagerungen. Die lückenadaptive Parameterzuordnung eliminiert beide Fehlermodi auf der Ebene der Programmgenerierung. |
Schritt 4: Planung der Schweißreihenfolge
Ein Schweißprogramm ist nicht nur eine Sammlung einzelner Verbindungspfade, sondern eine Abfolge mit Logik. Der Reihenfolgeplaner legt die Reihenfolge fest, in der die Verbindungen geschweißt werden, Buchhaltung:
- Verzerrungskontrolle: Wechselnde Schweißrichtung, um den Wärmeeintrag über die Schweißkonstruktion auszugleichen
- Zugriffshierarchie: Schweißverbindungen in der Reihenfolge, die die Reichweite des Roboters während der gesamten Sequenz aufrechterhält
- Koordination des Positionierers: Drehen Sie das Teil, um die Verbindungen in flacher oder horizontaler Position darzustellen
- Mehrdurchgangsplanung: Zwischenlagenanforderungen und Lagenfolge für dicke Fugen
Die Ablaufplanung ist der am häufigsten unterschätzte Schritt in der Schweißautomatisierung. Eine Zelle, die einzelne Gelenkpfade genau generiert, sie aber schlecht sequenziert, erzeugt verzerrte Teile mit Problemen beim Zugang des Roboters zu späteren Gelenken. Der Constraint-basierte Planer optimiert alle vier Kriterien gleichzeitig.
Schritt 5: Ausgabe des Roboterprogramms
Das Endergebnis ist ein vollständiges Roboterprogramm: Gelenkpositionen des Roboters, Brennerwinkel, Stellungsreglerbefehle, und Schweißparameteraufrufe, die die Robotersteuerung direkt ausführt. Von der Eingabegeometrie bis zum ausführbaren Programm: weniger als fünf Minuten für eine typische Baustahlschweißkonstruktion mit fünf bis fünfzehn Verbindungen. Der Bediener bestätigt auf dem Touchscreen und leitet den Schweißvorgang ein – zu keinem Zeitpunkt ist ein Programmierer beteiligt.
Warum dies die Wirtschaftlichkeit für Baustahlhersteller verändert
Für Hersteller mit Tekla-Modellen: Die Programmierzeit sinkt auf nahezu Null
Große Stahlbauunternehmen verfügen häufig über ausgereifte BIM-Arbeitsabläufe – jedes Teil verfügt über ein Tekla-Modell, Verbindungsdetails sind vollständig gelöst, und Werkstattzeichnungen werden automatisch generiert. Das fehlende Glied war schon immer der letzte Schritt: Um dieses digitale Modell in Roboterschweißprogramme umzuwandeln, war immer noch ein Programmierer am Programmiergerät erforderlich.
Mit Tekla-to-weld-Integration über Reverse Modeling, Dieser letzte Schritt ist automatisiert. Das Tekla-Modell, dessen Erstellung stundenlange Entwicklungsarbeit erforderte, steuert jetzt den Roboter direkt – ein Klick exportiert die Gelenkgeometrie, Die Reverse-Modeling-Engine interpretiert es, und das Schweißprogramm ist fertig, bevor das Teil die Arbeitszelle erreicht.
Für Lohnfertiger ohne CAD-Dateien: Automatisierung wird erstmals zugänglich
Stahlbaubetriebe arbeiten nach Skizzen, Kundenproben, oder verbale Spezifikationen wurden in der Vergangenheit von der Roboterautomatisierung vollständig ausgeschlossen – da jeder Automatisierungsanbieter eine CAD-Datei als Ausgangspunkt benötigte. Die umgekehrte Modellierung aus dem physischen Scan ändert dies: Der Teil selbst ist die Eingabe.
Der wirtschaftliche Schnittpunkt – das Produktionsvolumen, bei dem sich die Automatisierung lohnt – sinkt von 30–50 identischen Teilen pro Programm auf effektiv 1. Ob der Shop eine oder hundert Konfigurationen betreibt, Der Programmieraufwand ist Null.
| Reduzierung der Nacharbeit: Werkstätten, die Scan-to-Weld implementieren, berichten über Reduzierungen von 3–8 % der Schweißleistung auf unter 1% nacharbeiten. Bei einem jährlichen Schweißumsatz von 3 Millionen US-Dollar, Das bedeutet, dass 60.000 bis 210.000 US-Dollar pro Jahr an Nacharbeitskosten entfallen – angetrieben durch eine lückenadaptive Parameterzuordnung, die ein fest programmierter Pfad nicht bieten kann. |
Häufig gestellte Fragen
Ist die umgekehrte Modellierung dasselbe wie das 3D-Scannen??
Nein – es sind aufeinanderfolgende Schritte. 3Beim D-Scannen werden rohe Punktwolkendaten vom physischen Teil erfasst (siehe Blog 04 für eine vollständige Erklärung, wie das funktioniert). Die umgekehrte Modellierung interpretiert diese Daten: segmentierende Flächen, Gelenkmerkmale erkennen, Zuordnung von Schweißparametern, und Planung der Schweißsequenz. Der Scanner erzeugt Daten; Durch die umgekehrte Modellierung wird ein Schweißprogramm erstellt. Wenn es sich bei der Eingabe um ein Tekla-Modell und nicht um einen Scan handelt, Der Scanschritt wird vollständig umgangen – die umgekehrte Modellierung erfolgt direkt aus der digitalen Geometrie.
Funktioniert unser bestehendes Tekla-Modell direkt mit diesem System??
Ja – die Integration von Tekla Structures ist der schnellste verfügbare Eingabepfad. Ein One-Click-Export aus Tekla sendet die Gelenkgeometrie direkt an die Reverse-Modeling-Engine, welches Gelenktypen erkennt, extrahiert Parameter, und generiert das Schweißprogramm ohne physischen Scan. Für Shops, die bereits auf Tekla sind, Dadurch entfällt der Scanschritt und die Zeit bis zum ersten Anschweißen eines neuen Teils wird ab der Programmerstellung auf weniger als zwei Minuten verkürzt.
Wie geht das System mit Teilen um, die durch das Schneiden oder die thermische Bearbeitung erhebliche Verformungen aufweisen??
Zur Teileeingabe per physischem Scan, Die Reverse-Modeling-Engine erstellt ihr Modell aus der tatsächlichen Ist-Geometrie – Verzerrungen werden erfasst und automatisch in den Schweißpfad integriert. Für Teileeingabe über Tekla, Die so entworfene Geometrie bestimmt den Weg; wenn erhebliche Abweichungen vom Bestand zu erwarten sind (z.B., Brenngeschnittene Platte mit Thermobogen), Es wird empfohlen, vor dem Schweißen einen schnellen Überprüfungsscan durchzuführen. Das System unterstützt einen hybriden Workflow: Tekla-Modell zur Gelenkerkennung sowie ein Verifizierungsscan zur Positionsbestätigung.
Kann das System mehrstufige Schweißkonstruktionen mit überlappenden Verbindungen verarbeiten??
Ja. Für komplexe Schweißkonstruktionen, bei denen einige Verbindungen durch andere Strukturelemente verdeckt werden, Das System unterstützt Multi-Pass-Scannen aus mehreren Winkeln oder Roboterpositionen, Registrieren und Zusammenführen der Punktwolken zu einem einzigen Modell, bevor die gemeinsame Erkennung ausgeführt wird. Für Tekla-Eingangsschweißkonstruktionen, Alle Gelenke sind im Modell sichtbar, unabhängig von der Komplexität des physischen Zugangs – der Sequenzplaner berücksichtigt die tatsächlichen Zugangsbeschränkungen des Roboters. Dies ist ein Standard-Workflow für Strukturrahmen, Kastenspalten, und Transformatorkesselkörper.
Ist hierfür eine Cloud-Verarbeitung oder eine Internetverbindung erforderlich??
NEIN. Sämtliche Reverse-Modeling-Berechnungen laufen auf dem lokalen Industriecontroller – spezifiziert für die Echtzeitverarbeitung komplexer struktureller Punktwolken ohne Netzwerkabhängigkeit. Dies ist wichtig für Betriebe mit IT-Sicherheitsrichtlinien, die die Verwendung von mit der Cloud verbundenen Produktionsgeräten verbieten, und für Standorte mit unzuverlässiger Konnektivität. Schweißdatenprotokolle werden lokal gespeichert und über ein lokales Netzwerk an Qualitätsmanagementsysteme exportiert.
Nächste Schritte
- Den 3D-Scanschritt verstehen, der die Punktwolke für die umgekehrte Modellierung erzeugt – einschließlich dessen, was eine Punktwolke ist, wie Laserscanner einen bauen, und wie die Nahtentfernung funktioniert – lesen Sie Blog 04: 3D Vision Laser-Nahtverfolgung erklärt.
- Um den vollständigen Arbeitsablauf ohne Programmierung im Kontext einer vollständigen Zelle zu sehen, lesen Blog 03: Roboterschweißzelle ohne Programmierung: Wie visionsgesteuerte Systeme Teach-Pendants überflüssig machen.
- Um das System an Ihrer eigenen Arbeit zu testen: Schicken Sie uns ein Tekla-Modell, eine Teilezeichnung, oder ein Foto des Gelenks. Wir generieren einen umgekehrten Modellierungspfad und geben eine Programmvorschau zurück, Schätzung der Zykluszeit, und Schweißnahtquerschnitt – keine Verpflichtung erforderlich.
Über den Autor
Erfahrung & Anmeldeinformationen
Spezialist für die Integration von Roboterschweißsystemen mit 12+ Jahre direkte Projekterfahrung mit Schwerpunkt auf der Auswahl und Integration von Roboterpositionierern. Hat beratend zur Seite gestanden 300+ Fabriken in ganz Nordamerika, Europa, und Asien. Alle Spezifikationsdaten in diesem Artikel stammen aus tatsächlichen H / B / L / Produktdatenblätter der U-Serie.
Unternehmenshintergrund: 26+ Jahre Erfahrung in der Schweißautomatisierungstechnik, 40+ aktive Patente, 1,500+ abgeschlossene Projekte weltweit, etwa 70% einschließlich der Integration eines Roboterpositionierers.
Zertifizierungen
- ISO 9001: 2015 (GB/T 19001-2016) — Qualitätsmanagementsystem
- GJB 9001C-2017 – Qualitätsmanagementsystem für Militär-/Waffenausrüstung
- EU CE – Maschinenrichtlinie 2006/42/EG (Zert. NEIN. M.2026.206.C134866)
- High-Tech-Unternehmen – Zert. NEIN. GR202341000595 (Ausgestellt im November. 2023)
Zuletzt aktualisiert: Jun 2026
VERWANDTE BEITRÄGE
Kaufratgeber für Roboterpositionierer 2026:Passen Sie Ihr Budget an das richtige System an

Laserschweißpositionierer: Genauigkeit und Geschwindigkeit für dünne Schweißnähte
So installieren und integrieren Sie einen 7.-Achsen-Roboter: Schritt-für-Schritt-Anleitung & Best Practices

Knappes Budget, Intelligente Wahl:Wie kleine und mittlere Fabriken den größten Nutzen aus einem Roboterpositionierer ziehen 2026

Roboterschweißzellenprogrammierung für Anfänger: Schritt-für-Schritt-Anleitung 2026