カスタムロボットワークステーションおよびレーザーシステムメーカー



ロボットレーザー溶接にビジョンシステムが不可欠な理由
産業オートメーションの初期の頃, ロボット溶接は主に「ブラインド溶接」と考えられていました: ロボットはあらかじめ設定されたプログラムを実行する「操り人形」のように動作しました, 固定されたパスに沿って機械的に移動する. 従来のアーク溶接では, スポットサイズが大きいため、わずかな偏差があってもある程度の誤差が許容されます。. しかし, レーザー溶接では—スポットサイズのみの精密プロセス 0.2mm~0.6mm- 工場の現場で何らかの障害があれば、たとえ部品のわずか 0.2 mm のずれであっても、レーザーが「ターゲットを外す」可能性があります。,」 不完全な溶接または焼き付きを引き起こす, その結果、溶接線全体が使用できなくなります。. ビジョンシステムの導入によりこの状況は一変しました. ロボットに高精度の「目」と機敏な「頭脳」を持たせるのと似ています。この記事では、ビジョン システムがロボット レーザー溶接における「機械的実行」から「インテリジェントな認知」への飛躍をどのように推進するかについて詳細な分析を提供します。.
1. シームトラッキング: 長年の課題「ズレ」を解決
課題:
自動車の白ボディ構造は非常に複雑です. 高度に自動化された生産ラインでも, プレス部品の寸法の不一致, 長時間の使用による治具の機械的摩耗, 溶接中の熱によって引き起こされる金属の非線形変形はすべて、溶接シームの実際の位置と理論上の 3D モデルの間のドリフトにつながる可能性があります。. レーザー溶接用, そのようなドリフトは致命的です.
ビジョンの「魔法」:
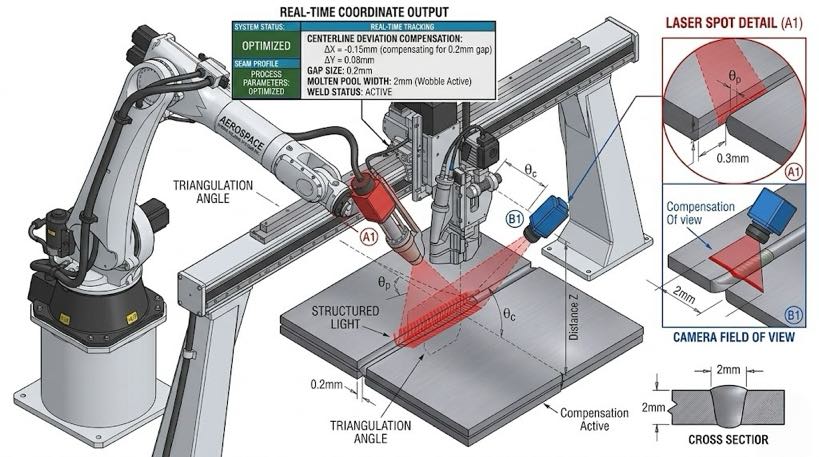
レーザービジョンセンサー (レーザー三角測量の原理に基づく) 通常、溶接ヘッドの前端に取り付けられます, 溶接部のわずか数センチメートル前をリアルタイムでスキャン, 先行スカウトと同じように. 溶接の幾何学的中心を捕捉します, 幅の変化, 1 秒間に数百回の頻度でアセンブリのギャップが発生する, この偏差データをリアルタイムでロボットコントローラーにフィードバックします.
コアバリュー:
動的補償: ワークが3次元空間で歪んでいても, ロボットはリアルタイムで動作軌道を修正できます.
高精度ロック: レーザービームが常に溶接シームの物理的中心に正確にロックされるようにします, アライメント精度をマイクロメートルレベルまで高める.
2. 溶接前の位置決め: 生産ラインに「柔軟な頭脳」を与える
チャレンジ:
シャーシやバッテリーパックなどの大型部品を溶接する場合, 達成するのは難しい 100% 正確なワークの配置. 従来の方法は高価な精密位置決め治具に依存しています, 製品モデルが変更されるたびに手動でパスを再ティーチングする必要があります, これには時間がかかり、生産コストも増加します.
ビジョンの「魔法」:
2D または 3D グローバル ビジョン システムの使用, ロボットは開始前に作業エリアを「スキャン」できます. AI アルゴリズムがワークピース上の主要な特徴を自動的に識別します (加工穴など, エッジ, および特定の R 半径) 現在のワークの基準位置からのずれを瞬時に計算します。.
コアバリュー:
コスト削減と効率化: 高精度治具への依存を軽減.
究極の柔軟性: 「1 個 1 マーク」の位置合わせが可能, 一定の範囲内にワークを自由に配置し、ロボットが自動で位置合わせを行うことができます。, 段取り替えサイクルを大幅に短縮.
3. メルトプールのモニタリング: 溶接工程の「リアルタイムヘルスチェック」
課題:
レーザー深溶け込み溶接は、数ミリ秒で完了する複雑な物理プロセスです. 高エネルギーのレーザー照射下では, 金属が激しく蒸発して鍵穴を形成する. 内部にスパッタが発生していないか, プラズマ雲が安定しているかどうか, または鍵穴が崩壊したかどうか - これらの変化は、レーザー放射による強い干渉のため、肉眼や通常のカメラでは観察できません。.
ビジョンの「スーパーパワー」:
超高フレームレートのカメラと狭帯域フィルタリング技術を組み合わせて利用することにより、, このシステムはまぶしいレーザー反射をフィルターで除去し、輪郭を直接キャプチャーできます。, 特徴, と溶融池の流動状態.
コアバリュー:
品質予測: エンジニアはモニタリングディスプレイを通じて溶接の安定性をリアルタイムで評価できます.
リスクの予防: 異常発生時 (不純物によるブローホールなど), システムはアラームをトリガーし、数ミリ秒以内にレーザーをシャットダウンできます。, 潜在的なダメージを最小限に抑える.

4. 溶接後のオンライン品質検査: 「スポットチェック時代」に別れを告げる
課題:
従来の溶接後の品質検査は、多くの場合、手動による目視検査に依存しています。 (疲労しやすく、基準が一貫していない) または破壊的サンプリング (コストが高くてパフォーマンスが低い 100% 検査). 安全性が重要なコンポーネント向け, 微細な気孔や亀裂が 1 つでも欠けていると、取り返しのつかない結果につながる可能性があります。.
ビジョンの「魔法」:
溶接が完了したら, 追跡 3D ビジョン センサーが溶接部の表面トポグラフィーを再構築します. 深層学習ベースの画像認識アルゴリズムが溶接高さを自動的に評価します, 余分な高さ, そして継続性, 焼き付きなどの欠陥を正確に特定しながら, スパッタの蓄積, 溶接スパッタ, クレーター欠陥.
コアバリュー:
100% 全数検査: すべてのワークピースと溶接部のすべてのセンチメートルにデジタル ID が付いています.
データ閉ループ: 検査データは工場のMESシステムとリアルタイムで同期されます, 生産プロセス全体にわたる完全なトレーサビリティを可能にする.
5. 性能比較: ブラインド溶接 vs. インテリジェントビジョン
ビジョンシステムの価値をより明確に理解するため, 次の表をまとめました:
| 監視寸法 | 従来のブラインド溶接モード | 視覚支援モード | 改善 |
| 位置決め精度 | 機械的剛性に依存する | リアルタイム視力矯正 | 精度が±0.05mmに向上 |
| 切替速度 | 軌道の再ティーチングが必要 | 自動位置決めと焦点合わせ | 切り替え時間の短縮 70% |
| スクラップ率 | パーツの一貫性に大きく影響される | 自動偏差補正 | スクラップ率を超過削減 50% |
| 品質管理 | 大幅な遅延を伴うオフラインのスポットチェック | オンライン 100% リアルタイムアラートによる検査 | 100% デジタルトレーサビリティ |
6. 今後の動向: AI ビジョンと閉ループ制御の融合
ディープラーニングとコンピューティング能力の急速な進歩により、, ビジョンシステムは単なる「センサー」から論理的推論が可能な「意思決定者」へと進化しています.
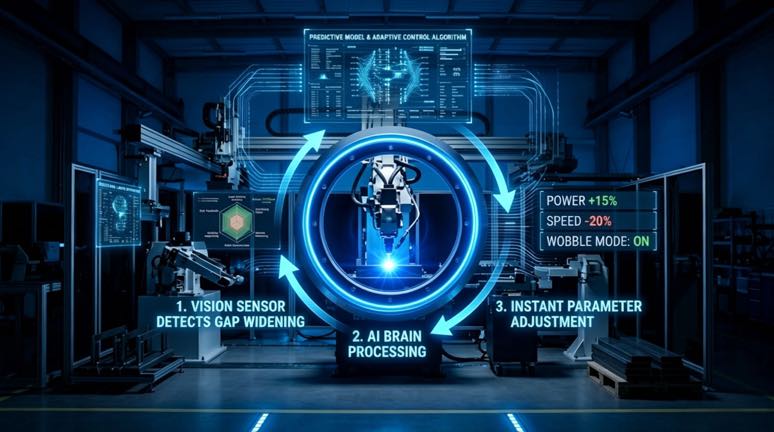
将来のインテリジェントビジョンシステムは真の閉ループプロセス制御を実現します: 逸脱を検出するだけでなく、それを理解することもできます. 例えば, 熱変形により板金部品間の隙間が広がっていることをビジョンシステムが検出したとき, 単にエラーを報告するだけでなく、自動的にレーザーに指示を出します。「リアルタイムでレーザー出力を増加させる」, 溶接速度を下げる, そして発振モードを有効にします。」リアルタイムの視覚フィードバックに基づくこの適応制御は、真の無人時代の到来をもたらします。, インテリジェント生産.
レーザーがレーザー溶接の「心臓部」、ロボットがその「手足」だとすると、,』の場合、ビジョンシステムは欠かせない「目」です。現代の自動車製造業界向け, 高品質かつ軽量設計を追求した, ビジョン システムはもはやオプションではありません。レーザー溶接を確実に広く普及させるための必須条件です。.
次の記事のプレビュー: 「工場に最適なロボット レーザー溶接システムを選択する方法: 選択から統合までの完全ガイド」
著者の識別
以上のロボット溶接システム統合の専門家 12 長年の業界経験. うちの会社は終わった 26 長年の専門的な経験, 以上を保持します 40 特許技術, そして無事完了しました 1,500 世界中のプロジェクト (約 70% そのうちロボット溶接セルが含まれていました, 合計が以上 1,000 単位). 同社は EU CE 認証を取得しています (証明書番号: M.2026.206.C134866) ENに準拠 60204-1:2018 およびEN ISO 12100:2010 標準. 私はロボット溶接ワークステーション導入の全プロセスを通じて、数多くの製造会社を支援してきました。, 選定から生産開始まで.
更新されました: 5月 2026