Fabricante de estações de trabalho robóticas personalizadas e sistemas a laser



Tecnologia de digitalização para soldagem:Como a modelagem reversa substitui a programação do robô
Há uma etapa entre a digitalização de uma junta de solda e o robô começar a soldá-la que a maioria dos artigos ignora. O scanner 3D captura uma nuvem de pontos. O arco abre. Algo aconteceu no meio - algo que costumava levar de duas a oito horas para um programador e agora leva menos de cinco minutos para um sistema de software. Esse algo é modelagem reversa .
A modelagem reversa é o processo de pegar a geometria de varredura bruta e convertê-la em um modelo 3D estruturado com superfícies identificadas, características conjuntas, e parâmetros de costura de solda nos quais um planejador de movimento de robô pode atuar. É a ponte entre a detecção e a execução. E criticamente, funciona se o modelo de solda origina-se de uma varredura física, uma exportação do Tekla Structures, ou um modelo paramétrico — seu investimento digital existente é uma entrada, não é um obstáculo.
Este artigo explica como funciona a modelagem reversa, por que isso é importante especificamente para a fabricação de aço estrutural, e o que isso significa na prática tanto para as oficinas que possuem modelos Tekla detalhados quanto para as oficinas que recebem apenas uma amostra de aço e uma especificação verbal.
| Guia de leitura – por onde começar com base em sua experiência: Novo em digitalização 3D e nuvens de pontos? → Leia o blog 04: 3Rastreamento de costura a laser D Vision explicado primeiro. Explica o que é uma nuvem de pontos, como os scanners a laser constroem um, and what ‘seam extraction’ significa - em linguagem simples, nenhum conhecimento prévio necessário. |
A etapa sobre a qual ninguém fala: Da nuvem de pontos ao programa de soldagem
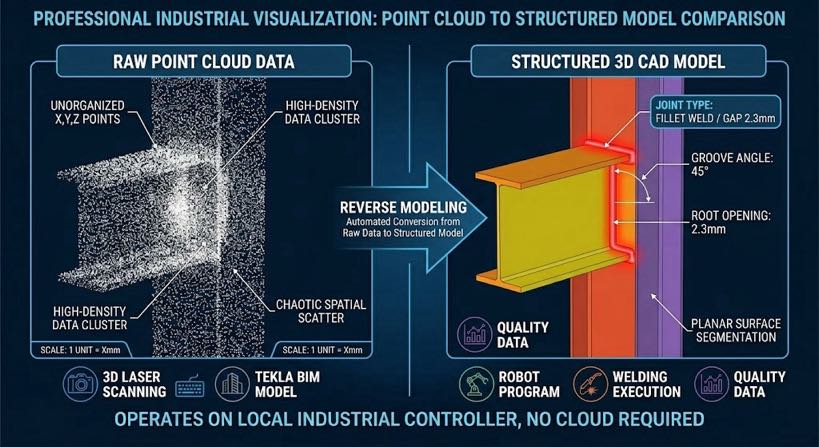
Quando os fornecedores descrevem soldagem robótica sem programação, eles geralmente comprimem o processo em duas etapas: escaneie a peça, começar a soldar. Essa compressão esconde a etapa tecnicamente mais significativa da cadeia. Um cru nuvem de pontos - os milhões de x, sim, medições de coordenadas z que um scanner a laser 3D captura da superfície da peça — não é um programa de soldagem. Ele sabe onde estão as superfícies, mas não o que são. Ele não consegue distinguir uma ranhura de solda de uma marca de solda ou de um grampo de fixação. Não tem conceito de tipo de junta, sequência de soldagem, contagem de passes, ou ângulo da tocha.
| Nuvem de pontos: Um denso conjunto de medições de coordenadas 3D (x, sim, z) capturado por um scanner a laser de uma superfície física. Pense nisso como um digital “mapa de pontos” da peça - preciso, mas não estruturado. A modelagem reversa dá estrutura. |
A conversão de uma nuvem de pontos em um programa de soldagem requer interpretação estruturada, e é isso que a modelagem reversa fornece. A alternativa tradicional era um programador humano com um pingente de ensino, que forneceu a interpretação estrutural manualmente: 'isto é uma junta de filé, a raiz está aqui, a tocha vai para 45 graus, precisamos de duas passagens.’ A modelagem reversa automatiza essa interpretação – identificando a geometria da junta a partir de recursos de nuvem de pontos e derivando todos os parâmetros que o planejador do caminho de solda precisa, sem intervenção humana.
| O modelo mental correto para digitalização para soldagem: Model input → [Modelagem reversa] → Structured weld geometry → [Planejamento de caminho] → Robot program A entrada do modelo pode ser: verificação física (nuvem de pontos) | Exportações Tekla | modelo paramétrico A modelagem reversa é a camada de interpretação. Sem isso, qualquer entrada – digitalização ou CAD – são apenas dados. |
O que é modelagem reversa em automação de soldagem?
| A modelagem reversa na automação de soldagem é o processo computacional de reconstrução de um modelo geométrico 3D estruturado a partir de dados de entrada - seja de uma varredura física (nuvem de pontos), uma exportação BIM/CAD, ou uma definição paramétrica – identificando características de junta de solda dentro desse modelo, e extrair os parâmetros necessários para gerar automaticamente um caminho de solda do robô. |
O termo “reverso’ distingue isso da programação direta tradicional, onde um programador ensina manualmente ao robô cada posição do caminho. Na modelagem reversa, o modelo geométrico - seja de uma digitalização ou do Tekla - é a fonte da verdade. O sistema deriva automaticamente o programa de soldagem.
| Estruturas Tekla: Um BIM de aço estrutural (Modelagem de informações de construção) software amplamente utilizado em oficinas de fabricação para criar modelos 3D detalhados de conexões de aço, vigas, colunas, e molduras. Na integração digitalização para soldagem, Os modelos Tekla alimentam a geometria da junta diretamente no mecanismo de modelagem reversa — não é necessária nenhuma varredura física para peças que já possuem um modelo atual. |
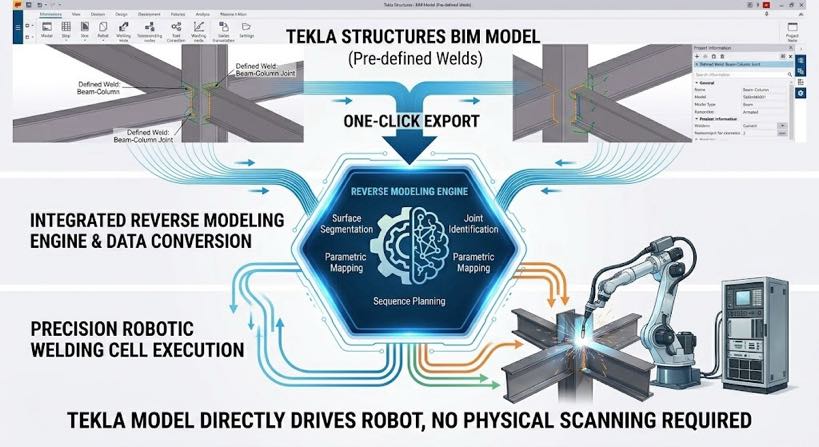
Para grandes fabricantes de aço estrutural com fluxos de trabalho Tekla maduros, este é na verdade o caminho mais rápido disponível: uma exportação Tekla com um clique alimenta a geometria da junta diretamente no mecanismo de modelagem reversa, ignorando totalmente a etapa de verificação física. Seu investimento na Tekla acelera o processo; não compete com ele.
Para lojas sem arquivos digitais — trabalhos de reparo, amostras fornecidas pelo cliente, partes legadas – a varredura física substitui a entrada do Tekla e alimenta o mesmo pipeline de modelagem reversa. A saída do programa de soldagem é idêntica, independentemente de qual caminho de entrada foi usado.
Quando cada caminho de entrada se aplica
| Caminho de entrada | Ponto de partida | Melhor para | Programa hora de soldar |
| Exportação de estruturas Tekla | Modelo estrutural 3D existente | Fabricantes com modelos Tekla atuais — caminho mais rápido, nenhuma varredura necessária | < 2 minutos |
| Modelagem paramétrica | Dimensões principais inseridas pelo operador | Seções padrão: vigas, colunas, colchetes - definidos pela espessura, comprimento, tipo de junta | 2–4 minutos |
| 3Varredura D → Modelagem reversa | Parte física digitalizada na célula de trabalho | Trabalho de reparo; peças sem CAD; amostras de clientes; verificação de geometria as-built | 3–5 minutos |
Todos os três caminhos convergem para a mesma saída do programa de soldagem, use a mesma biblioteca de programação de soldagem, e alimentar o mesmo planejador de sequência. Escolher entre eles é uma questão de fluxo de trabalho, não é uma questão de capacidade.
Como funciona a modelagem reversa – cinco etapas da entrada ao programa
O processo abaixo descreve o que acontece dentro do mecanismo de modelagem reversa, independentemente do caminho de entrada. As cinco etapas são as mesmas; apenas o formato dos dados na Etapa 1 difere.
Etapa 1: Ingestão de geometria e segmentação de superfície
O mecanismo de modelagem reversa recebe a geometria de entrada – nuvem de pontos brutos, Exportação Tekla IFC/XML, ou definição paramétrica - e segmenta-a em superfícies planas e curvas distintas. Para uma nuvem de pontos, o algoritmo ajusta planos a grupos de pontos coordenados e identifica limites onde a orientação da superfície muda. Para um modelo Tekla, as superfícies já estão definidas; o mecanismo os lê diretamente e identifica possíveis localizações de juntas a partir de interseções de superfície.
Para aço estrutural, as superfícies primárias são principalmente planas - placa plana, seções angulares, seções de caixa - o que torna a segmentação confiável, independentemente do formato de entrada.
Etapa 2: Reconhecimento de recursos conjuntos
Dentro das superfícies segmentadas, o sistema identifica características de junta de solda — as configurações geométricas que definem cada tipo de junta. Uma junta de filete é a intersecção de dois planos em um ângulo. Uma junta de topo com ranhura em V consiste em duas superfícies chanfradas convergindo para uma abertura de raiz. Uma junta em T é um plano vertical que encontra um plano horizontal em 90 graus.
O algoritmo de reconhecimento compara a geometria medida com uma biblioteca de modelos de juntas. Quando uma correspondência é encontrada acima de um limite de confiança, o tipo de junta é classificado e os principais parâmetros extraídos:
- Posição da linha central conjunta no espaço 3D
- Tipo de junta: filé, bunda, Junta em T, colo, sulco
- Largura da folga em cada ponto ao longo do comprimento da junta
- Ângulo de bisel e face raiz para soldas em canal
- Ângulo de acesso do robô — se a tocha pode alcançar a junta sem colisão
Se a geometria extraída não corresponder a um modelo de junta conhecido acima do limite de confiança — talvez porque o ajuste seja incomumente ruim ou uma solda descontínua obscureça a raiz — o sistema sinaliza a junta para revisão do operador. O sistema não solda a partir de dados ambíguos.
Etapa 3: Mapeamento de parâmetros de soldagem
Uma vez classificados o tipo e a geometria da junta, o sistema mapeia os parâmetros extraídos para a biblioteca de programação de soldagem — parâmetros de processo validados para cada configuração de junta: tensão, velocidade de alimentação do fio, velocidade de viagem, gás de proteção, e contagem de passes.
O mapeamento não é uma pesquisa simples. A largura da folga varia ao longo do comprimento da junta, e o sistema calcula os valores dos parâmetros para cada seção transversal continuamente. UM 1 mm de folga no início da junta e uma 3.5 mm de folga na extremidade da junta exigem diferentes taxas de alimentação de arame e velocidades de deslocamento em cada ponto — o programa as ajusta como uma função contínua, não é uma média escalonada.
| Por que isso é importante para a conformidade com AWS D1.1: AWS D1.1 especifica a garganta efetiva mínima para soldas de ranhura com penetração parcial e o comprimento mínimo da perna para soldas de ângulo com base na geometria real da junta - não na folga nominal.. O mapeamento de parâmetros adaptativos a lacunas elimina ambos os modos de falha no nível de geração do programa. |
Etapa 4: Planejamento da sequência de soldagem
Um programa de soldagem não é apenas uma coleção de caminhos de juntas individuais — é uma sequência com lógica. O planejador de sequência determina a ordem em que as juntas são soldadas, contabilidade para:
- Controle de distorção: direção alternada da solda para equilibrar a entrada de calor através da soldagem
- Hierarquia de acesso: soldar juntas na ordem que mantém o alcance do robô durante toda a sequência
- Coordenação do posicionador: girando a peça para apresentar juntas na posição plana ou horizontal
- Planejamento multipassagem: requisitos de interpasse e sequência de passes para juntas espessas
O planejamento de sequência é a etapa mais frequentemente subestimada na automação de soldagem. Uma célula que gera caminhos de juntas individuais com precisão, mas os sequencia mal, produzirá peças distorcidas com problemas de acesso ao robô em juntas posteriores.. O planejador baseado em restrições otimiza todos os quatro critérios simultaneamente.
Etapa 5: Saída do programa do robô
O resultado final é um programa de robô completo: posições conjuntas do robô, ângulos da tocha, comandos do posicionador, e chamadas de parâmetros de soldagem que o controlador do robô executa diretamente. Da geometria de entrada ao programa executável: menos de cinco minutos para uma soldagem típica de aço estrutural com cinco a quinze juntas. O operador confirma na tela sensível ao toque e inicia a soldagem – nenhum programador envolvido em nenhum momento.
Por que isso muda a economia dos fabricantes de aço estrutural
Para fabricantes com modelos Tekla: o tempo de programação cai para perto de zero
Grandes fabricantes de aço estrutural geralmente têm fluxos de trabalho BIM maduros — cada peça tem um modelo Tekla, detalhes de conexão foram totalmente resolvidos, e os desenhos da loja são gerados automaticamente. O elo perdido sempre foi o último passo: converter esse modelo digital em programas de soldagem robótica ainda exigia um programador na unidade de ensino.
Com integração do Tekla à solda por meio de modelagem reversa, essa última etapa é automatizada. O modelo Tekla que levou horas de engenharia para ser construído agora aciona o robô diretamente – um clique exporta a geometria da junta, o mecanismo de modelagem reversa interpreta, e o programa de soldagem está pronto antes que a peça chegue à célula de trabalho.
Para oficinas sem arquivos CAD: a automação se torna acessível pela primeira vez
Oficinas de aço estrutural trabalhando a partir de esboços, amostras de clientes, ou especificações verbais foram historicamente totalmente excluídas da automação robótica - porque cada fornecedor de automação exigia um arquivo CAD como ponto de partida. A modelagem reversa da varredura física altera isso: a parte em si é a entrada.
O ponto de cruzamento econômico – o volume de produção em que a automação compensa – cai de 30 a 50 peças idênticas por programa para efetivamente 1. Quer a loja execute uma configuração ou cem, a sobrecarga de programação é zero.
| Redução de retrabalho: oficinas que implementam reduções de relatórios de digitalização para soldagem de 3 a 8% da produção de soldagem para menos 1% retrabalhar. Com receita anual de soldagem de US$ 3 milhões, isso representa entre US$ 60.000 e US$ 210.000 por ano em custos de retrabalho eliminados - impulsionados pelo mapeamento de parâmetros adaptativos de lacunas que um caminho fixo programado não pode fornecer. |
Perguntas frequentes
A modelagem reversa é igual à digitalização 3D??
Não - são etapas sequenciais. 3A digitalização D captura dados brutos de nuvem de pontos da parte física (veja o blog 04 para uma explicação completa de como isso funciona). A modelagem reversa interpreta esses dados: segmentação de superfícies, reconhecendo características conjuntas, mapeamento de parâmetros de solda, e planejando a sequência de soldagem. O scanner produz dados; modelagem reversa produz um programa de soldagem. Quando a entrada é um modelo Tekla em vez de uma digitalização, a etapa de digitalização é totalmente ignorada – a modelagem reversa funciona diretamente a partir da geometria digital.
Nosso modelo Tekla existente funciona diretamente com este sistema?
Sim — a integração do Tekla Structures é o caminho de entrada mais rápido disponível. Uma exportação com um clique do Tekla envia a geometria da junta diretamente para o mecanismo de modelagem reversa, que detecta tipos de juntas, extrai parâmetros, e gera o programa de soldagem sem uma varredura física. Para lojas que já estão no Tekla, isso elimina a etapa de digitalização e reduz o tempo para a primeira soldagem de uma peça nova para menos de dois minutos a partir da geração do programa.
Como o sistema lida com peças com distorção significativa devido ao corte ou processamento térmico?
Para entrada de peças via digitalização física, o mecanismo de modelagem reversa constrói seu modelo a partir da geometria real construída — a distorção é capturada e incorporada automaticamente no caminho da solda. Para entrada de peças via Tekla, a geometria projetada conduz o caminho; se for esperado um desvio significativo do as-built (por exemplo, placa corta-chama com arco térmico), recomenda-se uma rápida verificação de verificação antes da soldagem. O sistema suporta um fluxo de trabalho híbrido: Modelo Tekla para detecção de juntas mais uma varredura de verificação para confirmação de posição.
O sistema pode lidar com soldagens multiníveis com juntas sobrepostas??
Sim. Para soldagens complexas onde algumas juntas são obscurecidas por outros membros estruturais, o sistema suporta digitalização multipassagem de vários ângulos ou posições do robô, registrar e mesclar as nuvens de pontos em um único modelo antes da execução do reconhecimento conjunto. Para soldagens com entrada Tekla, todas as juntas são visíveis no modelo, independentemente da complexidade do acesso físico — o planejador de sequência leva em conta as restrições reais de acesso do robô. Este é um fluxo de trabalho padrão para estruturas estruturais, colunas de caixa, e corpos de tanques de transformadores.
Isso requer processamento em nuvem ou conectividade com a Internet??
Não. Todos os cálculos de modelagem reversa são executados no controlador industrial local — especificado para processamento em tempo real de nuvens de pontos estruturais complexas, sem dependência de rede. Isto é importante para lojas com políticas de segurança de TI que proíbem equipamentos de produção conectados à nuvem e para locais com conectividade não confiável. Os registros de dados de soldagem são armazenados localmente e exportados para sistemas de gerenciamento de qualidade via rede local.
Próximas etapas
- Para entender a etapa de digitalização 3D que produz a nuvem de pontos para modelagem reversa — incluindo o que é uma nuvem de pontos, como os scanners a laser constroem um, e como funciona a extração de costura - leia Blogue 04: 3Rastreamento de costura a laser D Vision explicado.
- Para ver o fluxo de trabalho completo sem programação no contexto de uma célula completa, ler Blogue 03: Célula de soldagem robótica sem programação: Como os sistemas guiados por visão eliminam os pingentes de ensino.
- Para testar o sistema em seu próprio trabalho: envie-nos um modelo Tekla, um desenho de peça, ou uma foto do conjunto. Iremos gerar um caminho de modelagem reverso e retornar uma visualização do programa, estimativa de tempo de ciclo, e seção transversal da solda — não é necessário compromisso.
Sobre o autor
Experiência & Credenciais
Especialista em integração de sistemas de soldagem robótica com 12+ anos de experiência direta em projetos focados na seleção e integração de posicionadores de robôs. Prestou consultoria para 300+ fábricas em toda a América do Norte, Europa, e Ásia. Todos os dados de especificação neste artigo são extraídos de H reais / B / eu / Fichas técnicas dos produtos da série U.
Histórico da empresa: 26+ anos de engenharia de automação de soldagem, 40+ patentes ativas, 1,500+ projetos concluídos globalmente, aproximadamente 70% envolvendo integração do Robot Positioner.
Certificações
- ISO 9001: 2015 (GB/T 19001-2016) — Sistema de Gestão da Qualidade
- GJB 9001C-2017 - Sistema de gerenciamento de qualidade de equipamentos militares/armas
- UE CE — Diretiva de Máquinas 2006/42/CE (Certificado. Não. M.2026.206.C134866)
- Empresa de alta tecnologia - Certificado. Não. GR202341000595 (Emitido em novembro. 2023)
Última atualização: junho 2026
POSTS RELACIONADOS

Fabricação sem acessórios: Quando um posicionador de soldagem substitui gabaritos complexos, Soldas adesivas, e tempo do guindaste

5 Perguntas a serem feitas antes de comprar uma célula de soldagem robótica para aço estrutural

3Rastreamento de costura a laser D Vision explicado:Da nuvem de pontos ao caminho da solda em segundos
Célula de soldagem robótica sem programação:Como os sistemas guiados por visão eliminam os pingentes de ensino

Guia de manutenção de células de soldagem robótica: Melhores Práticas, Agendar & Solução de problemas 2026