الشركة المصنعة لمحطات عمل الروبوت المخصصة وأنظمة الليزر



تقنية المسح إلى اللحام:كيف تحل النمذجة العكسية محل برمجة الروبوت
هناك خطوة بين مسح وصلة اللحام وبدء الروبوت في لحامها والتي تتخطاها معظم المقالات. يلتقط الماسح الضوئي ثلاثي الأبعاد سحابة نقطية. يفتح القوس. حدث شيء ما بينهما - شيء كان يستغرق من المبرمج ما بين ساعتين إلى ثماني ساعات، والآن يستغرق نظام البرمجيات أقل من خمس دقائق. هذا الشيء هو النمذجة العكسية .
النمذجة العكسية هي عملية أخذ هندسة المسح الأولية وتحويلها إلى نموذج منظم ثلاثي الأبعاد مع الأسطح المحددة, الميزات المشتركة, ومعلمات التماس اللحام التي يمكن لمخطط حركة الروبوت العمل عليها. إنه الجسر بين الاستشعار والتنفيذ. وبشكل نقدي, إنه يعمل سواء كان نموذج اللحام ناشئًا عن الفحص المادي, تصدير هياكل تكلا, أو قالبًا معياريًا — استثمارك الرقمي الحالي هو مجرد مدخل, ليست عقبة.
تشرح هذه المقالة كيفية عمل النمذجة العكسية, سبب أهمية تصنيع الفولاذ الهيكلي على وجه التحديد, وما يعنيه عمليًا لكل من المحلات التجارية التي لديها نماذج تيكلا التفصيلية والمحلات التجارية التي لا تتلقى سوى عينة فولاذية ومواصفات لفظية.
| دليل القراءة - من أين تبدأ بناءً على خلفيتك: جديد في المسح ثلاثي الأبعاد والسحب النقطية? → اقرأ المدونة 04: 3شرح تتبع التماس بالليزر D Vision أولاً. ويشرح ما هي سحابة النقطة, كيف تقوم ماسحات الليزر ببناء واحدة, and what ‘seam extraction’ يعني - بلغة واضحة, لا حاجة إلى معرفة مسبقة. |
الخطوة التي لا يتحدث عنها أحد: من Point Cloud إلى برنامج اللحام
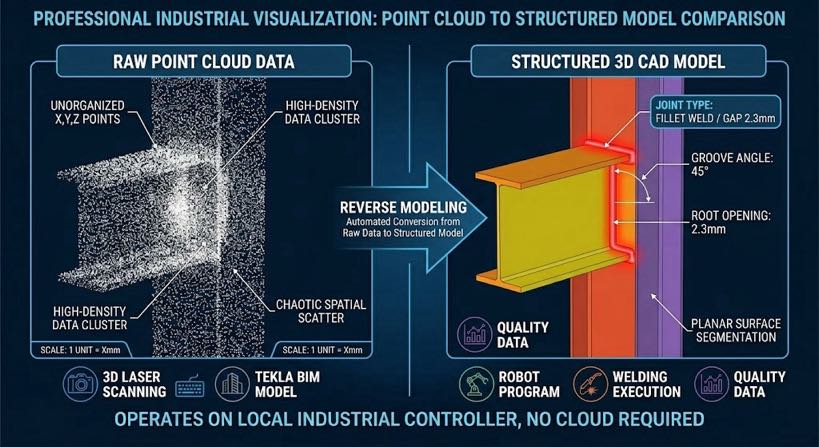
عندما يصف البائعون اللحام الآلي بدون برمجة, غالبًا ما يقومون بضغط العملية في خطوتين: مسح الجزء, ابدأ اللحام. يخفي هذا الضغط الخطوة الأكثر أهمية من الناحية الفنية في السلسلة. خام سحابة النقطة — الملايين من x, ذ, z تنسيق القياسات التي يلتقطها الماسح الضوئي بالليزر ثلاثي الأبعاد من سطح الجزء - ليس برنامج لحام. إنه يعرف مكان الأسطح ولكن ليس ما هي عليه. لا يمكن التمييز بين أخدود اللحام وندبة اللحام أو المشبك الثابت. ليس لديها مفهوم نوع المشترك, تسلسل اللحام, عدد التمريرات, أو زاوية الشعلة.
| سحابة النقطة: مجموعة كثيفة من قياسات الإحداثيات ثلاثية الأبعاد (س, ذ, ض) تم التقاطها بواسطة ماسح ضوئي ليزر من سطح مادي. فكر في الأمر باعتباره رقميًا “خريطة نقطة” من الجزء - دقيق, ولكن غير منظم. النمذجة العكسية تعطيها هيكلًا. |
يتطلب تحويل سحابة نقطية إلى برنامج لحام تفسيرًا منظمًا, وهذا ما توفره النمذجة العكسية. كان البديل التقليدي هو مبرمج بشري بقلادة تعليمية, الذي قدم التفسير الهيكلي يدويا: "هذا مفصل فيليه.", الجذر هنا, الشعلة تذهب في 45 درجات, نحن بحاجة إلى تمريرتين.’ تعمل النمذجة العكسية على أتمتة هذا التفسير - تحديد الهندسة المشتركة من ميزات السحابة النقطية واستخلاص جميع المعلمات التي يحتاجها مخطط مسار اللحام, دون مدخلات بشرية.
| النموذج العقلي الصحيح للمسح للحام: Model input → [النمذجة العكسية] → Structured weld geometry → [تخطيط المسار] → Robot program يمكن أن يكون إدخال النموذج: المسح الجسدي (سحابة النقطة) | صادرات تكلا | القالب البارامترى النمذجة العكسية هي طبقة التفسير. بدونها, أي إدخال – مسح ضوئي أو CAD – هو مجرد بيانات. |
ما هي النمذجة العكسية في أتمتة اللحام؟?
| النمذجة العكسية في أتمتة اللحام هي عملية حسابية لإعادة بناء نموذج هندسي منظم ثلاثي الأبعاد من بيانات الإدخال - سواء من المسح المادي (سحابة النقطة), تصدير BIM/CAD, أو تعريف حدودي - تحديد ميزات وصلات اللحام ضمن هذا النموذج, واستخراج المعلمات اللازمة لإنشاء مسار لحام روبوتي تلقائيًا. |
مصطلح "عكس".’ يميز هذا عن البرمجة المستقبلية التقليدية, حيث يقوم المبرمج بتعليم الروبوت يدويًا كل موضع مسار. في النمذجة العكسية, النموذج الهندسي – سواء من المسح أو من تكلا – هو مصدر الحقيقة. ويستمد النظام منه برنامج اللحام تلقائيا.
| هياكل تكلا: BIM الفولاذي الإنشائي (نمذجة معلومات البناء) برنامج يستخدم على نطاق واسع في محلات التصنيع لإنشاء نماذج ثلاثية الأبعاد مفصلة لوصلات الفولاذ, الحزم, أعمدة, والإطارات. في تكامل المسح إلى اللحام, تقوم نماذج Tekla بتغذية الهندسة المشتركة مباشرة في محرك النمذجة العكسي - لا يلزم إجراء فحص مادي للأجزاء التي لديها بالفعل نموذج حالي. |
لمصنعي الفولاذ الإنشائي الكبار الذين يتمتعون بسير عمل Tekla الناضج, هذا هو في الواقع أسرع مسار متاح: يؤدي تصدير Tekla بنقرة واحدة إلى تغذية الهندسة المشتركة مباشرة في محرك النمذجة العكسي, تجاوز خطوة الفحص الفعلي بالكامل. يعمل استثمارك في Tekla على تسريع العملية; فهو لا ينافسه.
للمحلات التجارية التي لا تحتوي على ملفات رقمية — أعمال الإصلاح, العينات المقدمة من العملاء, الأجزاء القديمة - يحل الفحص المادي محل إدخال Tekla ويغذي نفس خط أنابيب النمذجة العكسية. إن مخرجات برنامج اللحام متطابقة بغض النظر عن مسار الإدخال الذي تم استخدامه.
عندما ينطبق كل مسار الإدخال
| مسار الإدخال | نقطة البداية | الأفضل ل | حان الوقت لبرنامج اللحام |
| تصدير هياكل تكلا | النموذج الهيكلي ثلاثي الأبعاد الموجود | المصنعون بنماذج Tekla الحالية — المسار الأسرع, لا المسح المطلوبة | < 2 دقائق |
| النمذجة البارامترية | الأبعاد الرئيسية التي أدخلها المشغل | الأقسام القياسية: الحزم, أعمدة, بين قوسين - محددة بالسمك, طول, نوع مشترك | 2-4 دقائق |
| 3مسح D → النمذجة العكسية | تم مسح الجزء المادي على خلية العمل | أعمال الإصلاح; أجزاء بدون CAD; عينات العملاء; التحقق من الهندسة المبنية | 3-5 دقائق |
تتلاقى المسارات الثلاثة في نفس مخرجات برنامج اللحام, استخدم نفس مكتبة جدول اللحام, وإطعام نفس مخطط التسلسل. الاختيار بينهما هو سؤال سير العمل, ليس سؤال القدرة.
كيف تعمل النمذجة العكسية – خمس خطوات من الإدخال إلى البرنامج
تصف العملية أدناه ما يحدث داخل محرك النمذجة العكسية بغض النظر عن مسار الإدخال. الخطوات الخمس هي نفسها; فقط تنسيق البيانات في الخطوة 1 يختلف.
خطوة 1: ابتلاع الهندسة وتجزئة السطح
يتلقى محرك النمذجة العكسية هندسة الإدخال - سحابة النقطة الأولية, تصدير Tekla IFC/XML, أو تعريف حدودي - وتقسيمه إلى أسطح مستوية ومنحنية متميزة. لسحابة نقطة, تناسب الخوارزمية المستويات مع مجموعات من نقاط الإحداثيات وتحدد الحدود التي يتغير فيها اتجاه السطح. لنموذج تكلا, تم تحديد الأسطح بالفعل; يقرأها المحرك مباشرة ويحدد مواقع المفاصل المرشحة من التقاطعات السطحية.
للصلب الهيكلي, الأسطح الأولية في الغالب مستوية - لوحة مسطحة, أقسام الزاوية, أقسام الصندوق - مما يجعل التجزئة موثوقة بغض النظر عن تنسيق الإدخال.
خطوة 2: التعرف على الميزات المشتركة
ضمن الأسطح المجزأة, يحدد النظام ميزات وصلة اللحام - التكوينات الهندسية التي تحدد كل نوع مشترك. مفصل الشرائح هو تقاطع طائرتين بزاوية. المفصل التناكسي على شكل حرف V عبارة عن سطحين مشطوفين يتقاربان في فجوة الجذر. المفصل T هو مستوى رأسي يلتقي بالمستوى الأفقي عند 90 درجات.
تقوم خوارزمية التعرف بمطابقة الأشكال الهندسية المقاسة مع مكتبة من القوالب المشتركة. عندما يتم العثور على تطابق أعلى من عتبة الثقة, يتم تصنيف نوع المفصل واستخراج المعلمات الرئيسية:
- موقع خط الوسط المشترك في الفضاء ثلاثي الأبعاد
- نوع مشترك: فيليه, بعقب, مفصل T, حجر, أخدود
- عرض الفجوة عند كل نقطة على طول المفصل
- الزاوية المائلة والوجه الجذري للحام الأخدود
- زاوية وصول الروبوت — ما إذا كانت الشعلة يمكنها الوصول إلى المفصل دون اصطدام
إذا كانت الهندسة المستخرجة لا تتطابق مع قالب مشترك معروف أعلى من حد الثقة — ربما بسبب سوء التجهيز على نحو غير معتاد أو أن اللحام المسنن يحجب الجذر — يقوم النظام بوضع علامة على المفصل لمراجعته من قبل المشغل. لا يتم لحام النظام من البيانات الغامضة.
خطوة 3: رسم خرائط معلمات اللحام
بمجرد تصنيف نوع المفصل والهندسة, يقوم النظام بتعيين المعلمات المستخرجة إلى مكتبة جدول اللحام - معلمات العملية التي تم التحقق من صحتها لكل تكوين مشترك: الجهد االكهربى, سرعة تغذية الأسلاك, سرعة السفر, التدريع الغاز, وتمرير العد.
رسم الخرائط ليس بحثًا بسيطًا. يختلف عرض الفجوة على طول طول المفصل, ويقوم النظام بحساب قيم المعلمات لكل مقطع عرضي بشكل مستمر. أ 1 فجوة ملم في بداية المفصل و 3.5 تتطلب الفجوة ملم في نهاية المفصل معدلات تغذية سلكية وسرعات انتقال مختلفة في كل نقطة - حيث يقوم البرنامج بضبطها كوظيفة مستمرة, ليس متوسطًا متدرجًا.
| سبب أهمية ذلك بالنسبة للامتثال لـ AWS D1.1: تحدد AWS D1.1 الحد الأدنى من الحلقة الفعالة لحامات الأخدود ذات الاختراق الجزئي والحد الأدنى لطول الساق لحامات الشرائح بناءً على هندسة المفصل الفعلية - وليس الفجوة الاسمية. سيؤدي برنامج اللحام الذي يستخدم معلمات ثابتة بغض النظر عن الفجوة الفعلية إلى سد الفجوات الواسعة والإفراط في الإيداع في المقاطع الضيقة. يعمل تعيين المعلمات المتكيفة مع الفجوة على التخلص من كلا وضعي الفشل على مستوى إنشاء البرنامج. |
خطوة 4: تخطيط تسلسل اللحام
برنامج اللحام ليس مجرد مجموعة من المسارات المشتركة الفردية، بل هو تسلسل منطقي. يحدد مخطط التسلسل الترتيب الذي يتم به لحام الوصلات, المحاسبة ل:
- السيطرة على التشويه: اتجاه اللحام بالتناوب لموازنة مدخلات الحرارة عبر اللحام
- الوصول إلى التسلسل الهرمي: وصلات اللحام بالترتيب الذي يحافظ على وصول الروبوت طوال التسلسل
- تنسيق الموضع: تدوير الجزء لتقديم المفاصل في الوضع المسطح أو الأفقي
- تخطيط متعدد التمريرات: متطلبات الممرات البينية وتسلسل التمرير للمفاصل السميكة
تخطيط التسلسل هو الخطوة التي غالبًا ما يتم الاستهانة بها في أتمتة اللحام. الخلية التي تولد مسارات مشتركة فردية بدقة ولكن تسلسلها بشكل سيئ ستنتج أجزاء مشوهة مع مشاكل في وصول الروبوت إلى المفاصل اللاحقة. يقوم المخطط القائم على القيد بتحسين المعايير الأربعة جميعها في وقت واحد.
خطوة 5: مخرجات برنامج الروبوت
الناتج النهائي هو برنامج روبوت كامل: مواقف الروبوت المشتركة, زوايا الشعلة, أوامر تحديد المواقع, واستدعاءات معلمات اللحام التي تنفذها وحدة تحكم الروبوت مباشرة. من هندسة الإدخال إلى البرنامج القابل للتنفيذ: أقل من خمس دقائق للحام الفولاذ الإنشائي النموذجي بخمسة إلى خمسة عشر وصلة. يؤكد المشغل ذلك على شاشة اللمس ويبدأ عملية اللحام - دون مشاركة أي مبرمج في أي وقت.
لماذا يغير هذا اقتصاديات مصنعي الفولاذ الإنشائي
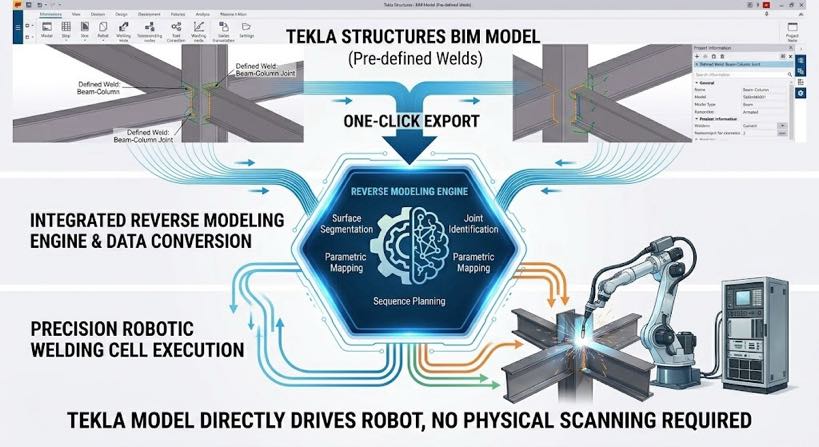
للمصنعين مع نماذج تكلا: وقت البرمجة ينخفض إلى ما يقرب من الصفر
غالبًا ما يكون لدى مصنعي الفولاذ الهيكلي الكبار سير عمل BIM ناضج - كل جزء لديه نموذج Tekla, تم حل تفاصيل الاتصال بالكامل, ويتم إنشاء الرسومات التنفيذية تلقائيًا. لقد كان الرابط المفقود دائمًا هو الخطوة الأخيرة: لا يزال تحويل هذا النموذج الرقمي إلى برامج لحام روبوتية يتطلب مبرمجًا في قلادة التدريس.
مع تكامل Tekla-to-weld عبر النمذجة العكسية, هذه الخطوة الأخيرة تلقائية. إن نموذج Tekla، الذي استغرق بناؤه ساعات هندسية، يقوم الآن بتشغيل الروبوت مباشرة - بنقرة واحدة يتم تصدير الهندسة المشتركة, يفسرها محرك النمذجة العكسي, ويكون برنامج اللحام جاهزًا قبل وصول الجزء إلى خلية العمل.
لمحلات العمل بدون ملفات CAD: تصبح الأتمتة متاحة لأول مرة
محلات عمل الصلب الإنشائي تعمل من الرسومات, عينات العملاء, أو تم استبعاد المواصفات اللفظية تاريخيًا من الأتمتة الروبوتية تمامًا - لأن كل بائع أتمتة يطلب ملف CAD كنقطة بداية. النمذجة العكسية من الفحص المادي تغير هذا: الجزء نفسه هو الإدخال.
تنخفض نقطة التقاطع الاقتصادي – حجم الإنتاج الذي تؤتي عنده الأتمتة ثمارها – من 30 إلى 50 قطعة متطابقة لكل برنامج إلى مستوى فعال. 1. سواء كان المحل يدير تكوينا واحدا أو مائة, الحمل البرمجة هو صفر.
| تخفيض إعادة العمل: المحلات التجارية التي تنفذ تخفيضات في تقارير المسح الضوئي إلى اللحام من 3 إلى 8% من مخرجات اللحام إلى أقل من ذلك 1% إعادة صياغة. على إيرادات اللحام السنوية البالغة 3 ملايين دولار, أي ما يعادل 60.000 إلى 210.000 دولار أمريكي سنويًا من تكاليف إعادة العمل التي تم التخلص منها - مدفوعة بتعيين المعلمات المتكيفة مع الفجوة والتي لا يمكن للمسار المبرمج الثابت توفيرها. |
الأسئلة المتداولة
هل النمذجة العكسية هي نفسها المسح ثلاثي الأبعاد؟?
لا، فهي خطوات متتابعة. 3يلتقط المسح ثلاثي الأبعاد البيانات السحابية الأولية من الجزء المادي (انظر المدونة 04 للحصول على شرح كامل لكيفية عمل ذلك). النمذجة العكسية تفسر تلك البيانات: أسطح التقسيم, التعرف على السمات المشتركة, رسم خرائط معلمات اللحام, وتخطيط تسلسل اللحام. يقوم الماسح الضوئي بإنتاج البيانات; النمذجة العكسية تنتج برنامج لحام. عندما يكون الإدخال نموذج Tekla بدلاً من المسح الضوئي, يتم تجاوز خطوة المسح بالكامل — تعمل النمذجة العكسية مباشرة من الهندسة الرقمية.
هل يعمل نموذج Tekla الموجود لدينا مباشرة مع هذا النظام؟?
نعم - يعد تكامل Tekla Structures هو أسرع مسار إدخال متاح. يؤدي التصدير بنقرة واحدة من Tekla إلى إرسال الهندسة المشتركة مباشرة إلى محرك النمذجة العكسي, الذي يكتشف أنواع المفاصل, يستخرج المعلمات, ويقوم بإنشاء برنامج اللحام دون إجراء فحص فعلي. للمحلات التجارية الموجودة بالفعل في تكلا, يؤدي هذا إلى إلغاء خطوة المسح وتقليل الوقت اللازم للحام الجزء الجديد لأول مرة إلى أقل من دقيقتين من إنشاء البرنامج.
كيف يتعامل النظام مع الأجزاء ذات التشوهات الكبيرة الناتجة عن القطع أو المعالجة الحرارية?
لإدخال الأجزاء عبر المسح المادي, يقوم محرك النمذجة العكسية ببناء نموذجه من الهندسة الفعلية المبنية — حيث يتم التقاط التشوه ودمجه في مسار اللحام تلقائيًا. لإدخال الأجزاء عبر Tekla, الهندسة المصممة هي التي تقود المسار; إذا كان من المتوقع حدوث انحراف كبير في البناء (على سبيل المثال, لوحة قطع اللهب مع القوس الحراري), تمرير فحص سريع للتحقق قبل التوصية باللحام. يدعم النظام سير عمل مختلط: نموذج تكلا للكشف عن المفاصل بالإضافة إلى المسح التحققي لتأكيد الموقع.
يمكن للنظام التعامل مع اللحامات متعددة المستويات ذات الوصلات المتداخلة?
نعم. بالنسبة لعمليات اللحام المعقدة حيث يتم حجب بعض المفاصل بواسطة أعضاء هيكلية أخرى, يدعم النظام المسح متعدد التمريرات من زوايا متعددة أو مواقع الروبوت, تسجيل ودمج السحب النقطية في نموذج واحد قبل تشغيل التعرف المشترك. لحام مدخلات تكلا, تكون جميع المفاصل مرئية في النموذج بغض النظر عن تعقيد الوصول المادي - ويراعي مخطط التسلسل قيود الوصول الفعلية للروبوت. هذا هو سير العمل القياسي للإطارات الهيكلية, أعمدة الصندوق, وأجسام خزان المحولات.
هل يتطلب هذا المعالجة السحابية أو الاتصال بالإنترنت?
لا. يتم تشغيل جميع حسابات النمذجة العكسية على وحدة التحكم الصناعية المحلية - المخصصة للمعالجة في الوقت الفعلي لسحب النقاط الهيكلية المعقدة دون الاعتماد على الشبكة. وهذا مهم بالنسبة للمحلات التجارية التي لديها سياسات أمان تكنولوجيا المعلومات التي تحظر معدات الإنتاج المتصلة بالسحابة وللمواقع ذات الاتصال غير الموثوق. يتم تخزين سجلات بيانات اللحام محليًا وتصديرها إلى أنظمة إدارة الجودة عبر الشبكة المحلية.
الخطوات التالية
- لفهم خطوة المسح ثلاثي الأبعاد التي تنتج السحابة النقطية للنمذجة العكسية - بما في ذلك ماهية السحابة النقطية, كيف تقوم ماسحات الليزر ببناء واحدة, وكيف يعمل استخراج التماس – اقرأ مدونة 04: 3شرح تتبع التماس بالليزر D Vision.
- لرؤية سير العمل الكامل بدون برمجة في سياق خلية كاملة, يقرأ مدونة 03: خلية لحام روبوتية بدون برمجة: كيف تقضي الأنظمة الموجهة بالرؤية على المعلقات التعليمية.
- لاختبار النظام على عملك الخاص: أرسل لنا نموذج تكلا, رسم جزء, أو صورة للمشتركة. سنقوم بإنشاء مسار نمذجة عكسي ونعيد معاينة البرنامج, تقدير وقت الدورة, ولحام المقطع العرضي - لا يلزم الالتزام.
عن المؤلف
خبرة & أوراق اعتماد
متخصص في تكامل نظام اللحام الآلي مع 12+ سنوات من الخبرة المباشرة في المشروع تركز على اختيار Robot Positioner وتكامله. وقد قدمت الاستشارات ل 300+ المصانع في جميع أنحاء أمريكا الشمالية, أوروبا, وآسيا. جميع بيانات المواصفات الواردة في هذه المقالة مأخوذة من H / ب / ل / أوراق بيانات المنتج من سلسلة U.
خلفية الشركة: 26+ سنوات من هندسة أتمتة اللحام, 40+ براءات الاختراع النشطة, 1,500+ المشاريع المنجزة على مستوى العالم, تقريبًا 70% التي تنطوي على تكامل Robot Positioner.
الشهادات
- ايزو 9001: 2015 (جيجابايت/ت 19001-2016) — نظام إدارة الجودة
- GJB 9001C-2017 — نظام إدارة جودة المعدات العسكرية/الأسلحة
- الاتحاد الأوروبي CE - توجيه الآلات 2006/42/EC (شهادة. لا. م.2026.206.C134866)
- مؤسسة التكنولوجيا الفائقة - شهادة. لا. GR202341000595 (صدر في نوفمبر. 2023)
آخر تحديث: يونيو 2026
المشاركات ذات الصلة

إتقان اللحام بالليزر الروبوتي: 10 نصائح عملية لتحقيق أقصى قدر من الأداء وعائد الاستثمار
دليل المبتدئين الكامل لمحددات موضع الروبوت: كل ما تحتاج إلى معرفته
تخطيط المسار المستقل في اللحام الآلي:ماذا يعني لخط الإنتاج الخاص بك
دليل شراء جهاز تحديد موضع الروبوت 2026:قم بمطابقة ميزانيتك مع النظام المناسب
خلية لحام روبوتية بدون برمجة:كيف تقضي الأنظمة الموجهة بالرؤية على المعلقات التعليمية