カスタムロボットワークステーションおよびレーザーシステムメーカー



初心者のためのロボット溶接セルプログラミング: ステップバイステップガイド 2026
ロボット溶接セルプログラミングの完全な初心者ガイド 2026. ティーチペンダントのステップバイステップの説明, リードスルー, そしてオフラインプログラミング, 実用的なヒントとよくある間違いを含む.
ロボット溶接セルのプログラミングは、初めて導入する人にとって最大の懸念事項の 1 つです. この包括的なガイドは、以上の知識を持つ専門家によって書かれています。 20+ ロボット溶接システムの統合とトレーニングにおける長年にわたる実践経験.
によると 国際ロボット連盟 (IFR) World Robotics のレポートとサポート業界の事例紹介 (2024–2025年), 最新のロボット システムにより、プログラミングの難しさは大幅に簡素化されました. 高度なオフラインプログラミングのおかげで (PLO) ソフトウェアとユーザーフレンドリーなインターフェース, 平均的な技術者は通常、体系化されたトレーニングの 1 ~ 2 週間以内に一般的な溶接プログラムの作成を学ぶことができます。.
1. ロボット溶接セルの 3 つの主なプログラミング方法
| プログラミング方法 | 困難 | 学習曲線 | 最適な用途 | おすすめ |
| ティーチペンダント | 中くらい | 3-7 日 | 単純な繰り返し溶接 | ★★★☆☆ |
| リードスルー / ハンドガイド | 低い | 1-3 日 | 協働ロボット | ★★★★☆ |
| オフラインプログラミング (PLO) | 中~高 | 7-14 日 | 複雑な溶接, ハイミックス | ★★★★★ |
初心者向けのアドバイス: ティーチペンダントのプログラミングから始める, 熟練してからオフラインプログラミングを学びます.
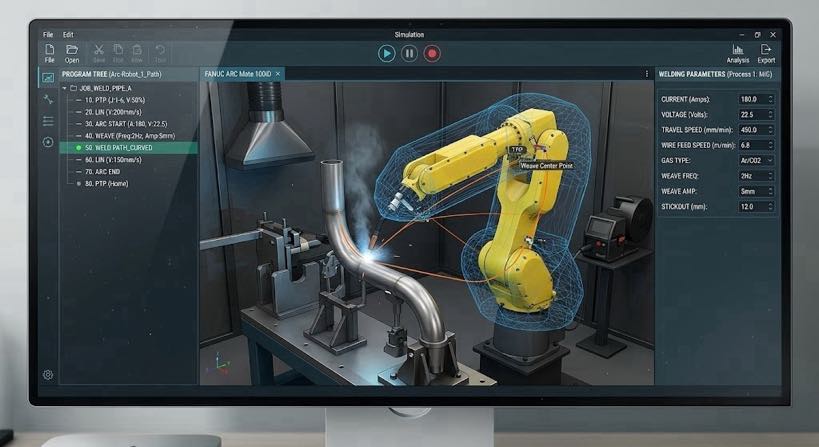
2. 完全な 7 ステップのプログラミング プロセス (実践ガイド)
ステップ 1: 安全への備え
安全柵のドアが閉まっていることを確認する, すべての非常停止ボタンがリセットされます, 適切な保護具を着用してください.
ステップ 2: ワークの固定 & 位置決め
ワークをポジショナに確実に固定. レーザーまたはティーチペンダントを使用してワークピースの座標系を確立します.
ステップ 3: 工具中心点 (TCP) 較正
これは最も重要なステップです. 4 点または 6 点校正方法を使用して、トーチ先端の正確な位置を確保します.
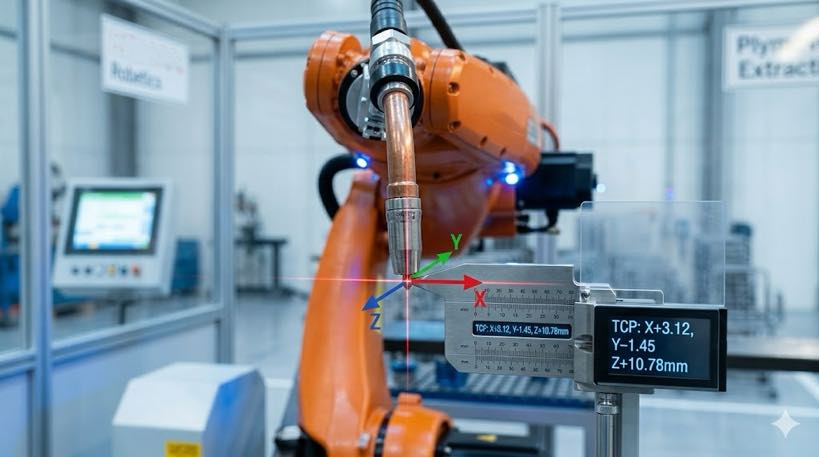
ステップ 4: 溶接パスを教える
ティーチペンダントを使用してロボットを溶接の開始点と終了点に移動します. 溶接位置を記録し、アークスタートを挿入 / 円弧終了コマンド.
ステップ 5: 溶接パラメータの設定
現在を入力してください, 電圧, ワイヤ送り速度, 溶接速度, ウィービングパラメータ, 等. パルス MIG には追加のパルス パラメーター設定が必要です.
ステップ 6: プログラムのテスト & 最適化
まずドライランを実行してパスを確認します, その後、低電力テスト溶接を実行します. 溶接ビードの形成に基づいてパラメータを微調整する.
ステップ 7: プログラムのバックアップ & 標準化
プログラムを保存してバックアップする. 類似した部品をすぐに呼び出せるように標準テンプレートを確立する.
3. 高度なプログラミング技術
• シームトラッキング
• 織り
• 多層マルチパス溶接ロジック
• ポジショナとロボットによる同期モーションプログラミング
4. 初心者によくある間違い & ソリューション
| 間違い | 結果 | 解決 |
| TCP キャリブレーションが不正確です | 溶接偏差, 間違った角度 | 4/6 点法を使用して再校正する1 |
| パラメータ調整なし | 厚さが異なると溶接品質が不安定になる | パラメータライブラリを構築する, ワークごとのリコール |
| プログラムのバックアップがない | 誤って紛失した後、再指導する必要がある | USB またはネットワークへの毎日のバックアップ |
| 突き出し変動の無視 | 溶接部の形成に影響を与える | 一定の突き出しを維持する (典型的な y 12-15mm) |
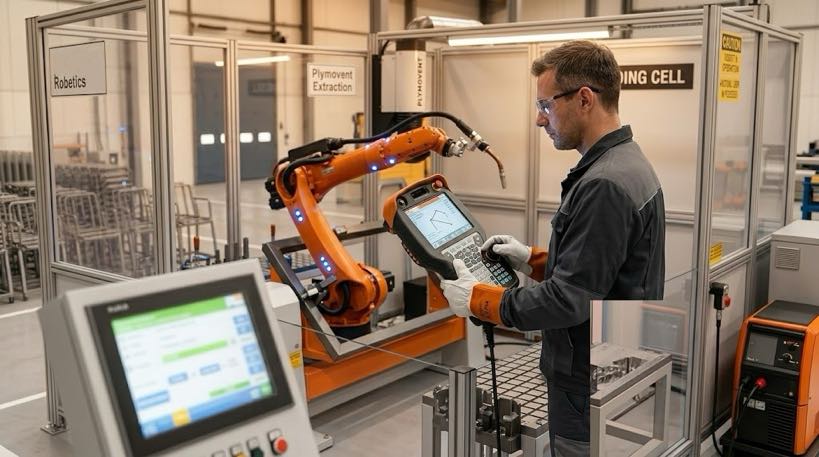
5. 推奨される学習パス & トレーニング
週 1: ティーチペンダントの基本操作とTCPキャリブレーションをマスターする
週 2: 完全なシンプルな直線および円形溶接プログラミング
週間 3-4: 複雑なパス, 多層溶接, パラメータの最適化
推奨: 出席する 2-3 ロボットメーカーまたはインテグレーターによる一日専門トレーニング
ロボット溶接セルのプログラミングの障壁は継続的に低くなり続けています. 正しい方法で体系的に学習することで、, 平均的な技術者は短期間で熟練できるようになります. オフラインプログラミング技術の普及により、溶接自動化がますます利用しやすくなりました.
ロボット溶接セルのプログラミングで特定の問題が発生した場合, ロボットのブランドと主な溶接部品の種類をコメントに残してください。, 的を絞ったアドバイスを提供します.
データソース:
– 国際ロボット連盟 (IFR) ワールドロボティクスレポート
– ISO 10218-2 ロボットシステム統合安全基準
– 実践的なトレーニング経験 1000+ 導入されたロボット溶接セル
著者の識別
この記事は国際ロボット連盟に基づいています。 (IFR) ワールドロボティクスレポート 2025, アメリカ溶接協会 (AWS) 従業員データ, および主要メーカーの技術ロードマップ.
著者:
以上のロボット溶接システム統合の専門家 12 長年の業界経験. うちの会社は終わった 26 長年の専門的な経験, 以上を保持します 40 特許技術, そして無事完了しました 1,500 世界中のプロジェクト (約 70% そのうちロボット溶接セルが含まれていました, 合計が以上 1,000 単位). 同社は EU CE 認証を取得しています (証明書番号: M.2026.206.C134866) ENに準拠 60204-1:2018 およびEN ISO 12100:2010 標準. 私はロボット溶接ワークステーション導入の全プロセスを通じて、数多くの製造会社を支援してきました。, 選定から生産開始まで.
更新されました: 5月 2026
- 4点法と6点法とは何ですか?
4-ポイント法: から同じ基準点に近づく 4 TCP 位置を計算するためのさまざまな方向
6-ポイント法: 追加します 2 位置と方向の両方を計算するための異なる向きのより多くの点
簡単に言えば: 溶接トーチの正確な先端位置をロボットに再学習させ、正確な継ぎ目の位置合わせを確保します。.
↩︎