Produttore di workstation robotizzate personalizzate e sistemi laser



Tecnologia Scan-to-Weld:Come la modellazione inversa sostituisce la programmazione dei robot
C'è un passaggio tra la scansione di un giunto saldato e l'inizio della saldatura da parte del robot che la maggior parte degli articoli salta. Lo scanner 3D cattura una nuvola di punti. L'arco si apre. Nel mezzo è successo qualcosa: qualcosa che prima richiedeva a un programmatore dalle due alle otto ore e ora richiede a un sistema software meno di cinque minuti. Quel qualcosa è un modello inverso .
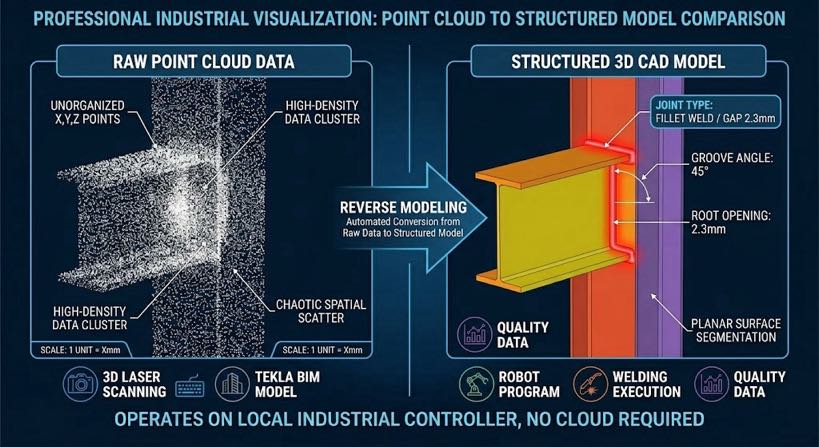
La modellazione inversa è il processo che prende la geometria di scansione grezza e la converte in un modello 3D strutturato con superfici identificate, caratteristiche comuni, e parametri del cordone di saldatura su cui può agire un pianificatore di movimento del robot. È il ponte tra la percezione e l'esecuzione. E in modo critico, funziona sia che il modello di saldatura provenga da una scansione fisica, un'esportazione di Tekla Structures, o un modello parametrico: il tuo investimento digitale esistente è un input, non un ostacolo.
Questo articolo spiega come funziona la modellazione inversa, perché è importante specificamente per la fabbricazione di acciaio strutturale, e cosa significa in pratica sia per le officine che dispongono di modelli Tekla dettagliati sia per le officine che non ricevono altro che un campione di acciaio e una specifica verbale.
| Guida alla lettura: da dove iniziare in base al tuo background: Novità per la scansione 3D e le nuvole di punti? → Leggi il blog 04: 3Tracciamento laser delle giunture D Vision Spiegato per primo. Spiega cos'è una nuvola di punti, come gli scanner laser ne costruiscono uno, and what ‘seam extraction’ significa: in un linguaggio semplice, non è necessaria alcuna conoscenza preliminare. |
Il passo di cui nessuno parla: Dalla nuvola di punti al programma di saldatura
Quando i fornitori descrivono la saldatura robotizzata senza programmazione, spesso comprimono il processo in due fasi: scansionare la parte, iniziare a saldare. Quella compressione nasconde il passaggio tecnicamente più significativo della catena. Un crudo nuvola di punti - i milioni di x, sì, Le misurazioni delle coordinate z acquisite da uno scanner laser 3D dalla superficie della parte non sono un programma di saldatura. Sa dove sono le superfici ma non cosa sono. Non è in grado di distinguere una scanalatura di saldatura da una traccia di saldatura a punti o da un morsetto di fissaggio. Non ha il concetto di tipo articolare, sequenza di saldatura, conteggio dei passaggi, o angolo della torcia.
| Nuvola di punti: Un fitto insieme di misurazioni di coordinate 3D (X, sì, z) catturato da uno scanner laser da una superficie fisica. Consideralo come un digitale “mappa di punti” della parte - preciso, ma non strutturato. La modellazione inversa gli conferisce struttura. |
La conversione di una nuvola di punti in un programma di saldatura richiede un'interpretazione strutturata, e questo è ciò che fornisce la modellazione inversa. L'alternativa tradizionale era un programmatore umano con un dispositivo di controllo, che ha fornito manualmente l’interpretazione strutturale: «questo è un filetto.», la radice è qui, la torcia va a 45 gradi, abbiamo bisogno di due passaggi.’ La modellazione inversa automatizza tale interpretazione, identificando la geometria del giunto dalle caratteristiche della nuvola di punti e ricavando tutti i parametri necessari al pianificatore del percorso di saldatura, senza input umano.
| Il modello mentale corretto per la scansione-saldatura: Model input → [Modellazione inversa] → Structured weld geometry → [Pianificazione del percorso] → Robot program L'input del modello può essere: scansione fisica (nuvola di punti) | Tekla esporta | modello parametrico La modellazione inversa è il livello di interpretazione. Senza di esso, qualsiasi input, scansione o CAD, è solo dato. |
Che cos'è la modellazione inversa nell'automazione della saldatura?
| La modellazione inversa nell'automazione della saldatura è il processo computazionale di ricostruzione di un modello geometrico 3D strutturato a partire da dati di input, sia da una scansione fisica (nuvola di punti), un'esportazione BIM/CAD, o una definizione parametrica, che identifica le caratteristiche dei giunti saldati all'interno di quel modello, ed estraendo i parametri necessari per generare automaticamente un percorso di saldatura del robot. |
Il termine "inverso".’ lo distingue dalla tradizionale programmazione anticipata, dove un programmatore insegna manualmente al robot ogni posizione del percorso. Nella modellazione inversa, il modello geometrico, sia esso derivante da una scansione o da Tekla, è la fonte della verità. Il sistema ne deriva automaticamente il programma di saldatura.
| Strutture Tekla: Un BIM strutturale in acciaio (Building Information Modeling) software ampiamente utilizzato nelle officine di fabbricazione per creare modelli 3D dettagliati di connessioni in acciaio, travi, colonne, e cornici. Nell'integrazione scansione-saldatura, I modelli Tekla inseriscono la geometria del giunto direttamente nel motore di modellazione inversa: non è richiesta alcuna scansione fisica per le parti che dispongono già di un modello corrente. |
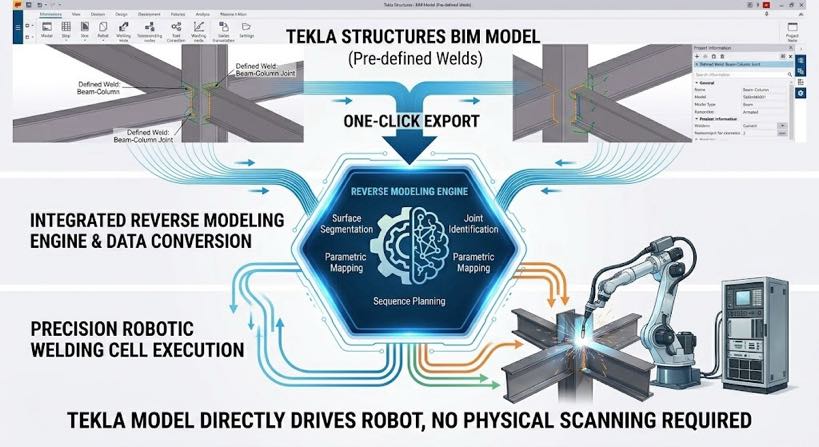
Per grandi produttori di acciaio strutturale con flussi di lavoro Tekla maturi, questo è in realtà il percorso più veloce disponibile: un'esportazione Tekla con un clic inserisce la geometria del giunto direttamente nel motore di modellazione inversa, ignorando completamente la fase di scansione fisica. Il tuo investimento in Tekla accelera il processo; non gli compete.
Per i negozi senza file digitali: lavori di riparazione, campioni forniti dal cliente, parti legacy: la scansione fisica sostituisce l'input Tekla e alimenta la stessa pipeline di modellazione inversa. L'output del programma di saldatura è identico indipendentemente dal percorso di input utilizzato.
Quando si applica ciascun percorso di input
| Percorso di input | Punto di partenza | Meglio per | È ora di programmare la saldatura |
| Esportazione di Tekla Structures | Modello strutturale 3D esistente | Costruttori con gli attuali modelli Tekla: il percorso più veloce, nessuna scansione richiesta | < 2 minuti |
| Modellazione parametrica | Dimensioni chiave inserite dall'operatore | Sezioni standard: travi, colonne, parentesi: definite dallo spessore, lunghezza, tipo di giunto | 2–4 minuti |
| 3Scansione D → Modellazione inversa | Parte fisica scansionata sulla cella di lavoro | Lavori di riparazione; parti senza CAD; campioni dei clienti; verifica della geometria as-built | 3–5 minuti |
Tutti e tre i percorsi convergono allo stesso output del programma di saldatura, utilizzare la stessa libreria di programmi di saldatura, e alimentare lo stesso pianificatore di sequenza. Scegliere tra loro è una questione di flusso di lavoro, non è una questione di capacità.
Come funziona la modellazione inversa: cinque passaggi dall'input al programma
Il processo seguente descrive cosa accade all'interno del motore di modellazione inversa indipendentemente dal percorso di input. I cinque passaggi sono gli stessi; solo il formato dei dati al passo 1 differisce.
Fare un passo 1: Ingestione della geometria e segmentazione della superficie
Il motore di modellazione inversa riceve la geometria di input: nuvola di punti grezzi, Esportazione Tekla IFC/XML, o definizione parametrica e la segmenta in superfici piane e curve distinte. Per una nuvola di punti, l'algoritmo adatta i piani a gruppi di punti coordinati e identifica i confini dove cambia l'orientamento della superficie. Per un modello Tekla, le superfici sono già definite; il motore li legge direttamente e identifica le posizioni dei giunti candidati dalle intersezioni di superficie.
Per acciaio strutturale, le superfici primarie sono per lo più planari - lamine piane, sezioni angolari, sezioni box: il che rende la segmentazione affidabile indipendentemente dal formato di input.
Fare un passo 2: Riconoscimento delle caratteristiche congiunte
All'interno delle superfici segmentate, il sistema identifica le caratteristiche del giunto di saldatura: le configurazioni geometriche che definiscono ciascun tipo di giunto. Un giunto di raccordo è l'intersezione di due piani ad angolo. Un giunto di testa con scanalatura a V è costituito da due superfici smussate che convergono in uno spazio tra le radici. Un giunto a T è un piano verticale che incontra uno orizzontale in 90 gradi.
L'algoritmo di riconoscimento confronta la geometria misurata con una libreria di modelli di giunti. Quando una corrispondenza viene trovata al di sopra di una soglia di confidenza, il tipo di giunto viene classificato e vengono estratti i parametri chiave:
- Posizione della linea centrale congiunta nello spazio 3D
- Tipologia congiunta: filetto, culo, Giunto a T, giro, scanalatura
- Larghezza dello spazio in ogni punto lungo la lunghezza del giunto
- Angolo smussato e faccia della radice per saldature scanalate
- Angolo di accesso del robot: indica se la torcia può raggiungere il giunto senza collisioni
Se la geometria estratta non corrisponde a un modello di giunto noto al di sopra della soglia di confidenza, forse perché l'adattamento è insolitamente scarso o una puntina di saldatura oscura la radice, il sistema contrassegna il giunto per la revisione dell'operatore. Il sistema non si salda da dati ambigui.
Fare un passo 3: Mappatura dei parametri di saldatura
Una volta classificati il tipo e la geometria del giunto, il sistema mappa i parametri estratti nella libreria dei programmi di saldatura: parametri di processo convalidati per ciascuna configurazione del giunto: voltaggio, velocità di avanzamento del filo, velocità di viaggio, gas di protezione, e conteggio dei passaggi.
La mappatura non è una semplice ricerca. La larghezza dello spazio varia lungo la lunghezza del giunto, e il sistema calcola continuamente i valori dei parametri per ciascuna sezione trasversale. UN 1 mm di spazio all'inizio del giunto e a 3.5 Lo spazio di mm all'estremità del giunto richiede velocità di avanzamento del filo e velocità di spostamento diverse in ciascun punto: il programma le regola come una funzione continua, non una media a gradini.
| Perché questo è importante per la conformità AWS D1.1: AWS D1.1 specifica la gola effettiva minima per saldature con scanalatura a penetrazione parziale e la lunghezza minima del tratto per saldature d'angolo in base alla geometria effettiva del giunto, non al gioco nominale. Un programma di saldatura che utilizza parametri fissi indipendentemente dal gioco effettivo riempirà in modo insufficiente le sezioni larghe e si depositerà eccessivamente su sezioni strette. La mappatura dei parametri adattativa al gap elimina entrambe le modalità di errore a livello di generazione del programma. |
Fare un passo 4: Pianificazione della sequenza di saldatura
Un programma di saldatura non è solo una raccolta di percorsi di giunto individuali: è una sequenza dotata di logica. Il pianificatore di sequenza determina l'ordine in cui i giunti vengono saldati, contabilità:
- Controllo della distorsione: direzione di saldatura alternata per bilanciare l'apporto di calore attraverso la saldatura
- Gerarchia di accesso: giunti di saldatura nell'ordine che mantiene la portata del robot durante tutta la sequenza
- Coordinamento del posizionatore: ruotare la parte per presentare i giunti in posizione piana o orizzontale
- Pianificazione multi-pass: requisiti delle interpass e sequenza delle passate per giunti spessi
La pianificazione della sequenza è la fase più spesso sottovalutata nell'automazione della saldatura. Una cella che genera accuratamente i singoli percorsi dei giunti ma li sequenzia in modo inadeguato produrrà parti distorte con problemi di accesso del robot sui giunti successivi. Il pianificatore basato sui vincoli ottimizza simultaneamente tutti e quattro i criteri.
Fare un passo 5: Uscita del programma del robot
L'output finale è un programma robot completo: posizioni dei giunti del robot, angoli della torcia, comandi del posizionatore, e le chiamate ai parametri di saldatura che il controller del robot esegue direttamente. Dalla geometria di input al programma eseguibile: meno di cinque minuti per una tipica saldatura strutturale in acciaio con da cinque a quindici giunti. L'operatore conferma sul touchscreen e avvia la saldatura, senza alcun intervento del programmatore.
Perché questo cambia l'economia per i produttori di acciaio strutturale
Per costruttori con modelli Tekla: il tempo di programmazione scende quasi a zero
I grandi produttori di acciaio strutturale spesso dispongono di flussi di lavoro BIM maturi: ogni parte ha un modello Tekla, i dettagli della connessione sono completamente risolti, e i disegni esecutivi vengono generati automaticamente. L’anello mancante è sempre stato l’ultimo passo: la conversione di quel modello digitale in programmi di saldatura robotizzata richiedeva ancora un programmatore presso il dispositivo di programmazione.
Con integrazione Tekla-to-weld tramite modellazione inversa, l'ultimo passaggio è automatizzato. Il modello Tekla, la cui costruzione ha richiesto ore di ingegneria, ora guida direttamente il robot: con un clic si esporta la geometria del giunto, il motore di modellazione inversa lo interpreta, e il programma di saldatura è pronto prima che la parte raggiunga la cella di lavoro.
Per officine senza file CAD: l’automazione diventa accessibile per la prima volta
Officine di lavorazione dell'acciaio strutturale che lavorano da schizzi, campioni dei clienti, o le specifiche verbali sono state storicamente completamente escluse dall'automazione robotica, perché ogni fornitore di automazione richiedeva un file CAD come punto di partenza. La modellazione inversa dalla scansione fisica cambia questa situazione: la parte stessa è l'input.
Il punto di crossover economico – il volume di produzione in cui l’automazione ripaga – scende da 30-50 parti identiche per programma a un livello effettivo 1. Se il negozio esegue una configurazione o cento, il sovraccarico di programmazione è zero.
| Riduzione della rilavorazione: officine che implementano riduzioni dei rapporti di scansione-saldatura dal 3–8% della produzione di saldatura a meno 1% rilavorazione. Su un fatturato annuo di saldatura di 3 milioni di dollari, ovvero $ 60.000-$ 210.000 all'anno eliminati in termini di costi di rilavorazione, grazie alla mappatura dei parametri adattiva che un percorso fisso e programmato non può fornire. |
Domande frequenti
La modellazione inversa è uguale alla scansione 3D?
No, sono passaggi sequenziali. 3La scansione D acquisisce i dati grezzi della nuvola di punti dalla parte fisica (vedi Blog 04 per una spiegazione completa di come funziona). La modellazione inversa interpreta tali dati: superfici di segmentazione, riconoscere le caratteristiche comuni, mappatura dei parametri di saldatura, e pianificare la sequenza di saldatura. Lo scanner produce dati; la modellazione inversa produce un programma di saldatura. Quando l'input è un modello Tekla anziché una scansione, la fase di scansione viene completamente ignorata: la modellazione inversa funziona direttamente dalla geometria digitale.
Il nostro modello Tekla esistente funziona direttamente con questo sistema?
Sì: l'integrazione di Tekla Structures è il percorso di input più veloce disponibile. Un'esportazione con un clic da Tekla invia la geometria del giunto direttamente al motore di modellazione inversa, che rileva i tipi di giunti, estrae i parametri, e genera il programma di saldatura senza scansione fisica. Per i negozi già presenti su Tekla, questo elimina la fase di scansione e riduce il tempo necessario per la prima saldatura su una nuova parte a meno di due minuti dalla generazione del programma.
In che modo il sistema gestisce le parti con distorsioni significative dovute al taglio o alla lavorazione termica??
Per l'inserimento di parti tramite scansione fisica, il motore di modellazione inversa costruisce il suo modello partendo dalla geometria effettiva: la distorsione viene catturata e incorporata automaticamente nel percorso di saldatura. Per l'immissione di parti tramite Tekla, la geometria così come progettata guida il percorso; se è prevista una deviazione significativa dall'as-built (per esempio., piastra tagliata a fiamma con arco termico), si consiglia un rapido passaggio di scansione di verifica prima della saldatura. Il sistema supporta un flusso di lavoro ibrido: Modello Tekla per il rilevamento dei giunti più una scansione di verifica per la conferma della posizione.
Il sistema è in grado di gestire saldature multilivello con giunti sovrapposti?
SÌ. Per saldature complesse in cui alcuni giunti sono oscurati da altri elementi strutturali, il sistema supporta la scansione multi-passaggio da più angolazioni o posizioni del robot, registrare e unire le nuvole di punti in un unico modello prima dell'esecuzione del riconoscimento congiunto. Per saldature con input Tekla, tutti i giunti sono visibili nel modello indipendentemente dalla complessità dell'accesso fisico: il pianificatore di sequenza tiene conto dei vincoli effettivi di accesso del robot. Questo è un flusso di lavoro standard per i telai strutturali, colonne di scatole, e corpi dei serbatoi del trasformatore.
Ciò richiede l'elaborazione cloud o la connettività Internet?
NO. Tutti i calcoli di modellazione inversa vengono eseguiti sul controller industriale locale, specifico per l'elaborazione in tempo reale di nuvole di punti strutturali complesse senza dipendenza dalla rete. Ciò è importante per i negozi con politiche di sicurezza IT che vietano apparecchiature di produzione connesse al cloud e per siti con connettività inaffidabile. I registri dei dati di saldatura vengono archiviati localmente ed esportati nei sistemi di gestione della qualità tramite la rete locale.
Passaggi successivi
- Comprendere la fase di scansione 3D che produce la nuvola di punti per la modellazione inversa, incluso cos'è una nuvola di punti, come gli scanner laser ne costruiscono uno, e come funziona l'estrazione della cucitura: leggi Blog 04: 3Spiegazione del tracciamento della cucitura laser D Vision.
- Per vedere il flusso di lavoro completo senza programmazione nel contesto di una cella completa, Leggere Blog 03: Cella di saldatura robotizzata senza programmazione: Come i sistemi guidati dalla visione eliminano i Teach Ciondoli.
- Per testare il sistema sul proprio lavoro: inviaci un modello Tekla, un disegno di parte, o una foto del giunto. Genereremo un percorso di modellazione inversa e restituiremo un'anteprima del programma, stima del tempo di ciclo, e sezione trasversale della saldatura: nessun impegno richiesto.
Informazioni sull'autore
Esperienza & Credenziali
Specialista nell'integrazione di sistemi di saldatura robotizzata con 12+ anni di esperienza diretta in progetti focalizzati sulla selezione e integrazione del posizionatore robot. Ha fornito consulenza a 300+ fabbriche in tutto il Nord America, Europa, e Asia. Tutti i dati delle specifiche contenuti in questo articolo sono tratti da file H / B / l / Schede prodotto serie U.
Contesto aziendale: 26+ anni di ingegneria dell'automazione della saldatura, 40+ brevetti attivi, 1,500+ progetti completati a livello globale, circa 70% che coinvolgono l'integrazione del posizionatore robot.
Certificazioni
- ISO 9001: 2015 (GB/T 19001-2016) — Sistema di gestione della qualità
- GJB 9001C-2017 — Sistema di gestione della qualità delle attrezzature militari/armi
- CE UE: Direttiva Macchine 2006/42/CE (Cert. NO. M.2026.206.C134866)
- Impresa ad alta tecnologia — Cert. NO. GR202341000595 (Pubblicato nel novembre. 2023)
Ultimo aggiornamento: giugno 2026
POST CORRELATI

Analisi del ROI della saldatura laser robotizzata: Vale la pena investire??
Quanto costa una cella di saldatura robotizzata? 2026? Ripartizione completa dei prezzi

Tendenze delle celle di saldatura robotizzata 2026-2030: AI, Visione artificiale & Il futuro dell'automazione della saldatura
Rotondo vs rettangolare vs irregolare: Abbinamento della configurazione del posizionatore di saldatura alla geometria del pezzo

7Manutenzione del sistema di cingoli robot dell'asse & Guida alla risoluzione dei problemi