


Fabricante de sistemas láser y estaciones de trabajo robóticas personalizadas



Tecnología de escaneo para soldar:Cómo el modelado inverso reemplaza la programación de robots
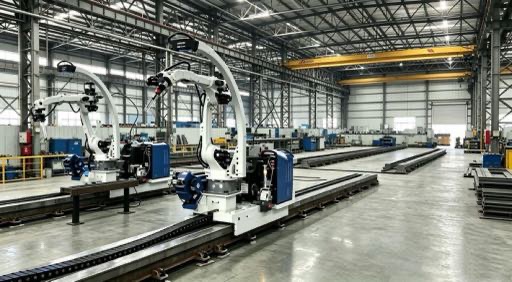
Hay un paso entre escanear una junta soldada y el robot comienza a soldarla que la mayoría de los artículos omiten.. El escáner 3D captura una nube de puntos. El arco se abre. Algo sucedió en el medio: algo que antes le tomaba a un programador entre dos y ocho horas y ahora le toma a un sistema de software menos de cinco minutos.. Ese algo es modelado inverso. .
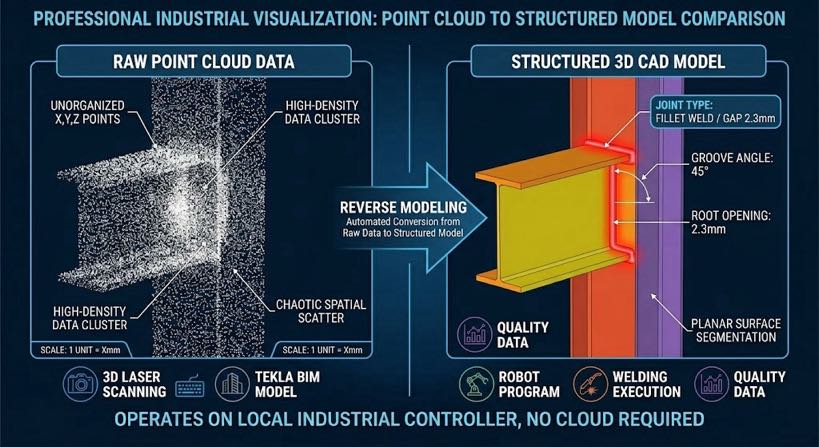
El modelado inverso es el proceso de tomar la geometría de escaneo sin procesar y convertirla en un modelo 3D estructurado con superficies identificadas., características conjuntas, y parámetros de la costura de soldadura sobre los que puede actuar un planificador de movimiento del robot. Es el puente entre la sensación y la ejecución.. Y críticamente, Funciona si el modelo de soldadura se origina a partir de un escaneo físico., una exportación de Tekla Structures, o una plantilla paramétrica: su inversión digital existente es un insumo, no es un obstáculo.
Este artículo explica cómo funciona el modelado inverso., Por qué es importante específicamente para la fabricación de acero estructural., y lo que significa en la práctica tanto para los talleres que tienen modelos detallados de Tekla como para los talleres que reciben nada más que una muestra de acero y una especificación verbal..
| Guía de lectura: por dónde empezar según sus antecedentes: Nuevo en escaneo 3D y nubes de puntos? → Leer blog 04: 3Seguimiento de costura láser D Vision explicado primero. Explica qué es una nube de puntos., cómo construyen uno los escáneres láser, and what ‘seam extraction’ significa - en lenguaje sencillo, no se necesitan conocimientos previos. |
El paso del que nadie habla: De la nube de puntos al programa de soldadura
Cuando los proveedores describen la soldadura robótica sin programación, a menudo comprimen el proceso en dos pasos: escanear la pieza, empezar a soldar. Esa compresión esconde el paso técnicamente más significativo de la cadena.. un crudo nube de puntos — los millones de x, y, Mediciones de coordenadas z que un escáner láser 3D captura desde la superficie de la pieza; no es un programa de soldadura. Sabe dónde están las superficies pero no cuáles son.. No puede distinguir una ranura de soldadura de una cicatriz de soldadura por puntos o una abrazadera de fijación.. No tiene concepto de tipo de articulación., secuencia de soldadura, recuento de pases, o ángulo de la antorcha.
| Nube de puntos: Un denso conjunto de medidas de coordenadas 3D (incógnita, y, z) capturado por un escáner láser desde una superficie física. Piensa en ello como algo digital. “mapa de puntos” de la pieza - precisa, pero desestructurado. El modelado inverso le da estructura.. |
Convertir una nube de puntos en un programa de soldadura requiere una interpretación estructurada, y eso es lo que proporciona el modelado inverso. La alternativa tradicional era un programador humano con un dispositivo de enseñanza., quien proporcionó la interpretación estructural manualmente: 'Esto es un filete, la raíz está aquí, la antorcha se enciende 45 grados, Necesitamos dos pases.’ El modelado inverso automatiza esa interpretación: identifica la geometría de la unión a partir de características de la nube de puntos y deriva todos los parámetros que necesita el planificador de trayectoria de soldadura., sin intervención humana.
| El modelo mental correcto para escanear para soldar: Model input → [Modelado inverso] → Structured weld geometry → [Planificación de caminos] → Robot program La entrada del modelo puede ser: exploración física (nube de puntos) | Exportaciones de Tekla | plantilla paramétrica El modelado inverso es la capa de interpretación.. sin eso, cualquier entrada (escaneo o CAD) son solo datos. |
¿Qué es el modelado inverso en la automatización de la soldadura??
| El modelado inverso en la automatización de la soldadura es el proceso computacional de reconstruir un modelo geométrico 3D estructurado a partir de datos de entrada, ya sea a partir de un escaneo físico. (nube de puntos), una exportación BIM/CAD, o una definición paramétrica: identificar las características de las juntas soldadas dentro de ese modelo, y extraer los parámetros necesarios para generar una ruta de soldadura del robot automáticamente. |
El término "inversa’ distingue esto de la programación directa tradicional, donde un programador le enseña manualmente al robot cada posición de ruta. En modelado inverso, el modelo geométrico, ya sea de un escaneo o de Tekla, es la fuente de la verdad. El sistema deriva automáticamente el programa de soldadura..
| Estructuras Tekla: Un BIM de acero estructural (Modelado de información de construcción) Software ampliamente utilizado en talleres de fabricación para crear modelos 3D detallados de conexiones de acero., vigas, columnas, y marcos. En la integración de escaneo a soldadura, Los modelos de Tekla introducen la geometría de las juntas directamente en el motor de modelado inverso; no se requiere escaneo físico para piezas que ya tienen un modelo actual.. |
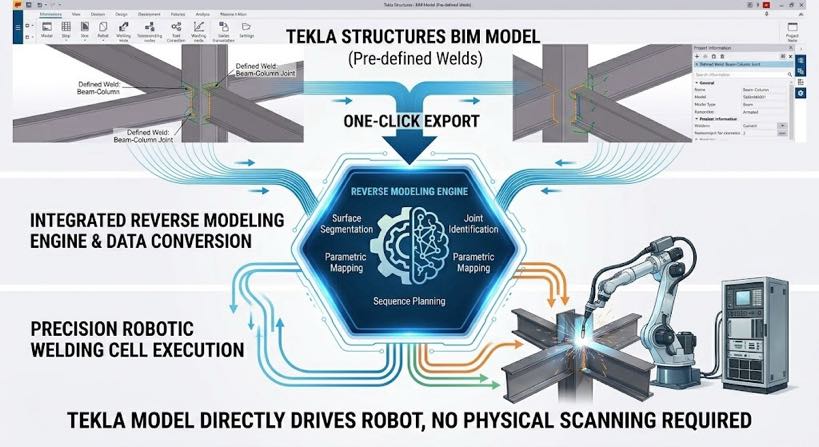
Para grandes fabricantes de acero estructural con flujos de trabajo maduros de Tekla, este es en realidad el camino más rápido disponible: una exportación de Tekla con un solo clic introduce la geometría de la junta directamente en el motor de modelado inverso, omitiendo el paso de escaneo físico por completo. Su inversión en Tekla acelera el proceso; no compite con el.
Para talleres sin archivos digitales: trabajos de reparación, muestras proporcionadas por el cliente, Piezas heredadas: el escaneo físico reemplaza la entrada de Tekla y alimenta el mismo proceso de modelado inverso.. La salida del programa de soldadura es idéntica independientemente de qué ruta de entrada se utilizó.
Cuando se aplica cada ruta de entrada
| Ruta de entrada | Punto de partida | Lo mejor para | Programa de tiempo para soldar |
| Exportación de Tekla Structures | Modelo estructural 3D existente | Fabricantes con modelos Tekla actuales: el camino más rápido, no se requiere escaneo | < 2 minutos |
| Modelado paramétrico | Dimensiones clave ingresadas por el operador | Secciones estándar: vigas, columnas, soportes - definidos por el espesor, longitud, tipo de articulación | 2–4 minutos |
| 3Escaneo D → Modelado inverso | Parte física escaneada en celda de trabajo. | Trabajos de reparación; piezas sin CAD; muestras de clientes; verificación de geometría conforme a obra | 3–5 minutos |
Los tres caminos convergen en la misma salida del programa de soldadura., utilizar la misma biblioteca de programas de soldadura, y alimentar el mismo planificador de secuencia. Elegir entre ellos es una cuestión de flujo de trabajo, no es una pregunta de capacidad.
Cómo funciona el modelado inverso: cinco pasos desde la entrada hasta el programa
El siguiente proceso describe lo que sucede dentro del motor de modelado inverso independientemente de la ruta de entrada.. Los cinco pasos son iguales.; sólo el formato de datos en el paso 1 difiere.
Paso 1: Ingestión de geometría y segmentación de superficies.
El motor de modelado inverso recibe la geometría de entrada: nube de puntos sin procesar, Exportación Tekla IFC/XML, o definición paramétrica, y la segmenta en distintas superficies planas y curvas. Para una nube de puntos, el algoritmo ajusta planos a grupos de puntos de coordenadas e identifica límites donde cambia la orientación de la superficie. Para un modelo Tekla, las superficies ya están definidas; el motor los lee directamente e identifica ubicaciones de juntas candidatas en las intersecciones de la superficie.
Para acero estructural, las superficies primarias son en su mayoría planas: placa plana, secciones angulares, secciones de cuadro, lo que hace que la segmentación sea confiable independientemente del formato de entrada.
Paso 2: Reconocimiento de características conjuntas
Dentro de las superficies segmentadas, El sistema identifica las características de las juntas soldadas: las configuraciones geométricas que definen cada tipo de junta.. Una unión de filete es la intersección de dos planos en ángulo.. Una junta a tope con ranura en V son dos superficies biseladas que convergen en un espacio para la raíz.. Una junta en T es un plano vertical que se encuentra con uno horizontal en 90 grados.
El algoritmo de reconocimiento compara la geometría medida con una biblioteca de plantillas de juntas. Cuando se encuentra una coincidencia por encima de un umbral de confianza, Se clasifica el tipo de articulación y se extraen los parámetros clave.:
- Posición de la línea central conjunta en el espacio 3D
- Tipo de articulación: filete, culata, junta en T, regazo, ranura
- Ancho del espacio en cada punto a lo largo de la longitud de la junta
- Ángulo de bisel y cara de raíz para soldaduras de ranura
- Ángulo de acceso del robot: si la antorcha puede alcanzar la junta sin colisión
Si la geometría extraída no coincide con una plantilla de unión conocida por encima del umbral de confianza (tal vez porque el ajuste es inusualmente deficiente o porque una soldadura por puntos oscurece la raíz), el sistema marca la unión para que el operador la revise.. El sistema no suelda con datos ambiguos..
Paso 3: Mapeo de parámetros de soldadura
Una vez clasificados el tipo de unión y la geometría, el sistema asigna los parámetros extraídos a la biblioteca de programación de soldadura: parámetros de proceso validados para cada configuración de unión: Voltaje, velocidad de alimentación de alambre, velocidad de viaje, gas de protección, y cuenta de pases.
El mapeo no es una simple búsqueda.. El ancho del espacio varía a lo largo de la longitud de la junta., y el sistema calcula los valores de los parámetros para cada sección transversal continuamente. A 1 mm de separación al inicio de la junta y un 3.5 El espacio de mm en el extremo de la junta requiere diferentes velocidades de alimentación y desplazamiento del alambre en cada punto; el programa las ajusta como una función continua, no es un promedio escalonado.
| Por qué esto es importante para el cumplimiento de AWS D1.1: AWS D1.1 especifica una garganta efectiva mínima para soldaduras de ranura de penetración parcial y una longitud mínima de pierna para soldaduras de filete según la geometría real de la junta, no la separación nominal. Un programa de soldadura que utilice parámetros fijos, independientemente de la separación real, llenará insuficientemente las secciones de separación amplia y se depositará en exceso en las secciones estrechas.. El mapeo de parámetros adaptativo de brechas elimina ambos modos de falla en el nivel de generación del programa. |
Paso 4: Planificación de secuencia de soldadura
Un programa de soldadura no es sólo una colección de trayectorias de juntas individuales: es una secuencia con lógica. El planificador de secuencia determina el orden en que se sueldan las uniones., contabilidad de:
- Control de distorsión: dirección de soldadura alterna para equilibrar la entrada de calor a través de la pieza soldada
- Jerarquía de acceso: soldar juntas en el orden que mantiene el alcance del robot durante toda la secuencia
- Coordinación de posicionadores: Girar la pieza para presentar juntas en posición plana u horizontal.
- Planificación de varias pasadas: Requisitos entre pasadas y secuencia de pasadas para juntas gruesas.
La planificación de secuencias es el paso más subestimado en la automatización de la soldadura. Una celda que genera trayectorias de juntas individuales con precisión pero las secuencia mal producirá piezas distorsionadas con problemas de acceso del robot en juntas posteriores.. El planificador basado en restricciones optimiza los cuatro criterios simultáneamente.
Paso 5: Salida del programa del robot
El resultado final es un programa de robot completo.: posiciones de las articulaciones del robot, ángulos de la antorcha, comandos del posicionador, y llamadas de parámetros de soldadura que el controlador del robot ejecuta directamente. De la geometría de entrada al programa ejecutable: menos de cinco minutos para una soldadura de acero estructural típica con cinco a quince juntas. El operador confirma en la pantalla táctil e inicia la soldadura; no interviene ningún programador en ningún momento.
Por qué esto cambia la economía de los fabricantes de acero estructural
Para fabricantes con modelos Tekla: El tiempo de programación cae casi a cero.
Los grandes fabricantes de acero estructural suelen tener flujos de trabajo BIM maduros: cada pieza tiene un modelo de Tekla, Los detalles de conexión están completamente resueltos., y los dibujos de taller se generan automáticamente. El eslabón perdido siempre ha sido el último paso.: Para convertir ese modelo digital en programas de soldadura robótica aún se requería un programador en la consola de programación..
Con integración de Tekla a soldadura mediante modelado inverso, ese último paso está automatizado. El modelo de Tekla que requirió horas de ingeniería para construir ahora impulsa el robot directamente: con un clic se exporta la geometría de la articulación., el motor de modelado inverso lo interpreta, y el programa de soldadura está listo antes de que la pieza llegue a la celda de trabajo..
Para talleres sin archivos CAD: La automatización es accesible por primera vez.
Talleres de acero estructural trabajando a partir de bocetos., muestras de clientes, Históricamente, las especificaciones verbales se han excluido por completo de la automatización robótica, porque cada proveedor de automatización requería un archivo CAD como punto de partida.. El modelado inverso del escaneo físico cambia esto: la parte en sí es la entrada.
El punto de cruce económico (el volumen de producción en el que la automatización da sus frutos) cae de 30 a 50 piezas idénticas por programa a 1. Si el taller ejecuta una configuración o cien, la sobrecarga de programación es cero.
| Reducción de retrabajo: Los talleres que implementan el escaneo para soldar informan reducciones del 3 al 8 % de la producción de soldadura a menos. 1% rehacer. Con ingresos anuales por soldadura de 3 millones de dólares, es decir, se eliminan entre $ 60 000 y $ 210 000 por año en costos de retrabajo, impulsados por el mapeo de parámetros adaptativos de brechas que una ruta fija programada no puede proporcionar. |
Preguntas frecuentes
¿El modelado inverso es lo mismo que el escaneo 3D??
No, son pasos secuenciales.. 3El escaneo D captura datos de nubes de puntos sin procesar de la parte física (ver Blog 04 para una explicación completa de cómo funciona esto). El modelado inverso interpreta esos datos.: superficies de segmentación, reconocer características conjuntas, mapeo de parámetros de soldadura, y planificar la secuencia de soldadura. El escáner produce datos.; El modelado inverso produce un programa de soldadura.. Cuando la entrada es un modelo de Tekla en lugar de un escaneo, el paso de escaneo se omite por completo: el modelado inverso funciona directamente desde la geometría digital.
¿Nuestro modelo Tekla existente funciona directamente con este sistema??
Sí, la integración de Tekla Structures es la ruta de entrada más rápida disponible. Una exportación con un solo clic desde Tekla envía la geometría de la junta directamente al motor de modelado inverso, que detecta tipos de articulaciones, extrae parámetros, y genera el programa de soldadura sin escaneo físico. Para tiendas que ya están en Tekla, esto elimina el paso de escaneo y reduce el tiempo para soldar por primera vez una pieza nueva a menos de dos minutos desde la generación del programa..
¿Cómo maneja el sistema las piezas con una distorsión significativa debido al corte o al procesamiento térmico??
Para entrada de piezas mediante escaneo físico, El motor de modelado inverso construye su modelo a partir de la geometría real tal como está construida: la distorsión se captura y se incorpora automáticamente a la ruta de soldadura.. Para entrada de piezas a través de Tekla, la geometría diseñada marca el camino; si se espera una desviación significativa según lo construido (p.ej., placa oxicorte con arco térmico), Se recomienda un pase de escaneo de verificación rápido antes de soldar.. El sistema admite un flujo de trabajo híbrido.: Modelo Tekla para detección de juntas más escaneo de verificación para confirmación de posición.
¿Puede el sistema manejar soldaduras de varios niveles con juntas superpuestas??
Sí. Para soldaduras complejas donde algunas uniones quedan ocultas por otros miembros estructurales, El sistema admite escaneo de múltiples pasadas desde múltiples ángulos o posiciones del robot., registrar y fusionar las nubes de puntos en un solo modelo antes de ejecutar el reconocimiento conjunto. Para soldaduras de entrada Tekla, todas las uniones son visibles en el modelo independientemente de la complejidad del acceso físico: el planificador de secuencia tiene en cuenta las restricciones reales de acceso del robot. Este es un flujo de trabajo estándar para marcos estructurales., columnas de cuadro, y cuerpos de tanques de transformadores.
¿Esto requiere procesamiento en la nube o conectividad a Internet??
No. Todo el cálculo del modelado inverso se ejecuta en el controlador industrial local, especificado para el procesamiento en tiempo real de nubes de puntos estructurales complejas sin dependencia de la red.. Esto es importante para los talleres con políticas de seguridad de TI que prohíben los equipos de producción conectados a la nube y para los sitios con una conectividad poco confiable.. Los registros de datos de soldadura se almacenan localmente y se exportan a sistemas de gestión de calidad a través de la red local..
Próximos pasos
- Comprender el paso de escaneo 3D que produce la nube de puntos para el modelado inverso, incluido qué es una nube de puntos., cómo construyen uno los escáneres láser, y cómo funciona la extracción de costuras - leer Blog 04: 3Seguimiento de costura láser D Vision explicado.
- Para ver el flujo de trabajo completo sin programación en el contexto de una celda completa, leer Blog 03: Célula de soldadura robótica sin programación: Cómo los sistemas guiados por visión eliminan los dispositivos colgantes.
- Para probar el sistema en su propio trabajo.: envíanos un modelo de Tekla, un dibujo parcial, o una foto del porro. Generaremos una ruta de modelado inverso y devolveremos una vista previa del programa., estimación del tiempo de ciclo, y sección transversal de soldadura: no se requiere compromiso.
Sobre el autor
Experiencia & Cartas credenciales
Especialista en integración de sistemas de soldadura robótica con 12+ Años de experiencia directa en proyectos centrados en la selección e integración de posicionadores robóticos.. Ha brindado consultoría a 300+ fábricas en toda América del Norte, Europa, y Asia. Todos los datos de especificaciones en este artículo se extraen de H real / B / l / Fichas técnicas de productos de la serie U.
Antecedentes de la empresa: 26+ años de ingeniería de automatización de soldadura, 40+ patentes activas, 1,500+ proyectos completados a nivel mundial, aproximadamente 70% que involucra la integración del posicionador de robot.
Certificaciones
- ISO 9001: 2015 (GB/T 19001-2016) — Sistema de Gestión de Calidad
- GJB 9001C-2017 — Sistema de gestión de calidad de equipos militares/armas
- CE de la UE: Directiva sobre máquinas 2006/42/CE (certificado. No. M.2026.206.C134866)
- Empresa de alta tecnología: certificado. No. GR202341000595 (Emitido en noviembre. 2023)
Última actualización: Jun 2026
PUBLICACIONES RELACIONADAS
Cómo instalar e integrar un robot del séptimo eje: Guía paso a paso & Mejores prácticas
Cómo seleccionar un proveedor de soldadura láser robótica: De la evaluación técnica a las pruebas de muestra
Célula de soldadura robótica sin programación: Guiado por visión, Colgante sin enseñanza
¿Qué es una celda de soldadura robótica?? 2026 Guía para principiantes | 37 Datos de la tienda
Cabeza y contrapunto vs.. Tipo L vs.. Posicionador de robot tipo U: Cómo elegir por forma de pieza de trabajo
