カスタムロボットワークステーションおよびレーザーシステムメーカー



7軸ロボット + ロボットポジショナー: 完全なフレキシブル溶接セルの構築
“あ7軸ロボット 一人で強い. 追加ロボットポジショナ, そしてあなたはフレキシブル溶接セル 複雑な部品にも対応できる, 複数の溶接, オペレーターの介入を最小限に抑えながら、大量生産を実現します。”
これが最新の自動溶接の背後にある核となる洞察です. の組み合わせ7軸ロボット そしてロボットポジショナ を作成しますフレキシブル溶接セル アークオン時間を最大化します, サイクルタイムを短縮, 変化する生産需要に適応します.
このガイドでは, 見せてあげるよ:
- なぜ7ポジショナ付きの 3 番目の軸 スタンドアロン ソリューションよりも優れています
- デザイン方法フレキシブル溶接セル あなたの特定の部分のために
- 現実世界7軸ロボット + ポジショナー 統合例
- 当社の実証済みの統合機能
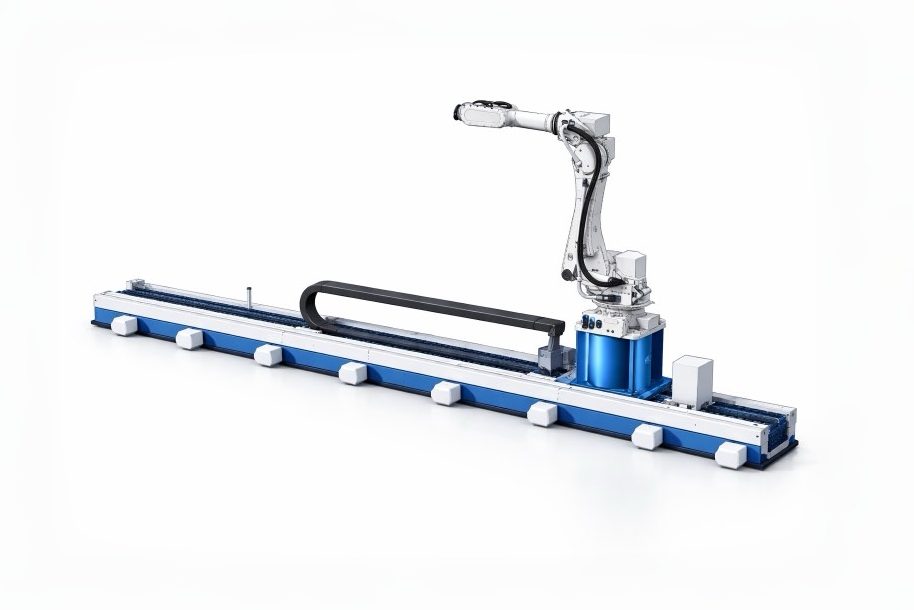
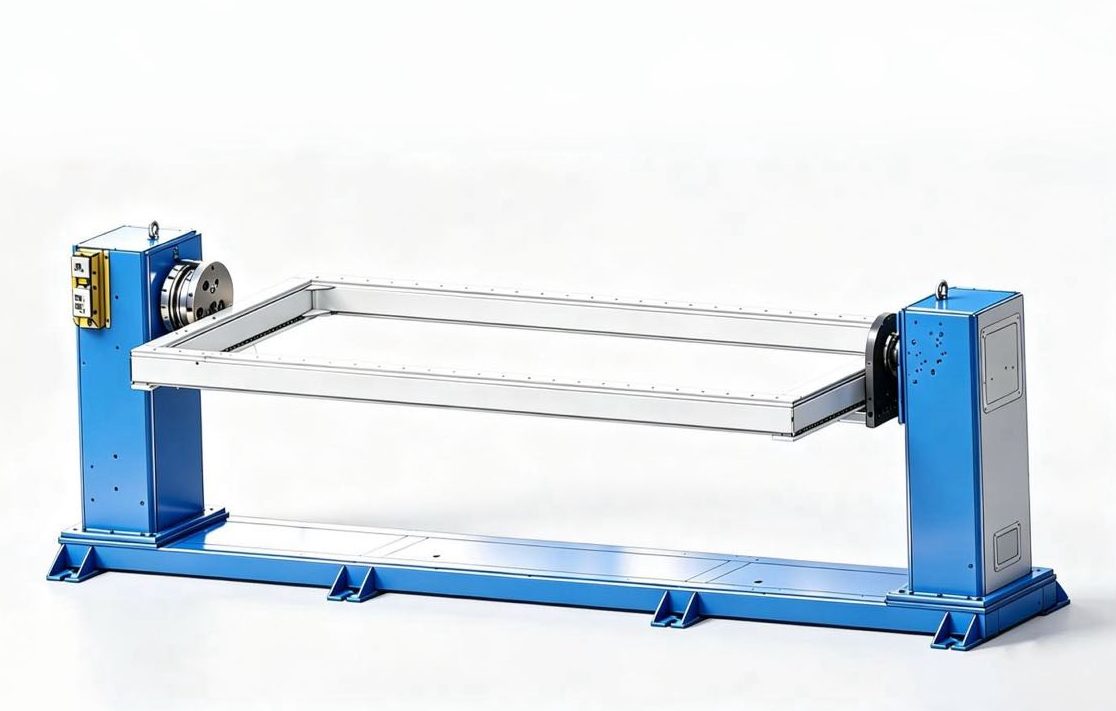
(画像に示されている地上トラックにはロボット アームは含まれていません。)
一部 1: 7 軸ロボットとロボット ポジショナの組み合わせの力
なぜ 7 軸なのか + ポジショナーはどちらか単独よりも優れています:
| 能力 | スタンドアロン 7 軸ロボット | スタンドアロンのポジション | 7番目の軸 + ポジショナー |
| 大きな部品にも手が届きます | ✓ | ✗ | ✓✓ |
| すべての溶接継ぎ目にアクセス | 部分的 | 限定 | 完了 |
| 最適な位置で溶接 | ✗ | ✓ | ✓✓ |
| 複数の駅 | ✓ | ✗ | ✓✓ |
| 再配置を減らす | ✓ | ✓ | 最小 |
| アークオン時間 | 60-70% | 50-60% | 85-90% |
| 部品交換の柔軟性 | 限定 | 限定 | 高い |
第 7 軸とポジショナーを備えたフレキシブル溶接セルの主な利点:
1. あらゆる縫い目ごとに最適な溶接位置を実現
あロボットポジショナ ワークピースを理想的な溶接位置まで回転させます (フラット, 水平, または垂直下向き). と組み合わせると、7軸ロボット その部分に沿って移動する, すべての継ぎ目を最適な方向で溶接できます.
2. 停止することなく連続溶接
の7軸ロボット オペレーターが別のポジショナーをアンロード/ロードしている間に、1 つのポジショナーで溶接できます. 待ち時間なし. ダウンタイムなし.
3. 複雑な部品をカバー
大きい, 複数の側面から溶接する必要がある扱いにくい部品は、7ポジショナ付きの 3 番目の軸 一緒に働きます.
4. 柔軟な混合モデルの生産
機械的な切り替えを行わずに、異なる部品タイプを切り替えます. プログラムする7軸ロボット そしてポジショナー パーツごとに.
5. より高いスループット
を維持することで、7軸ロボット オペレーターが部品を入札しながら溶接する, 出力が増加します 50-100%.
一部 2: 一般的な柔軟な溶接セルのレイアウト
レイアウト 1: 単一の 7 軸ロボット + デュアルポジショナー (最も一般的な)
これが一番人気ですフレキシブル溶接セル 中規模から大量の生産量向けの構成.
構成:
- 1つ7軸ロボット(10-30移動距離)
- 二ロボットポジショナ(500-3,000各kg容量)
- ポジショナ間に 1 つのオペレータ ステーション
仕組み:
- 7軸ロボット ポジショナー A の溶接
- オペレーターが完成した部品をポジショナー B からアンロードします
- オペレータが新しい部品をポジショナ B にロードします
- 7軸ロボット Aの溶接を終了します, Bにスライド
- オペレーターがポジショナー A をアンロード/ロードします
- サイクルの繰り返し
結果:
- アークオン時間:85-90%
- オペレーターの利用率:100%(待ちません)
- 一般的な ROI:8-12 月
レイアウト 2: 単一の 7 軸ロボット + 4 つのポジショナ (大音量)
より短い溶接時間を必要とする小型部品の大量生産向け.
構成:
- 1つ7軸ロボット(15-30移動距離)
- 4ロボットポジショナ 一列に並べられた
- 両端に 1 つのオペレータ ステーション
仕組み:
- 7軸ロボット の間で回転します 4 ポジショナ
- 2人のオペレーターが連続して積み降ろしを行います
- 7軸ロボット ノンストップで溶接
結果:
- アークオン時間:90-95%
- 出力:3-4× スタンドアロンロボット
- 一般的な ROI:6-10 月
レイアウト 3: 複数の 7 軸ロボット + 複数のポジショナー (大型部品)
非常に大きな部品の場合 (風力塔, 船のセクション, 重機).
構成:
- 二7軸ロボット 同じまたは並行したトラック上で
- 2つ以上ロボットポジショナ
- 単一の大型部品の共同溶接
仕組み:
- 二7軸ロボット 反対側を同時に溶接します
- ポジショナ パーツを回転してアクセスできるようにする
- ロボット間の協調動作
結果:
- サイクルタイム:50-60%削減
- 溶接の一貫性:完璧
- 一般的な ROI:12-18 月
一部 3: 第 7 軸とポジショナーの統合に関する重要な考慮事項
1. 同期と調整
の7軸ロボット そしてロボットポジショナ 協調して動かなければならない. これには必要です:
- シングルコントローラーアーキテクチャ (ロボットは両方を制御します)
- またはリアルタイム通信による同期マルチコントローラー
- 衝突検出と回避のプログラミング
2. 作業範囲の計画
の組み合わせたモーションをマップします。7ポジショナ付きの 3 番目の軸:
- 総到達可能エリアの計算
- 潜在的な衝突を特定する
- オペレーターのための安全地帯を計画する
- すべての溶接継ぎ目がカバーされていることを確認します
3. 部品切り替え戦略
のためのデザインフレキシブル溶接セル 手術:
- ポジショナーのクイックチェンジツール
- パーツタイプごとにあらかじめプログラムされたレシピ
- バーコードまたはRFID部品の識別
- 自動プログラム選択
4. 安全性の統合
あフレキシブル溶接セル と7番目の軸とポジショナ 必要:
- オペレーターアクセス用のライトカーテンまたはエリアスキャナー
- 連動式安全ゲート
- 複数の地点からアクセス可能な非常停止
- 安全トルクオフ (STO) すべての軸で
5. ケーブル管理
ケーブルの移動7軸ロボット + ポジショナー:
- トラック上のドラッグ チェーンを通るロボット ケーブル
- スリップリングまたはケーブルガイドを通るポジショナーケーブル
- すべての接続点での張力緩和
- 将来の拡張に備えた予備の導体
一部 4: 現実世界の 7 軸ロボット + ポジショナの統合事例
場合 1: 重機 - 掘削機アーム溶接セル
挑戦:
お客様は 12 メートルの掘削機のアームを溶接する必要がありました (2,200kg) 四方に複数の縫い目がある. 手動で再配置が必要でした 30 腕ごとに分.
解決策:
- D003 重量級7軸ロボット(15移動距離)
- 10トンロボットポジショナー2台 同期回転あり
- 単一のファナック コントローラの管理7番目の軸 + ポジショナ
結果:
| メトリック | 前に | 後 | 改善 |
| アークオン時間 | 34% | 88% | +54% |
| 毎日の生産量 | 16 腕 | 42 腕 | +162% |
| 再配置時間 | 30 分/腕 | 0 分 | -100% |
| 返済 | — | 11 月 | — |
お客様の見積書:
“の7ポジショナ付きの 3 番目の軸 組み合わせがすべてを変えた. 私たちのフレキシブル溶接セル オペレーターが部品をロードしている間、継続的に実行されます. 人を増やさずに生産量を2倍にしました。” — 溶接マネージャー
場合 2: 自動車サプライヤー — サブフレーム溶接セル
挑戦:
メーカーが溶接する必要がある 8 さまざまなサブフレームのバリエーション. バリアント間の切り替えに時間がかかりました 2 手動治具を使用した場合の時間.
解決策:
- D002 7軸ロボット(12移動距離)
- 4 つの主軸台/心押し台ポジショナー クイックチェンジツール付き
- すべての人のためのレシピベースのプログラミング 8 バリエーション
結果:
| メトリック | 前に | 後 | 改善 |
| 切り替え時間 | 2 時間 | 5 分 | -96% |
| 毎日の生産量 | 80 部品 | 210 部品 | +162% |
| 不良率 | 5% | <0.5% | -90% |
| 返済 | — | 9 月 | — |
お客様の見積書:
“のフレキシブル溶接セル と7番目の軸とポジショナ のいずれかを実行できるようにします 8 5分切り替えのサブフレーム. これが製造業の未来です。” — 工場長
場合 3: 風力タワー — フランジ溶接セル
挑戦:
風力塔セクションまで 30 メートルの長さで両端のフランジ溶接が必要. 手動溶接は時間がかかり、一貫性がありませんでした.
解決策:
- D003 重量級7軸ロボット(32移動距離)
- 2 つの頑丈なポジショナ(25-それぞれのトン容量)
- 間の調整された動き7軸ロボット そしてポジショナ
結果:
| メトリック | 前に | 後 | 改善 |
| フランジあたりの溶接時間 | 3 時間 (マニュアル) | 1.5 時間 | -50% |
| 1 日あたりのスループット | 1 タワー | 2.5 塔 | +150% |
| 拒否率 | 8% | <1% | -87% |
| 返済 | — | 10 月 | — |
お客様の見積書:
“の7軸ロボット + ポジショナー この組み合わせにより、部品の位置を変更せずに 30 メートルのタワー部分の両端を溶接できます。. それは以前は不可能でした。” — 工場長
一部 5: 私たちの第7の軸 + ポジショナ統合機能
と 1,500+ グローバルプロジェクト, 当社は市場にある 7 軸ロボットとポジショナーのあらゆる組み合わせを統合しました。.
当社の標準統合製品:
| 成分 | 私たちの能力 |
| 7軸ロボット | D001, D002, D003 (500-3,000積載重量kg) |
| ロボットポジショナー | 主軸台/心押し台, L型, H型, ターンテーブル |
| コントローラーの統合 | ファナック, ABB, 泣く, Yaskawa, シーメンス |
| 通信プロトコル | EtherCAT, プロフィネット, デバイスネット, イーサネット/IP |
| ポジショナ容量 | 500kg~30,000kg |
| 7 軸あたりのポジショナの数 | 2 に 8 駅 |
| セルごとの第 7 軸ロボットの数 | 1 に 4 |
当社の柔軟な溶接セル統合の違いは何ですか:
1. 単一点責任
私たちは、7軸ロボット,ポジショナ, コントローラ, 安全システム, とツーリング. 1つの契約. プロジェクトマネージャー 1 名. 1つの保証.
2. 事前に設計されたソリューション
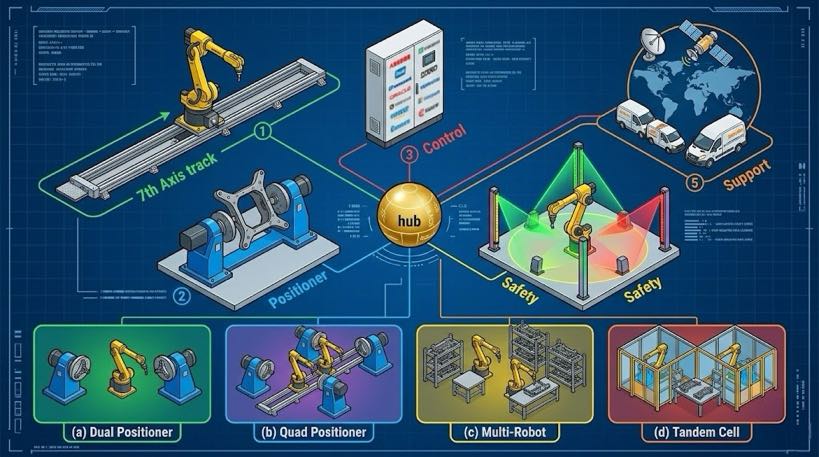
一般的な標準デザインをご用意していますフレキシブル溶接セル 構成:
- デュアルポジショナーセル(最も人気のある)
- クアッドポジショナーセル(大音量)
- マルチロボットセル(大きな部品)
- タンデムセル(長いパーツ)
3. オフラインプログラミングとシミュレーション
鋼材を切断する前に, 私たちはあなたの全体をシミュレートしますフレキシブル溶接セル:
- サイクルタイムの検証
- 衝突検知
- リーチ調査
- オペレーターの人間工学
4. オンサイトでの試運転とトレーニング
当社の認定技術者:
- すべての機器を設置して調整する
- 設定する7ポジショナ付きの 3 番目の軸 同期
- オペレーターとメンテナンス チームをトレーニングする
- 完全なドキュメントを提供する
5. グローバルなサポートネットワーク
プロジェクトあり 30+ 国, 私たちが提供します:
- リモート診断
- スペアパーツ倉庫
- ローカルサービスパートナー
- 24/7 テクニカルサポート
一部 6: 第7軸のROI分析 + ポジショナーフレキシブル溶接セル
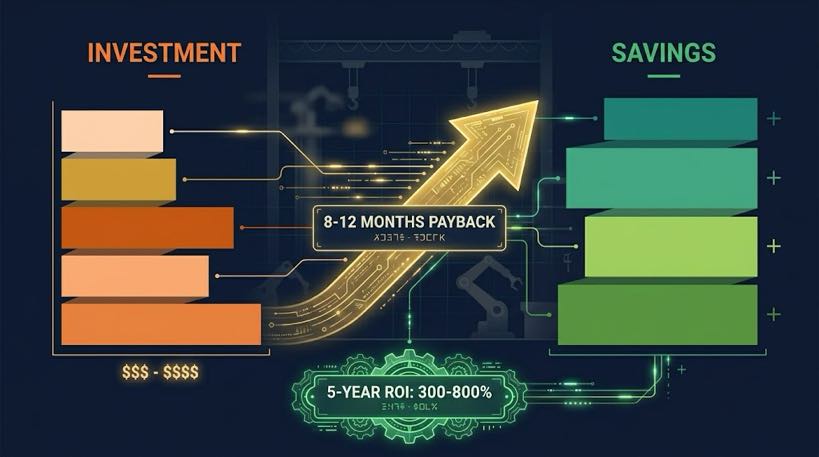
フレキシブル溶接セルの一般的な投資範囲:
| 成分 | コスト範囲 |
| 7軸ロボット(D002またはD003) | $35,000 – $70,000 |
| 2 台のロボットポジショナー(1-3 トン) | $40,000 – $80,000 |
| コントローラーと統合 | $15,000 – $30,000 |
| 安全システム | $8,000 – $15,000 |
| 設置とトレーニング | $10,000 – $20,000 |
| 総投資額 | $108,000 – $215,000 |
フレキシブル溶接セルによる年間節約額:
| 貯蓄源 | 年間節約額 |
| 労働力の削減 (1-2 演算子) | $40,000 – $100,000 |
| 生産性の向上 (50-100%) | $50,000 – $150,000 |
| 手戻りの削減 (50-90% 欠陥の削減) | $10,000 – $50,000 |
| 切り替え時間の節約 | $5,000 – $20,000 |
| 年間総節約額 | $105,000 – $320,000 |
迅速な ROI 計算:
回収期間 = 総投資額 ÷ 年間節約額
- ローエンド: $108,000 ÷ $105,000 =12 月
- ハイエンド: $215,000 ÷ $320,000 =8 月
- 典型的な見返り: 8-12 月
5-年 ROI:
- 合計節約額を超えました 5 年: $525,000 – $1,600,000
- 投資後の純利益: $400,000 – $1,400,000
- 5-年 ROI: 300-800%
今すぐ行動を起こす
どのようにしてフレキシブル溶接セル と7軸ロボット そしてロボットポジショナ 溶接生産を変革します - アークオン時間の向上, 人件費の削減, より速い切り替え, 実証済みの ROI.
7 番目の軸の操作の準備はできていますか + ポジショナフレキシブル溶接セル?
ご提供させていただきます:
- 特定の床面積のレイアウト図
- 部品のサイクルタイムシミュレーション
- 装備の推奨 (7軸モデル + ポジショナ容量)
- 詳細なROI分析
- ターンキー統合の提案
次に部分的に登場します 9
タイトル:メンテナンス & ロボット 7 軸トラック システムのトラブルシューティング ガイド
一部で 9, 私たちがカバーします:
- 毎日, 毎週, 毎月, および年次メンテナンスチェックリスト
- 7 軸ロボットの一般的な問題のトラブルシューティング
- スペアパーツ管理
- トラックの寿命をさらに延ばす 10 年
技術概要: 7 軸を備えたフレキシブル溶接セル + ポジショナー
| 特徴 | 利点 |
| 85-90% アークオン時間 | 溶接の生産性を最大限に高める |
| 100% オペレータの利用率 | 待ち時間なし |
| 5-分単位の切り替え | 柔軟な混合モデルの生産 |
| 8-12 月々の返済額 | 早いROI |
| 単一のコントローラー | シンプルなプログラミングと操作 |
| 衝突検知 | 安全, 確実な動作 |
| オフラインシミュレーション | リスクのない設計検証 |
| ターンキー統合 | 1 つのサプライヤー, 一つの責任 |
参考文献 & システム統合基準
- 多軸運動学 & 協調制御:
- ファナック B-83284JA-1 マニュアル:二次および三次モーション グループを管理するためのコア リファレンス, D シリーズ トラックと補助ポジショナの同期補間プロファイルの定義.
- IEEE オートメーション サイエンス (2025):を検証する実証研究 85%-90% 自動化されたデュアルステーションのリニアレールクロストークにより、アークオン時間効率のしきい値を達成.
- 機能安全 & オペレーターの分離:
- ISO で 10218-2:2011:産業用ロボットシステム統合のための安全要件. このプロトコルは、マルチステーションの安全なゾーニングを管理します。, ライトカーテンブランキング, およびデュアルチャネル安全 PLC ハンドシェイク.
- ANSI/RIA R15.06-2014:安全トルクオフを定義する米国国家規格 (STO) 安全定格の減速速度 (SLS) フレキシブル溶接セル内のパラメータ化.
- デジタルツイン & シミュレーション計測学:
- ABB 3HAC0509-02 ドキュメント:衝突マトリックスの計算に利用される工学標準, リーチ分析, RobotStudio/WorkVisual環境内でのオフラインキネマティックレシピプログラミング.
- ISO 17572-3:2020:回転テーブルと連携して動作するリニアトラッキングスライドの動的空間位置決めおよびベースラインテストプロトコル.
- 電気の安全性 & 電磁適合性:
- で 60204-1:2018:相互接続された自動化システムの電気安全ガイドライン, 高電流ロボットアーク溶接条件下でのアース・グラウンドループ防止を確実にします。
- およびIEC 61000-6-4:2019:産業用 EMC コンプライアンス マトリックスにより、アクティブな高周波 TIG/MIG アーク中に EtherCAT/Profinet バックボーン全体の信号の整合性を保護.
- 欧州連合 CE 準拠データベース: 公式ターンキー証明書に基づいて検証および登録済み. M.2026.206.C134866.
- 統計的な現場証拠:以下から派生したグローバル検証データセット 26 長年にわたる工業生産, 40+ 独立した特許, そして導入の成功 1,500+ 5 月時点の運用ターンキー自動化ワークセル 2026.
著者の識別
私はロボット溶接システム統合の専門家です。12+ 年 に特化した業界経験7軸ロボット そしてロボットポジショナ 統合. 私の会社には26+ 年 専門的な専門知識の, 保持します40+ 特許, そして無事に完了しました1,500+ グローバルプロジェクト(そのうちおよそ70% 統合する7軸ロボット とポジショナ 溶接セルに). 開催しますEU CE認証(証明書番号: M.2026.206.C134866) 私たちのために7軸ロボット そしてポジショナー システム.
更新されました: 5月 2026