الشركة المصنعة لمحطات عمل الروبوت المخصصة وأنظمة الليزر



كيف يتحكم ميضع اللحام في الجاذبية: فيزياء استقرار البركة وجودة اللحام
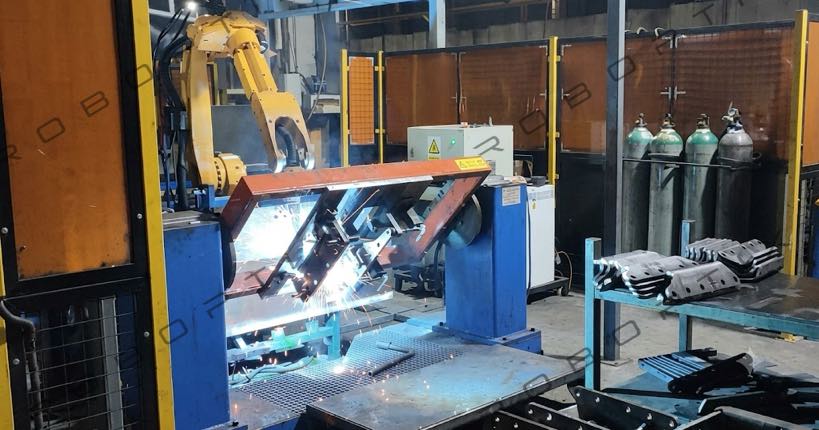
فهم السبب العلمي وراء لماذا يؤدي تدوير قطعة العمل الخاصة بك إلى تغيير نتائج اللحام
كل لحام يعرف هذا الشعور. تضرب قوسًا على مفصل أفقي وتتدفق البركة مثل العسل - بسلاسة, يمكن التنبؤ به, بالضبط حيث تريد ذلك. ثم تنتقل إلى تمريرة علوية وفجأة تصبح نفس النتيجة معركة. جاذبية, الذي كان حليفك منذ لحظة, يقوم الآن بسحب المعدن المنصهر نحو درع وجهك.
هذه ليست مشكلة مهارة. إنها مشكلة فيزيائية. وهي مشكلة يقوم محدد موضع اللحام بحل السبب الجذري لها — عن طريق إعادة توجيه قطعة العمل بحيث تعمل الجاذبية دائمًا لصالحك.
بينما تركز معظم المناقشات حول أدوات تحديد موضع اللحام على مقاييس الإنتاجية وقدرات الحمولة, هذه المقالة تأخذ نهجا مختلفا. نذهب تحت السطح - حرفيًا - لفحص فيزياء ما يحدث عندما تقوم بتدوير قطعة لحام, ولماذا يمكن أن يعني هذا التناوب الفرق بين اللحام الخالي من العيوب والإصلاح المكلف.
البصيرة الرئيسية: إن جهاز تحديد موضع اللحام ليس مجرد جهاز للتعامل مع المواد. إنها أداة للتحكم في الجاذبية تعمل بشكل أساسي على تغيير الديناميكا الحرارية وديناميكيات السوائل لعملية اللحام.
1. مشكلة الفيزياء: الجاذبية ليست محايدة في اللحام
لفهم سبب أهمية محدد الموضع, يجب علينا أولاً أن نفهم ما تفعله الجاذبية بحوض اللحام. في عمليات اللحام بالصهر – سواء GMAW, GTAW, فكاو, أو SAW - حوض اللحام المنصهر عبارة عن سائل يخضع لقوى متنافسة متعددة:
- التوتر السطحي: القوة المهيمنة على المقاييس الصغيرة. يسحب التوتر السطحي البركة المنصهرة إلى شكل متماسك ويقاوم التشوه. في اللحام المسطح (1ع/1ف), يساعد التوتر السطحي على احتواء البركة داخل المفصل.
- جاذبية: يؤثر في الجسم بقوة تتناسب مع كتلة المعدن المنصهر. في وضع مسطح, تدفع الجاذبية البركة إلى جذر المفصل – وهو أمر مفيد. في الوضع العلوي (4ع/4ف), تسحب الجاذبية البركة بعيدًا عن المفصل، مما يؤدي إلى تدميرها.
- ضغط القوس: القوة التي تؤثر بها طائرة البلازما على سطح حوض السباحة. يمكن أن يساعد ضغط القوس أو يعيقه اعتمادًا على زاوية السفر وموضعه.
- قوة لورنتز (الكهرومغناطيسي): يولد التيار المتدفق عبر حوض السباحة مجالًا مغناطيسيًا خاصًا به, خلق تأثير مثير والتأثير على الاختراق.
- مارانجوني الحراري: تتسبب تدرجات التوتر السطحي المدفوعة باختلافات درجات الحرارة في تدفق السوائل داخل حوض السباحة, تؤثر على شكل حبة وملف الاختراق.
يحدد توازن هذه القوى كل شيء يتعلق باللحام: عمق الاختراق, الملف الشخصي حبة, الانصهار في أصابع القدم, توليد ترشيش, والقابلية للعيوب مثل عدم الانصهار, تقويض, وإدراج الخبث.
في اللحام خارج الموضع - عمودي (3ز), النفقات العامة (4ز), والمواقف المائلة - تتحول الجاذبية من قوة تثبيت إلى قوة مزعزعة للاستقرار. كلما كان اللحام أثقل وكان حجم البركة المنصهرة أكبر (كما هو الحال في عمليات الترسيب العالية), كلما أصبح هذا التأثير أكثر وضوحا.
1.1 ميزة الموضع المسطح في الأرقام
أظهرت الأبحاث المنشورة في مجلة Welding Journal أن اللحامات تتم في الوضع المسطح (1ز) يتفوق باستمرار على اللحامات خارج الموضع عبر مقاييس الجودة المتعددة. في إحدى الدراسات التي قارنت لحام شرائح GMAW على الفولاذ الهيكلي, أظهرت اللحامات المسطحة:
- 23% اختراق أعمق من اللحامات الرأسية عند نفس مدخلات الحرارة
- 40% تقليل المسامية مقارنة باللحامات العلوية
- انخفاض مستويات الترشيش بشكل ملحوظ, تقليل وقت الطحن بعد اللحام بنسبة تصل إلى 60%
- زوايا أصابع أكثر اتساقًا, حاسمة بالنسبة للهياكل المحملة بالتعب
وهذه الاختلافات ليست هامشية. لأوعية الضغط التي تتطلب 100% الفحص الشعاعي, يمكن أن يعني الفرق بين اللحام المسطح واللحام العلوي الفرق بين المرور في المحاولة الأولى ودورات الإصلاح المتعددة.
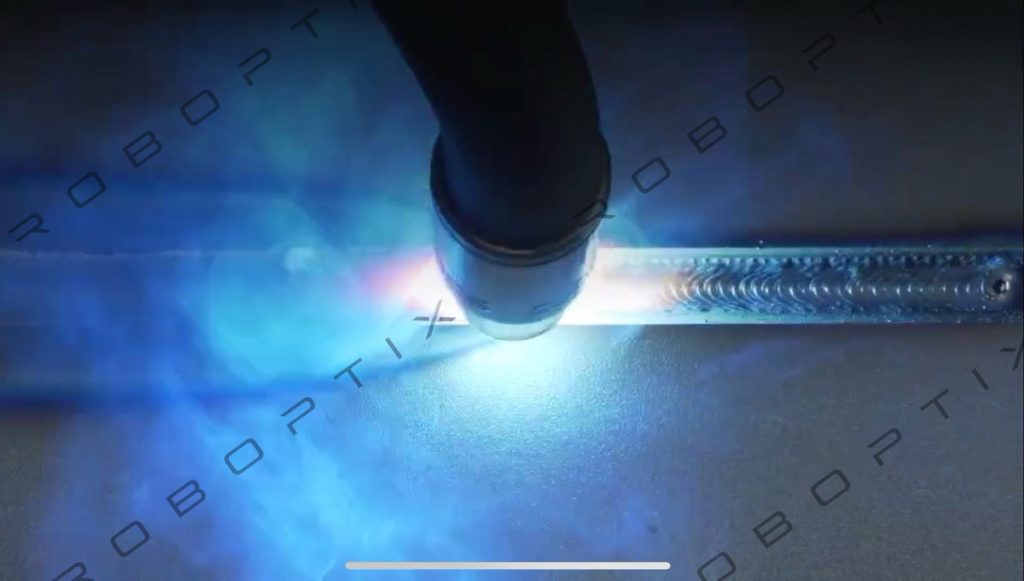
2. كيف يقوم محدد الموضع بتحويل الفيزياء: الدوران = إعادة ضبط الجاذبية
يهاجم جهاز تحديد موضع اللحام هذه المشكلة من مصدرها. بدلاً من إجبار عامل اللحام أو الروبوت على تعويض الجاذبية باستخدام التقنية، قم بسرعات سفر أبطأ, أنماط النسيج, معدلات ترسيب أقل - يقوم جهاز تحديد الموضع بتدوير قطعة العمل بحيث يتم عرض كل مفصل في الاتجاه الأمثل.
2.1 حركية الدوران
توفر أدوات تحديد الموضع الحديثة التي تعمل بمحرك مؤازر مثل سلسلة B من ROBOPTIX تحديد موضع زاويًا دقيقًا مع إمكانية تكرار تصل إلى ± 0.05 مم عند 350 نصف قطرها مم. وهذا يعني أن أداة تحديد الموضع يمكنها تدوير قطعة العمل إلى أي زاوية داخل غلاف العمل الخاص بها والعودة إلى هذا الاتجاه الدقيق بدقة أقل من المليمتر.
فكر في سيناريو التصنيع الثقيل النموذجي: أ 2,000 عارضة هيكلية بطول مم مع اللحامات المطلوبة على أربعة وجوه. بدون مناور, يجب على المشغل:
- وجه اللحام 1 في وضع مسطح (جيد)
- اقلب العارضة برافعة علوية (5– 15 دقيقة من الوقت غير ذي القيمة المضافة)
- وجه اللحام 2 في وضع مسطح
- الوجه مرة أخرى
- وجوه اللحام 3 و 4 في المواقف الرأسية أو العلوية (بطيء, عرضة للعيوب)
مع ميضعة غراب الرأس, يتم تركيب الشعاع مرة واحدة. يقوم محدد الموضع بتدويره بشكل مستمر, تقديم كل مفصل في الوضع المسطح. لا يوجد وقت للرافعة, لا إعادة التموضع التوقف, و- بشكل حاسم- عدم وجود لحام خارج الموضع.
2.2 تغيير سلوك البركة
عندما يقوم محدد الموضع بإحضار المفصل إلى الوضع المسطح, تحدث العديد من التغييرات الجسدية في وقت واحد في حوض اللحام:
- محاذاة ناقلات الجاذبية: تعمل قوة الجاذبية الآن بشكل عمودي على المفصل, دفع المعدن المنصهر نحو الأسفل داخل الجذر بدلاً من سحبه جانبًا (رَأسِيّ) أو بعيدا عن المفصل (النفقات العامة). هذا يزيد من الاختراق ويحسن اندماج الجذور.
- زيادة حجم حوض اللحام المسموح به: في وضع مسطح, يمكن أن يكون المسبح أكبر قبل الترهل الناجم عن الجاذبية (تأثير "التسرب".) يحدث. وهذا يتيح معدلات ترسيب أعلى - المزيد من المعدن في الدقيقة - دون المساس بالجودة.
- تدفق مارانجوني مستقر: تظل تدرجات درجة الحرارة عبر سطح حمام السباحة متناظرة عندما يكون حمام السباحة أفقيًا. في اللحام خارج الموضع, يخلق التبريد غير المتماثل قوى توتر سطحي غير متوازنة تشوه شكل الخرزة.
- انخفاض انحراف القوس: في اللحام العلوي, يمكن للعمود المتصاعد من الغاز الواقي وبخار المعدن أن يحرف القوس. في وضع مسطح, يرتفع هذا العمود بشكل طبيعي دون التدخل في مسار القوس.
الوجبات الجاهزة العملية: عندما تتماشى الجاذبية مع المفصل, يمكنك اللحام بشكل أسرع, مع تيار أعلى, وتحقيق اختراق أعمق — كل ذلك مع تقليل معدلات العيوب. أداة تحديد الموضع هي الأداة التي تجعل هذه المحاذاة ممكنة لكل مفصل في قطعة عمل معقدة.
3. لماذا يؤدي تكامل الروبوت إلى تضخيم ميزة الفيزياء
تصبح الفوائد الفيزيائية لأجهزة تحديد المواقع أكثر أهمية عندما يتم دمج أداة تحديد المواقع كمحور خارجي للروبوت - وهو تكوين تدعمه أجهزة تحديد المواقع ROBOPTIX من خلال واجهات EtherCAT ووحدة التحكم القياسية.
في حركة منسقة, يتحرك الروبوت وجهاز تحديد المواقع في وقت واحد. شعلة اللحام وقطعة العمل تدوران بالتزامن, الحفاظ على العلاقة المثلى بين الشعلة والمفاصل في كل نقطة على طول مسار اللحام. وهذا يتيح:
3.1 اللحام المستمر على الأجزاء الأسطوانية
لقطع العمل الأسطوانية مثل الأنابيب, قذائف أوعية الضغط, وأقسام برج الرياح, يسمح الدوران المنسق بوصلة لحام واحدة مستمرة. يقوم محدد الموضع بتدوير الأسطوانة بينما يمسك الروبوت الشعلة ثابتة عند موضع الساعة 12 الأمثل. والنتيجة هي لحام متسق تمامًا مع:
- اختراق موحد حول المحيط بأكمله
- مظهر حبة متناسق - لا توجد مخالفات في التوقف والبدء
- القضاء على الاختلافات الموضعية في كيمياء اللحام والبنية المجهرية
3.2 معادلة زاوية الشعلة
في اللحام اليدوي وشبه الآلي, يتم الحفاظ على زاوية الشعلة من خلال مهارة المشغل. على الهندسات المعقدة, يصبح الحفاظ على زاوية العمل الصحيحة وزاوية السير مستحيلًا تقريبًا عندما يقاوم اللحام الجاذبية أيضًا. مناور + مزيج الروبوت يحل هذا عن طريق:
- تدوير الجزء للحفاظ على المفصل في المستوى الأفقي
- السماح للروبوت بتنفيذ دقيق, زوايا الشعلة القابلة للتكرار مبرمجة مرة واحدة
- القضاء على تقلبات المشغل التي تعد السبب الرئيسي لعيوب اللحام في المفاصل خارج الموضع
4. العواقب المعدنية: ماذا تعني الفيزياء لسلامة اللحام
تمتد تأثيرات اللحام المسطح الممكّن بواسطة أداة تحديد الموضع إلى ما هو أبعد من المظهر الجانبي للخرزة المرئية وفي الهيكل المعدني للحام.
4.1 اتساق معدل التبريد
معدل تبريد اللحام هو المحدد الأساسي للبنية المجهرية, صلابة, والخصائص الميكانيكية. في اللحام المسطح, معدل التبريد أكثر اتساقا لأنه:
- هندسة تجمع اللحام متناظرة, مما يؤدي إلى استخراج الحرارة حتى من خلال المعدن الأساسي
- تغطية الغاز التدريع متسقة, توفير تبريد الحمل الحراري موحدة
- لا يوجد اتجاه تفضيلي لتدفق الحرارة (كما هو الحال في اللحام الرأسي, حيث ترتفع الحرارة إلى المعدن المترسب مسبقًا)
للفولاذ المروي والمقسى المستخدم في التطبيقات الهيكلية (S690, S960, أ514), يعد التبريد المتحكم فيه أمرًا ضروريًا لتجنب تكوين المارتينسيت في المناطق الخطرة. يوفر اللحام ذو الوضع المسطح باستخدام أداة تحديد الموضع الدورة الحرارية الأكثر توقعًا لهذه المواد الحساسة.
4.2 منطقة الانصهار النزاهة
يعد عدم وجود اندماج للجدار الجانبي أحد أكثر العيوب شيوعًا في اللحام خارج الموضع - وواحد من أخطر العيوب, لأنه يخلق انقطاعات تشبه الشقوق والتي يمكن أن تنتشر تحت تحميل التعب. الآلية واضحة ومباشرة: في المواقف الرأسية والعلوية, يميل البركة المنصهرة إلى الترهل بعيدًا عن الجدار الجانبي العلوي, تقليل الاندماج في هذا الموقع.
في وضع مسطح, مع دفع الجاذبية لحوض السباحة بشكل متناظر في كلا الجانبين, منطقة الانصهار متوازنة. هذا أمر بالغ الأهمية بشكل خاص ل:
- تخضع المفاصل المؤخرة ذات الاختراق الكامل للفحص الشعاعي أو بالموجات فوق الصوتية
- وصلات T واللحامات في الهياكل المحملة ديناميكيًا
- اللحامات متعددة التمريرات حيث يمكن أن يؤدي الاندماج غير الكامل بين التمريرات إلى حدوث عيوب مدفونة
5. اختيار ميضعة اللحام القائم على الفيزياء
إذا قبلت أن التحكم في الجاذبية هو الوظيفة الأساسية لموضع اللحام, ثم تتحول معايير الاختيار من "ما حجم الماكينة التي أحتاجها".?"إلى" ما هي القدرة على تحديد المواقع التي ستوفر لحامًا ثابتًا في الموضع المسطح على أجزائي?"
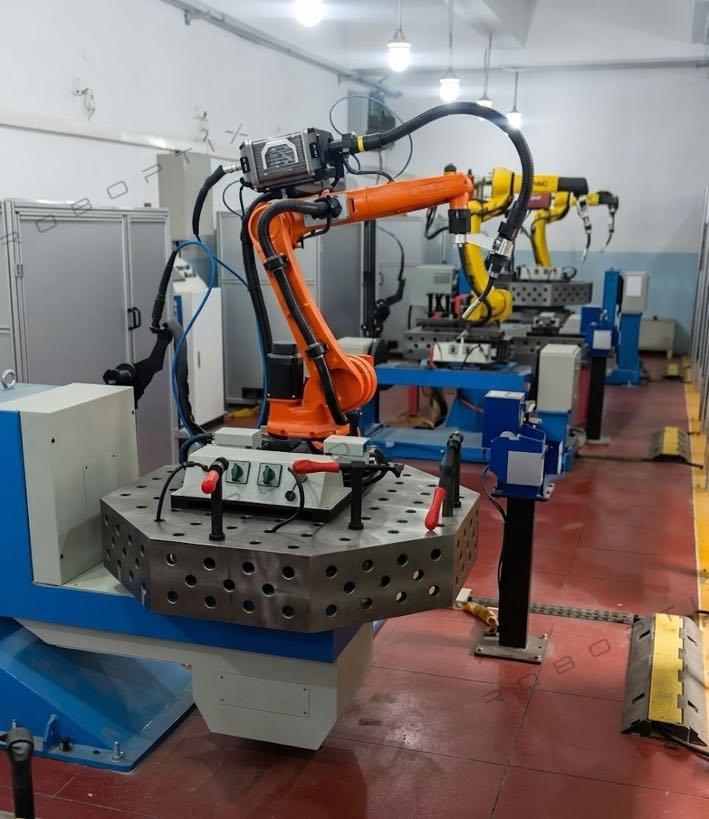
5.1 المواصفات الرئيسية: دقة تحديد المواقع, ليس فقط الحمولة
يركز العديد من المشترين حصريًا على سعة الحمولة. ولكن إذا كان هدفك هو التحكم في فيزياء حوض اللحام, دقة تحديد المواقع لا تقل أهمية. جهاز تحديد المواقع الذي يمكنه تدوير أ 2,000 كجم ولكن لا يمكنه الاحتفاظ بمواضع زاويّة دقيقة يتعارض مع الغرض.
تحقق أجهزة تحديد المواقع ROBOPTIX دقة تحديد المواقع 0.05 ملم عند R350 - وهو ما يُترجم إلى دقة زاوية تبلغ تقريبًا 0.008 درجات. على هذا المستوى من الدقة, يتم تثبيت المفصل بالزاوية المثلى في جميع أنحاء اللحام, ضمان محاذاة الجاذبية متسقة.
5.2 نطاق السرعة: المعلمة المنسية
يتأثر سلوك حوض اللحام أيضًا بسرعة الدوران أثناء اللحام المستمر. بطيء جدًا, ويتجاوز القوس موضع الشعلة الأمثل على جزء أسطواني. سريع جدًا, ويمكن أن تبدأ تأثيرات الطرد المركزي في التأثير على البركة.
يمنحك محدد الموضع ذو نطاق واسع من السرعة — بدءًا من الزحف البطيء للمعالجة والإعداد إلى 90 درجة/ثانية لإعادة التموضع السريع بين اللحامات — المرونة اللازمة لتحسين كلا النوعيتين (بطيء, دوران متحكم فيه أثناء اللحام) والإنتاجية (إعادة تموضع سريع بين التمريرات).
5.3 إعدادات: مطابقة الهندسة لأجزائك
يعتمد تكوين محدد الموضع الصحيح على هندسة قطعة العمل الخاصة بك:
- غراب الرأس غراب الذيل: مثالية لفترة طويلة, أجزاء تشبه الشعاع. يوفر الدوران حول محور أفقي واحد. يخدم ROBOPTIX B001/B002 حمولات تتراوح من 500 إلى 3000 كجم بمسافات تصل إلى 3.5 م.
- نوع L (دوران إمالة عمود واحد): الأفضل لقطع العمل من النوع اللوحي الذي يتطلب الدوران والإمالة. يسمح بالوصول إلى وجوه متعددة دون إعادة التثبيت.
- نوع U (عمود مزدوج): مصممة لحجم كبير جدًا, افتراءات ثقيلة حيث يحتاج كلا طرفي قطعة العمل إلى الدعم. شائع في طاقة الرياح وتصنيع أوعية الضغط.
- المبرم مرتكز الدوران / مضاعفات متعددة المحاور: بالنسبة للأشكال الهندسية المعقدة التي تتطلب تحديد موضع منسق متعدد المحاور ومتزامنًا مع الروبوت - تغطي سلسلة ROBOPTIX B008–B012 هذا النطاق.
6. الخط السفلي: الفيزياء تدفع
عادةً ما يتم حساب عائد الاستثمار لجهاز تحديد موضع اللحام من حيث توفير العمالة والإنتاجية. لكن الفوائد التي تعتمد على الفيزياء هي تقليل معدلات العيوب, إصلاحات أقل, غالبًا ما يفوق عائد المرور الأول الأعلى توفير العمالة وحده.
ضع في اعتبارك هذه النتائج النموذجية من المتاجر التي قامت بدمج أجهزة تحديد المواقع في خلايا اللحام الآلية الخاصة بها:
| متري | بدون موضع | مع مناور |
| إنتاجية اللحام بالمرور الأول | 70-85% | 95-98% |
| معدل الإصلاح | 15-30% | 2–5% |
| قوس في الوقت المحدد لكل نوبة | 35-45% | 65-80% |
| معدل الترسيب (كجم/ساعة) | المعدل الأساسي فقط | 1.3-1.8× المعدل الأساسي |
| تتحرك الرافعة في كل نوبة عمل | 15-30 | 1-3 |
تعكس هذه الأرقام حقيقة أساسية: عندما تتحكم في الجاذبية, يمكنك التحكم في الجودة. والجودة – تُقاس بعدد أقل من الإصلاحات, إعادة صياغة أقل, والإنتاجية الأعلى — هو ما يدفع لجهاز تحديد الموضع.
7. إعادة النظر في الموضع
غالبًا ما يُنظر إلى أداة تحديد موضع اللحام على أنها أحد ملحقات التعامل مع المواد — وهي طريقة ملائمة لنقل الأجزاء الثقيلة. هذا المنظور يضعف التكنولوجيا. مناور اللحام هو, في جوهرها, نظام إدارة الجاذبية الذي يحول الظروف الفيزيائية التي يحدث فيها اللحام بالانصهار.
من خلال تدوير قطعة العمل بحيث يتم عرض كل مفصل في الاتجاه الأمثل, مناور:
- محاذاة الجاذبية مع المفصل, تحسين الاختراق والانصهار
- يستقر تجمع اللحام, تقليل معدلات العيوب
- يتيح معدلات ترسيب أعلى دون المساس بالجودة
- يوفر ظروفًا حرارية متسقة للحصول على نتائج معدنية يمكن التنبؤ بها
- يلغي الوقت غير ذي القيمة المضافة لإعادة التموضع المعتمد على الرافعة
بالنسبة للمحلات التجارية التي تفكر في تحديد موضعها الأول - أو الترقية من الأنظمة اليدوية إلى الأنظمة التي تعمل بمحرك مؤازر - فإن الحجة الفيزيائية مقنعة. الفرق بين اللحام الرأسي واللحام المسطح ليس تجميليًا. ويظهر في أفلام الأشعة السينية, في نتائج الاختبارات الميكانيكية, وفي النهاية موثوقية المنتج النهائي.
أجهزة تحديد المواقع ROBOPTIX, من غراب الرأس الخفيف B001 إلى سلسلة B008–B012 متعددة المحاور, تم تصميمها لتوفير الدقة والتكرار المطلوبين للحام المعتمد على الفيزياء. مع دقة تحديد المواقع 0.05 مم وتكامل سلس للروبوت عبر واجهات المحور الخارجي القياسية, إنها تتيح اللحام الذي يتم التحكم فيه بالجاذبية والذي يتطلبه التصنيع الحديث.
على استعداد لرؤية ما يمكن أن يفعله اللحام المعتمد على الفيزياء لمتجرك?
اتصال روبوتيكس لتحليل اختيار محدد الموضع, بما في ذلك رسومات التخطيط ثلاثية الأبعاد ودعم التكامل لجميع العلامات التجارية الكبرى للروبوتات.
عن المؤلف
خبرة & أوراق اعتماد
متخصص في تكامل نظام اللحام الآلي مع 12+ سنوات من الخبرة المباشرة في المشروع تركز على اختيار Robot Positioner وتكامله. وقد قدمت الاستشارات ل 300+ المصانع في جميع أنحاء أمريكا الشمالية, أوروبا, وآسيا. جميع بيانات المواصفات الواردة في هذه المقالة مأخوذة من H / ب / ل / أوراق بيانات المنتج من سلسلة U.
خلفية الشركة: 26+ سنوات من هندسة أتمتة اللحام, 40+ براءات الاختراع النشطة, 1,500+ المشاريع المنجزة على مستوى العالم, تقريبًا 70% التي تنطوي على تكامل Robot Positioner.
الشهادات
- ايزو 9001: 2015 (جيجابايت/ت 19001-2016) — نظام إدارة الجودة
- GJB 9001C-2017 — نظام إدارة جودة المعدات العسكرية/الأسلحة
- الاتحاد الأوروبي CE - توجيه الآلات 2006/42/EC (شهادة. لا. م.2026.206.C134866)
- مؤسسة التكنولوجيا الفائقة - شهادة. لا. GR202341000595 (صدر في نوفمبر. 2023)
آخر تحديث: يونيو 2026
المشاركات ذات الصلة

3شرح تتبع التماس بالليزر D Vision:من نقطة السحابة إلى مسار اللحام في ثوانٍ

اتجاهات خلايا اللحام الروبوتية 2026-2030: منظمة العفو الدولية, رؤية الآلة & مستقبل أتمتة اللحام
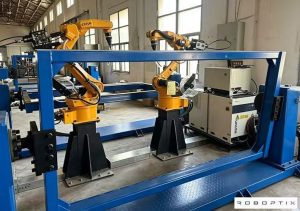
خلية اللحام المنسقة: محدد الموضع والروبوت كسلسلة حركية واحدة
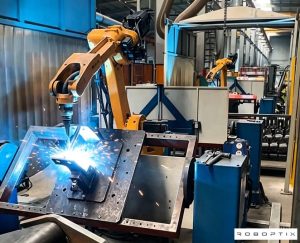
برمجة الحركة المنسقة: جعل الروبوت الخاص بك وجهاز تحديد الموضع يتحركان كسلسلة حركية واحدة
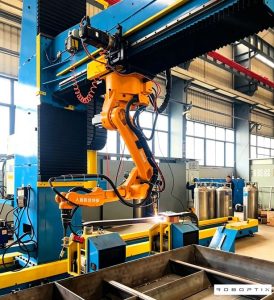
جولة مقابل مستطيلة مقابل غير منتظمة: مطابقة تكوين ميضعة اللحام لهندسة قطعة العمل