


Produttore di workstation robotizzate personalizzate e sistemi laser



Cella di saldatura robotizzata senza programmazione:Come i sistemi guidati dalla visione eliminano i Teach Ciondoli
Il dispositivo di programmazione è stato lo strumento di programmazione dei robot per quarant'anni ed è il motivo per cui la maggior parte delle officine di acciaio strutturale hanno abbandonato la saldatura robotizzata. Quando si programma una nuova parte, sono necessarie dalle quattro alle otto ore, l'automazione ha senso solo se esegui cinquanta o più di quella parte. La maggior parte dei produttori di acciaio strutturale non lo sono.
Guidato dalla visione, Le celle di saldatura robotizzate senza programmazione eliminano completamente la fase di apprendimento. Lo scanner 3D legge la geometria del giunto, il software estrae la cucitura e genera il percorso, e l'operatore conferma su un touchscreen. Nessun programmatore. Nessun ciondolo didattico. Nessuna libreria di parti.
Questo articolo spiega come funziona la tecnologia, perché è importante per l’acciaio strutturale, e cosa cambia nella tua officina quando lo adotti.
Novità per le celle di saldatura robotizzate? Inizia con Saldatura manuale o robotizzata per l'acciaio strutturale: Quando l'automazione dà i suoi frutti? prima di leggere questo articolo.
Il problema del Teach Ciondolo
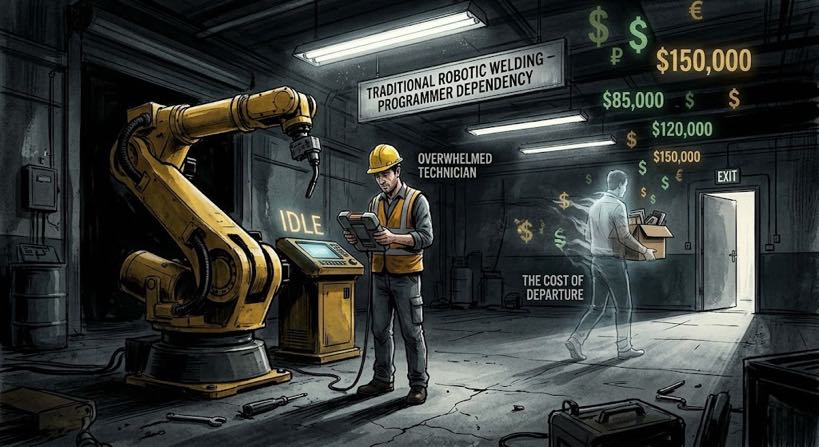
Un dispositivo di programmazione è un controller portatile utilizzato per guidare fisicamente il braccio del robot attraverso ogni punto del percorso di saldatura. Per una semplice saldatura d'angolo su una staffa, ci vogliono dalle due alle tre ore. Per un telaio strutturale, una giornata intera.
Le conseguenze per un'officina specializzata in acciaio strutturale sono significative.
Primo, il requisito della dimensione del lotto. Le celle robotizzate tradizionali hanno senso dal punto di vista economico solo quando si ammortizza il tempo di programmazione su un lotto di grandi dimensioni. A quattro ore per fascia, sono necessari almeno trenta-cinquanta di quella fascia per giustificare il costo. Un negozio che gestisce venti codici diversi a settimana non può raggiungere quella soglia per la maggior parte del suo lavoro.
Secondo, la dipendenza del programmatore. Un programmatore di robot certificato guadagna tra i 60.000 e i 120.000 dollari all’anno e porta con sé la conoscenza istituzionale.
Terzo, il continuo onere di manutenzione. Ogni modifica al design significa un ritorno al Teach ciondolo. Un'officina che gestisce quaranta codici articolo con due revisioni ciascuna all'anno si trova a dover fronteggiare all'incirca 320 ore e $28,800 annualmente in fase di riprogrammazione.
| L'economia: un'officina per la lavorazione dell'acciaio strutturale con 20 nuovi numeri di parte a settimana impiega 12-24 ore di programmazione con una cella tradizionale. Al costo del programmatore di $ 90 / ora,ovvero $ 56.160-$ 112.320 all'anno in tempo non produttivo, prima che si apra un singolo arco. |
Che cos'è una cella di saldatura robotizzata senza programmazione?
| Una cella di saldatura robotizzata senza programmazione è un sistema di saldatura automatizzato che utilizza la scansione laser 3D e la visione artificiale per rilevare la geometria del giunto di saldatura, estrarre il percorso di cucitura, e generare automaticamente traiettorie del robot, senza che il programmatore utilizzi un dispositivo di apprendimento. L'operatore carica la parte; il sistema pianifica ed esegue la saldatura. |
Questa definizione è precisa: "nessuna programmazione".’ significa nessun insegnamento manuale del percorso e nessuna codifica della traiettoria. La cella genera il proprio percorso di saldatura da una scansione 3D della parte reale, ogni ciclo.
Ciò non significa zero input ingegneristici. I parametri di saldatura devono ancora essere definiti da un ingegnere di saldatura per ciascuna classe di giunto e memorizzati in una libreria di pianificazione. La creazione di quella libreria richiede dalle due alle quattro settimane di installazione; dopo di che, necessita solo di aggiornamenti incrementali.
Ciò che lo rende diverso dalla programmazione offline
Programmazione offline (L'OLP) chiede a un programmatore di creare il percorso del robot nel software di simulazione, quindi caricarlo sul controller. Più veloce che insegnare il lavoro con il ciondolo - 45 da minuti a tre ore per parte, ma richiede comunque un programmatore con competenze software specializzate.
La limitazione OLP più significativa per l'acciaio strutturale: funziona da un modello CAD della parte ideale. Quando la parte effettiva si trova fuori posizione di 2 mm (routine con tolleranze di taglio di ±1–3 mm) il percorso caricato è sbagliato. Una cellula guidata dalla visione scansiona la geometria reale ad ogni ciclo e genera il percorso dalla realtà, non dal modello.
Come funziona la generazione di percorsi guidati dalla visione: passo dopo passo
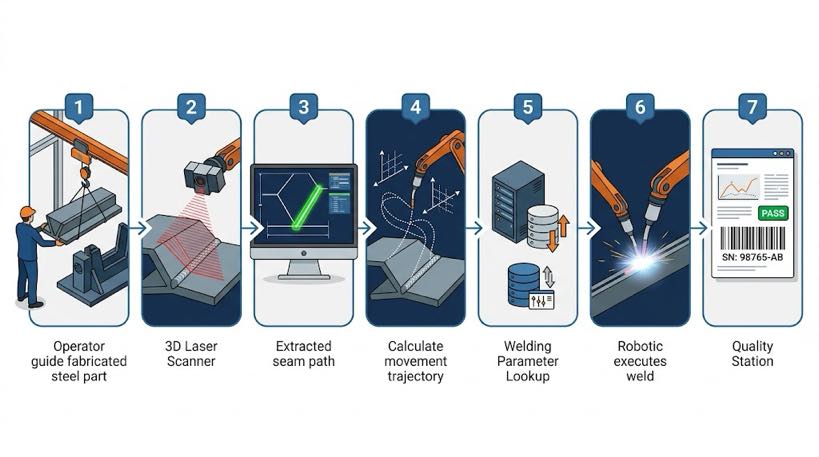
Il processo segue sette passaggi. I tempi si riferiscono a saldature di acciaio strutturale con saldatura MIG.
- Caricamento delle parti — l'operatore posiziona il pezzo sul posizionatore o sull'attrezzatura utilizzando un carroponte o un carrello elevatore. In questa fase non è richiesta alcuna azione di programmazione. Tempo: 5–15 minuti a seconda del peso del pezzo e della complessità del fissaggio.
- 3Scansione D — lo scanner laser esplora l'area del giunto di saldatura. Utilizzando luce strutturata o triangolazione laser, cattura una nuvola di punti della geometria del giunto con una risoluzione di 0,2–0,5 mm. Tempo: 45–90 secondi per metro di giunto saldato.
- Estrazione della cucitura — il software elabora la nuvola di punti e identifica la linea centrale congiunta, larghezza dello spazio vuoto, angolo articolare, e la geometria della gola. Questo passaggio è completamente automatizzato. Tempo: 10–30 secondi per canna.
- Generazione del percorso: il sistema converte i dati della cucitura estratti in una traiettoria completa del robot, compreso il percorso di avvicinamento, passaggio di saldatura, e ritrarre il movimento. Il percorso generato tiene conto della posizione effettiva del giunto, non della posizione nominale dell'attrezzatura. Tempo: 15–45 secondi in totale.
- Ricerca dei parametri — la cella corrisponde alla geometria del giunto identificata (tipo, gola, spessore del materiale) alla libreria dei programmi di saldatura e seleziona la tensione appropriata, velocità di avanzamento del filo, velocità di viaggio, e parametri del gas di protezione. Tempo: Sotto 5 secondi, automatico.
- Esecuzione della saldatura — il robot segue il percorso generato. Una fonte di alimentazione a circuito chiuso monitora le caratteristiche dell'arco ed effettua microregolazioni in tempo reale. Il posizionatore ruota la parte per mantenere la posizione di saldatura ottimale durante tutta la lavorazione. Tempo: parzialmente dipendente.
- Registrazione di qualità — il controller registra la tensione dell'arco, attuale, velocità di viaggio, e eventuali avvisi di deviazione per ogni giunto, memorizzato rispetto al numero di serie della parte. Tempo: automatico, nessun input da parte dell'operatore.
| Confronto del tempo netto: nuovo codice articolo: Cella robotizzata tradizionale:2–8 hours teach pendant programming + weld cycle Cella senza programmazione guidata dalla visione:< 5 scansione dei minuti + path generation + weld cycleFor a job shop introducing 3 nuovi codici a settimana, questa è la differenza tra 6 e 24 ore di tempo di programmazione non produttivo e 15 minuti di scansione. |
Sistema di saldatura intelligente: Questa tecnologia in pratica
Il flusso di lavoro in sette passaggi sopra descritto descrive l'architettura generale. Il sistema di saldatura intelligente lo implementa con capacità mappate sulle sfide dell'acciaio strutturale in questo articolo.
- Ricostruzione della nuvola di punti: salda senza modello CAD. Un profilatore laser 3D BCW181P (1140 fps, 2600 campo visivo mm) converte una parte fisica in un modello 3D in pochi secondi, affrontando direttamente lo scenario senza CAD che la programmazione offline non è in grado di gestire.
- Telecamera a scansione lineare di grande formato per il posizionamento iniziale. Il sistema esegue la scansione della cella di lavoro a livello globale per individuare prima la parte, quindi si perfeziona con una scansione dettagliata: una strategia da grossolana a fine che garantisce un posizionamento coerente ad ogni ciclo.
- Campo di lavoro esteso. Supporta configurazioni a portale o a sbalzo a 7/8/9 assi con distanze di lavoro di 700–1700 mm, coprendo qualsiasi cosa, dalle piccole staffe alle grandi travi e travi su un'unica piattaforma.
- Potenza di elaborazione migliorata. Un processore Intel Core i7 di dodicesima generazione, 16 GBRAM, e l'SSD da 512 GB gestiscono dati di nuvole di punti dense in tempo reale, senza ritardi o attese tra la scansione e la saldatura.
- Compatibile con le versioni precedenti. Il sistema funziona su una piattaforma software unificata, proteggere gli investimenti nella formazione degli operatori mentre l'hardware si adatta a lavori più ampi e complessi.
| Nota tecnica: I dati sulla risoluzione dello scanner citati nelle FAQ sopra (0.2– Risoluzione della nuvola di punti di 0,5 mm) riflettono le specifiche del profilatore laser 3D utilizzato nel sistema di saldatura intelligente. Ciò è coerente con i requisiti di precisione per le saldature d'angolo MIG su giunti in acciaio strutturale che soddisfano le dimensioni minime della gola AWS D1.1. |
Perché questo è importante nello specifico per l'acciaio strutturale
L'acciaio strutturale è il luogo in cui la generazione di percorsi guidati dalla visione è più preziosa, a causa di una combinazione di caratteristiche che lo rendono particolarmente difficile per le cellule programmate tradizionali.
| Caratteristiche dell'acciaio strutturale | Perché la guida visiva è la soluzione |
| Variazione dello spazio di adattamento: ±1–4 mm | Percorso generato dalla geometria effettiva del giunto ad ogni ciclo: non è un modello ideale |
| Tolleranza dimensionale da parte a parte | Lo scanner cattura la posizione reale della parte; i requisiti di precisione del dispositivo sono inferiori |
| Miscela di parti alte: 30–80 numeri di parte attivi | Nessuna libreria di programmi da mantenere: il sistema esegue nuovamente la scansione di ogni parte |
| Parti pesanti: 50–5.000 chilogrammi | Maggiore imprecisione di posizionamento durante il carico con gru: la visione compensa ciclo per ciclo |
| Finitura superficiale con scaglie di laminazione e primer | Lo scanner legge la geometria, non il colore della superficie: non influenzato dalle condizioni della superficie |
| AWS D1.1 / IN 1090 tracciabilità | Geometria del giunto e parametri di saldatura registrati automaticamente per giunto e per parte |
La questione del fit-up gap in un linguaggio semplice
L'acciaio strutturale viene tagliato con tolleranze di ± 1–3 mm. Quando due pezzi sono montati e imbastiti, lo spazio effettivo può variare da 1 mm su un'estremità a 3 mm sull'altra. Un percorso preprogrammato presuppone una costante, divario tra dimensioni del disegno. Non lo è.
Una cella guidata dalla visione scansiona lo spazio reale prima di ogni saldatura. Se il divario è più ampio a un'estremità, il percorso regola di conseguenza la velocità di spostamento e l'avanzamento del filo. Se l'articolazione si è spostata lateralmente, il percorso cambia con esso: la saldatura segue il giunto reale, come richiesto dai requisiti relativi alle dimensioni della saldatura d'angolo AWS D1.1.
Ciò che la tecnologia non risolve – lo dico onestamente
Le celle senza programmazione gestiscono i giunti strutturali standard: filetto, culo, Giunti a T, articolazioni del giro. Intersezioni 3D altamente complesse, come ad esempio tubo-piastra ad angolo acuto inferiore a 30°, potrebbero richiedere una regolazione manuale del percorso prima della prima saldatura di produzione.
Lo sviluppo del programma di saldatura per un nuovo tipo di materiale richiede ancora un ingegnere di saldatura. Il sistema seleziona da una libreria convalidata: non genera parametri dai principi primi. Budget da due a quattro settimane per lo sviluppo della libreria al momento della messa in servizio.
Nessuna programmazione, programmazione offline e Teach Pendente: Un confronto diretto
La programmazione offline viene spesso presentata come l'alternativa moderna all'insegnamento del lavoro pendente. Vale la pena essere precisi su dove si trova l'OLP rispetto a una vera cella senza programmazione.
| Capacità | Insegna ciondolo | Programmazione offline (L'OLP) | Nessuna programmazione guidata dalla visione |
| Generazione del percorso | Manuale: programmatore presso robot | Manuale: programmatore al PC | Automatico: dalla scansione 3D |
| Tempo per nuova parte | 2–8 ore | 45 minimo – 3 ore | < 5 min |
| È richiesto un programmatore? | Sì, certificato per robot | Sì: addestrato al software OLP | No: l'operatore esegue la cella |
| Gestisce la variazione della parte reale? | No, percorso fisso | No, basato su modello, non parte reale | Sì: esegue la scansione della parte reale a ogni ciclo |
| Flessibilità del mix di parti | Povero | Moderare | Alto |
| La migliore vestibilità | Alto volume, mix basso | Mix medio, geometria stabile | Alto mix, geometria variabile |
La differenza architettonica: la programmazione offline rimuove il programmatore dal pavimento del robot, ma un programmatore sta ancora scrivendo percorsi. Una cella guidata dalla visione rimuove completamente il programmatore dal processo: il percorso non esiste finché la parte non viene scansionata.
Cosa cambia nella tua officina
Com'è effettivamente il funzionamento di una di queste celle?, e cosa richiede alla tua squadra?
| Vecchio modello: cella tradizionale | Nuovo modello: cella senza programmazione |
| Programmi per robot: 1 FTE, $60Stipendio da K–$ 120.000 | Operatore cellulare: rioccupato da saldatore o operatore di macchina, 2-allenamento settimanale |
| Lancio di una nuova parte: 3–5 giorni (programma, test, approvare) | Lancio di una nuova parte: 2–4 ore (scansione, saldatura del primo articolo, approvare) |
| Ingegnere di saldatura + il programmatore collabora a ogni lancio | L'ingegnere di saldatura imposta la libreria dei programmi di saldatura; l'operatore seleziona dal menu |
| Libreria di programmi: centinaia di file, controllato dalla versione | Nessuna libreria di programmi: percorso generato fresco da ogni scansione |
| Record di qualità: registro di ispezione manuale dei lotti | Registro di qualità: record automatico dei parametri per giunto, per parte, in tempo reale |

Requisiti di abilità dell'operatore
Il ruolo dell'operatore di cella in una cella senza programmazione è veramente diverso dalla programmazione del robot. Le competenze richieste sono:
- Patente base per gru o carrello elevatore per carico parziale
- Capacità di leggere un disegno di saldatura e identificare i tipi di giunto
- Familiarità con l'HMI touchscreen della cella: avvio della scansione, conferma del percorso, risposta all'allarme
- Sentenza di contrassegnare risultati di scansione insoliti per la revisione da parte di un tecnico, ad esempio, una puntina di saldatura che oscura la cucitura, o un divario significativamente al di fuori delle specifiche
Cosa non è richiesto: capacità di programmazione dei robot, Conoscenza del CAD, o certificazione di saldatura. Un addetto alla produzione senza esperienza precedente nell'automazione può essere formato in due settimane.
| Nota sulla forza lavoro: Il ruolo di operatore di cella è generalmente ricoperto da un saldatore esistente che viene reimpiegato dalla saldatura manuale. La transizione è semplice: i saldatori comprendono già i tipi di giunti, requisiti di qualità, e logica della sequenza di saldatura. Devono solo apprendere il flusso di lavoro di scansione e conferma della cella, non la programmazione del robot. |
Domande frequenti
Non programma’ significa che la cellula funziona completamente da sola?
NO. L'operatore carica la parte, avvia la scansione, conferma il percorso sul touchscreen, e scarica la saldatura. «Non-programmazione.»’ significa nessun insegnamento manuale del percorso: il carico cognitivo della programmazione viene eliminato, ma il ruolo fisico dell’operatore nella movimentazione dei pezzi e nella conferma della qualità rimane.
Quanto è accurato il percorso guidato dalla visione per i giunti strutturali in acciaio?
Gli scanner moderni raggiungono una risoluzione della nuvola di punti di 0,2–0,5 mm, sufficiente per saldature d'angolo MIG con dimensioni della gola di 4 mm e superiori. La precisione del percorso è tipicamente ±0,3–0,5 mm sulla linea centrale della giuntura. Si consiglia una saldatura di verifica del primo articolo prima di rilasciare qualsiasi nuovo tipo di giunto in produzione.
Può una cella gestire sia la produzione ripetitiva che il lavoro strutturale una tantum??
Sì, questo è il caso d'uso principale. Una singola cella può saldare parti identiche al mattino e un telaio personalizzato una tantum al pomeriggio senza alcuna modifica di programmazione tra di loro. Il ciclo di scansione e generazione richiede lo stesso tempo indipendentemente dal fatto che la parte sia stata vista prima.
Cosa succede quando lo scanner non riesce a leggere chiaramente l'articolazione?
Il sistema contrassegna il risultato e attende la conferma dell'operatore. Le cause più comuni includono un'altezza eccessiva dell'imbastitura che oscura la cucitura, forte ossidazione, o angolo articolare sul bordo del campo visivo dello scanner. La cella non si salda a causa di un risultato di scansione incerto: per procedere è necessaria la conferma dell'operatore o del tecnico.
Quanto tempo impiega l'implementazione dall'ordine alla produzione?
La tempistica tipica è di 8-16 settimane: da quattro a sei settimane per la produzione e l'accettazione in fabbrica, due o tre settimane per l'installazione e la messa in servizio, una o due settimane per la formazione e l'approvazione del primo articolo. Budget da due a quattro settimane per lo sviluppo della libreria di programmi di saldatura con il tuo tecnico di saldatura.
Informazioni sull'autore
Esperienza & Credenziali
Specialista nell'integrazione di sistemi di saldatura robotizzata con 12+ anni di esperienza diretta in progetti focalizzati sulla selezione e integrazione del posizionatore robot. Ha fornito consulenza a 300+ fabbriche in tutto il Nord America, Europa, e Asia.
Contesto aziendale: 26+ anni di ingegneria dell'automazione della saldatura, 40+ brevetti attivi, 1,500+ progetti completati a livello globale, circa 70% che coinvolgono l'integrazione del posizionatore robot.
Certificazioni
- ISO 9001: 2015 (GB/T 19001-2016) — Sistema di gestione della qualità
- GJB 9001C-2017 — Sistema di gestione della qualità delle attrezzature militari/armi
- CE UE: Direttiva Macchine 2006/42/CE (Cert. NO. M.2026.206.C134866)
- Impresa ad alta tecnologia — Cert. NO. GR202341000595 (Pubblicato nel novembre. 2023)
Ultimo aggiornamento: giugno 2026
POST CORRELATI
Quanto costa una cella di saldatura robotizzata? 2026? Ripartizione completa dei prezzi
Come si formano i difetti della saldatura robotizzata e quanto può risolverli un posizionatore robotizzato?
Anatomia di una cella di saldatura robotizzata: Componenti principali & Guida alla selezione (2026)
Rotondo vs rettangolare vs irregolare: Abbinamento della configurazione del posizionatore di saldatura alla geometria del pezzo

Analisi del ROI della saldatura laser robotizzata: Vale la pena investire??
