


कस्टम रोबोट वर्कस्टेशन और लेजर सिस्टम निर्माता



शुरुआती लोगों के लिए रोबोटिक वेल्डिंग सेल प्रोग्रामिंग: चरण-दर-चरण मार्गदर्शिका 2026
रोबोटिक वेल्डिंग सेल प्रोग्रामिंग के लिए संपूर्ण शुरुआती मार्गदर्शिका 2026. पेंडेंट सिखाने के लिए चरण-दर-चरण निर्देश, के जरिए आगे बढ़ा, और ऑफ़लाइन प्रोग्रामिंग, व्यावहारिक युक्तियों और सामान्य गलतियों के साथ.
रोबोटिक वेल्डिंग सेल की प्रोग्रामिंग पहली बार अपनाने वालों के लिए सबसे बड़ी चिंताओं में से एक है. यह व्यापक मार्गदर्शिका एक विशेषज्ञ द्वारा लिखी गई है 20+ रोबोटिक वेल्डिंग सिस्टम एकीकरण और प्रशिक्षण में वर्षों का व्यावहारिक अनुभव.
के अनुसार इंटरनेशनल फेडरेशन ऑफ रोबोटिक्स (आईएफआर) विश्व रोबोटिक्स रिपोर्ट और उद्योग मामले के अध्ययन का समर्थन (2024-2025), आधुनिक रोबोटिक सिस्टम ने प्रोग्रामिंग कठिनाई को काफी सरल बना दिया है. उन्नत ऑफ़लाइन प्रोग्रामिंग के लिए धन्यवाद (पीएलओ) सॉफ्टवेयर और उपयोगकर्ता के अनुकूल इंटरफेस, औसत तकनीशियन आमतौर पर संरचित प्रशिक्षण के 1-2 सप्ताह के भीतर सामान्य वेल्डिंग कार्यक्रम बनाना सीख सकते हैं.
1. रोबोटिक वेल्डिंग सेल के लिए तीन मुख्य प्रोग्रामिंग विधियाँ
| प्रोग्रामिंग विधि | कठिनाई | सीखने की अवस्था | के लिए सर्वोत्तम | सिफारिश |
| रोबोट नियंत्रक यंत्र | मध्यम | 3-7 दिन | सरल दोहराव वाले वेल्ड | ★★★☆☆ |
| के जरिए आगे बढ़ा / हाथ से मार्गदर्शन | कम | 1-3 दिन | सहयोगी रोबोट | ★★★★☆ |
| ऑफ़लाइन प्रोग्रामिंग (पीएलओ) | मध्यम ऊँचाई | 7-14 दिन | जटिल वेल्ड, उच्च मिक्स | ★★★★★ |
शुरुआती सलाह: पेंडेंट प्रोग्रामिंग सिखाने से शुरुआत करें, फिर दक्षता हासिल करने के बाद ऑफ़लाइन प्रोग्रामिंग सीखें.
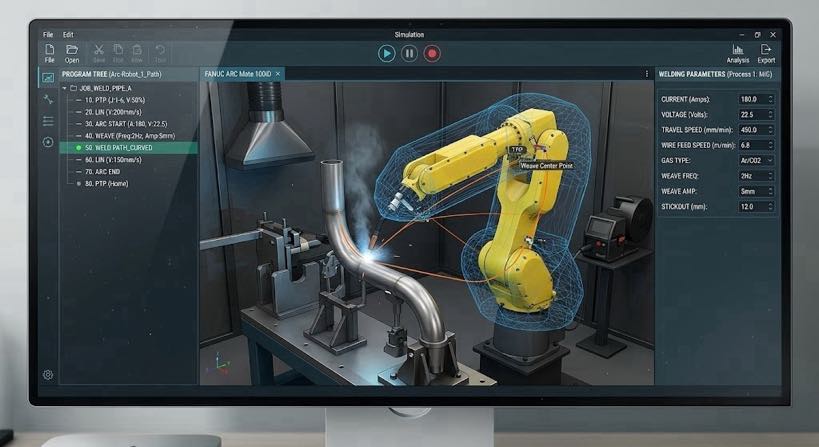
2. 7-चरणीय प्रोग्रामिंग प्रक्रिया पूरी करें (प्रैक्टिकल गाइड)
कदम 1: सुरक्षा तैयारी
पुष्टि करें कि सुरक्षा बाड़ के दरवाजे बंद हैं, सभी आपातकालीन स्टॉप बटन रीसेट हो गए हैं, और उचित सुरक्षात्मक उपकरण पहनें.
कदम 2: वर्कपीस फिक्स्चर & पोजिशनिंग
पोजिशनर पर वर्कपीस को सुरक्षित रूप से ठीक करें. लेज़र या टीच पेंडेंट का उपयोग करके वर्कपीस समन्वय प्रणाली स्थापित करें.
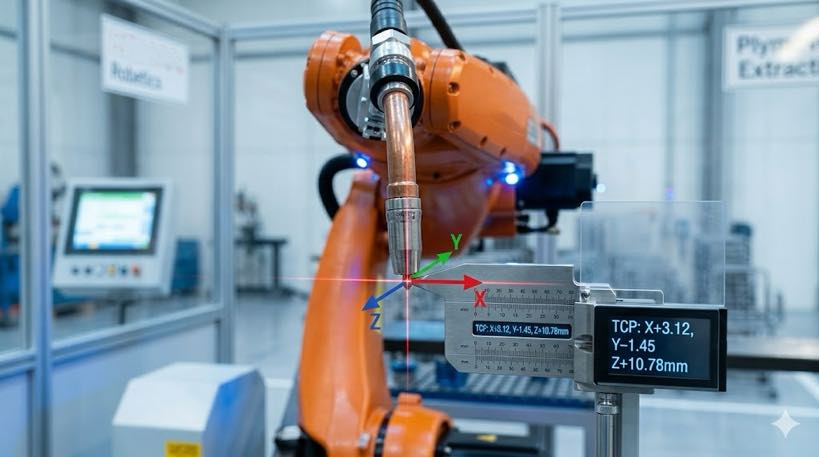
कदम 3: उपकरण केंद्र बिंदु (टीसीपी) कैलिब्रेशन
यह सबसे महत्वपूर्ण कदम है. टॉर्च टिप की सटीक स्थिति सुनिश्चित करने के लिए 4-बिंदु या 6-बिंदु अंशांकन विधि का उपयोग करें.
कदम 4: वेल्डिंग पथ सिखाएं
रोबोट को वेल्ड प्रारंभ और समाप्ति बिंदु पर ले जाने के लिए टीच पेंडेंट का उपयोग करें. वेल्ड स्थिति रिकॉर्ड करें और आर्क स्टार्ट डालें / आर्क एंड कमांड.
कदम 5: वेल्डिंग पैरामीटर सेट करें
वर्तमान दर्ज करें, वोल्टेज, तार फ़ीड गति, वेल्डिंग की गति, बुनाई पैरामीटर, वगैरह. पल्स एमआईजी को अतिरिक्त पल्स पैरामीटर सेटिंग्स की आवश्यकता होती है.
कदम 6: कार्यक्रम परीक्षण & अनुकूलन
सबसे पहले पाथ चेक करने के लिए ड्राई-रन चलाएं, फिर कम-शक्ति परीक्षण वेल्डिंग करें. वेल्ड बीड गठन के आधार पर फाइन-ट्यून पैरामीटर.
कदम 7: प्रोग्राम बैकअप & मानकीकरण
प्रोग्राम को सहेजें और बैकअप लें. समान भागों को त्वरित रूप से याद करने के लिए मानक टेम्पलेट स्थापित करें.
3. उन्नत प्रोग्रामिंग तकनीकें
• सीम ट्रैकिंग
• बुनाई
• मल्टी-लेयर मल्टी-पास वेल्डिंग लॉजिक
• पोजिशनर और रोबोट के साथ सिंक्रोनाइज्ड मोशन प्रोग्रामिंग
4. सामान्य शुरुआती गलतियाँ & समाधान
| गलती | परिणाम | समाधान |
| टीसीपी अंशांकन ग़लत | वेल्ड विचलन, ग़लत कोण | 4/6-बिंदु विधि का उपयोग करके पुन: अंशांकन करें1 |
| कोई पैरामीटर समायोजन नहीं | विभिन्न मोटाई पर असंगत वेल्ड गुणवत्ता | पैरामीटर लाइब्रेरी बनाएं, वर्कपीस द्वारा याद करें |
| कोई प्रोग्राम बैकअप नहीं | आकस्मिक हानि के बाद पुनः पढ़ाने की आवश्यकता है | यूएसबी या नेटवर्क पर दैनिक बैकअप |
| स्टिक-आउट भिन्नता को अनदेखा करना | वेल्ड निर्माण को प्रभावित करता है | निरंतर स्टिक-आउट बनाए रखें (ठेठ वाई 12-15 मिमी) |
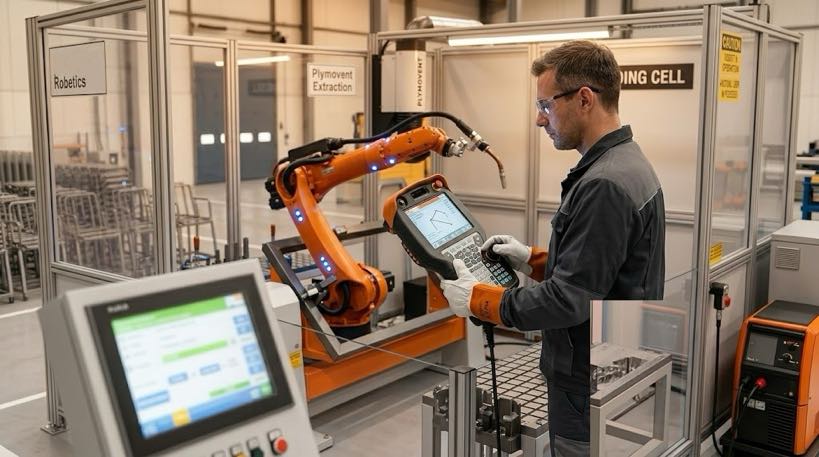
5. अनुशंसित शिक्षण पथ & प्रशिक्षण
सप्ताह 1: मास्टर पेंडेंट के बुनियादी संचालन और टीसीपी अंशांकन सिखाते हैं
सप्ताह 2: पूर्ण सरल रैखिक और गोलाकार वेल्ड प्रोग्रामिंग
हफ्तों 3-4: जटिल रास्ते, बहु-परत वेल्डिंग, और पैरामीटर अनुकूलन
अनुशंसित: भाग लेना 2-3 रोबोट निर्माता या इंटीग्रेटर से एक दिवसीय व्यावसायिक प्रशिक्षण
रोबोटिक वेल्डिंग कोशिकाओं के लिए प्रोग्रामिंग बाधा लगातार कम हो रही है. सही तरीकों का पालन करते हुए व्यवस्थित शिक्षण के साथ, औसत तकनीशियन कम समय में कुशल बन सकते हैं. ऑफ़लाइन प्रोग्रामिंग तकनीक को व्यापक रूप से अपनाने से वेल्डिंग स्वचालन तेजी से सुलभ हो रहा है.
यदि आप रोबोटिक वेल्डिंग सेल प्रोग्रामिंग के साथ विशिष्ट समस्याओं का सामना करते हैं, कृपया अपने रोबोट ब्रांड और मुख्य वेल्डिंग पार्ट प्रकार के साथ एक टिप्पणी छोड़ें, और हम लक्षित सलाह प्रदान करेंगे.
डेटा स्रोत:
– इंटरनेशनल फेडरेशन ऑफ रोबोटिक्स (आईएफआर) विश्व रोबोटिक्स रिपोर्ट
– आईएसओ 10218-2 रोबोट सिस्टम एकीकरण सुरक्षा मानक
– से व्यावहारिक प्रशिक्षण अनुभव 1000+ तैनात रोबोटिक वेल्डिंग सेल
लेखक की पहचान
यह लेख इंटरनेशनल फेडरेशन ऑफ रोबोटिक्स पर आधारित है (आईएफआर) विश्व रोबोटिक्स रिपोर्ट 2025, अमेरिकन वेल्डिंग सोसाइटी (एडब्ल्यूएस) कार्यबल डेटा, और प्रमुख निर्माता प्रौद्योगिकी रोडमैप.
लेखक:
ओवर के साथ रोबोटिक वेल्डिंग सिस्टम एकीकरण में विशेषज्ञ 12 उद्योग का वर्षों का अनुभव. मेरी कंपनी ख़त्म हो गई है 26 वर्षों का पेशेवर अनुभव, से अधिक रखता है 40 पेटेंट प्रौद्योगिकियाँ, और सफलतापूर्वक पूरा कर लिया है 1,500 दुनिया भर में परियोजनाएँ (लगभग 70% जिनमें रोबोटिक वेल्डिंग सेल शामिल थे, से अधिक कुल मिलाकर 1,000 इकाइयां). कंपनी के पास EU CE प्रमाणीकरण है (प्रमाणपत्र संख्या: एम.2026.206.सी134866) और EN का अनुपालन करता है 60204-1:2018 और एन आईएसओ 12100:2010 मानकों. मैंने रोबोटिक वेल्डिंग वर्कस्टेशन कार्यान्वयन की पूरी प्रक्रिया के दौरान कई विनिर्माण कंपनियों की सहायता की है, चयन से लेकर उत्पादन लॉन्च तक.
अद्यतन: मई 2026
- 4-बिंदु और 6-बिंदु विधियाँ क्या हैं??
4-बिंदु विधि: उसी संदर्भ बिंदु से संपर्क करें 4 टीसीपी स्थिति की गणना करने के लिए विभिन्न दिशाएँ
6-बिंदु विधि: जोड़ता 2 स्थिति और दिशा दोनों की गणना करने के लिए विभिन्न अभिविन्यासों के साथ अधिक अंक
सीधे शब्दों में कहें: सटीक सीम संरेखण सुनिश्चित करने के लिए रोबोट को वेल्डिंग टॉर्च की सटीक टिप स्थिति फिर से सिखाएं.
↩︎
संबंधित पोस्ट

स्कैन-टू-वेल्ड प्रौद्योगिकी:कैसे रिवर्स मॉडलिंग रोबोट प्रोग्रामिंग की जगह लेती है

रोबोटिक वेल्डिंग सेल रुझान 2026-2030: ऐ, मशीन विजन & वेल्डिंग स्वचालन का भविष्य

खरीद-पूर्व लेखापरीक्षा: वेल्डिंग पोजिशनर खरीदारों के लिए एक फैक्ट्री विजिट चेकलिस्ट और बेंच टेस्ट प्रोटोकॉल

रोबोटिक लेजर वेल्डिंग में महारत: 10 अधिकतम प्रदर्शन और आरओआई के लिए व्यावहारिक सुझाव

7वें एक्सिस रोबोट को कैसे स्थापित और एकीकृत करें: चरण-दर-चरण मार्गदर्शिका & सर्वोत्तम प्रथाएं
