कस्टम रोबोट वर्कस्टेशन और लेजर सिस्टम निर्माता



नो-प्रोग्रामिंग रोबोटिक वेल्डिंग सेल:विज़न-निर्देशित प्रणालियाँ कैसे पेंडेंट सिखाती हैं
टीच पेंडेंट चालीस वर्षों से रोबोट प्रोग्रामर का उपकरण रहा है - और यही कारण है कि अधिकांश संरचनात्मक स्टील की दुकानों ने रोबोटिक वेल्डिंग को छोड़ दिया है. किसी नए हिस्से की प्रोग्रामिंग करते समय चार से आठ घंटे लगते हैं, स्वचालन केवल तभी समझ में आता है जब आप उस भाग का पचास या अधिक भाग चला रहे हों. अधिकांश स्ट्रक्चरल स्टील फैब्रिकेटर नहीं हैं.
दृष्टि निर्देशित, नो-प्रोग्रामिंग रोबोटिक वेल्डिंग सेल शिक्षण चरण को पूरी तरह से हटा देते हैं. 3डी स्कैनर संयुक्त ज्यामिति को पढ़ता है, सॉफ़्टवेयर सीम निकालता है और पथ उत्पन्न करता है, और ऑपरेटर टचस्क्रीन पर पुष्टि करता है. कोई प्रोग्रामर नहीं. कोई टीच पेंडेंट नहीं. कोई भाग पुस्तकालय नहीं.
यह आलेख बताता है कि तकनीक कैसे काम करती है, यह संरचनात्मक इस्पात के लिए क्यों महत्वपूर्ण है?, और जब आप इसे अपनाते हैं तो आपकी दुकान के फर्श पर क्या बदलाव आता है.
रोबोटिक वेल्डिंग सेल में नया? के साथ शुरू स्ट्रक्चरल स्टील के लिए मैनुअल बनाम रोबोटिक वेल्डिंग: स्वचालन कब लाभ देता है? इस लेख को पढ़ने से पहले.
टीच पेंडेंट समस्या
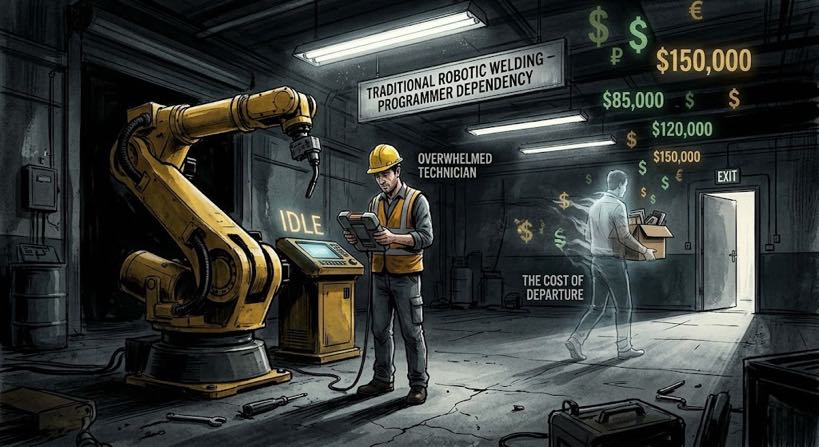
टीच पेंडेंट एक हैंडहेल्ड नियंत्रक है जिसका उपयोग प्रत्येक वेल्ड पथ बिंदु के माध्यम से रोबोट बांह को भौतिक रूप से निर्देशित करने के लिए किया जाता है. एक ब्रैकेट पर एक साधारण फ़िलेट वेल्ड के लिए, इसमें दो से तीन घंटे लगते हैं. एक संरचनात्मक फ्रेम के लिए, एक पूरा दिन.
स्ट्रक्चरल स्टील जॉब शॉप के लिए परिणाम महत्वपूर्ण हैं.
पहला, बैच आकार की आवश्यकता. पारंपरिक रोबोटिक कोशिकाएं केवल तभी आर्थिक अर्थ रखती हैं जब आप एक बड़े बैच पर प्रोग्रामिंग समय का परिशोधन करते हैं. प्रति ब्रैकेट चार घंटे पर, लागत को उचित ठहराने के लिए आपको उस ब्रैकेट के कम से कम तीस से पचास की आवश्यकता है. एक सप्ताह में बीस अलग-अलग पार्ट नंबर चलाने वाली दुकान अपने अधिकांश काम में उस सीमा तक नहीं पहुंच सकती है.
दूसरा, प्रोग्रामर निर्भरता. एक प्रमाणित रोबोट प्रोग्रामर प्रति वर्ष $60,000-$120,000 कमाता है - और संस्थागत ज्ञान अपने साथ रखता है.
तीसरा, चल रहे रखरखाव का बोझ. प्रत्येक डिज़ाइन परिवर्तन का अर्थ है टीच पेंडेंट की वापसी. प्रति वर्ष दो संशोधनों के माध्यम से चालीस पार्ट नंबर चलाने वाली एक दुकान मोटे तौर पर सामना करती है 320 घंटे और $28,800 प्रतिवर्ष रिप्रोग्राम समय में.
| अर्थशास्त्र: एक स्ट्रक्चरल स्टील जॉब शॉप के साथ 20 प्रति सप्ताह नए पार्ट नंबर एक पारंपरिक सेल के साथ प्रोग्रामिंग समय में 12-24 घंटे बिताते हैं. $90/घंटा प्रोग्रामर लागत पर,यह गैर-उत्पादक समय में $56,160-$112,320 प्रति वर्ष है - एकल चाप खुलने से पहले. |
नो-प्रोग्रामिंग रोबोटिक वेल्डिंग सेल क्या है??
| नो-प्रोग्रामिंग रोबोटिक वेल्डिंग सेल एक स्वचालित वेल्डिंग प्रणाली है जो वेल्ड संयुक्त ज्यामिति का पता लगाने के लिए 3डी लेजरस्कैनिंग और कंप्यूटर विज़न का उपयोग करती है।, सीवन पथ निकालें, और जेनरेटरोबोट प्रक्षेपवक्र स्वचालित रूप से - एक प्रोग्रामर के बिना एक टीच पेंडेंट का उपयोग किए. ऑपरेटर भाग लोड करता है; सिस्टम वेल्ड की योजना बनाता है और उसे क्रियान्वित करता है. |
वह परिभाषा सटीक है: 'नो-प्रोग्रामिंग’ इसका मतलब है कि कोई मैन्युअल पथ शिक्षण और कोई प्रक्षेपवक्र कोडिंग नहीं. सेल वास्तविक भाग के 3डी स्कैन से अपना स्वयं का वेल्ड पथ उत्पन्न करता है, हर कल्प.
इसका मतलब शून्य इंजीनियरिंग इनपुट नहीं है. वेल्ड मापदंडों को अभी भी प्रत्येक संयुक्त वर्ग के लिए एक वेल्डिंग इंजीनियर द्वारा परिभाषित करने और एक शेड्यूल लाइब्रेरी में संग्रहीत करने की आवश्यकता है. उस लाइब्रेरी को बनाने में सेटअप में दो से चार सप्ताह लगते हैं; इसके बाद, इसे केवल वृद्धिशील अद्यतनों की आवश्यकता है.
इसे ऑफ़लाइन प्रोग्रामिंग से क्या अलग बनाता है?
ऑफ़लाइन प्रोग्रामिंग (पीएलओ) एक प्रोग्रामर ने सिमुलेशन सॉफ्टवेयर में रोबोट पथ बनाया है, फिर इसे कंट्रोलर पर अपलोड करें. पेंडेंट कार्य सिखाने से भी तेज़ — 45 प्रति भाग मिनट से तीन घंटे तक - लेकिन फिर भी विशेष सॉफ़्टवेयर कौशल वाले प्रोग्रामर की आवश्यकता होती है.
संरचनात्मक इस्पात के लिए अधिक महत्वपूर्ण ओएलपी सीमा: यह आदर्श भाग के CAD मॉडल से काम करता है. जब वास्तविक भाग स्थिति से 2 मिमी बाहर बैठता है - ±1-3 मिमी की कट सहनशीलता के साथ नियमित - अपलोड किया गया पथ गलत है. एक दृष्टि-निर्देशित सेल हर चक्र में वास्तविक ज्यामिति को स्कैन करता है और वास्तविकता से पथ उत्पन्न करता है, मॉडल से नहीं.
विज़न-निर्देशित पथ निर्माण कैसे कार्य करता है - चरण दर चरण
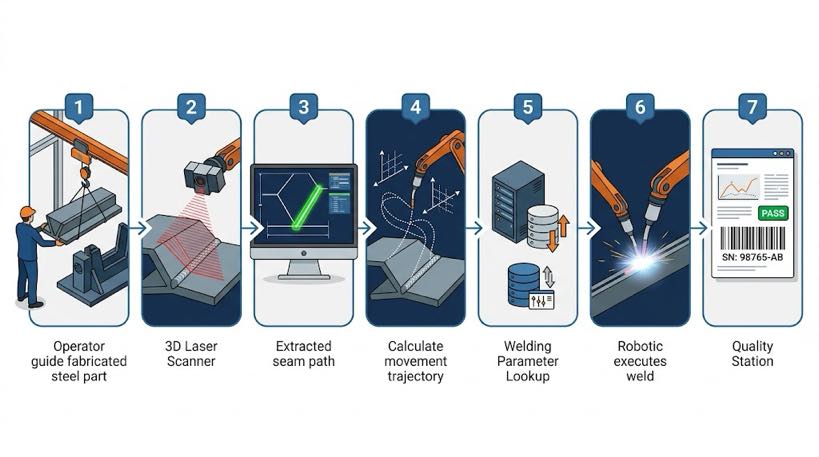
यह प्रक्रिया सात चरणों का पालन करती है. टाइम्स एमआईजी वेल्डिंग के साथ संरचनात्मक स्टील वेल्डमेंट पर आधारित हैं.
- भाग लोड हो रहा है - ऑपरेटर ओवरहेड क्रेन या फोर्कलिफ्ट का उपयोग करके वर्कपीस को पोजिशनर या फिक्स्चर पर रखता है. इस चरण में किसी प्रोग्रामिंग क्रिया की आवश्यकता नहीं है. समय: 5-15 मिनट, भाग के वजन और फिक्स्चर की जटिलता के आधार पर.
- 3डी स्कैन - लेज़र स्कैनर वेल्ड जोड़ क्षेत्र को साफ़ करता है. संरचित प्रकाश या लेजर त्रिकोणासन का उपयोग करना, यह 0.2-0.5 मिमी रिज़ॉल्यूशन पर संयुक्त ज्यामिति के एक बिंदु बादल को कैप्चर करता है. समय: 45-90 सेकंड प्रति मीटर वेल्ड जोड़.
- सीवन निष्कर्षण - सॉफ्टवेयर पॉइंट क्लाउड को प्रोसेस करता है और संयुक्त केंद्र रेखा की पहचान करता है, अंतराल की चौड़ाई, संयुक्त कोण, और गले की ज्यामिति. यह चरण पूर्णतः स्वचालित है. समय: 10-30 सेकंड प्रति जोड़.
- पथ निर्माण - सिस्टम निकाले गए सीम डेटा को पूर्ण रोबोट प्रक्षेपवक्र में परिवर्तित करता है, पहुंच पथ सहित, वेल्ड पास, और गति वापस लेना. उत्पन्न पथ वास्तविक संयुक्त स्थिति को दर्शाता है - नाममात्र स्थिरता स्थिति को नहीं. समय: 15-कुल 45 सेकंड.
- पैरामीटर लुकअप - कोशिका पहचानी गई संयुक्त ज्यामिति से मेल खाती है (प्रकार, गला, द्रव्य का गाढ़ापन) वेल्ड शेड्यूल लाइब्रेरी में और उचित वोल्टेज का चयन करता है, तार फ़ीड गति, यात्रा की गति, और परिरक्षण गैस पैरामीटर. समय: अंतर्गत 5 सेकंड, स्वचालित.
- वेल्ड निष्पादन - रोबोट उत्पन्न पथ का अनुसरण करता है. एक बंद-लूप पावर स्रोत आर्क विशेषताओं की निगरानी करता है और वास्तविक समय में सूक्ष्म समायोजन करता है. पूरे समय इष्टतम वेल्डिंग स्थिति बनाए रखने के लिए पोजिशनर भाग को घुमाता है. समय: अंश-निर्भर.
- गुणवत्ता लॉगिंग - नियंत्रक आर्क वोल्टेज रिकॉर्ड करता है, मौजूदा, यात्रा की गति, और प्रत्येक जोड़ के लिए कोई विचलन अलर्ट, भाग क्रमांक के विरुद्ध संग्रहीत. समय: स्वचालित, कोई ऑपरेटर इनपुट नहीं.
| शुद्ध समय तुलना - नई भाग संख्या: पारंपरिक रोबोटिक सेल:2–8 hours teach pendant programming + weld cycle दृष्टि-निर्देशित नो-प्रोग्रामिंग सेल:< 5 मिनट स्कैन + path generation + weld cycleFor a job shop introducing 3 प्रति सप्ताह नए भाग नंबर, यह 6-24 घंटों के गैर-उत्पादक प्रोग्रामिंग समय के बीच का अंतर है 15 स्कैन समय के मिनट. |
इंटेलिजेंट वेल्डिंग सिस्टम: व्यवहार में यह तकनीक
उपरोक्त सात-चरणीय वर्कफ़्लो सामान्य वास्तुकला का वर्णन करता है. बुद्धिमान वेल्डिंग प्रणाली इस आलेख में संरचनात्मक इस्पात चुनौतियों पर मैप की गई क्षमताओं के साथ इसे कार्यान्वित करती है.
- प्वाइंट क्लाउड पुनर्निर्माण - सीएडी मॉडल के बिना वेल्ड. एक BCW181P 3D लेजर प्रोफाइलर (1140 एफपीएस, 2600 देखने का क्षेत्र मिमी) एक भौतिक भाग को कुछ ही सेकंड में 3डी मॉडल में बदल देता है, सीधे तौर पर नो-सीएडी परिदृश्य को संबोधित करना जिसे ऑफ़लाइन प्रोग्रामिंग संभाल नहीं सकती.
- प्रारंभिक स्थिति के लिए बड़े प्रारूप वाला लाइन-स्कैन कैमरा. सिस्टम पहले भाग का पता लगाने के लिए विश्व स्तर पर कार्य सेल को स्कैन करता है, फिर विस्तृत स्कैनिंग के साथ परिष्कृत किया जाता है - एक मोटे-से-बारीक रणनीति जो हर चक्र में लगातार स्थिति प्रदान करती है.
- विस्तारित कार्य सीमा. 700-1700 मिमी की कार्य दूरी के साथ 7/8/9-अक्ष गैन्ट्री या ब्रैकट कॉन्फ़िगरेशन का समर्थन करता है - एक ही मंच पर छोटे ब्रैकेट से लेकर बड़े गर्डर और बीम तक सब कुछ कवर करता है.
- उन्नत प्रसंस्करण शक्ति. 12वीं पीढ़ी का इंटेल कोर i7 प्रोसेसर, 16 जीबी रैम, और 512 जीबी एसएसडी वास्तविक समय में घने पॉइंट-क्लाउड डेटा को संभालता है, स्कैन और वेल्ड के बीच कोई अंतराल या प्रतीक्षा नहीं होगी.
- पिछड़ा संगत. सिस्टम एक एकीकृत सॉफ्टवेयर प्लेटफॉर्म पर चलता है, ऑपरेटर प्रशिक्षण निवेश की सुरक्षा करना, जबकि हार्डवेयर बड़े और अधिक जटिल कार्य के लिए स्केल करता है.
| तकनीकी नोट: उपरोक्त FAQ में स्कैनर रिज़ॉल्यूशन के आंकड़े उद्धृत किए गए हैं (0.2-0.5 मिमी पॉइंट-क्लाउड रिज़ॉल्यूशन) इंटेलिजेंट वेल्डिंग सिस्टम में उपयोग किए जाने वाले 3डी लेजर प्रोफाइलर के विनिर्देश को दर्शाते हैं. यह AWS D1.1 गले के आकार के न्यूनतम मानकों को पूरा करने वाले संरचनात्मक स्टील जोड़ों पर MIG फ़िलेट वेल्ड के लिए सटीकता आवश्यकताओं के अनुरूप है।. |
यह विशेष रूप से स्ट्रक्चरल स्टील के लिए क्यों मायने रखता है
स्ट्रक्चरल स्टील वह जगह है जहां दृष्टि-निर्देशित पथ उत्पादन सबसे मूल्यवान है, विशेषताओं के संयोजन के कारण जो पारंपरिक क्रमादेशित कोशिकाओं के लिए इसे विशिष्ट रूप से कठिन बना देता है.
| संरचनात्मक इस्पात विशेषता | दूरदृष्टि मार्गदर्शन ही समाधान क्यों है? |
| फ़िट-अप गैप भिन्नता: ±1-4 मिमी | प्रत्येक चक्र में वास्तविक संयुक्त ज्यामिति से उत्पन्न पथ - एक आदर्श मॉडल नहीं |
| अंश-से-अंश आयामी सहिष्णुता | स्कैनर वास्तविक भाग की स्थिति को पकड़ लेता है; फिक्सचर परिशुद्धता आवश्यकताएँ कम हैं |
| उच्च भाग मिश्रण: 30-80 सक्रिय भाग संख्या | बनाए रखने के लिए कोई टीच प्रोग्राम लाइब्रेरी नहीं है - सिस्टम प्रत्येक भाग को नए सिरे से स्कैन करता है |
| भारी हिस्से: 50-5,000 किग्रा | क्रेन लोडिंग के साथ उच्च स्थिति संबंधी अशुद्धि - दृष्टि चक्र-दर-चक्र क्षतिपूर्ति करती है |
| मिल स्केल और प्राइमर सतह फिनिश | स्कैनर ज्यामिति पढ़ता है, सतह का रंग नहीं - सतह की स्थिति से अप्रभावित |
| एडब्लूएस डी1.1 / में 1090 पता लगाने की क्षमता | संयुक्त ज्यामिति और वेल्ड पैरामीटर स्वचालित रूप से प्रति जोड़ प्रति भाग लॉग होते हैं |
सरल भाषा में फिट-अप गैप मुद्दा
स्ट्रक्चरल स्टील को ±1–3 मिमी की सहनशीलता के अनुसार काटा जाता है. जब दो टुकड़ों को फिट करके टैक किया जाता है, वास्तविक अंतर एक छोर पर 1 मिमी से दूसरे छोर पर 3 मिमी तक भिन्न हो सकता है. एक पूर्व क्रमादेशित पथ एक स्थिरांक मानता है, ड्राइंग-आयाम अंतर. यह नहीं है.
एक दृष्टि-निर्देशित सेल प्रत्येक वेल्ड से पहले वास्तविक अंतर को स्कैन करता है. यदि एक सिरे पर गैप अधिक है, पथ यात्रा की गति और तार फ़ीड को तदनुसार समायोजित करता है. यदि जोड़ पार्श्व में स्थानांतरित हो गया है, पथ इसके साथ बदल जाता है - वेल्ड वास्तविक जोड़ का अनुसरण करता है, जैसा कि AWS D1.1 फ़िलेट वेल्ड आकार आवश्यकताओं के तहत आवश्यक है.
तकनीक क्या हल नहीं करती - यह ईमानदारी से कहा गया है
नो-प्रोग्रामिंग सेल मानक संरचनात्मक जोड़ों को संभालते हैं: पट्टिका, बट, टी जोड़ों, लैप जोड़. अत्यधिक जटिल 3डी चौराहे - जैसे कि 30° से नीचे एक्यूट-एंगल ट्यूब-टू-प्लेट - को पहले उत्पादन वेल्ड से पहले मैन्युअल पथ समायोजन की आवश्यकता हो सकती है.
नए सामग्री ग्रेड के लिए वेल्ड शेड्यूल विकास के लिए अभी भी एक वेल्डिंग इंजीनियर की आवश्यकता होती है. सिस्टम एक मान्य लाइब्रेरी से चयन करता है - यह पहले सिद्धांतों से पैरामीटर उत्पन्न नहीं करता है. कमीशनिंग पर पुस्तकालय विकास के लिए दो से चार सप्ताह का बजट.
नो-प्रोग्रामिंग बनाम ऑफ़लाइन प्रोग्रामिंग बनाम टीच पेंडेंट: एक सीधी तुलना
ऑफ़लाइन प्रोग्रामिंग को अक्सर पेंडेंट कार्य सिखाने के आधुनिक विकल्प के रूप में प्रस्तुत किया जाता है. यह सटीक होना उचित है कि ओएलपी वास्तविक नो-प्रोग्रामिंग सेल के सापेक्ष कहां बैठता है.
| क्षमता | रोबोट नियंत्रक यंत्र | ऑफ़लाइन प्रोग्रामिंग (पीएलओ) | दृष्टि-निर्देशित नो-प्रोग्रामिंग |
| पथ निर्माण | मैनुअल - प्रोग्रामर और रोबोट | मैनुअल - पीसी पर प्रोग्रामर | स्वचालित - 3डी स्कैन से |
| प्रति नये भाग का समय | 2-8 बजे | 45 मिनट - 3 घंटे | < 5 मिन |
| प्रोग्रामर की आवश्यकता है? | हाँ - रोबोट-प्रमाणित | हाँ - ओएलपी सॉफ्टवेयर प्रशिक्षित | नहीं - ऑपरेटर सेल चलाता है |
| वास्तविक भाग भिन्नता को संभालता है? | नहीं - निश्चित पथ | नहीं - मॉडल-आधारित, वास्तविक भाग नहीं | हाँ - प्रत्येक चक्र में वास्तविक भाग को स्कैन करता है |
| भाग मिश्रण लचीलापन | गरीब | मध्यम | उच्च |
| सबसे अच्छा फिट | उच्च परिमाण, कम मिश्रण | मध्यम मिश्रण, स्थिर ज्यामिति | उच्च मिक्स, परिवर्तनशील ज्यामिति |
वास्तु अंतर: ऑफ़लाइन प्रोग्रामिंग प्रोग्रामर को रोबोट फ़्लोर से हटा देती है, लेकिन एक प्रोग्रामर अभी भी पथ लिख रहा है. एक दृष्टि-निर्देशित सेल प्रोग्रामर को प्रक्रिया से पूरी तरह से हटा देता है - जब तक भाग स्कैन नहीं किया जाता तब तक पथ मौजूद नहीं होता है.
आपकी दुकान के फर्श पर क्या परिवर्तन होता है
इनमें से किसी एक सेल का संचालन वास्तव में कैसा दिखता है, और इसके लिए आपकी टीम को क्या चाहिए?
| पुराना मॉडल - पारंपरिक सेल | नया मॉडल - नो-प्रोग्रामिंग सेल |
| रोबोट कार्यक्रम: 1 FTE, $60K-$120K वेतन | सेल ऑपरेटर: वेल्डर या मशीन ऑपरेटर से पुनः नियुक्त किया गया, 2-सप्ताह प्रशिक्षण |
| नये भाग का शुभारंभ: 3-5 दिन (कार्यक्रम, परीक्षा, मंज़ूरी देना) | नये भाग का शुभारंभ: 2-4 घंटे (स्कैन, प्रथम-अनुच्छेद वेल्ड, मंज़ूरी देना) |
| वेल्डिंग इंजीनियर + प्रोग्रामर प्रत्येक लॉन्च पर सहयोग करते हैं | वेल्डिंग इंजीनियर वेल्ड शेड्यूल लाइब्रेरी सेट करता है; ऑपरेटर मेनू से चयन करता है |
| कार्यक्रम पुस्तकालय: सैकड़ों फ़ाइलें, संस्करण-नियंत्रित | कोई प्रोग्राम लाइब्रेरी नहीं - प्रत्येक स्कैन से नया पथ उत्पन्न होता है |
| गुणवत्ता रिकार्ड: मैनुअल बैच निरीक्षण लॉग | गुणवत्ता लॉग: प्रति जोड़ स्वचालित पैरामीटर रिकॉर्ड, प्रति भाग, वास्तविक समय में |

ऑपरेटर कौशल आवश्यकताएँ
नो-प्रोग्रामिंग सेल में सेल ऑपरेटर की भूमिका वास्तव में रोबोट प्रोग्रामिंग से भिन्न होती है. आवश्यक कौशल हैं:
- आंशिक लोडिंग के लिए मूल क्रेन या फोर्कलिफ्ट लाइसेंस
- वेल्ड ड्राइंग को पढ़ने और जोड़ के प्रकारों की पहचान करने की क्षमता
- सेल के टचस्क्रीन एचएमआई से परिचित - स्कैन आरंभ, पथ पुष्टि, अलार्म प्रतिक्रिया
- उदाहरण के लिए, इंजीनियर समीक्षा के लिए असामान्य स्कैन परिणामों को चिह्नित करने का निर्णय, सीम को अस्पष्ट करने वाला एक टैक वेल्ड, या विशिष्टता के बाहर काफी अंतर है
क्या आवश्यक नहीं है: रोबोट प्रोग्रामिंग कौशल, सीएडी ज्ञान, या वेल्डिंग प्रमाणीकरण. बिना किसी पूर्व स्वचालन अनुभव वाले उत्पादन कर्मचारी को दो सप्ताह में प्रशिक्षित किया जा सकता है.
| कार्यबल नोट: सेल ऑपरेटर की भूमिका आम तौर पर एक मौजूदा वेल्डर द्वारा भरी जाती है जिसे मैन्युअल वेल्डिंग से पुनः तैनात किया जाता है. संक्रमण सीधा है - वेल्डर पहले से ही संयुक्त प्रकार को समझते हैं, गुणवत्ता की आवश्यकताएँ, और वेल्ड अनुक्रम तर्क. उन्हें केवल सेल की स्कैनिंग और पुष्टिकरण वर्कफ़्लो सीखने की ज़रूरत है, रोबोट प्रोग्रामिंग नहीं. |
अक्सर पूछे जाने वाले प्रश्नों
'नो-प्रोग्रामिंग' करता है’ इसका मतलब है कि कोशिका पूरी तरह से अपने आप चलती है?
नहीं. ऑपरेटर भाग लोड करता है, स्कैन आरंभ करता है, टचस्क्रीन पर पथ की पुष्टि करता है, और वेल्डमेंट को उतार देता है. 'नो-प्रोग्रामिंग’ इसका मतलब है कि कोई मैन्युअल पथ शिक्षण नहीं - प्रोग्रामिंग का संज्ञानात्मक बोझ समाप्त हो गया है, लेकिन आंशिक संचालन और गुणवत्ता की पुष्टि में ऑपरेटर की भौतिक भूमिका बनी रहती है.
संरचनात्मक इस्पात जोड़ों के लिए दृष्टि-निर्देशित पथ कितना सटीक है?
आधुनिक स्कैनर 0.2-0.5 मिमी पॉइंट-क्लाउड रिज़ॉल्यूशन प्राप्त करते हैं, 4 मिमी और उससे अधिक के गले के आकार वाले एमआईजी फ़िलेट वेल्ड के लिए पर्याप्त है. सीम सेंटरलाइन पर पथ सटीकता आमतौर पर ±0.3–0.5 मिमी है. किसी भी नए संयुक्त प्रकार को उत्पादन में जारी करने से पहले प्रथम-लेख सत्यापन वेल्ड की सिफारिश की जाती है.
क्या एक कोशिका दोहराव वाले उत्पादन और एकबारगी संरचनात्मक कार्य दोनों को संभाल सकती है?
हाँ - यह प्राथमिक उपयोग का मामला है. एक एकल सेल सुबह में समान भागों को वेल्ड कर सकता है और दोपहर में एक बार के कस्टम फ्रेम को वेल्ड कर सकता है, उनके बीच कोई प्रोग्रामिंग परिवर्तन नहीं होता है. स्कैन-एंड-जेनरेट चक्र में समान समय लगता है, भले ही वह भाग पहले देखा गया हो.
क्या होता है जब स्कैनर जोड़ को स्पष्ट रूप से नहीं पढ़ पाता है??
सिस्टम परिणाम को चिह्नित करता है और ऑपरेटर की पुष्टि के लिए रखता है. सामान्य कारणों में सीम को अस्पष्ट करने वाली अत्यधिक कील ऊंचाई शामिल है, भारी ऑक्सीकरण, या स्कैनर के दृश्य क्षेत्र के किनारे पर संयुक्त कोण. सेल अनिश्चित स्कैन परिणाम से वेल्ड नहीं होता है - आगे बढ़ने के लिए ऑपरेटर या इंजीनियर की पुष्टि की आवश्यकता होती है.
ऑर्डर से उत्पादन तक क्रियान्वयन में कितना समय लगता है?
सामान्य समयसीमा 8-16 सप्ताह है: निर्माण और फ़ैक्टरी स्वीकृति के लिए चार से छह सप्ताह, स्थापना और कमीशनिंग के लिए दो से तीन सप्ताह, प्रशिक्षण और प्रथम-अनुच्छेद अनुमोदन के लिए एक से दो सप्ताह. अपने वेल्डिंग इंजीनियर के साथ वेल्ड शेड्यूल लाइब्रेरी विकास के लिए दो से चार सप्ताह का बजट बनाएं.
लेखक के बारे में
अनुभव & साख
रोबोटिक वेल्डिंग सिस्टम एकीकरण विशेषज्ञ के साथ 12+ रोबोट पोजिशनर चयन और एकीकरण पर केंद्रित वर्षों का प्रत्यक्ष परियोजना अनुभव. को परामर्श प्रदान किया है 300+ उत्तरी अमेरिका भर में कारखाने, यूरोप, और एशिया.
कंपनी बैकग्राउंड: 26+ वेल्डिंग ऑटोमेशन इंजीनियरिंग के वर्ष, 40+ सक्रिय पेटेंट, 1,500+ विश्व स्तर पर पूर्ण की गई परियोजनाएँ, लगभग 70% रोबोट पोजिशनर एकीकरण शामिल है.
प्रमाणपत्र
- आईएसओ 9001: 2015 (जीबी/टी 19001-2016) - गुणवत्ता प्रबंधन प्रणाली
- GJB 9001C-2017 - सैन्य/हथियार उपकरण गुणवत्ता प्रबंधन प्रणाली
- ईयू सीई - मशीनरी निर्देश 2006/42/ईसी (प्रमाणपत्र. नहीं. एम.2026.206.सी134866)
- हाई-टेक एंटरप्राइज - सर्टिफिकेट. नहीं. GR202341000595 (नवंबर में जारी. 2023)
आखरी अपडेट: जून 2026
संबंधित पोस्ट

कठिन बजट, स्मार्ट चॉइस:कैसे छोटे और मध्यम आकार के कारखानों को रोबोट पोजिशनर से सबसे अधिक मूल्य मिलता है 2026

स्कैन-टू-वेल्ड प्रौद्योगिकी:कैसे रिवर्स मॉडलिंग रोबोट प्रोग्रामिंग की जगह लेती है
फ़्लोर ट्रैक बनाम ओवरहेड 7वां एक्सिस रोबोट: इंस्टालेशन, सुरक्षा & चयन मार्गदर्शिका

5 स्ट्रक्चरल स्टील के लिए रोबोटिक वेल्डिंग सेल खरीदने से पहले पूछे जाने वाले प्रश्न
प्रतिक्रिया, कठोरता, और थर्मल ड्रिफ्ट: तीन छुपे हुए विवरण जो वेल्डिंग पोजिशनर प्रदर्शन को परिभाषित करते हैं