Hersteller kundenspezifischer Roboterarbeitsplätze und Lasersysteme



Roboterschweißzelle ohne Programmierung:Wie visionsgesteuerte Systeme Teach-Pendants überflüssig machen
Das Programmierhandgerät ist seit vierzig Jahren das Werkzeug des Roboterprogrammierers – und der Grund, warum die meisten Stahlbaubetriebe das Roboterschweißen aufgegeben haben. Die Programmierung eines neuen Teils dauert vier bis acht Stunden, Automatisierung macht nur dann Sinn, wenn Sie fünfzig oder mehr dieser Teile ausführen. Bei den meisten Baustahlherstellern ist dies nicht der Fall.
Visionsorientiert, Roboterschweißzellen ohne Programmierung machen den Teach-Schritt vollständig überflüssig. Der 3D-Scanner liest die Gelenkgeometrie, Die Software extrahiert die Naht und generiert den Pfad, und der Bediener bestätigt auf einem Touchscreen. Kein Programmierer. Kein Teach-Pendant. Keine Teilebibliothek.
In diesem Artikel wird erläutert, wie die Technologie funktioniert, warum es für Baustahl wichtig ist, und was sich in Ihrer Werkstatt ändert, wenn Sie es übernehmen.
Neu bei Roboterschweißzellen? Beginnen Sie mit Manuelles vs. Roboterschweißen für Baustahl: Wann lohnt sich Automatisierung?? bevor Sie diesen Artikel lesen.
Das Teach-Pendant-Problem
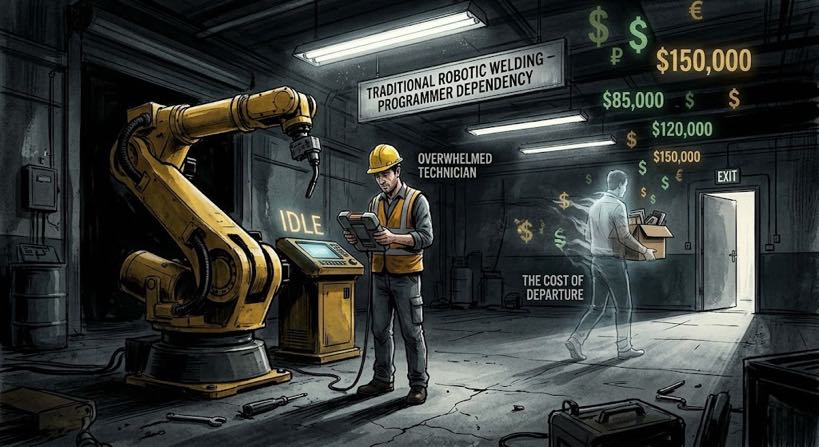
Ein Programmierhandgerät ist eine Handsteuerung, mit der der Roboterarm physisch durch jeden Schweißpfadpunkt geführt wird. Für eine einfache Kehlnaht an einer Konsole, das dauert zwei bis drei Stunden. Für einen Strukturrahmen, ein ganzer Tag.
Die Folgen für einen Stahlbaubetrieb sind erheblich.
Erste, die Anforderung an die Chargengröße. Herkömmliche Roboterzellen machen wirtschaftlich nur dann Sinn, wenn sich die Programmierzeit über eine große Charge amortisiert. Bei vier Stunden pro Bracket, Sie benötigen mindestens dreißig bis fünfzig dieser Kosten, um die Kosten zu rechtfertigen. Eine Werkstatt mit zwanzig verschiedenen Teilenummern pro Woche kann diesen Schwellenwert bei den meisten Arbeiten nicht erreichen.
Zweite, die Abhängigkeit vom Programmierer. Ein zertifizierter Roboterprogrammierer verfügt über 60.000 bis 120.000 US-Dollar pro Jahr – und bringt institutionelles Wissen mit, das er mit sich bringt.
Dritte, der laufende Wartungsaufwand. Jede Designänderung bedeutet eine Rückkehr zum Programmiergerät. Eine Werkstatt, die vierzig Teilenummern pro Jahr durch zwei Revisionen laufen lässt, sieht ungefähr so aus 320 Stunden und $28,800 jährlich in Umprogrammierungszeit.
| Die Ökonomie: eine Baustahlbauwerkstatt mit 20 Neue Teilenummern pro Woche benötigen 12 bis 24 Stunden Programmierzeit mit einer herkömmlichen Zelle. Bei Programmiererkosten von 90 $/Stunde,Das sind 56.160 bis 112.320 US-Dollar pro Jahr an unproduktiver Zeit – bevor sich ein einzelner Bogen öffnet. |
Was ist eine Roboterschweißzelle ohne Programmierung??
| Eine Roboterschweißzelle ohne Programmierung ist ein automatisiertes Schweißsystem, das 3D-Laserscanning und Computer Vision zur Erkennung der Schweißnahtgeometrie nutzt, Extrahieren Sie den Nahtpfad, und Roboterflugbahnen automatisch generieren – ohne dass ein Programmierer ein Programmiergerät verwenden muss. Der Bediener lädt das Teil; Das System plant und führt die Schweißung aus. |
Diese Definition ist präzise: „keine Programmierung.“’ bedeutet kein manuelles Pfadlernen und keine Trajektoriencodierung. Die Zelle generiert ihren eigenen Schweißpfad aus einem 3D-Scan des tatsächlichen Teils, jeden Zyklus.
Das bedeutet nicht, dass kein technischer Aufwand erforderlich ist. Schweißparameter müssen weiterhin von einem Schweißingenieur für jede Verbindungsklasse definiert und in einer Zeitplanbibliothek gespeichert werden. Der Aufbau dieser Bibliothek dauert bei der Einrichtung zwei bis vier Wochen; danach, Es sind nur inkrementelle Aktualisierungen erforderlich.
Was unterscheidet es von der Offline-Programmierung?
Offline-Programmierung (PLO) lässt einen Programmierer den Roboterpfad in einer Simulationssoftware erstellen, Laden Sie es dann auf den Controller hoch. Schneller als das Erlernen von Pendelarbeiten – 45 Minuten bis drei Stunden pro Teil – erfordert aber dennoch einen Programmierer mit speziellen Softwarekenntnissen.
Die bedeutendere OLP-Beschränkung für Baustahl: Es basiert auf einem CAD-Modell des idealen Teils. Wenn das tatsächliche Teil 2 mm außerhalb der Position sitzt – Routine mit Schnitttoleranzen von ±1–3 mm – ist der hochgeladene Pfad falsch. Eine visionsgesteuerte Zelle scannt in jedem Zyklus die tatsächliche Geometrie und generiert den Pfad aus der Realität, nicht vom Modell.
Wie die visionsgesteuerte Pfadgenerierung funktioniert – Schritt für Schritt
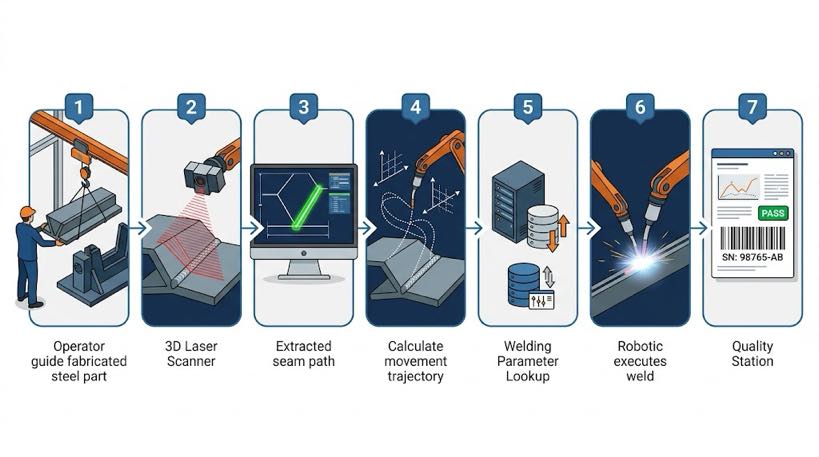
Der Prozess erfolgt in sieben Schritten. Die Zeiten basieren auf Baustahlschweißkonstruktionen mit MIG-Schweißen.
- Teileverladung — Der Bediener positioniert das Werkstück mit einem Laufkran oder Gabelstapler auf dem Positionierer oder der Vorrichtung. In diesem Schritt ist kein Programmiervorgang erforderlich. Zeit: 5–15 Minuten, abhängig vom Teilegewicht und der Komplexität der Vorrichtung.
- 3D-Scan — Der Laserscanner tastet den Schweißnahtbereich ab. Mit strukturiertem Licht oder Lasertriangulation, Es erfasst eine Punktwolke der Gelenkgeometrie mit einer Auflösung von 0,2–0,5 mm. Zeit: 45–90 Sekunden pro Meter Schweißnaht.
- Nahtextraktion — Die Software verarbeitet die Punktwolke und identifiziert die gemeinsame Mittellinie, Spaltbreite, Gelenkwinkel, und Halsgeometrie. Dieser Schritt ist vollständig automatisiert. Zeit: 10–30 Sekunden pro Gelenk.
- Pfadgenerierung – das System wandelt die extrahierten Nahtdaten in eine vollständige Robotertrajektorie um, inklusive Anflugweg, Schweißdurchlauf, und Rückzugsbewegung. Der generierte Pfad berücksichtigt die tatsächliche Gelenkposition – nicht die nominelle Vorrichtungsposition. Zeit: 15–45 Sekunden insgesamt.
- Parametersuche – Die Zelle entspricht der identifizierten Gelenkgeometrie (Typ, Kehle, Materialstärke) greift auf die Schweißplanbibliothek zu und wählt die entsprechende Spannung aus, Drahtvorschubgeschwindigkeit, Reisegeschwindigkeit, und Schutzgasparameter. Zeit: unter 5 Sekunden, automatisch.
- Schweißausführung — Der Roboter folgt dem generierten Pfad. Eine Stromquelle mit geschlossenem Regelkreis überwacht die Lichtbogeneigenschaften und nimmt Mikroeinstellungen in Echtzeit vor. Der Positionierer dreht das Teil, um die optimale Schweißposition durchgehend beizubehalten. Zeit: teilabhängig.
- Qualitätsprotokollierung — Der Controller zeichnet die Lichtbogenspannung auf, aktuell, Reisegeschwindigkeit, und etwaige Abweichungswarnungen für jedes Gelenk, werden anhand der Teileseriennummer gespeichert. Zeit: automatisch, keine Bedienereingabe.
| Nettozeitvergleich – neue Teilenummer: Traditionelle Roboterzelle:2–8 hours teach pendant programming + weld cycle Visiongesteuerte Zelle ohne Programmierung:< 5 Minutenscan + path generation + weld cycleFor a job shop introducing 3 neue Teilenummern pro Woche, Dies ist der Unterschied zwischen 6–24 Stunden unproduktiver Programmierzeit und 15 Minuten Scanzeit. |
Intelligentes Schweißsystem: Diese Technologie in der Praxis
Der obige siebenstufige Workflow beschreibt die allgemeine Architektur. Das intelligente Schweißsystem implementiert dies mit Fähigkeiten, die in diesem Artikel auf die Herausforderungen im Bereich Baustahl abgebildet sind.
- Punktwolkenrekonstruktion – Schweißen ohne CAD-Modell. Ein BCW181P 3D-Laserprofilmessgerät (1140 fps, 2600 mm Sichtfeld) wandelt ein physisches Teil innerhalb von Sekunden in ein 3D-Modell um, Es geht direkt um das No-CAD-Szenario, das die Offline-Programmierung nicht bewältigen kann.
- Großformatige Zeilenkamera zur Erstpositionierung. Das System scannt die Arbeitszelle global, um zuerst das Teil zu lokalisieren, Anschließend erfolgt eine Verfeinerung durch detailliertes Scannen – eine Grob-zu-Fein-Strategie, die in jedem Zyklus eine konsistente Positionierung liefert.
- Erweiterter Arbeitsbereich. Unterstützt 7/8/9-Achsen-Portal- oder Auslegerkonfigurationen mit Arbeitsabständen von 700–1700 mm – deckt alles von kleinen Halterungen bis hin zu großen Trägern und Balken auf einer einzigen Plattform ab.
- Verbesserte Rechenleistung. Ein Intel Core i7-Prozessor der 12. Generation, 16 GB RAM, und eine 512-GB-SSD verarbeiten dichte Punktwolkendaten in Echtzeit, ohne Verzögerung oder Wartezeit zwischen Scan und Schweißen.
- Abwärtskompatibel. Das System läuft auf einer einheitlichen Softwareplattform, Schutz der Investitionen in die Schulung des Bedieners, während die Hardware für größere und komplexere Arbeiten skalierbar ist.
| Technischer Hinweis: Die oben in den FAQ genannten Werte für die Scannerauflösung (0.2–0,5 mm Punktwolkenauflösung) spiegeln die Spezifikation des 3D-Laserprofilers wider, der im intelligenten Schweißsystem verwendet wird. Dies steht im Einklang mit den Genauigkeitsanforderungen für MIG-Kehlnähte an Baustahlverbindungen, die die Mindesthalsgröße AWS D1.1 erfüllen. |
Warum dies speziell für Baustahl wichtig ist
Bei Baustahl ist die visionsgesteuerte Pfadgenerierung am wertvollsten, aufgrund einer Kombination von Eigenschaften, die es für herkömmliche programmierte Zellen besonders schwierig machen.
| Eigenschaften von Baustahl | Warum Vision Guidance die Lösung ist |
| Passungsspaltvariation: ±1–4 mm | Der Pfad wird in jedem Zyklus aus der tatsächlichen Gelenkgeometrie generiert – kein ideales Modell |
| Maßtoleranz von Teil zu Teil | Der Scanner erfasst die reale Teileposition; Die Anforderungen an die Präzision der Vorrichtung sind geringer |
| Hoher Teilemix: 30–80 aktive Teilenummern | Es muss keine Lernprogrammbibliothek gepflegt werden – das System scannt jedes Teil neu |
| Schwere Teile: 50–5.000 kg | Höhere Positionierungsungenauigkeit bei Kranbeladung – Vision gleicht Zyklus-zu-Zyklus aus |
| Oberflächenbehandlung mit Walzzunder und Grundierung | Scanner liest Geometrie, keine Oberflächenfarbe – unabhängig von der Oberflächenbeschaffenheit |
| AWS D1.1 / IN 1090 Rückverfolgbarkeit | Verbindungsgeometrie und Schweißparameter werden automatisch pro Verbindung und Teil protokolliert |
Das Problem der Passungslücke im Klartext
Baustahl wird mit Toleranzen von ±1–3 mm geschnitten. Wenn zwei Teile zusammengefügt und geheftet werden, Der tatsächliche Spalt kann zwischen 1 mm an einem Ende und 3 mm am anderen Ende variieren. Ein vorprogrammierter Pfad geht von einer Konstante aus, Zeichnungsmaßlücke. Das ist es nicht.
Eine visiongesteuerte Zelle scannt vor jeder Schweißung den tatsächlichen Spalt. Wenn der Spalt an einem Ende breiter ist, Der Pfad passt die Fahrgeschwindigkeit und den Drahtvorschub entsprechend an. Wenn sich das Gelenk seitlich verschoben hat, der Pfad verschiebt sich damit – die Schweißnaht folgt der realen Verbindung, gemäß AWS D1.1-Anforderungen an die Kehlnahtgröße.
Was die Technologie nicht löst – ehrlich gesagt
Zellen ohne Programmierung handhaben Standardstrukturverbindungen: Filet, Hintern, T-Verbindungen, Überlappungsverbindungen. Hochkomplexe 3D-Schnittpunkte – wie z. B. Rohr-Platte-Verbindungen mit einem spitzen Winkel von weniger als 30° – erfordern möglicherweise eine manuelle Pfadanpassung vor der ersten Produktionsschweißung.
Für die Erstellung eines Schweißplans für eine neue Werkstoffsorte ist immer noch ein Schweißingenieur erforderlich. Das System wählt aus einer validierten Bibliothek aus – es generiert keine Parameter nach ersten Prinzipien. Planen Sie bei der Inbetriebnahme zwei bis vier Wochen für die Bibliotheksentwicklung ein.
Keine Programmierung vs. Offline-Programmierung vs. Teach Pendant: Ein direkter Vergleich
Offline-Programmierung wird oft als moderne Alternative zum Unterrichten von Nebenjobs dargestellt. Es lohnt sich, genau anzugeben, wo sich OLP im Vergleich zu einer echten Zelle ohne Programmierung befindet.
| Fähigkeit | Anhänger lehren | Offline-Programmierung (PLO) | Visionsgesteuerte No-Programmierung |
| Pfadgenerierung | Handbuch – Programmierer bei Roboter | Handbuch – Programmierer am PC | Automatisch – aus 3D-Scan |
| Zeit pro Neuteil | 2–8 Std | 45 min – 3 Std | < 5 min |
| Programmierer erforderlich? | Ja – roboterzertifiziert | Ja – OLP-Software geschult | Nein – der Betreiber betreibt die Zelle |
| Behandelt reale Teilevariationen? | Nein – fester Pfad | Nein – modellbasiert, kein Realteil | Ja – scannt das tatsächliche Teil in jedem Zyklus |
| Flexibilität bei der Teilemischung | Arm | Mäßig | Hoch |
| Beste Passform | Großvolumig, Low-Mix | Mittlere Mischung, stabile Geometrie | High-Mix, Variable Geometrie |
Der architektonische Unterschied: Durch die Offline-Programmierung wird der Programmierer vom Roboterboden entfernt, aber ein Programmierer schreibt immer noch Pfade. Eine visionsgesteuerte Zelle entbindet den Programmierer vollständig aus dem Prozess – der Pfad existiert erst, wenn das Teil gescannt wird.
Was sich in Ihrer Werkstatt ändert
Wie sieht eigentlich der Betrieb einer dieser Zellen aus?, und was verlangt es von Ihrem Team??
| Altes Modell – traditionelle Zelle | Neues Modell – Zelle ohne Programmierung |
| Roboterprogramme: 1 VZÄ, $60K$120.000 Gehalt | Mobilfunkbetreiber: vom Schweißer oder Maschinenbediener umversetzt werden, 2-Woche Training |
| Einführung eines neuen Teils: 3–5 Tage (Programm, prüfen, genehmigen) | Einführung eines neuen Teils: 2–4 Stunden (Scan, Erster Artikel Schweißnaht, genehmigen) |
| Schweißingenieur + Programmierer arbeiten bei jedem Start zusammen | Schweißingenieur legt Schweißplanbibliothek fest; Der Bediener wählt aus dem Menü aus |
| Programmbibliothek: Hunderte von Dateien, versioniert | Keine Programmbibliothek – Pfad wird bei jedem Scan neu generiert |
| Qualitätsrekord: manuelles Chargenkontrollprotokoll | Qualitätsprotokoll: Automatische Parameteraufzeichnung pro Gelenk, pro Teil, in Echtzeit |

Anforderungen an die Fähigkeiten des Bedieners
Die Rolle des Zelloperators in einer Zelle ohne Programmierung unterscheidet sich grundlegend von der Roboterprogrammierung. Die erforderlichen Fähigkeiten sind:
- Grundlegender Kran- oder Gabelstaplerführerschein für Teilverladung
- Fähigkeit, eine Schweißzeichnung zu lesen und Verbindungstypen zu identifizieren
- Vertrautheit mit dem Touchscreen-HMI der Zelle – Scan-Initiierung, Pfadbestätigung, Alarmreaktion
- Urteil, um beispielsweise ungewöhnliche Scan-Ergebnisse zur Überprüfung durch einen Techniker zu kennzeichnen, eine Heftschweißnaht verdeckt die Naht, oder eine Lücke, die deutlich außerhalb der Spezifikation liegt
Was ist nicht erforderlich: Kenntnisse in der Roboterprogrammierung, CAD-Kenntnisse, oder Schweißzertifizierung. Ein Produktionsmitarbeiter ohne Automatisierungserfahrung kann in zwei Wochen geschult werden.
| Hinweis zur Belegschaft: Die Rolle des Zellenbedieners wird in der Regel von einem bestehenden Schweißer übernommen, der vom manuellen Schweißen abgelöst wird. Der Übergang ist unkompliziert – Schweißer kennen die Verbindungsarten bereits, Qualitätsanforderungen, und Schweißsequenzlogik. Sie müssen sich lediglich mit dem Scan- und Bestätigungsworkflow der Zelle vertraut machen, keine Roboterprogrammierung. |
Häufig gestellte Fragen
Funktioniert nicht mit Programmierung’ bedeutet, dass die Zelle völlig selbstständig läuft?
NEIN. Der Bediener lädt das Teil, leitet den Scan ein, bestätigt den Pfad auf dem Touchscreen, und entlädt die Schweißkonstruktion. „Keine Programmierung’ bedeutet, dass kein manuelles Pfadlernen erforderlich ist – die kognitive Belastung durch das Programmieren entfällt, Die physische Rolle des Bedieners bei der Teilehandhabung und Qualitätsbestätigung bleibt jedoch bestehen.
Wie genau ist der visionäre Pfad für Baustahlverbindungen??
Moderne Scanner erreichen eine Punktwolkenauflösung von 0,2–0,5 mm, ausreichend für MIG-Kehlnähte ab 4 mm Schweißnaht. Die Bahngenauigkeit beträgt typischerweise ±0,3–0,5 mm auf der Nahtmittellinie. Bevor ein neuer Verbindungstyp für die Produktion freigegeben wird, wird eine Erstmusterprüfung empfohlen.
Kann eine Zelle sowohl die wiederkehrende Produktion als auch einmalige Strukturarbeiten bewältigen??
Ja – dies ist der primäre Anwendungsfall. Eine einzelne Zelle kann morgens identische Teile und nachmittags einen einmaligen kundenspezifischen Rahmen schweißen, ohne dass sich die Programmierung ändern muss. Der Scan- und Generierungszyklus dauert immer gleich lange, unabhängig davon, ob das Teil bereits zuvor gesehen wurde.
Was passiert, wenn der Scanner das Gelenk nicht klar erkennen kann??
Das System markiert das Ergebnis und wartet zur Bestätigung durch den Bediener. Häufige Ursachen sind eine zu hohe Hefthöhe, die die Naht verdeckt, starke Oxidation, oder Gelenkwinkel am Rand des Sichtfelds des Scanners. Die Zelle schweißt aufgrund eines unsicheren Scanergebnisses nicht – zum Fortfahren ist eine Bestätigung durch den Bediener oder Techniker erforderlich.
Wie lange dauert die Umsetzung von der Bestellung bis zur Produktion??
Der typische Zeitrahmen beträgt 8–16 Wochen: Die Herstellung und Werksabnahme dauert vier bis sechs Wochen, Die Installation und Inbetriebnahme dauert zwei bis drei Wochen, ein bis zwei Wochen für die Schulung und Genehmigung des ersten Artikels. Planen Sie zwei bis vier Wochen für die Entwicklung der Schweißplanbibliothek mit Ihrem Schweißingenieur ein.
Über den Autor
Erfahrung & Anmeldeinformationen
Spezialist für die Integration von Roboterschweißsystemen mit 12+ Jahre direkte Projekterfahrung mit Schwerpunkt auf der Auswahl und Integration von Roboterpositionierern. Hat beratend zur Seite gestanden 300+ Fabriken in ganz Nordamerika, Europa, und Asien.
Unternehmenshintergrund: 26+ Jahre Erfahrung in der Schweißautomatisierungstechnik, 40+ aktive Patente, 1,500+ abgeschlossene Projekte weltweit, etwa 70% einschließlich der Integration eines Roboterpositionierers.
Zertifizierungen
- ISO 9001: 2015 (GB/T 19001-2016) — Qualitätsmanagementsystem
- GJB 9001C-2017 – Qualitätsmanagementsystem für Militär-/Waffenausrüstung
- EU CE – Maschinenrichtlinie 2006/42/EG (Zert. NEIN. M.2026.206.C134866)
- High-Tech-Unternehmen – Zert. NEIN. GR202341000595 (Ausgestellt im November. 2023)
Zuletzt aktualisiert: Jun 2026
VERWANDTE BEITRÄGE
Roboterschweißzelle vs. herkömmliche Schweißlinie: Was sich tatsächlich in Ihrer Werkstatt ändert
Der komplette Anfängerleitfaden für Roboterpositionierer: Alles, was Sie wissen müssen

Wartungshandbuch für Roboterschweißzellen: Best Practices, Zeitplan & Fehlerbehebung 2026
ROI einer Roboterschweißzelle ohne Programmierung: Ein praktischer Leitfaden für Baustahlanwendungen
Schweißpositionierer zu verkaufen: So wählen Sie den richtigen Typ für Ihr Teil aus (Spindelstock Reitstock, L-Typ, U-Typ, Horizontal 3-Achsen, Einachsiger Rotationsantrieb, Vertikale Neigung)